世界模型作为机器人大脑-从感知预测到行动规划的系统架构
摘要
如果给机器人一个"大脑",那它大概率长成世界模型的样子。世界模型的核心价值,是让智能体在真实行动之前,先在内部对"如果这样做会发生什么"进行模拟与预测,从而把盲目试错变成有依据的规划。2026 奇点智能技术大会(11 月 20-21 日 · 北京万达文华酒店)上,视启未来刘昊、昆仑行郎玉川、主动式物理 AI 唐都钰、北邮方斌等专家将从不同角度逼近这一命题。本文用问答形式拆解世界模型作为"机器人大脑"的系统架构。
一、世界模型到底解决什么?
问:为什么机器人不能像大模型一样"直接行动"?
答:语言模型面对的是离散 token,错了可以重说;机器人面对的是连续物理世界,错的代价是碰撞、损毁甚至伤人。世界模型提供的是一个可微分的内部模拟器,让智能体在低代价空间里预演。
这就是"先在脑中跑一遍,再在现实中执行"的能力来源。一个直观例子:让机械臂把红色方块叠到蓝色方块上,世界模型先预测"如果向左移 2cm 会怎样",确认不会碰倒后再执行,而非盲目尝试。
二、系统架构的四层
一个可落地的世界模型通常分为四层:
| 层级 | 职责 | 关键技术 |
| 感知编码层 | 多模态观测→隐空间 | 视觉编码器、触觉编码 |
| 动态预测层 | 预测下一状态 | 扩散模型、递归状态模型 |
| 价值/因果层 | 评估状态好坏、归因 | 奖励模型、因果图 |
| 规划决策层 | 生成行动序列 | 树搜索、强化学习 |
前两层决定"看得准不准、想得对不对",后两层决定"选得好不好、做得值不值"。
三、世界模型 vs 端到端策略
问:既然有端到端模仿学习,为什么还要世界模型?
答:端到端策略擅长"见过的情况",遇到长尾分布外场景容易失效;世界模型因为显式建模了状态演化,具备反事实推理能力——"如果当时转向左,会不会更安全"这类问题它可以直接回答。这也是郎玉川强调"具身物理因果"、唐都钰强调"主动式"预测的根本动机。
四、落地的三道坎与评估指标
- 模拟与现实偏差(Sim-to-Real Gap):内部模拟越准,迁移越顺,但真实物理的摩擦、形变难以完全建模;
- 长程规划的误差累积:预测步数越多,偏差越大,需要分层规划来约束;
- 计算开销:实时世界模型推理对端侧算力要求高,常需云边协同。
评估时通常看三类指标:预测准确率(下一帧/状态误差)、规划成功率(任务完成率)、泛化跨度(分布外场景表现)。
五、衔接大会专题
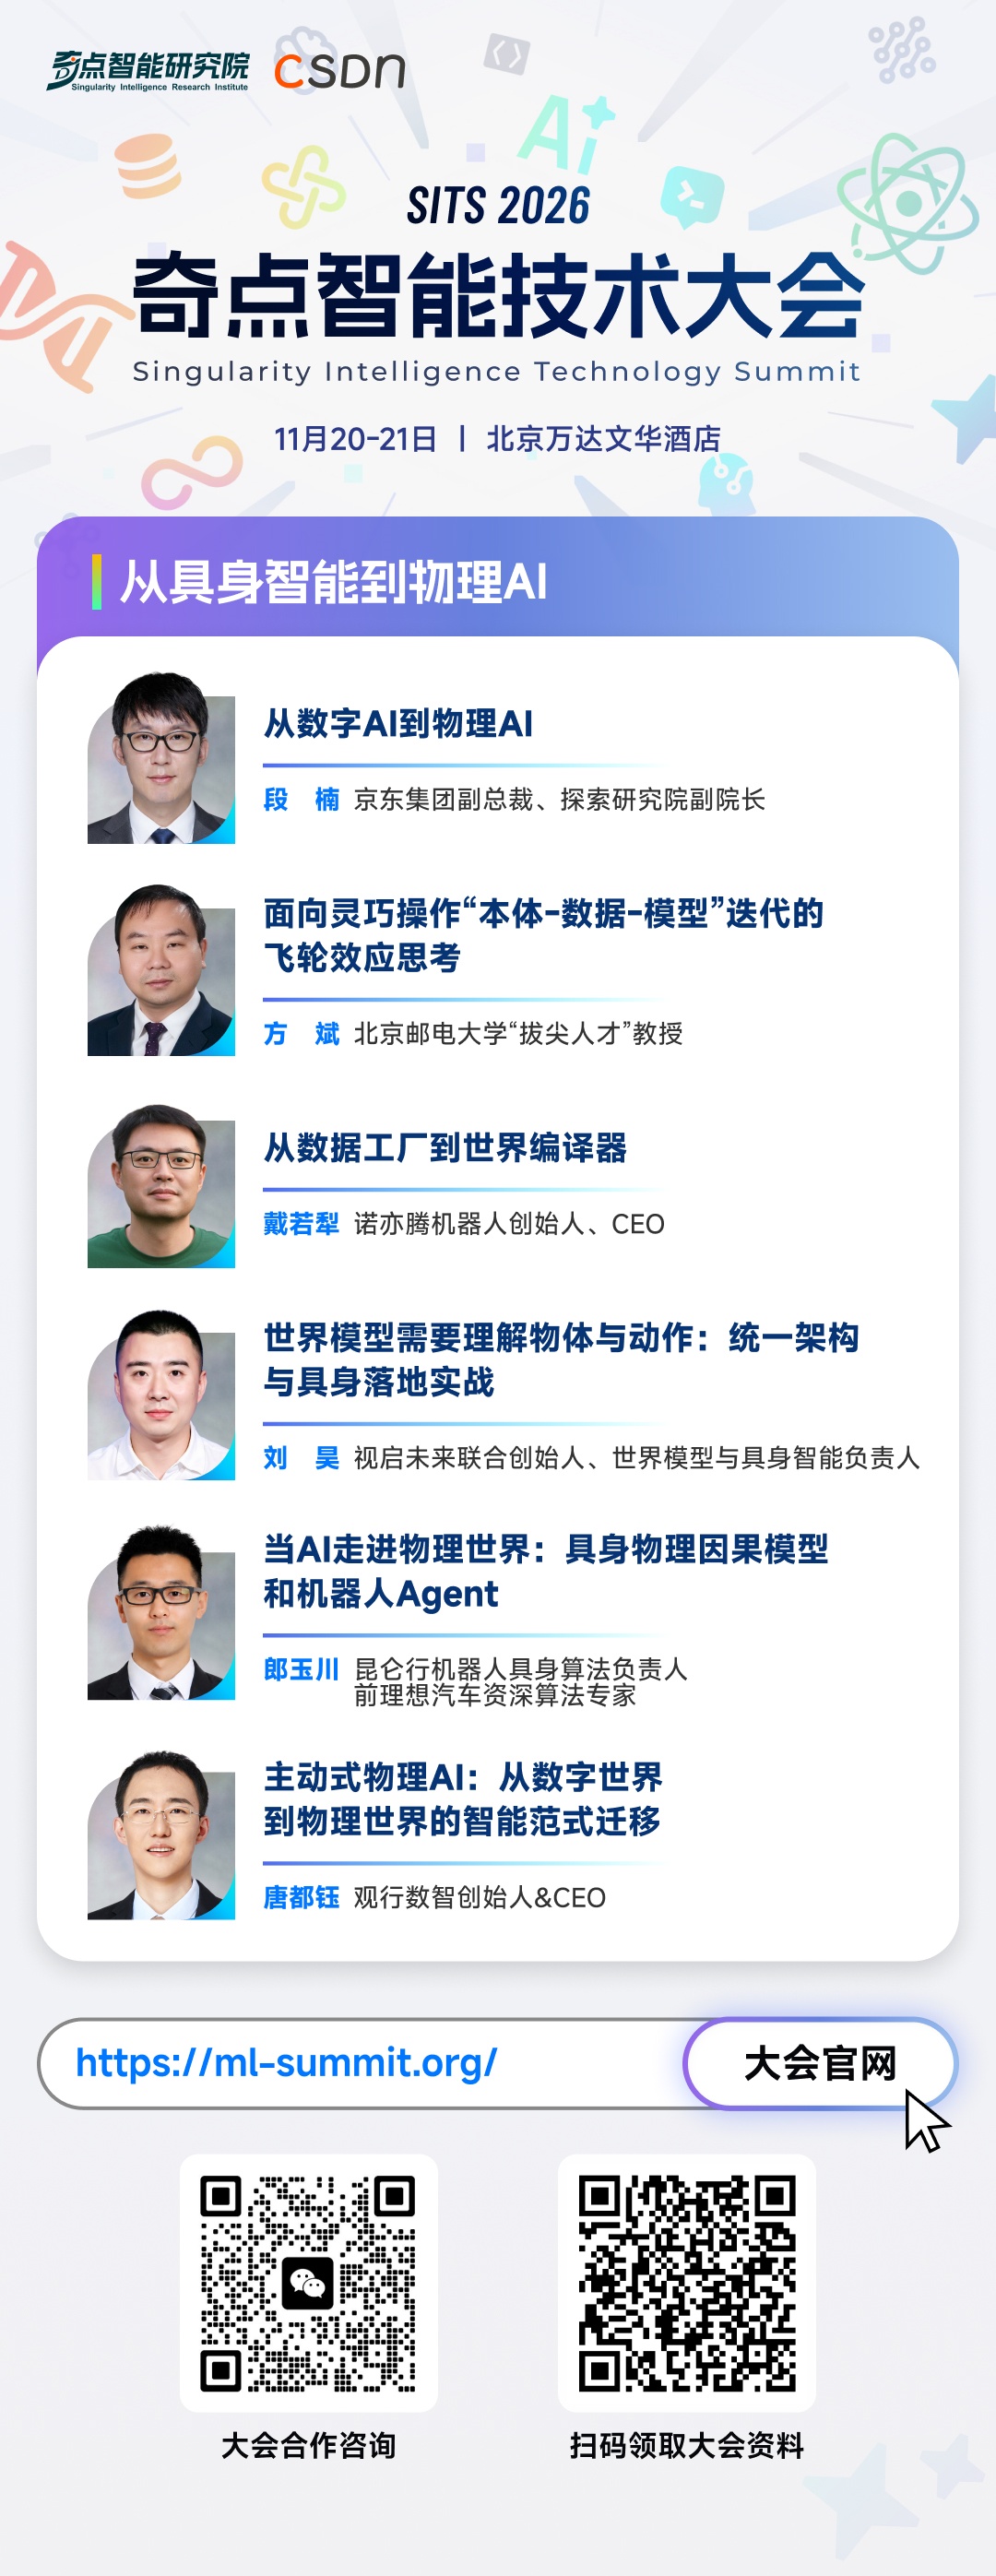
世界模型是连接"多模态理解"与"物理行动"的桥梁。11 月 20-21 日北京万达文华酒店,奇点智能技术大会"多模态与世界模型""从具身智能到物理 AI"双专题,刘昊、郎玉川、唐都钰、方斌将分别从世界模型架构、物理因果、主动式预测与学术产业化视角给出答案。
大会信息: 2026 奇点智能技术大会 + C++ 及系统软件技术大会
时间:2026 年 11 月 20-21 日
地点:中国·北京万达文华酒店
大会报名:奇点智能研究院
立即报名,锁定 Lukasz Kaiser Keynote 与 70+ 场演讲完整资料!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献22条内容

所有评论(0)