TypeGo:一个面向具身智能体的操作系统运行时
26年7月来自美国耶鲁大学的论文“TypeGo: An OS Runtime for Embodied Agents”。
一、论文核心内容概述
TypeGo 面向具身智能体(Embodied Agents),把机器人智能体类比成一台微型操作系统,设计一套完整运行时系统,解决大模型驱动的具身机器人面临的几个现实痛点:大模型推理延迟、多任务并发调度、任务中断与恢复、自然语言直接编程、反应式避险与高层规划协同、大模型输出不可靠带来的执行容错问题。
整套系统分为三层核心构件:
三类编程抽象:prescription(自然语言指令,分为高层任务 task、低延迟反思(reflex)、observation(结构化环境与机器人内部状态观测)、skills(机器人底层可调用原语技能);用户用自然语言下达指令,开发者实现观测与技能,普通用户无需编写代码即可定义智能体行为。
运行时 OS 抽象:Skill Kernel技能内核作为资源管理器,管理机器人执行子系统(移动、音频等独占 / 共享硬件资源);Process进程抽象,每一个用户任务对应一个独立进程,维护进程控制块 PCB,管理任务生命周期。调度不使用简单数字优先级,而是基于抢占来源区分行为:interrupt‑and‑return(临时事件打断,处理完自动恢复原任务)、replace‑without‑return(新用户指令彻底覆盖旧任务,不恢复),实现安全抢占、暂停、并行执行、任务终止。
四层分层协同智能体 S0‑S3,不同运行速率异步并发,不是二选一模式:
S3(调度层,最慢):全局进程调度,管理用户任务、行为准则,生成 / 销毁进程;
S2(任务分解层):把自然语言任务拆解成子任务列表 + 全局监控事件;
S1(动作流规划层):将子任务流式生成技能调用,规划与执行重叠(speculative skill streaming)掩盖 LLM 推理延迟;
S0(反思层,最快,无大模型):LLM 离线编译自然语言反思规则为 Python 函数,硬件级低延迟响应避险,优先级最高,可以打断所有上层任务,执行完成后恢复被抢占任务。
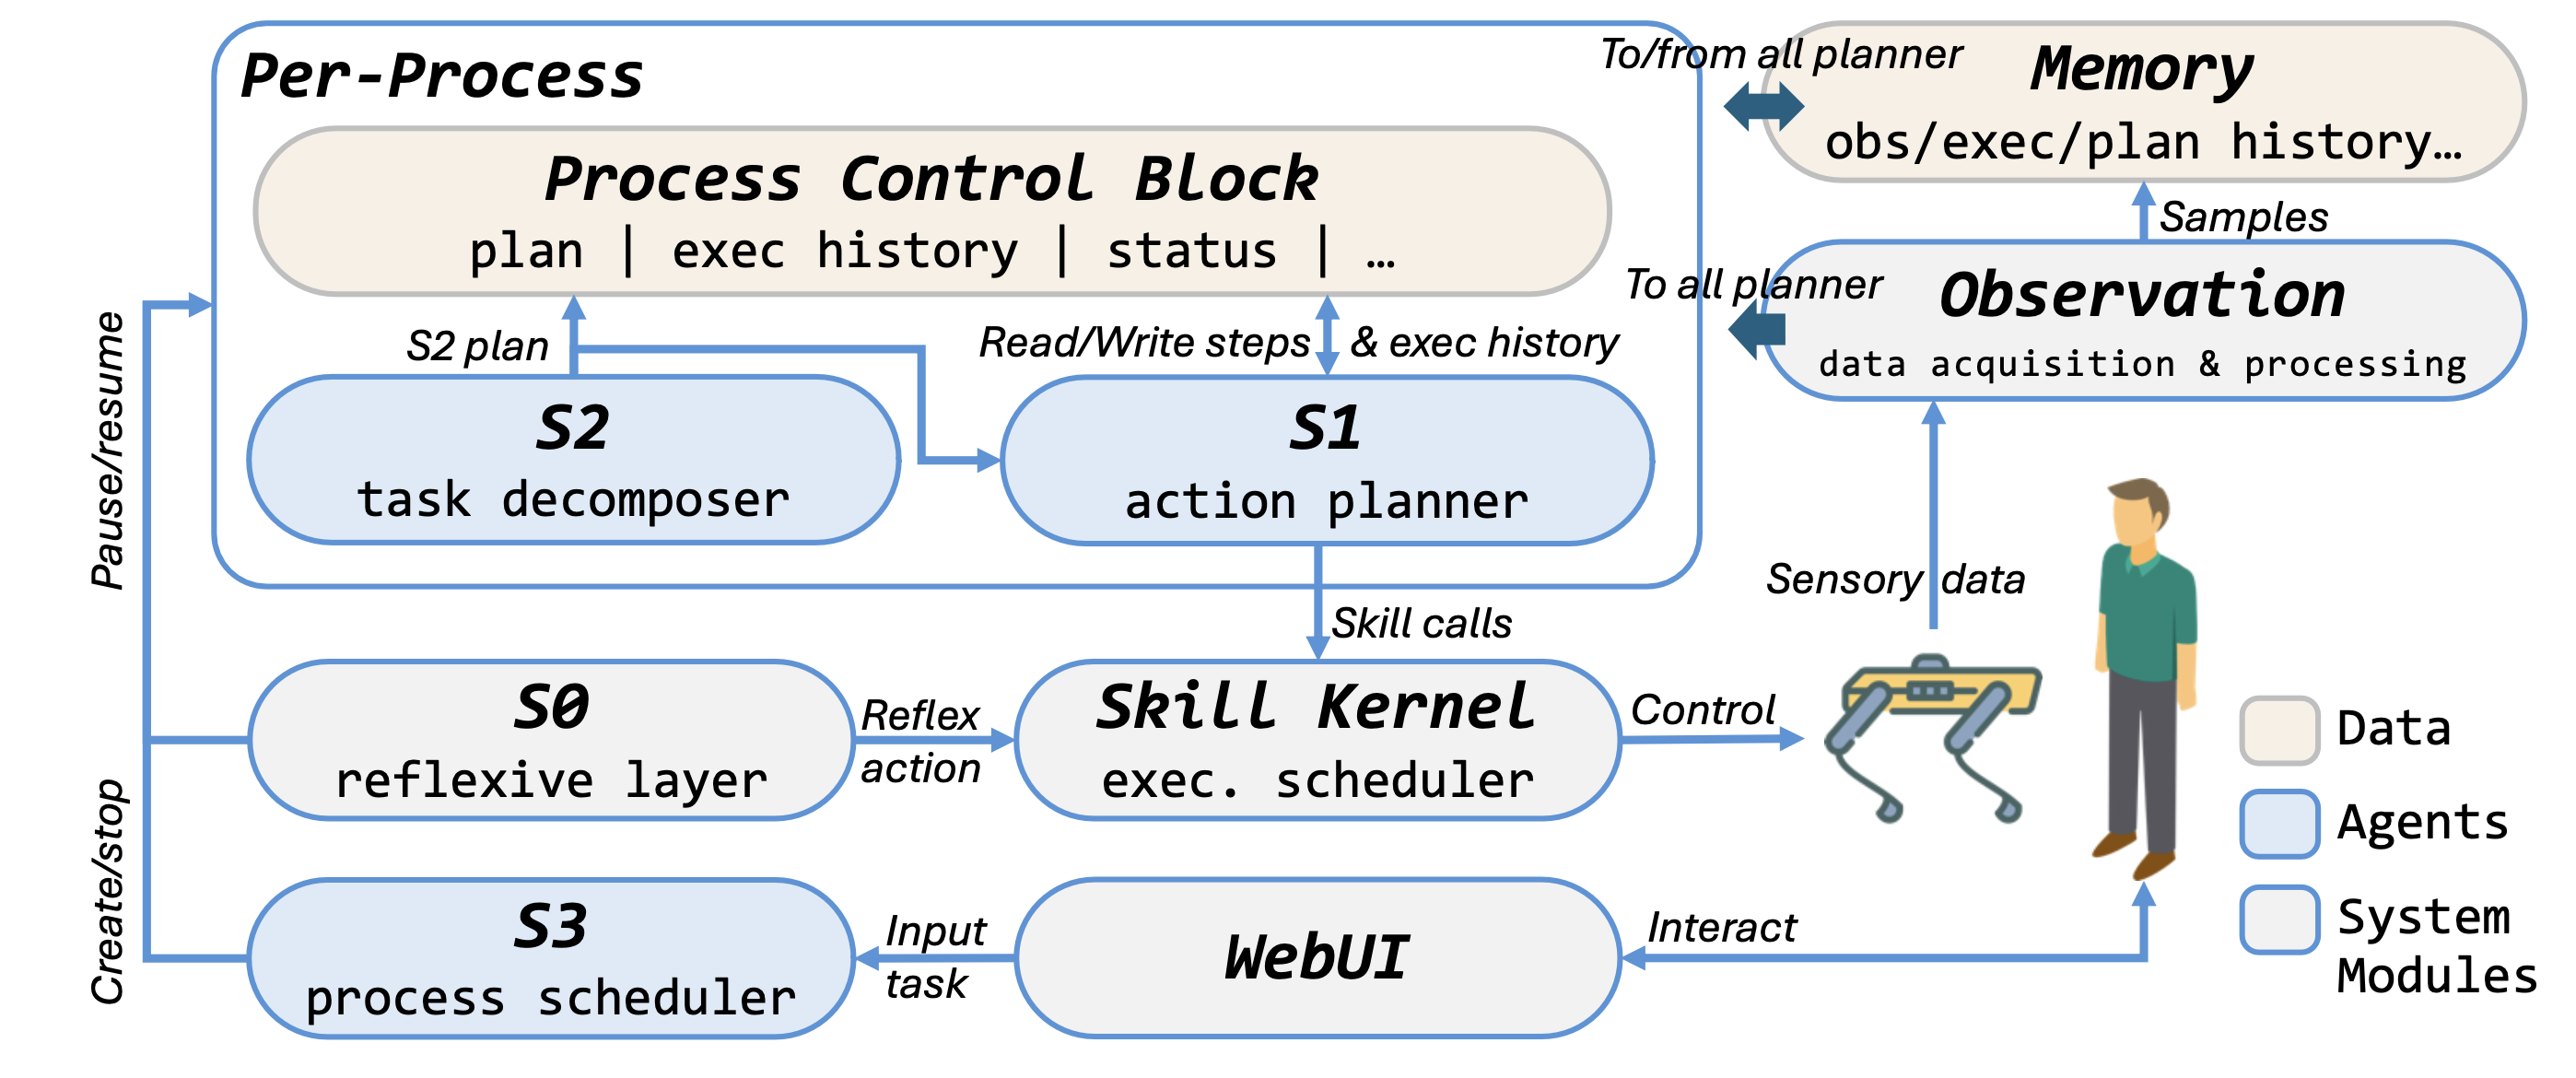
如图 1所示TypeGo 运行时。智能体层级结构(蓝色)包括全局的 S3(进程调度器)和 S0(反思层),以及进程级的 S2(任务分解器)和 S1(动作规划器)。S3 根据用户输入或自身决策管理进程生命周期。S2 和 S1 共同将单个任务转换为连续的技能调用流。技能内核仲裁并调度多个进程发出的技能调用。观察层利用机器人本体的传感器数据流,而记忆层则定期将智能体状态采样到可检索的存储中;两者都可在系统范围内使用。
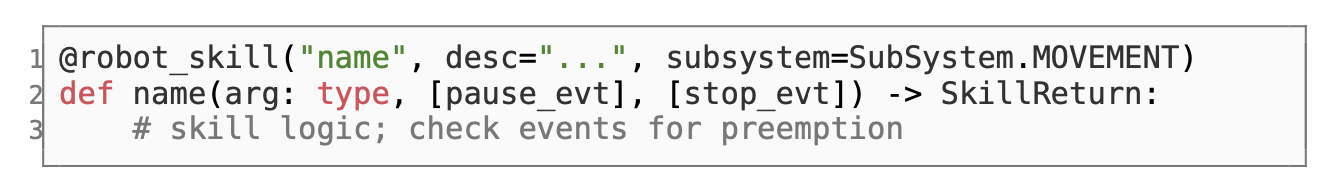
技能接口设计约束:技能要么可被中断,要么原子执行;开发者手写实现技能逻辑,运行时不会生成技能代码,保障底层硬件操作可验证,技能通过pause_evt、stop_evt实现限时可中断,保证系统最坏延迟可控。
下列表1 所示TypeGo 技能接口。装饰器(decorator)声明技能的名称、描述和子系统(例如,MOVEMENT、SOUND、DEFAULT)。技能可以选择性地接受 pause_evt 和 stop_evt 句柄用于中断;省略这些句柄的技能是原子性的。它返回一个 SkillRe 对象,其中包含成功标志和消息。
实验对比基线 ReAct、PAE,结果显示 TypeGo 降低反应时延与单步执行延迟,但代价是 token 消耗更高;同时验证多任务并发、异常打断、避障反思、任务查询、暂停恢复等复杂交互场景能力。
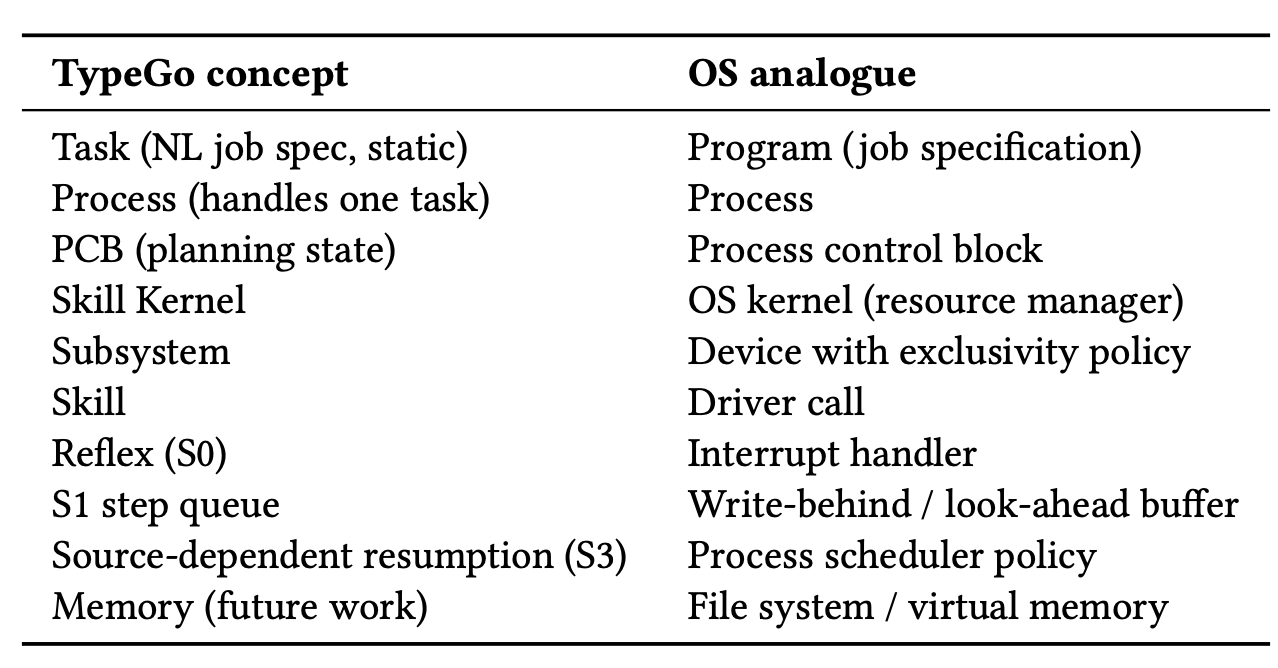
下表 1 是TypeGo和操作系统类似概念的比较:
和传统 LLM Agent 重要区别:传统 ReAct 类 Agent 大多单循环开环执行;TypeGo 是完整 OS 式运行时,规划、调度、硬件资源仲裁、反思响应、失败恢复全部内置到运行时,而不是全部交给大模型;正确性是概率性,运行时主动包容大模型错误输出,而假设大模型输出永远正确。
二、论文主要贡献
提出面向具身智能体的操作系统范式运行时 TypeGo 将操作系统内核思想迁移到大模型机器人:引入进程、资源子系统、PCB、抢占调度、中断反思等 OS 概念,解决多任务、硬件资源冲突、安全中断恢复问题;摒弃传统数字优先级调度,设计基于抢占源的语义调度策略,区分 “临时打断后恢复” 和 “彻底替换任务” 两种行为,更匹配机器人真实人机交互场景。
三层编程抽象,把自然语言作为一等公民编程语言 区分两类自然语言指令:高层任务 Task 交给 S1‑S3 在线规划;反应式 Reflex 由 LLM 离线编译成 Python,交给 S0 高速运行,兼顾高层灵活任务和毫秒级紧急避险;用户仅输入自然语言,开发者提供观测与技能,降低具身机器人使用门槛。
四层异步分层智能体 S0‑S3 架构 扩展 System1/System2 二元框架为四层并发环路,各层独立循环同时运行;提出推测式技能流(speculative skill streaming),S1 流式预生成动作队列,规划和执行时间重叠,掩盖大模型推理延迟;S0 不经过 LLM,保障安全反思的低时延;上层 S2 持续重新评估修改任务分解,S3 做全局多任务调度,实现深思规划与极速反应共存。
可中断、可验证的技能体系 规定技能开发规范:底层技能由人工编写,不在运行时动态生成;区分原子 / 限时可中断技能,给运行时提供故障恢复、任务切换的基础保证;技能接口硬件无关,便于跨平台迁移机器人;Skill Kernel 统一仲裁硬件子系统资源,避免多任务争抢执行器造成硬件冲突、动作混乱。
运行时容错设计 承认 LLM 规划输出会出错,运行时负责隔离、抢占、暂停恢复,而不是假设规划永远正确;整套系统把容错从 Prompt 工程转移到运行时机制层面,这是对现有 Agent 范式重要修正。
三、工作价值
1. 学术价值
弥合大模型 Agent 与真实机器人鸿沟:ReAct、Tool‑use 类 Agent 大多面向软件环境,直接移植到实体机器人会遇到资源冲突、无法安全中断、紧急避险时延高、多任务混乱等现实工程问题。TypeGo 提出一套完整运行时模型,为实体具身 Agent 系统架构提供新参考范式。
调度层面创新:证明具身 Agent 调度不适合简单数值优先级,需要语义感知抢占,为多任务机器人 Agent 调度开辟新思路。
分层异步 Agent 架构:System1/2 的思想很多工作是串行二选一,本工作四层并发运行,不同时间尺度环路协同,兼顾思考深度和响应速度。
2. 工程实践价值
1)人机交互友好:普通用户用自然语言就可以定义机器人任务和避险规则,不需要写控制代码;
2)安全性保障:S0 离线编译反思提供不依赖大模型的紧急响应;可中断技能保证机器人动作可以在限定时间内停下,防止失控;Skill Kernel 防止多个任务同时驱动同一个执行机构造成硬件异常;
3)性能收益:推测式流式执行掩盖 LLM 推理时延,降低单步等待时间;
4)可扩展性好:新增硬件子系统、新增技能,不需要修改调度内核,开发者只需要按照 decorator 模板实现技能;观测、技能、任务三层解耦。
3. 启发意义
指出一个关键观点:不能把所有问题全部甩给大模型。高层意图理解交给 LLM,但资源管理、抢占中断、硬件安全、实时反思交给运行时系统;Agent 系统应当是 “LLM 规划 + 确定性运行时内核” 的组合,而不是纯 LLM 循环。
四、论文存在的问题与局限
1. LLM 依赖带来的固有缺陷
S2、S3、S1 仍然依赖大模型,高层任务分解、事件识别出错依然会导致任务失败;运行时可以做中断,但很难修复高层逻辑错误;论文只做执行层容错,不解决大模型语义理解幻觉。
流式推测生成会消耗更多 token,实验也表明 TypeGo token 开销显著高于基线,会带来推理成本提升。
Reflex 反思是 LLM 离线编译为 Python 函数,如果用户写的自然语言条件描述模糊,编译出来的条件判断逻辑可能存在漏洞,S0 高速执行时会引发非预期行为。
2. 调度与进程模型局限
任务之间复杂依赖处理不足:论文只处理硬件资源互斥;没有讨论任务之间逻辑依赖(比如 A 任务必须等 B 任务完成),复杂多任务场景需要用户自己在自然语言指令中描述,运行时没有原生逻辑依赖管理。
进程状态维护开销:每个进程拥有独立 S1/S2 实例,当同时存在大量并发任务时,会带来较高内存与 LLM 调用开销,论文没有评估高并发下的扩展性。
抢占恢复策略粒度较粗:只有两种抢占模式(中断后恢复 / 直接丢弃);现实场景存在更复杂的需求,例如部分恢复、修改部分目标继续执行,当前运行时不支持。
3. 技能生态与工程落地问题
技能必须人工手写,不能运行时生成技能逻辑。虽然带来可验证性,但拓展复杂机器人能力需要大量人力开发、测试技能,技能库建设成本高。复合技能需要开发者自己保证在规定时间内支持抢占,对开发者提出较高要求,如果技能实现不遵守中断约定,整个系统实时性保证会失效。
Observation 观测完全依靠开发者定义字段,观测语义如果有偏差,上层所有规划层全部会出错;观测模块没有内置校验纠错机制。
4. 实验评估方面不足
实验场景规模偏小(T1‑T5 有限测试任务),缺少大规模、长时序、长时间运行的鲁棒性测试;
主要指标:成功率、时延、token 消耗;缺少真实物理机器人硬件上长时间运行的故障率、资源占用、内存消耗等工程指标;
和对比基线对比,没有消融实验充分剥离各个组件(S0 反思、流式执行、Skill Kernel)分别带来的增益,很难量化每个创新点单独贡献多大性能提升。
5. 开放性问题
错误恢复策略比较基础:进程暂停之后依靠 S3 重新调度;对于规划出错、感知漂移,运行时缺少高级自动纠错策略;
多用户指令冲突处理:多个用户给出不同自然语言指令,系统如何做意图仲裁,文中没有展开讨论。
五、简短总结
TypeGo 是一篇系统架构导向的具身 Agent 论文,核心创新是把操作系统内核思想引入大模型机器人 Agent,构建 S0‑S3 四层异步运行时,实现自然语言编程、多任务语义调度、安全抢占中断、低延迟反思避险。它很好弥补纯 LLM‑ReAct 类 Agent 在实体机器人上工程短板。
但系统依然高度依赖大模型语义能力,有 token 开销高、大规模任务评估不足、技能开发成本高等局限;它不是解决全部具身智能问题,而是提供一套可靠底层运行底座,上层仍需要更好 LLM、感知、技能库配合。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 1
 0
- 0


 已为社区贡献430条内容

所有评论(0)