为什么深度相机要装三双眼睛:多光融合架构的原理与工程难关
凌晨一点,扫地机器人驶入深色亮面地板,突然减速、原地打转,像一个在冰面上失去方向的舞者。
午后两点,阳光正盛,手机人像模式把侧脸轮廓抠出一圈锯齿,一张本该温柔的照片,败给了几万流明的天光。
还有那面白墙。一台造价不菲的双目深度相机对准它,输出的却是一张漆黑如墨的深度图——它睁着眼,什么也看不见。
三个翻车现场,没有一个是产品的 bug。它们指向同一件事:在三维感知这条路上,没有一种技术是全能选手。于是行业给出了自己的答案:给一台相机装上三双眼睛,分段把守,互相仲裁。这篇文章拆解多光融合架构——它为什么成立,怎么分层,以及为什么量产它比发明它更难。
一、三双眼睛,三种天生的近视
被动双目:优雅的算式,怕素颜的世界
被动双目是最古老的思路:左右两只镜头像人的双眼,靠视差算距离。深度公式只有一行——焦距乘基线,除以视差。算式优雅,成本克制,精度虽随距离衰减,斜率却平缓,所以远端表现稳。
但它有个前提:场景里得有纹理可匹配。匹配算法要在左右图像里找到同名点,白墙、弱光、百叶窗式的重复条纹,任何一种「素颜」场景都能让它当场失明——视差匹配一旦失败,深度图直接塌方,连一句解释都没有。
更麻烦的是基线的物理约束:想让远距精度再上一档,就得拉长基线;可基线一长,模组体积与近距盲区同时恶化。这是一门在尺寸与精度之间走钢丝的手艺。
结构光:毫米级精工,怕几万流明的阳光
结构光选择主动出击:VCSEL 激光器射出红外光,穿过一片衍射光学元件(DOE),被复制成数万颗散斑投向空间;红外相机接住被物体表面调制过的图案,靠形变反解深度。散斑投得越密,解算越精,一米之内能做到毫米级精度,精细得能数清一尊雕像的睫毛。
但 VCSEL 的功率被人眼安全标准死死摁在毫瓦级,而正午阳光里的近红外辐照比这强出几个数量级——即便加上 940nm 窄带滤光片,散斑信号一走出室内仍会被淹没,信噪比断崖式下跌。它是室内短距之王,出了门就「失明」。
深色亮面是另一重克星:黑色烤漆地板吸收红外,散斑打上去如泥牛入海,对比度归零,精度无从谈起。
ToF:光的秒表,怕距离与镜子
ToF 干脆直接测光的飞行时间:光打出去,弹回来,掐表算距离。听起来粗暴,做起来精细——光往返一米半只需 10 纳秒,想分辨一厘米的深度差,计时精度得压到 60 皮秒量级。
iToF 把时间藏进相位差里,用调制光间接计时,便宜、分辨率高,但要解相位缠绕,还躲不开多径干扰:撞上玻璃与镜面,光在几个反射面之间弹跳,它会把虚像当真。dToF 给每一个光子盖时间戳(SPAD 探测器加时间数字转换电路),能打得更远,代价是系统复杂度的陡增。
距离本身是另一道坎:返回光强随距离平方衰减,超过 5 米,噪点开始在深度图上蔓延。测距远、帧率高、体积小,它一度被视为最优解——直到物理学不讲情面。
三条路线,三种软肋,恰好都倒在对方的主场。
二、一张参数表,看清主场与软肋
| 维度 | 被动双目 | 结构光 | ToF |
|---|---|---|---|
| 典型工作距离 | 0.5m~20m+ | 0.2m~2m | 0.1m~5m,dToF 更远 |
| 近距精度 | 厘米级 | 毫米级 | 厘米级 |
| 致命场景 | 白墙、弱光、重复纹理 | 强阳光、深色吸光面 | 远距、玻璃镜面 |
| 分辨率与帧率 | 分辨率高,帧率中 | 分辨率高,帧率中 | 分辨率低,帧率高 |
| 功耗与成本 | 最低 | 中 | 中偏高 |
参数表读到最后只剩一句话:谁都不是全能选手,谁都有不可替代的一段——这正是融合成立的前提。
三、组队,是唯一的出路
于是答案浮出水面:不是选一种技术,而是让它们组队。
结构光守近端,一米内毫米级精度,寸土不让;ToF 接管中段,稳住速度与帧率;双目吃环境纹理,撑起远端纵深。三双眼睛分段把守,各自的短板恰好被同伴的长板补上——这就是多光融合深度相机的基本盘。
但组队只是第一步。真正的问题是:当两双眼睛给出矛盾的深度值,听谁的?
工程界的答案叫置信度仲裁。每个传感器的输出都附带一张置信度图:结构光看散斑对比度,ToF 看反射强度与相位一致性,双目看匹配代价曲面的尖锐程度。融合引擎逐像素加权,谁强谁上,弱者退场——谁都别想独裁,谁也别想裸奔。
高明的仲裁还懂得「软切换」:在两段技术的交界处留一条过渡带,深度值沿置信度渐变,而不是硬切一刀。用户看到的深度图才平滑如水面,而不是两块布料生硬的接缝。
四、融合的三层境界
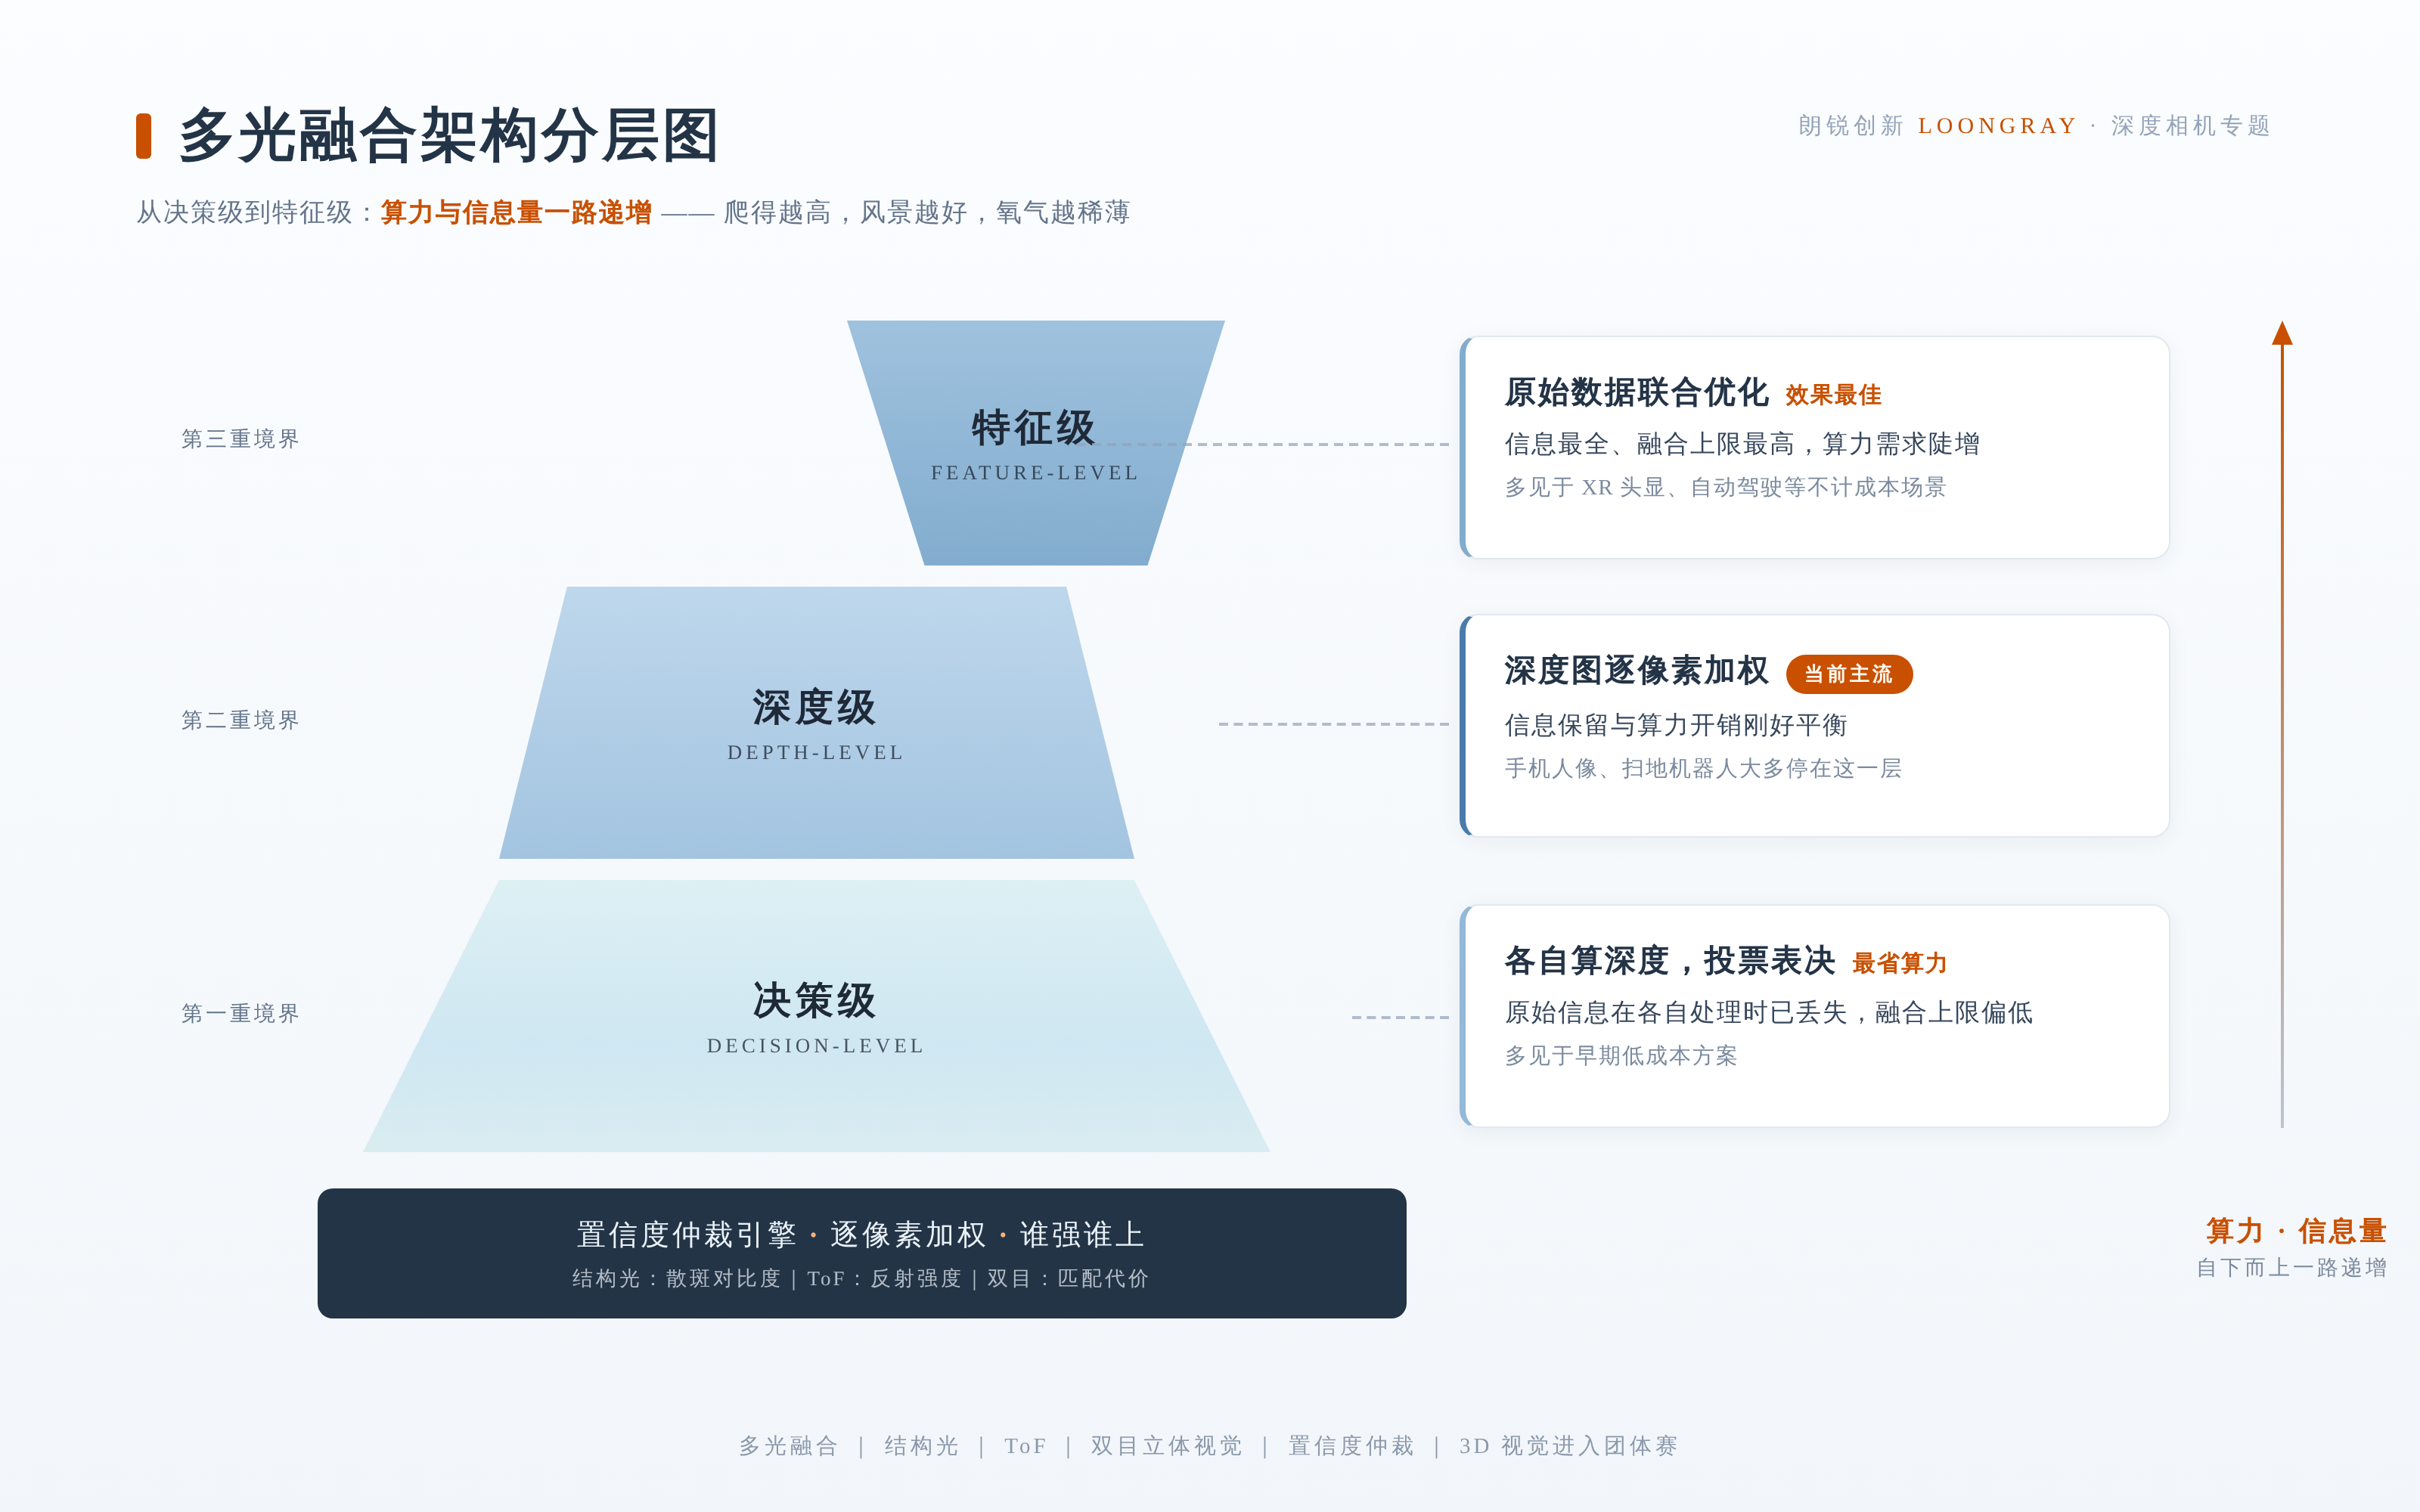
融合架构,又分三层境界。
决策级最省算力:各算各的深度,最后投票表决。省事,但原始信息在各自处理时就已丢失,融合上限天生偏低,多见于早期低成本方案——比如只做「哪路可用用哪路」简单切换的扫地机器人。
深度级是当下的主流:在深度图上逐像素加权融合,信息保留与算力开销刚好平衡。你口袋里的手机、家里的扫地机器人,大多停在这一层。
特征级是理想主义者的选择:在原始数据层面联合优化,信息最全、效果最佳,但算力需求陡增,多见于不计成本的场景——XR 头显的多相机视觉惯性里程计,把特征点从原始图像里拎出来联合解算;自动驾驶的前融合方案,则把相机与激光雷达的特征融进同一张鸟瞰图再输出障碍物。
从决策级到特征级,算力与信息量一路递增,像一座金字塔——爬得越高,风景越好,氧气越稀薄。
五、行业已经用脚投票
这场融合不是实验室的畅想,收敛已经发生。
iPhone 的 Face ID 里,点阵投射器与红外相机组成结构光系统,守着支付级安全;后置 LiDAR 则是另一套 dToF 方案,与主摄协同完成夜间对焦与空间感知。Vision Pro 靠多路相机与 LiDAR 完成空间透视。主流扫地机器人用 dToF 建图、结构光补盲,深色地板不再是无解的盲区。
再往产业上游看,机器人与具身智能正在成为多光融合的新主场:机械臂要做 3D 引导抓取,AMR 要在仓库里全天候导航,人形机器人要在一米之内看清手边的世界——这些场景对深度的要求天然横跨近、中、远三段,单打独斗的传感器根本接不住。
从旗舰手机到清洁家电,多光融合正在从高端定制滑向标配。单传感器打天下的时代结束了。3D 视觉,正式进入团体赛。
六、团体赛不好打:量产的三道难关
但团体赛的门票,一点也不便宜。
第一道难关是标定。 多一路传感器,就多一路内参、外参、时间同步与温漂补偿。内参要对焦距与畸变负责;外参要回答三只眼睛各自长在哪、朝向哪;时间同步的账更精细——设备以 1m/s 移动,10ms 的时戳错位就是 1cm 的深度错位。温漂则在设备工作后悄悄出手:VCSEL 波长随温度漂移,结构件热胀冷缩让外参偏移,不补偿就慢慢「歪眼」。任何一路漂了,融合不但救不回来,反而会放大错误——三个近视的人凑在一起,并不会自动变成远视眼。
第二道难关是算力。 两路 VGA 分辨率的深度图以 30fps 实时配准,意味着每秒要在近两千万个像素点上完成重投影、对齐与加权,靠通用处理器硬扛并不现实。专门的深度融合加速引擎正在成为模组标配——就像当年 ISP 从 CPU 手里接过像素一样。
第三道难关是成本。 多一颗传感器,就多一份 BOM,也多一分工装与产线校准的投入:标定墙、暗箱、温箱,每一件都是真金白银;产线上多一分钟标定工时,量产爬坡就多一分压力。如何在千元级模组里塞下三双眼睛,还控住良率与功耗,考验的是系统集成的水位。
而这,恰恰是深度相机模组厂商的价值所在——把融合的复杂度留在模组里,把干净的多源深度数据交给客户:深度图、置信度图、IMU 数据,时间戳对齐,接口干净。对下游做机器人、门锁、AR 设备的开发者来说,买到的不是几颗传感器,而是一套已经调好的眼睛。
七、趋势观察:融合之后是什么
往前看,三股力量正在把多光融合推向纵深。
其一,端侧算力在下沉。NPU 进入模组级,特征级融合的算力门槛被逐年拉低,昨天的旗舰专属,明天就是标配。
其二,具身智能在放量。机器人要的不再只是一张深度图,还有 RGB 与深度的像素级对齐、语义与几何的联合理解——融合的下一站,是「感知的融合」。
其三,供应链在国产化。VCSEL、DOE、SPAD、驱动芯片,每一环国产玩家的入场,都在把融合模组的成本曲线往下压。
下一次,当你的扫地机器人顺滑地绕过床脚,当你的手机把每一缕发丝都抠得干干净净,背后多半不是一个更强的传感器,而是三双眼睛的一次默契配合。
技术选型的终局往往如此:没有万能钥匙,就造一串钥匙环。
One More Thing …
朗锐创新(loongray.com)聚焦智能视觉与具身AI,深度相机与智能相机产品线;深度相机覆盖双目相机、结构光、ToF、多光融合等主流技术路线;智能相机应用场景为机器人、无人机;为客户提供 OEM/ODM 定制化服务,帮助客户产品快速上市、快速盈利。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐



 0
 0
- 0


 已为社区贡献26条内容

所有评论(0)