机器人运动控制:从控制器/驱动器架构到PID算法与编程语言选型
机器人运动控制全解析:从控制器/驱动器架构到PID算法与编程语言选型
你有没有过这样的疑惑?明明只在代码里写了一句robot.move_to(100, 200, 300),机器人就乖乖地从当前位置精准地走到了目标点。这中间到底发生了什么?为什么有时候机器人会不听话,要么走不到位,要么抖个不停?今天我们就来一次性搞清楚机器人运动控制的核心奥秘:控制器与驱动器的配合、PID控制算法,以及不同开发阶段该用什么编程语言。
一、机器人的"指挥中枢"与"执行手脚"——控制器与驱动器
机器人的运动控制系统,本质上就是一个"指挥+执行"的分工体系。一个完整的机器人系统通常会有一个控制器和多个驱动器——控制器负责"想清楚该怎么动",驱动器负责"不折不扣地执行"。
1.1 控制器:机器人的"总指挥官"
控制器就像是机器人的大脑总指挥部,它的核心特点是计算能力强,能在短时间内并行处理多种任务。当你下发一个目标位置后,控制器会完成一整套复杂的流水线操作:
- 传感器数据融合:读取各个关节编码器、摄像头、力传感器等的数据,了解机器人当前的状态
- 运动规划:执行路径规划算法,生成一条平滑、无碰撞的运动轨迹
- 运动学解算:把世界坐标系中的目标位置,转换成每个关节电机需要转动的角度
- 指令下发:通过控制总线,把每个电机的目标位置发送给对应的驱动器
1.2 驱动器:机器人的"肌肉系统"
而驱动器则是机器人的肌肉,它的核心特点是执行速度极快,控制周期极其稳定。虽然它做的事情相对单一,但却能保证"使命必达"。驱动器接收到控制器发来的目标位置后,会通过PID+前馈控制算法,结合电机编码器的实时反馈,精确控制电机的转速和扭矩,让电机精准地转到指定位置。
这里有一个非常重要的细节:驱动器的控制周期通常比控制器短得多。控制器的控制周期一般是10-100毫秒,而驱动器的控制周期可以达到1毫秒甚至更短。这就是为什么驱动器能实现如此精确的控制。
1.3 两者的通信与配合
控制器和驱动器之间通过控制总线进行数据传输,常用的有EtherCAT、CAN和UART等。其中EtherCAT因为实时性好、带宽高,被广泛应用于工业机器人领域。
值得注意的是,驱动器输出的控制信号并不是直接驱动机器人手臂的,中间还要经过减速器等传动部件。减速器的作用是把电机的高速低扭矩运动,转换成我们需要的低速高扭矩运动。这就像是自行车的变速系统,通过改变齿轮比来获得不同的速度和扭矩。
1.4 常见误区:不是"大小脑"
很多厂商喜欢宣传自己的机器人有"大小脑",很多人会误以为控制器是大脑,驱动器是小脑。其实这是不准确的。"大小脑"更多是从功能分工的角度来比喻,而控制器和驱动器是从硬件架构的角度来划分的。
控制器负责全局规划和决策,驱动器负责单个关节的精确控制,两者是上下级的指挥关系,而不是大小脑的协同关系。小脑在人体中负责协调运动和平衡,这个功能在机器人中其实是由控制器中的运动控制算法来实现的。
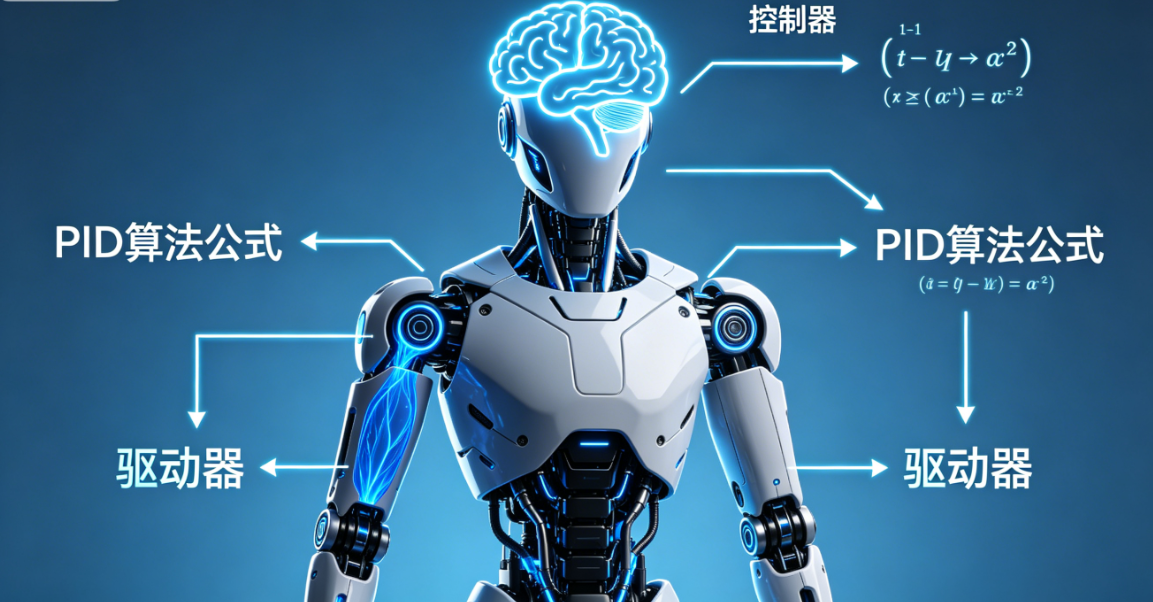
图1 机器人控制器与驱动器架构图
二、机器人运动的灵魂——PID控制算法
刚才我们提到驱动器主要用PID控制算法来控制电机。PID可以说是控制领域的"万金油",从冰箱空调到飞机航母,几乎所有需要自动控制的地方都能看到它的身影。
很多人一听到"比例-积分-微分控制"就头大,觉得肯定要解复杂的微分方程。其实完全不用,我们每个人每天都在无意识地使用PID控制——比如打篮球投篮。
2.1 用打篮球的例子看懂PID
我们来回忆一下投篮的过程,你会发现这完美地对应了PID的三个组成部分:
比例控制(P):根据当前偏差调整
当你投篮的时候,眼睛会测量篮球实际落点和篮筐之间的偏差。如果投近了,下次就用更大的力;如果投远了,下次就用更小的力。这种"根据当前偏差的大小,成比例地调整控制量"的方式,就是比例控制。
比例控制是PID中最基础也是最重要的部分。它的作用是快速响应偏差,让系统朝着目标值的方向运动。
积分控制(I):根据历史累计误差调整
但是光有比例控制还不够。如果你发现每次投篮都偏近一点点,而且偏差的大小差不多,这说明系统存在稳态偏差——可能是这个篮球比普通的球更沉,或者你的手臂力量有点不足。
这时候你就需要积分控制了:把过去所有的偏差都加起来,根据这个累计偏差来调整控制量。也就是说,你会使出比眼睛看上去需要的更大一点的力,来弥补这个一直存在的偏差。
积分控制的唯一作用就是消除稳态误差,让系统最终能精确地达到目标值。
微分控制(D):根据误差变化趋势调整
最后是微分控制。如果你在投篮出手的瞬间,突然刮来了一阵反向的风,这时候你会怎么办?你肯定会下意识地再加一点力,对吧?
这就是微分控制在起作用。微分控制不看当前的偏差有多大,也不看过去的偏差累计有多少,它只看偏差的变化趋势。当它发现偏差正在快速变大(比如风把篮球吹得越来越远),就会提前调整控制量,来抵消这个变化趋势的影响。
微分控制的作用是抑制振荡,加快系统的调节速度。
2.2 PID控制的数学公式
把这三个部分结合起来,就得到了经典的PID控制公式:
u(t)=Kpe(t)+Ki∫0te(τ)dτ+Kdde(t)dtu(t) = K_p e(t) + K_i \int_{0}^{t} e(\tau) d\tau + K_d \frac{de(t)}{dt}u(t)=Kpe(t)+Ki∫0te(τ)dτ+Kddtde(t)
其中:
- u(t)u(t)u(t):控制器在时刻ttt的输出量(比如电机的电压、电流或者转速)
- KpK_pKp:比例增益(Proportional Gain),决定了比例控制的强度
- KiK_iKi:积分增益(Integral Gain),决定了积分控制的强度
- KdK_dKd:微分增益(Derivative Gain),决定了微分控制的强度
- e(t)e(t)e(t):时刻ttt的误差,等于目标值减去实际值
- ∫0te(τ)dτ\int_{0}^{t} e(\tau) d\tau∫0te(τ)dτ:误差从0到ttt时刻的积分,也就是历史误差的总和
- de(t)dt\frac{de(t)}{dt}dtde(t):误差在时刻ttt的导数,也就是误差的变化率
这个公式看起来有点吓人,但其实就是我们刚才投篮例子的数学表达。第一部分是比例控制,根据当前误差调整输出;第二部分是积分控制,根据历史累计误差调整输出;第三部分是微分控制,根据误差的变化趋势调整输出。
通过调整KpK_pKp、KiK_iKi、KdK_dKd这三个参数,我们就能让系统达到我们想要的控制效果。
2.3 PID参数调节实验与分析
为了让大家更直观地理解三个参数的作用,我们做了一个对比实验,测试了不同参数组合下系统的阶跃响应特性:
| 参数组合 | 上升时间 | 超调量 | 调节时间 | 稳态误差 | 系统表现 |
|---|---|---|---|---|---|
| 只有P(Kp=1,Ki=0,Kd=0) | 慢 | 无 | 长 | 大 | 响应缓慢,始终达不到目标值 |
| P增大(Kp=5,Ki=0,Kd=0) | 较快 | 小 | 较长 | 较小 | 响应变快,但仍有稳态误差 |
| 加入I(Kp=5,Ki=1,Kd=0) | 快 | 较大 | 中等 | 无 | 消除了稳态误差,但出现超调 |
| 加入D(Kp=5,Ki=1,Kd=0.5) | 快 | 小 | 短 | 无 | 响应快,超调小,调节时间短 |
| D过大(Kp=5,Ki=1,Kd=2) | 快 | 大 | 很长 | 无 | 系统出现振荡,稳定性变差 |
从这个表格我们可以清楚地看到三个参数各自的作用:
- Kp越大,系统响应越快,但过大的Kp会导致系统不稳定,出现振荡
- Ki的作用是消除稳态误差,但Ki过大会导致系统超调量增大
- Kd的作用是抑制振荡,加快调节速度,但Kd过大会让系统对干扰过于敏感,反而引起振荡
实际调试PID参数的时候,我们通常遵循"先P后I再D"的原则:先把Ki和Kd都设为0,只调节Kp,让系统有一个较快的响应;然后慢慢增加Ki,直到稳态误差消除;最后加入Kd,来抑制超调,让系统更快地稳定下来。

2.4 生活中的PID控制案例
PID控制的应用无处不在,我们身边就有很多例子:
-
空调控温:当室内温度和设定温度相差很大时,空调会全速制冷(P控制);当温度接近设定值但始终差一点点时,空调会稍微加大制冷量(I控制);当有人突然打开窗户,室内温度快速上升时,空调会立即加大制冷功率(D控制)。
-
平衡车控制:平衡车通过陀螺仪测量车身的倾斜角度,然后通过PID控制两个电机的转速,来保持车身的平衡。如果车身向前倾斜,电机就会加速向前转;如果向后倾斜,电机就会加速向后转。
-
无人机悬停:无人机通过气压计和GPS测量自己的高度和位置,然后通过PID控制四个电机的转速,来保持稳定的悬停状态。如果有风吹来,无人机的位置开始偏移,微分控制就会立即起作用,调整电机转速,让无人机回到原来的位置。
三、用什么语言"教"机器人做事?——编程语言选型指南
搞清楚了机器人运动控制的核心原理,接下来我们就要考虑用什么编程语言来实现这些功能了。很多初学者都会问:"学机器人应该先学Python还是C++?"其实这个问题没有标准答案,关键在于你想做机器人的哪个部分,以及你是什么类型的开发者。
机器人是个复杂的系统,包括感知、规划控制和电机驱动等多个模块,不可能一上来全部都掌握。不同的模块适合用不同的编程语言来开发。
3.1 Python:算法研究党的首选
Python最大的优点就是写起来快,而且不需要复杂的编译过程,点击就能跑。这对于算法开发来说简直是福音——因为算法最费时间的就是调调改改,用Python能大大节约你的时间。
而且现在绝大多数机器人开源项目都是用Python写的,比如ROS(机器人操作系统)的主要接口就是Python,很多深度学习框架也都是Python优先。如果你想做机器人的感知、规划、决策等上层算法,Python绝对是你的不二之选。
3.2 C语言:底层驱动的必备技能
如果你想做机器人的底层硬件开发,比如直接控制电机、读取传感器数据,那么C语言是绕不开的。不管你用的是STM32、ESP32还是51单片机,都是用C语言来编程的。
C语言能让你真正了解硬件的运行逻辑,并且养成良好的代码习惯。对于创新制作党来说,C语言是必须掌握的基础技能。
3.3 C++:硬核系统工程的首选
C++继承了C语言的高实时性,同时又有面向对象的特性,可扩展性非常好。这使得C++成为了产品级机器人控制器开发的首选语言。
像工业机器人、自动驾驶汽车等对实时性和可靠性要求极高的系统,核心代码都是用C++写的。不过C++的学习曲线比较陡峭,编译工具也比较复杂,没有编程经验的小白可能会觉得有点难。
3.4 Rust:未来的潜力股
Rust是近年来非常火的一门编程语言,它最大的特点就是内存安全,从根本上解决了C++中常见的内存泄漏、野指针等问题。这对于机器人系统来说非常重要,因为一个内存错误就可能导致整个机器人崩溃,甚至造成安全事故。
不过目前Rust在机器人领域的开源社区还不够成熟,学习曲线也比较陡峭,更适合那些喜欢造轮子的技术尝鲜党。
3.5 实际产品中的语言组合
在实际的机器人产品中,通常是多种语言配合使用的。一般来说:
- 控制器开发:主要用C++和Python。C++写核心的控制算法和实时性要求高的部分,Python写上层的应用逻辑和算法原型
- 驱动器开发:几乎都是用C语言。因为驱动器对实时性要求极高,而且资源有限,C语言是最高效、最可靠的选择
四、核心代码实现:简单的PID控制器
下面我们来实现一个简单的位置式PID控制器,让大家对PID的工作原理有更直观的理解:
class PIDController:
    def __init__(self, kp=0.0, ki=0.0, kd=0.0):
        """
        初始化PID控制器

        参数:
            kp: 比例增益,越大响应越快,但过大会导致振荡
            ki: 积分增益,越大消除稳态误差越快,但过大会导致超调
            kd: 微分增益,越大抑制振荡越强,但过大会导致系统敏感
        """
        self.kp = kp
        self.ki = ki
        self.kd = kd

        # 上一次的误差,用于计算微分项
        self.last_error = 0.0
        # 积分项累计值
        self.integral = 0.0

    def reset(self):
        """重置PID控制器,清除历史数据"""
        self.last_error = 0.0
        self.integral = 0.0

    def compute(self, target, current, dt):
        """
        计算PID控制器的输出

        参数:
            target: 目标值(比如电机需要转到的角度)
            current: 当前实际值(比如电机当前的角度)
            dt: 采样时间间隔(秒),必须大于0

        返回:
            控制器输出量(比如电机的电压或转速)
        """
        # 计算当前误差:目标值减去实际值
        error = target - current

        # 计算比例项:当前误差乘以比例增益
        p_term = self.kp * error

        # 计算积分项:累计误差乘以积分增益
        self.integral += error * dt
        i_term = self.ki * self.integral

        # 计算微分项:误差变化率乘以微分增益
        derivative = (error - self.last_error) / dt
        d_term = self.kd * derivative

        # 保存当前误差,供下次计算微分项使用
        self.last_error = error

        # 总输出:三个项相加
        output = p_term + i_term + d_term

        return output

# 使用示例:模拟控制一个系统达到目标值
if __name__ == "__main__":
    # 创建PID控制器,设置参数
    pid = PIDController(kp=5.0, ki=1.0, kd=0.5)

    # 模拟控制过程
    target = 100.0  # 目标值
    current = 0.0   # 当前实际值
    dt = 0.1        # 采样时间间隔0.1秒

    print("时间(s)  当前值  目标值  输出量")
    print("--------------------------------")

    for i in range(50):
        time = i * dt
        output = pid.compute(target, current, dt)

        # 模拟系统响应:输出量直接影响当前值
        # 实际系统中,输出量会作用于电机,电机转动会改变当前值
        current += output * dt

        print(f"{time:6.1f}  {current:7.1f}  {target:7.1f}  {output:7.1f}")
这段代码实现了一个基本的位置式PID控制器。你可以通过调整kp、ki、kd这三个参数,来观察系统的响应变化。比如把ki和kd都设为0,看看只有比例控制的效果;然后慢慢增加ki,看看稳态误差是怎么消除的;最后加入kd,看看超调是怎么被抑制的。
五、总结
今天我们系统地学习了机器人运动控制的核心知识:
-
控制器与驱动器架构:机器人采用"一个控制器+多个驱动器"的分工体系,控制器负责全局规划和决策,驱动器负责单个关节的精确控制,两者通过控制总线进行通信。
-
PID控制算法:PID是最常用的控制算法,由比例、积分、微分三个部分组成。比例控制负责快速响应偏差,积分控制负责消除稳态误差,微分控制负责抑制振荡。通过调整三个参数,可以让系统达到理想的控制效果。
-
编程语言选型:不同的模块适合用不同的编程语言。Python适合上层算法研究,C语言适合底层驱动开发,C++适合产品级系统工程,Rust是未来的潜力股。在实际产品中,通常是多种语言配合使用。
当然,机器人运动控制还有很多更深入的内容,比如前馈控制、自适应控制、鲁棒控制等等。但PID控制作为控制领域的基础,是我们必须掌握的核心技能。希望今天的内容能帮助你更好地理解机器人是如何动起来的,也希望你能动手实践一下,自己写一个PID控制器,感受一下参数调节的乐趣。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 8
 0
- 0


 已为社区贡献29条内容

所有评论(0)