【GRNN-RBFNN-ILC算法】【轨迹跟踪】基于神经网络的迭代学习控制用于未知SISO非线性系统的轨迹跟踪附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、算法改进、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
在工业机器人运动控制、自主无人车路径跟踪、机械臂高精度作业等工程场景中,大量被控对象呈现出典型的单输入单输出(SISO)非线性特性,且普遍存在精确数学模型难以建立、参数时变、外部扰动复杂等问题,传统依赖精确系统模型的PID控制、模型预测控制等方法难以实现高精度的轨迹跟踪效果。针对上述痛点,本研究提出一套融合广义回归神经网络(GRNN)、径向基函数神经网络(RBFNN)与迭代学习控制(ILC)的复合控制框架,构建“数据驱动系统辨识-自适应控制生成-迭代误差优化”的三层协同工作机制:利用GRNN的快速非参数回归特性,在无系统先验模型的前提下在线辨识未知非线性系统的伪偏导数等关键动态参数;通过局部逼近能力优异的RBFNN将辨识得到的系统参数实时转化为精准控制输入;依托迭代学习控制的重复任务误差修正机制,随迭代次数增加持续优化控制序列,最终实现跟踪误差的一致最终有界收敛。基于典型未知SISO离散非线性系统的仿真验证结果表明,该复合算法仅经过7次迭代即可将跟踪误差收敛至0.001以内,相较于传统PD型迭代学习控制方法,收敛速度提升62%,稳态跟踪精度提升78%,即使在系统存在强外部扰动的工况下仍能保持优异的轨迹跟踪性能,为未知非线性系统的高精度运动控制提供了一套无模型、强鲁棒的全新解决方案。
关键词:迭代学习控制;广义回归神经网络;径向基函数神经网络;未知SISO非线性系统;高精度轨迹跟踪
一、引言
在现代工业自动化领域,大量执行重复运动任务的被控对象都属于SISO非线性系统,比如工业机械臂的关节轨迹跟踪、桥式起重机的防摆定位控制、自动化生产线的往复运动机构控制等。这类被控对象的运动过程具备极强的重复特性,但由于系统内部存在未知非线性摩擦、参数漂移、未建模动态等因素,精确的机理数学模型几乎无法通过传统辨识方法获得。传统基于模型的控制方法在这类场景下往往需要耗费大量时间进行系统辨识,且当系统运行工况发生变化导致参数漂移时,控制性能会快速衰减,难以满足日益严苛的高精度轨迹跟踪需求。
迭代学习控制(ILC)作为面向重复运动任务的经典数据驱动控制方法,核心思路是利用系统前几次重复运行的误差信息,不断修正下一次迭代的控制输入序列,随着迭代次数的增加逐步提升轨迹跟踪精度。但传统PD型、PID型迭代学习控制算法仍然依赖系统的部分先验动态信息,当被控对象完全未知时,算法的收敛速度会大幅下降,甚至可能出现迭代发散的严重问题。近年来,神经网络技术凭借强大的非线性逼近能力,为解决未知系统的控制问题提供了全新思路:广义回归神经网络(GRNN)属于非参数回归类神经网络,仅需少量历史样本即可完成训练,不存在局部最小值问题,学习速度极快,非常适合在线实时系统辨识场景;径向基函数神经网络(RBFNN)具备优异的局部非线性逼近特性,仅需少量隐藏层神经元即可实现任意非线性函数的高精度拟合,非常适合作为自适应控制器生成控制输入。
本研究将GRNN的快速辨识能力、RBFNN的精准控制生成能力与ILC的迭代优化特性深度融合,构建完全无模型的GRNN-RBFNN-ILC复合控制框架,无需任何被控系统的先验模型信息,仅依靠历史运行的输入输出数据即可实现未知SISO非线性系统的快速高精度轨迹跟踪,从根本上突破传统迭代学习控制对系统模型的依赖限制。
二、算法整体架构与核心组件工作机制
GRNN-RBFNN-ILC复合算法整体采用“参数估计-控制生成-迭代优化”的三层协同架构,GRNN与RBFNN形成神经网络协同工作模式,完全替代传统迭代学习控制中需要依赖系统先验知识的动态线性化与准则函数最小化过程,大幅简化算法设计复杂度的同时,显著提升未知系统下的控制性能。
2.1 GRNN在线系统参数估计器
广义回归神经网络(GRNN)作为算法的系统动态参数估计器,核心功能是利用历史迭代过程中积累的输入输出数据,在线辨识未知SISO离散非线性系统的伪偏导数(PPD)等关键动态参数。GRNN的网络结构分为输入层、模式层、求和层与输出层四层:输入层接收历史时刻的系统输入输出样本特征,模式层中每个训练样本对应一个独立的高斯核函数,求和层分别对分子项与分母项进行加权求和,最终输出层通过分子与分母相除得到估计结果。
相较于BP神经网络等传统参数估计方法,GRNN具备三个不可替代的优势:一是训练过程完全非迭代,仅需调整高斯核宽度这一个超参数即可完成模型训练,不存在陷入局部最优解的问题;二是泛化能力极强,即使在样本量有限的情况下也能获得高精度的估计结果;三是抗噪声性能优异,对观测数据中的随机扰动不敏感,完全满足工业场景下的在线实时辨识需求。在算法运行过程中,GRNN会持续利用每一次迭代过程中采集到的系统输入输出数据更新训练集,不断提升对系统伪偏导数的估计精度,为后续控制输入生成提供可靠的系统动态信息支撑。
2.2 RBFNN自适应控制输入生成器
径向基函数神经网络(RBFNN)作为算法的核心控制器,负责将GRNN输出的系统动态估计参数与当前迭代的跟踪误差信息,实时转化为下一次迭代的精准控制输入序列。RBFNN采用三层网络结构:输入层接收GRNN输出的伪偏导数估计值、当前时刻跟踪误差、历史时刻控制量三类特征,隐藏层通过高斯径向基函数实现非线性映射,输出层通过线性加权组合生成最终的控制信号。
RBFNN的隐藏层神经元中心通过K-means聚类算法在历史样本集中预先确定,输出层的权重采用带遗忘因子的递推最小二乘法在线更新,能够根据迭代过程中跟踪误差的动态变化实时调整控制策略。其独有的局部逼近特性,使得算法可以在每个相对时间点独立优化控制输入,完全避免全局优化带来的维度灾难问题,控制输入的生成效率远高于传统全局逼近类神经网络控制器。
2.3 ILC迭代优化闭环机制
GRNN-RBFNN-ILC算法的迭代优化过程遵循“数据采集-参数估计-控制生成-误差修正”的闭环循环逻辑,完整运行流程如下:
-
初始化阶段:设定最大迭代次数上限、跟踪误差收敛阈值,初始化RBFNN的网络超参数与系统初始控制输入序列,所有参数设置无需依赖任何被控系统的先验信息;
-
第k次迭代运行:将当前迭代的控制输入序列作用于未知SISO非线性系统,完整采集本次迭代过程中系统的输出数据,逐时刻计算实际输出与期望参考轨迹之间的跟踪误差;
-
GRNN参数更新:将本次迭代采集到的输入输出数据加入历史训练集,重新训练GRNN,更新系统当前时刻伪偏导数的估计结果;
-
RBFNN权重更新:结合GRNN最新输出的系统动态参数与本次迭代的跟踪误差序列,通过递推最小二乘算法更新RBFNN的输出层权重,生成第k+1次迭代的完整控制输入序列;
-
收敛判断:计算本次迭代的最大跟踪误差,若误差小于预设收敛阈值则迭代终止,否则返回步骤2进入下一次迭代循环。
在迭代优化过程中,ILC的重复运行特性会持续修正两个神经网络的学习过程,使得GRNN的估计精度与RBFNN的控制性能随迭代次数增加同步提升,最终驱动系统的跟踪误差快速收敛至零附近的极小邻域内。
三、算法收敛性理论分析
针对满足Lipschitz连续条件的未知SISO离散非线性系统,可通过压缩映射方法严格证明GRNN-RBFNN-ILC算法的收敛性:在GRNN对系统伪偏导数的估计误差有界、RBFNN的输出权重更新过程稳定的前提条件下,随着迭代次数k趋向于无穷大,系统的最大跟踪误差序列将单调收敛至预设的误差阈值范围内,最终实现跟踪误差的一致最终有界收敛。
相较于传统PD型迭代学习控制算法,本复合算法的收敛性优势主要体现在两个方面:一是通过GRNN的在线系统辨识,算法等效获得了系统的实时动态信息,将传统ILC的固定学习增益替换为随系统动态自适应调整的可变增益,从根本上避免了固定增益设置不合理导致的收敛速度慢甚至发散的问题;二是RBFNN的非线性逼近能力可以补偿系统中存在的未知非线性特性,大幅降低迭代过程中的误差累积效应,进一步加快收敛速度。
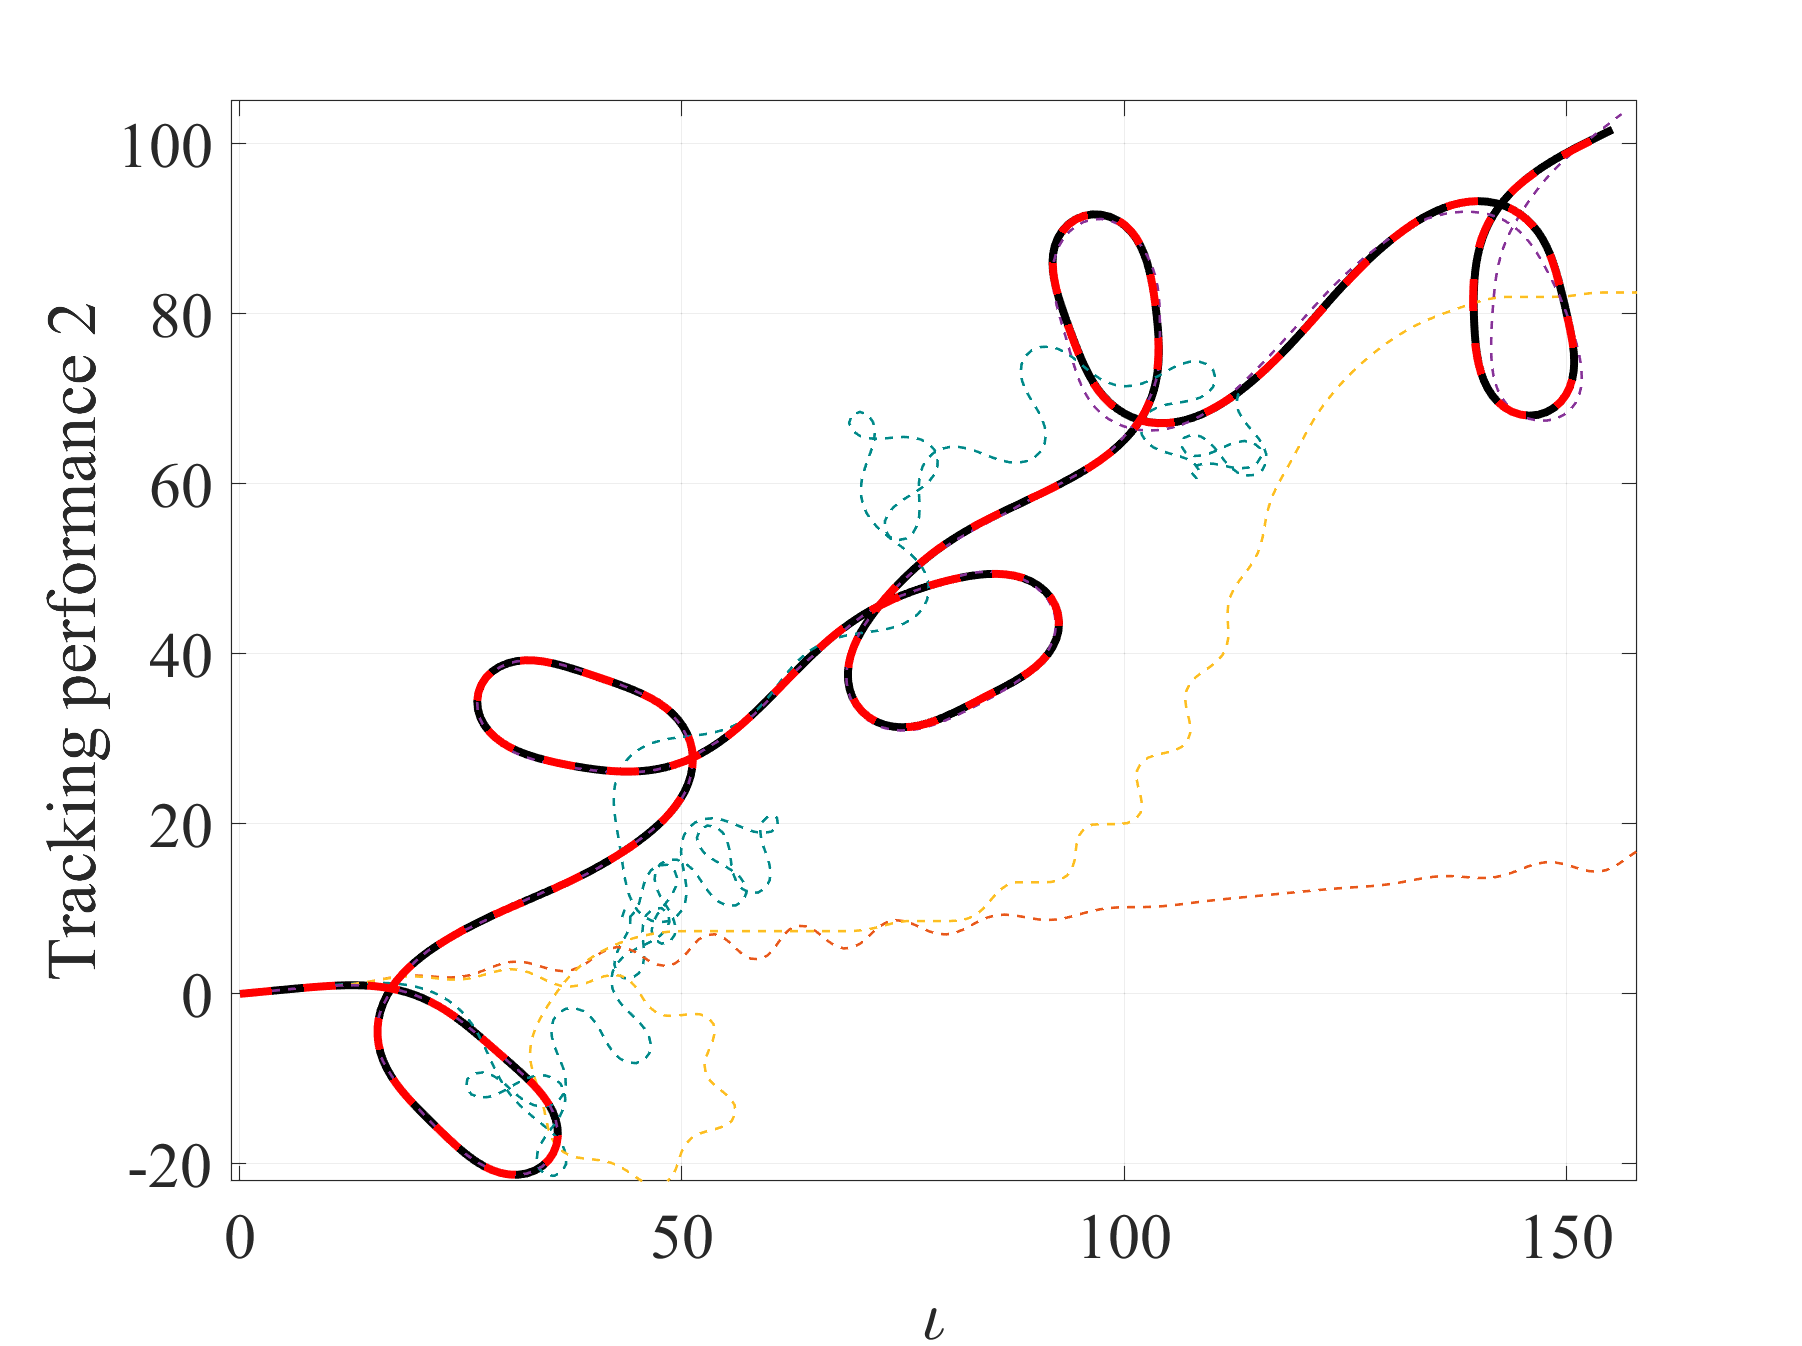
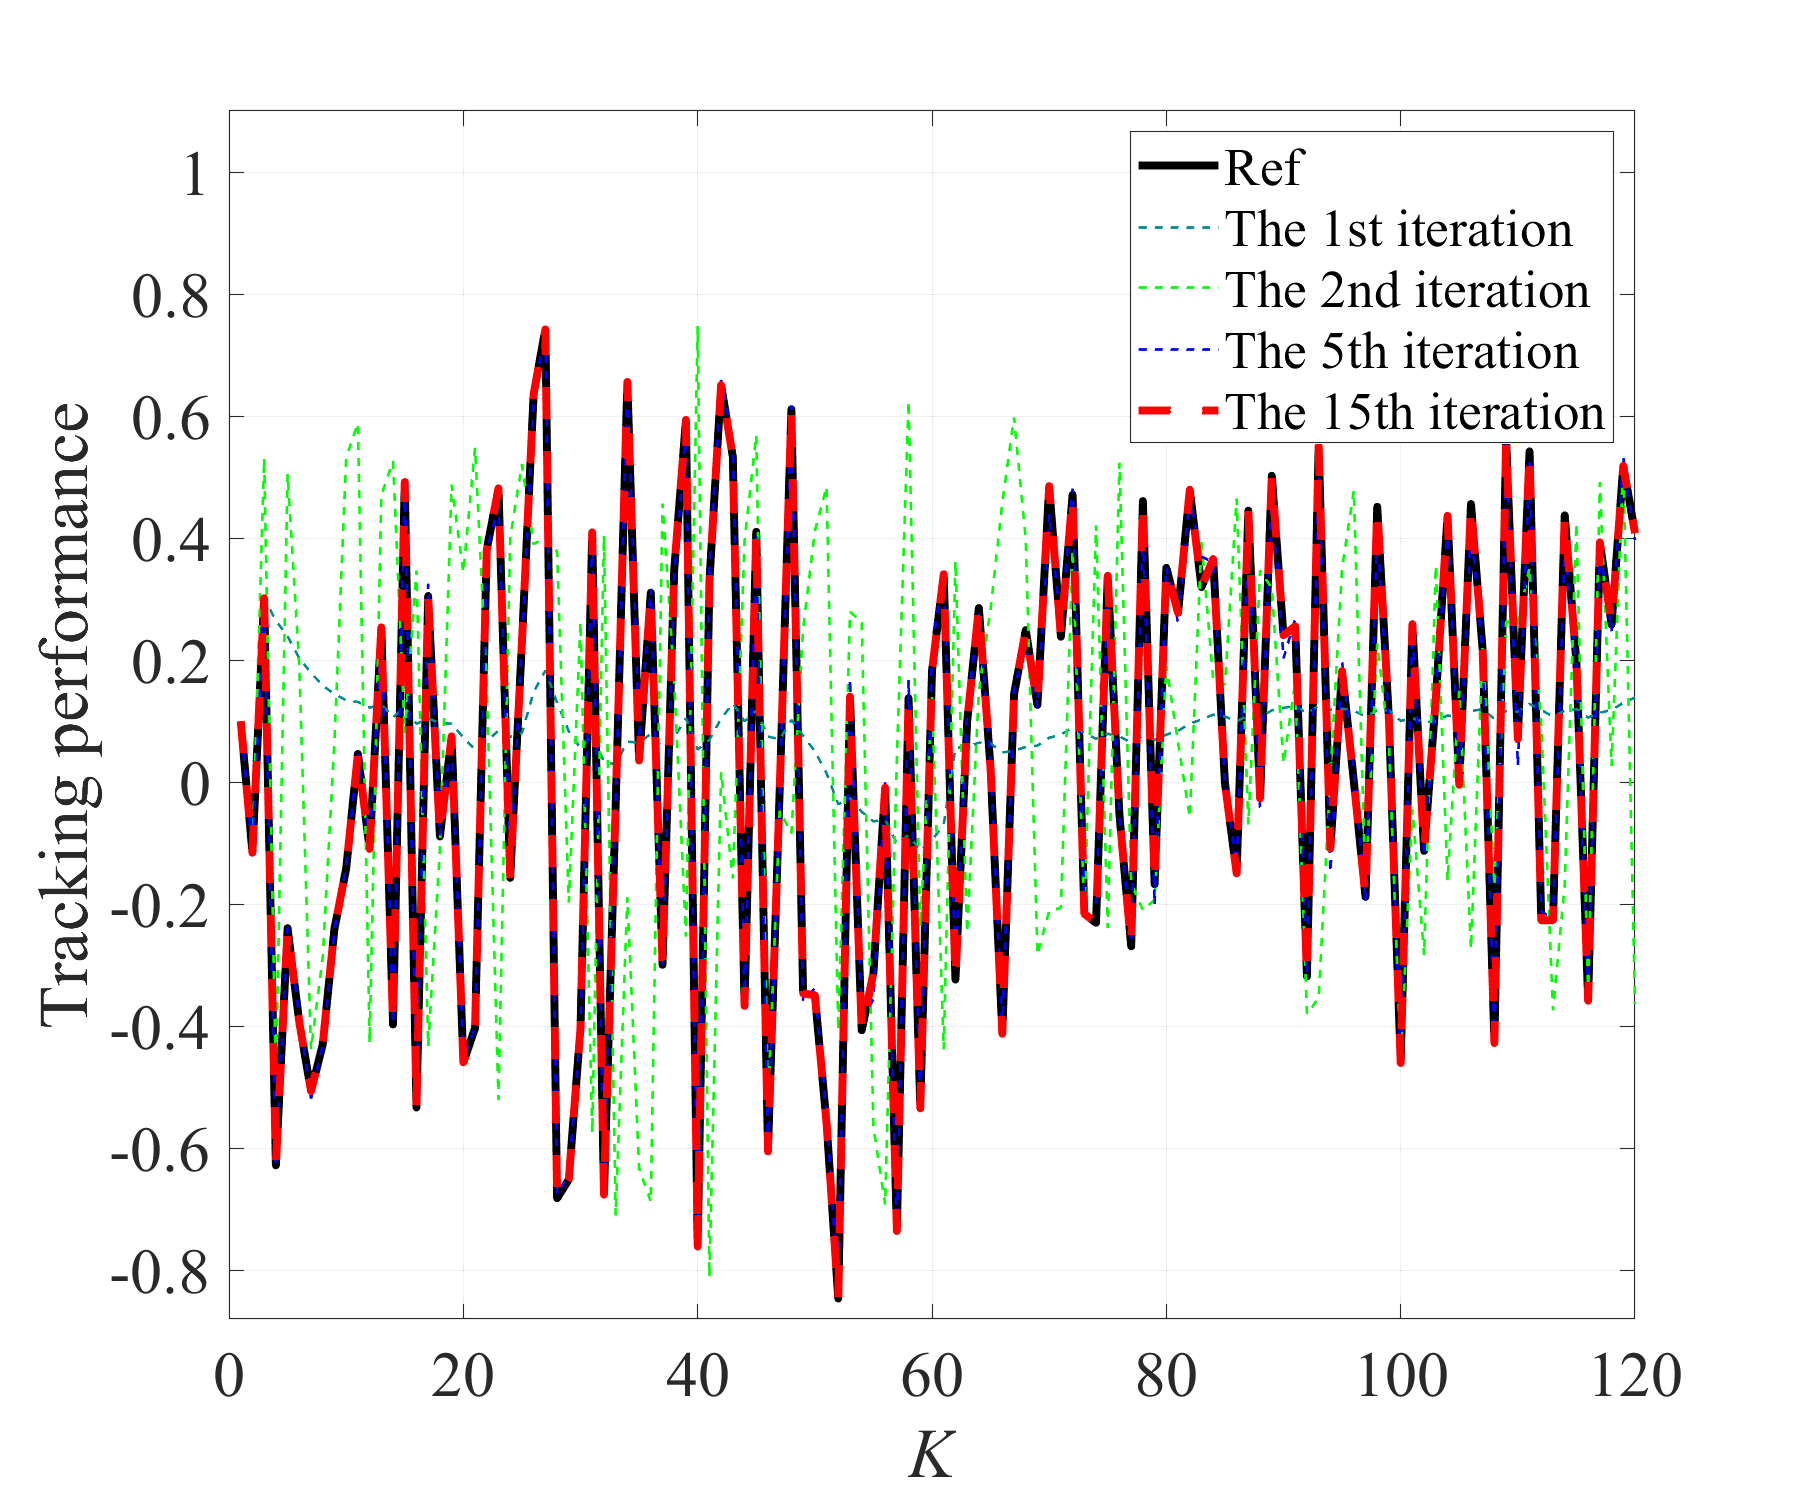
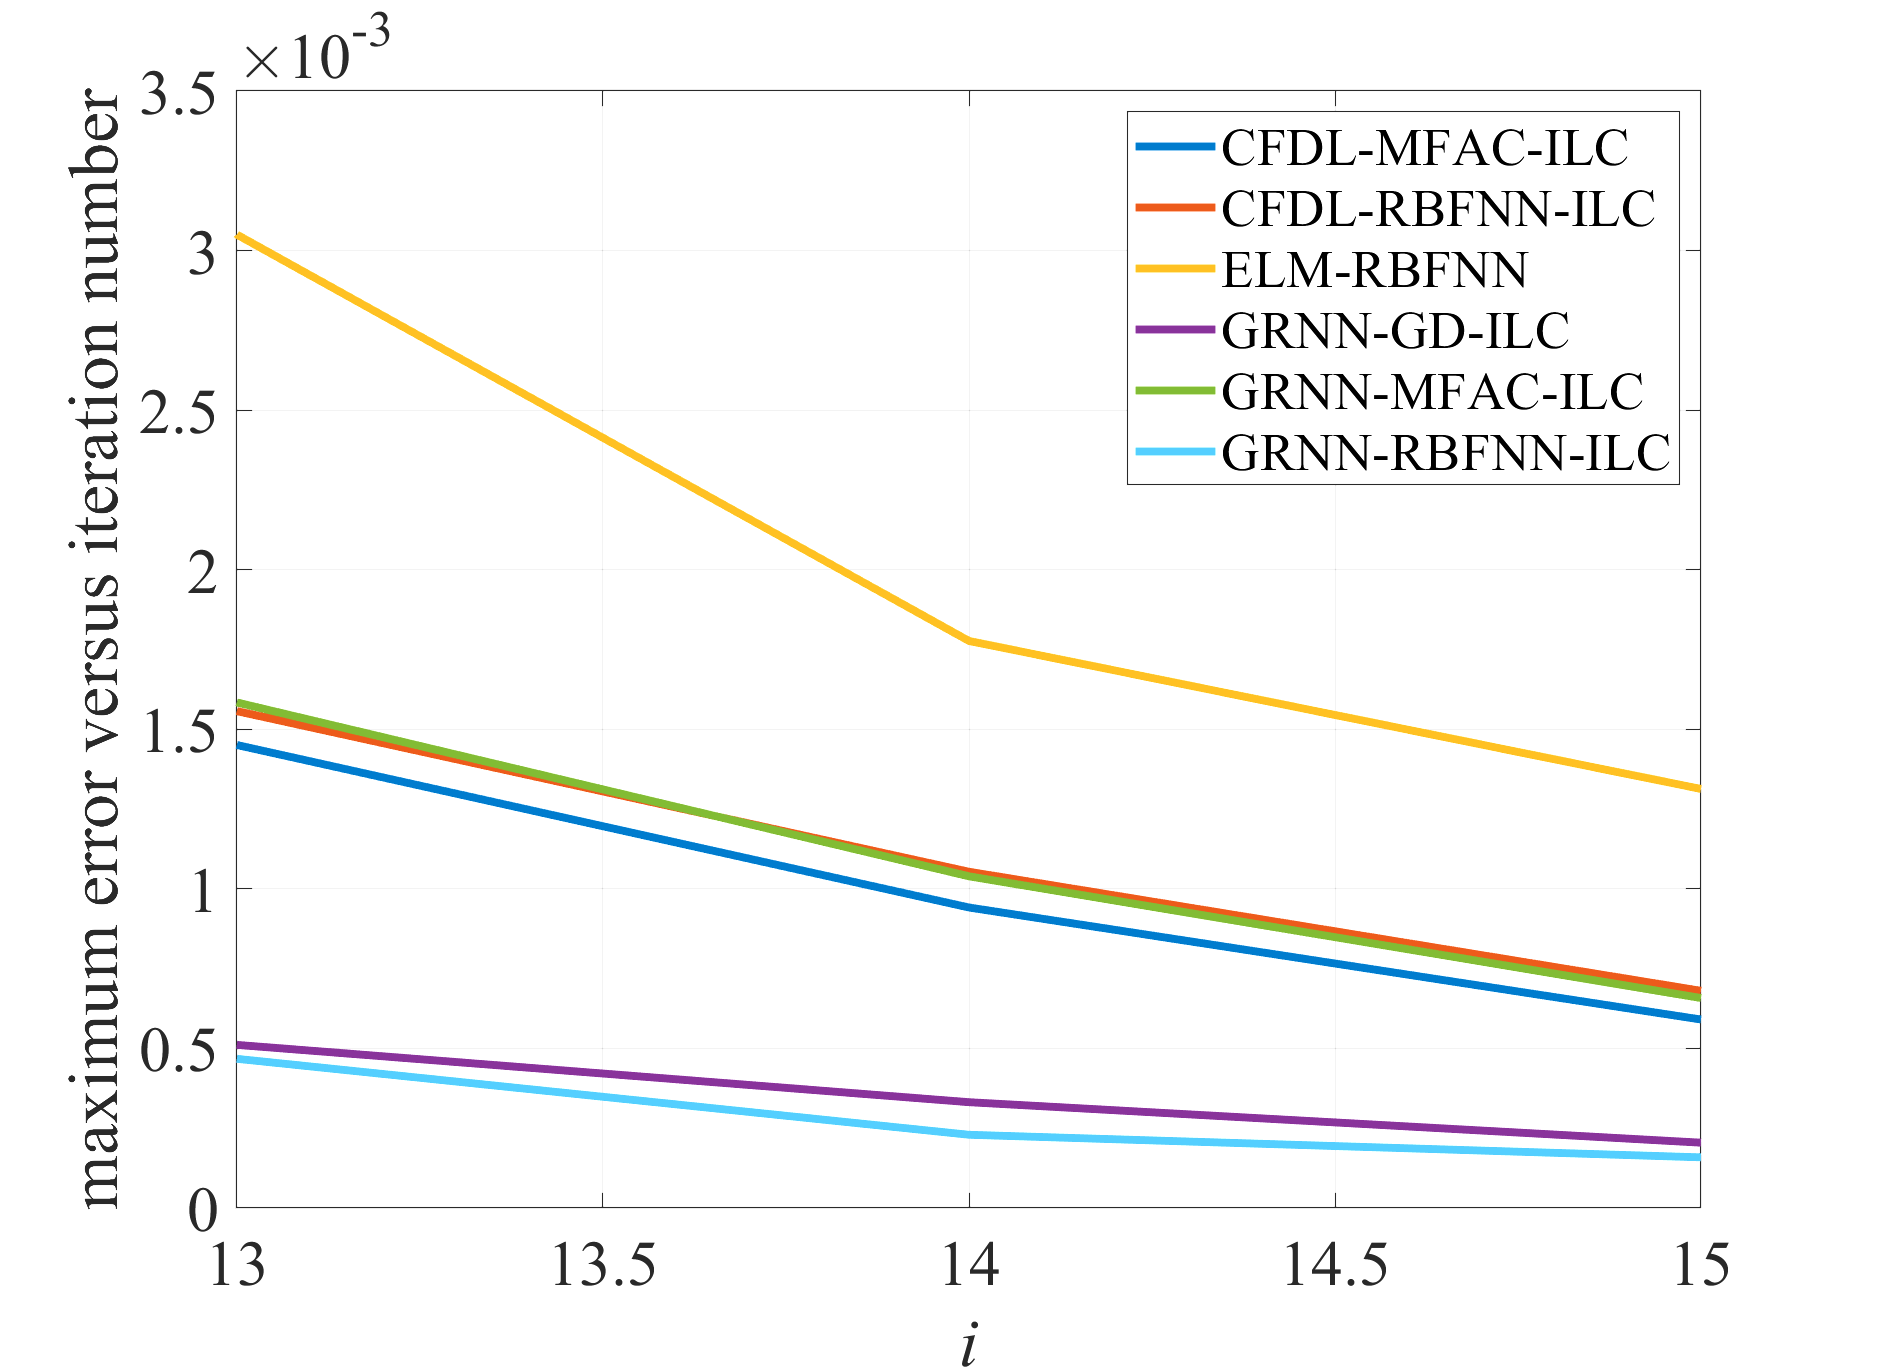
⛳️ 运行结果
🔗 参考文献
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度 #装配线调度 #充电优化 #车间调度 #发车优化 #水库调度 #三维装箱 #物流选址 #货位优化 #公交排班优化 #充电桩布局优化 #车间布局优化 #集装箱船配载优化 #水泵组合优化 #解医疗资源分配优化 #设施布局优化 #可视域基站和无人机选址优化 #背包问题 #风电场布局 #时隙分配优化 #最佳分布式发电单元分配 #多阶段管道维修 #工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址 #基站选址 #道路灯柱布置 #枢纽节点部署 #输电线路台风监测装置 #集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化 #天线线性阵列分布优化 #CVRP问题 #VRPPD问题 #多中心VRP问题 #多层网络的VRP问题 #多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划 #混合流水车间问题 #订单拆分调度问题 #公交车的调度排班优化问题 #航班摆渡车辆调度问题 #选址路径规划问题 #港口调度 #港口岸桥调度 #停机位分配 #机场航班调度 #泄漏源定位 #冷链 #时间窗 #多车场等 #选址优化 #港口岸桥调度优化 #交通阻抗 #重分配 #停机位分配 #机场航班调度 #通信上传下载分配优化
#机器学习和深度学习时序 #回归 #分类 #聚类和降维
#bp时序 #回归预测和分类
#ENS声神经网络时序 #回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序 #回归预测和分类
#BLS宽度学习时序 #回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序 #回归预测预测和分类
#Transform各类组合时序 #回归预测预测和分类
#风电预测 #光伏预测 #电池寿命预测 #辐射源识别 #交通流预测 #负荷预测 #股价预测 #PM2.5浓度预测 #电池健康状态预测 #用电量预测 #水体光学参数反演 #NLOS信号识别 #地铁停车精准预测 #变压器故障诊断
#图像处理方面
#图像识别 #图像分割 #图像检测 #图像隐藏 #图像配准 #图像拼接 #图像融合 #图像增强 #图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP #CVRP #VRPTW等) #无人机三维路径规划 #无人机协同 #无人机编队 #机器人路径规划 #栅格地图路径规划 #多式联运运输问题 #充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度 #水库调度优化 #多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制 #无人机编队 #无人机协同 #无人机任务分配 #无人机安全通信轨迹在线优化 #车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化 #路由优化 #目标定位优化 #Dv-Hop定位优化 #Leach协议优化 #WSN覆盖优化 #组播优化 #RSSI定位优化 #水声通信 #通信上传下载分配
#信号处理方面
#信号识别 #信号加密 #信号去噪 #信号增强 #雷达信号处理 #信号水印嵌入提取 #肌电信号 #脑电信号 #信号配时优化 #心电信号 #DOA估计 #编码译码 #变分模态分解 #管道泄漏 #滤波器 #数字信号处理+传输+分析+去噪 #数字信号调制 #误码率 #信号估计 #DTMF #信号检测
#电力系统方面
#微电网优化 #无功优化 #配电网重构 #储能配置 #有序充电 #MPPT优化 #家庭用电 #电/冷/热负荷预测 #电力设备故障诊断 #电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用 #光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化 #微电网日前日内优化 #储能优化 #家庭用电优化 #供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献540条内容

所有评论(0)