利用高通跃龙IQ8和IQ9加速机器人开发
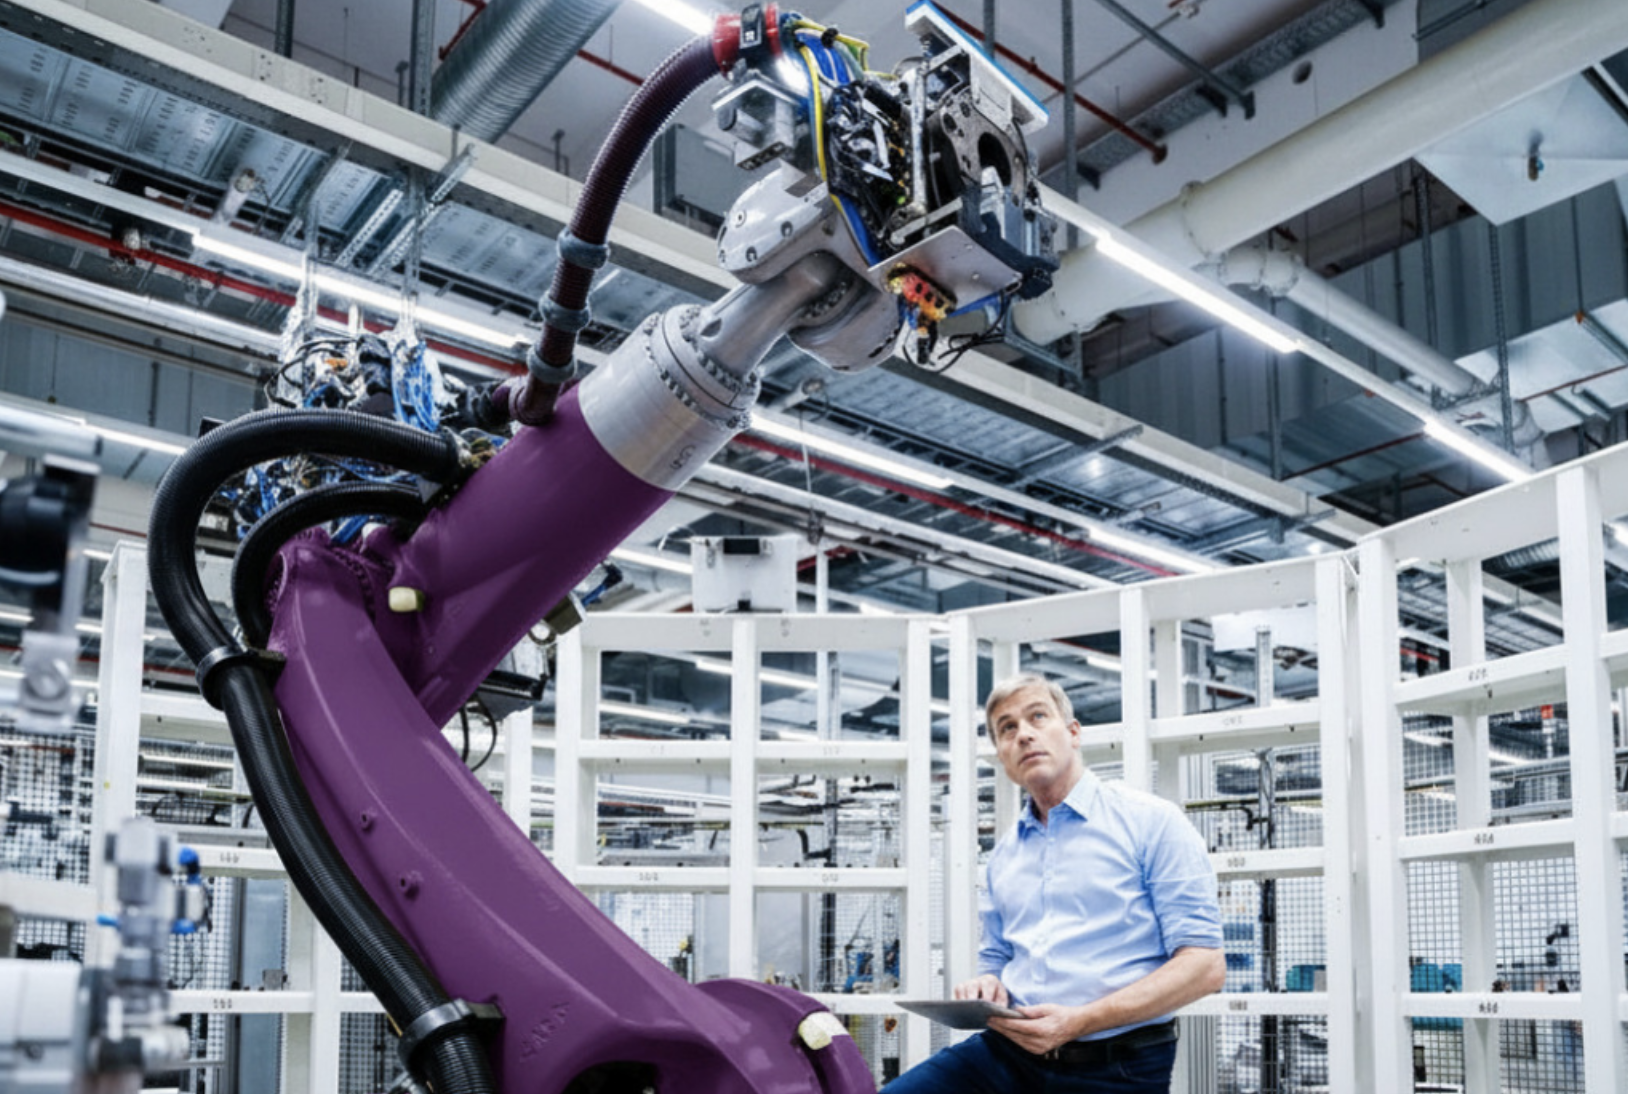
开发自主移动机器人(AMR)、移动机械臂、巡检机器人、协作机器人或多摄像头感知系统的机器人团队所需要的不只是原始TOPS算力。
他们还需要确定性控制路径、低延迟传感器融合、工业级输入输出,以及能够在无需重新设计计算层的情况下, 从原型阶段平滑过渡到部署阶段的边缘侧软件栈。
高通跃龙IQ8和IQ9处理器专为这类工作负载而设计:用于感知与推理的异构计算资源,控制的实时子系统,以及支持生产导向Linux流程与机器人开发工作流的软件栈。
机器人需要面向异构工作负载的计算架构
现代机器人很少作为单一的整体式应用运行。相反,它们将工作负载分布在感知流水线、运动控制、安全监控和通信等模块上,这正是配备CPU、GPU、NPU、DSP以及实时子系统等平台具有实用价值的原因。
该架构以计算密集型的感知和传感器处理任务,与实时规划与控制相分离,从而适配多样化的机器人工作负载。借助ROS 2这类运行时,可以将各类工作负载分配到最契合其性能、延迟与确定性要求的执行域中运行。
面向敏捷机器人原型的高通跃龙IQ8处理器
跃龙IQ8处理器搭载非常高效的40TOPS稠密算力架构,在AI性能、能效比与成本之间实现了良好的平衡,适合为商用及工业机器人,尤其是自主移动机器人提供智能计算能力。
该处理器在合理可控的功耗与散热范围内实现先进的视觉AI、多传感器融合与工业级连接能力,帮助制造商规模化部署智能机器人解决方案,同时无需承担更高阶计算平台带来的复杂性、成本或功耗要求。
跃龙IQ8处理器尤其适配功耗、散热约束、可靠性和成本的重要性不亚于AI性能的商用及工业机器人部署场景。
对机器人开发者而言,这意味着跃龙IQ8处理器是适用于以下应用场景的实用性基础平台:
- 搭载摄像头和激光雷达、支持360°视觉感知的自主移动机器人。
- 室内巡检机器人。
- 配备视觉引导抓取放置功能的协作机器人。
- 可以在设备端运行本地感知与决策的边缘侧控制器。
一种有效的架构模式是将帧采集、检测、跟踪和分割任务部署在AI端,并由配套的实时控制器负责处理电机控制、编码器反馈及安全联锁功能。
这种架构降低了延迟,并使对时间敏感的控制脱离通用推理路径。
面向高吞吐量自主系统的跃龙IQ9处理器
对于需要更高AI吞吐量、更先进感知能力,以及可同时运行多项高要求工作负载的计算能力的机器人而言,跃龙IQ9处理器是理想选择。
IQ9系列处理器提供的算力最高可达100 TOPS稠密算力,支持高要求的工业部署与机器人工作负载,同时具备丰富的输入/输出扩展能力,可适配多摄像头系统与量产级规模设计。
在机器人应用场景中,跃龙IQ9处理器适用于以下选择:
- 搭载多个摄像头、激光雷达及其他深度传感器、TOF传感器的自主移动机器人。
- 具有多传感器融合功能的户外机器人。
- 集感知、建图与车队遥测于一体的仓储机器人
- 可同时运行多个模型(例如:目标检测 + 位姿估计 + 抓取评分)的机械臂。
- 视觉语言动作模型(VLA)
如果您希望在贴近真实的传感器负载环境下验证感知栈,跃龙IQ9评估套件非常适合。
请查阅相关文档,以进一步了解IQ-9075评估套件对最多16路并发摄像头视频流的支持情况、机器人SDK覆盖范围,以及基于Gazebo仿真器的机器人仿真功能,该功能通过qrb_ros_simulation软件包实现,并作为跃龙IQ-9075评估套件所用QRB ROS示例代码库的一部分提供。
机器人软件栈
跃龙文档门户支持两种主要开发路径:Ubuntu适用于快速原型搭建、AI/ML开发及早期硬件调试;Qualcomm Linux(Yocto)则面向具有长期生命周期需求的量产级嵌入式部署场景。
对于机器人团队而言,这种路径划分具备很高的实用价值:
- 利用Ubuntu实现感知、基准测试以及机器人应用启动调试的快速迭代。
- 如需一个可控、轻量级且具备更严格生命周期管理的生产镜像时,可使用Qualcomm Linux。
进一步了解Ubuntu与Qualcomm Linux之间的差异。
这种划分的重要性在于机器人项目通常从仿真开始,然后进入硬件在环测试,最后进行现场试验。
在各个阶段内使用统一的软件栈,可以减少“仿真环境中运行正常、在硬件上却出现问题”之间的差距,而正是这种差距拖慢了许多自主系统项目的进度。
构建感知栈
对于以视觉为核心的机器人而言,最为重要的瓶颈往往并非模型本身,而是围绕模型搭建的流水线:图像采集、时间同步、预处理、推理、后处理,以及将结果路由至下游节点。
在众多机器人项目中,真正的挑战并非训练模型,而是让摄像头、各类传感器与ROS节点稳定可靠地协同运行。对这类工作流的支持能够大幅缩短开发与集成周期。
在跃龙平台上,典型的机器人应用实现始于其先进的图像信号处理器(ISP)。该图像信号处理器能够实现高质量的多摄像头感知,并支持机器人领域广泛使用的各类摄像头配置,包括立体视觉、环视系统以及AI视觉系统。
在此基础上,跃龙平台会以智能方式将感知处理、AI推理、传感器融合、追踪与控制类工作负载映射到最适合的处理资源上。开发者无需手动编排这些引擎。
依托开发者熟悉的机器人框架与软件工具,该系统在提供统一开发体验的同时,会在后台自动完成性能、能效与实时响应能力的优化。
这样可让机器人开发者能够专注于构建各种应用能力,而无需管理底层计算资源。
从原型到部署
高通跃龙生态系统最有价值的方面之一,是高通明确将跃龙IQ8与IQ9处理器定位为可扩展开发路径的一部分,而非孤立的开发板。
其文档门户将评估套件与Qualcomm Linux、Ubuntu、各类SDK以及机器人开发工作流一起呈现,为从实验室原型到量产机器人产品的落地提供了更顺畅的路径。
对于机器人产品团队而言,这意味着从开发套件转移到自定义载板或基于模组的设计时,可减少重复开发工作。同时自主机器人软件栈能专注于行为、导航、机械操控与安全功能,无需在底层平台移植上耗费过多精力。
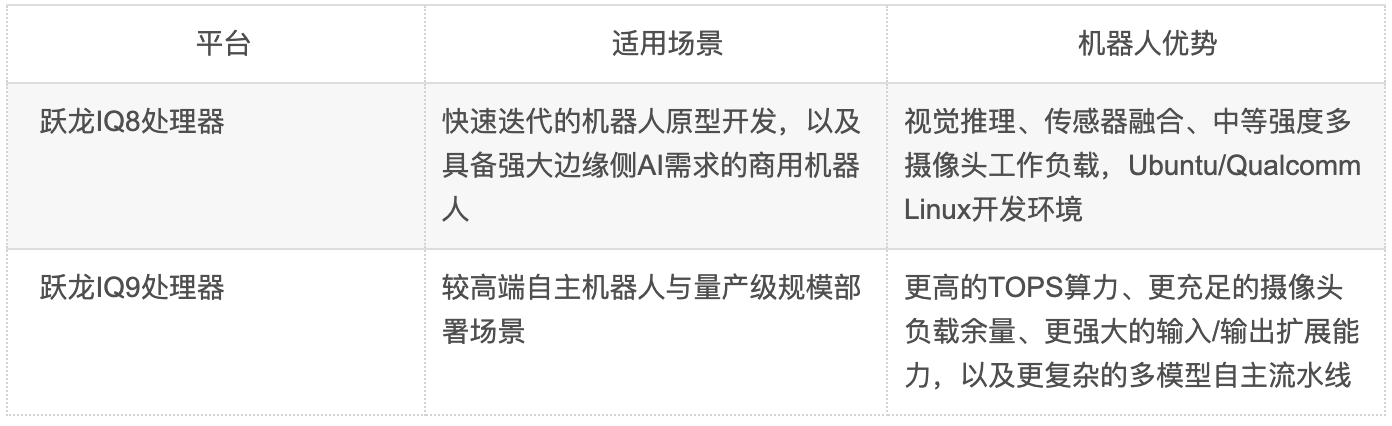
各处理器适用场景
下一步规划
如果您的机器人技术路线正朝着边缘侧实时感知、多传感器融合与自主行为能力方向推进,跃龙IQ8和IQ9处理器可以为您提供坚实的硬件和软件基础,为您的后续开发提供基础。
跃龙IQ8处理器是务实的入门之选,而跃龙IQ9处理器则能提供额外的性能余量,以实现要求更高的自主机器人软件栈与多摄像头机器人场景。
探索我们的开放文档门户,即刻开启开发之旅。
在所发布内容中表达的观点仅为原作者的个人观点,并不代表高通技术公司或其子公司(以下简称为“高通技术公司”)的观点。所提供的内容仅供参考之用,而并不意味着高通技术公司或任何其他方的赞同或表述。本网站同样可以提供非高通技术公司网站和资源的链接或参考。高通技术公司对于可能通过本网站引用、访问、或链接的任何非高通技术公司网站或第三方资源并没有做出任何类型的任何声明、保证、或其他承诺。
关于作者
苏兰吉塔·乔杜里,高通技术公司产品营销总监

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献38条内容

所有评论(0)