【路径规划】基于混合粒子群-蚁群算法的多机器人多点送餐路径规划问题
摘要
本文提出了一种基于混合粒子群-蚁群算法的多机器人多点送餐路径规划方法。该方法结合了粒子群优化算法(PSO)和蚁群算法(ACO)的优势,用于解决多机器人在复杂环境中进行路径规划的问题。实验结果表明,混合算法能够有效避开障碍物,规划出多条机器人送餐的最优路径,并具有较高的收敛速度和路径优化能力。
理论
-
粒子群算法(PSO)简介: 粒子群算法是一种模拟鸟群觅食行为的全局优化算法,每个粒子表示一个可能解。粒子通过相互合作与个体经验更新位置,逐步逼近全局最优解。PSO 具有快速收敛的特点,但在复杂问题中容易陷入局部最优。
-
蚁群算法(ACO)简介: 蚁群算法基于蚂蚁觅食时通过信息素引导路径选择的行为。ACO 的全局搜索能力强,适合路径规划,但在某些情况下可能收敛较慢。通过结合 PSO 和 ACO,可以利用 PSO 的快速收敛性和 ACO 的全局搜索能力,提升路径规划的效率。
-
混合算法: 在混合算法中,PSO 用于快速生成初始解,并在局部搜索时进行细致调整。ACO 则用于全局搜索和信息素更新,帮助机器人避开障碍并找到最优路径。
实验结果
-
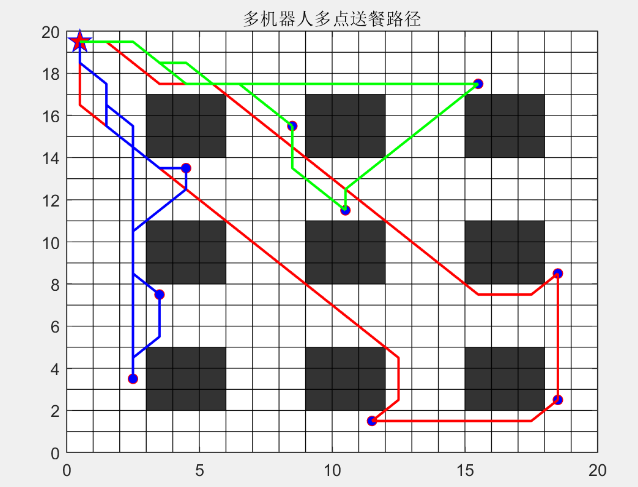
图1: 展示了多机器人多点送餐的路径规划结果。不同颜色的线路分别代表不同机器人的路径。红色、绿色、蓝色路径从起点(左上角的红色星星)出发,分别前往不同的送餐点,并在路径中成功避开了障碍物(黑色块)。实验表明,混合算法能够高效规划多机器人在复杂环境中的路径。
-
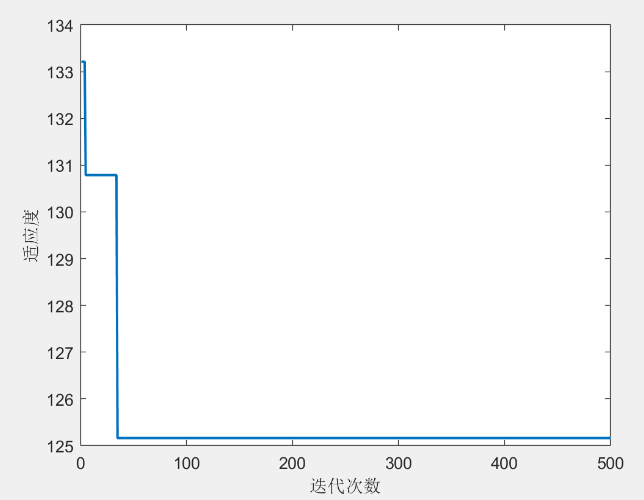
图2: 展示了混合算法的适应度随迭代次数的变化趋势。纵轴为适应度值,横轴为迭代次数。可以看到,算法在较早的迭代中快速降低了适应度,并在约100次迭代后趋于稳定,表明算法能够较快收敛到最优解。
部分代码
% 初始化参数
num_robots = 3; % 机器人数量
num_points = 20; % 送餐点数量
max_iterations = 500; % 最大迭代次数
pheromone = ones(num_points, num_points); % 信息素矩阵

% 初始化粒子群和蚂蚁群
positions = rand(num_robots, 2) * num_points; % 粒子群初始位置
velocities = zeros(num_robots, 2); % 速度
best_positions = positions; % 记录最佳位置

% 主循环
for iter = 1:max_iterations
    for robot = 1:num_robots
        % PSO 部分:更新粒子位置和速度
        velocities(robot, :) = updateVelocity(velocities(robot, :), best_positions(robot, :), positions(robot, :));
        positions(robot, :) = positions(robot, :) + velocities(robot, :);

        % ACO 部分:通过信息素更新路径
        path = choosePath(pheromone, positions(robot, :));
        pheromone = updatePheromone(pheromone, path);
    end

    % 信息素挥发
    pheromone = evaporatePheromone(pheromone);
end

% 更新速度函数(PSO)
function velocity = updateVelocity(current_velocity, best_position, current_position)
    w = 0.5; c1 = 2; c2 = 2; % 权重系数
    r1 = rand(); r2 = rand();
    velocity = w * current_velocity + c1 * r1 * (best_position - current_position) + c2 * r2 * (global_best_position - current_position);
end

% 蚁群路径选择函数(ACO)
function path = choosePath(pheromone, position)
    % 根据信息素矩阵选择路径
    % 返回路径
end

% 信息素更新函数(ACO)
function pheromone = updatePheromone(pheromone, path)
    % 更新路径上的信息素
end

% 信息素挥发函数
function pheromone = evaporatePheromone(pheromone)
    evaporation_rate = 0.1; % 信息素挥发率
    pheromone = pheromone * (1 - evaporation_rate);
end
参考文献
❝
Kennedy, J., & Eberhart, R. (1995). Particle swarm optimization. Proceedings of ICNN'95 - International Conference on Neural Networks, 4, 1942-1948.
Dorigo, M., & Stützle, T. (2004). Ant Colony Optimization. MIT Press.
Zhang, G., Shao, X., Li, P., & Gao, L. (2013). An effective hybrid particle swarm optimization algorithm for multi-objective flexible job-shop scheduling problem. Computers & Industrial Engineering, 65(1), 108-116.
(文章内容仅供参考,具体效果以图片为准)

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 23
 0
- 0


 已为社区贡献2条内容

所有评论(0)