遥操作:手把手教机器人干活
先说结论:具身智能的瓶颈不在算力,而在数据。机器人要学抓取、叠衣、装配,离不开海量真机演示,而遥操作正是目前最高效的真机数据生产方式。
很多人觉得机器人不聪明是因为AI模型不够大。其实恰恰相反——大模型已经在文本和图像领域证明了能力,但机器人需要的"身体经验"数据,远远不够。你不可能用仿真数据教会机器人叠一件皱巴巴的T恤。真机数据,才是具身智能的命脉。
今天把遥操作这件事讲透:它是什么、有哪些技术路线、数据怎么用。
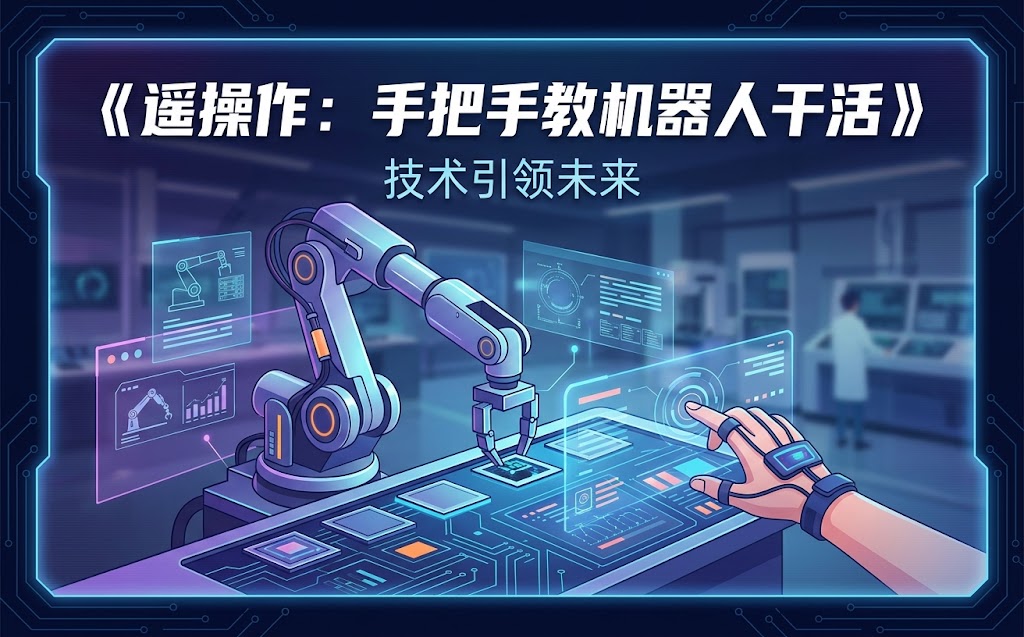
一、为什么需要遥操作
先从问题说起。
机器人学一个技能,主流路径是"模仿学习"——人做一遍,机器人学一遍。听起来简单,但"人做一遍"这一步,比想象中难得多。
你面对的是一台真实的机械臂。你要让它做出和人一样的动作,就需要一个"人在环"的接口——人能实时控制机器人运动,同时机器人全程记录多模态传感器数据。这就是遥操作。
核心判断:遥操作 = 人示教 + 机器人同步记录。它不是远程遥控,而是真机数据的规模化生产方式。
为什么不用仿真?仿真环境确实能批量生成数据,但存在"Sim-to-Real Gap"——仿真中的物理引擎无法完美模拟现实世界的摩擦、形变、接触力。一条高质量真机演示的价值,超过千条仿真数据。
二、三档硬件方案
遥操作的硬件方案,主流分三档,各有适用场景。
2.1 VR手柄方案:低成本、上手快
代表产品:Oculus Quest、HTC Vive
人戴上VR头显,手握VR手柄,手柄的位姿通过空间定位系统实时映射到机械臂末端。机器人跟着人的手移动,同时记录关节角、末端位姿、力矩、视觉图像等数据。
优点:
- 硬件成本低(千元级VR设备即可)
- 空间定位范围大,适合大范围移动场景
- 上手门槛低,普通人10分钟就能操作
局限:
- 没有力反馈,操作者只能靠视觉判断
- 精度受VR定位系统限制(毫米级,非微米级)
- 不适合需要精细力控制的任务(如插拔、拧螺丝)
典型应用:抓取物体、开门、推物体等粗操作任务。
2.2 主从机械臂方案:高精度、力反馈
代表产品:Kinova Gen3、Universal Robots(UR)主从配置
操作者直接握住一只从臂(Leader臂),主臂(Follower臂)跟随运动。主从臂之间通过力矩传感器实现双向力反馈——人能"感受"到机器人碰到的东西。
优点:
- 精度高(关节级精度)
- 力反馈真实,操作者能感知接触力
- 适合精细操作任务
局限:
- 硬件成本高(数万到数十万)
- 需要专业培训
- 工作空间受机械臂工作半径限制
典型应用:装配、精密插拔、工具操作。
2.3 数据手套方案:主攻灵巧手
代表产品:Manus、CyberGlove
人手上戴数据手套,手套记录每个手指关节的角度,映射到机器人灵巧手上。配合VR或空间定位,实现手部完整运动采集。
优点:
- 直接采集人手的精细运动
- 适合灵巧操作(如转动、捏取、复杂抓取)
- 数据维度丰富(20+个关节角度)
局限:
- 灵巧手硬件成本极高
- 手套标定复杂
- 人手和机械手运动学差异大,映射需要额外处理
典型应用:灵巧手抓取、物体翻转、精细装配。
三、数据采集的全流程
遥操作采集到的原始数据不能直接用于训练,需要经过完整的处理流程。
3.1 多模态数据记录
一条完整的遥操作数据通常包含:
视觉数据:RGB图像 / 深度图 / 第三视角相机
运动数据:关节角度 / 末端位姿 / 速度 / 加速度
力觉数据:六维力矩传感器读数
触觉数据:指尖触觉传感器阵列(如有)
操作者数据:VR位姿 / 手套关节角 / 头部姿态
3.2 数据清洗
原始数据会有噪声和异常:
- 剔除传感器异常值(如力矩突变、图像丢帧)
- 时间戳对齐(多传感器同步)
- 去除无效段(如启动前、停止后的静止段)
3.3 数据分段
一段连续的遥操作记录可能包含多个动作单元,需要切分成独立的任务片段:
- 基于关键帧检测的分段(如手爪开合事件)
- 基于运动速度变化的分段(如停顿点)
- 基于任务语义的分段(如"拿起→移动→放下")
3.4 标注
每段数据需要标注:
- 任务标签(如"抓取红色方块")
- 成功/失败标签
- 关键步骤标注(如"接触时刻"“稳定抓取时刻”)
- 语言指令(用于VLA模型训练)
四、从演示到技能:训练流程
处理好的数据进入训练流程,主流方法有两类。
4.1 模仿学习(Imitation Learning)
最经典的是行为克隆(Behavior Cloning, BC):
- 输入:当前观测(图像 + 关节状态)
- 输出:下一步动作(关节角度或末端速度)
- 损失函数:MSE或L1损失
进阶版本如ACT(Action Chunking with Transformers):
- 一次性预测未来N步动作
- 减少累计误差
- 加入时序注意力机制
4.2 VLA模型(Vision-Language-Action)
VLA是具身智能的前沿方向,代表模型有RT-2、OpenVLA等:
- 输入:视觉图像 + 语言指令(如"把红色杯子放到左边")
- 输出:机器人动作
- 架构:Vision Encoder + Language Model + Action Head
遥操作数据是VLA训练的核心燃料。语言标注质量直接影响模型泛化能力。
五、一条真机数据为什么比千条仿真数据值钱
这个问题值得展开讲。
仿真数据的优势是数量——一天可以生成百万条。但仿真有根本性的局限:
- 物理仿真不精确:软体物体(布料、绳索)的形变模拟误差大,接触力学模型不够准确
- 视觉差异:仿真图像和真实图像有domain gap,直接迁移效果差
- 传感器噪声:真实传感器有噪声、丢帧、延迟,仿真无法完全模拟
- 长尾场景:真实世界的意外情况(物体滑动、碰撞反弹)无法穷举仿真
真机数据虽然采集成本高,但:
- 物理是真实的,不存在Sim-to-Real gap
- 传感器噪声是真实的,训练出的策略更鲁棒
- 场景是真实的,包含真实世界的长尾分布
一条高质量真机演示胜过千条仿真数据。这不是数量问题,是数据分布问题。
当然,仿真数据也有其价值——可以用于预训练、数据增强、快速验证架构。最优策略是"仿真预训练 + 真机微调"。
六、遥操作的工程挑战
实际做遥操作项目,最大的工程挑战不是硬件选型,而是这几个。
6.1 多传感器时间同步
一条数据包含视觉、运动、力觉等多路信号,如果时间不同步,训练出的策略会有动作抖动。要求:
- 硬件级同步(触发信号对齐)
- 软件级时间戳校正(NTP或PTP)
- 典型要求:同步误差 < 10ms
6.2 数据规模
一个技能通常需要50-200条演示。如果一台机器人一天采集8小时,每条演示30秒,一天能采集约960条。但考虑失败重做、调试、标定,实际有效数据可能只有200-300条。
6.3 操作者一致性
不同人的操作习惯不同,同一人不同状态也有差异。需要:
- 操作者培训(统一操作规范)
- 多操作者数据混合(提高多样性)
- 质量评估(成功率、流畅度打分)
6.4 数据版本管理
数据需要像代码一样版本管理:
- 每次采集的数据集版本号
- 训练实验与数据版本对应
- 数据清洗规则可追溯
七、行业现状与趋势
遥操作领域目前几个明显趋势:
- VR手柄方案成为标配:低成本、易上手,多数实验室首选
- 遥操作云平台:远程操作各地机器人,集中采集数据
- 多机器人协同采集:多台机器人同时遥操作,数据规模化
- 触觉传感器普及:指尖触觉数据成为标配模态
- VLA模型驱动:大模型时代,遥操作数据需求量指数增长
八、总结
遥操作是具身智能的"数据工厂"。没有它,机器人就只能停留在仿真里"纸上谈兵"。
三档硬件各有所长:VR手柄解决"有没有"的问题,主从臂解决"精不精"的问题,数据手套解决"灵不灵"的问题。数据采集只是第一步——清洗、分段、标注、训练,每一步都决定了最终策略的质量。
真机数据的规模化采集,是具身智能从实验室走向产业化的关键基础设施。
你们觉得遥操作会被全自动数据采集(机器人自主探索)取代吗?还是说人示教永远是不可替代的?欢迎评论区讨论。
One More Thing…
朗锐创新专注于工业智能视觉、深度相机、空间智能、具身智能技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。
[朗锐创新 - 工业智能视觉方案专家]

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献25条内容

所有评论(0)