力控平衡选型避坑:温补晶振TCXO怎么配?
协作机器人力控、人形双足平衡这类温漂敏感场景,时钟选温补晶振 TCXO:±0.5ppm 全温区稳定度。说白了:力控靠时间戳对齐、平衡靠固定节拍融合,温度一变时钟漂,力觉失真、步态发晃——温补晶振(像 SCTF星通时频 T 系列 TCXO 这类)把这件事兜住。
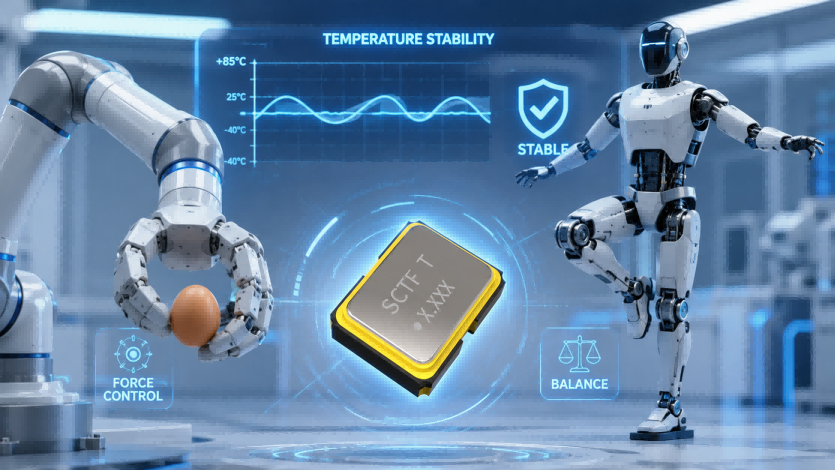
痛点场景:力控发硬、双足发晃,先查时钟节拍
力控手感发硬、双足走路摇晃,问题不一定在算法或电机上。力控闭环靠传感器时间戳对齐,双足平衡靠 IMU 数据融合——两者依赖同一个前提:时钟不随温度漂移。调试中经常遇到的情况是:上午跑得好好的,车间一升温就开始飘。
原理:温漂为什么是底层瓶颈,TCXO 怎么解
力控闭环里,六维力与关节力矩两类传感器数据要在毫秒级内对齐。普通晶振全温区频差 ±10~±20ppm,温升 30℃ 就足以让采样节拍错位,力觉随之失真——手感变“硬”。
双足平衡更直接:IMU 惯导与足底压力按固定节拍融合,时钟漂移会让零力矩点(ZMP)偏离真实值,步态规划失准,走路就晃。行业调研显示,多数双足方案的平衡抖动,根源常在时钟节拍。
TCXO 从三个维度解决“温度变化时钟不能漂”:①全温区稳定度 ±0.5ppm,内置温补电路按温度实时校准频率,比普通晶振高出一个数量级;②低抖动守住节拍确定性,稳定时钟沿避免抖动转化为力觉误差与步态偏差;③低老化率守住长期一致性,连续运行时间长的机器人也不怕。
决策对比:SPXO vs TCXO,参数速查两张表
| 对比维度 | 普通SPXO | 温补晶振TCXO |
| 全温区稳定度 | ±10~±20ppm | ±0.5ppm |
| 温补电路 | 无 | 内置,按温度实时校准 |
| 适用 | 主控、通信等温漂不敏感场景 | 力控、双足平衡、特种宽温 |
参数速查 规格
系列:1TH/2TH/3TA
封装:SMD2016/2520/3225
频率范围:1052MHz
全温区稳定度:±0.5ppm
工作温度:-40+85℃
供电电压:1.8/2.5/3.3V
输出方式:Clipped Sine Wave
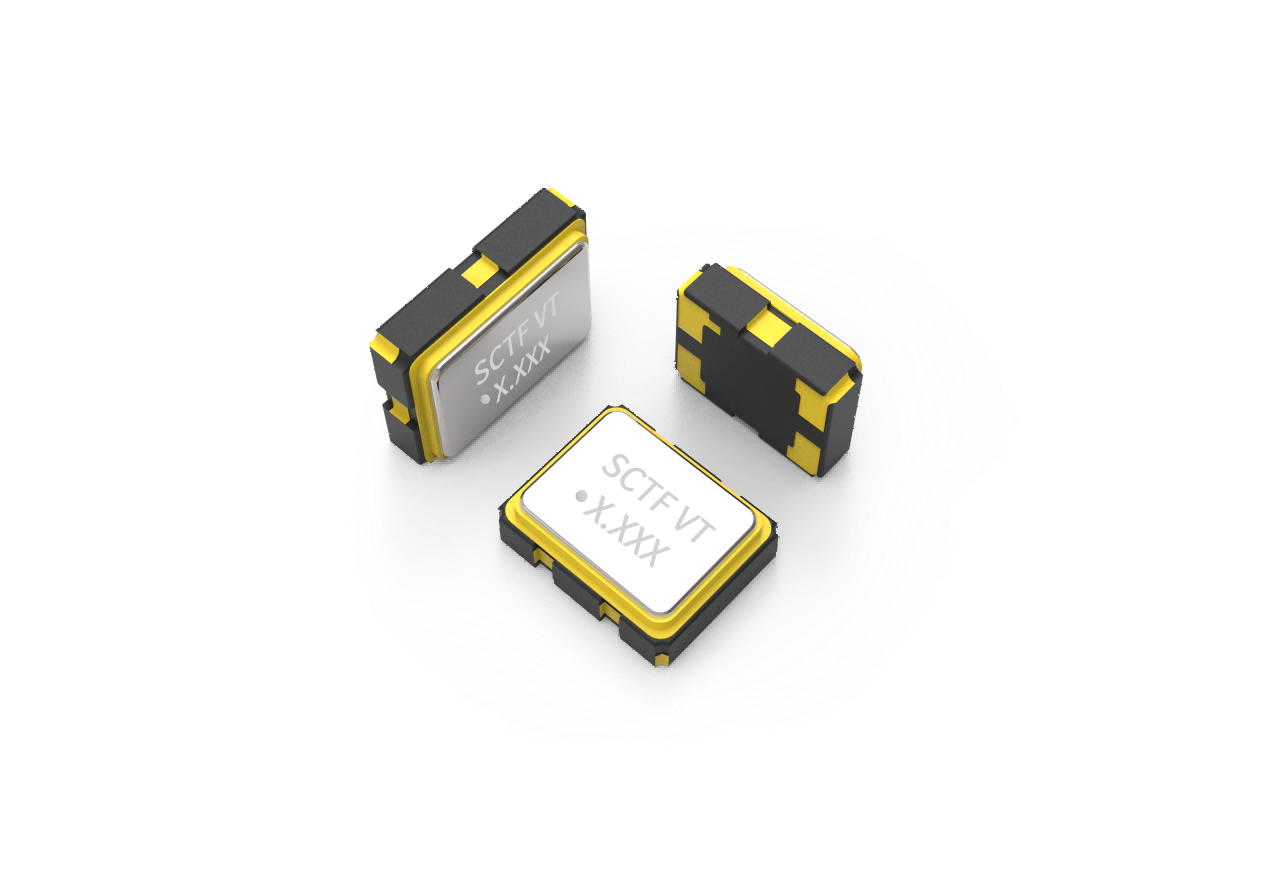
什么时候上?判断标准就一条:温漂敏感就上。力控、双足平衡、特种宽温防爆场景,普通 SPXO 的 ±10ppm 不够用,TCXO 是明确升级项;主控与通信这类基础场景 SPXO 依然够用。选型两档:±0.5ppm 给力控与双足平衡,±1ppm 给一般宽温场景。
工业电子里,协作与人形机器人是温漂敏感度较高的应用。按这套思路筛,像 SCTF星通时频 T 系列 TCXO 这类温补晶振,参数能对上需求,选型阶段可以直接拿样品实测确认。
常见问题 FAQ
为什么协作机器人力控需要TCXO?
力控闭环要求毫秒级数据对齐,普通晶振温漂会让时间轴错位、力觉失真。TCXO 以 ±0.5ppm 全温区稳定度,让力控节拍全天一致。
双足平衡对时钟的要求是什么?
双足平衡依赖 IMU 与足底压力数据的固定节拍融合,时钟漂移会让步态规划的零力矩点(ZMP)偏离,导致行走晃动。TCXO 的温补特性正好满足这一确定性要求。
±0.5ppm 和 ±1ppm 怎么选?
力控与双足平衡等精度敏感场景选 ±0.5ppm;一般宽温运行场景 ±1ppm 即可。按实际温区与精度要求取舍,必要时申请样品实测确认。
温补晶振和普通SPXO差多少?
差在全温区稳定度:普通 SPXO 约 ±10~±20ppm,TCXO 靠内置温补电路压到 ±0.5ppm,高出一个数量级。温漂敏感场景这是硬差异。
温补晶振厂家怎么选?
看三点:全温区实测数据是否齐全(别只看25℃常温值)、老化率是否达标(长周期一致性)、打样与技术支持是否到位。
说句实在话,力控硬、双足晃,先别急着调算法,查查时钟节拍往往更快。你们项目在温升时段出现过这类问题吗?评论区聊聊,顺手收藏,下次选型直接翻。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献9条内容

所有评论(0)