浅析一个低成本开源动捕项目
项目链接:https://github.com/jyjblrd/Mocap-Drones
作者搞这个项目的原因:https://joshuabird.com/blog/post/mocap-drones
关于npm和yarn:npm(Node Package Manager)和Yarn都是 JavaScript 的软件包管理工具,用于在项目中安装、管理和共享代码包。它们的主要功能包括通过npm或Yarn,你可以轻松地在项目中安装所需的软件包。只需简单的命令,这些工具就会下载并安装所需的软件包及其依赖项等。
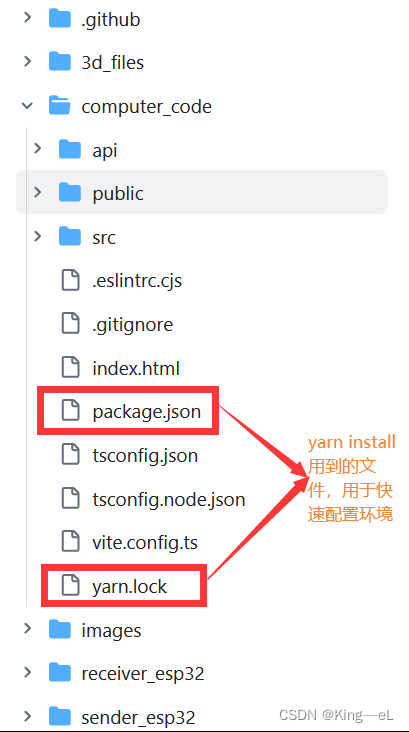
关于环境部署:前端环境部署如图片所示,后端环境部署主要是opencv的源码编译勾选sfm选项。
一、项目框架分析:
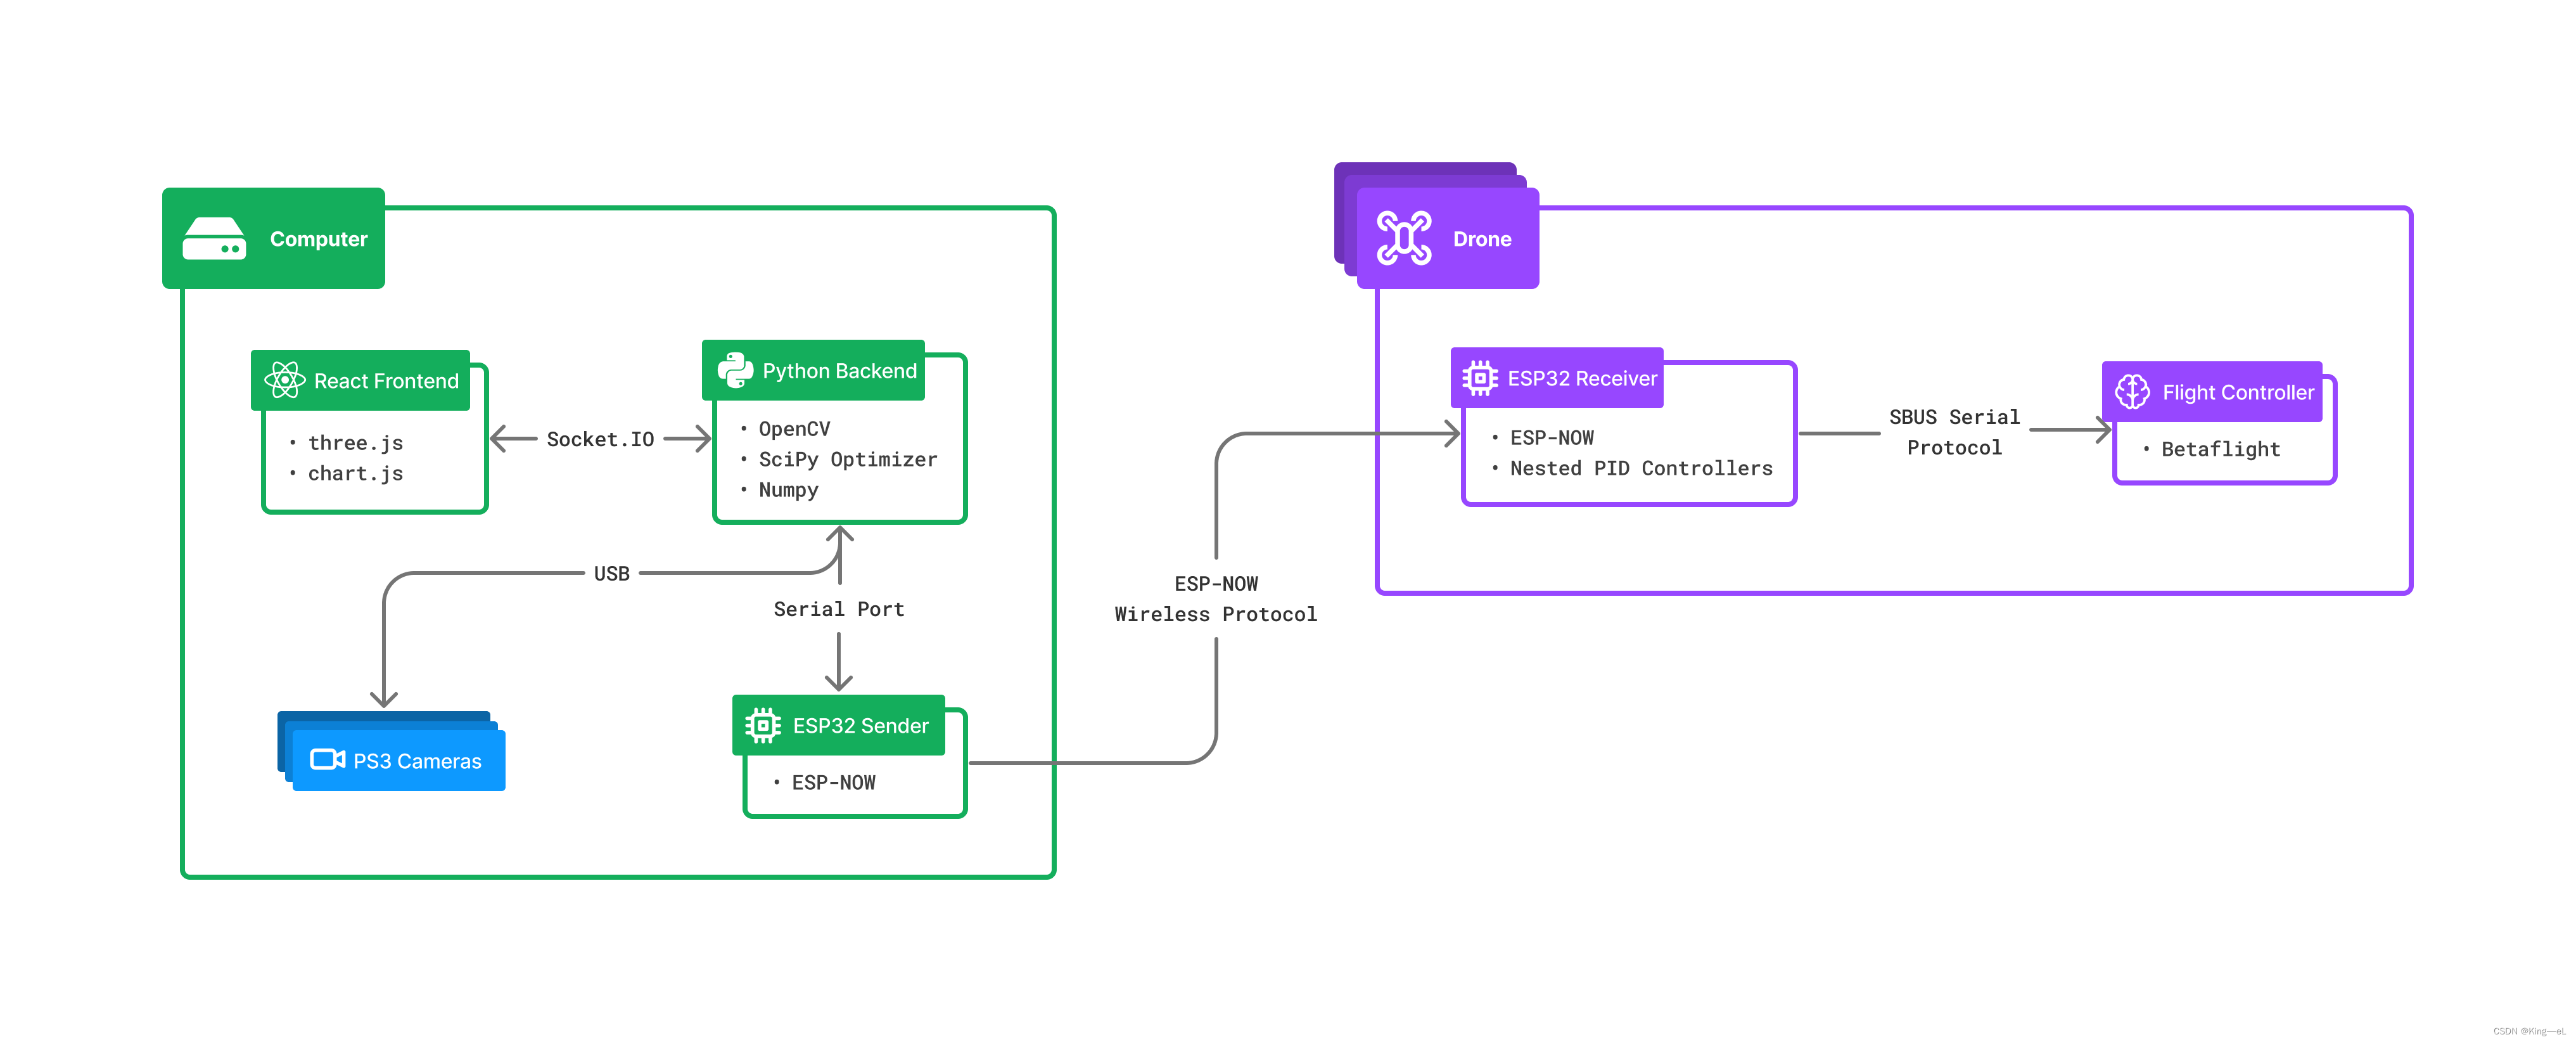
该项目主要分为电脑服务器端和四旋翼运动端(光学动捕的标记点分为主动标记点和被动标记点,该项目使用的是主动标记点即四旋翼端搭载IR LED发射红外光,通过将SONY PS3摄像头中的IR cut filter换成floppy disk IR filter就能使SONY PS3摄像头变成动捕摄像头了,之所以使用SONY PS3摄像头是因为其软硬件支持多个相机时间同步,方便后续进行帧对齐处理。)。
其中电脑服务端分为前端上位机操作界面和后端数据处理节点,前端采用TypeScript(升级版JavaScript)语言进行编写。后端采用python实现目标物体位置解算(姿态依靠飞控本身传感器测量)、四旋翼运动规划等功能,前后端的通信基于 WebSocket 协议,允许在客户端和服务器之间建立持久的双向通信通道,从而实现实时数据传输。
二、选型
| SONY PS3 camera | 动捕相机 |
| ESP32 | 通信芯片(优秀的WIFI特性) |
| Flight controller | 烧录开源BetaFlight早期版本程序 |
三、算法分析
computer_code/api/helpers.py中进行了类的封装, 位置解算算法主要集中在computer_code/api/index.py程序中:
from helpers import camera_pose_to_serializable, calculate_reprojection_errors, bundle_adjustment, Cameras, triangulate_points
from KalmanFilter import KalmanFilter

from flask import Flask, Response, request #Flask 是一个 Python 的微框架,用于构建 Web 应用程序
import cv2 as cv #包括cv.sfm相关库
import numpy as np
import json
from scipy import linalg

from flask_socketio import SocketIO
import copy
import time
import serial
import threading
from ruckig import InputParameter, OutputParameter, Result, Ruckig
from flask_cors import CORS
import json #导入json数据格式

serialLock = threading.Lock()

ser = serial.Serial("/dev/cu.usbserial-02X2K2GE", 1000000, write_timeout=1, )

app = Flask(__name__)
CORS(app, supports_credentials=True)
socketio = SocketIO(app, cors_allowed_origins='*')

cameras_init = False

num_objects = 2

@app.route("/api/camera-stream") #路由1
def camera_stream():
    cameras = Cameras.instance()
    cameras.set_socketio(socketio)
    cameras.set_ser(ser)
    cameras.set_serialLock(serialLock)
    cameras.set_num_objects(num_objects)

    def gen(cameras):
        frequency = 150
        loop_interval = 1.0 / frequency
        last_run_time = 0
        i = 0

        while True:
            time_now = time.time()

            i = (i+1)%10
            if i == 0:
                socketio.emit("fps", {"fps": round(1/(time_now - last_run_time))})

            if time_now - last_run_time < loop_interval:
                time.sleep(last_run_time - time_now + loop_interval)
            last_run_time = time.time()
            frames = cameras.get_frames()
            jpeg_frame = cv.imencode('.jpg', frames)[1].tostring()

            yield (b'--frame\r\n'
                b'Content-Type: image/jpeg\r\n\r\n' + jpeg_frame + b'\r\n')

    return Response(gen(cameras), mimetype='multipart/x-mixed-replace; boundary=frame')

@app.route("/api/trajectory-planning", methods=["POST"])#路由2
def trajectory_planning_api():
    data = json.loads(request.data)

    waypoint_groups = [] # grouped by continuious movement (no stopping)
    for waypoint in data["waypoints"]:
        stop_at_waypoint = waypoint[-1]
        if stop_at_waypoint:
            waypoint_groups.append([waypoint[:3*num_objects]])
        else:
            waypoint_groups[-1].append(waypoint[:3*num_objects])

    setpoints = []
    for i in range(0, len(waypoint_groups)-1):
        start_pos = waypoint_groups[i][0]
        end_pos = waypoint_groups[i+1][0]
        waypoints = waypoint_groups[i][1:]
        setpoints += plan_trajectory(start_pos, end_pos, waypoints, data["maxVel"], data["maxAccel"], data["maxJerk"], data["timestep"])

    return json.dumps({
        "setpoints": setpoints
    })

def plan_trajectory(start_pos, end_pos, waypoints, max_vel, max_accel, max_jerk, timestep):
    otg = Ruckig(3*num_objects, timestep, len(waypoints))  # DoFs, timestep, number of waypoints
    inp = InputParameter(3*num_objects)
    out = OutputParameter(3*num_objects, len(waypoints))

    inp.current_position = start_pos
    inp.current_velocity = [0,0,0]*num_objects
    inp.current_acceleration = [0,0,0]*num_objects

    inp.target_position = end_pos
    inp.target_velocity = [0,0,0]*num_objects
    inp.target_acceleration = [0,0,0]*num_objects

    inp.intermediate_positions = waypoints

    inp.max_velocity = max_vel*num_objects
    inp.max_acceleration = max_accel*num_objects
    inp.max_jerk = max_jerk*num_objects

    setpoints = []
    res = Result.Working
    while res == Result.Working:
        res = otg.update(inp, out)
        setpoints.append(copy.copy(out.new_position))
        out.pass_to_input(inp)

    return setpoints

@socketio.on("arm-drone")
def arm_drone(data):
    global cameras_init
    if not cameras_init:
        return

    Cameras.instance().drone_armed = data["droneArmed"]
    for droneIndex in range(0, num_objects):
        serial_data = {
            "armed": data["droneArmed"][droneIndex],
        }
        with serialLock:
            ser.write(f"{str(droneIndex)}{json.dumps(serial_data)}".encode('utf-8'))

        time.sleep(0.01)

@socketio.on("set-drone-pid")
def arm_drone(data):
    serial_data = {
        "pid": [float(x) for x in data["dronePID"]],
    }
    with serialLock:
        ser.write(f"{str(data['droneIndex'])}{json.dumps(serial_data)}".encode('utf-8'))
        time.sleep(0.01)

@socketio.on("set-drone-setpoint")
def arm_drone(data):
    serial_data = {
        "setpoint": [float(x) for x in data["droneSetpoint"]],
    }
    with serialLock:
        ser.write(f"{str(data['droneIndex'])}{json.dumps(serial_data)}".encode('utf-8'))
        time.sleep(0.01)

@socketio.on("set-drone-trim")
def arm_drone(data):
    serial_data = {
        "trim": [int(x) for x in data["droneTrim"]],
    }
    with serialLock:
        ser.write(f"{str(data['droneIndex'])}{json.dumps(serial_data)}".encode('utf-8'))
        time.sleep(0.01)


@socketio.on("acquire-floor")
def acquire_floor(data):#计算相机坐标系到地面坐标系的转换矩阵
    cameras = Cameras.instance()
    object_points = data["objectPoints"]
    object_points = np.array([item for sublist in object_points for item in sublist])

    tmp_A = []
    tmp_b = []
    for i in range(len(object_points)):
        tmp_A.append([object_points[i,0], object_points[i,1], 1])
        tmp_b.append(object_points[i,2])
    b = np.matrix(tmp_b).T
    A = np.matrix(tmp_A)

    fit, residual, rnk, s = linalg.lstsq(A, b)
    fit = fit.T[0]

    plane_normal = np.array([[fit[0]], [fit[1]], [-1]])
    plane_normal = plane_normal / linalg.norm(plane_normal)
    up_normal = np.array([[0],[0],[1]], dtype=np.float32)

    plane = np.array([fit[0], fit[1], -1, fit[2]])

    # https://math.stackexchange.com/a/897677/1012327
    G = np.array([
        [np.dot(plane_normal.T,up_normal)[0][0], -linalg.norm(np.cross(plane_normal.T[0],up_normal.T[0])), 0],
        [linalg.norm(np.cross(plane_normal.T[0],up_normal.T[0])), np.dot(plane_normal.T,up_normal)[0][0], 0],
        [0, 0, 1]
    ])
    F = np.array([plane_normal.T[0], ((up_normal-np.dot(plane_normal.T,up_normal)[0][0]*plane_normal)/linalg.norm((up_normal-np.dot(plane_normal.T,up_normal)[0][0]*plane_normal))).T[0], np.cross(up_normal.T[0],plane_normal.T[0])]).T
    R = F @ G @ linalg.inv(F)

    R = R @ [[1,0,0],[0,-1,0],[0,0,1]] # i dont fucking know why

    cameras.to_world_coords_matrix = np.array(np.vstack((np.c_[R, [0,0,0]], [[0,0,0,1]])))

    socketio.emit("to-world-coords-matrix", {"to_world_coords_matrix": cameras.to_world_coords_matrix.tolist()})


@socketio.on("set-origin")
def set_origin(data):#设置坐标系原点
    cameras = Cameras.instance()
    object_point = np.array(data["objectPoint"])
    to_world_coords_matrix = np.array(data["toWorldCoordsMatrix"])
    transform_matrix = np.eye(4)

    object_point[1], object_point[2] = object_point[2], object_point[1] # i dont fucking know why
    transform_matrix[:3, 3] = -object_point

    to_world_coords_matrix = transform_matrix @ to_world_coords_matrix
    cameras.to_world_coords_matrix = to_world_coords_matrix

    socketio.emit("to-world-coords-matrix", {"to_world_coords_matrix": cameras.to_world_coords_matrix.tolist()})

@socketio.on("update-camera-settings")
def change_camera_settings(data):
    cameras = Cameras.instance()

    cameras.edit_settings(data["exposure"], data["gain"])

@socketio.on("capture-points")
def capture_points(data):
    start_or_stop = data["startOrStop"]
    cameras = Cameras.instance()

    if (start_or_stop == "start"):
        cameras.start_capturing_points()
        return
    elif (start_or_stop == "stop"):
        cameras.stop_capturing_points()

@socketio.on("calculate-camera-pose")
def calculate_camera_pose(data):#计算目标物体相对于相机坐标系的位置
    cameras = Cameras.instance()
    image_points = np.array(data["cameraPoints"])
    image_points_t = image_points.transpose((1, 0, 2))

    camera_poses = [{
        "R": np.eye(3),
        "t": np.array([[0],[0],[0]], dtype=np.float32)
    }]
    for camera_i in range(0, cameras.num_cameras-1):
        camera1_image_points = image_points_t[camera_i]
        camera2_image_points = image_points_t[camera_i+1]
        not_none_indicies = np.where(np.all(camera1_image_points != None, axis=1) & np.all(camera2_image_points != None, axis=1))[0]
        camera1_image_points = np.take(camera1_image_points, not_none_indicies, axis=0).astype(np.float32)
        camera2_image_points = np.take(camera2_image_points, not_none_indicies, axis=0).astype(np.float32)

        F, _ = cv.findFundamentalMat(camera1_image_points, camera2_image_points, cv.FM_RANSAC, 1, 0.99999)
        E = cv.sfm.essentialFromFundamental(F, cameras.get_camera_params(0)["intrinsic_matrix"], cameras.get_camera_params(1)["intrinsic_matrix"])
        possible_Rs, possible_ts = cv.sfm.motionFromEssential(E)

        R = None
        t = None
        max_points_infront_of_camera = 0
        for i in range(0, 4):
            object_points = triangulate_points(np.hstack([np.expand_dims(camera1_image_points, axis=1), np.expand_dims(camera2_image_points, axis=1)]), np.concatenate([[camera_poses[-1]], [{"R": possible_Rs[i], "t": possible_ts[i]}]]))
            object_points_camera_coordinate_frame = np.array([possible_Rs[i].T @ object_point for object_point in object_points])

            points_infront_of_camera = np.sum(object_points[:,2] > 0) + np.sum(object_points_camera_coordinate_frame[:,2] > 0)

            if points_infront_of_camera > max_points_infront_of_camera:
                max_points_infront_of_camera = points_infront_of_camera
                R = possible_Rs[i]
                t = possible_ts[i]

        R = R @ camera_poses[-1]["R"]
        t = camera_poses[-1]["t"] + (camera_poses[-1]["R"] @ t)

        camera_poses.append({
            "R": R,
            "t": t
        })

    camera_poses = bundle_adjustment(image_points, camera_poses, socketio)

    object_points = triangulate_points(image_points, camera_poses)
    error = np.mean(calculate_reprojection_errors(image_points, object_points, camera_poses))

    socketio.emit("camera-pose", {"camera_poses": camera_pose_to_serializable(camera_poses)})

@socketio.on("locate-objects")
def start_or_stop_locating_objects(data):
    cameras = Cameras.instance()
    start_or_stop = data["startOrStop"]

    if (start_or_stop == "start"):
        cameras.start_locating_objects()
        return
    elif (start_or_stop == "stop"):
        cameras.stop_locating_objects()

@socketio.on("determine-scale")
def determine_scale(data):
    object_points = data["objectPoints"]
    camera_poses = data["cameraPoses"]
    actual_distance = 0.15
    observed_distances = []

    for object_points_i in object_points:
        if len(object_points_i) != 2:
            continue

        object_points_i = np.array(object_points_i)

        observed_distances.append(np.sqrt(np.sum((object_points_i[0] - object_points_i[1])**2)))

    scale_factor = actual_distance/np.mean(observed_distances)
    for i in range(0, len(camera_poses)):
        camera_poses[i]["t"] = (np.array(camera_poses[i]["t"]) * scale_factor).tolist()

    socketio.emit("camera-pose", {"error": None, "camera_poses": camera_poses})


@socketio.on("triangulate-points")
def live_mocap(data):#解算出目标物体的位置
    cameras = Cameras.instance()
    start_or_stop = data["startOrStop"]
    camera_poses = data["cameraPoses"]
    cameras.to_world_coords_matrix = data["toWorldCoordsMatrix"]

    if (start_or_stop == "start"):
        cameras.start_trangulating_points(camera_poses)
        return
    elif (start_or_stop == "stop"):
        cameras.stop_trangulating_points()


if __name__ == '__main__':
    socketio.run(app, port=3001, debug=True)
对于其中用到的OpenCV中的相关函数,Chatgpt的答复如下:
这些函数通常在计算机视觉和三维重建领域中使用,用于处理相机的投影、三角测量和姿态估计等任务。它们之间的关系如下:
1. **triangulate_points(三角测量)**:
- 这个函数用于从多个相机的投影点估计三维空间中的点的位置。
- 输入参数通常是一系列的相机投影点,以及相应的相机姿态信息(包括内外参数)。
- 输出结果是估计的三维点的位置。
2. **fundamentalFromProjections(从投影中计算基础矩阵)**:
- 这个函数用于根据相机的投影信息计算基础矩阵。
- 基础矩阵描述了两个相机之间的几何关系,可以用于计算视差、进行立体视觉匹配等任务。
- 输入参数是两个相机的投影信息。
- 输出结果是计算得到的基础矩阵。
3. **essentialFromFundamental(从基础矩阵计算本质矩阵)**:
- 这个函数用于根据基础矩阵计算本质矩阵。
- 本质矩阵描述了两个相机之间的运动关系,可以用于计算相机的相对姿态。
- 输入参数是基础矩阵和相机的内参数。
- 输出结果是计算得到的本质矩阵。
4. **motionFromEssential(从本质矩阵计算相机姿态)**:
- 这个函数用于根据本质矩阵计算相机的相对姿态。
- 输入参数是本质矩阵。
- 输出结果是计算得到的相机相对姿态。
这些函数通常在三维重建、立体视觉和多视图几何等领域中密切相关。在这些领域中,需要对相机的投影信息进行处理和分析,以从图像中恢复出三维场景的结构和相机的运动信息。这些函数提供了实现这些任务所需的数学工具和算法。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 25
 0
- 0


 已为社区贡献1条内容

所有评论(0)