登录社区云,与社区用户共同成长
邀请您加入社区
大家好,本篇将开启 SLAM 技术交流前奏。作为或者想作为一名出色的多传感器多场景定位导航算法工程师,首先需要有坚实的 SLAM 基础知识,不然代码看起来一头雾水。不过如果打算跳槽或跳入此行业,或者才开始进入的小白童鞋,还是建议先把视觉 SLAM 十四讲、自动驾驶与机器人中的 SLAM 技术、机器人 SLAM 导航核心技术与实战、Probabilistic Robotics 和 Multiple
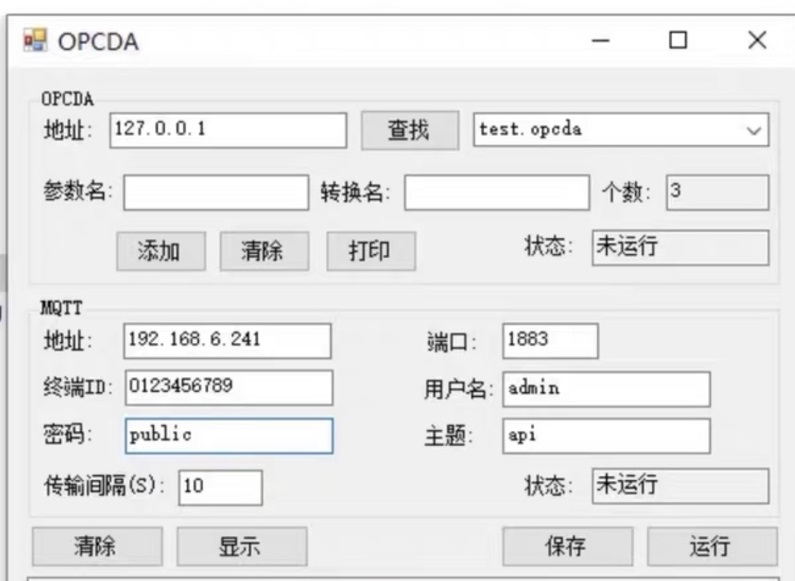
本程序是一款基于C# Windows Forms开发的OPCDA客户端工具,核心功能是实现从OPCDA服务器采集数据,并通过MQTT协议将数据上传至指定服务器。程序依赖OPCDAAuto.dll组件实现OPC通信,通过MQTTnet库处理MQTT协议交互,支持配置参数持久化存储和运行日志记录,整体设计围绕工业数据采集与转发的核心需求展开。
本文介绍了一个基于C++的控制台恐龙跳跃游戏,模仿Chrome浏览器断网时的恐龙跑酷游戏。游戏采用3行60列的字符数组表示地图,"@"代表恐龙,"#"和"&"为障碍物。玩家按回车键控制恐龙跳跃,通过物理模拟实现上升下落(k值变化)。游戏包含地图滚动、碰撞检测等核心机制,当恐龙碰到障碍物时游戏结束。代码提供了初始地图模板,玩家也可自