登录社区云,与社区用户共同成长
邀请您加入社区
"玩过机器人跟随项目的兄弟应该都见过这种场景:几台设备嘀嘀嘀互相定位,主机实时追踪从机方位。这短短二十行代码干了三件大事:把原始相位差转成角度值,处理±180度边界问题,外加一个滑动平均滤波。注意那个32768的魔数——其实对应着16位有符号数的最大值,说明原厂直接用了ADC的原始数据。配套的Windows评估工具其实是个宝藏,它的3D视图用了DirectX的粒子特效,但核心算法和Linux版本同
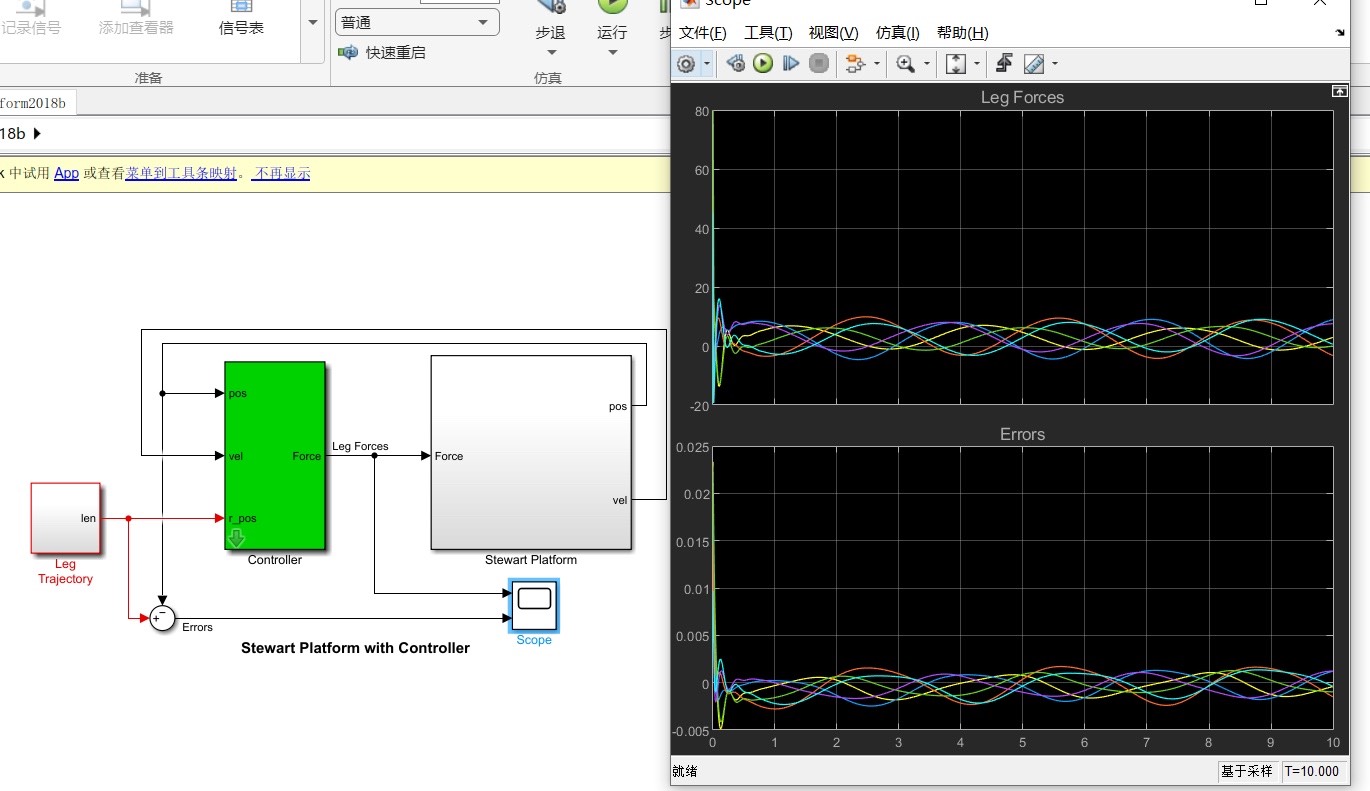
MATLAB仿真Gough-Stewart并联机器人斯图尔特6自由度并联机器人逆运动学仿真 动力学控制pid控制1.搭建了六自由度Stewart并联机器人simulink/simscape仿真模型2.建立了逆向运动学仿真 输入位置和姿态求解各个杆长3.运用pid控制器进行动力学跟踪控制使用MATLAB进行了Gough-Stewart并联机器人的仿真。首先,我搭建了一个六自由度的Stewart并联机