登录社区云,与社区用户共同成长
邀请您加入社区
Rancher是一款开源的容器编排与集群管理平台,旨在帮助企业或团队轻松快捷地部署和管理多集群(特别是Kubernetes集群)环境。该平台提供了友好的用户界面和运维工具,极大地降低了Kubernetes的复杂性和运维难度。Rancher支持多种部署环境,包括专有云、公有云及混合云,并能管理自建的本地集群和云服务商提供的Kubernetes集群。Rancher的核心功能包括容器编排与管理、多环境支
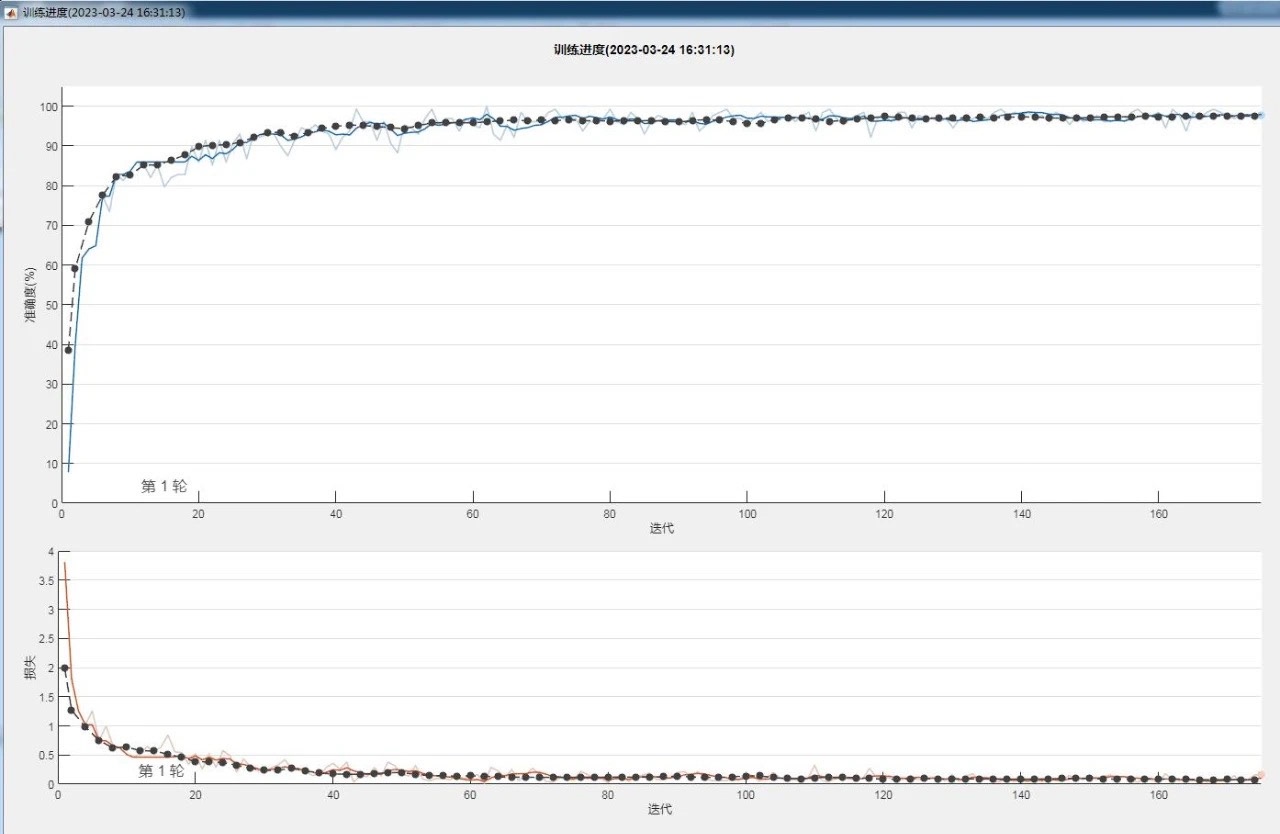
整个过程跑下来发现,虽然用ResNet18处理MNIST有点杀鸡用牛刀,但残差连接确实能加速训练收敛。有意思的是把图片强行拉伸到224x224后,网络前几层的特征图会保留更多细节,这对识别边缘尖锐的手写数字反而有帮助。MNIST手写数字识别算是深度学习界的"Hello World"了,不过这次咱们用ResNet18来整点不一样的。注意Matlab的加法层要处理两个输入源的连接,这里用connect
MATLAB仿真Gough-Stewart并联机器人斯图尔特6自由度并联机器人逆运动学仿真 动力学控制pid控制1.搭建了六自由度Stewart并联机器人simulink/simscape仿真模型2.建立了逆向运动学仿真 输入位置和姿态求解各个杆长3.运用pid控制器进行动力学跟踪控制使用MATLAB进行了Gough-Stewart并联机器人的仿真。首先,我搭建了一个六自由度的Stewart并联机