【机器人】自主机器人在超市环境中通过A路径规划的模拟【含Matlab源码 16078期】
💥💥💥💥💥💥💥💥💞💞💞💞💞💞💞💞💞Matlab领域博客之家💞💞💞💞💞💞💞💞💞💥💥💥💥💥💥💥💥
🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀

🔊博主简介:985研究生,Matlab领域科研开发者;
🏫个人主页:Matlab领域
🏆代码获取方式:
CSDN Matlab领域—代码获取方式
🚅座右铭:路漫漫其修远兮,吾将上下而求索。
更多Matlab路径规划仿真内容点击👇
①Matlab路径规划(高阶版)
②付费专栏Matlab路径规划(进阶版)
③付费专栏Matlab路径规划(初级版)
⛳️关注CSDN Matlab领域,更多资源等你来!!
⛄一、自主机器人在超市环境中通过A路径规划的模拟
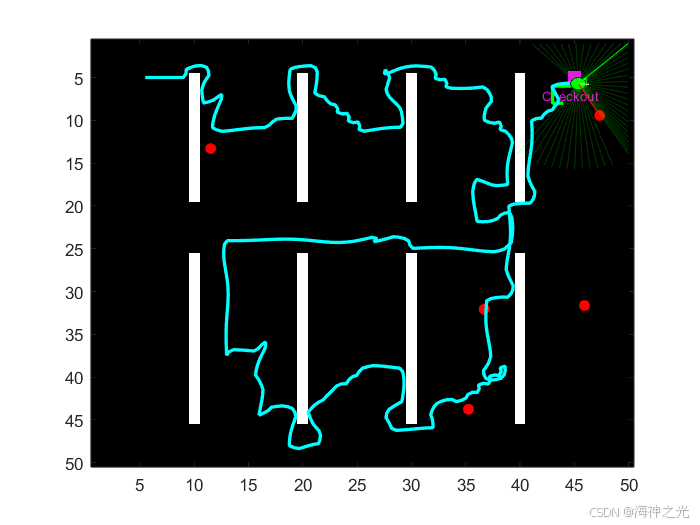
这是室内移动机器人多目标点自主导航仿真程序,模拟机器人在超市环境中依次拾取 9 个商品,全部拾取完毕后前往收银台结账。
环境:50×50 栅格地图,带有货架障碍物;
动态障碍:5 个随机游走行人;
规划算法:A * 全局路径规划 + 最近邻(Nearest Neighbour)任务点顺序规划;
感知:简易激光雷达 Lidar 检测行人,行人阻挡时动态重规划;
控制:差分型转向控制,跟踪 A * 生成的路径 waypoint;
可视化:实时绘制地图、机器人、行人、激光雷达射线、规划路径、机器人行驶轨迹;
指标统计:总行驶距离、重规划次数(停车次数)、总仿真时间、收集物品数量。
适用场景:室内移动机器人、动态障碍物环境下的多目标点任务规划,常用于课程仿真 / 机器人路径规划课程作业。
整体执行流程
plaintext
-
构建超市栅格地图(货架障碍物)
-
初始化机器人位姿、仿真指标、轨迹记录数组
-
设置9个商品点位、收银台点位、5个动态行人
-
【任务调度】最近邻算法:规划商品拾取先后顺序
-
依次前往每个商品目标点:
├─ 循环更新行人运动(随机游走,碰到边界反弹)
├─ 激光雷达检测行人是否阻挡前方
├─ 若检测到障碍物,构造临时地图把行人标记为障碍,调用A*重规划(1秒冷却,避免频繁重规划)
├─ 机器人转向+前进控制,沿着A*路径逐点跟踪
├─ 实时绘图:地图、机器人、激光雷达、路径、轨迹
└─ 到达目标 → 标记物品已拾取,进入下一个物品
-
全部商品拾取完成后,导航前往收银台 checkout
-
仿真结束,输出性能指标汇总
分段详细解析
- 环境地图构建 MAP
matlab
mapSize = 50;
map = zeros(mapSize);
for y = 10:10:40
map(y,5:45) = 1;
end
for y = 10:10:40
map(y,20:25) = 0;
end
栅格地图 0=可通行区域,1=障碍物(货架)
横向构建 4 条货架(y=10,20,30,40);
在货架中间挖空通道(20~25 列),形成超市过道;
地图大小 50×50。
- 机器人参数 ROBOT
matlab
robot.x = 5; robot.y = 5; robot.theta = 0;
robotRadius = 0.7;
机器人状态:二维坐标 (x,y) + 航向角theta;机器人半径用于绘图。
- 统计指标、轨迹存储
totalDistance:机器人累计行驶距离;
stopCount:障碍物阻挡触发重规划的次数;
trajectory:记录机器人所有历史坐标,绘制运动轨迹;
- 任务点位:商品 items、收银 checkout
items:9 个商品坐标,分布在超市 3 行 3 列;collected数组标记物品是否拾取;
checkout:收银台坐标 (45,5),所有商品拾取完成后,机器人前往此处。
- 动态行人 HUMANS
matlab
numPeople = 5;
people = rand(numPeople,2)*30 + 10;
vel = randn(numPeople,2)*0.05;
5 个行人,初始位置随机分布;
行人运动模型:
速度叠加高斯噪声,模拟随机游走;
限制最大速度0.15;
碰到地图边界(2~48 范围),速度反向反弹;
额外随机阻塞逻辑:3% 概率,强制将第一名行人瞬移到机器人前方路径上,模拟行人突然挡路。
- 任务点顺序规划 nearestNeighbour(最近邻)
matlab
order = nearestNeighbour([robot.x robot.y],items);
旅行商 TSP 贪心策略(最近邻):
从当前位置出发,每次选择距离最近未访问商品,生成拾取顺序order。
缺点:贪心策略,不一定全局最优路径,但是计算简单。
- 激光雷达参数 LIDAR
扫描角度:-120° ~ +120°,共 60 条射线;
最大探测距离:lidarRange =10;
drawLidar:可视化所有激光射线,碰到行人显示红色射线,无障碍物绿色半透明射线。
lidarDetectHumans简化检测:行人距离机器人小于 2m,判定前方被阻挡。
- 主购物循环:依次拾取商品
matlab
for i = 1:length(order)
idx = order(i);

goal = getReachableGoal(map, items(idx,:));

path = astar(map,[robot.x robot.y],goal);
getReachableGoal:商品点如果本身在货架(障碍物栅格),寻找商品点相邻 4 个栅格中最近的可通行点作为导航目标点;
A * 生成全局路径 path;
逐路点k跟踪 path:机器人不断向 path (k) 点移动。
动态障碍物重规划模块(核心)
matlab
if isBlocked && toc(startTime) - lastReplanTime > 1
stopCount = stopCount + 1;

tempMap = map;

for h = 1:size(people,1)

    hx = round(people(h,1)); hy = round(people(h,2));

    for dx=-1:1

        for dy=-1:1

            tempMap(nx,ny) = 1;

        end

    end

end

newPath = astar(tempMap,[robot.x robot.y],goal);
当激光检测到行人阻挡,并且距离上次重规划超过1 秒冷却(防止短时间频繁重规划震荡):
复制原始静态地图tempMap;
将所有行人所在栅格以及周围 3×3 邻域全部标记为障碍物;
在临时地图上重新跑 A*,得到新路径;
更新路径 path,将跟踪索引 k 重置,从靠近机器人的位置继续跟踪。
原理:将动态行人临时当成静态障碍物,属于局部静态化重规划。
机器人运动控制
matlab
desiredTheta = atan2(dy,dx);
angleError = wrapToPi(desiredTheta - robot.theta);
robot.theta = robot.theta + 0.15 * angleError;
if abs(angleError) < 0.6
step = min(0.5, dist);

nextX = robot.x + step*cos(robot.theta);

nextY = robot.y + step*sin(robot.theta);
转向优先控制:
计算朝向目标点期望角度;
根据角度误差调整机器人航向(比例控制);
只有航向角误差很小(<0.6rad)才允许前进;
前进步长限制最大 0.5 单位;
碰撞检测:下一步栅格如果是障碍物,立刻重新 A * 规划。
- 收银台导航 FIX2
所有商品收集完成后,使用完全相同的导航逻辑前往收银台 checkout。
- 性能指标输出 FIX3
仿真结束打印结果:
Total distance travelled:机器人总行驶里程;
Number of stops (replans):重规划次数;
Total time:仿真耗时;
Items collected:成功拾取物品数量。
⛄二、部分源代码和运行步骤
1 部分代码
clc
clear
close all
%% ================= MAP =================
mapSize = 50;
map = zeros(mapSize);
for y = 10:10:40
map(y,5:45) = 1;
end
for y = 10:10:40
map(y,20:25) = 0;
end
%% ================= ROBOT =================
robot.x = 5;
robot.y = 5;
robot.theta = 0;
robotRadius = 0.7;
%% ================= METRICS =================
totalDistance = 0;
stopCount = 0;
startTime = tic;
lastReplanTime = 0;
%% ================= TRAJECTORY =================
trajectory = [];
%% ================= ITEMS =================
items = [
12 12
25 12
38 12
12 25
25 25
38 25
12 38
25 38
38 38
];
collected = false(size(items,1),1);
%% ================= CHECKOUT =================
checkout = [45 5];
%% ================= HUMANS =================
numPeople = 5;
people = rand(numPeople,2)*30 + 10;
vel = randn(numPeople,2)*0.05;
%% ================= ORDER =================
order = nearestNeighbour([robot.x robot.y],items);
%% ================= LIDAR =================
angles = linspace(-2pi/3, 2pi/3, 60);
lidarRange = 10;
%% ================= FIGURE =================
figure
axis([1 mapSize 1 mapSize])
axis square
set(gca,‘YDir’,‘normal’)
set(gcf,‘Color’,‘k’)
%% ================= SHOPPING LOOP =================
for i = 1:length(order)
idx = order(i);
if collected(idx), continue, end

goal = getReachableGoal(map, items(idx,:));
path = astar(map,[robot.x robot.y],goal);
if isempty(path), continue, end

k = 1;

while k <= size(path,1)

    %% ===== HUMAN MOTION =====
    for p = 1:numPeople
        vel(p,:) = vel(p,:) + 0.02*randn(1,2);

        speed = norm(vel(p,:));
        maxSpeed = 0.15;

        if speed > maxSpeed
            vel(p,:) = vel(p,:) / speed * maxSpeed;
        end

        people(p,:) = people(p,:) + vel(p,:);

        for d = 1:2
            if people(p,d) < 2 || people(p,d) > mapSize-2
                vel(p,d) = -vel(p,d);
            end
        end

        people(p,:) = max(2,min(mapSize-2,people(p,:)));
    end

    %% ===== RANDOM BLOCK =====
    if rand < 0.03 && k < size(path,1)
        people(1,:) = path(min(k+3,size(path,1)),:);
    end

    target = path(k,:);

    if norm([robot.x robot.y] - target) < 0.4
        k = k + 1;
        continue
    end

    %% ===== DETECTION =====
    isBlocked = lidarDetectHumans(robot,people);

    %% ===== REPLAN =====
    if isBlocked && toc(startTime) - lastReplanTime > 1

        stopCount = stopCount + 1;
        lastReplanTime = toc(startTime);

        tempMap = map;

        for h = 1:size(people,1)
            hx = round(people(h,1));
            hy = round(people(h,2));

            for dx=-1:1
                for dy=-1:1
                    nx = hx + dx;
                    ny = hy + dy;

                    if nx>=1 && ny>=1 && nx<=mapSize && ny<=mapSize
                        tempMap(nx,ny) = 1;
                    end
                end
            end
        end

        newPath = astar(tempMap,[robot.x robot.y],goal);

        if ~isempty(newPath)
            path = newPath;
            k = min(3,size(path,1));
        else
            continue
        end
    end

    %% ===== SAFE MOTION =====
    dx = target(1) - robot.x;
    dy = target(2) - robot.y;
    dist = sqrt(dx^2 + dy^2);

    if dist > 0.01
        desiredTheta = atan2(dy,dx);
        angleError = wrapToPi(desiredTheta - robot.theta);

        robot.theta = robot.theta + 0.15 * angleError;

        if abs(angleError) < 0.6
            step = min(0.5, dist);

            nextX = robot.x + step*cos(robot.theta);
            nextY = robot.y + step*sin(robot.theta);

            ix = round(nextX);
            iy = round(nextY);

            if ix>=1 && iy>=1 && ix<=mapSize && iy<=mapSize
                if map(ix,iy) == 0
                    robot.x = nextX;
                    robot.y = nextY;
                    totalDistance = totalDistance + step;
                else
                    path = astar(map,[robot.x robot.y],goal);
                    k = 1;
                    continue
                end
            end
        end
    end

    trajectory = [trajectory; robot.x robot.y];

    %% ===== DRAW =====
    cla
    drawScene(map,items,goal,people,path,trajectory,collected,checkout)

    drawRobot(robot,robotRadius)

    %% ===== FIX 1: DRAW LIDAR SWEEP =====
    drawLidar(robot, people, angles, lidarRange, mapSize);

    drawnow
    pause(0.05)

    %% ===== PICK ITEM =====
    if norm([robot.x robot.y]-goal)<1
        collected(idx) = true;
        break
    end
end
end
%% ================= FIX 2: NAVIGATE TO CHECKOUT =================
goal = getReachableGoal(map, checkout);
path = astar(map, [robot.x robot.y], goal);
if ~isempty(path)
k = 1;
while k <= size(path,1)
    % Human motion (same as above)
    for p = 1:numPeople
        vel(p,:) = vel(p,:) + 0.02*randn(1,2);
        speed = norm(vel(p,:));
        if speed > 0.15, vel(p,:) = vel(p,:)/speed*0.15; end
        people(p,:) = people(p,:) + vel(p,:);
        for d = 1:2
            if people(p,d)<2 || people(p,d)>mapSize-2, vel(p,d)=-vel(p,d); end
        end
        people(p,:) = max(2,min(mapSize-2,people(p,:)));
    end

    target = path(k,:);
    if norm([robot.x robot.y]-target)<0.4, k=k+1; continue, end

    isBlocked = lidarDetectHumans(robot,people);

    if isBlocked && toc(startTime)-lastReplanTime>1
        stopCount = stopCount+1;
        lastReplanTime = toc(startTime);
        tempMap = map;
        for h=1:size(people,1)
            hx=round(people(h,1)); hy=round(people(h,2));
            for ddx=-1:1, for ddy=-1:1
                nx=hx+ddx; ny=hy+ddy;
                if nx>=1&&ny>=1&&nx<=mapSize&&ny<=mapSize, tempMap(nx,ny)=1; end
            end, end
        end
        newPath = astar(tempMap,[robot.x robot.y],goal);
        if ~isempty(newPath), path=newPath; k=min(3,size(path,1)); else, continue, end
    end

    dx=target(1)-robot.x; dy=target(2)-robot.y; dist=sqrt(dx^2+dy^2);
    if dist>0.01
        desiredTheta=atan2(dy,dx);
        angleError=wrapToPi(desiredTheta-robot.theta);
        robot.theta=robot.theta+0.15*angleError;
        if abs(angleError)<0.6
            step=min(0.5,dist);
            nextX=robot.x+step*cos(robot.theta); nextY=robot.y+step*sin(robot.theta);
            ix=round(nextX); iy=round(nextY);
            if ix>=1&&iy>=1&&ix<=mapSize&&iy<=mapSize
                if map(ix,iy)==0
                    robot.x=nextX; robot.y=nextY; totalDistance=totalDistance+step;
                else
                    path=astar(map,[robot.x robot.y],goal); k=1; continue
                end
            end
        end
    end

    trajectory = [trajectory; robot.x robot.y];

    cla
    drawScene(map,items,goal,people,path,trajectory,collected,checkout)
    drawRobot(robot,robotRadius)
    drawLidar(robot, people, angles, lidarRange, mapSize);
    drawnow
    pause(0.05)

    if norm([robot.x robot.y]-goal)<1, break, end
end
end
%% ================= FIX 3: PERFORMANCE SUMMARY =================
elapsedTime = toc(startTime);
fprintf(‘\n========== PERFORMANCE SUMMARY \n’);
fprintf(‘Total distance travelled: %.2f units\n’, totalDistance);
fprintf(‘Number of stops (replans): %d\n’, stopCount);
fprintf(‘Total time: %.2f seconds\n’, elapsedTime);
fprintf(‘Items collected: %d / %d\n’, sum(collected), size(items,1));
fprintf('================================\n’);
%% ================= FUNCTIONS =================
function order = nearestNeighbour(start,items)
remaining = items;
order = [];
pos = start;
idx = 1:size(items,1);
while ~isempty(remaining)
dist = vecnorm(remaining-pos,2,2);
[~,i] = min(dist);
order(end+1) = idx(i);
pos = remaining(i,:);
remaining(i,:) = [];
idx(i) = [];
end
end
function isBlocked = lidarDetectHumans(robot, people)
isBlocked = false;
for p = 1:size(people,1)
if norm([robot.x robot.y] - people(p,:)) < 2
isBlocked = true;
return
end
end
end
function drawScene(map, items, goal, people, path, trajectory, collected, checkout)
imagesc(map’); colormap(gray); hold on
for i=1:size(items,1)
if ~collected(i)
plot(items(i,1),items(i,2),‘yx’,‘LineWidth’,2)
end
end
% Draw checkout location
plot(checkout(1),checkout(2),‘ms’,‘MarkerSize’,10,‘MarkerFaceColor’,‘m’)
text(checkout(1)-3, checkout(2)+2, ‘Checkout’, ‘Color’,‘m’,‘FontSize’,8)
plot(people(:,1),people(:,2),‘ro’,‘MarkerFaceColor’,‘r’)
if ~isempty(path)
plot(path(:,1),path(:,2),‘g’,‘LineWidth’,2)
end
if ~isempty(trajectory)
plot(trajectory(:,1),trajectory(:,2),‘c’,‘LineWidth’,2)
end
end
function drawRobot(robot, r)
theta = linspace(0,2pi,40);
fill(robot.x + rcos(theta),robot.y + r*sin(theta),‘g’)
quiver(robot.x,robot.y,cos(robot.theta),sin(robot.theta),1,‘w’)
end
%% ===== FIX 1: LIDAR VISUALISATION FUNCTION =====
function drawLidar(robot, people, angles, lidarRange, mapSize)
% Draw LIDAR rays from robot position
for a = 1:length(angles)
rayAngle = robot.theta + angles(a);
endX = robot.x + lidarRangecos(rayAngle);
endY = robot.y + lidarRangesin(rayAngle);
% Clamp to map bounds
endX = max(1, min(mapSize, endX));
endY = max(1, min(mapSize, endY));

% Check if this ray hits a human
hitHuman = false;
for p = 1:size(people,1)
    px = people(p,1); py = people(p,2);
    distToHuman = norm([px - robot.x, py - robot.y]);
    if distToHuman < lidarRange
        % Check if ray direction points toward this human
        humanAngle = atan2(py - robot.y, px - robot.x);
        if abs(wrapToPi(rayAngle - humanAngle)) < 0.1
            endX = px; endY = py;
            hitHuman = true;
            break
        end
    end
end

if hitHuman
    plot([robot.x endX],[robot.y endY],'r-','LineWidth',0.5)
else
    plot([robot.x endX],[robot.y endY],'g-','LineWidth',0.3,'Color',[0 1 0 0.2])
end
end
end
function path = astar(map,start,goal)
start=round(start); goal=round(goal);
moves=[1 0;-1 0;0 1;0 -1];
open=start;
cameFrom=containers.Map;
g=inf(size(map)); g(start(1),start(2))=0;
f=inf(size(map)); f(start(1),start(2))=norm(start-goal);
while ~isempty(open)
[~,i]=min(arrayfun(@(k)f(open(k,1),open(k,2)),1:size(open,1)));
cur=open(i,:);
if isequal(cur,goal), path=reconstruct(cameFrom,cur); return, end
open(i,:)=[];
for m=1:4
nb=cur+moves(m,:);
if any(nb<1) || nb(1)>size(map,1) || nb(2)>size(map,2), continue, end
if map(nb(1),nb(2))==1, continue, end
tent=g(cur(1),cur(2))+1;
if tent<g(nb(1),nb(2))
cameFrom(mat2str(nb))=cur;
g(nb(1),nb(2))=tent;
f(nb(1),nb(2))=tent+norm(nb-goal);
if ~ismember(nb,open,‘rows’), open=[open;nb]; end
end
end
end
path=[];
end
function path=reconstruct(cameFrom,current)
path=current;
while true
k=mat2str(current);
if ~isKey(cameFrom,k), break, end
current=cameFrom(k);
path=[current;path];
end
end
function goal = getReachableGoal(map,item)
x=item(1); y=item(2);
nbr=[x+1 y;x-1 y;x y+1;x y-1];
for i=1:4
nx=nbr(i,1); ny=nbr(i,2);
if nx>=1 && ny>=1 && nx<=size(map,1) && ny<=size(map,2)
if map(nx,ny)==0, goal=[nx ny]; return, end
end
end
goal=item;
end
2 通用运行步骤
(1)直接运行main.m即可一键出图
⛄三、运行结果
⛄四、matlab版本及参考文献
1 matlab版本
2019b
2 参考文献
[1]周东健,张兴国,马海波,李成浩,郭旭.基于栅格地图-蚁群算法的机器人最优路径规划[J].南通大学学报(自然科学版). 2013,12(04)
3 备注
简介此部分摘自互联网,仅供参考,若侵权,联系删除
⛄五、仿真咨询与程序定制
1 各类智能优化算法改进及应用
1.1 PID优化
1.2 VMD优化
1.3 配电网重构
1.4 三维装箱
1.5 微电网优化
1.6 优化布局
1.7 优化参数
1.8 优化成本
1.9 优化充电
1.10 优化调度
1.11 优化电价
1.12 优化发车
1.13 优化分配
1.14 优化覆盖
1.15 优化控制
1.16 优化库存
1.17 优化路由
1.18 优化设计
1.19 优化位置
1.20 优化吸波
1.21 优化选址
1.22 优化运行
1.23 优化指派
1.24 优化组合
1.25 车间调度
1.26 生产调度
1.27 经济调度
1.28 装配线调度
1.29 水库调度
1.30 货位优化
1.31 公交排班优化
1.32 集装箱船配载优化
1.33 水泵组合优化
1.34 医疗资源分配优化
1.35 可视域基站和无人机选址优化
2 机器学习和深度学习分类与预测
2.1 机器学习和深度学习分类
2.1.1 BiLSTM双向长短时记忆神经网络分类
2.1.2 BP神经网络分类
2.1.3 CNN卷积神经网络分类
2.1.4 DBN深度置信网络分类
2.1.5 DELM深度学习极限学习机分类
2.1.6 ELMAN递归神经网络分类
2.1.7 ELM极限学习机分类
2.1.8 GRNN广义回归神经网络分类
2.1.9 GRU门控循环单元分类
2.1.10 KELM混合核极限学习机分类
2.1.11 KNN分类
2.1.12 LSSVM最小二乘法支持向量机分类
2.1.13 LSTM长短时记忆网络分类
2.1.14 MLP全连接神经网络分类
2.1.15 PNN概率神经网络分类
2.1.16 RELM鲁棒极限学习机分类
2.1.17 RF随机森林分类
2.1.18 SCN随机配置网络模型分类
2.1.19 SVM支持向量机分类
2.1.20 XGBOOST分类
2.2 机器学习和深度学习预测
2.2.1 ANFIS自适应模糊神经网络预测
2.2.2 ANN人工神经网络预测
2.2.3 ARMA自回归滑动平均模型预测
2.2.4 BF粒子滤波预测
2.2.5 BiLSTM双向长短时记忆神经网络预测
2.2.6 BLS宽度学习神经网络预测
2.2.7 BP神经网络预测
2.2.8 CNN卷积神经网络预测
2.2.9 DBN深度置信网络预测
2.2.10 DELM深度学习极限学习机预测
2.2.11 DKELM回归预测
2.2.12 ELMAN递归神经网络预测
2.2.13 ELM极限学习机预测
2.2.14 ESN回声状态网络预测
2.2.15 FNN前馈神经网络预测
2.2.16 GMDN预测
2.2.17 GMM高斯混合模型预测
2.2.18 GRNN广义回归神经网络预测
2.2.19 GRU门控循环单元预测
2.2.20 KELM混合核极限学习机预测
2.2.21 LMS最小均方算法预测
2.2.22 LSSVM最小二乘法支持向量机预测
2.2.23 LSTM长短时记忆网络预测
2.2.24 RBF径向基函数神经网络预测
2.2.25 RELM鲁棒极限学习机预测
2.2.26 RF随机森林预测
2.2.27 RNN循环神经网络预测
2.2.28 RVM相关向量机预测
2.2.29 SVM支持向量机预测
2.2.30 TCN时间卷积神经网络预测
2.2.31 XGBoost回归预测
2.2.32 模糊预测
2.2.33 奇异谱分析方法SSA时间序列预测
2.3 机器学习和深度学习实际应用预测
CPI指数预测、PM2.5浓度预测、SOC预测、财务预警预测、产量预测、车位预测、虫情预测、带钢厚度预测、电池健康状态预测、电力负荷预测、房价预测、腐蚀率预测、故障诊断预测、光伏功率预测、轨迹预测、航空发动机寿命预测、汇率预测、混凝土强度预测、加热炉炉温预测、价格预测、交通流预测、居民消费指数预测、空气质量预测、粮食温度预测、气温预测、清水值预测、失业率预测、用电量预测、运输量预测、制造业采购经理指数预测
3 图像处理方面
3.1 图像边缘检测
3.2 图像处理
3.3 图像分割
3.4 图像分类
3.5 图像跟踪
3.6 图像加密解密
3.7 图像检索
3.8 图像配准
3.9 图像拼接
3.10 图像评价
3.11 图像去噪
3.12 图像融合
3.13 图像识别
3.13.1 表盘识别
3.13.2 车道线识别
3.13.3 车辆计数
3.13.4 车辆识别
3.13.5 车牌识别
3.13.6 车位识别
3.13.7 尺寸检测
3.13.8 答题卡识别
3.13.9 电器识别
3.13.10 跌倒检测
3.13.11 动物识别
3.13.12 二维码识别
3.13.13 发票识别
3.13.14 服装识别
3.13.15 汉字识别
3.13.16 红绿灯识别
3.13.17 虹膜识别
3.13.18 火灾检测
3.13.19 疾病分类
3.13.20 交通标志识别
3.13.21 卡号识别
3.13.22 口罩识别
3.13.23 裂缝识别
3.13.24 目标跟踪
3.13.25 疲劳检测
3.13.26 旗帜识别
3.13.27 青草识别
3.13.28 人脸识别
3.13.29 人民币识别
3.13.30 身份证识别
3.13.31 手势识别
3.13.32 数字字母识别
3.13.33 手掌识别
3.13.34 树叶识别
3.13.35 水果识别
3.13.36 条形码识别
3.13.37 温度检测
3.13.38 瑕疵检测
3.13.39 芯片检测
3.13.40 行为识别
3.13.41 验证码识别
3.13.42 药材识别
3.13.43 硬币识别
3.13.44 邮政编码识别
3.13.45 纸牌识别
3.13.46 指纹识别
3.14 图像修复
3.15 图像压缩
3.16 图像隐写
3.17 图像增强
3.18 图像重建
4 路径规划方面
4.1 旅行商问题(TSP)
4.1.1 单旅行商问题(TSP)
4.1.2 多旅行商问题(MTSP)
4.2 车辆路径问题(VRP)
4.2.1 车辆路径问题(VRP)
4.2.2 带容量的车辆路径问题(CVRP)
4.2.3 带容量+时间窗+距离车辆路径问题(DCTWVRP)
4.2.4 带容量+距离车辆路径问题(DCVRP)
4.2.5 带距离的车辆路径问题(DVRP)
4.2.6 带充电站+时间窗车辆路径问题(ETWVRP)
4.2.7 带多种容量的车辆路径问题(MCVRP)
4.2.8 带距离的多车辆路径问题(MDVRP)
4.2.9 同时取送货的车辆路径问题(SDVRP)
4.2.10 带时间窗+容量的车辆路径问题(TWCVRP)
4.2.11 带时间窗的车辆路径问题(TWVRP)
4.3 多式联运运输问题
4.4 机器人路径规划
4.4.1 避障路径规划
4.4.2 机器人轨迹跟踪
4.4.3 机器人编队
4.4.4 机器人导航
4.4.5 机器人定位
4.4.6 机器人控制
4.4.7 机器人路径规划
4.4.8 机器人任务分配
4.4.9 机器人搜索
4.4.10 机器人运输
4.4.11 迷宫路径规划
4.4.12 水下机器人路径规划
4.4.13 栅格地图路径规划
4.5 配送路径规划
4.5.1 冷链配送路径规划
4.5.2 外卖配送路径规划
4.5.3 口罩配送路径规划
4.5.4 药品配送路径规划
4.5.5 含充电站配送路径规划
4.5.6 连锁超市配送路径规划
4.5.7 车辆协同无人机配送路径规划
4.6 无人机路径规划
4.6.1 飞行器仿真
4.6.2 无人机飞行作业
4.6.3 无人机轨迹跟踪
4.6.4 无人机集群仿真
4.6.5 卡车无人机
4.6.6 目标搜索
4.6.7 三维路径规划
4.6.8 无人机编队
4.6.9 无人机导航
4.6.10 无人机吊运
4.6.11 无人机对抗
4.6.12 无人机覆盖
4.6.13 无人机检测
4.6.14 无人机控制
4.6.15 无人机求援
4.6.16 无人机位姿估计
4.6.17 无人机系统
4.6.18 无人机侦查
4.6.19 无人机联盟
4.6.20 无人机协同任务
4.6.21 异构无人机
4.7 水下飞行器
4.8 无人车路径规划
4.9 无人艇路径规划
4.10 物流选址
4.11 车辆控制
4.12 多智能体路径规划
4.12.1 多智能体编队
4.12.2 多智能体控制
4.12.3 多智能体路径规划
4.12.4 多智能体协同
5 语音处理
5.1 语音情感识别
5.2 声源定位
5.3 特征提取
5.4 语音编码
5.5 语音处理
5.6 语音分离
5.7 语音分析
5.8 语音合成
5.9 语音加密
5.10 语音去噪
5.11 语音识别
5.12 语音压缩
5.13 语音隐藏
6 元胞自动机方面
6.1 元胞自动机病毒仿真
6.2 元胞自动机城市规划
6.3 元胞自动机交通流
6.4 元胞自动机气体
6.5 元胞自动机人员疏散
6.6 元胞自动机森林火灾
6.7 元胞自动机生命游戏
7 信号处理
7.1 机械振动信号处理
7.1.1 故障信号
7.1.1.1 齿轮损伤识别
7.1.1.2 异步电机转子断条故障诊断
7.1.1.3 滚动体内外圈故障诊断分析
7.1.1.4 电机故障诊断分析
7.1.1.5 轴承故障诊断分析
7.1.1.6 齿轮箱故障诊断分析
7.1.1.7 三相逆变器故障诊断分析
7.1.1.8 柴油机故障诊断
7.1.2 管道泄漏
7.1.3 振动信号
7.2 生物医学信号处理
7.2.1 肌电信号EMG
7.2.2 脑电信号EEG
7.2.3 乳腺癌诊断
7.2.4 生物电信号
7.2.5 心电信号ECG
7.2.6 心血管
7.2.7 心脏仿真
7.2.8 血压
7.3 声呐探测信号处理
7.3.1 声呐
7.3.2 水声通信
7.4 通信工程信号处理
7.4.1 超声波信号处理
7.4.2 导航定位
7.4.3 航天航空
7.4.4 空间识别
7.4.5 雷达通信
7.4.5.1 FMCW仿真
7.4.5.2 GPS抗干扰
7.4.5.3 雷达LFM
7.4.5.4 雷达MIMO
7.4.5.5 雷达测角
7.4.5.6 雷达成像
7.4.5.7 雷达定位
7.4.5.8 雷达回波
7.4.5.9 雷达检测
7.4.5.10 雷达数字信号处理
7.4.5.11 雷达通信
7.4.5.12 雷达相控阵
7.4.5.13 雷达信号分析
7.4.5.14 雷达预警
7.4.5.15 雷达脉冲压缩
7.4.5.16 天线方向图
7.4.5.17 雷达杂波仿真
7.4.6 模拟信号处理
7.4.7 时差绘制
7.4.8 数字信道处理
7.4.9 数字信号处理
7.4.10 无线通信
7.4.11 姿态解算
**7.4.12 资源分配 **
7.5 自动测量信号处理
**7.5.1 参数估计 **
**7.5.2 电动汽车动力电池管理 **
**7.5.3 高度预估 **
8 物理应用
8.1 物理学分支力学
8.1.1 材料力学
8.1.2 弹性力学
8.1.3 动力学
8.1.4 分析力学
8.1.5 固体力学
8.1.6 结构力学
8.1.7 静力学
8.1.8 空气动力学
8.1.9 流体力学
8.1.10 塑性力学
8.1.11 运动学
8.2 物理学其他分支
8.2.1 表面物理学
8.2.2 超声学
8.2.3 次声学
8.2.4 电磁学
8.2.5 电动力学
8.2.6 电学
8.2.7 高压物理学
8.2.8 金属物理学
8.2.9 光学
8.2.10 核物理学
8.2.11 金属物理学
8.2.12 量子力学
8.2.13 热力学
8.2.14 热学
8.2.15 声学
8.2.16 水声学
8.3 物理应用
8.3.1 地理学
8.3.2 化学化工
8.3.3 生物
8.3.4 其他

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献96条内容

所有评论(0)