醉汉机器人
·
结果
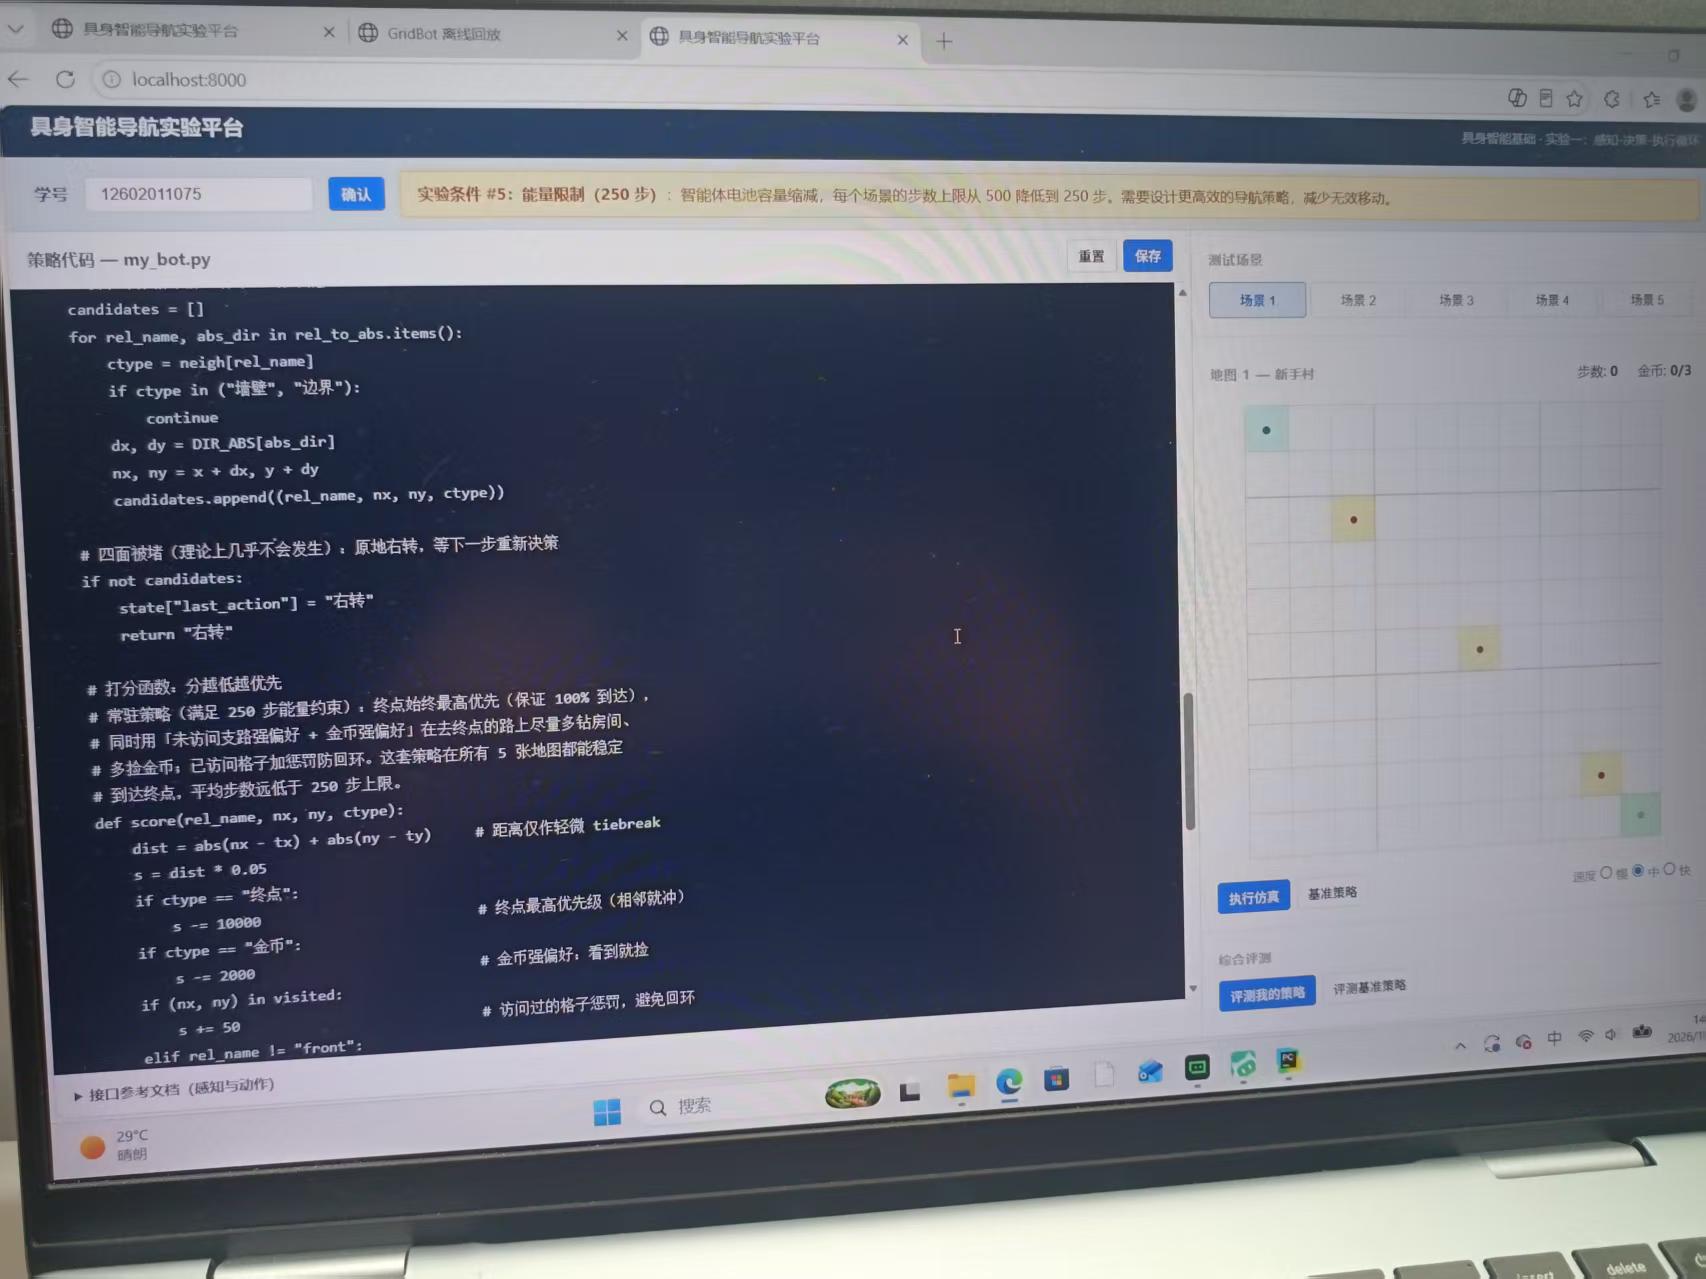
优化前后(均在我自己的 250 步约束下评测):
|
指标 |
Baseline |
优化版 |
提升 |
|
平均步数 |
~350 |
44 |
约 8× |
|
金币率 |
~50% |
56% |
+6pt |
|
通关率 |
~60% |
100% |
+40pt |
|
自动评测 |
26/50 |
43/50 |
+17 |
逐图明细(优化版):
|
地图 |
步数 |
金币率 |
通关 |
|
1 新手村 |
36 |
100% |
3/3 |
|
2 小径 |
39 |
25% |
3/3 |
|
3 花园 |
39 |
60% |
3/3 |
|
4 迷宫入口 |
74 |
67% |
3/3 |
|
5 挑战迷宫 |
31 |
29% |
3/3 |
地图 2、5 金币率偏低,是因为这两个图结构"细长/多死胡同",在 250 步内冲终点的路径上顺路捡不到太多金币——这也是后续可继续优化的空间。
写在最后:三个值得记住的点
- 约束优先于技巧。250 步的硬上限意味着"到达率"是底线,任何拉高金币率却可能迷失迷宫的玩法都是负优化。先保证不死,再谈更好。
- 可解释性 > 玄学调参。每一步打分都能说清"为什么选它",出问题(自旋、贴墙)时才能定位。纯黑盒调权重很容易越调越乱。
- 用真实评测驱动迭代。所有结论都来自在 5 图 ×3 次上的实跑数据,而不是"感觉应该更快"。没有数据反馈的优化都是自嗨。
如果你也在做类似的网格机器人 / 路径规划实验,欢迎在评论区交流你的约束和策略~

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)