【路径规划】A、Dijkstra、RRT、RRT和PRM配合DWA自主机器人实时SLAM地图导航障碍物规避、模拟激光雷达LiDAR【含Matlab源码 16030期】
💥💥💥💥💥💥💥💥💞💞💞💞💞💞💞💞💞Matlab领域博客之家💞💞💞💞💞💞💞💞💞💥💥💥💥💥💥💥💥
🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀

🔊博主简介:985研究生,Matlab领域科研开发者;
🏫个人主页:Matlab领域
🏆代码获取方式:
CSDN Matlab领域—代码获取方式
🚅座右铭:路漫漫其修远兮,吾将上下而求索。
更多Matlab路径规划仿真内容点击👇
①Matlab路径规划(高阶版)
②付费专栏Matlab路径规划(进阶版)
③付费专栏Matlab路径规划(初级版)
⛳️关注CSDN Matlab领域,更多资源等你来!!
⛄一、A、Dijkstra、RRT、RRT和PRM配合DWA自主机器人实时SLAM地图导航障碍物规避、模拟激光雷达LiDAR
项目:5 种自主机器人导航路径规划算法对比 MATLAB 脚本
对比算法:A*、Dijkstra、RRT、RRT*、PRM。
所有规划器共用完全相同:起点、目标点、环境地图、膨胀占据栅格、机器人模型、激光雷达 LiDAR、DWA 跟踪控制器、安全约束、SLAM 配置。脚本一键运行,输出动画视频、图片、CSV 指标表格、mat 数据文件。
逐段解析
- 脚本头部注释
%% main.m
% FIVE-ALGORITHM AUTONOMOUS ROBOT NAVIGATION COMPARISON
%
% Algorithms:
% 1. A*
% 2. Dijkstra
% 3. RRT
% 4. RRT*
% 5. PRM
%
% One clicked goal is synchronized across all planners. Every planner
% uses the same start pose, environment, inflated occupancy grid, robot
% model, LiDAR, DWA controller, path follower, safety limits, and SLAM
% configuration.
- 实验目的:5 种机器人路径规划算法横向对比
- 核心实验控制条件:目标点只选一次,全部算法共用;环境、机器人硬件模型、控制器、安全阈值、SLAM 参数全部保持一致,保证对比公平。
- 环境清理、路径配置、加载默认配置
clear functions;
clear;
clc;
close all;
projectFolder = fileparts(mfilename(‘fullpath’));
if isempty(projectFolder)
projectFolder = pwd;
end
addpath(projectFolder);
cd(projectFolder);
cfg = utilities(‘defaultConfig’);
if ~exist(cfg.output.resultsFolder,‘dir’)
mkdir(cfg.output.resultsFolder);
end
rng(cfg.environment.randomSeed,‘twister’);
clear / clc / close all:清空工作区、命令行,关闭所有 Figure 窗口;clear functions 清除内存中缓存函数。
获取脚本所在项目根目录,把项目目录加入 MATLAB 搜索路径,切换工作目录。
utilities(‘defaultConfig’):调用工具函数,读取整套默认实验配置,返回结构体cfg。
cfg 包含:环境参数、机器人参数、传感器 LiDAR、DWA 控制器、输出路径、随机种子等全部参数。
判断结果输出文件夹是否存在,不存在就新建 results 文件夹。
设置固定随机种子,保证仿真实验可复现,每次运行环境噪声、随机采样类算法 (RRT/RRT*/PRM) 结果可以复现。
3. 创建仿真环境,交互式选择统一目标点
%% Shared environment and synchronized goal
environment = createEnvironment(cfg);
selectionFigure = figure( …
‘Name’,‘Select Shared Goal for All Five Algorithms’, …
‘Color’,‘w’, …
‘Position’,[70 60 1200 780], …
‘NumberTitle’,‘off’);
selectionAxes = axes( …
‘Parent’,selectionFigure, …
‘Position’,[0.07 0.09 0.88 0.84]);
plotEnvironment(selectionAxes,environment,cfg);
goal = goalSelection( …
selectionFigure,selectionAxes,environment,cfg);
startPoint = cfg.robot.startPose(1:2);
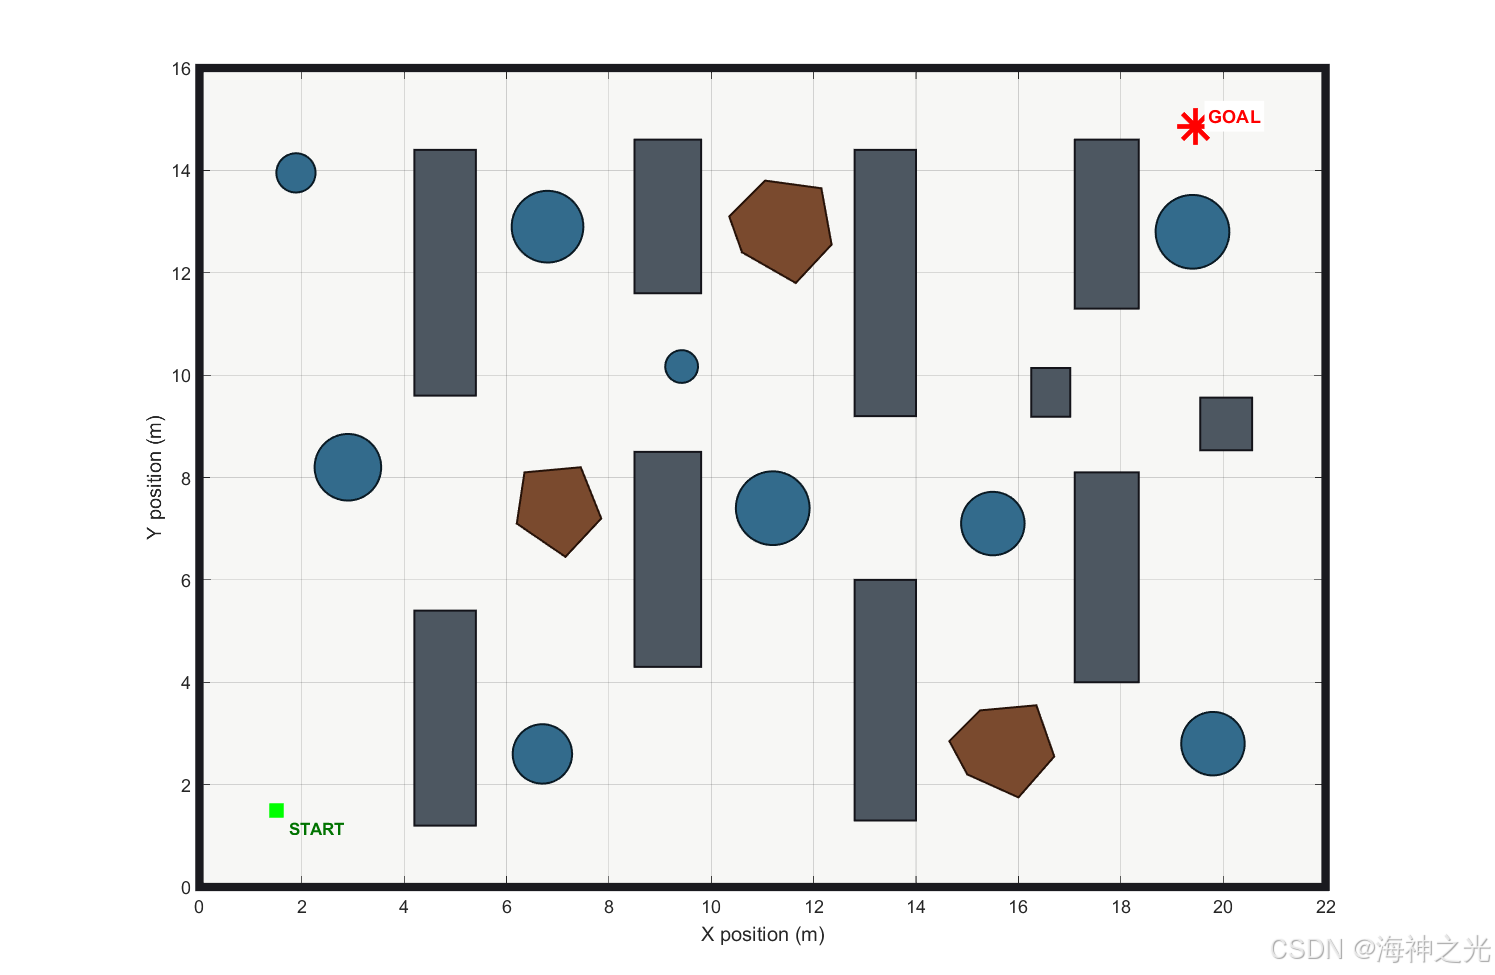
createEnvironment(cfg):生成仿真环境,包含障碍物、边界、地图尺寸。- 弹出绘图窗口,绘制地图环境。
goalSelection():鼠标交互式点击地图选择目标点 goal。
⚠️重点:这个选中的目标点会给到后面全部 5 个规划器,保证对比公平。
startPoint:从配置文件读取机器人初始二维坐标 (x,y)。
注意:必须点击地图上无障碍物的自由空间作为 goal;如果选到障碍物内部,后续 A * 会直接报错终止。
- 构建膨胀安全占据栅格地图
%% Shared safety‑inflated occupancy grid
occupancyGrid = buildOccupancyGrid(environment,cfg);
buildOccupancyGrid():生成占据栅格地图,并且对障碍物做膨胀 (inflation)。
膨胀作用:给机器人尺寸预留安全距离,防止规划路径紧贴障碍物发生碰撞。
这个栅格地图同样被 5 种算法全部共用。
5. 先运行 A * 规划,作为基准参考
%% A* route used as the first synchronized planner result
astarTimer = tic;
[astarRawPath,astarInfo,astarSearchHistory] = …
planPathAStar( …
occupancyGrid,startPoint,goal);
astarPlanningTime = toc(astarTimer);
if ~astarInfo.success || isempty(astarRawPath)
error([ …
'A* could not find a collision‑free route to the selected goal. ’ …
‘Please run the project again and select another free goal.’]);
end
tic / toc计时器,统计 A * 算法路径规划耗时。
planPathAStar():A * 路径规划函数,输出:
astarRawPath:A * 原始路径点序列
astarInfo:规划信息结构体,包含是否成功、路径长度等标志
astarSearchHistory:A * 搜索扩展过的全部节点,用于绘图可视化搜索过程
异常判断:如果 A * 都找不到可行无碰撞路径,直接抛出错误,提示用户重新选择目标点。
逻辑:A是完备最优算法,如果 A无解,其余算法也无法找到可行路径。A * 结果同时传入后续对比函数,作为对比基准。
6. 核心函数:5 种算法批量规划、仿真导航、动画绘制
%% Plan, animate, and navigate all five algorithms
comparisonResults = comparePlanningAlgorithms( …
environment,occupancyGrid,startPoint,goal, …
astarRawPath,astarInfo,astarPlanningTime, …
astarSearchHistory,cfg);
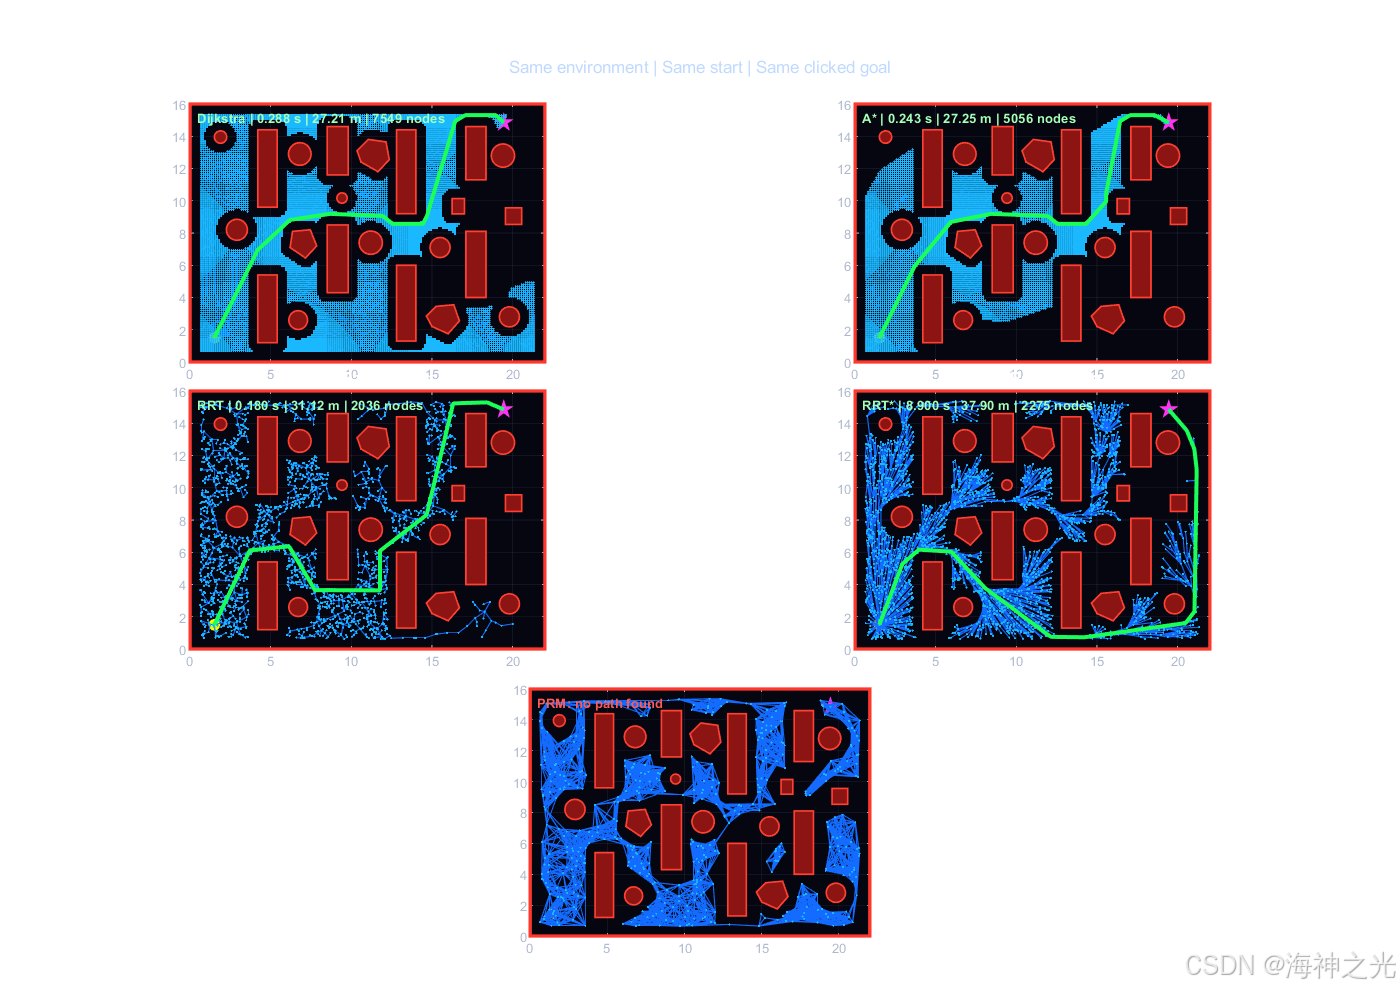
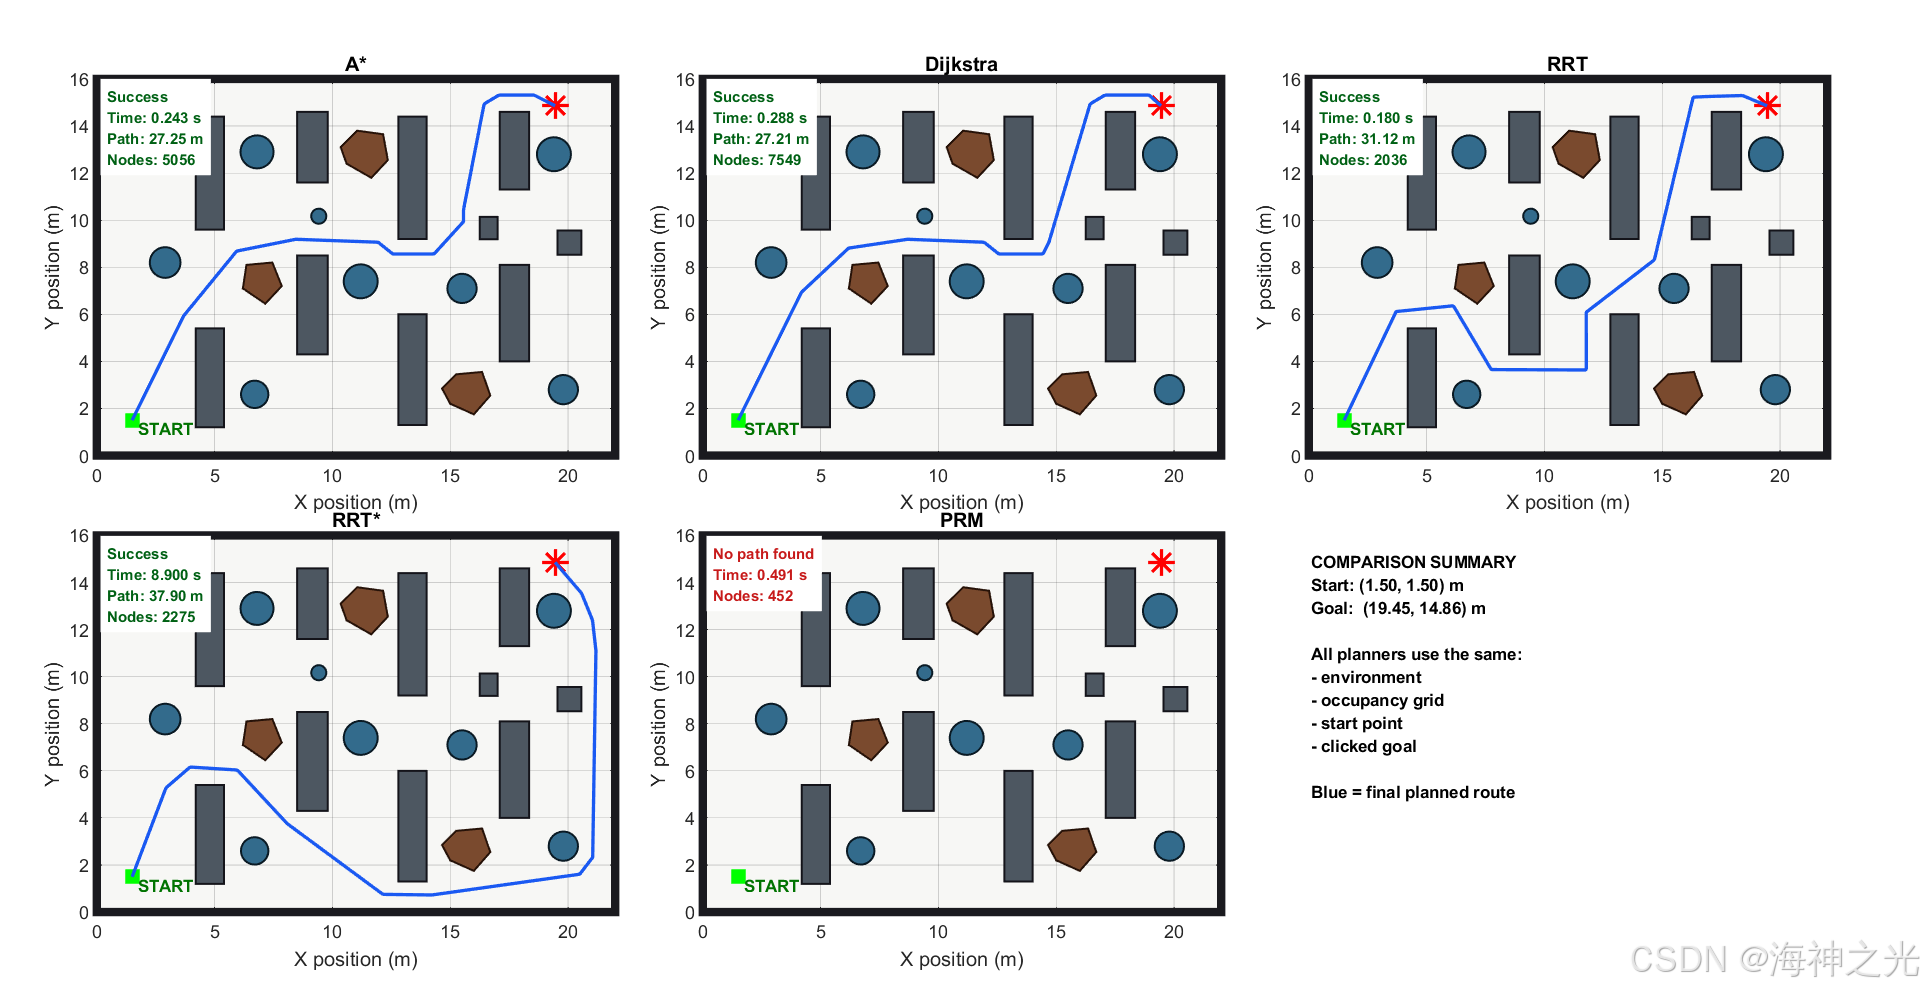
comparePlanningAlgorithms()是项目核心外部函数,内部完成整套工作:
依次调用:A* / Dijkstra / RRT / RRT* / PRM 5 个路径规划器;
记录每个算法指标:规划计算时间、路径长度、搜索节点数、路径平滑度;
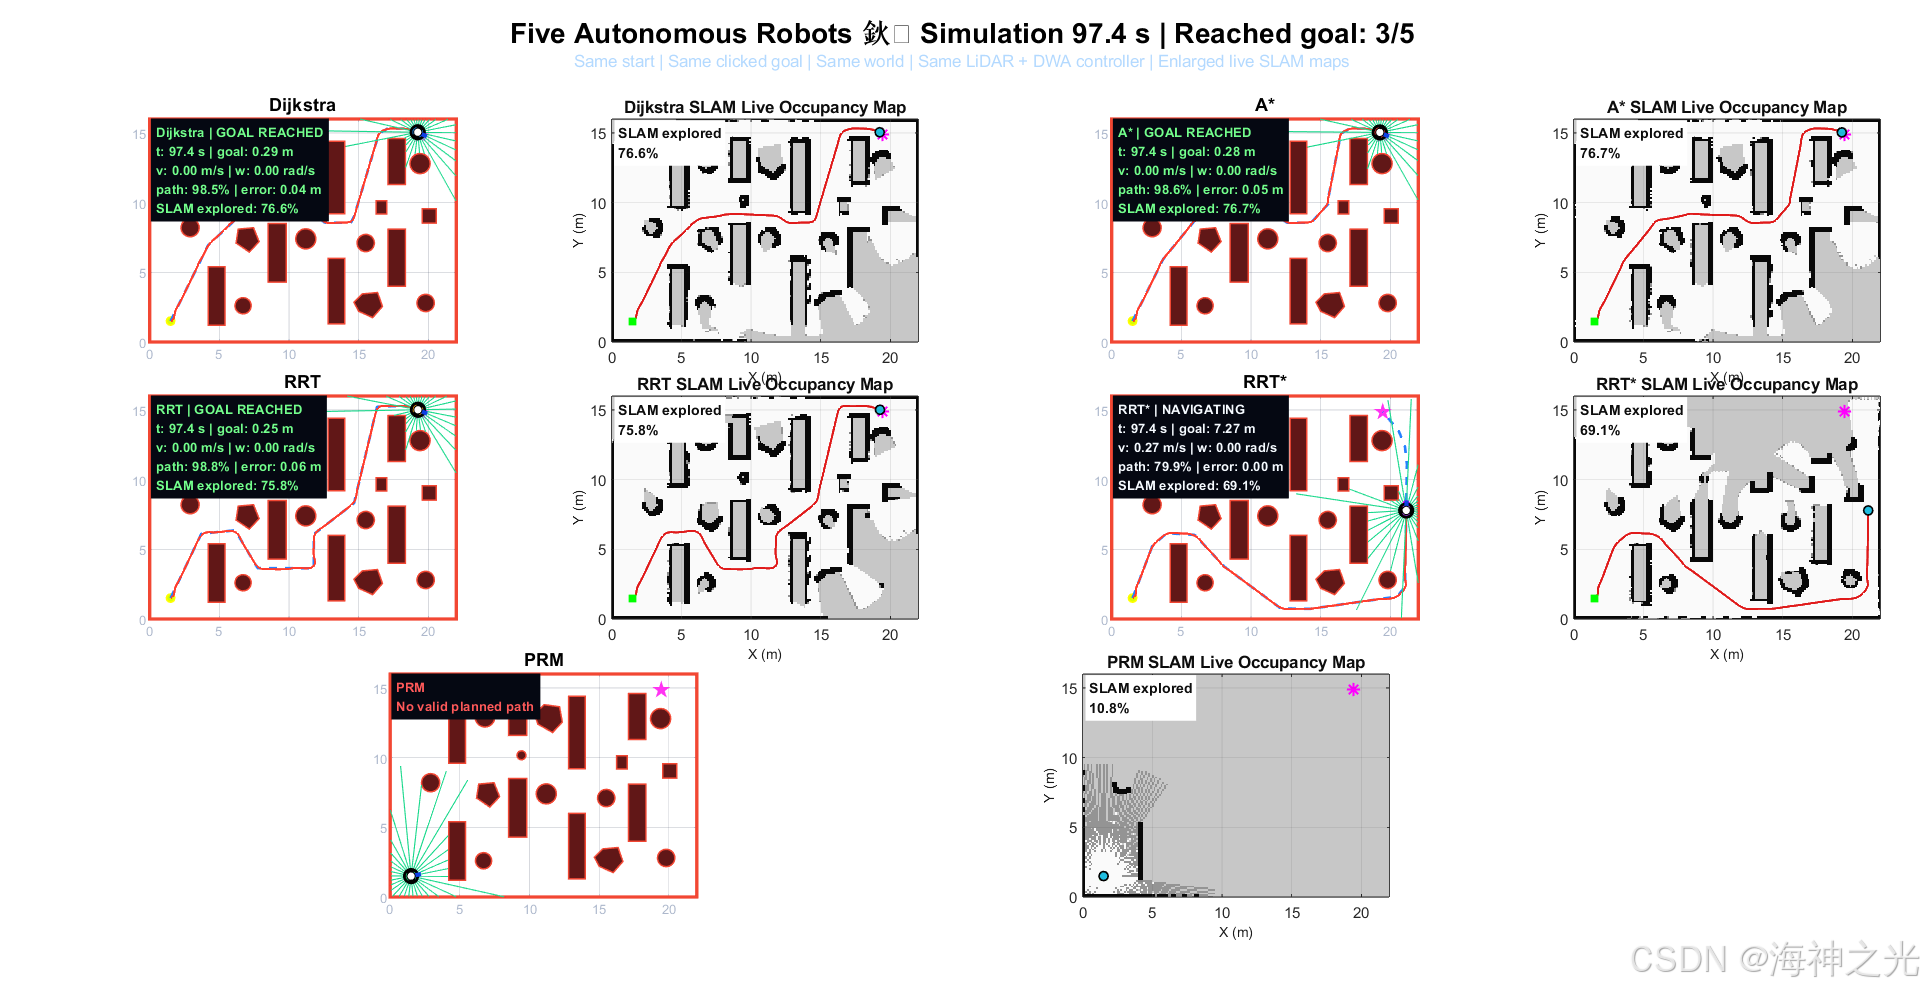
路径输入 DWA 控制器,完成机器人仿真导航运动;
运行 SLAM 仿真,生成实时占据地图;
生成全部 avi 动画视频、png 截图;
输出各个算法的 csv 指标表格;
全部结果汇总到结构体comparisonResults返回。
输入全部是共享资源:同一个环境、栅格、起点、目标、A * 基准结果、全局配置 cfg。
7. 保存完整项目数据 + 控制台输出总结信息
⛄二、部分源代码和运行步骤
1 部分代码
%% main.m
% FIVE-ALGORITHM AUTONOMOUS ROBOT NAVIGATION COMPARISON
%
% Algorithms:
% 1. A*
% 2. Dijkstra
% 3. RRT
% 4. RRT*
% 5. PRM
%
% One clicked goal is synchronized across all planners. Every planner
% uses the same start pose, environment, inflated occupancy grid, robot
% model, LiDAR, DWA controller, path follower, safety limits, and SLAM
% configuration.
%
% Generated outputs:
% results/planning_algorithms_comparison_animation.avi
% results/planning_algorithms_animation_final.png
% results/planning_algorithm_comparison.png
% results/planning_algorithm_comparison_metrics.csv
% results/multi_algorithm_robot_navigation.avi
% results/multi_algorithm_robot_navigation_final.png
% results/multi_algorithm_robot_navigation_metrics.csv
% results/slam_live_occupancy_map.png
% results/navigation_results.mat
% results/navigation_results.csv
% results/multi_algorithm_project_results.mat
clear functions;
clear;
clc;
close all;
projectFolder = fileparts(mfilename(‘fullpath’));
if isempty(projectFolder)
projectFolder = pwd;
end
addpath(projectFolder);
cd(projectFolder);
cfg = utilities(‘defaultConfig’);
if ~exist(cfg.output.resultsFolder,‘dir’)
mkdir(cfg.output.resultsFolder);
end
rng(cfg.environment.randomSeed,‘twister’);
%% Shared environment and synchronized goal
environment = createEnvironment(cfg);
selectionFigure = figure( …
‘Name’,‘Select Shared Goal for All Five Algorithms’, …
‘Color’,‘w’, …
‘Position’,[70 60 1200 780], …
‘NumberTitle’,‘off’);
selectionAxes = axes( …
‘Parent’,selectionFigure, …
‘Position’,[0.07 0.09 0.88 0.84]);
plotEnvironment(selectionAxes,environment,cfg);
goal = goalSelection( …
selectionFigure,selectionAxes,environment,cfg);
startPoint = cfg.robot.startPose(1:2);
%% Shared safety-inflated occupancy grid
occupancyGrid = buildOccupancyGrid(environment,cfg);
%% A* route used as the first synchronized planner result
astarTimer = tic;
[astarRawPath,astarInfo,astarSearchHistory] = …
planPathAStar( …
occupancyGrid,startPoint,goal);
astarPlanningTime = toc(astarTimer);
if ~astarInfo.success || isempty(astarRawPath)
error([ …
'A* could not find a collision-free route to the selected goal. ’ …
‘Please run the project again and select another free goal.’]);
end
%% Plan, animate, and navigate all five algorithms
comparisonResults = comparePlanningAlgorithms( …
environment,occupancyGrid,startPoint,goal, …
astarRawPath,astarInfo,astarPlanningTime, …
astarSearchHistory,cfg);
%% Save only current-project data
save(fullfile(cfg.output.resultsFolder, …
‘multi_algorithm_project_results.mat’), …
‘cfg’,‘environment’,‘occupancyGrid’, …
‘startPoint’,‘goal’,‘comparisonResults’);
fprintf(‘\n===== FIVE-ALGORITHM PROJECT COMPLETE =====\n’);
fprintf(‘Shared start: (%.2f, %.2f) m\n’, …
startPoint(1),startPoint(2));
fprintf(‘Shared goal: (%.2f, %.2f) m\n’, …
goal(1),goal(2));
fprintf(‘Results folder: %s\n’,cfg.output.resultsFolder);
2 通用运行步骤
(1)直接运行main.m即可一键出图
⛄三、运行结果
⛄四、matlab版本及参考文献
1 matlab版本
2019b
2 参考文献
[1]周东健,张兴国,马海波,李成浩,郭旭.基于栅格地图-蚁群算法的机器人最优路径规划[J].南通大学学报(自然科学版). 2013,12(04)
3 备注
简介此部分摘自互联网,仅供参考,若侵权,联系删除
⛄五、仿真咨询与程序定制
1 各类智能优化算法改进及应用
1.1 PID优化
1.2 VMD优化
1.3 配电网重构
1.4 三维装箱
1.5 微电网优化
1.6 优化布局
1.7 优化参数
1.8 优化成本
1.9 优化充电
1.10 优化调度
1.11 优化电价
1.12 优化发车
1.13 优化分配
1.14 优化覆盖
1.15 优化控制
1.16 优化库存
1.17 优化路由
1.18 优化设计
1.19 优化位置
1.20 优化吸波
1.21 优化选址
1.22 优化运行
1.23 优化指派
1.24 优化组合
1.25 车间调度
1.26 生产调度
1.27 经济调度
1.28 装配线调度
1.29 水库调度
1.30 货位优化
1.31 公交排班优化
1.32 集装箱船配载优化
1.33 水泵组合优化
1.34 医疗资源分配优化
1.35 可视域基站和无人机选址优化
2 机器学习和深度学习分类与预测
2.1 机器学习和深度学习分类
2.1.1 BiLSTM双向长短时记忆神经网络分类
2.1.2 BP神经网络分类
2.1.3 CNN卷积神经网络分类
2.1.4 DBN深度置信网络分类
2.1.5 DELM深度学习极限学习机分类
2.1.6 ELMAN递归神经网络分类
2.1.7 ELM极限学习机分类
2.1.8 GRNN广义回归神经网络分类
2.1.9 GRU门控循环单元分类
2.1.10 KELM混合核极限学习机分类
2.1.11 KNN分类
2.1.12 LSSVM最小二乘法支持向量机分类
2.1.13 LSTM长短时记忆网络分类
2.1.14 MLP全连接神经网络分类
2.1.15 PNN概率神经网络分类
2.1.16 RELM鲁棒极限学习机分类
2.1.17 RF随机森林分类
2.1.18 SCN随机配置网络模型分类
2.1.19 SVM支持向量机分类
2.1.20 XGBOOST分类
2.2 机器学习和深度学习预测
2.2.1 ANFIS自适应模糊神经网络预测
2.2.2 ANN人工神经网络预测
2.2.3 ARMA自回归滑动平均模型预测
2.2.4 BF粒子滤波预测
2.2.5 BiLSTM双向长短时记忆神经网络预测
2.2.6 BLS宽度学习神经网络预测
2.2.7 BP神经网络预测
2.2.8 CNN卷积神经网络预测
2.2.9 DBN深度置信网络预测
2.2.10 DELM深度学习极限学习机预测
2.2.11 DKELM回归预测
2.2.12 ELMAN递归神经网络预测
2.2.13 ELM极限学习机预测
2.2.14 ESN回声状态网络预测
2.2.15 FNN前馈神经网络预测
2.2.16 GMDN预测
2.2.17 GMM高斯混合模型预测
2.2.18 GRNN广义回归神经网络预测
2.2.19 GRU门控循环单元预测
2.2.20 KELM混合核极限学习机预测
2.2.21 LMS最小均方算法预测
2.2.22 LSSVM最小二乘法支持向量机预测
2.2.23 LSTM长短时记忆网络预测
2.2.24 RBF径向基函数神经网络预测
2.2.25 RELM鲁棒极限学习机预测
2.2.26 RF随机森林预测
2.2.27 RNN循环神经网络预测
2.2.28 RVM相关向量机预测
2.2.29 SVM支持向量机预测
2.2.30 TCN时间卷积神经网络预测
2.2.31 XGBoost回归预测
2.2.32 模糊预测
2.2.33 奇异谱分析方法SSA时间序列预测
2.3 机器学习和深度学习实际应用预测
CPI指数预测、PM2.5浓度预测、SOC预测、财务预警预测、产量预测、车位预测、虫情预测、带钢厚度预测、电池健康状态预测、电力负荷预测、房价预测、腐蚀率预测、故障诊断预测、光伏功率预测、轨迹预测、航空发动机寿命预测、汇率预测、混凝土强度预测、加热炉炉温预测、价格预测、交通流预测、居民消费指数预测、空气质量预测、粮食温度预测、气温预测、清水值预测、失业率预测、用电量预测、运输量预测、制造业采购经理指数预测
3 图像处理方面
3.1 图像边缘检测
3.2 图像处理
3.3 图像分割
3.4 图像分类
3.5 图像跟踪
3.6 图像加密解密
3.7 图像检索
3.8 图像配准
3.9 图像拼接
3.10 图像评价
3.11 图像去噪
3.12 图像融合
3.13 图像识别
3.13.1 表盘识别
3.13.2 车道线识别
3.13.3 车辆计数
3.13.4 车辆识别
3.13.5 车牌识别
3.13.6 车位识别
3.13.7 尺寸检测
3.13.8 答题卡识别
3.13.9 电器识别
3.13.10 跌倒检测
3.13.11 动物识别
3.13.12 二维码识别
3.13.13 发票识别
3.13.14 服装识别
3.13.15 汉字识别
3.13.16 红绿灯识别
3.13.17 虹膜识别
3.13.18 火灾检测
3.13.19 疾病分类
3.13.20 交通标志识别
3.13.21 卡号识别
3.13.22 口罩识别
3.13.23 裂缝识别
3.13.24 目标跟踪
3.13.25 疲劳检测
3.13.26 旗帜识别
3.13.27 青草识别
3.13.28 人脸识别
3.13.29 人民币识别
3.13.30 身份证识别
3.13.31 手势识别
3.13.32 数字字母识别
3.13.33 手掌识别
3.13.34 树叶识别
3.13.35 水果识别
3.13.36 条形码识别
3.13.37 温度检测
3.13.38 瑕疵检测
3.13.39 芯片检测
3.13.40 行为识别
3.13.41 验证码识别
3.13.42 药材识别
3.13.43 硬币识别
3.13.44 邮政编码识别
3.13.45 纸牌识别
3.13.46 指纹识别
3.14 图像修复
3.15 图像压缩
3.16 图像隐写
3.17 图像增强
3.18 图像重建
4 路径规划方面
4.1 旅行商问题(TSP)
4.1.1 单旅行商问题(TSP)
4.1.2 多旅行商问题(MTSP)
4.2 车辆路径问题(VRP)
4.2.1 车辆路径问题(VRP)
4.2.2 带容量的车辆路径问题(CVRP)
4.2.3 带容量+时间窗+距离车辆路径问题(DCTWVRP)
4.2.4 带容量+距离车辆路径问题(DCVRP)
4.2.5 带距离的车辆路径问题(DVRP)
4.2.6 带充电站+时间窗车辆路径问题(ETWVRP)
4.2.7 带多种容量的车辆路径问题(MCVRP)
4.2.8 带距离的多车辆路径问题(MDVRP)
4.2.9 同时取送货的车辆路径问题(SDVRP)
4.2.10 带时间窗+容量的车辆路径问题(TWCVRP)
4.2.11 带时间窗的车辆路径问题(TWVRP)
4.3 多式联运运输问题
4.4 机器人路径规划
4.4.1 避障路径规划
4.4.2 机器人轨迹跟踪
4.4.3 机器人编队
4.4.4 机器人导航
4.4.5 机器人定位
4.4.6 机器人控制
4.4.7 机器人路径规划
4.4.8 机器人任务分配
4.4.9 机器人搜索
4.4.10 机器人运输
4.4.11 迷宫路径规划
4.4.12 水下机器人路径规划
4.4.13 栅格地图路径规划
4.5 配送路径规划
4.5.1 冷链配送路径规划
4.5.2 外卖配送路径规划
4.5.3 口罩配送路径规划
4.5.4 药品配送路径规划
4.5.5 含充电站配送路径规划
4.5.6 连锁超市配送路径规划
4.5.7 车辆协同无人机配送路径规划
4.6 无人机路径规划
4.6.1 飞行器仿真
4.6.2 无人机飞行作业
4.6.3 无人机轨迹跟踪
4.6.4 无人机集群仿真
4.6.5 卡车无人机
4.6.6 目标搜索
4.6.7 三维路径规划
4.6.8 无人机编队
4.6.9 无人机导航
4.6.10 无人机吊运
4.6.11 无人机对抗
4.6.12 无人机覆盖
4.6.13 无人机检测
4.6.14 无人机控制
4.6.15 无人机求援
4.6.16 无人机位姿估计
4.6.17 无人机系统
4.6.18 无人机侦查
4.6.19 无人机联盟
4.6.20 无人机协同任务
4.6.21 异构无人机
4.7 水下飞行器
4.8 无人车路径规划
4.9 无人艇路径规划
4.10 物流选址
4.11 车辆控制
4.12 多智能体路径规划
4.12.1 多智能体编队
4.12.2 多智能体控制
4.12.3 多智能体路径规划
4.12.4 多智能体协同
5 语音处理
5.1 语音情感识别
5.2 声源定位
5.3 特征提取
5.4 语音编码
5.5 语音处理
5.6 语音分离
5.7 语音分析
5.8 语音合成
5.9 语音加密
5.10 语音去噪
5.11 语音识别
5.12 语音压缩
5.13 语音隐藏
6 元胞自动机方面
6.1 元胞自动机病毒仿真
6.2 元胞自动机城市规划
6.3 元胞自动机交通流
6.4 元胞自动机气体
6.5 元胞自动机人员疏散
6.6 元胞自动机森林火灾
6.7 元胞自动机生命游戏
7 信号处理
7.1 机械振动信号处理
7.1.1 故障信号
7.1.1.1 齿轮损伤识别
7.1.1.2 异步电机转子断条故障诊断
7.1.1.3 滚动体内外圈故障诊断分析
7.1.1.4 电机故障诊断分析
7.1.1.5 轴承故障诊断分析
7.1.1.6 齿轮箱故障诊断分析
7.1.1.7 三相逆变器故障诊断分析
7.1.1.8 柴油机故障诊断
7.1.2 管道泄漏
7.1.3 振动信号
7.2 生物医学信号处理
7.2.1 肌电信号EMG
7.2.2 脑电信号EEG
7.2.3 乳腺癌诊断
7.2.4 生物电信号
7.2.5 心电信号ECG
7.2.6 心血管
7.2.7 心脏仿真
7.2.8 血压
7.3 声呐探测信号处理
7.3.1 声呐
7.3.2 水声通信
7.4 通信工程信号处理
7.4.1 超声波信号处理
7.4.2 导航定位
7.4.3 航天航空
7.4.4 空间识别
7.4.5 雷达通信
7.4.5.1 FMCW仿真
7.4.5.2 GPS抗干扰
7.4.5.3 雷达LFM
7.4.5.4 雷达MIMO
7.4.5.5 雷达测角
7.4.5.6 雷达成像
7.4.5.7 雷达定位
7.4.5.8 雷达回波
7.4.5.9 雷达检测
7.4.5.10 雷达数字信号处理
7.4.5.11 雷达通信
7.4.5.12 雷达相控阵
7.4.5.13 雷达信号分析
7.4.5.14 雷达预警
7.4.5.15 雷达脉冲压缩
7.4.5.16 天线方向图
7.4.5.17 雷达杂波仿真
7.4.6 模拟信号处理
7.4.7 时差绘制
7.4.8 数字信道处理
7.4.9 数字信号处理
7.4.10 无线通信
7.4.11 姿态解算
**7.4.12 资源分配 **
7.5 自动测量信号处理
**7.5.1 参数估计 **
**7.5.2 电动汽车动力电池管理 **
**7.5.3 高度预估 **
8 物理应用
8.1 物理学分支力学
8.1.1 材料力学
8.1.2 弹性力学
8.1.3 动力学
8.1.4 分析力学
8.1.5 固体力学
8.1.6 结构力学
8.1.7 静力学
8.1.8 空气动力学
8.1.9 流体力学
8.1.10 塑性力学
8.1.11 运动学
8.2 物理学其他分支
8.2.1 表面物理学
8.2.2 超声学
8.2.3 次声学
8.2.4 电磁学
8.2.5 电动力学
8.2.6 电学
8.2.7 高压物理学
8.2.8 金属物理学
8.2.9 光学
8.2.10 核物理学
8.2.11 金属物理学
8.2.12 量子力学
8.2.13 热力学
8.2.14 热学
8.2.15 声学
8.2.16 水声学
8.3 物理应用
8.3.1 地理学
8.3.2 化学化工
8.3.3 生物
8.3.4 其他

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 5
 0
- 0


 已为社区贡献93条内容

所有评论(0)