Zephyr上车Cortex-A55与桌面机器人:30美元树莓派显示模组开卖,GF180开源芯片库提速
Zephyr上车Cortex-A55与桌面机器人:30美元树莓派显示模组开卖,GF180开源芯片库提速
嵌入式资讯日报|2026年10月5日
资料截至:2026年10月5日 09:05(北京时间)
过去24小时恰逢周末,正式芯片与RTOS版本发布不多,但硬件和软件生态仍有可验证进展:Zephyr开始覆盖运行Linux的高端Cortex-A55平台和ESP32-S3桌面机器人;树莓派把Compute Module 5塞进Intel SDM显示器的适配板正式开卖;开源芯片众筹则展示了3.3V标准单元库的理论提速空间。本期另关注工业气象、Jetson机器人开发、IO-Link组件化方案,以及LVGL、RT-Thread和CMSIS-NN的迁移要点。
本期速览
- Zephyr 4.5开发线扩到高端异构平台:MediaTek Genio 700/510、Pebble Round 2、M5Stack StackChan等板卡进入上游,USB Host Hub、HTTP(S)固件下载和多区ToF等驱动同步推进。
- 树莓派Smart Display Module正式开卖:适配Intel SDM插槽,售价30美元,CM5另购,可在显示器内部完成供电、视频、音频、数据和控制连接。
- wafer.space公开3.3V标准单元进展:85个可放置单元已经完成表征数据;反相器典型角延迟表给出89.1 ps,但仍是仿真值,尚未经过硅验证。
- 工业传感从“采集”走向现场决策:SenseCAP S700-A/S200通过RS485 Modbus-RTU接入港口既有监控,把风、雨、气压直接关联到靠泊、吊装和维护流程。
- 机器人边缘计算强调系统基线:新的开源课程以Jetson AGX Orin、JetPack 6.2.1和ROS 2为参考,先核对驱动、总线、功耗与容器,再谈模型部署。
- 软件组件进入稳定与迁移窗口:LVGL 9.6重写软件渲染路径;RT-Thread 5.3调整时间框架和ADC栈;CMSIS-NN 8.0试验性加入FP16/FP32算子。
重点解读
01|Zephyr不只跑MCU:Genio 700把Cortex-A55实时系统放进Linux异构平台
Zephyr项目10月2日发布的第53期技术播客列出了4.5开发周期刚合入的一批硬件和组件。最值得关注的是MediaTek Genio 700与Genio 510 EVK:这不是传统的Cortex-M开发板,而是面向边缘AI与IoT的应用处理器平台。以Genio 700为例,MT8390采用6 nm工艺,集成2个2.2 GHz Cortex-A78、6个2.0 GHz Cortex-A55、Mali-G57 MC3 GPU、4.0 TOPS NPU和HiFi 5 DSP。
Zephyr并非接管整颗SoC。官方文档显示,Linux继续运行在Jailhouse根单元中,Zephyr作为inmate被分配到1个Cortex-A55与8 MiB DRAM窗口,其余核心和外设仍由Linux占用。这种配置把“Linux负责复杂应用、RTOS负责确定性任务”的异构方案带进上游板级支持,但它当前依赖MediaTek IoT Yocto 26.0、Jailhouse 0.12和Linux 6.6;west flash、west debug也不适用,镜像需要从Linux侧加载。
这一支持与“在A核上直接启动一个RTOS镜像”有明显区别。核、内存窗口和外设访问权限由虚拟化隔离先行划定,Zephyr应用能够使用的资源取决于Jailhouse单元配置,而非芯片数据手册上的全部资源。对实时协处理、协议网关或安全域设计而言,这带来了比双芯片方案更紧凑的硬件路径;代价是启动链、共享内存通信、Linux异常后的恢复策略和固件升级必须跨两个系统统一设计。上述价值属于架构推断,并非官方公布的确定性延迟测试结论。
同一批更新还加入了Pebble Round 2智能手表、RAKwireless WisBlock与M5Stack StackChan。StackChan基于ESP32-S3,整机有2英寸触屏、摄像头、双麦克风、IMU、两路舵机、NFC和550 mAh电池。不过Zephyr说明也明确写出,摄像头与舵机驱动仍未补齐,因此“板卡已上游”不等于整机功能已经完整可用。

图:已进入Zephyr板级支持的M5Stack StackChan;摄像头与舵机驱动仍在补齐|图片来源:M5Stack|查看原图|来源页面
组件侧的增量同样直接影响产品开发:fota_http可通过HTTP/HTTPS把签名MCUboot镜像写入第二槽,默认启用TLS对端验证,并支持重定向和断点续传;USB Host新增Hub Class;zperf开始支持iperf3;ST VL53L5CX 8×8多区ToF、TI TPS62873 15 A降压器和Semtech SX126x GFSK也获得驱动或API支持。这里的边界是:这些变化属于4.5开发线与RC阶段,产品基线仍应等待正式版并核对迁移说明。
来源:Zephyr Podcast #053及合入清单|Genio 700 EVK官方文档
02|30美元适配板,把Compute Module 5直接装进专业显示器
Raspberry Pi在9月29日宣布Smart Display Module正式开卖,价格30美元,Compute Module 5需要另购。该板遵循Intel Smart Display Module(SDM)形态,目标不是普通HDMI转接,而是让计算模块直接插入支持SDM的专业显示器或投影设备,在机内完成供电、视频、音频、数据与控制连接。
官方给出的能力包括4K视频播放、无风扇静音、面向7×24小时运行,以及一个板载M.2插槽,可用于高速存储或连接Hailo等兼容AI加速器。它与Raspberry Pi 5/CM5现有内容管理系统兼容,面向数字标牌、航班信息、导览、零售和沉浸式展陈。与外置播放器相比,工程价值主要在布线和运维:显示器外部不再暴露电源、HDMI和支架,整机更接近标准化模块。
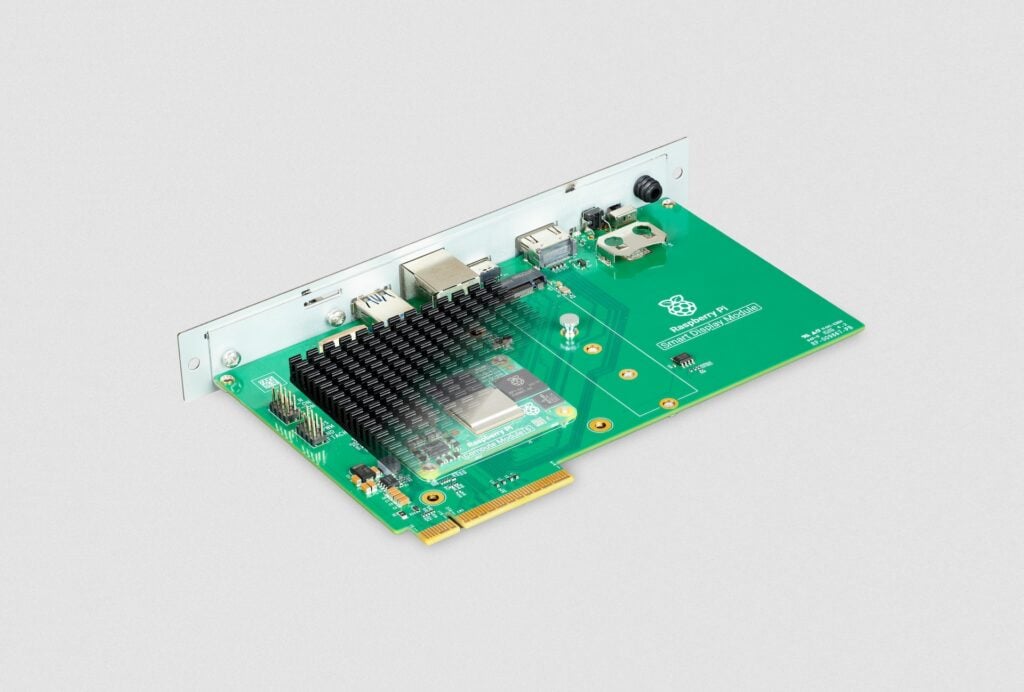
图:Smart Display Module适配板与Compute Module 5|图片来源:Raspberry Pi|查看原图|来源页面
限制也很清楚:它不是一块30美元的完整播放器,CM5、显示器和可能的AI加速器均需单独采购;消费级电视通常也没有Intel SDM插槽。官方评论区进一步确认,兼容对象主要是专业商显,具体型号仍需核对厂商规格。
从整机工程看,SDM的重点不是提高CM5本身的算力,而是把计算单元、显示接口与设备管理收进显示器边界。这样做有利于减少外置线缆和独立播放器固定件,也便于按模块更换计算端;但散热能力、电源预算、M.2扩展空间和显示器厂商对SDM的实现仍会决定最终配置。尤其在加入Hailo类加速器后,4K解码能力与AI推理能力应分开核算,官方并未在公告中给出具体模型、精度、延迟或整机功耗成绩。
来源:Raspberry Pi正式开卖公告|Intel SDM规格概览
03|开源芯片众筹更新:85个3.3V标准单元,把反相器延迟表压到89.1 ps
Crowd Supply上的wafer.space GF180MCU Run 3在9月30日更新了Tholin自研标准单元库。该库名为gf180mcu_as_sc_mcu7t3v3,面向GlobalFoundries GF180MCU 180 nm混合信号工艺,累计102次提交,包含85个可放置单元及表征数据,目标是在3.3 V工作点减少原厂5 V厚栅器件带来的速度损失。
更新给出的典型角、25℃ Liberty时序表中,原厂反相器在3.3 V下延迟247.6 ps,在5 V下为184.2 ps;自研3.3 V单元为89.1 ps。这说明标准单元层面存在明显理论空间,但不能直接换算成整颗芯片频率。布线、负载、工艺角、电压温度和时序收敛都会改变结果,更关键的是该库尚未硅验证、也未完全收尾。项目方明确提醒,采用者需要承担首批流片失效风险。
Liberty表是逻辑综合和静态时序分析读取的模型,其中单元延迟会随输入转换时间与输出负载变化;本次公开数字可用于比较特定条件下的库单元,而不是一颗完整MCU的最高主频。真正的SoC还会受到关键路径级数、存储器宏、时钟树和片上互连限制。换句话说,89.1 ps是一个值得关注的库表结果,但只有完成版图后仿真并经过首批硅片测量,才能判断它是否能稳定转化为系统级提升。

图:wafer.space GF180MCU项目芯片实物|图片来源:wafer.space / Crowd Supply|查看原图|来源页面
Run 3当前提供半高槽位等选项,每个槽位包含1,000颗裸片;项目页显示已筹得22.8万美元、22名支持者,数据截至10月5日页面抓取。项目说明列出的槽位购买截止为12月9日、GDS提交截止为12月16日,而Crowd Supply页面同时显示筹资活动于12月19日结束;两组日期对应的环节不同。裸片或封装件预计2027年第二季度交付。筹款成功与开发板到货并不相同,当前阶段仍是购买流片槽位和准备设计文件。
分类精选
04|工业物联网:气象站经Modbus进入港口既有作业系统
Seeed Studio 10月4日公开的案例把SenseCAP S700-A和S200布置在靠泊区、维护区与起重机作业区。S700-A采用无机械转动件的超声波测风,标准风速范围0—60 m/s,10 m/s以内精度±0.3 m/s,风向精度±3°;同时测量300—1250 hPa气压和0—300 mm/h雷达雨强。S200则在吊装区域记录持续风和短时峰值。
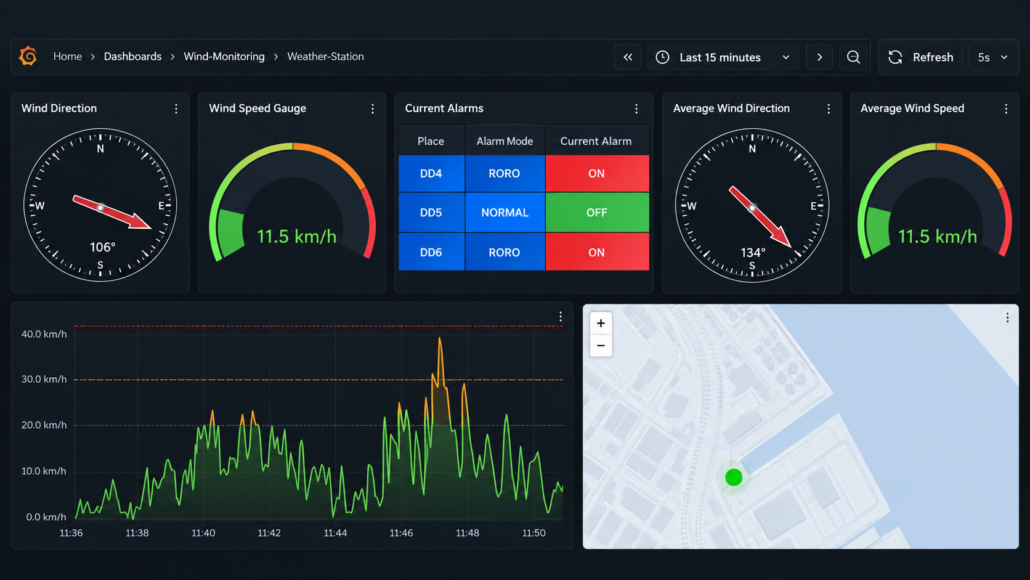
图:多个气象节点通过RS485 Modbus-RTU接入港口既有监控|图片来源:Seeed Studio|查看原图|来源页面
这些节点以RS485 Modbus-RTU接入原有监控平台,将气压、降雨、风速与风向按位置映射到同一界面。技术重点不是新增云平台,而是让现场数据进入已有作业链。厂商同时说明,文章基于真实项目但名称和地点经过修改,部分场景图仅为视觉参考,因此不应把叙述中的单次作业结果当作通用安全阈值。
05|端侧AI工程化:Jetson机器人课程先校验驱动、总线与功耗基线
Seeed Studio在9月30日发布移动机器人全栈课程第一模块,参考平台为reComputer Robotics J5011、Jetson AGX Orin 32GB和JetPack 6.2.1。文档列出的基线包括L4T 36.4.4、CUDA 12.6.11、cuDNN 9.3、TensorRT 10.3、VPI 3.2.4与Ubuntu 22.04.5,并要求先用lsusb、ip link、lspci等确认摄像头、CAN、PCIe与串口是否真实可见。
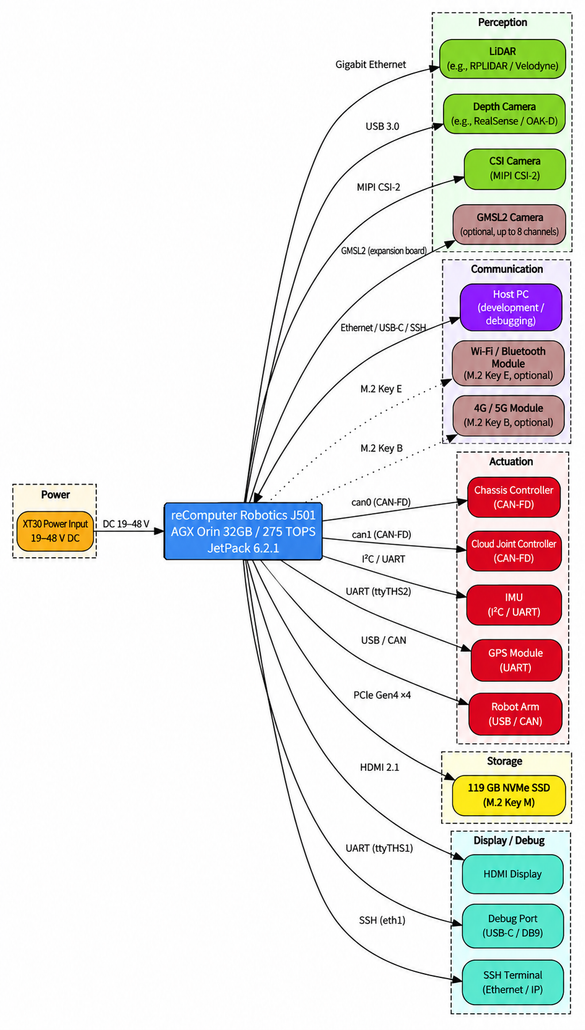
图:J501把相机、LiDAR、CAN-FD、IMU、机械臂和存储汇聚到同一边缘计算节点|图片来源:Seeed Studio|查看原图|来源页面
J5011/5012分别使用32GB与64GB模块,厂商标称AI算力上限为200/275 TOPS,但课程没有把峰值当作应用性能。文档特别指出,参考环境的OpenCV 4.8.0默认不含CUDA加速,MAXN短测成绩也不能代表电池机器人持续运行表现;模型、热设计、功耗模式和传感器吞吐仍需一起测量。
06|工业协议组件:Renesas把IO-Link PHY、RA2 MCU与协议栈打包
Renesas 10月2日公开模块化IO-Link设备平台,硬件由RH4Z2502单通道收发器和RA2系列Cortex-M MCU组成,软件栈由TEConcept提供,以Visual Studio Code工程交付,并针对RA2优化。开发者可从RH4Z2502-PMOD与EK-RA2E1评估板启动,不再分别选择PHY、MCU、购买第三方协议栈并独立移植。
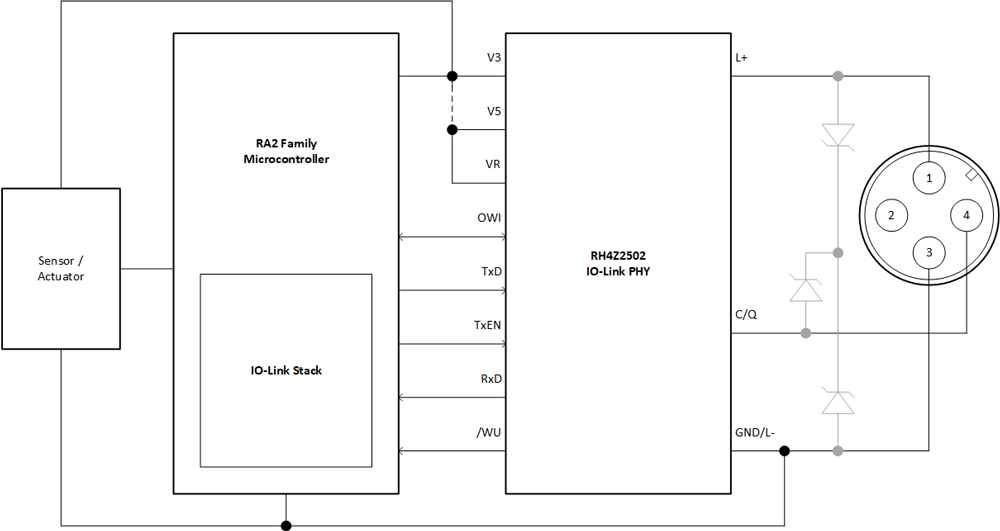
图:Renesas IO-Link模块化方案把PHY、MCU、栈与评估硬件放进同一交付链|图片来源:Renesas|查看原图|来源页面
厂商称该栈无需单独许可证费用,但“可定制库”并不等于整个解决方案开源,量产前仍需核对授权文本、协议一致性测试和所选RA2器件资源占用。其价值主要体现在传感器和执行器的硬件/软件兼容性,以及同系列MCU之间的迁移路径。
来源:Renesas IO-Link方案说明|RH4Z2502产品页
07|众筹硬件:Patternflow用ESP32-S3实时生成8192像素灯光
Patternflow是一台开源LED“合成器”:插座式ESP32-S3-DevKitC-1-N16R8驱动128×64、P2.5的HUB75矩阵,共8,192个像素,四个EC11旋钮直接控制实时生成参数。.pfm模块把JavaScript模式转换为C++并在设备上动态装载,项目方称从构建到上线约10秒;设备还支持Wi-Fi OTA、OSC双向控制和MQTT联动。

图:Patternflow整机采用四旋钮、HUB75矩阵与可更换ESP32-S3开发板|图片来源:engmung / Crowd Supply|查看原图|来源页面
截至10月5日,项目页显示筹得20,578美元、达到目标的205%,43名支持者;整机售价269美元,预计2027年4月8日发货。硬件、固件、网页与外壳文件已公开,但CE测试尚未完成,项目方将HUB75面板辐射发射列为主要交付风险,因此当前仍是众筹与生产准备阶段。
08|MCU开发板:19美元Clintech Pico把RP2354B的48个GPIO全部引出
Clintech Pico Board采用Raspberry Pi RP2354B,保持51×21 mm Pico形态,同时引出48个GPIO和外部QSPI接口。芯片提供双Cortex-M33与双Hazard3 RISC-V核心,可选择两颗Arm、两颗RISC-V或一加一混合配置,最高150 MHz;板上有520 KB SRAM与2 MB片上Flash,外接QSPI Flash或PSRAM可扩到16 MB。

图:Clintech Pico Board保留Pico轮廓并增加两侧扩展焊盘|图片来源:Clintech / Crowd Supply|查看原图|来源页面
项目页显示单板19美元、当前可预购,页面预计发货日为2026年11月30日。厂商称已经历四轮生产、累计制造并测试160块,百余块量产件已备货。它的优势是I/O与架构实验空间,而不是更高CPU主频;与Pico 2相比,USB-C、48 GPIO和QSPI引出才是实质差异。
来源:Clintech Pico Board项目页|Raspberry Pi RP2350官方资料
09|近期技术回顾:LVGL 9.6作为v9收官稳定版,软件渲染路径重写
LVGL 9.6于9月16日发布,官方将其定义为v9系列最后一版和稳定性版本。软件混合与变换路径改为按机器字处理,官方在无GPU目标上的测试显示:Renesas RA8D2平均渲染时间下降25%,NXP i.MX RT700下降22%,FRDM-MCXN947下降20%;ESP32-P4旋转ARGB场景从27 FPS提高到60 FPS上限。
迁移影响比数字更重要:公共API移动到include/lvgl/,src/被视为私有目录;配置统一由Kconfig生成;约2,900处公共API增加参数检查。旧路径仍可编译但会产生警告,所有标记为LV_DEPRECATED的接口将在v10移除,因此9.6是清理兼容层的窗口。测试覆盖率从78.7%升到82.2%,但性能数字来自官方指定板卡与场景,不应直接套用到不同像素格式、总线和缓存配置。
对于已有v9产品线,升级检查应落到三个层面:工程是否仍直接包含src/下的私有头文件,Kconfig与原有手写配置是否产生冲突,以及自定义绘制代码是否依赖将被v10移除的旧接口。渲染加速幅度还会受帧缓冲位置、显示总线带宽、缓存一致性和脏矩形范围影响;只有在目标屏幕、颜色格式和真实页面上复测,才能判断官方基准中的收益能否复制。
来源:LVGL 9.6变更日志|LVGL 9.6 Release
简短快讯
10|近期技术回顾:RT-Thread 5.3重构时间框架并上线ADC V2
RT-Thread 5.3于9月10日发布:新增clock_time、高分辨率定时器和启动时间辅助函数,ADC V2支持会话、序列读取、电压换算、DMA FIFO/最新帧缓存及定时器/比较器触发。需注意ADC V2与旧ADC驱动为互斥配置,软件I²C默认总线名也从i2cN改为swi2cN,升级时应检查设备查找代码。
11|近期技术回顾:CMSIS-NN 8.0试验性加入FP16/FP32算子
Arm于8月21日发布CMSIS-NN 8.0.0,新增可选FP16/FP32卷积、深度卷积和池化接口,并优化Thumb-2重定量化;同时修复int8/int16 LSTM非time-major推理的状态持久化与越界问题。浮点扩展仍标为实验性,官方建议使用Arm Compiler 6,并提示GCC存在已知问题,整数-only项目可不启用以避免额外代码体积。
12|TinyML教学落到设备:两天完成离线声音分类原型
Seeed Studio 9月28日回顾CET TinyML工作坊:课程从音频采集、特征处理到模型训练与MCU部署,第二天下午完成可离线运行的声音识别原型。其新闻价值不在单一模型指标,而在训练—量化—固件集成的完整路径;官方页面未给出统一延迟、功耗和精度,因此不对不同板卡做性能横向结论。
来源:From Zero to Edge Intelligence: A TinyML Workshop at CET
今日技术观察
本期最清晰的共同趋势,是“嵌入式智能”正在从单点算力指标转向系统边界的可验证性。Genio 700上的Zephyr要说明核、内存和外设怎样从Linux隔离;Jetson机器人要说明CUDA、驱动、功耗和容器是否匹配;CMSIS-NN的浮点扩展要说明编译器限制;众筹产品则必须区分筹款、生产测试与实际交付。
同样值得持续观察的是,RTOS与Linux的分工正在下沉到应用处理器内部。一个可讨论的问题是:当Zephyr运行在Cortex-A55隔离核、Linux继续管理GPU/NPU和复杂外设时,跨域通信、启动顺序、故障恢复与OTA应由哪一层统一负责,才能避免两个系统各自“正常”、整机却不可维护?
说明:文中众筹金额、支持人数与库存状态均为页面在资料截止时间显示的公开信息,可能继续变化;厂商性能数据均保留其测试对象与条件,未将理论值、峰值或仿真值表述为通用实测性能。图片署名用于说明来源,不代表已取得公众号转载授权。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献6条内容

所有评论(0)