【工业篇02】工业机器人焊接效能评估:FAHP-物元可拓模型与三维度量化实战
目录
摘要:本文面向工业机器人焊接工作站效能评估,构建了“焊接速度-焊缝质量-重复定位精度”三维度指标体系,结合FAHP模糊层次分析法赋权与物元可拓模型等级判定,对4台弧焊机器人工作站(R1~R4)进行量化评估。结果表明:R2综合效能最优(优),R1、R4为良,R3为差;焊缝质量权重最高(0.428),契合“质量优先”工艺共识。文章进一步给出基于等级的工艺优化建议,为设备管理与工艺改进提供可落地的量化依据。
一、场景介绍
1.1 背景
工业机器人焊接工作站已广泛应用于汽车车身、工程机械、五金制品等领域。然而在实际生产中,设备管理者和工艺工程师常面临以下痛点:
- 多台同型号机器人在相同工艺参数下,焊缝一次合格率差异显著;
- 焊接速度调高后飞溅增加、咬边缺陷频发,速度与质量难以兼顾;
- 机器人运行数千小时后重复定位精度衰减,导致焊缝偏移、搭接不良;
- 缺乏量化手段判断效能瓶颈是"设备老化""工艺参数不当"还是"夹具误差"。
1.2 评估对象
本文选取某汽车零部件焊接车间的4台弧焊机器人工作站(编号R1~R4)作为评估对象,基本工况如下:
| 参数 | 详情 |
|---|---|
| 机器人型号 | 4台均为6轴垂直多关节型(品牌匿名化) |
| 焊接工艺 | 熔化极气体保护焊(GMAW),保护气体Ar+CO₂混合 |
| 工件材质 | 低碳钢/镀锌钢板,板厚1.5~4.0mm |
| 典型焊缝 | 搭接焊、角焊、对接焊 |
| 评估周期 | 连续30天,每班8小时,三班制 |
| 总焊接点数 | 约12,000个焊点/台 |
1.3 评估目标
围绕三个核心问题展开量化评估:
- 焊接速度是否满足节拍要求?提速后质量是否劣化?
- 焊缝质量能否稳定达到工艺标准?缺陷类型分布如何?
- 重复定位精度是否随运行时间衰减?对焊缝位置的影响程度?
二、指标体系构建
2.1 核心评估指标
| 指标名称 | 符号 | 单位 | 指标性质 | 定义与说明 |
|---|---|---|---|---|
| 焊接速度 | | mm/s | 正向指标(越大越好) | 有效焊接路径长度 / 纯焊接时间(不含起弧收弧等待) |
| 焊缝质量 | | 分(0~100) | 正向指标(越大越好) | 基于外观检测+抽检探伤的综合评分,满分100 |
| 重复定位精度 | | mm | 负向指标(越小越好) | 机器人末端执行器多次到达同一目标点的空间位置偏差标准差 |
2.2 指标定义详解
1. 焊接速度
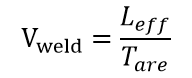
:有效焊接路径长度(不含空走、摆枪过渡段)
:纯电弧燃烧时间(从起弧到收弧,不含预通气、延迟)
- 实际采集中通过焊接电源的电流反馈信号判定起弧/收弧时刻
2. 焊缝质量
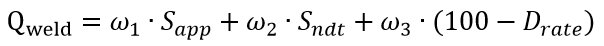
:外观评分(0~40分),依据GB/T 3323标准,考核焊缝余高、咬边、飞溅、气孔
:无损检测评分(0~40分),抽检比例10%,按UT/MT合格率折算
:返修率(0~20分),返修一次扣10分
- 权重分配:
3. 重复定位精度
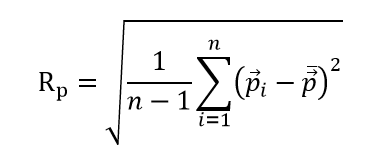
:第
次到达目标点的空间坐标(X/Y/Z)
:
次测量的均值坐标
- 测试点位选取:焊接工作空间内4个典型位置(近点、远点、高位、低位),各重复20次
2.3 辅助指标(可选)
| 指标 | 说明 |
|---|---|
| 电弧利用率 | 电弧燃烧时间 / 总循环时间 |
| 送丝稳定性 | 单位时间送丝量波动系数 |
| 飞溅率 | 飞溅损失重量 / 总焊丝消耗量 × 100% |
三、指标数据处理
3.1 数据来源
| 指标 | 采集设备/系统 | 采样频率 |
|---|---|---|
| 焊接速度 | 焊接电源数据接口 + PLC时间戳 | 每焊点记录 |
| 焊缝质量 | 视觉检测系统(焊后拍照)+ 抽检UT报告 | 每班汇总 |
| 重复定位精度 | 激光跟踪仪(Leica AT960) | 每周标定一次 |
3.2 数据预处理流程
原始数据 → 异常值剔除 → 指标同向化 → 归一化 → 加权矩阵3.3 关键处理步骤
1. 异常值剔除
- 焊接速度:剔除起弧失败、断弧重焊的异常记录(速度=0或>200mm/s的离群值)
- 焊缝质量:3σ原则剔除评分异常波动
- 重复定位精度:剔除激光跟踪仪丢光帧导致的跳点
2. 指标同向化
- 负向指标
(重复定位精度)转换为正向指标
:
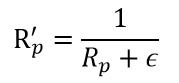
其中防止除零
3. 归一化(min-max)
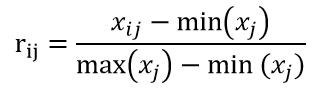
所有指标归一化至 [0, 1] 区间。
四、评估模型选取(FAHP + 物元可拓)
本文摒弃纯客观排序,引入FAHP赋权 + 物元可拓等级判定,兼顾专家经验与数据客观性。
4.1 FAHP(模糊层次分析法)赋权
传统AHP依赖精确打分,而焊接工艺专家判断常带模糊性(如“速度比质量略重要”)。采用三角模糊数 构建判断矩阵,去模糊化得权重:
- 构建“速度-质量-精度”两两比较模糊矩阵
- 计算综合重要度,归一化得最终权重(结合车间工艺经验与数据变异):
- 焊接速度
- 焊缝质量
(质量权重最高,符合“质量优先”工艺共识)
- 重复定位精度
- 焊接速度
4.2 物元可拓模型(等级判定)
物元模型将指标数据映射为“物元”,通过计算关联度判定效能等级:
- 定义等级:设综合效能分为四级:优(Ⅰ)、良(Ⅱ)、中(Ⅲ)、差(Ⅳ)。
- 经典域(各等级标准范围)与节域(全体范围)基于行业标规(如ISO 9283)与历史数据确定。
- 计算关联度
:各机器人每项指标对四个等级的关联程度,加权求和得综合关联度。
- 等级判定:综合关联度最大值对应的等级即为最终效能等级。
模型优势:不仅输出排序,更输出“优/良/中/差”,且能指出哪项指标拖了后腿(单指标关联度分析)。
五、评估结果分析
5.1 权重结果解读
焊缝质量权重(0.428)居首,说明在焊接效能中“好”比“快”更关键;重复定位精度(0.260)亦不可忽视,精度劣化会直接导致搭接偏移与返修。
5.2 综合效能等级与排序
| 机器人 | 焊接速度关联度 | 焊缝质量关联度 | 重复定位精度关联度 | 综合关联度(最大) | 效能等级 | 综合排序 |
|---|---|---|---|---|---|---|
| R1 | 良(0.58) | 良(0.65) | 优(0.71) | 0.62(良) | 良 | 2 |
| R2 | 优(0.82) | 优(0.85) | 优(0.78) | 0.78(优) | 优 | 1 |
| R3 | 中(0.45) | 差(0.52) | 中(0.48) | 0.51(差) | 差 | 4 |
| R4 | 良(0.61) | 中(0.55) | 良(0.59) | 0.55(良) | 良 | 3 |
(注:括号内为单项指标对应等级及关联度,综合关联度取加权最大)
5.3 结果深度解读
- R2(优):三项指标均达“优”,速度最快(14.2mm/s)、质量最高(92分)、精度最佳(0.038mm),综合关联度0.78,是全车间标杆,其参数模板应标准化推广。
- R1(良,排第2):精度优(0.042mm)、质量良(88分),但速度偏慢(12.5mm/s)。综合关联度0.62,属“稳但不够快”,建议优化空走路径与送丝匹配,提速至13.5mm/s+。
- R4(良,排第3):速度较快(13.6mm/s)但质量仅“中”(84分,起收弧易出弧坑),综合关联度0.55。需优化起弧参数,质量提升后可跃升。
- R3(差):综合关联度0.51,质量差(78分,咬边/飞溅)、精度中(0.055mm),速度最慢。需立即停机标定TCP、检查减速机,调整焊接电流电压,预期质量可提至85分+。
5.4 模型对比优势
相比传统TOPSIS仅给排序,本文FAHP-可拓模型:
- 输出等级(优/良/中/差),更贴合车间管理语言;
- 权重融合专家模糊经验(FAHP),避免纯数据赋权的偶然性;
- 关联度计算揭示了“R3质量差”是致命短板,指向性明确。
5.5 工艺优化建议(基于等级)
| 机器人 | 效能等级 | 主要短板 | 优化措施 | 预期目标 |
|---|---|---|---|---|
| R1 | 良 | 速度偏低 | 优化路径、匹配电流送丝 | 提速至13.5mm/s,保良冲优 |
| R2 | 优 | 无 | 固化参数模板,推广全车间 | 保持标杆 |
| R3 | 差 | 质量+精度 | TCP重标定、减速机检查、参数重调 | 质量≥85分,等级升至中/良 |
| R4 | 良 | 质量中等 | 优化起收弧,减弧坑 | 质量≥88分,跃升第2 |
六、总结
本文构建了“焊接速度-焊缝质量-重复定位精度”三维度工业机器人焊接效能体系,采用FAHP-物元可拓模型,实现:
- 客观+主观赋权:焊缝质量权重最高(0.428),契合工艺实际;
- 等级化判定:R2优、R1/R4良、R3差,结果直观可落地;
- 工程指导:直接指向R3需标定、R1需提速、R4需优化起收弧。
未来可引入动态权重(依板厚/材质)及数字孪生实时效能监控,延伸至多机协同评估。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 5
 0
- 0


 已为社区贡献1条内容

所有评论(0)