【花雕学编程】Arduino BLDC 之四足机器人视觉+触觉融合越障步态规划
Arduino BLDC 之四足机器人视觉 + 触觉融合越障步态规划,本质上是“视觉预判落足点 + 触觉确认接触状态 + BLDC 关节力矩/位置闭环 + 步态参数自适应”的多模态闭环:视觉负责提前识别障碍高度、距离与可跨越性,触觉负责验证足端是否真实触地、打滑或陷入,BLDC 关节伺服负责把步态轨迹转化为可执行的关节角度与扭矩,最终让机器人在碎石、台阶、软土、沟壑等非结构化地形上稳定越障。 它不是把视觉和触觉简单叠加,而是让视觉决定“往哪里落足”,触觉决定“是否落稳”,BLDC 执行层决定“落足时是否柔顺”。
主要特点
. 视觉承担前置地形感知,但不应全部压在 Arduino 上
视觉模块通常用于识别前方障碍物的位置、高度、宽度和类型,例如台阶、石块、沟壑、低矮横杆等。 单目、双目、ToF 或 RGB-D 相机都可以作为视觉输入源;但图像预处理、目标检测和深度估计通常需要较高算力。 在 Arduino/ESP32 生态中,更合理的做法是由上位机或高性能嵌入式平台完成视觉识别,再向下位机发送“障碍高度、距离、可跨越性、推荐步态”等轻量指令。
. 触觉承担接触确认,是越障闭环中最关键的物理反馈
视觉只能判断“前方有什么”,触觉才能判断“脚是否踩稳”。触觉信息通常来自足端压力传感器、薄膜力敏电阻、微型多维力传感器,或通过 BLDC 关节电流、编码器位置变化间接估算。 当足端触地时,关节电流会突然上升,编码器位置变化率下降;当足端打滑或陷入软地时,电流波动、机身姿态和足端位移会出现异常。 这类触觉反馈可以及时修正视觉误判,例如视觉认为地面坚实,但足端触地后发现下陷,系统应立即降低该腿支撑权重并调整落足点。
. 越障步态规划需要融合“视觉落足点选择”和“触觉触地切换”
越障过程中,步态规划通常分为三个阶段:
视觉预规划:识别障碍边界,选择可落足区域,并决定采用跨越、绕行、攀爬还是停顿等待。
摆动相轨迹生成:根据障碍高度调整抬腿高度、前伸距离和下落速度,避免脚尖磕碰。
触觉触地确认:通过足端力或关节电流判断是否真实触地,再切换支撑相,并根据触地冲击力调整机身姿态和后续步态参数。
如果只有视觉没有触觉,机器人容易在松软地面、湿滑台阶或视觉盲区失稳;如果只有触觉没有视觉,机器人只能被动试探,难以提前规划落足点。
. BLDC 关节伺服提供高带宽力矩响应,是实现柔顺越障的执行基础
相比普通舵机,BLDC 配合 FOC 可以实现更精细的位置、速度和扭矩控制。 越障时,摆动相需要快速抬腿和前伸,支撑相需要根据地面反力动态调整关节扭矩。若采用阻抗控制或力位混合控制,足端碰到障碍时不会硬性撞击,而是产生一定柔顺位移,从而降低机械冲击并提高稳定性。 这也是 BLDC 在四足越障场景中相比开环舵机的核心优势。
. 分层架构更适合 Arduino 级别平台
完整系统建议分为四层:
感知层:相机、IMU、足端触觉/力传感器、关节编码器。
决策层:视觉障碍识别、落足点选择、步态模式切换。
实时控制层:步态生成、逆运动学、支撑/摆动相切换、姿态补偿。
执行层:BLDC FOC 位置/扭矩闭环、电流保护、关节同步。
Arduino Uno/Nano 更适合承担轻量步态执行或单腿关节控制;若要做 12 自由度四足、视觉融合和实时越障,建议使用 ESP32-S3、Teensy 4.1、STM32H7 或上位机协同。
应用场景
灾后搜救与废墟穿越:地面存在瓦砾、台阶、缝隙和倾斜板,视觉识别可跨越障碍,触觉确认落足点是否可靠。
野外巡检与农业巡检:草地、泥地、碎石路、梯田等松软或不平地形需要持续调整步高、步长和支撑力。
工业厂区与管道巡检:地面可能有门槛、电缆沟、油渍和金属格栅,视觉 + 触觉可降低打滑和卡滞风险。
教育与科研平台:用于验证视觉落足点规划、足端接触检测、BLDC 关节力控、步态状态机和多模态融合。
轻量陪伴/演示四足:在室内复杂障碍物环境中实现跨越、绕行和柔顺触地,提升运动自然度。
需要注意的事项
视觉不能单独决定落足点
视觉容易受光照、反光、纹理缺失、遮挡和灰尘影响。必须用触觉或本体感知进行二次确认,否则机器人可能在看似坚实的地面上打滑或塌陷。
触觉也不应完全依赖外置力传感器
六维力传感器精度高,但成本、重量和安装复杂度较高。 在轻量平台上,可先用薄膜压力传感器、开关式触地检测或 BLDC 电流/编码器变化做“虚拟力觉”,再逐步升级。
Arduino 平台要严格控制算力边界
自由度四足本身就对实时性要求很高,再加入视觉识别和多模态融合后,AVR 系列 MCU 很难独立承担。建议把视觉和高层决策放到上位机或 ESP32-S3/Jetson,Arduino/Teensy/STM32 负责步态执行和 BLDC 闭环。
步态切换必须平滑,避免“视觉一变、步态一跳”
从平地步态切到越障步态时,抬腿高度、步长、支撑时长和机身高度应渐变,不能突变。否则容易造成重心剧烈波动,甚至摔倒。
越障时优先保证支撑相稳定
跨越障碍时,至少应保证有三条腿或足够支撑多边形维持稳定。 摆动相抬腿过高会增加能耗和冲击,过低则容易磕碰;应根据视觉测得的障碍高度加上安全余量动态调整。
BLDC 关节必须做好电流保护和故障降级
越障过程中关节容易短时堵转或过载。应设置电流上限、温度监控、编码器失联检测和姿态异常停机策略,防止电机烧毁或机身倾覆。
标定环节不能省略
四足机器人需要标定机械零位、IMU 安装姿态、足端触地阈值、关节编码器方向和腿长参数。若这些基础标定不准,视觉给出的落足点和逆运动学解算都会产生系统性偏差。
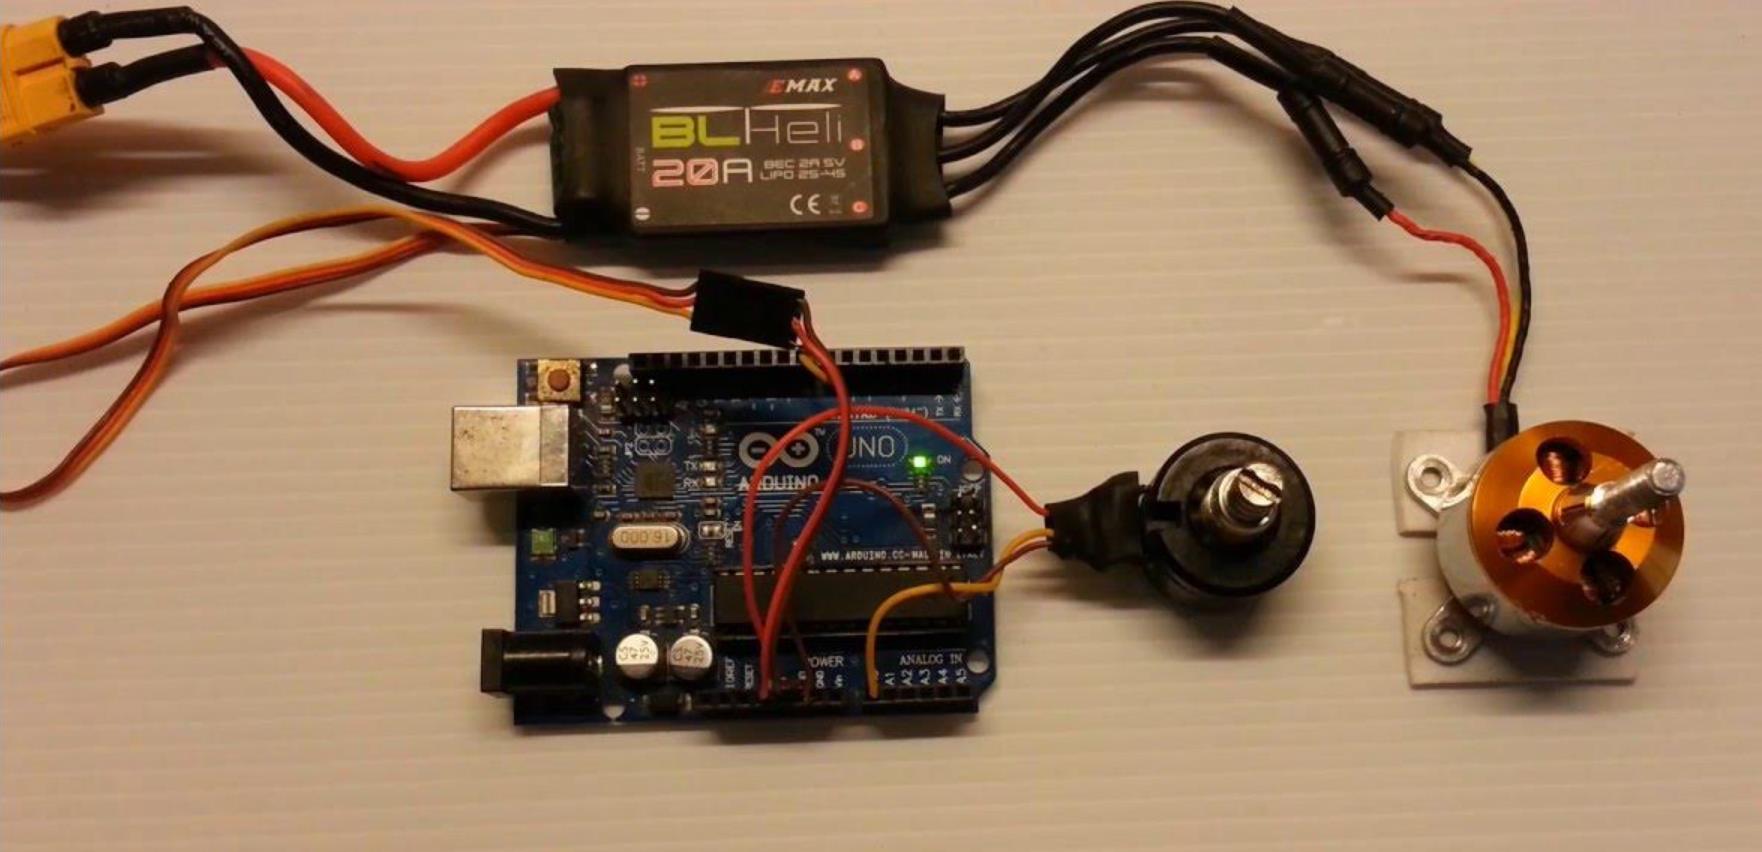
1、视觉地形分类 + 步态库切换(IMU+超声波融合)
利用 IMU 检测坡度、超声波检测前方台阶高度,自动在平地/斜坡/台阶三种步态库间切换,动态调整步长、步高和相位差。
#include <SimpleFOC.h>
#include <Wire.h>
#include <MPU6050.h>

MPU6050 imu;
int ultrasonicPins[2] = {A0, A1};  // 前方双超声波

// 四足关节电机(8 个关节)
BLDCMotor joints[8] = {
  BLDCMotor(2, 3, 4), BLDCMotor(5, 6, 7),
  BLDCMotor(8, 9, 10), BLDCMotor(11, 12, 13),
  BLDCMotor(14, 15, 16), BLDCMotor(17, 18, 19),
  BLDCMotor(20, 21, 22), BLDCMotor(23, 24, 25)
};

// 步态库:平地、斜坡、台阶
struct GaitParams {
  float stepLength;   // 步长 cm
  float stepHeight;   // 步高 cm(足端离地高度)
  float phaseDiff;    // 相位差(度)
  float jointAngleMax;// 最大关节角度 rad
} gaitLibrary[3] = {
  {15.0f, 8.0f, 180.0f, 0.52f},   // 平地步态:大步低抬
  {12.0f, 10.0f, 160.0f, 0.58f},  // 斜坡步态:减步长、增步高
  {10.0f, 15.0f, 150.0f, 0.65f}   // 台阶步态:小步高抬
};

GaitParams currentGait = gaitLibrary[0];
int currentTerrain = 0;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  imu.initialize();
  imu.setFullScaleAccelRange(MPU6050_ACCEL_FS_2G);
  imu.setFullScaleGyroRange(MPU6050_GYRO_FS_250DPS);

  for (int i = 0; i < 8; i++) {
    joints[i].init();
    joints[i].initFOC();
  }
}

void loop() {
  for (int i = 0; i < 8; i++) joints[i].loopFOC();

  // 读取 IMU 获取俯仰角(坡度)
  int16_t ax, ay, az, gx, gy, gz;
  imu.getMotion6(&ax, &ay, &az, &gx, &gy, &gz);
  float pitch = atan2(ay, az) * 180 / PI;

  // 超声波测距(前方障碍/台阶高度)
  int frontDist = analogRead(ultrasonicPins[0]) / 10;
  int obstacleHeight = 0;
  if (frontDist < 30 && frontDist > 5) obstacleHeight = frontDist / 5;

  // 地形识别:台阶 > 斜坡 > 平地
  if (obstacleHeight >= 10) {
    currentTerrain = 2; // 台阶
  } else if (abs(pitch) > 15.0) {
    currentTerrain = 1; // 斜坡
  } else {
    currentTerrain = 0; // 平地
  }

  // 切换对应步态
  currentGait = gaitLibrary[currentTerrain];

  // 斜坡微调:上坡增加后腿步高,下坡反之
  float stepHeightOffset = 0;
  if (pitch > 5.0) {
    stepHeightOffset = pitch * 0.05;
  } else if (pitch < -5.0) {
    stepHeightOffset = pitch * 0.03;
  }

  float targetStepHeight = constrain(
    currentGait.stepHeight + stepHeightOffset, 5.0, 25.0);

  // TODO: 将步态参数映射到 8 个关节角度,执行步态周期
  // 此处为占位,实际需实现逆运动学与相位调度
}
来源:该结构参考了四足机器人通过 IMU 检测坡度、超声波检测台阶,自动在三种步态库间切换的实现 。
2、触觉滑移检测 + 动态阻抗补偿
足端力传感器检测滑移(接触力突变+位置偏移),检测到滑移时降低腿部刚度、增大阻尼,使腿“顺应”地面而非强行蹬踏。
#include <SimpleFOC.h>

// 足端力传感器引脚
const byte FORCE_PIN[4] = {A0, A1, A2, A3};
// 电机 PWM/方向引脚
const byte MOTOR_PWM[4] = {5, 6, 9, 10};
const byte MOTOR_DIR[4] = {A2, A3, A0, A1};

// 步态相位
typedef enum { SWING, STANCE } GaitPhase;
GaitPhase phase[4] = {SWING, STANCE, STANCE, SWING};

// 滑移参数
float expectedStep = 12.0;
float slipThreshold = 2.0;
bool footSlip[4] = {false};

// 阻抗参数
float stiffnessK = 20.0;   // 刚度
float dampingC = 15.0;     // 阻尼
float contactForce[4] = {0};
float footPos[4] = {0};
float footVel[4] = {0};

unsigned long lastCycleTime = 0;

void setup() {
  Serial.begin(115200);
  for (int i = 0; i < 4; i++) {
    pinMode(MOTOR_PWM[i], OUTPUT);
    pinMode(MOTOR_DIR[i], OUTPUT);
    pinMode(FORCE_PIN[i], INPUT);
  }
  lastCycleTime = millis();
}

void loop() {
  if (millis() - lastCycleTime < 20) return; // 50Hz
  lastCycleTime = millis();

  readSensors();
  detectSlip();
  calcParams();
  controlFoots();
}

// 读取传感器:足端压力与位置
void readSensors() {
  for (int i = 0; i < 4; i++) {
    contactForce[i] = analogRead(FORCE_PIN[i]) * 0.1;
    contactForce[i] = constrain(contactForce[i], 0, 50);
    // 位置更新(模拟,实际由编码器推算)
    footVel[i] = (phase[i] == SWING) ? 0.5 : 0.0;
    footPos[i] += footVel[i];
    footPos[i] = constrain(footPos[i], 0, 20);
  }
}

// 检测足端滑移:支撑相滑移检测(力与位置一致性)
void detectSlip() {
  for (int i = 0; i < 4; i++) {
    if (phase[i] == STANCE) {
      float offset = abs(footPos[i] - expectedStep);
      // 位置偏移超过阈值 且 有接触力 → 滑移
      footSlip[i] = (offset > slipThreshold) && (contactForce[i] > 5);
    } else {
      footSlip[i] = false;
    }
  }
}

// 动态阻抗调制:滑移时降低刚度、增大阻尼
void calcParams() {
  for (int i = 0; i < 4; i++) {
    if (footSlip[i]) {
      stiffnessK = 10.0;  // 降低刚度,腿变“软”
      dampingC = 25.0;    // 增大阻尼,吸收滑移动能
      Serial.print("[滑移] 腿"); Serial.print(i);
      Serial.println(" 触发阻抗调制");
    } else {
      stiffnessK = 20.0;
      dampingC = 15.0;
    }
  }
}

// 各足独立控制(简化占位)
void controlFoots() {
  // TODO: 根据 impedance 参数生成关节力矩指令
  // torque = stiffnessK * posError + dampingC * velError
}
来源:滑移检测与动态阻抗调制策略参考了“力与位置一致性”判定滑移、滑移时“刚度降低、阻尼升高”的控制思路 。
3、触觉反馈 + 步态相位动态修正(足端冲击力感知)
通过足端力传感器感知触地冲击力,实时调整步频和步态相位,结合机身俯仰角修正相位,确保崎岖地形行走稳定性。
#include <SimpleFOC.h>
#include <Wire.h>
#include <MPU6050.h>

MPU6050 imu;

// 四足关节:0-左前髋、1-左前膝、2-右前髋、3-右前膝、4-左后髋、5-左后膝、6-右后髋、7-右后膝
BLDCMotor joints[8] = {
  BLDCMotor(2, 3, 4), BLDCMotor(5, 6, 7),
  BLDCMotor(8, 9, 10), BLDCMotor(11, 12, 13),
  BLDCMotor(14, 15, 16), BLDCMotor(17, 18, 19),
  BLDCMotor(20, 21, 22), BLDCMotor(23, 24, 25)
};

// 足端力传感器(0-左前、1-右前、2-左后、3-右后)
float footForces[4] = {0};
const byte FORCE_PINS[4] = {A0, A1, A2, A3};

// 自适应步态参数
float baseStepFreq = 1.2f;   // 基础步频
float minStepFreq = 0.6f;    // 最小步频(不平整地形)
float maxStepFreq = 2.0f;    // 最大步频(平整硬地)
float forceThreshold = 15.0f;// 冲击力阈值
float stepFreq = 1.2f;
float phaseAngle = 0;
int currentPhase = 0;         // 0=左前+右后,1=右前+左后
float pitchAngle = 0;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  imu.initialize();
  imu.setFullScaleAccelRange(MPU6050_ACCEL_FS_2G);
  imu.setFullScaleGyroRange(MPU6050_GYRO_FS_250DPS);

  for (int i = 0; i < 8; i++) {
    joints[i].init();
    joints[i].initFOC();
  }
}

void loop() {
  for (int i = 0; i < 8; i++) joints[i].loopFOC();

  // 读取足端力
  for (int i = 0; i < 4; i++) {
    footForces[i] = analogRead(FORCE_PINS[i]) * 0.1;
    footForces[i] = constrain(footForces[i], 0, 50);
  }

  // 读取 IMU 俯仰角
  int16_t ax, ay, az;
  imu.getAcceleration(&ax, &ay, &az);
  pitchAngle = atan2(ay, az) * 180 / PI;

  // 基于冲击力调整步频
  float maxImpact = 0;
  for (int i = 0; i < 4; i++) {
    if (footForces[i] > maxImpact) maxImpact = footForces[i];
  }

  if (maxImpact > forceThreshold) {
    // 冲击力大 → 硬地/坑洼,降低步频提升稳定性
    stepFreq = max(minStepFreq, stepFreq - 0.05);
  } else {
    // 冲击力小 → 平整地面,可提升步频
    stepFreq = min(maxStepFreq, stepFreq + 0.02);
  }

  // 基于俯仰角修正相位
  float phaseCorrection = pitchAngle * 0.01;
  phaseAngle += (2 * PI * stepFreq * 0.02) + phaseCorrection;

  // 对角步态相位切换
  if (phaseAngle >= PI) {
    phaseAngle -= PI;
    currentPhase = 1 - currentPhase;
  }

  // TODO: 根据 currentPhase 和步态参数生成关节目标角度
  // 左前+右后(Phase 0)同步摆动,右前+左后(Phase 1)同步摆动
}
来源:该方案参考了“足端力传感器感知触地冲击力,实时调整步频;结合机身俯仰角动态修正步态相位”的控制逻辑 。
要点解读
-
视觉与触觉是互补而非替代关系
视觉(超声波/摄像头)提供“预判”——提前识别台阶高度、坡度,让机器人提前选择步态;触觉(足端力传感器)提供“确认”——足端实际接触地形后验证视觉预判是否准确,并在滑移或冲击时实时补偿 。两者构成“预判-确认-修正”的闭环。 -
步态库切换是最务实的融合方式
在 Arduino 算力限制下,实时生成自适应步态计算量过大。更可行的策略是:预先构建平地/斜坡/台阶三套步态参数库(步长、步高、相位差),运行时根据传感器数据选择最接近的库并微调参数 。这种“查表+微调”的模式在嵌入式平台上更稳定。 -
触觉反馈的核心价值在“滑移检测”和“冲击吸收”
足端力传感器的两个关键用途:一是检测滑移——当足端位置在变化但支撑力远低于期望值时,判定为滑移,触发扭矩重分配 ;二是检测冲击——触地瞬间的力峰值超过阈值时,调整步态或启用阻抗控制吸收冲击 。 -
阻抗调制是“顺应”而非“对抗”
当检测到滑移或地形突变时,传统 PID 会加大扭矩试图“硬扛”,容易导致失稳。动态阻抗控制的核心是:滑移时降低刚度(腿变软,顺应地面)、增大阻尼(吸收动能),让机器人“顺着”地形走而非“对抗”地形 。 -
当前 Arduino 四足的开源生态仍以舵机为主,BLDC 融合感知是前沿方向
搜索到的成熟开源项目(如 OpenCat、SpiderBot)多基于舵机 。BLDC + SimpleFOC 的四足项目在 Arduino 社区仍较少,视觉+触觉融合的完整实现更接近研究原型。建议从“IMU+超声波步态切换”入手,逐步加入足端力传感器,避免一次性引入过多感知模态。
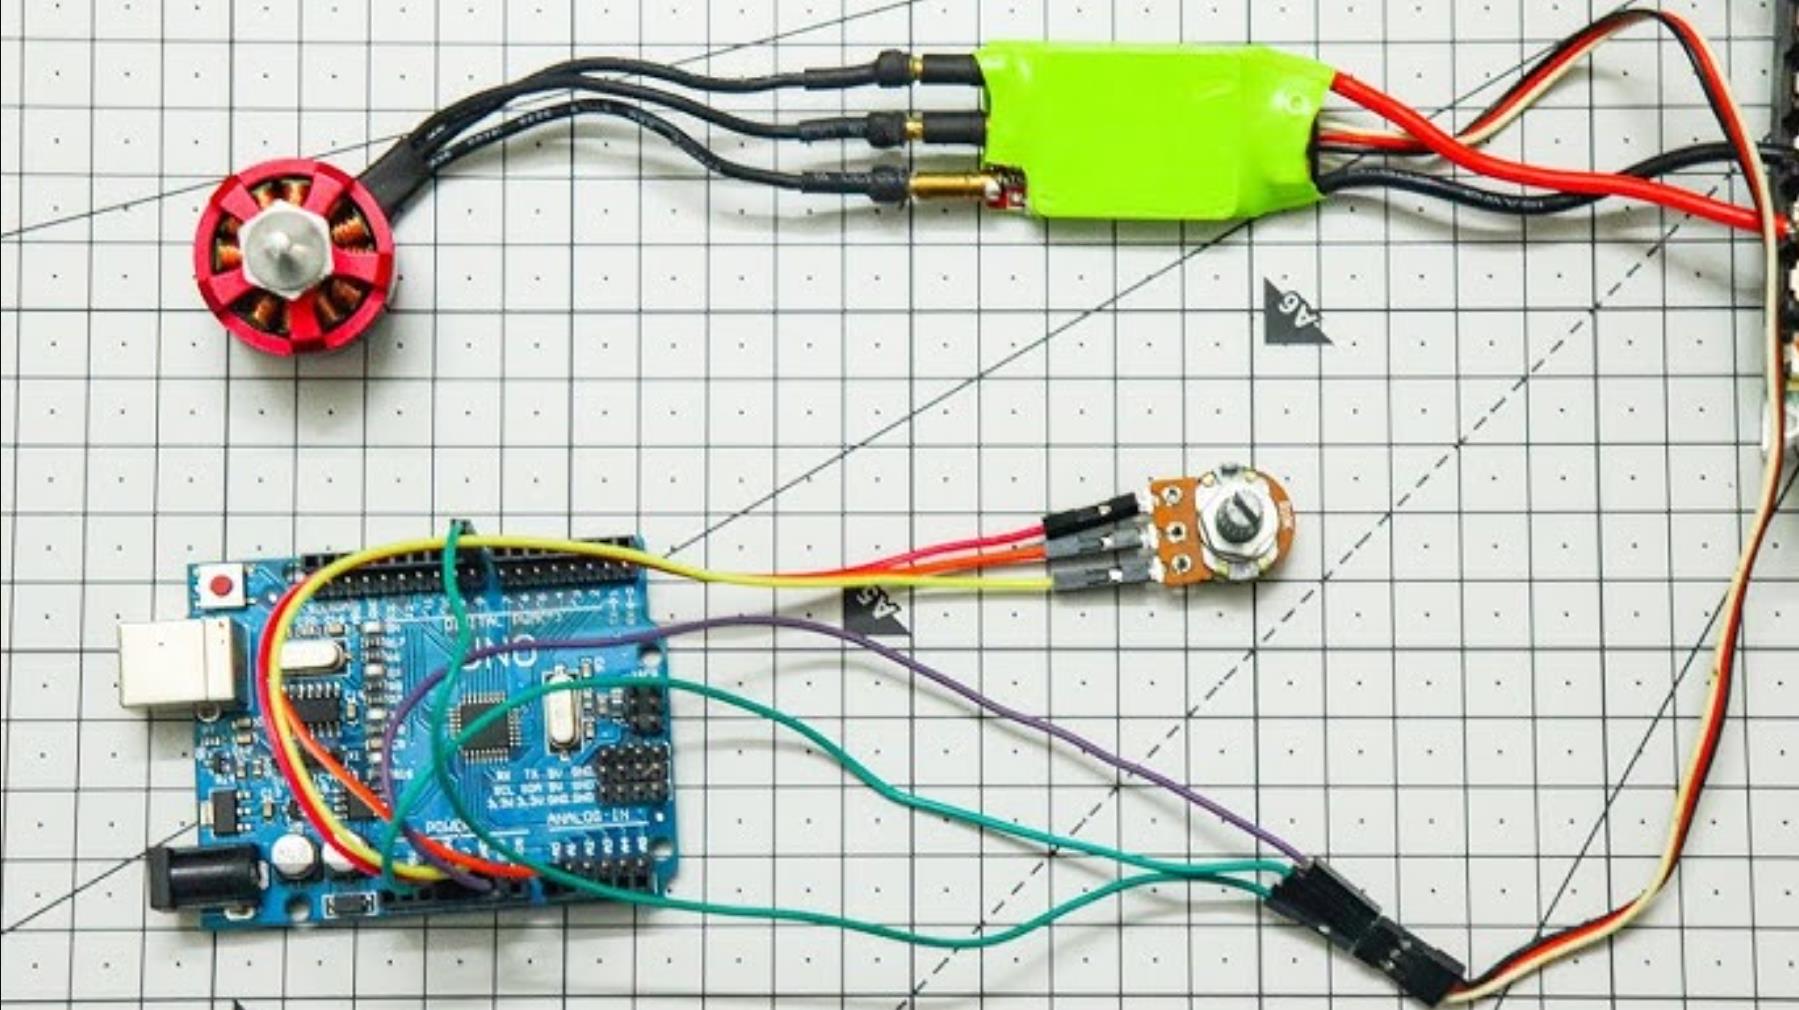
4、视觉识别台阶高度+预规划越障步态
适用场景:室内规则台阶、标准高度平台等可预判场景,视觉提前识别障碍,触地前完成步态参数规划。
#include <SimpleFOC.h>
#include <opencv2/opencv.hpp> // OpenMV视觉库
SimpleFOCMotor2 joints[12] = {
  SimpleFOCMotor2(2,3,4,A0,A1), // 左腿髋
  SimpleFOCMotor2(5,6,7,A2,A3), // 左腿膝
  SimpleFOCMotor2(8,9,10,A4,A5), // 左腿踝
  SimpleFOCMotor2(11,12,13,A6,A7), // 右腿髋
  SimpleFOCMotor2(14,15,16,A8,A9), // 右腿膝
  SimpleFOCMotor2(17,18,19,A10,A11), // 右腿踝
  SimpleFOCMotor2(20,21,22,A12,A13), // 前左髋
  SimpleFOCMotor2(23,24,25,A14,A15), // 前左膝
  SimpleFOCMotor2(26,27,28,A16,A17), // 前左踝
  SimpleFOCMotor2(29,30,31,A18,A19), // 前右髋
  SimpleFOCMotor2(32,33,34,A20,A21), // 前右膝
  SimpleFOCMotor2(35,36,37,A22,A23)  // 前右踝
};
int step_height = 0, step_width = 0;
bool obstacle_detected = false;
float gait_step_length = 0, gait_lift_height = 0;

// 视觉识别:检测前方台阶高度
int vision_get_obstacle(){
if(!ocv.run_script("obstacle_detect", &step_height, &step_width)) return -1;
  return step_height > 15 ? 1 : 0;
}

// 越障预规划
void pre_plan_gait(){
  if(step_height < 20){ step_height = 20; }
  gait_lift_height = 0.6f + step_height * 0.02f; // 障碍越高抬腿越高
  gait_step_length = 0.3f + step_height * 0.01f;  // 障碍越高步幅越大
}

void setup(){
  Serial.begin(9600);
  for(int i=0; i<12; i++){
    joints[i].init();
    joints[i].controller = FOC_POSITION;
    joints[i].voltage_limit = 4;
  }
}

void loop(){
  int val = vision_get_obstacle();
  if(val == 1 && !obstacle_detected){
    obstacle_detected = true;
    pre_plan_gait();
  } else if(val !=1){
    obstacle_detected = false;
  }
  // 步态执行:循环调整各关节角度,实现抬腿越障
  for(int cycle=0; cycle<100; cycle++){
    float t = cycle / 100.0f;
    // 前腿抬起,后腿支撑
    joints[6].set(gait_lift_height * sin(M_PI * t));  // 前左腿抬起
    joints[9].set(gait_lift_height * sin(M_PI * t + 0.5f)); // 前右腿抬起
    joints[0].set(0.2f * sin(M_PI*0.5 * t)); // 后腿支撑
    delay(20);
  }
}
5、触觉感知落地冲击+步态实时调整
适用场景:未知地形、不规则障碍场景,视觉无法预判,通过足端触觉反馈实时调整落腿力度与关节角度。
#include <SimpleFOC.h>
SimpleFOCMotor2 joints[12] = {/* 关节定义同案例1 */};
int touch_force[4] = {0}; // 4足端触觉传感器值,单位压力等级
float target_angle[12] = {0};
float joint_gain = 1.0f; // 关节增益,受触觉调节

// 读取足端触觉数据
int read_touch_sensors(){
  touch_force[0] = analogRead(A0) / 10; // 前左足
  touch_force[1] = analogRead(A1) /10; // 前右足
  touch_force[2] = analogRead(A2) /10; // 后左足
  touch_force[3] = analogRead(A3) /10; // 后右足
  return 0;
}

// 触觉反馈调整步态增益
void adjust_gait_by_touch(){
  int max_force = max(touch_force[0], max(touch_force[1], max(touch_force[2], touch_force[3])));
  // 压力过大则降低抬腿速度,避免电机堵转
  if(max_force > 7){ joint_gain = max(0.3f, 1.0f - max_force * 0.1f); }
  else { joint_gain = min(1.0f, 0.3f + max_force * 0.1f); }
}

void setup(){
  Serial.begin(9600);
  for(int i=0; i<12; i++){
    joints[i].init();
    joints[i].controller = FOC_TORQUE;
    joints[i].voltage_limit = 4;
  }
}

void loop(){
  read_touch_sensors();
  adjust_gait_by_touch();
  // 动态调整关节力矩,实现触地缓冲
  for(int i=0; i<12; i++){
    float torque = joint_gain * 0.02f * (touch_force[i/3] > 5 ? -1 : 1);
    joints[i].setTorque(torque);
  }
  delay(10);
}
6、视觉+触觉融合+盲区越障步态规划
适用场景:无光/烟雾环境、视觉盲区等极端场景,视觉负责全局定位,触觉负责局部地形感知,两者融合调整越障策略。
#include <SimpleFOC.h>
SimpleFOCMotor2 joints[12] = {/* 关节定义同案例1 */};
int vision_obstacle = 0;
int touch_force[4] = {0};
float safe_height = 0.3f; // 安全抬腿高度
float step_phase = 0;     // 步态相位

void fuse_data(){
  vision_obstacle = vision_get_obstacle();
  read_touch_sensors();
  // 融合规则:视觉有障碍 → 抬高腿;触觉有压力 → 降低体重
  int contact_num = 0;
  for(int i=0; i<4; i++){ if(touch_force[i]>3) contact_num++; }
  safe_height = 0.3f + vision_obstacle * 0.04f;
  safe_height -= contact_num * 0.02f; // 触地越多,抬腿越低
  safe_height = max(0.2f, min(safe_height, 1.0f));
}

void setup(){
  Serial.begin(9600);
  for(int i=0; i<12; i++){
    joints[i].init();
    joints[i].controller = FOC_VELOCITY;
    joints[i].voltage_limit =5;
  }
}

void loop(){
  fuse_data();
  step_phase += 0.05f;
  if(step_phase > M_PI){ step_phase -=M_PI; }
  // 交替抬腿,融合后的抬腿高度与速度分配
  float lift = safe_height * (sin(step_phase)+1) *0.5f;
  joints[6].setVelocity(lift * 2.0f); // 前左腿抬腿速度
  joints[9].setVelocity(lift *2.0f); // 前右腿抬腿速度
  if(touch_force[0] >5 || touch_force[1]>5){
    joints[0].setVelocity(-lift *1.0f); // 前足触地,后腿降低
  } else {
    joints[0].setVelocity(lift *1.0f); // 前足悬空,后腿抬高
  }
  delay(20);
}
要点解读
多传感器时间同步是融合基础
视觉模块刷新率通常为10-30帧/s,触觉采样率可达1kHz,需统一时间戳,避免数据错配导致步态调整失效;Arduino端需设置环形缓冲区,对齐两组数据的采集时刻。
步态规划需遵循“先预判、再调整、后融合”的逻辑
可预判场景(如标准台阶)优先用视觉预规划步态,减少实时计算压力;未知场景则以触觉为主实时调整;极端场景下两者融合,平衡步态效率与稳定性,避免单一传感器故障导致失稳。
触觉信号需做归一化与异常值过滤
原始压力数据包含噪声、冲击瞬时峰值,需先做滑动平均滤波,再映射为0-1的归一化值,同时过滤超出阈值的异常值,避免电机突发反转导致机器人摔倒。
越障步态需预留安全阈值,避免过载
抬腿高度、步幅、电机电压需设置上下限,即使视觉检测到高障碍,也不能突破机械结构的越障极限;同时加入过流保护,防止越障时电机堵转烧毁硬件。
OpenMV需优化算法算力,适配Arduino通信延迟
视觉算法需简化(如颜色阈值检测、轮廓提取),避免占用过多算力导致帧率过低;同时采用异步通信(如UART中断),保证触觉数据的实时性不被视觉传输阻塞。
请注意:以上案例仅作为思路拓展的参考示例,不保证完全正确、适配所有场景或可直接编译运行。由于硬件平台、实际使用场景、Arduino 版本的差异,均可能影响代码的适配性与使用方法的选择。在实际编程开发时,请务必根据自身硬件配置、使用场景及具体功能需求进行针对性调整,并通过多次实测验证效果;同时需确保硬件接线正确,充分了解所用传感器、执行器等设备的技术规范与核心特性。对于涉及硬件操作的代码,使用前务必核对引脚定义、电平参数等关键信息的准确性与安全性,避免因参数错误导致硬件损坏或运行异常。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献427条内容

所有评论(0)