P1126 机器人搬重物【洛谷算法习题】
P1126 机器人搬重物
网页链接
题目描述
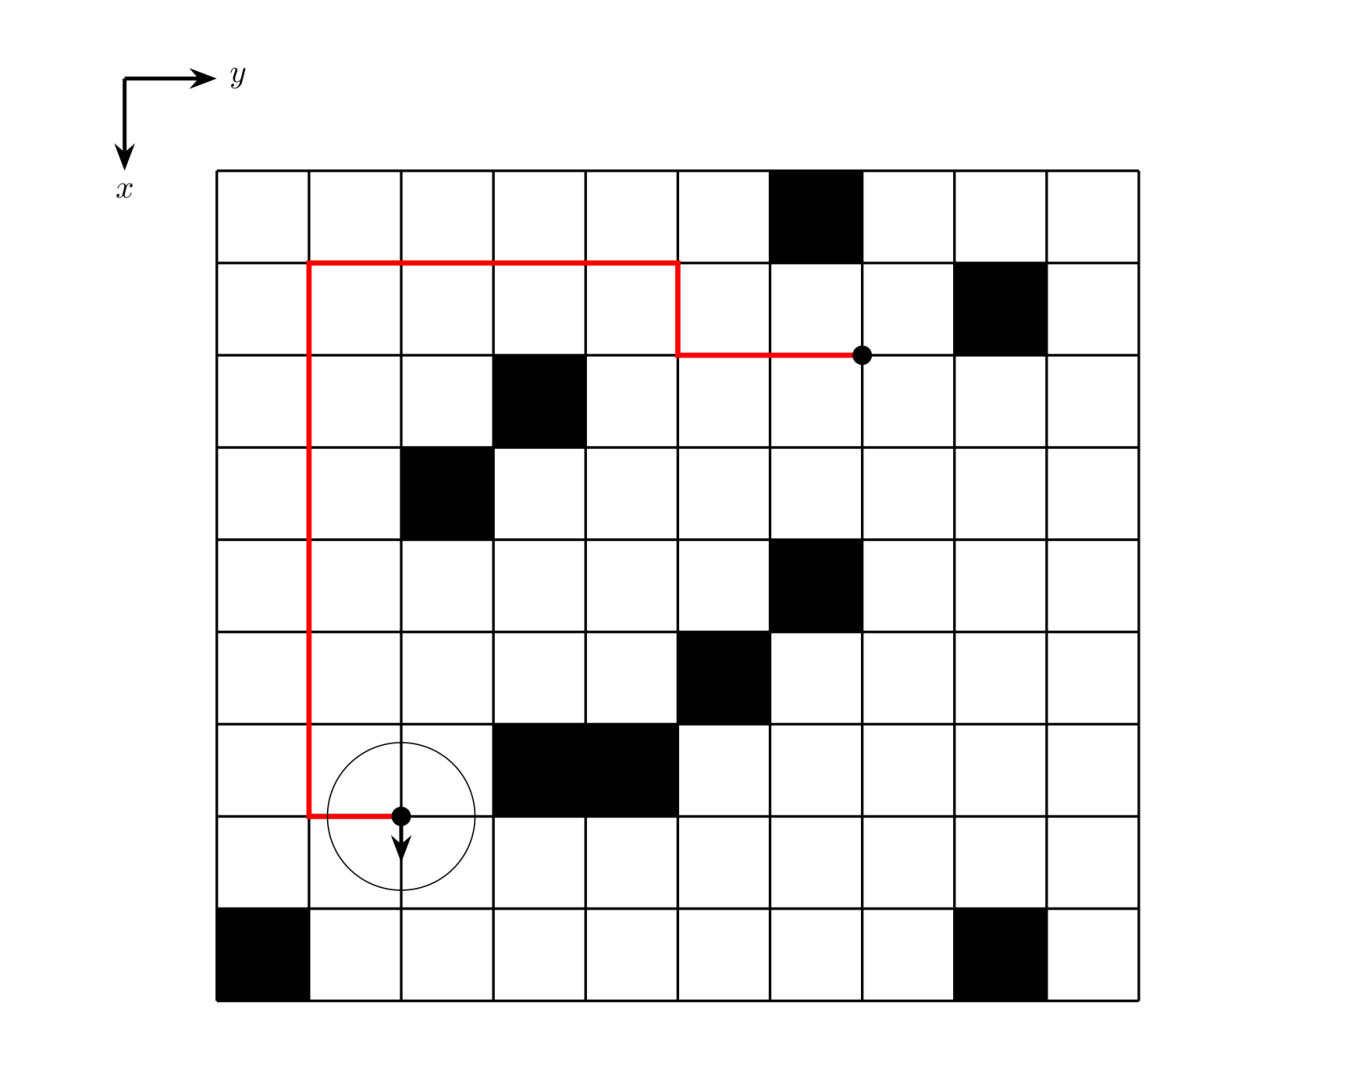
机器人移动学会(RMI)现在正尝试用机器人搬运物品。机器人的形状是一个直径 1.6 1.6 1.6 米的球。在试验阶段,机器人被用于在一个储藏室中搬运货物。储藏室是一个 N × M N\times M N×M 的网格,有些格子为不可移动的障碍。机器人的中心总是在格点上,当然,机器人必须在最短的时间内把物品搬运到指定的地方。机器人接受的指令有:
- 向前移动
1
1
1 步(
Creep); - 向前移动
2
2
2 步(
Walk); - 向前移动
3
3
3 步(
Run); - 向左转(
Left); - 向右转(
Right)。
每个指令所需要的时间为 1 1 1 秒。请你计算一下机器人完成任务所需的最少时间。
输入格式
第一行为两个正整数 N , M ( 1 ≤ N , M ≤ 50 ) N,M\ (1\le N,M\le50) N,M (1≤N,M≤50),下面 N N N 行是储藏室的构造, 0 0 0 表示无障碍, 1 1 1 表示有障碍,数字之间用一个空格隔开。接着一行有 4 4 4 个整数和 1 1 1 个大写字母,分别为起始点和目标点左上角网格的行与列,起始时的面对方向(东 E \tt E E,南 S \tt S S,西 W \tt W W,北 N \tt N N),数与数,数与字母之间均用一个空格隔开。终点的面向方向是任意的。
输出格式
一个整数,表示机器人完成任务所需的最少时间。如果无法到达,输出 − 1 -1 −1。
输入输出样例 #1
输入 #1
9 10
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 0 0 0 1 0
0 0 0 1 0 0 0 0 0 0
0 0 1 0 0 0 0 0 0 0
0 0 0 0 0 0 1 0 0 0
0 0 0 0 0 1 0 0 0 0
0 0 0 1 1 0 0 0 0 0
0 0 0 0 0 0 0 0 0 0
1 0 0 0 0 0 0 0 1 0
7 2 2 7 S
输出 #1
12
解题思路
本题是带方向状态的最短路径搜索问题。机器人是一个直径 1.6 1.6 1.6 米的球,中心始终位于格点上,因此它实际占据的是以中心点为中心的 2 × 2 2 \times 2 2×2 个格子。我们需要在网格中移动机器人,每次可以向前走 1 1 1、 2 2 2 或 3 3 3 步,或者向左/向右转,每个指令耗时 1 1 1 秒。求从起点到终点的最少时间,方向任意。
1. 问题等价转化
- 机器人占据的格子:设中心位于格点 ( i , j ) (i, j) (i,j)( 1 ≤ i < N , 1 ≤ j < M 1 \le i < N,\ 1 \le j < M 1≤i<N, 1≤j<M),则机器人覆盖的四个格子为 ( i , j ) , ( i + 1 , j ) , ( i , j + 1 ) , ( i + 1 , j + 1 ) (i,j), (i+1,j), (i,j+1), (i+1,j+1) (i,j),(i+1,j),(i,j+1),(i+1,j+1)。只要这四个格子中任意一个为障碍(值为 1 1 1),该中心点就不可用。
- 因此,可以预处理一个二维布尔数组
B[i][j],表示中心在 ( i , j ) (i,j) (i,j) 是否可行:B[i][j] = A[i][j] | A[i+1][j] | A[i][j+1] | A[i+1][j+1]。其中A为原始障碍矩阵。 - 状态定义:机器人的状态由中心位置 ( x , y ) (x, y) (x,y) 和当前朝向 d i r dir dir 组成。朝向用 0 ∼ 3 0 \sim 3 0∼3 表示: 0 0 0 北, 1 1 1 东, 2 2 2 南, 3 3 3 西。
- 移动规则:
- 向前移动
1
1
1、
2
2
2 或
3
3
3 步,每步都必须检查新位置的
B是否为假(可行)。若某一步不可行,则更远的步数也必然不可行,可直接break。 - 左转或右转:改变朝向,耗时 1 1 1 秒,位置不变。
- 向前移动
1
1
1、
2
2
2 或
3
3
3 步,每步都必须检查新位置的
- 目标:到达终点 ( E 1 , E 2 ) (E1, E2) (E1,E2),朝向任意,求最小耗时。
2. 算法实现(BFS)
- 预处理:
- 读入 N , M N, M N,M 和障碍矩阵 A A A。
- 构建
B[i][j],其中 i i i 从 1 1 1 到 N − 1 N-1 N−1, j j j 从 1 1 1 到 M − 1 M-1 M−1。
- 初始化:
- 读入起点 ( S 1 , S 2 ) (S1, S2) (S1,S2)、终点 ( E 1 , E 2 ) (E1, E2) (E1,E2) 和初始朝向字符。
- 将字符转换为方向编号
d:N->0, E->1, S->2, W->3。 - 距离数组
D[x][y][dir]初始化为极大值,D[S1][S2][d] = 0。 - 将初始状态入队。
- BFS 过程:
- 从队列取出状态 ( x , y , d i r ) (x, y, dir) (x,y,dir)。
- 若
(
x
,
y
)
=
(
E
1
,
E
2
)
(x, y) = (E1, E2)
(x,y)=(E1,E2),直接输出
D[x][y][dir]并结束。 - 前进:根据当前朝向
dir,确定移动方向向量。例如:- 北: x x x 减少, y y y 不变;
- 东: y y y 增加, x x x 不变;
- 南: x x x 增加, y y y 不变;
- 西:
y
y
y 减少,
x
x
x 不变。
循环步数 s t e p = 1 ∼ 3 step = 1 \sim 3 step=1∼3: - 计算新坐标 ( n x , n y ) (nx, ny) (nx,ny)。
- 若越界或
B[nx][ny]为真,则break(后续步数不可行)。 - 若
D[nx][ny][dir] > D[x][y][dir] + 1,则更新并入队。
- 转向:左转
dir_left = (dir + 3) % 4,右转dir_right = (dir + 1) % 4。若距离可更新,则更新并入队。
- 输出:若队列空仍未到达,输出
-1。
3. 复杂度分析
- 状态数:中心点最多 ( N − 1 ) × ( M − 1 ) (N-1) \times (M-1) (N−1)×(M−1) 个,方向 4 4 4 种,总状态数 O ( N M ) O(NM) O(NM)。
- 转移:每个状态最多尝试 3 3 3 种前进和 2 2 2 种转向,常数次操作。
- 时间复杂度: O ( N M ) O(NM) O(NM), N , M ≤ 50 N, M \le 50 N,M≤50,运算量极小。
- 空间复杂度:距离数组 O ( N M × 4 ) O(NM \times 4) O(NM×4),队列 O ( N M ) O(NM) O(NM),空间消耗可忽略。
总结
本题的关键在于正确理解机器人占据的 2 × 2 2 \times 2 2×2 格子,并预处理出所有可行的中心点。将朝向作为状态的一部分,用 BFS 逐层扩展,向前移动时注意障碍物阻挡,转向直接改变朝向。由于状态数很少,BFS 可以快速求出最短时间。
代码简要说明
- 数组
A和B:A存储原始障碍,B存储中心点是否可行。 - 结构体
Node:包含坐标x, y和方向z。 - 距离数组
D:D[x][y][z]记录到达状态的最短时间,初始化为0x3f。 - BFS 循环:
- 取出队首,若到达终点则输出。
- 根据方向
z处理前进:z=0向北,z=1向东,z=2向南,z=3向西。对每个方向尝试 1 ∼ 3 1 \sim 3 1∼3 步,检查B并更新距离。 - 处理转向:左转
(z+3)%4,右转(z+1)%4,耗时 1 1 1 秒。
- 输出:若队列空仍未到达,输出
-1。
代码内容
#include <bits/stdc++.h>
using namespace std;

#define endl '\n'
typedef long long ll;
typedef unsigned long long ull;
typedef vector<vector<ll>> vvt;
typedef pair<ll,ll> pll;
const ll N=1e3+10;
const ll INF=1e18;
const ll M=1e6+10;
const ll mod=1e9+7;

bool A[55][55],B[55][55];
ll n,m,D[55][55][5],S1,S2,E1,E2;
char W;
struct Node
{
    ll x,y,z;
    Node(ll a,ll b,ll c):x(a),y(b),z(c){}
};
queue<Node> Q;

int main()
{
    ios::sync_with_stdio(0);
    cin.tie(0),cout.tie(0);
    cin>>n>>m;
    for(ll i=1;i<=n;i++)
        for(ll j=1;j<=m;j++) cin>>A[i][j];
    cin>>S1>>S2>>E1>>E2>>W;
    for(ll i=1;i<n;i++)
        for(ll j=1;j<m;j++) B[i][j]=A[i][j]|A[i+1][j]|A[i][j+1]|A[i+1][j+1];
    memset(D,0x3f,sizeof(D));
    ll d=(W=='N'?0:(W=='E'?1:(W=='S'?2:3)));
    Q.push({S1,S2,d});
    D[S1][S2][d]=0;
    while(!Q.empty())
    {
        Node c=Q.front();
        Q.pop();
        if(c.x==E1&&c.y==E2)
        {
            cout<<D[c.x][c.y][c.z];
            return 0;
        }
        if(c.z==0)
            for(ll j=1;j<=3;j++)
                if(D[c.x][c.y][c.z]+1<D[c.x-j][c.y][c.z])
                    if(!B[c.x-j][c.y]&&c.x-j>=1)
                    {
                        D[c.x-j][c.y][c.z]=D[c.x][c.y][c.z]+1;
                        Q.push({c.x-j,c.y,c.z});
                    }
                    else break;
        if(c.z==1)
            for(ll j=1;j<=3;j++)
                if(D[c.x][c.y][c.z]+1<D[c.x][c.y+j][c.z])
                    if(!B[c.x][c.y+j]&&c.y+j<m)
                    {
                        D[c.x][c.y+j][c.z]=D[c.x][c.y][c.z]+1;
                        Q.push({c.x,c.y+j,c.z});
                    }
                    else break;
        if(c.z==2)
            for(ll j=1;j<=3;j++)
                if(D[c.x][c.y][c.z]+1<D[c.x+j][c.y][c.z])
                    if(!B[c.x+j][c.y]&&c.x+j<n)
                    {
                        D[c.x+j][c.y][c.z]=D[c.x][c.y][c.z]+1;
                        Q.push({c.x+j,c.y,c.z});
                    }
                    else break;
        if(c.z==3)
            for(ll j=1;j<=3;j++)
                if(D[c.x][c.y][c.z]+1<D[c.x][c.y-j][c.z])
                    if(!B[c.x][c.y-j]&&c.y-j>=1)
                    {
                        D[c.x][c.y-j][c.z]=D[c.x][c.y][c.z]+1;
                        Q.push({c.x,c.y-j,c.z});
                    }
                    else break;
        for(ll j:{-1,1})
            if(D[c.x][c.y][c.z]+1<D[c.x][c.y][(c.z+j+4)%4])
            {
                Q.push({c.x,c.y,(c.z+j+4)%4});
                D[c.x][c.y][(c.z+j+4)%4]=D[c.x][c.y][c.z]+1;
            }
    }
    cout<<-1;
    return 0;
}

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 4
 0
- 0


 已为社区贡献8条内容

所有评论(0)