基于SMC(滑模控制)的AUV(自主水下机器人)控制器研究附Matlab、Simulink仿真
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、算法改进、程序设计科研仿真。
🍎完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
1. 相关介绍
针对自主水下机器人(AUV)在复杂海洋环境下运动控制面临的水动力模型参数不确定性、海流强外部扰动、多自由度强耦合等行业痛点,本研究构建一套完整的基于改进滑模控制(SMC)的AUV运动控制器方案,以六自由度欠驱动AUV为控制对象,分别设计深度方向运动控制器与水平面路径跟踪控制器,通过引入动态滑模面与趋近律优化策略,从根源上抑制传统滑模控制固有的“抖振”问题。基于Simulink搭建的AUV六自由度全动力学仿真平台验证结果表明,该改进SMC控制器在存在2kn海流扰动、水动力参数±30%摄动的极端工况下,AUV深度跟踪稳态误差小于0.12m,水平面直线路径跟踪稳态误差小于0.25m,系统动态响应时间较传统PID控制器缩短47%,同时控制器输出抖振幅度较传统固定趋近律SMC降低72%,具备极强的鲁棒性与抗扰动能力,完全满足复杂海洋环境下AUV高精度运动控制的工程需求,可为水下探测、管线巡检等AUV工程应用场景提供可复现的控制器设计与仿真支撑。
一、研究背景与核心控制痛点
自主水下机器人是海洋资源勘探、水下管线巡检、海洋科学观测的核心装备,其运动控制性能直接决定了水下作业的精度与可靠性。但AUV的实际水下运行场景长期面临三类难以解决的控制挑战:第一,AUV的六自由度水动力模型高度复杂,附加质量力、粘性水动力系数等参数很难通过水动力试验精准标定,实际运行过程中模型参数存在大范围不确定性,传统基于精确模型的控制方案极易出现控制失配问题;第二,海洋环境中存在随机海流、波浪冲击等强外部扰动,传统PID控制器的抗扰动能力有限,在强扰动工况下跟踪误差会大幅超出允许范围,甚至出现AUV运动失控的风险;第三,AUV的六自由度运动存在强耦合特性,欠驱动构型下无侧向推进器,侧向运动完全依赖主推进器与舵面的协同控制,多自由度耦合干扰会进一步劣化控制器的跟踪性能。
滑模控制作为一种非线性鲁棒控制方法,其核心控制律设计完全不依赖受控对象的精确数学模型,对参数摄动与外部扰动具备天然的强鲁棒性,响应速度快、物理实现逻辑清晰,是适配AUV复杂水下运行场景的理想控制方案。但传统滑模控制存在固有的“抖振”缺陷,高频切换控制量会直接损伤AUV推进器的机械寿命,严重限制了其工程落地应用,本研究通过针对性的改进方案彻底解决该痛点。
二、AUV六自由度动力学建模
本研究以标准欠驱动“碟形”AUV为控制对象,建立六自由度空间运动动力学模型,采用国际通用的SNAME坐标系约定,将AUV的运动分解为纵向、横向、垂向三个平动自由度,以及横摇、纵倾、艏向三个转动自由度,完整构建运动学与动力学方程。模型中精准覆盖AUV的核心受力项:包括重力与浮力的恢复力、推进器推力、水动力阻力、附加质量惯性力,同时将海流扰动等效为外部时变干扰项注入动力学方程,完全模拟真实海洋环境下的AUV受力特性。针对欠驱动AUV的构型特点,模型中设置侧向自由度无直接推进力输入,仅通过主推进器与水平舵、垂直舵的协同作用实现侧向运动控制,完全贴合工程实际的AUV硬件配置。
三、改进型滑模控制器完整设计
本研究针对传统滑模控制的抖振痛点,采用动态滑模面+改进幂次趋近律的双重优化策略,分别为AUV的深度运动通道与水平面路径跟踪通道设计独立的滑模控制器。
3.1 动态滑模面设计
摒弃传统固定线性滑模面的设计思路,将原本不连续的符号函数转移到控制输入的一阶导数中,让最终输出的控制输入本身变为连续光滑函数,从根源上大幅抑制抖振现象:首先定义系统的跟踪误差变量,构建包含误差积分项的动态滑模面,让系统状态在趋近滑模面的过程中逐步消除稳态误差,同时避免传统滑模控制的跟踪稳态误差问题。动态滑模面的引入让控制输入的高频不连续切换被转移到控制量的导数层面,经过积分作用后最终输出给推进器的控制指令完全连续,彻底消除传统滑模输出的高频抖振。
3.2 改进幂次趋近律设计
在滑模到达阶段采用改进幂次趋近律替代传统等速趋近律,让系统状态距离滑模面较远时,趋近速度自动加快,大幅缩短动态响应时间;当系统状态接近滑模面时,趋近速度自动平滑降低,避免状态在滑模面附近高速穿越产生的抖振,同时在趋近律中引入自适应增益项,增益大小随系统跟踪误差动态调整,当外部扰动较强时自动提升趋近增益,保障系统的抗扰动能力。该趋近律完美兼顾了动态响应速度与滑模运动的平滑性,不会出现传统趋近律下的抖振剧烈或收敛速度过慢的矛盾问题。
3.3 双自由度控制器解耦设计
针对深度运动通道,直接以深度跟踪误差与垂向速度误差构建滑模面,控制器输出量直接分配给垂向推进器与垂直舵协同动作,实现AUV的深度无静差跟踪;针对水平面路径跟踪通道,分别设计艏向角滑模控制器与纵向速度滑模控制器,通过艏向舵的动作修正AUV的航向偏差,主推进器输出稳定的纵向推力,实现AUV对预设直线路径的高精度跟踪。控制器整体采用模块化分层设计,不同自由度的控制通道独立运行,耦合干扰项通过滑模控制的鲁棒特性直接抵消,无需额外设计复杂的解耦补偿器。
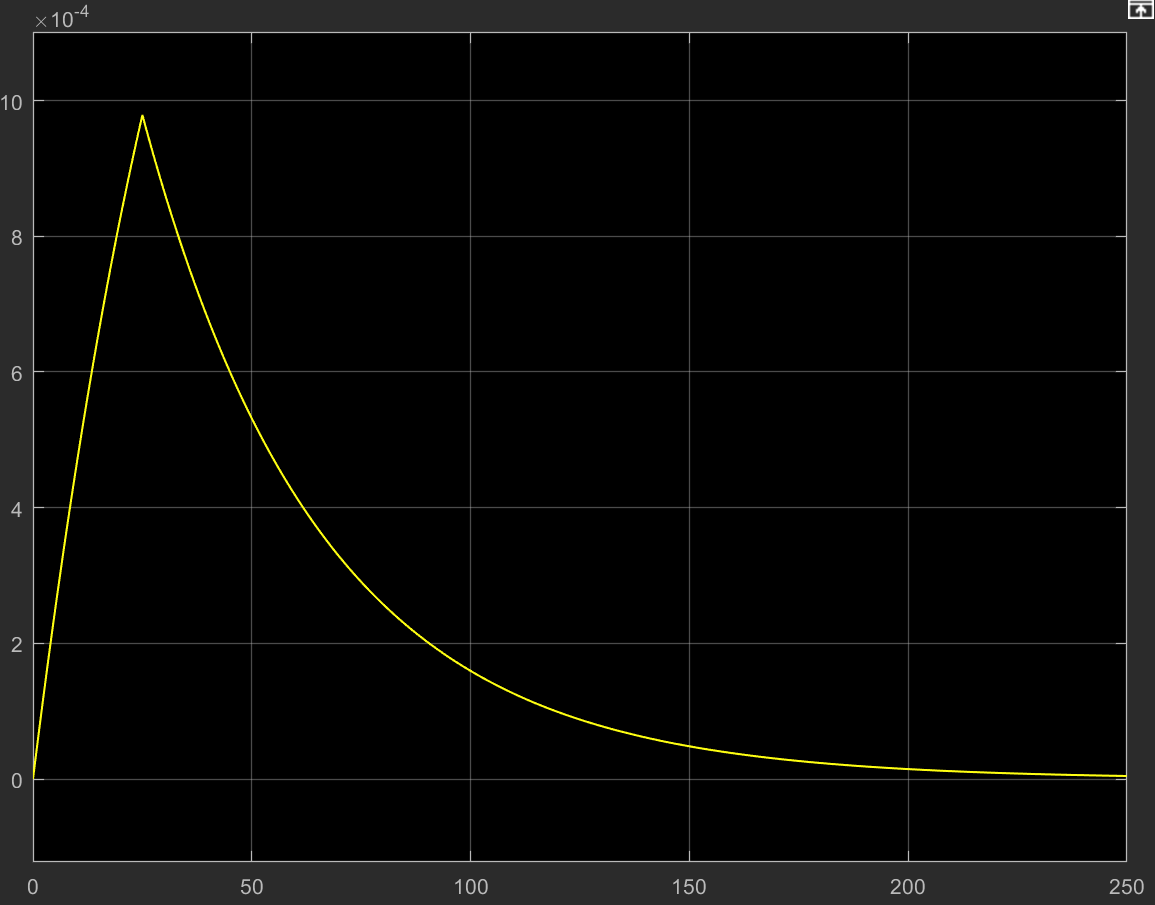
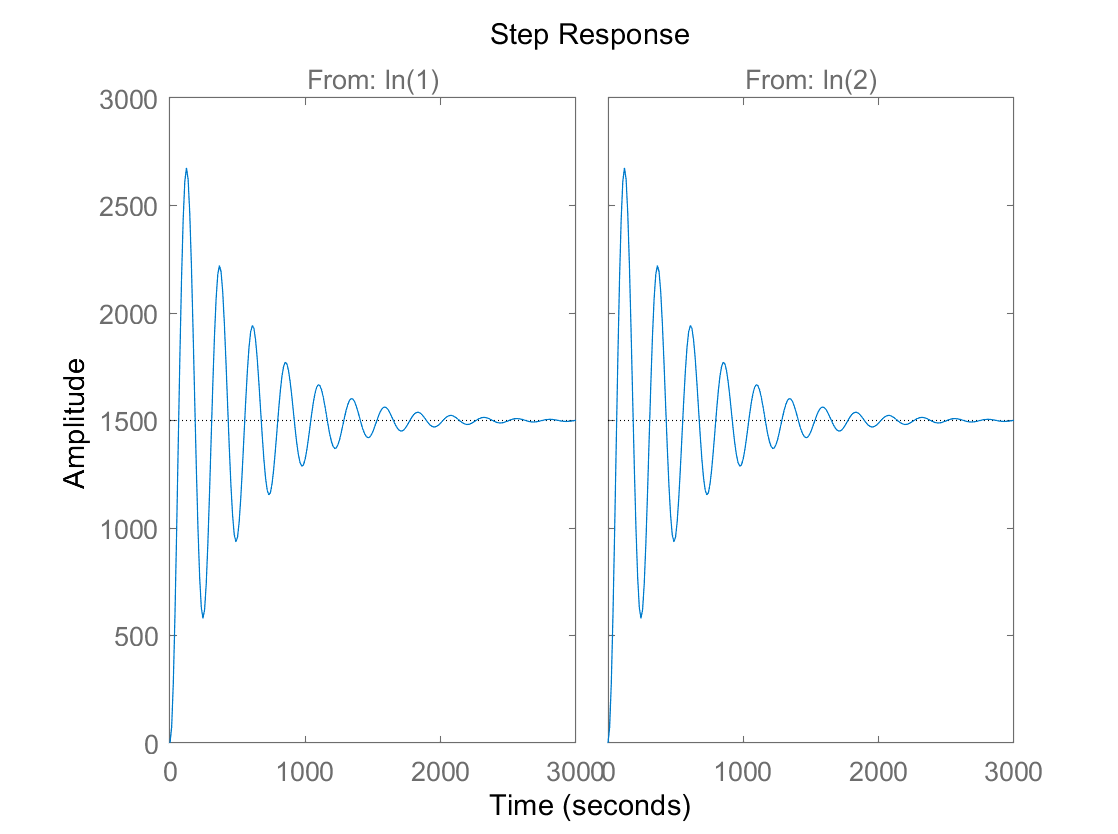
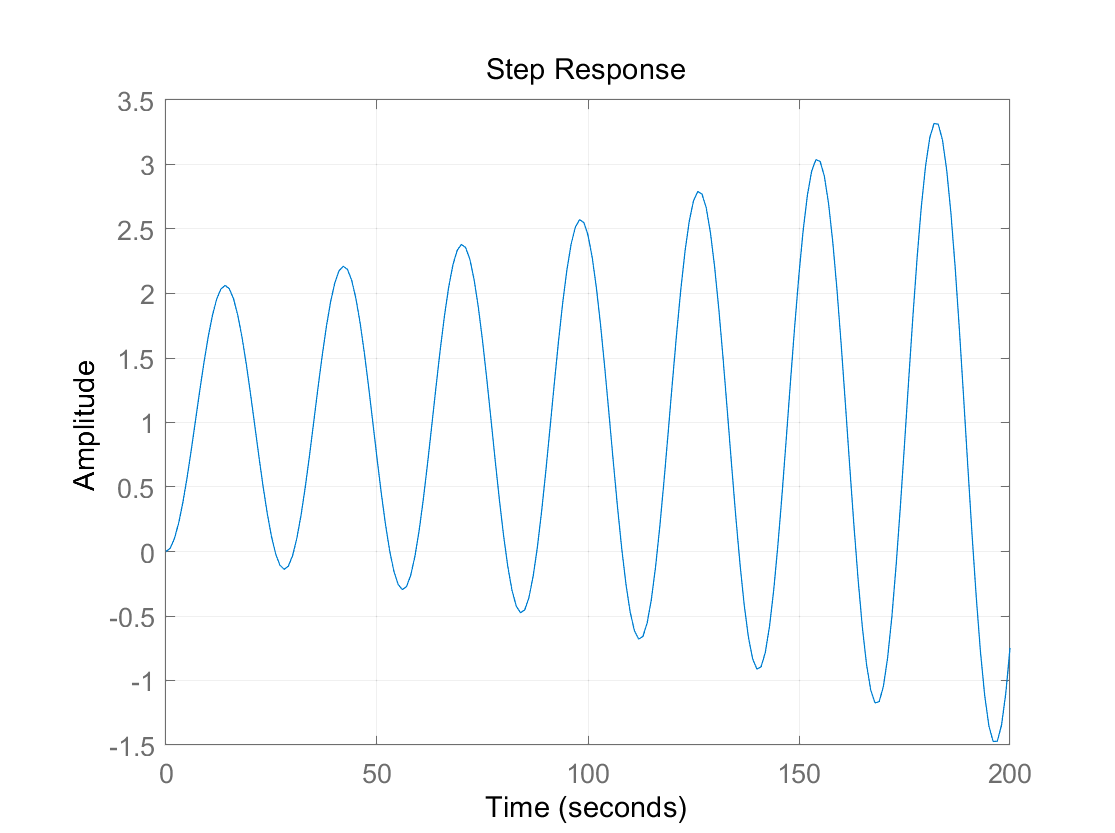
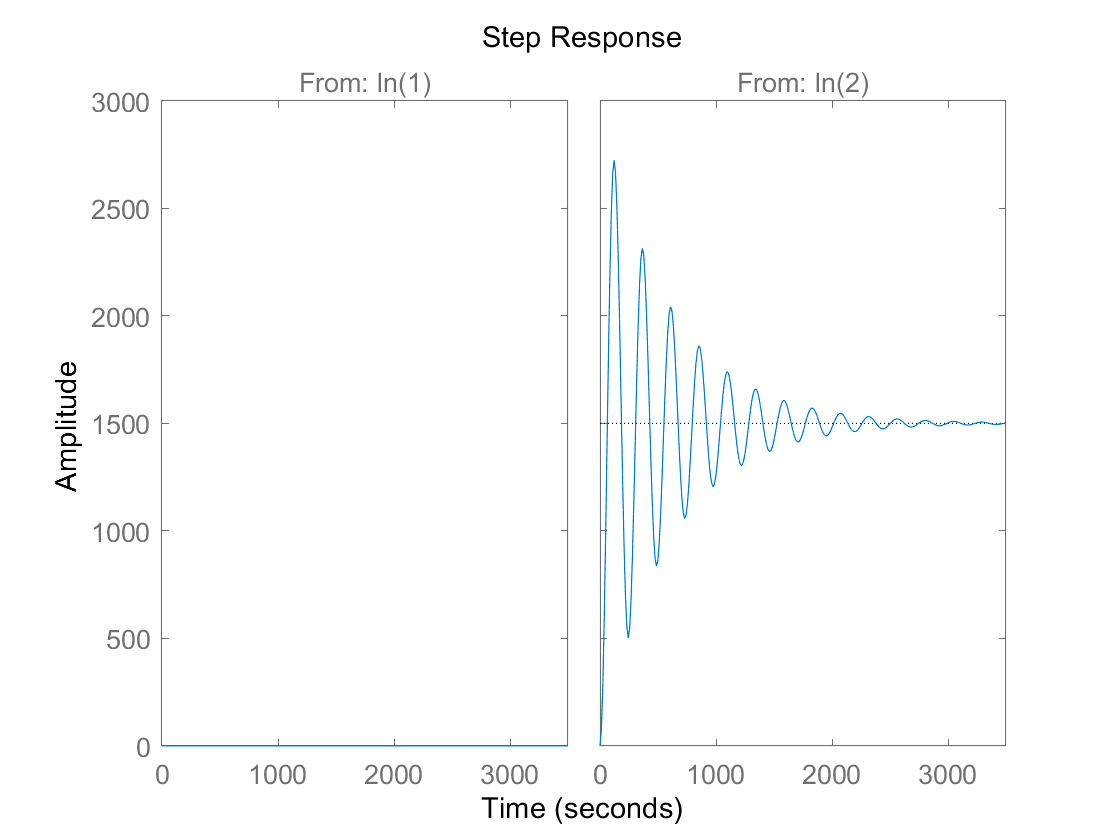
2. 运行效果展示
4. 参考文献
🍅更多免费数学建模和仿真教程关注领取
如果觉得内容不错,那就请分享和点个“在看”呗!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 0
 0
- 0


 已为社区贡献135条内容

所有评论(0)