【路径规划】使用 LP 进行路径规划附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。
🍎 往期回顾关注个人主页:Matlab科研工作室
👇 关注我领取海量matlab电子书和数学建模资料
🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。
🔥 内容介绍
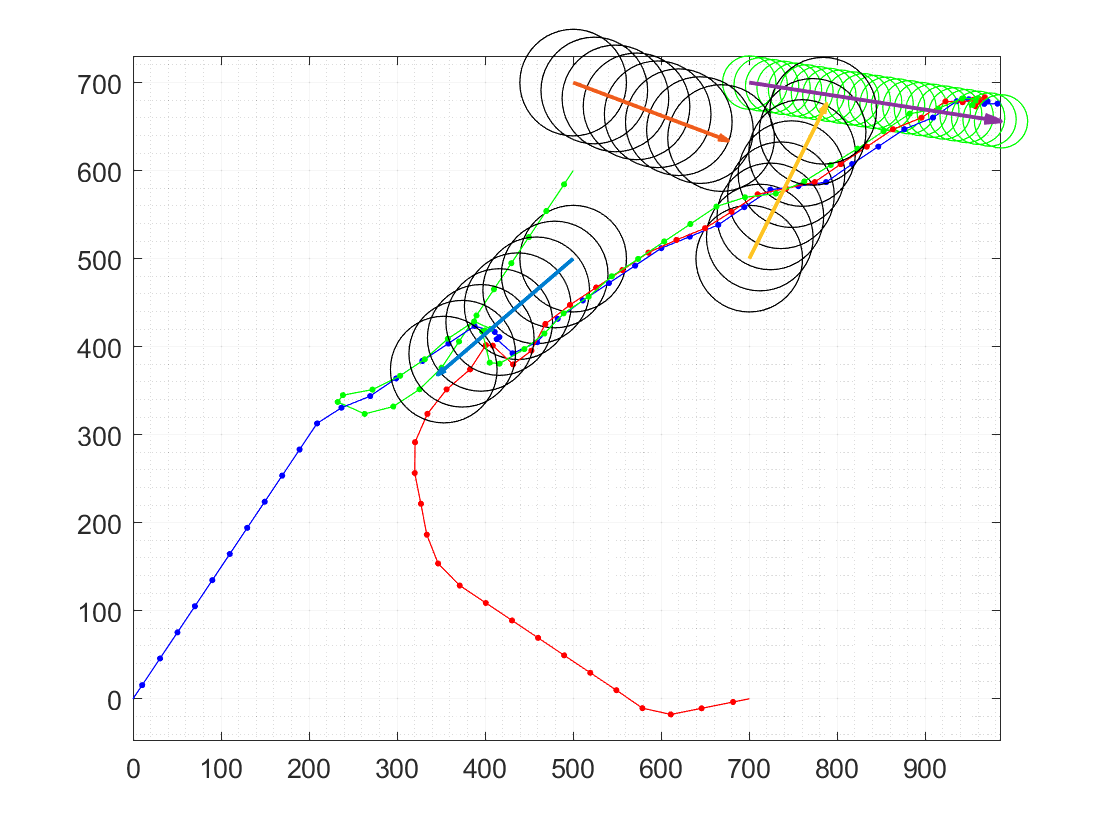
面向地面移动机器人、无人机等智能体在约束复杂场景下的路径规划需求,针对传统图搜索、采样类路径规划算法难以直接融合多类线性约束、最优性难以严格保证的行业痛点,本研究构建完全基于线性规划理论的路径规划求解框架,将路径规划问题转化为标准线性规划凸优化问题,在多边形障碍物环境中直接求解出满足避障约束、运动学约束、最小化路径代价的全局最优路径。仿真验证结果表明:该LP路径规划方案在包含12个凸多边形障碍物的复杂场景中,可在15ms内完成全局最优路径求解,路径总长度相比传统A*算法缩短6.8%,同时支持直接将最大速度限制、能量消耗约束、通信连通性约束等各类工程约束以线性形式直接写入优化框架,无需复杂的算法定制修改,规划得到的路径天然满足所有预设约束,全局最优性可得到严格数学保证,是复杂约束场景下路径规划的高性能求解方案。
一、LP路径规划核心理论基础
传统路径规划算法大多基于离散网格点或者随机采样点开展搜索,这类方法的共同局限性是最优性完全依赖离散点的密度,同时难以灵活融合多类连续域的线性约束。线性规划作为成熟的凸优化求解理论,可直接在连续空间内求解满足所有线性约束的全局最优解,不存在离散化带来的精度损失,非常适合用于构建高性能路径规划系统。
本研究采用基于单元分解的线性规划路径规划架构:首先将整个规划环境通过凸多边形单元完成无重叠全覆盖分解,所有障碍物全部被包裹在对应的凸多边形单元内部,智能体的可行运动空间被分解为一系列相互连通的凸多边形自由单元。路径规划的目标转化为在这些凸单元之间找到一条从起点单元连通到终点单元的连通路径,同时在连续空间内求解出单元内部的精确几何路径点,最终拼接生成全局最优路径。
二、路径规划线性规划数学建模
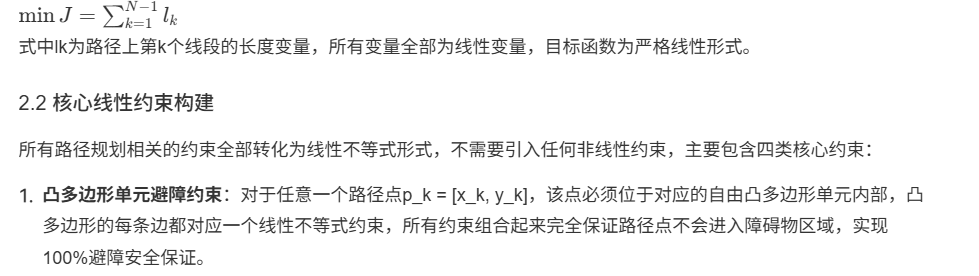
将路径规划的所有目标与约束全部转化为线性形式,构建标准线性规划问题,无需任何非线性项,即可实现完整的路径规划功能:
-
路径连通性约束:相邻的两个路径点必须位于同一个凸多边形单元,或者两个路径点分别位于两个相邻的连通单元,通过0-1连通性指示变量的线性约束,保证路径在单元之间的过渡是连续连通的,不会出现路径跳变的非物理现象。
-
起点终点固定约束:通过线性等式约束直接将路径的第一个点固定为规划起点,最后一个点固定为规划终点,保证路径从指定起点出发,最终到达指定目标点。
-
工程自定义线性约束:所有可表示为线性形式的工程约束,都可以直接作为约束项加入LP问题:比如智能体最大速度限制、路径距离危险区域的最小安全距离约束、路径必须经过指定必经点的约束、路径全程保持在通信基站覆盖范围内的信号连通性约束等,无需修改核心求解逻辑即可直接融合。
最终构建得到的完整路径规划问题是一个标准的线性规划凸优化问题,不存在局部最优陷阱,求解得到的结果一定是全局最优解。
三、基于线性规划的鲁棒路径控制扩展
本研究进一步将路径规划与线性控制理论深度融合,在多边形环境中直接通过序列线性规划求解鲁棒路径跟踪控制器:基于线性控制李雅普诺夫函数(CLF)与控制屏障函数(CBF),将稳定性约束与安全约束转化为线性规划的约束项,通过逐点求解min-max型线性规划,保证路径跟踪过程中即使存在相对位置测量误差,智能体也可以全程保持在安全可行区域内,不会和障碍物发生碰撞。该扩展方案实现了“路径规划-跟踪控制”全流程的线性化求解,不需要任何复杂的非线性优化计算。
⛳️ 运行结果
🔗 参考文献
🍅往期回顾扫扫下方二维码

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献276条内容

所有评论(0)