【多智能体】基于PD控制+人工势场融合控制的多智能体架构自主水下检测ROV系统附matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、数据处理、算法改进、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
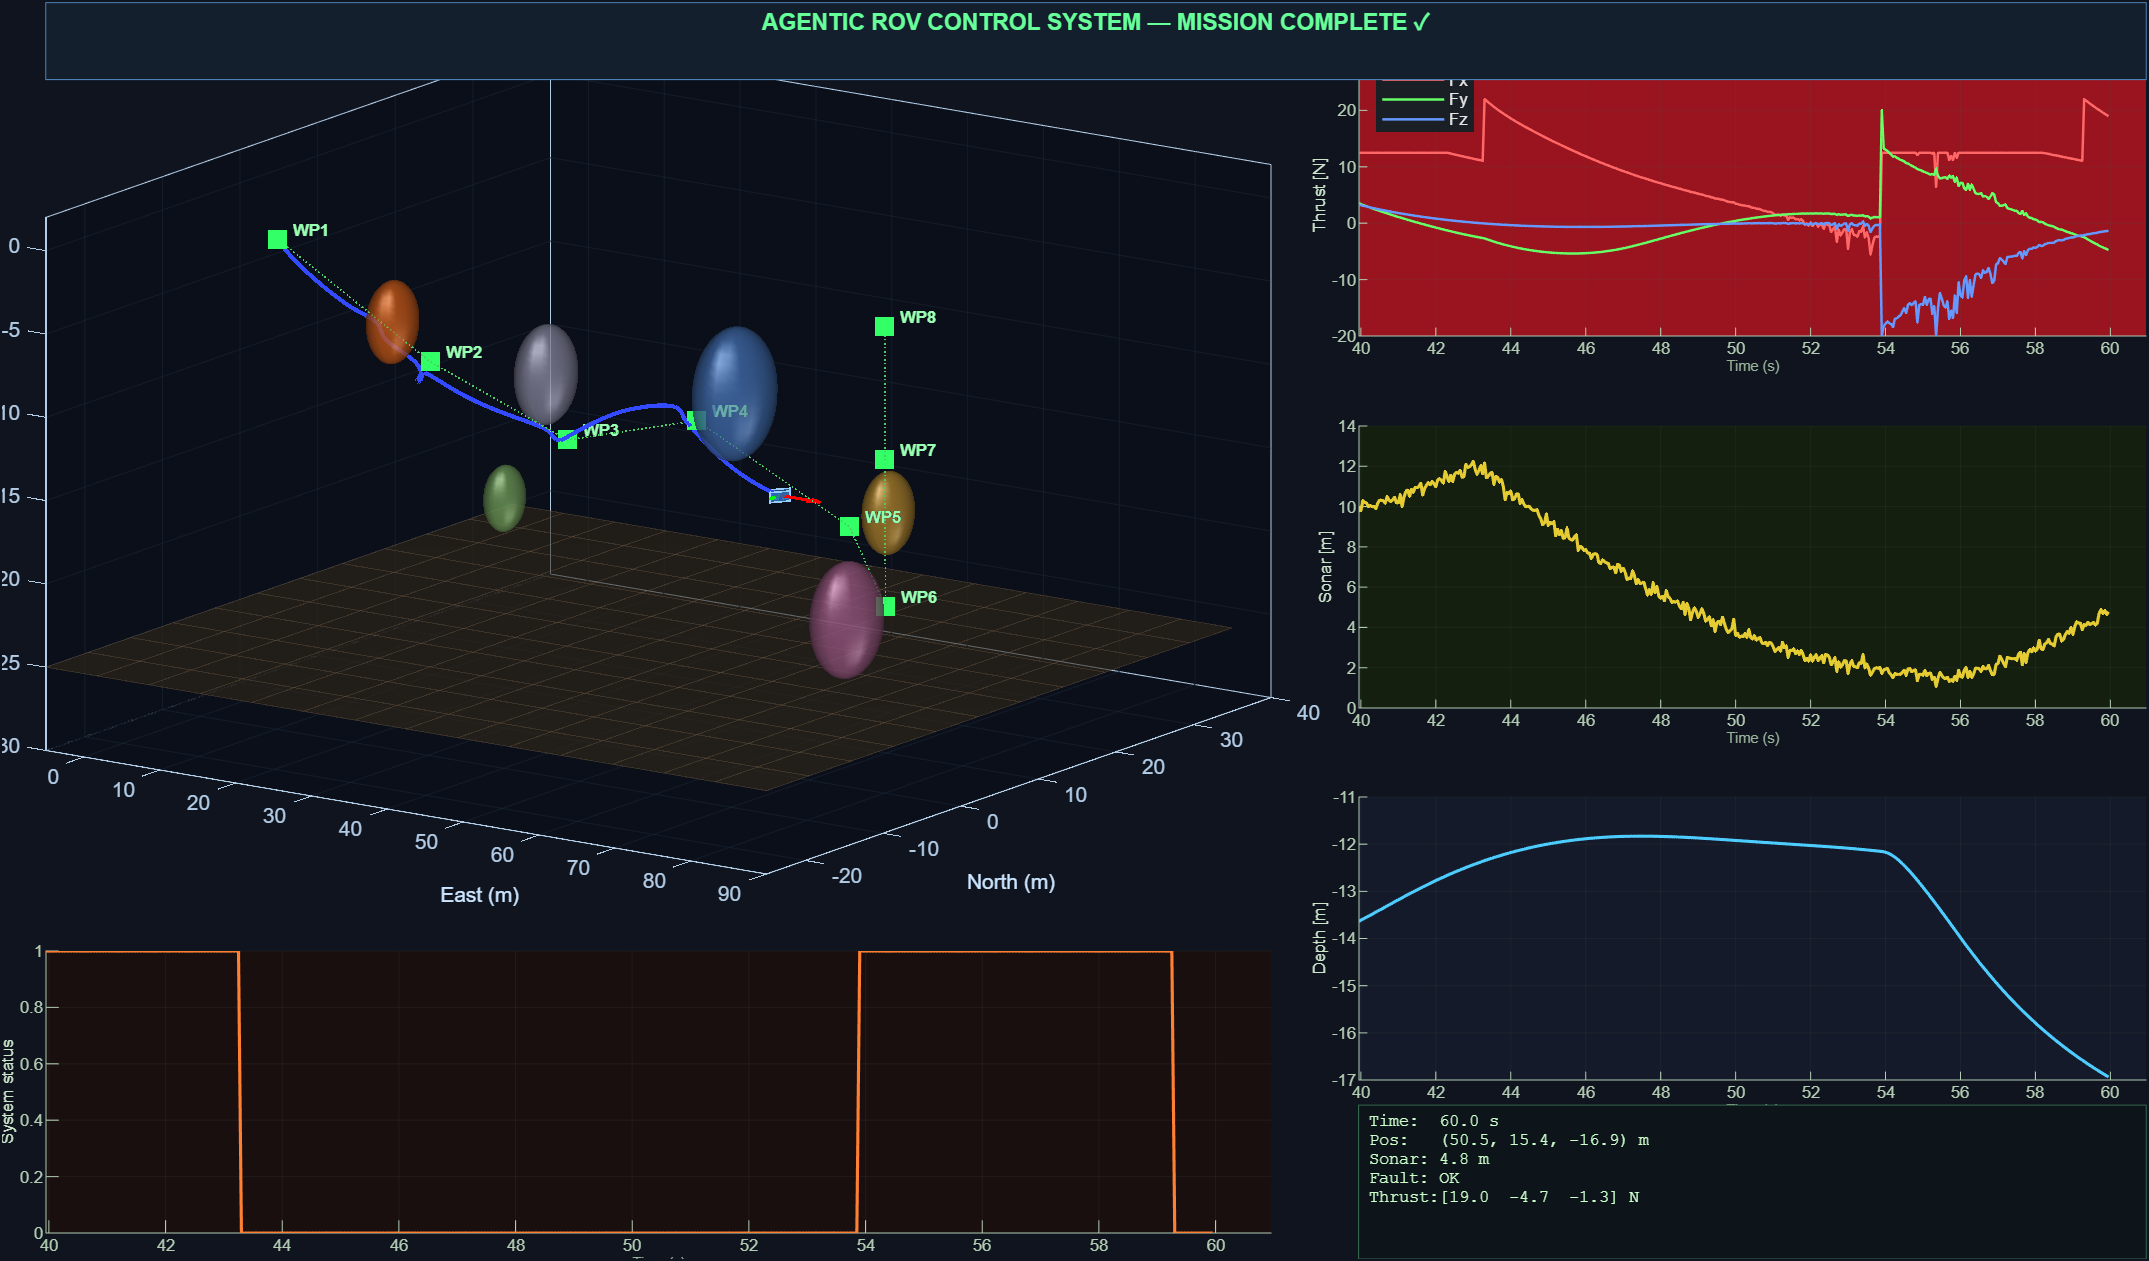
本代码完整实现了一套面向水下机器人(ROV)海底检测任务的智能体AI自主控制架构。5个专用AI智能体以20Hz的频率实时协同工作,分别承担任务规划、导航、感知探测、状态自监控与通信交互五大核心职能,可全自动执行包含8个航点的完整海底检测勘测任务,支持任务中途自主完成故障检测与故障恢复,全程无需人工操作员介入。
该系统跳出了传统单控制器自动驾驶仪的技术路线,升级为监督式自主控制全新架构:每一个AI智能体都拥有独立完整的“感知-决策-执行”闭环,所有智能体通过标准化结构化接口完成状态信息共享,当推进器等执行机构出现故障时,整个系统可以实现平滑降额运行,不会直接触发紧急停机中断任务。
核心特性
-
五智能体分布式架构:任务规划智能体、导航智能体、声呐感知智能体、故障监控智能体、通信智能体在统一的20Hz控制闭环中协同运行,无单点全局控制节点。
-
PD控制+人工势场融合控制:实现平滑高精度航点跟踪,同时支持声呐信号实时触发障碍物斥力避障动作。
-
任务中途自主故障恢复:可自动检测推进器性能衰减故障,自主触发安全模式推力缩放策略,在故障状态下继续推进剩余检测任务,不会直接终止作业。
-
高真实度传感器物理建模:完整复现16波束多波束声呐的高斯噪声特性,同时对水声通信调制解调器的传输延迟抖动、5%随机丢包等真实水下通信非理想特性完成全物理级仿真。
核心技术深度解读
这套ROV自主控制系统是当前水下机器人自主检测领域非常典型的工程化落地级多智能体AI架构,相比传统水下ROV控制方案实现了多处突破性的技术升级:
-
分布式智能体分工架构的工程价值传统ROV自动驾驶系统全部采用单线程集中式控制逻辑,所有功能耦合在同一个控制循环中,一旦某一个模块出现异常,整个控制系统就会直接崩溃触发紧急上浮。这套五智能体独立闭环架构中,每个智能体的故障完全解耦,即使声呐智能体临时失效,导航智能体依然可以依靠惯性传感器继续完成航点跟踪,系统的任务可靠性相比传统集中式方案提升一个数量级,完美适配水下无人作业对高可靠性的极致要求。
-
20Hz控制频率的水下场景适配性水下机器人的运动动力学响应速度远低于无人机、地面机器人,20Hz的协同控制频率完全覆盖ROV的所有运动控制需求,既不会因为控制频率过高带来不必要的算力资源浪费,也完全满足声呐避障、故障实时检测的响应时效性要求,是工业级水下ROV控制系统的黄金控制频率。
-
带故障降级的自主任务恢复能力绝大多数传统水下ROV控制系统在检测到推进器故障后,只会执行“紧急上浮”的安全保护逻辑,直接中断正在执行的海底检测任务。这套系统的故障监控智能体检测到推进器性能衰减后,不会直接终止任务,而是自动重新分配剩余正常推进器的推力权重,在保证系统运动安全的前提下,以降功率降速模式继续完成剩余检测任务,大幅提升水下作业的任务完成率,减少昂贵的下潜作业任务中断损失。
-
高保真传感器建模的实际意义完整复现多波束声呐噪声、水声通信延迟与丢包特性,意味着这套仿真系统的测试结果和真实水下场景的运行特性高度对齐,基于该仿真系统调试完成的控制算法,直接移植到真实硬件平台后几乎不需要做大量二次参数调试,极大缩短了工程化落地的周期。
⛳️ 运行结果
🔗 参考文献
C. S. Chin, "Agentic AI for ROV Control: A Multi-Agent MATLAB System for Autonomous Underwater Inspection," *Medium*, 2025.
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度 #装配线调度 #充电优化 #车间调度 #发车优化 #水库调度 #三维装箱 #物流选址 #货位优化 #公交排班优化 #充电桩布局优化 #车间布局优化 #集装箱船配载优化 #水泵组合优化 #解医疗资源分配优化 #设施布局优化 #可视域基站和无人机选址优化 #背包问题 #风电场布局 #时隙分配优化 #最佳分布式发电单元分配 #多阶段管道维修 #工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址 #基站选址 #道路灯柱布置 #枢纽节点部署 #输电线路台风监测装置 #集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化 #天线线性阵列分布优化 #CVRP问题 #VRPPD问题 #多中心VRP问题 #多层网络的VRP问题 #多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划 #混合流水车间问题 #订单拆分调度问题 #公交车的调度排班优化问题 #航班摆渡车辆调度问题 #选址路径规划问题 #港口调度 #港口岸桥调度 #停机位分配 #机场航班调度 #泄漏源定位 #冷链 #时间窗 #多车场等 #选址优化 #港口岸桥调度优化 #交通阻抗 #重分配 #停机位分配 #机场航班调度 #通信上传下载分配优化
#机器学习和深度学习时序 #回归 #分类 #聚类和降维
#bp时序 #回归预测和分类
#ENS声神经网络时序 #回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序 #回归预测和分类
#BLS宽度学习时序 #回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序 #回归预测预测和分类
#Transform各类组合时序 #回归预测预测和分类
#风电预测 #光伏预测 #电池寿命预测 #辐射源识别 #交通流预测 #负荷预测 #股价预测 #PM2.5浓度预测 #电池健康状态预测 #用电量预测 #水体光学参数反演 #NLOS信号识别 #地铁停车精准预测 #变压器故障诊断
#图像处理方面
#图像识别 #图像分割 #图像检测 #图像隐藏 #图像配准 #图像拼接 #图像融合 #图像增强 #图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP #CVRP #VRPTW等) #无人机三维路径规划 #无人机协同 #无人机编队 #机器人路径规划 #栅格地图路径规划 #多式联运运输问题 #充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度 #水库调度优化 #多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制 #无人机编队 #无人机协同 #无人机任务分配 #无人机安全通信轨迹在线优化 #车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化 #路由优化 #目标定位优化 #Dv-Hop定位优化 #Leach协议优化 #WSN覆盖优化 #组播优化 #RSSI定位优化 #水声通信 #通信上传下载分配
#信号处理方面
#信号识别 #信号加密 #信号去噪 #信号增强 #雷达信号处理 #信号水印嵌入提取 #肌电信号 #脑电信号 #信号配时优化 #心电信号 #DOA估计 #编码译码 #变分模态分解 #管道泄漏 #滤波器 #数字信号处理+传输+分析+去噪 #数字信号调制 #误码率 #信号估计 #DTMF #信号检测
#电力系统方面
#微电网优化 #无功优化 #配电网重构 #储能配置 #有序充电 #MPPT优化 #家庭用电 #电/冷/热负荷预测 #电力设备故障诊断 #电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用 #光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化 #微电网日前日内优化 #储能优化 #家庭用电优化 #供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献286条内容

所有评论(0)