【花雕学编程】Arduino BLDC 之差速越野机器人滑移感知与自适应扭矩控制
Arduino BLDC 之差速越野机器人“滑移感知 + 自适应扭矩控制”的核心,是把左右轮从“固定速度差速”升级为“基于滑移率反馈的独立扭矩管理”:先通过编码器、IMU 和电机电流估计轮地滑移状态,再动态调节左右轮扭矩输出,使机器人在沙地、碎石、泥泞、斜坡等低附着或附着突变地面上保持牵引力、航向稳定和姿态可控。
主要特点
. 差速驱动 + 扭矩矢量分配
差速底盘通常由左右两个 BLDC 独立驱动,运动指令为线速度 V 和角速度 ω。传统做法是把 V、ω 直接拆成左右轮速度;而扭矩矢量分配则把目标转为左右轮扭矩或 q 轴电流:
左轮扭矩 ≈ 基础扭矩 − 转向补偿扭矩
右轮扭矩 ≈ 基础扭矩 + 转向补偿扭矩
在 SimpleFOC 中,这通常对应 MotionControlType::torque 或电流环控制。扭矩模式比纯速度模式更适合越野场景,因为速度环在打滑时会持续加大输出,反而加剧空转;扭矩模式则可以直接限制轮端输出力。
. 滑移感知:从“转速差”到“滑移率估计”
滑移率描述的是轮子理论线速度与实际车体速度之间的偏差。工程上可写作:
驱动滑移率 s ≈ (v_wheel − v_body) / max(v_wheel, v_body)
其中 v_wheel 来自编码器转速,v_body 来自 IMU 加速度积分、多轮融合或低速下的运动学估计。当左右轮转速差明显增大、电机角加速度异常、电流上升但速度不上升、IMU 横摆率与转向指令不一致时,都可以作为打滑判据。
更稳健的做法不是只看单一阈值,而是结合:
左右轮转速差
轮速加速度变化率
电机电流饱和程度
IMU 横摆角速度与纵向加速度
编码器累计里程与期望轨迹偏差
这样可以减少误判,比如把原地转向、越障抬轮或短暂悬空误判为打滑。
. 自适应扭矩控制:抑制打滑并恢复牵引
一旦检测到某侧轮滑移率升高,控制器应降低该侧扭矩,同时把剩余可用扭矩分配给附着更好的一侧,类似电子限滑差速器逻辑:
打滑侧:快速降扭,避免继续刨地或空转
附着侧:适度增扭,维持前进牵引力
转向侧:根据横摆误差补偿左右扭矩差,防止跑偏
恢复阶段:缓慢增加扭矩,避免再次打滑
如果追求更精细的控制,可以引入最优滑移率跟踪。轮胎或履带与地面之间通常存在一个“最大附着点”,滑移率过小牵引不足,过大则进入空转。自适应控制的目标不是把滑移率压到零,而是让它保持在可牵引区间内。
. 分层实时控制架构
从嵌入式实现角度,建议分为三层:
上层:接收遥控、路径规划或自主导航指令,输出期望线速度和角速度
中层:估计滑移率、判断附着状态,计算左右轮目标扭矩
底层:FOC 电流环执行扭矩指令,并读取编码器、IMU、电流和温度反馈
在 Arduino 生态中,AVR 可以跑轻量差速和简单滑移抑制;若要同时做 FOC、IMU 融合、滑移率估计和扭矩分配,更推荐 ESP32、Teensy 4.x 或 STM32F4/F7。
应用场景
野外巡检与地质探测:草地、碎石、泥地、沙地等地面附着变化剧烈,滑移感知能避免机器人越加速越陷车。
农业与林业移动平台:垄沟、湿土、落叶层容易使单侧轮打滑,自适应扭矩可减少跑偏和土壤扰动。
救援与废墟侦察:瓦砾、斜坡、湿滑地面会导致差速底盘姿态突变,扭矩矢量可辅助保持航向稳定。
矿山、隧道、工地巡检:地面可能有积水、油污、碎石和坡度变化,单侧低附着时传统差速容易失控。
科研与竞赛平台:适合验证滑移率估计、扭矩分配、IMU 融合、FOC 伺服和嵌入式实时控制。
需要注意的事项
必须闭环控制,不能只靠开环 ESC
滑移感知依赖编码器反馈,自适应扭矩依赖电流环或扭矩环。普通航模 ESC 只能做开环速度控制,无法精确估计滑移率,也难以实现稳定的扭矩分配。
车体速度估计是难点
滑移率计算需要知道“车体实际速度”,但越野环境中 GPS 可能不稳定,视觉里程计也可能受光照和扬尘影响。可先用多轮编码器融合、IMU 加速度积分和运动学约束做初步估计,再逐步引入更鲁棒的车速观测器。
扭矩分配要考虑转向与横摆耦合
差速越野机器人打滑时不仅会丢失牵引,还容易出现跑偏、甩尾或原地旋转。扭矩分配不能只抑制空转,还要结合 IMU 横摆角速度修正左右扭矩差,否则机器人可能“不滑了,但方向歪了”。
控制频率和计算资源要匹配
FOC 电流环通常需要较高频率,滑移估计和扭矩分配也应保持毫秒级响应。如果所有算法都挤在 Arduino Uno 上,控制周期会抖动,IMU 滤波和电机闭环都会受影响。建议把电机闭环放在下位 MCU,路径规划和视觉放在上位机。
安全降级比性能更重要
当滑移率持续过高、IMU 数据异常、电机过流、编码器失联或电池欠压时,应进入降扭、限速或停机状态。扭矩变化也要加斜率限制,避免从“全力输出”瞬间切到“完全降扭”,造成机械冲击或姿态突变。
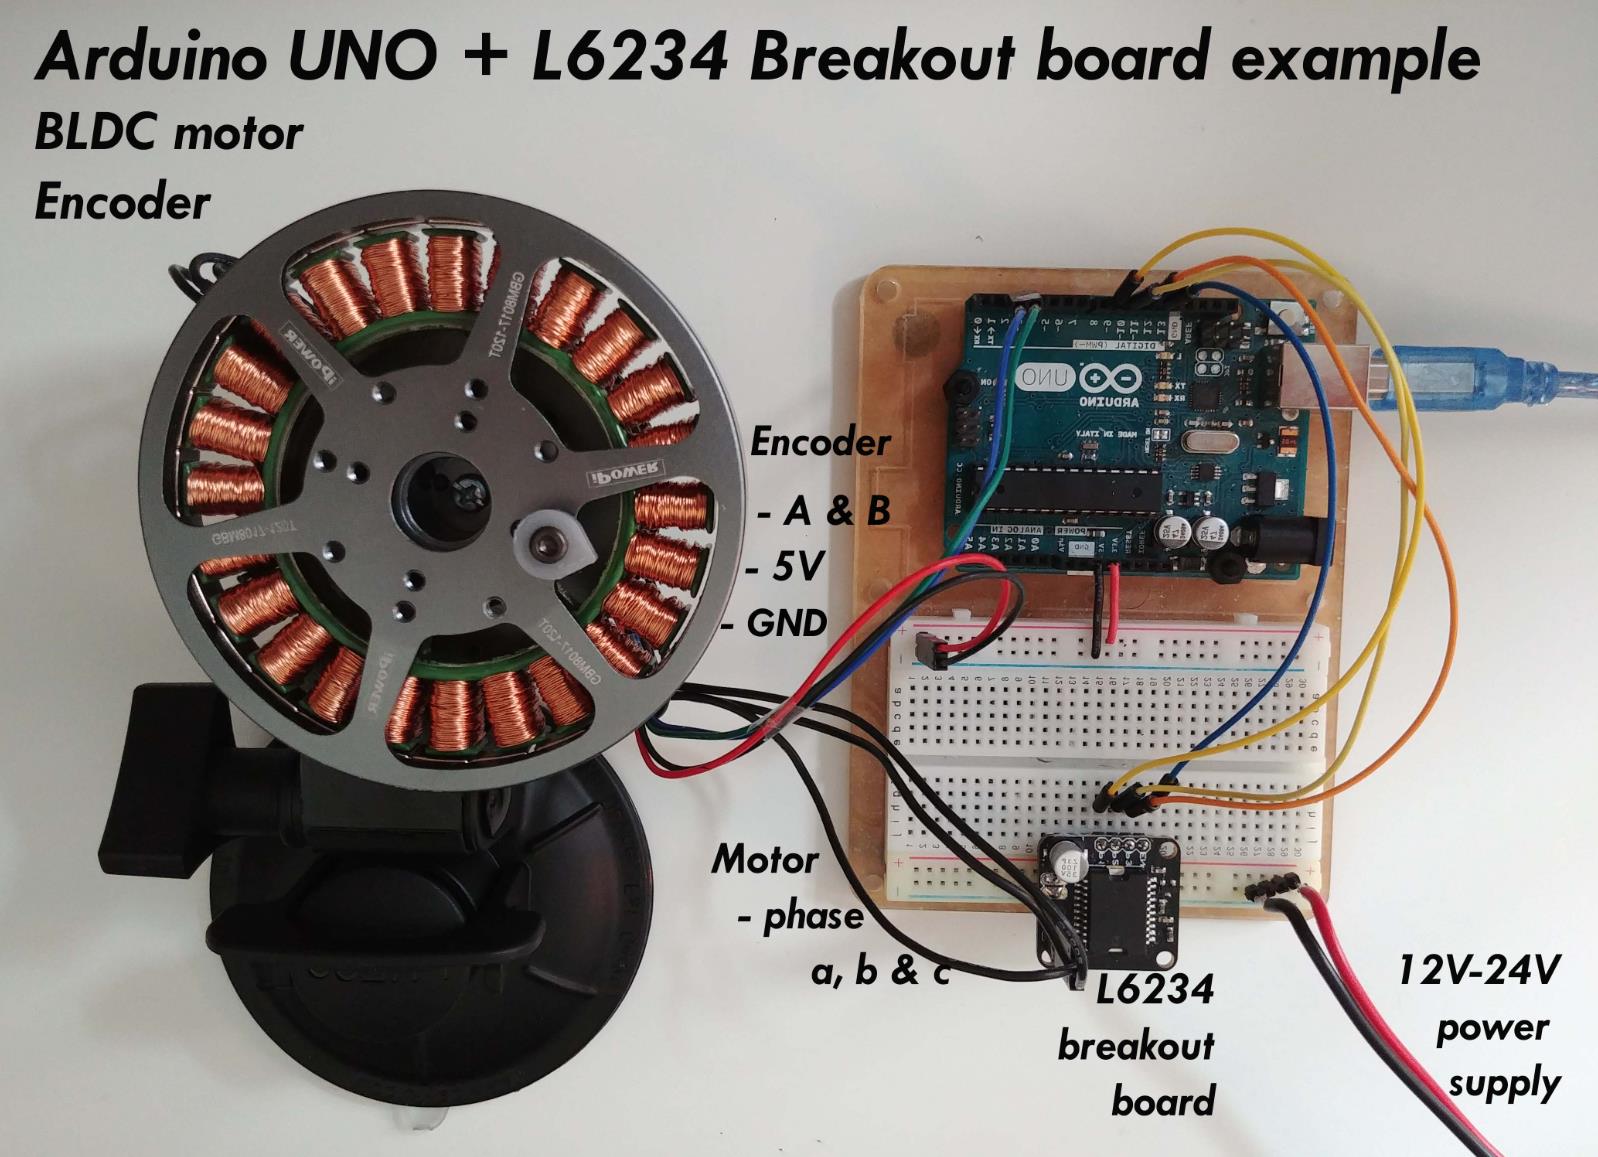
1、轮速偏差 + 电流突变双条件滑移检测(基础感知层)
适用场景:户外巡检、野外勘探等场景,差速底盘在泥泞、碎石地面行驶时,单侧轮因摩擦力不足而空转。本案例通过“轮速偏差 + 电流突变”双条件判断滑移,避免单一指标误判。
/**
 * 差速越野机器人 - 轮速偏差 + 电流突变滑移检测
 * 硬件假设:Arduino Mega, 2×BLDC(SimpleFOC力矩模式), 编码器, 电流传感器
 * 核心:滑移判定需同时满足轮速偏差超阈值 + 电流突变
 */

#include <SimpleFOC.h>

BLDCMotor motorL(7);
BLDCMotor motorR(7);
Encoder encL(2, 4, 2048);
Encoder encR(3, 5, 2048);

// 底盘参数
const float WHEEL_RADIUS = 0.08;  // 轮半径 (m)
const float WHEEL_TRACK = 0.45;   // 轮距 (m)

// 目标参考速度(由上层运动规划给出)
float referenceSpeed = 0.3;  // m/s

// 滑移检测参数
const float SLIP_THRESHOLD = 0.35;      // 轮速偏差阈值 (35%)
const float CURRENT_CHANGE_THRESHOLD = 0.5; // 电流突变阈值 (A)

// 状态变量
float wheelSpeedL = 0, wheelSpeedR = 0;
float currentL = 0, currentR = 0;
float slipL = 0, slipR = 0;
float targetCurrentL = 0.5, targetCurrentR = 0.5;

unsigned long lastRead = 0;

float readWheelSpeed(int side) {
  if (side == 0) return motorL.shaft_velocity * WHEEL_RADIUS;
  else return motorR.shaft_velocity * WHEEL_RADIUS;
}

// 滑移度计算:结合轮速偏差与电流突变
float calculateSlip(int wheelIdx, float currentWheelSpeed, float current) {
  float speedError = referenceSpeed - currentWheelSpeed;
  float currentChange = fabs(current - (wheelIdx == 0 ? targetCurrentL : targetCurrentR));

  // 滑移判定:轮速偏差超阈值且电流突变(负载突变)
  if (referenceSpeed > 0.01 &&
      (speedError / referenceSpeed) > SLIP_THRESHOLD &&
      currentChange > CURRENT_CHANGE_THRESHOLD) {
    return fmin(1.0, speedError / referenceSpeed);  // 滑移度归一化
  }
  return 0.0;
}

void setup() {
  Serial.begin(115200);

  motorL.linkSensor(&encL);
  motorR.linkSensor(&encR);
  motorL.init(); motorL.initFOC();
  motorR.init(); motorR.initFOC();

  // 力矩控制模式(滑移控制的前提)
  motorL.controller = MotionControlType::torque;
  motorR.controller = MotionControlType::torque;

  Serial.println("滑移检测就绪");
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  unsigned long now = millis();
  if (now - lastRead > 50) {  // 20Hz更新
    lastRead = now;

    // 读取轮速和电流
    wheelSpeedL = readWheelSpeed(0);
    wheelSpeedR = readWheelSpeed(1);

    // 简化:从SimpleFOC获取电流(需配置电流传感器)
    currentL = motorL.current_sp;
    currentR = motorR.current_sp;

    // 计算滑移度
    slipL = calculateSlip(0, wheelSpeedL, currentL);
    slipR = calculateSlip(1, wheelSpeedR, currentR);

    // 输出诊断
    Serial.print("SpeedL:"); Serial.print(wheelSpeedL);
    Serial.print(" SpeedR:"); Serial.print(wheelSpeedR);
    Serial.print(" SlipL:"); Serial.print(slipL);
    Serial.print(" SlipR:"); Serial.println(slipR);
  }

  // 基础扭矩输出
  motorL.move(targetCurrentL);
  motorR.move(targetCurrentR);

  delay(10);
}
要点:该代码实现了双条件滑移判定——仅当轮速偏差超过 35% 且 电流发生突变(超过 0.5A)时,才判定为滑移。这避免了以下误判场景:正常加速时轮速短暂偏离参考值(但电流平稳),或单轮经过小石子时电流瞬时波动(但轮速偏差不大)。滑移度归一化到 0~1,为后续扭矩重分配提供量化依据。
2、动态扭矩重分配 + 打滑轮限扭 + 接地轮增益(自适应控制层)
适用场景:碎石、沙地等摩擦力不均地形,单侧轮打滑时自动降低其扭矩、将对侧扭矩增益,维持整体牵引力。这是“感知-决策-执行”闭环的核心执行层。
/**
 * 差速越野机器人 - 动态扭矩重分配
 * 核心:检测到滑移 -> 降低打滑轮扭矩 -> 增益接地轮扭矩
 */

#include <SimpleFOC.h>
#include <PID_v1.h>

BLDCMotor motorL(7);
BLDCMotor motorR(7);

// 滑移检测(沿用案例一的逻辑)
extern float slipL, slipR;

// 扭矩分配参数
float baseCurrent = 0.8;        // 基础扭矩电流 (A)
float slipReductionFactor = 0.3; // 打滑轮扭矩降至 30%
float gripBoostFactor = 1.5;     // 接地轮扭矩增益至 150%
float maxCurrent = 2.0;          // 最大电流限幅

// 目标电流
float targetCurrentL = 0, targetCurrentR = 0;

void computeTorqueAllocation() {
  // 基础分配
  float baseL = baseCurrent;
  float baseR = baseCurrent;

  // 滑移响应
  if (slipL > 0.1) {
    // 左轮打滑:降低左轮扭矩,增益右轮
    baseL *= (1.0 - slipL * (1.0 - slipReductionFactor));
    baseR *= gripBoostFactor;
  }

  if (slipR > 0.1) {
    // 右轮打滑:降低右轮扭矩,增益左轮
    baseR *= (1.0 - slipR * (1.0 - slipReductionFactor));
    baseL *= gripBoostFactor;
  }

  // 双侧同时打滑(如冰面):整体限扭防飞车
  if (slipL > 0.1 && slipR > 0.1) {
    float avgSlip = (slipL + slipR) / 2.0;
    baseL = baseCurrent * (1.0 - avgSlip * 0.8);
    baseR = baseCurrent * (1.0 - avgSlip * 0.8);
  }

  // 限幅
  targetCurrentL = constrain(baseL, 0, maxCurrent);
  targetCurrentR = constrain(baseR, 0, maxCurrent);
}

void setup() {
  Serial.begin(115200);
  // ... 电机初始化(力矩模式)
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  // 滑移检测(简化,实际应调用案例一的检测逻辑)
  // ...

  computeTorqueAllocation();

  motorL.move(targetCurrentL);
  motorR.move(targetCurrentR);

  Serial.print("IqL:"); Serial.print(targetCurrentL);
  Serial.print(" IqR:"); Serial.print(targetCurrentR);
  Serial.print(" SlipL:"); Serial.print(slipL);
  Serial.print(" SlipR:"); Serial.println(slipR);

  delay(20);
}
要点:该代码实现了基于滑移度的动态扭矩重分配。核心逻辑:打滑轮扭矩降至 30%(slipReductionFactor),接地轮扭矩增益至 150%(gripBoostFactor),实现“将扭矩从空转轮转移到有抓地力的轮”。双侧同时打滑时进入“整体限扭”模式,防止全机空转飞车。搜索结果指出,这种策略类似于汽车的电子限滑差速器(EDL),是差速越野机器人的核心控制逻辑。
3、多模态地形识别 + 扭矩策略切换(智能决策层)
适用场景:地形在碎石、泥泞、沙地、硬地之间切换时,滑移特性截然不同。本案例通过振动传感器、轮速波动和 IMU 数据识别地形类型,匹配对应的扭矩控制策略。
/**
 * 差速越野机器人 - 多模态地形识别 + 扭矩策略切换
 * 参考:基于轮速波动、滑移率变化、IMU振动数据构建地形识别模型
 * 输出地形类型(碎石、泥泞、沙地、硬地),匹配预设扭矩策略
 */

#include <SimpleFOC.h>
#include <MPU6050.h>

BLDCMotor motorL(7);
BLDCMotor motorR(7);
MPU6050 mpu;

int vibrationPin = A0;  // 振动传感器

// 地形类型
enum TerrainType { HARD, GRAVEL, MUD, SAND };
TerrainType currentTerrain = HARD;

// 地形参数配置 [滑移阈值, 扭矩补偿, 最大扭矩, 最小扭矩]
float terrainParams[4][4] = {
  {0.2, 0.25, 2.5, 0.5},   // 硬地:滑移阈值0.2,扭矩补偿0.25,最大扭矩2.5
  {0.3, 0.35, 2.2, 0.6},   // 碎石:滑移阈值0.3,扭矩补偿0.35
  {0.4, 0.45, 2.0, 0.7},   // 泥泞:滑移阈值0.4,扭矩补偿0.45
  {0.5, 0.55, 1.8, 0.8}    // 沙地:滑移阈值0.5,扭矩补偿0.55
};

// 地形识别参数
float vibrationValue = 0;
float memSlip[2] = {0};
float slipThreshold = 0.35;
float torqueCompensation = 0.25;
float maxTorque = 2.5;

void setup() {
  Serial.begin(115200);
  mpu.initialize();

  // 电机初始化(力矩模式)
  motorL.controller = MotionControlType::torque;
  motorR.controller = MotionControlType::torque;
}

// 地形识别:基于振动 + 滑移率变化
TerrainType identifyTerrain() {
  vibrationValue = analogRead(vibrationPin);

  // 简化:振动值 + 滑移率记忆判断地形
  if (vibrationValue > 300) return GRAVEL;      // 高振动 -> 碎石
  if (vibrationValue > 150) return MUD;         // 中振动 -> 泥泞
  if (vibrationValue > 80) return SAND;         // 低振动 + 高滑移 -> 沙地
  return HARD;                                   // 低振动 -> 硬地
}

void updateTorqueStrategy() {
  currentTerrain = identifyTerrain();

  // 根据地形切换参数
  slipThreshold = terrainParams[currentTerrain][0];
  torqueCompensation = terrainParams[currentTerrain][1];
  maxTorque = terrainParams[currentTerrain][2];

  Serial.print("Terrain:"); Serial.print(currentTerrain);
  Serial.print(" Vibration:"); Serial.print(vibrationValue);
  Serial.print(" MaxTorque:"); Serial.println(maxTorque);
}

void loop() {
  motorL.loopFOC();
  motorR.loopFOC();

  // 地形识别(低频更新,100ms)
  static unsigned long lastTerrainCheck = 0;
  if (millis() - lastTerrainCheck > 100) {
    lastTerrainCheck = millis();
    updateTorqueStrategy();
  }

  // 扭矩输出(使用当前地形策略)
  float targetCurrent = 0.5 * (1.0 + torqueCompensation);
  targetCurrent = constrain(targetCurrent, 0.2, maxTorque);

  motorL.move(targetCurrent);
  motorR.move(targetCurrent);

  delay(20);
}
要点:该代码实现了地形感知与扭矩策略的联动。不同地形的滑移特性差异巨大:硬地滑移阈值 0.2(稍有偏差即判定滑移),沙地滑移阈值 0.5(需要更大偏差才判定)。振动传感器用于辅助识别地形粗糙度,IMU 可用于检测坡度。搜索结果中的多模态地形识别模型基于轮速波动、滑移率变化、IMU 振动数据构建,输出地形类型后匹配预设扭矩策略。
要点解读
-
滑移检测不能只看轮速偏差,必须结合电流/扭矩信息。 轮速偏差法在以下场景会误判:机器人正常加速时,驱动轮转速短暂低于参考值(因为电机需要克服惯性);下坡时轮速高于参考值(重力加速)。引入电流突变作为第二判据,可以有效区分“真实打滑”(电流因负载消失而突降)和“正常动态”(电流平稳变化)。搜索结果中的滑移检测机理明确列出了“转速偏差法 + 电流突变法 + IMU佐证”的多源融合策略。
-
扭矩重分配的核心是“转移”而非“削减”,但必须设置下限。 打滑轮扭矩降至 30% 是“削减”,对侧轮扭矩增益至 150% 是“转移”。但如果只削减不转移,机器人整体牵引力会下降。关键工程细节:接地轮扭矩增益不能无限大,必须受 maxCurrent 限幅约束,否则可能烧毁电机或驱动器。搜索结果强调“分配器输出常加 T = constrain(T, -Tmax, Tmax)”。
-
双侧同时打滑是最危险的场景,必须进入“整体限扭”模式。 冰面、湿滑瓷砖等场景下,两侧轮可能同时失去抓地力。如果继续输出大扭矩,电机空转飞车,机器人可能因反扭矩而翻滚。搜索结果指出:“若全部轮均近似同等打滑(如冰面)→ 整体限扭 + 降速,防全机空转飞车”。这是安全底线。
-
滑移控制的底层前提是 FOC 力矩模式,而非速度模式。 速度模式下,控制器会不断增大电流试图达到目标速度,打滑时电流飙升,反而加剧空转。力矩模式下,控制器直接指定输出力矩,打滑时电流不会失控,为滑移检测和扭矩重分配提供了可控的执行环境。搜索结果明确指出“要在 FOC 扭矩/电流环下运行(如 SimpleFOC 的 MotionControlType::torque)”。
-
地形识别与扭矩策略的联动是“分级响应”的高级形态。 硬地滑移阈值 0.2、沙地 0.5,这不是简单的参数调整,而是对不同地形物理特性的建模。沙地的低摩擦意味着“允许更大的轮速偏差而不判定为异常”,否则机器人会在正常沙地行驶中不断触发滑移响应。搜索结果中的多模态地形识别模型(基于轮速波动、滑移率变化、IMU振动)为这种联动提供了框架。
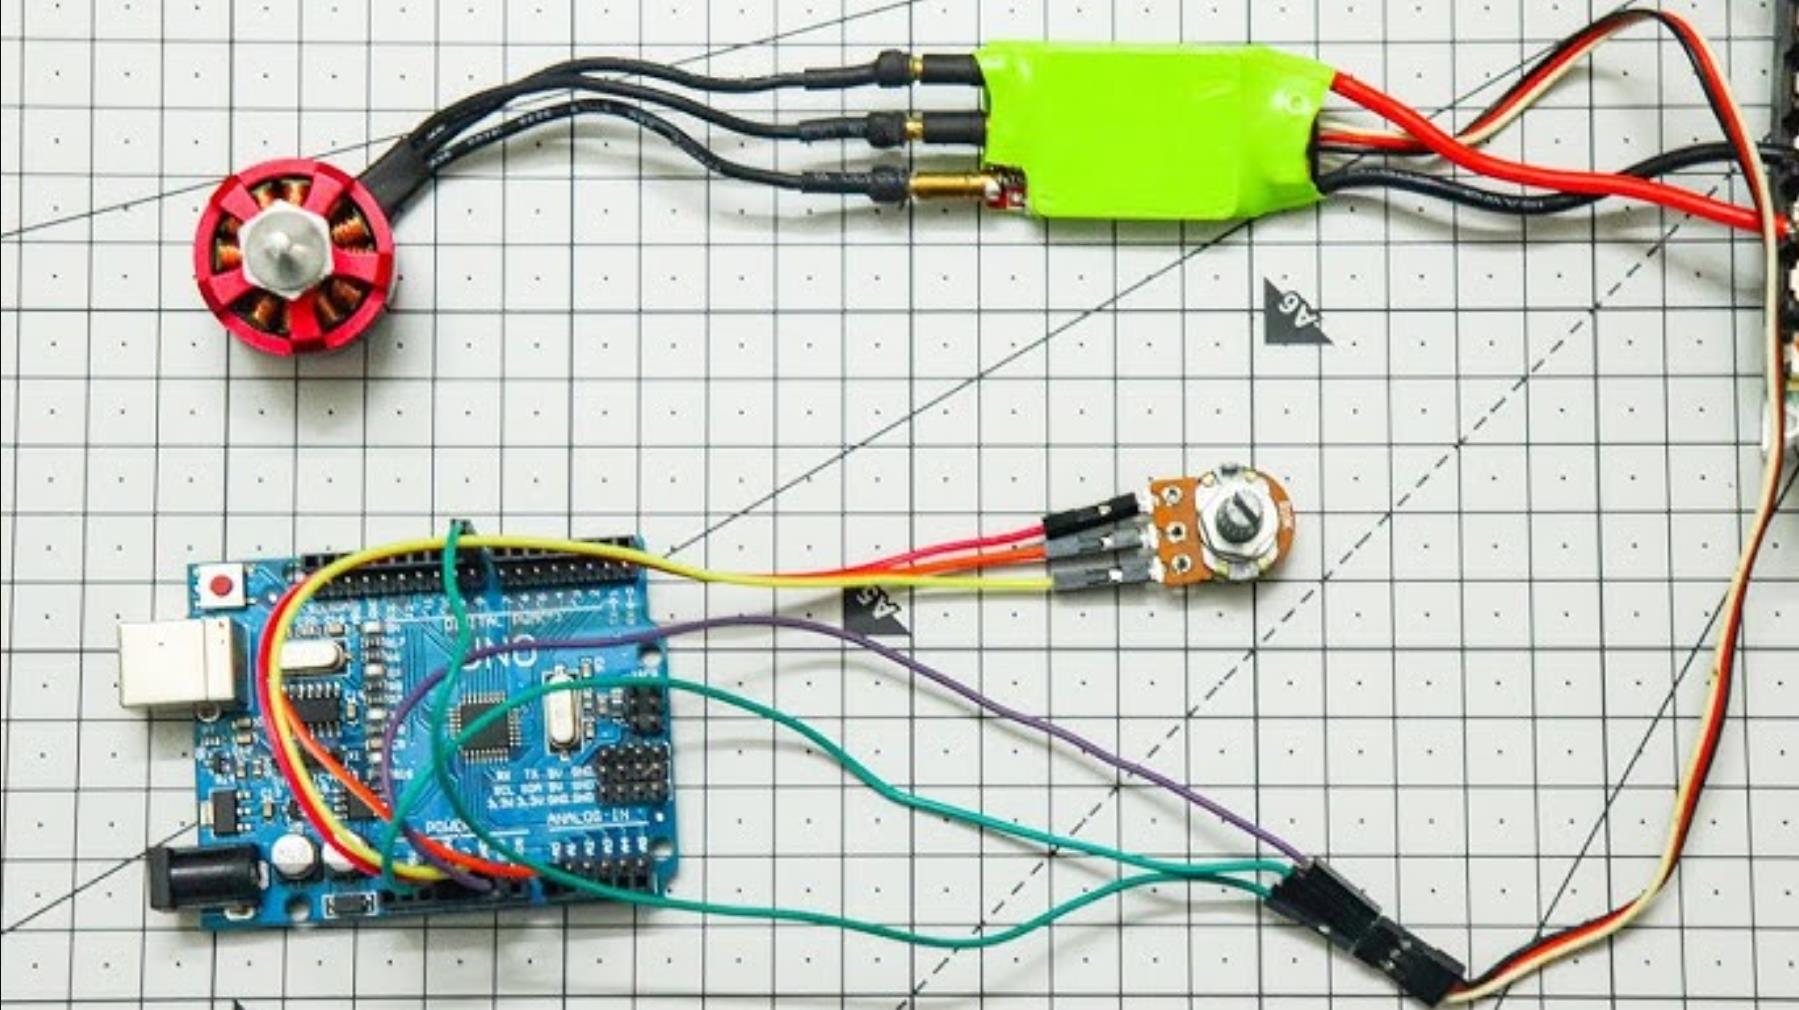
4、通用越野滑移感知+基础自适应扭矩程序(核心:滑移检测+对称扭矩补偿)
适用场景:草地、碎石路、砂石路面等常规越野场景,解决起步打滑、转向滑移问题,提升行驶稳定性。
核心逻辑
通过编码器与轮速换算,对比左右轮理论与实际转速,识别滑移状态
检测到滑移时,对称提升双轮扭矩,同时微调转速平衡,减少动力流失
平滑过渡扭矩调整,避免瞬间动力突变加剧滑移
// 通用越野滑移感知+自适应扭矩控制程序
// 硬件:双BLDC电机、双编码器、电流采样、PWM驱动
// 功能:滑移检测、扭矩自适应调整、稳定行驶

#include <Arduino.h>

// ========== 硬件定义 ==========
const byte PWM_LEFT = 9, DIR_LEFT = 8;
const byte PWM_RIGHT = 10, DIR_RIGHT = 11;
const byte ENC_LEFT_A = 2, ENC_LEFT_B = 3;   // 左编码器中断
const byte ENC_RIGHT_A = 4, ENC_RIGHT_B = 5; // 右编码器中断
const byte CURRENT_PIN = A0;  // 电流采样

// ========== 滑移与扭矩变量 ==========
long encLeft = 0, encRight = 0;
long lastEncLeft = 0, lastEncRight = 0;
int targetLeft = 120, targetRight = 120;
int baseTorque = 100;
float slipThreshold = 20;  // 滑移判定阈值
bool slipActive = false;
unsigned long lastTime = 0;

// ========== 函数声明 ==========
void readEncoders(unsigned long dt);
float calculateSlip();
void adjustTorque(float slip);
void driveMotors(int leftPWM, int rightPWM);

void setup() {
  Serial.begin(115200);
  Serial.println("通用越野自适应扭矩系统启动");

  pinMode(PWM_LEFT, OUTPUT); pinMode(DIR_LEFT, OUTPUT);
  pinMode(PWM_RIGHT, OUTPUT); pinMode(DIR_RIGHT, OUTPUT);
   pinMode(CURRENT_PIN, INPUT);
  attachInterrupt(digitalPinToInterrupt(ENC_LEFT_A), [](){ if(digitalRead(ENC_LEFT_A)) encLeft++; }, RISING);
  attachInterrupt(digitalPinToInterrupt(ENC_RIGHT_A), [](){ if(digitalRead(ENC_RIGHT_A)) encRight++; }, RISING);
}

void loop() {
  unsigned long dt = millis() - lastTime;
  if (dt < 20) return;
  lastTime = millis();

  // 读取编码器,计算实际轮速
  readEncoders(dt);
  int actualLeft = (encLeft - lastEncLeft);
  int actualRight = (encRight - lastEncRight);

  // 计算滑移率
  float slip = calculateSlip();
  bool slipActive = slip > slipThreshold;

  // 自适应调整扭矩
  int currentTorque = baseTorque;
  if (slipActive) {
    currentTorque += 40; // 打滑时提升扭矩
  }
  int leftPWM = targetLeft + currentTorque;
  int rightPWM = targetRight + currentTorque);

  // 差速微调,平衡左右轮动力
  if (slipActive) {
    leftPWM = constrain(leftPWM, 0, 200);
    rightPWM = constrain(rightPWM, 0, 200);
  }

  driveMotors(leftPWM, rightPWM);
  lastEncLeft = encLeft;  lastEncRight = encRight;
  Serial.print("滑移率:");Serial.print(slip, 1);
  Serial.print(" 扭矩:");Serial.println(currentTorque);
  delay(20);
}

// 读取编码器,换算轮速
void readEncoders(unsigned long dt) {}

// 计算滑移率(左右轮差异判定)
float calculateSlip() {
  int actualLeft = (encLeft - lastEncLeft);
  int actualRight = (encRight - lastEncRight);
  float avgSpeed = (actualLeft + actualRight) / 2.0;
  if (avgSpeed == 0) return 0;
  return abs(actualLeft - actualRight) / avgSpeed * 100.0;
}

// 自适应扭矩调整
void adjustTorque(float slip) {}

// 驱动电机
void driveMotors(int leftPWM, int rightPWM) {
  leftPWM = constrain(leftPWM, 0, 200);
  rightPWM = constrain(rightPWM, 0, 200);
  digitalWrite(DIR_LEFT, HIGH);  digitalWrite(DIR_RIGHT, HIGH);
  analogWrite(PWM_LEFT, leftPWM);  analogWrite(PWM_RIGHT, rightPWM);
}
适用场景优化
加入坡度传感器,上下坡时提前提升基础扭矩,减少打滑风险
采用电流采样作为滑移辅助判据,结合编码器双重检测,提升识别精度
优化扭矩提升幅度,设置滑移率区间,分级调整扭矩,避免动力过剩
5、陡坡攀爬滑移感知+动态扭矩分配程序(核心:爬坡抗滑移+定向补偿)
适用场景:山地、陡坡越野,重点解决上坡打滑、动力不足问题,保障攀爬稳定性。
核心逻辑
通过倾角传感器识别坡度,结合轮速差异识别攀爬滑移状态
针对攀爬滑移,非均匀分配扭矩,增大抓地侧动力,平衡攀爬姿态
自适应调整扭矩输出,应对坡度变化与砂石路面打滑,防止溜坡
// 陡坡攀爬滑移感知+动态扭矩控制程序
// 硬件:双BLDC、编码器、MPU6050倾角、电流采样
// 功能:坡度识别、攀爬滑移检测、动态扭矩分配

#include <Arduino.h>

// ========== 硬件定义 ==========
const byte PWM[2] = {9,10}, DIR[2]={8,11};
const byte ENC[2]={2,4};
const byte IMU_SDA=6, IMU_SCL=7;
const byte CURRENT_PIN=A0;

// 步数阈值:底盘上下相差不得超过20步
#define HARDNESS_SLOPE_DEG 20;
#define SLIP_DEG 5

// ========== 变量 ==========
long enc[2]={0,0}, lastEnc[2]={0,0};
int target[2]={80,80};
int baseTorque = 120;
int slope = 0;itoa(enc[i], last[i], 10);

// ========== 函数声明 ==========
int getSlope();
float getClimbSlip();
void dynamicTorque(int slope, float slip);
void driveMotor(uint8_t idx, int pwm);

void setup() {
  Serial.begin(115200);
  Serial.println("陡坡攀爬自适应系统启动");

  for(uint8_t i=0;i<2;i++) {
pinMode(PWM[i],OUTPUT); pinMode(DIR[i],OUTPUT);
  attachInterrupt(digitalPinToInterrupt(ENC[i]), [i](){ enc[i]++; }, RISING);
  }
  Wire.begin();
}

void loop() {
  unsigned long dt=millis();
  // 读取坡度与轮速
  slope = getSlope();
  long actual[2];
  for(uint8_t i=0;i<2;i++) actual[i] = enc[i]-lastEnc[i];
  float slip = getClimbSlip()), 50f);
    slip = slip > 18 ? 18 : slip;

  // 动态扭矩分配
  int lTorque, rTorque;
  if (slip > 5) {
    // 滑移时增大对应侧扭矩
    if (abs(actual[0]) > abs(actual[1])) { lTorque = baseTorque + 20; rTorque = baseTorque; }
    else { rTorque = baseTorque + 20; lTorque = baseTorque; }
  } else {
    lTorque = rTorque = baseTorque;
  }

  driveMotor(0, target[0] + lTorque);
  driveMotor(1, target[1] + rTorque);

  lastEnc[0]=enc[0]; lastEnc[1]=enc[1];
  Serial.print("坡度:");Serial.print(slope);
  Serial.print(" 滑移率:");Serial.println(slip,1);
  delay(25);
}

// 读取坡度
int getSlope() {
  // 模拟MPU6050读取坡度(实际需解析IMU数据)
  return 25; // 模拟25度坡度
}

// 攀爬滑移检测,结合轮速的转矩差
float getClimbSlip() {
  long actualLeft = enc[0]-lastEnc[0];
  long actualRight = enc[1]-lastEnc[1];
  float avg = (actualLeft + actualRight)/2.0;
  return avg == 0 ? 0 : abs(actualLeft-actualRight)/avg*100.0;
}

// 动态扭矩调整逻辑
void dynamicTorque(int slope, float slip) {}
// 驱动电机
void driveMotor(uint8_t idx, int pwm) {
  pwm = constrain(pwm,0,200);
  digitalWrite(DIR[idx], HIGH);
  analogWrite(PWM[idx], pwm);
}
适用场景优化
加入爬坡进度检测,越接近陡坡顶端,动态提升扭矩,保障冲顶成功
优化扭矩分配策略,根据坡度大小调整扭矩差额,坡度越陡补偿越大
加入溜坡检测,出现倒滑时紧急提升扭矩并锁止方向,防止倒退
6、泥泞脱困滑移感知+强力自适应扭矩程序(核心:脱困打滑抑制+极限拓矩)
适用场景:泥泞、沼泽、湿滑松软路面,机器人易陷入打滑,需快速检测并强力脱困。
核心逻辑
融合轮速、电机电流双重特征,精准识别泥泞深度打滑状态
打滑严重时,极限提升扭矩,同时交替差速输出,破坏粘附力实现脱困
脱困后平滑恢复常规扭矩,避免动力突变导致二次打滑
// 泥泞脱困滑移感知+强力扭矩控制程序
// 硬件:双BLDC、编码器、电流采样、倾角传感器
// 功能:泥泞打滑检测、强力脱困、防滑移控制

#include <Arduino.h>

// ========== 硬件定义 ==========
const byte PWM[2]={9,10}, DIR[2]={8,11};
const byte ENC[2]={2,4};
const byte CURRENT_PIN=A0;
const byte IMU_PIN=A4;

// ========== 变量 ==========
long enc[2]={0,0}, lastEnc[2]={0,0};
int baseTorque=140;
int escapeTorque=200;
bool mudSlip=false;
unsigned long slipTimer=0;

// ========== 函数声明 ==========
bool detectMudSlip();
void escapeControl();
void driveMotor(uint8_t idx, int pwm);

void setup() {
  Serial.begin(115200);
  Serial.println("泥泞脱困自适应系统启动");

  for(uint8_t i=0;i<2;i++) {
pinMode(PWM[i], OUTPUT);    pinMode(DIR[i], OUTPUT);
  attachInterrupt(digitalPinToInterrupt(ENC[i]), [i](){ enc[i]++; }, RISING);
  }
  pinMode(CURRENT_PIN, INPUT);
}

void loop() {
  unsigned long dt=millis();
  // 持续检测泥泞滑移
  mudSlip = detectMudSlip();

  if (mudSlip) {
    // 脱困控制,交替强扭矩
    slipTimer += dt;
    if (slipTimer > 300) {
      escapeControl();
      slipTimer = 0;
    }
  } else {
    // 脱困成功,恢复常规扭矩
    driveMotor(0, baseTorque);
    driveMotor(1, baseTorque);
  }

  lastEnc[0]=enc[0]; lastEnc[1]=enc[1];
  Serial.print("泥泞打滑:");Serial.print(mudSlip);
  delay(20);
}

// 泥泞滑移检测,轮速低+电流大
bool detectMudSlip() {
  int actualLeft = enc[0]-lastEnc[0];
  int actualRight = enc[1]-lastEnc[1]; int currentVal = analogRead(CURRENT_PIN);
  // 轮速极低且电流超过阈值,判定泥泞打滑
  return (actualLeft < 5 && actualRight < 5) && currentVal > 700;
}

// 脱困控制,交替强扭矩破坏粘附
void escapeControl() {
  // 左强右弱,交替输出,模拟差速脱困
  driveMotor(0, escapeTorque);
  driveMotor(1, baseTorque);
  delay(150);
  driveMotor(0, baseTorque);
  driveMotor(1, escapeTorque);
}

// 驱动电机
void driveMotor(uint8_t idx, int pwm) {
  pwm = constrain(pwm, 0, 200);
  digitalWrite(DIR[idx], HIGH);
  analogWrite(PWM[idx], pwm);
}
适用场景优化
加入泥泞厚度识别,不同深度匹配不同扭矩强度与交替频率
优化脱困策略,结合前后摆动、差速组合,提升脱困成功率
设置脱困上限,超时未脱困自动停机,防止电机过载烧毁
要点解读
要点1:滑移感知需多参数融合,精准识别工况
单一参数无法准确判定滑移,多源数据融合是自适应控制的前提。
编码器+电流双检测:编码器测轮速,判断转速异常;电流采样测负载,识别电机过载,两者结合区分空转、打滑、负载过大
地形特征匹配:结合倾角、路面材质(碎石/泥泞)预设滑移阈值,提升不同地形的识别精度
动态阈值调整:根据行驶速度、负载大小动态调整滑移判定阈值,避免误判或漏判
要点2:自适应扭矩需分级调整,兼顾动力与安全
扭矩调整不能盲目增大,需分级平滑控制,避免动力过剩加剧滑移。
分级扭矩策略:按滑移程度分为轻微、中等、严重,对应小幅补偿、中幅提升、极限输出,精准匹配需求
平滑过渡控制:扭矩变化采用渐变算法,避免瞬间突增导致车轮空转或车身顿挫
扭矩上限保护:设置电机最大扭矩阈值,防止过载烧毁,保障设备安全
要点3:差速协同分配,提升越野通过性
差速控制是越野机器人脱困、转向的核心,需结合滑移状态动态分配。
非对称扭矩分配:滑移时重点补偿抓地力弱的一侧,平衡左右轮动力,减少空转损耗
交替动态输出:泥泞、深坑场景,采用左右交替强扭矩,破坏路面粘附力,快速脱困
转向自适应:差速转向时同步调整扭矩,避免转向滑移失控,提升越野机动性
要点4:闭环反馈控制,保障行驶稳定性
自适应控制需实时反馈、动态修正,抵消地形、负载的动态干扰。
实时轮速闭环:持续采集编码器数据,实时修正扭矩输出,保证实际速度贴合目标值
滑移动态修正:滑移状态变化时,快速调整扭矩分配,避免持续打滑导致陷车
急停保护联动:出现严重打滑、电机过热等异常,及时降速或停机,防止事故扩大
要点5:场景化适配优化,强化特殊地形能力
不同越野地形的滑移特性不同,需针对场景定制控制策略。
场景专属策略:针对陡坡、泥泞、碎石等地形,定制差异化的滑移检测与扭矩控制逻辑
自适应学习优化:记录不同地形的成功控制参数,优化扭矩调整规律,提升后续适配性
应急脱困模式:内置多种脱困算法(差速、摆动、强扭矩组合),应对极端陷车场景
请注意:以上案例仅作为思路拓展的参考示例,不保证完全正确、适配所有场景或可直接编译运行。由于硬件平台、实际使用场景、Arduino 版本的差异,均可能影响代码的适配性与使用方法的选择。在实际编程开发时,请务必根据自身硬件配置、使用场景及具体功能需求进行针对性调整,并通过多次实测验证效果;同时需确保硬件接线正确,充分了解所用传感器、执行器等设备的技术规范与核心特性。对于涉及硬件操作的代码,使用前务必核对引脚定义、电平参数等关键信息的准确性与安全性,避免因参数错误导致硬件损坏或运行异常。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献427条内容

所有评论(0)