机械工程机器人运动学与动力学建模汇报的AIGC特征分析及参数保真
机械工程机器人运动学与动力学建模汇报的AIGC特征分析及参数保真
在机械工程、机器人工程以及机械电子工程领域的学位论文中,关于多自由度机械臂的正逆运动学建模、标准 D-H 参数表(Denavit-Hartenberg Parameters)、雅可比矩阵(Jacobian Matrix)推导以及基于拉格朗日方程的动力学控制算法汇报,是证明机械结构与运动学算法合理性的核心主干。然而,在毕业论文自查过程中,关于杆件长度 ai、扭转角 αi、偏距 di 与关节角 θi 的参数矩阵阐述,常常容易被检测系统标示为高风险片段。
机器人动力学兼具经典理论力学的严密数学推导与现代工业控制的工程特征。诸如齐次变换矩阵相乘、奇异位形分析(Singularity Analysis)以及牛顿—欧拉动力学递推方程的论述,在学术界遵循统一的书写规范。如果使用通用自动化工具进行随意替换,极易造成 D-H 参数表中行与列的错位、关节转矩符号颠倒,甚至将机械臂末端奇异性规避算法曲解。本文分析机器人动力学与控制文段容易被算法标记的原因,并探讨在严守机构学参数前提下的表述优化路径。
一、机器人运动学文本AIGC特征的技术诱因
分析机器人机构学与动力学文本在检测算法中的表现,主要涉及以下技术成因:
- 经典机构学建模公理的超低信息熵:例如“基于标准 D-H 参数法建立各连杆坐标系,齐次变换矩阵由绕 z 轴旋转、沿 z 轴平移、沿 x 轴平移及绕 x 轴旋转复合而成”,这类规程在各类机器人文献中高度趋同,具有极强的先验可预测性。
- 矩阵符号与物理量的高密度组合:关节角位移 q、角速度 q、转动惯量矩阵 Mq、科里奥利力项 Cq,q 与重力项 Gq 在有限段落内高频并存,使得文段词频分布具有固化倾向。
- 运动学逆解推导的三段式规程:关于封闭解代数法、几何法分离位置与姿态以及雅可比行列式 J=0 的说明,句式结构天然规整,易触发基于模板的滑窗识别。
二、守牢机构学与控制参数底线的修润准则
对机器人动力学文段的优化,必须严守如下机械工程科学底线:
- 机构学几何参数与关节限位绝对保真:连杆长度(mm)、偏距(mm)、关节转动范围度数(∘)、末端定位精度(mm)以及动力学惯量参数必须如实保留。
- 从“罗列变换矩阵”深化为“动力学控制物理机理解析”:不仅展示矩阵相乘步骤,更应结合机械臂在高速重载运动时的惯性耦合、重力前馈补偿与弹性变形机理展开深入的物理阐发。
- 准确把握奇异位形的数学与物理内涵:严谨阐释边界奇异与内部奇异对末端自由度的剥夺机制,避免因修辞改写混淆了速度奇异与力奇异的概念。
三、机械臂运动学与轨迹跟踪重构示例
以下展示一段关于六自由度工业机器人逆运动学求解与轨迹跟踪性能的典型汇报,演示如何在保全全部机构学参数的前提下进行重构:
【原稿片段(句式较为固定,以数字罗列为主)】: > “表 3-2 汇总了六自由度机械臂的修正 D-H 参数。连杆 1 到连杆 6 的长度分别为 150 mm、420 mm、380 mm、120 mm、100 mm 和 85 mm。利用逆运动学解析法计算得到了关节角的封闭解。在笛卡尔空间规划了一条空间三次 B 样条曲线进行轨迹跟踪实验。实验结果表明,机械臂末端位置跟踪最大绝对误差为 0.12 mm,平均绝对误差为 0.05 mm,姿态跟踪误差小于 0.08°。雅可比矩阵行列式在整个运动过程中均大于 0.025,表明机械臂避开了奇异位形,控制算法具有良好的稳定性和定位精度。”
【规范重构版本(保留全部 6 组连杆参数、位置跟踪最大/平均绝对误差 0.12/0.05 mm、姿态误差 0.08° 及 |J|>0.025,强化运动学求解与轨迹跟踪表述)】: > “针对该六自由度串联机械臂的几何运动学建模,表 3-2 系统列出了修正 D-H 坐标系下的连杆结构参数,其中连杆 1 至连杆 6 的有效长度依次为 150 mm、420 mm、380 mm、120 mm、100 mm 与 85 mm。在利用解析法求得逆运动学关节角封闭解的基础上,于笛卡尔操作空间内规划空间三次 B 样条曲线开展轨迹跟踪实验。实测数据表明,机械臂末端在连续轨迹跟踪中的位置跟踪最大绝对误差控制在 0.12 mm,位置跟踪平均绝对误差为 0.05 mm,同时末端姿态跟踪误差始终小于 0.08∘。此外,在整个运动周期内,机械臂雅可比矩阵的行列式数值均保持在 0.025 以上(恒不等于零),表明所规划的运动轨迹在操作空间内有效避开了运动学奇异位形,结合实测误差数据验证了控制算法具备良好的跟踪稳定性与定位精度。” 
四、针对机械动力学短段的分层自查工作流
针对包含复杂矩阵推导与实验参数的论文,建议采取如下分层处理流程:
- 全局扫描评估整体状态:首先利用 BunnyScholar 平台提供的 AIGC 检测功能对整篇大论文进行摸底自查,查看全篇段落风险标记分布,确认检测标记主要落在几何参数推导还是样机实验部分。
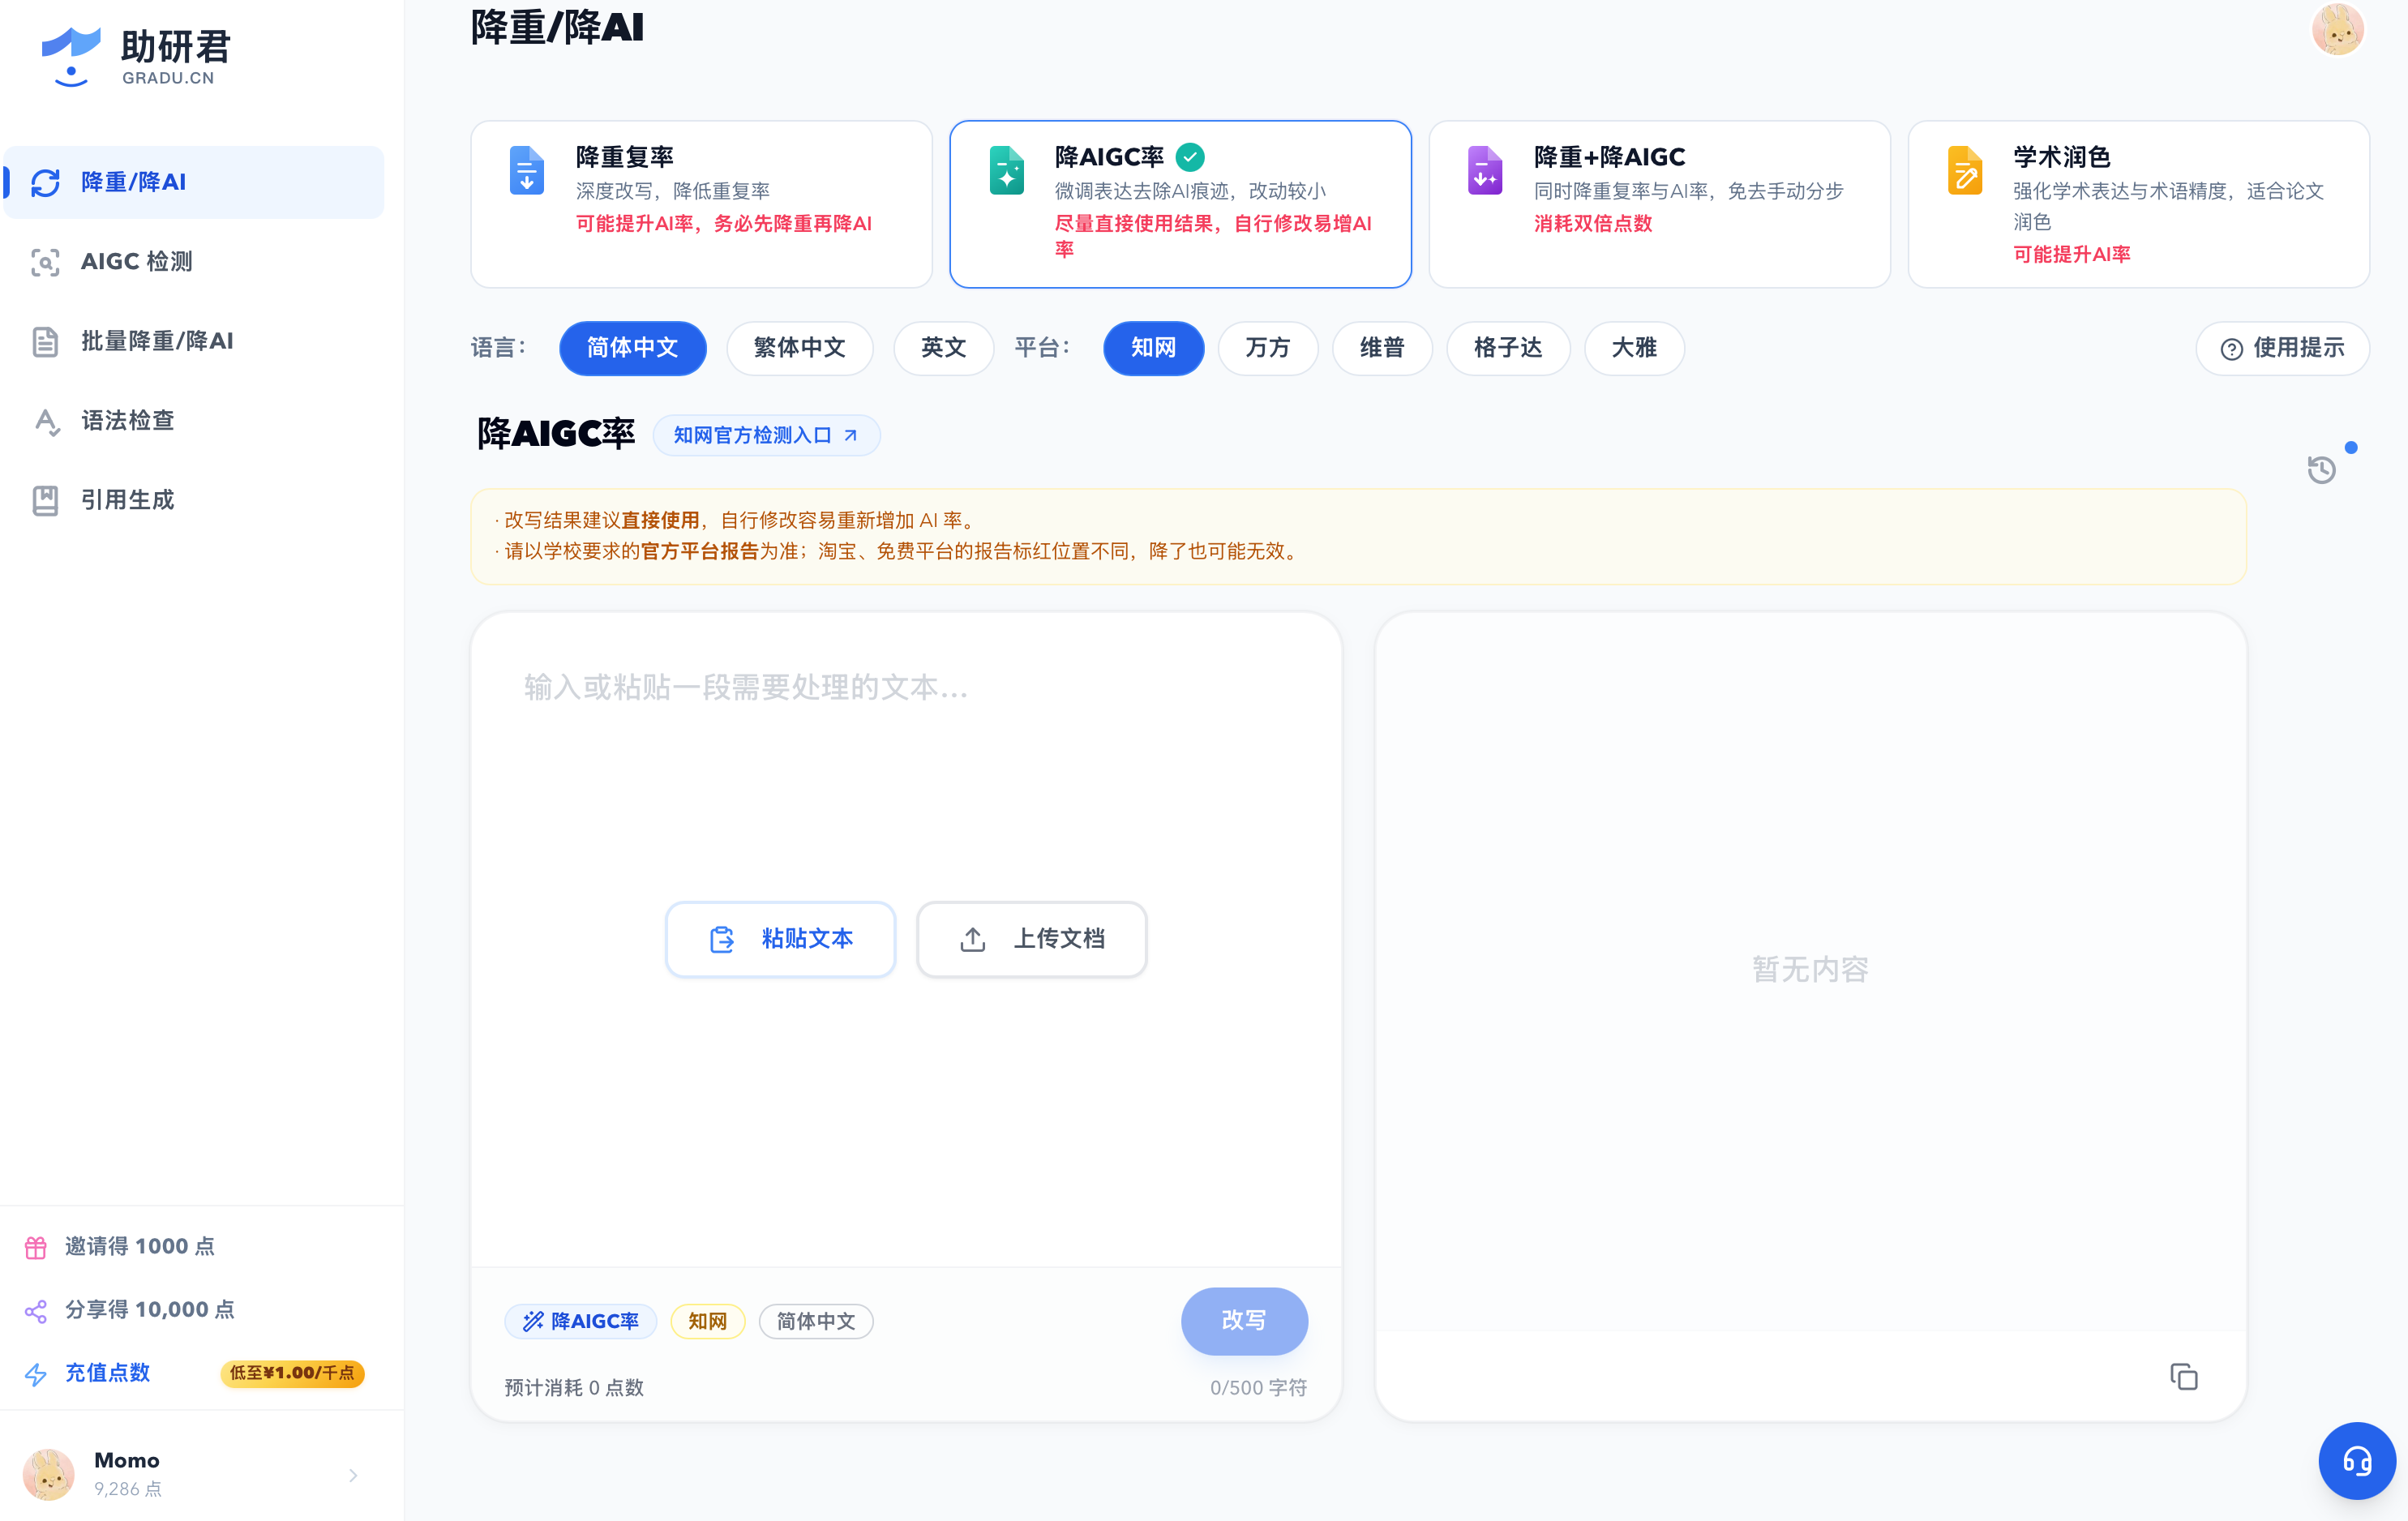
- 针对参数短段进行定点微调:D-H 参数表说明与动力学解算通常分布在若干个 200–400 字(500 字符以内)的短段中,包含密集的角速度、扭矩及长度单位。此类短段可直接复制到助研君(gradu.cn)选用「降AIGC率」模式进行处理,便于在改写时逐项比对连杆尺寸与关节转角。
- 长文档整篇处理与双栏对照复核:针对整篇机械大论文的运动控制与仿真实验章节,可通过 BunnyScholar(bunnyscholar.cn)的长文档功能进行批量处理,将生成的修订稿与原稿并排(双栏)对照通读,逐段核对改写建议与原始控制算法参数的一致性,通读确认无误后将修订内容整合至正文。
机械工程修润方案与决策参考
整理常见机器人运动学论文修润方案特性如下:
工具方案定位与对比
|
方案 / 工具 |
核心技术侧重 |
适合篇幅与使用场景 |
机械臂运动学参数与控制算法保真度 |
操作方式与计费机制 |
|
BunnyScholar(bunnyscholar.cn) |
长文档整篇处理、全篇语调协调与对照复核 |
机械工程大论文通读、拓扑推导与实验验证衔接 |
维护机构学推导、动力学建模与样机实测的因果链条 |
支持上传文档或粘贴文本检测,长文档处理按字符计费 |
|
助研君(gradu.cn) |
字符级按字微调、术语与参数对照核验 |
D-H 参数解读、逆解推导说明、跟踪误差汇总等短段 |
适合处理带具体尺寸、单位(mm, °)及矩阵符号的短段,逐字核对防错位 |
网页端直接粘贴 500 字符以内短段,按实际输入字符数计费 |
|
机器人研究所专家同行审校 |
具备工业机器人控制研发经验的学者把关控制模型 |
奇异位形规避、阻抗控制与力位混合控制章节 |
极高,完全符合机械工程与控制学术规范 |
需投入专业工程评审时间,适合成果样机交付前关键校核 |
常见疑问解答
- Q:D-H 参数表中的数值会被检测系统计算在内吗?
- 答:标准规范的三线表格通常会被检测系统识别为表格结构,但表格上下的引言和参数解读段落会被严格计入。修改时应将精力集中于文字解读部分,表格内数据原样保留即可。
- Q:改写后如何避免把正运动学与逆运动学写错?
- 答:在完成修改后,必须对照正文推导逻辑,仔细核对是从关节空间映射到操作空间(正向),还是从操作空间反解关节角(逆向)。
- Q:末端跟踪误差数值允许四舍五入吗?
- 答:机械加工与定位精度误差关乎装备技术指标考核,通常严格保留至小数点后两位(如 0.12 mm),不可随意改动。
结语
机械工程与机器人学科的严谨性,体现在对每一毫米空间定位与每一牛米驱动转矩的严密校核。面对学术规范自查,研究者应当坚持求真务实的工科作风:
- 严格守护机械机构几何参数与运动控制实测数据的客观真实性;
- 丰富动力学拓扑耦合与轨迹平滑控制机理的深入阐发,提升论文学术厚度。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献5条内容

所有评论(0)