RobotStudio手动示教技术研究与正方形直线轨迹仿真实验
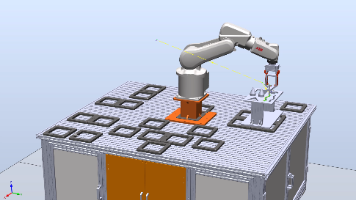
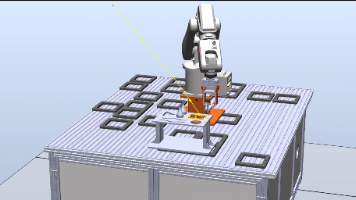
一、实验概述 工业机器人基础轨迹规划以**手动示教点位**为核心基础方法,适用于规则、简单几何图形的路径构建。相较于自动路径生成,手动示教具有点位可控、姿态稳定、轨迹规整、无姿态固化冲突等优势。 本实验基于RobotStudio平台,通过人工示教四个顶点目标点,利用直线插补指令完成正方形闭合轨迹绘图仿真。实验掌握手动点位创建、目标点姿态校准、直线轨迹连续性控制、路径闭合优化等基础离线编程技术,为后续复杂曲线自动路径规划奠定基础。
二、实验目的 1. 掌握工业机器人手动示教目标点的基本原理与规范流程。 2. 理解直线插补 MoveL 运动特性,熟悉规则几何轨迹构建方法。 3. 掌握目标点姿态统一校准、轨迹闭合、路径平顺优化技术。 4. 对比手动示教与自动路径生成的技术差异,建立轨迹规划认知体系。
三、实验环境 1. 仿真软件:ABB RobotStudio 6.08 2. 执行机构:六轴工业机器人仿真模型 3. 末端工具:自定义绘图工具 DrawingTool 4. 作业平台:标准平面绘图工作台 ## 四、实验原理 手动示教是机器人最基础的轨迹构建方式,由操作人员手动控制机器人末端移动至指定空间位置,保存为 Target 目标点。软件通过**直线插补算法**连接相邻点位,形成连续直线运动轨迹。 手动示教生成的路径具备两大特点:
1. 点位姿态由人工实时确定,无自动路径固化缺陷,姿态稳定可控;
2. 规则多边形适合手动四点定位,轨迹规整、误差极小、闭合性好。 正方形轨迹属于典型规则几何路径,由四段等长直线首尾闭合构成,适合学习基础点位示教、姿态统一、路径顺序规划等核心技能。
五、实验步骤
1. 工作站基础配置 确认机器人、工作台、绘图工具装配完整,工具 TCP 中心点位于笔尖,工具坐标系方向正确,工件坐标系保持水平基准。 ### 2. 手动示教正方形四个顶点 采用逐点示教法创建完整路径: 1. 手动拖动机器人,将笔尖贴合工作台平面,调整垂直姿态,保存**第一个顶点目标点**; 2. 水平移动机器人至正方形第二个角点,保持笔尖高度与姿态不变,示教第二个点位; 3. 同理依次示教第三个顶点、第四个顶点; 4. 最后回到初始点位,形成完整闭合正方形路径。 全程保持:笔尖垂直工作台、高度一致、姿态统一,避免倾斜、悬空或扎入平面。 ### 3. 路径生成与运动指令确认 示教完成后生成连续路径,路径全部由 **MoveL 直线插补指令** 构成。 四段直线首尾依次连接,形成规整、闭合的正方形几何轨迹,运动平稳、无转角畸变。 ### 4. 点位姿态统一校准 手动示教优势在于可人工统一全部点位姿态: 全程保持工具垂直朝下、手腕姿态一致,保证绘图轨迹工整、平行度高、一致性好。 ### 5. 仿真运行与时长优化 复位程序起点,执行仿真运行。 调整运动速度参数,将整体仿真时长控制在标准范围内,实现匀速、平稳、连续的正方形描摹运动,轨迹闭合完整、无卡顿、无偏移。 ## 六、实验问题分析与解决 1. **初始示教点位高度不一致,图形不平整** 原因:手动拖动机器人时Z轴高度波动。 解决:示教时保持笔尖高度不变,全程统一Z轴位置。 2. **点位姿态不一致,边角歪斜** 原因:每点示教时手腕角度不统一。 解决:全程保持工具垂直工作台,姿态统一后再保存点位。 3. **无法重命名目标点、选项灰色** 原因:右键点击了运动指令而非 Target 目标点。 解决:在路径树中单独右键目标点位,即可正常重命名与修改姿态。 ## 七、实验总结 本次实验完成了基于手动示教方式的正方形直线轨迹仿真,熟练掌握了机器人基础点位创建、直线插补轨迹构建、姿态一致性校准、路径闭合优化等核心技术。 手动示教适合**规则、简单、结构化几何图形**,轨迹规整可控、姿态稳定、误差小;而自动路径适合**复杂曲线、不规则轮廓**。两种轨迹规划方式形成互补,构成工业机器人离线编程基础体系。 通过本次实验,进一步理解了机器人直线运动特性、点位姿态控制原理,为后续圆弧自动路径、复杂曲面轨迹规划打下扎实基础。 两篇完全**配套、风格统一、学术对等**: - 任务3:手动示教、正方形、直线轨迹 - 任务4:自动路径、圆弧曲线、姿态固化问题 需要我帮你**统一两篇博客的标题格式、标签、简介**,做成成套系列博文吗?

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)