RobotStudio自动路径生成‑圆弧S形轨迹仿真实验
一、基本信息
项目名称:工业机器人手动示教与 RobotStudio 自动路径规划
二、项目目的
理解工业机器人手动示教与自动路径规划的适用场景与优缺点。
掌握利用 RobotStudio 对复杂工件进行自动路径生成与优化的方法。
完成路径参数设置、位姿调整、轴配置与轨迹优化,提高复杂路径规划效率。
建立工业机器人 “任务分析→路径生成→调试优化→仿真验证” 的工程流程。
三、项目原理
工业机器人手动示教适用于加工简单的工件,工件外形简单,示教点少;而对于加工外形复杂且精度要求高的工件,则需要利用 RobotStudio 软件自动生成路径,再进行路径的完善和优化,针对示教点多、路径复杂的情况,这种方式可以大大提高路径规划的效率。
四、项目设备与软件
计算机
ABB RobotStudio 仿真软件
绘图笔 / 加工工具模型
五、项目内容与步骤
- 设置初始参数完成工具坐标系(TCP)、工件坐标系、运动速度、转弯数据、安全区域等基础参数配置。
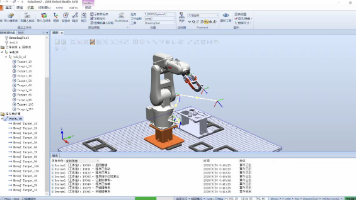
- 生成自动路径根据工件轮廓与加工要求,在软件中自动生成机器人运动路径,适用于复杂轨迹与多点位任务。
- 调整目标点工具位姿检查并修正各目标点工具姿态,保证加工角度合理,避免碰撞、姿态突变或干涉。
- 轴配置参数设置机器人轴配置与运动限制,避免轴超限、奇异点,保证运动连续、稳定、安全。
- 完善路径和优化参数对轨迹进行平滑处理,删除冗余点,优化速度、加速度与转弯参数,提升路径精度与运行效率。
六、项目结果与分析
自动路径是否生成成功:☑ 是 □ 否
工具位姿是否合理、无干涉:__绘图笔姿态垂直绘图平面,无工具、工件之间干涉碰撞________
轴运动是否正常、无超限:__轴配置参数设置完成,机器人各轴运动连续,无超限和奇异点报错________
优化后路径是否更平滑、精度更高:___经过点位、指令、转弯区参数优化,轨迹连续平滑,绘图轮廓精度满足要求_______
对比手动示教,自动路径效率提升情况:__针对 S 形复杂曲线,软件自动识别轮廓生成大量目标点,省去逐点手动拖动示教,大幅减少示教工作量,提升复杂轨迹规划效率________
七、项目总结与心得
通过本次项目,我掌握了工业机器人手动示教与自动路径规划的适用场景。手动示教简单快捷,适合简单轨迹;自动路径生成更适合复杂、高精度、多点位的加工任务,能显著提高效率。在 RobotStudio 中完成初始参数设置、自动路径生成、位姿调整、轴配置与路径优化后,机器人运动更加平稳、轨迹更加准确。本次项目提升了我的仿真操作能力与工程路径规划思维。
八、演示视频
RobotStudio 圆弧路径演示视频

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)