ABB RobotStudio IRB120 方形路径示教与 RAPID 编程记录
ABB RobotStudio IRB120 方形路径示教与 RAPID 编程记录
工业机器人仿真与方形路径示教作业报告
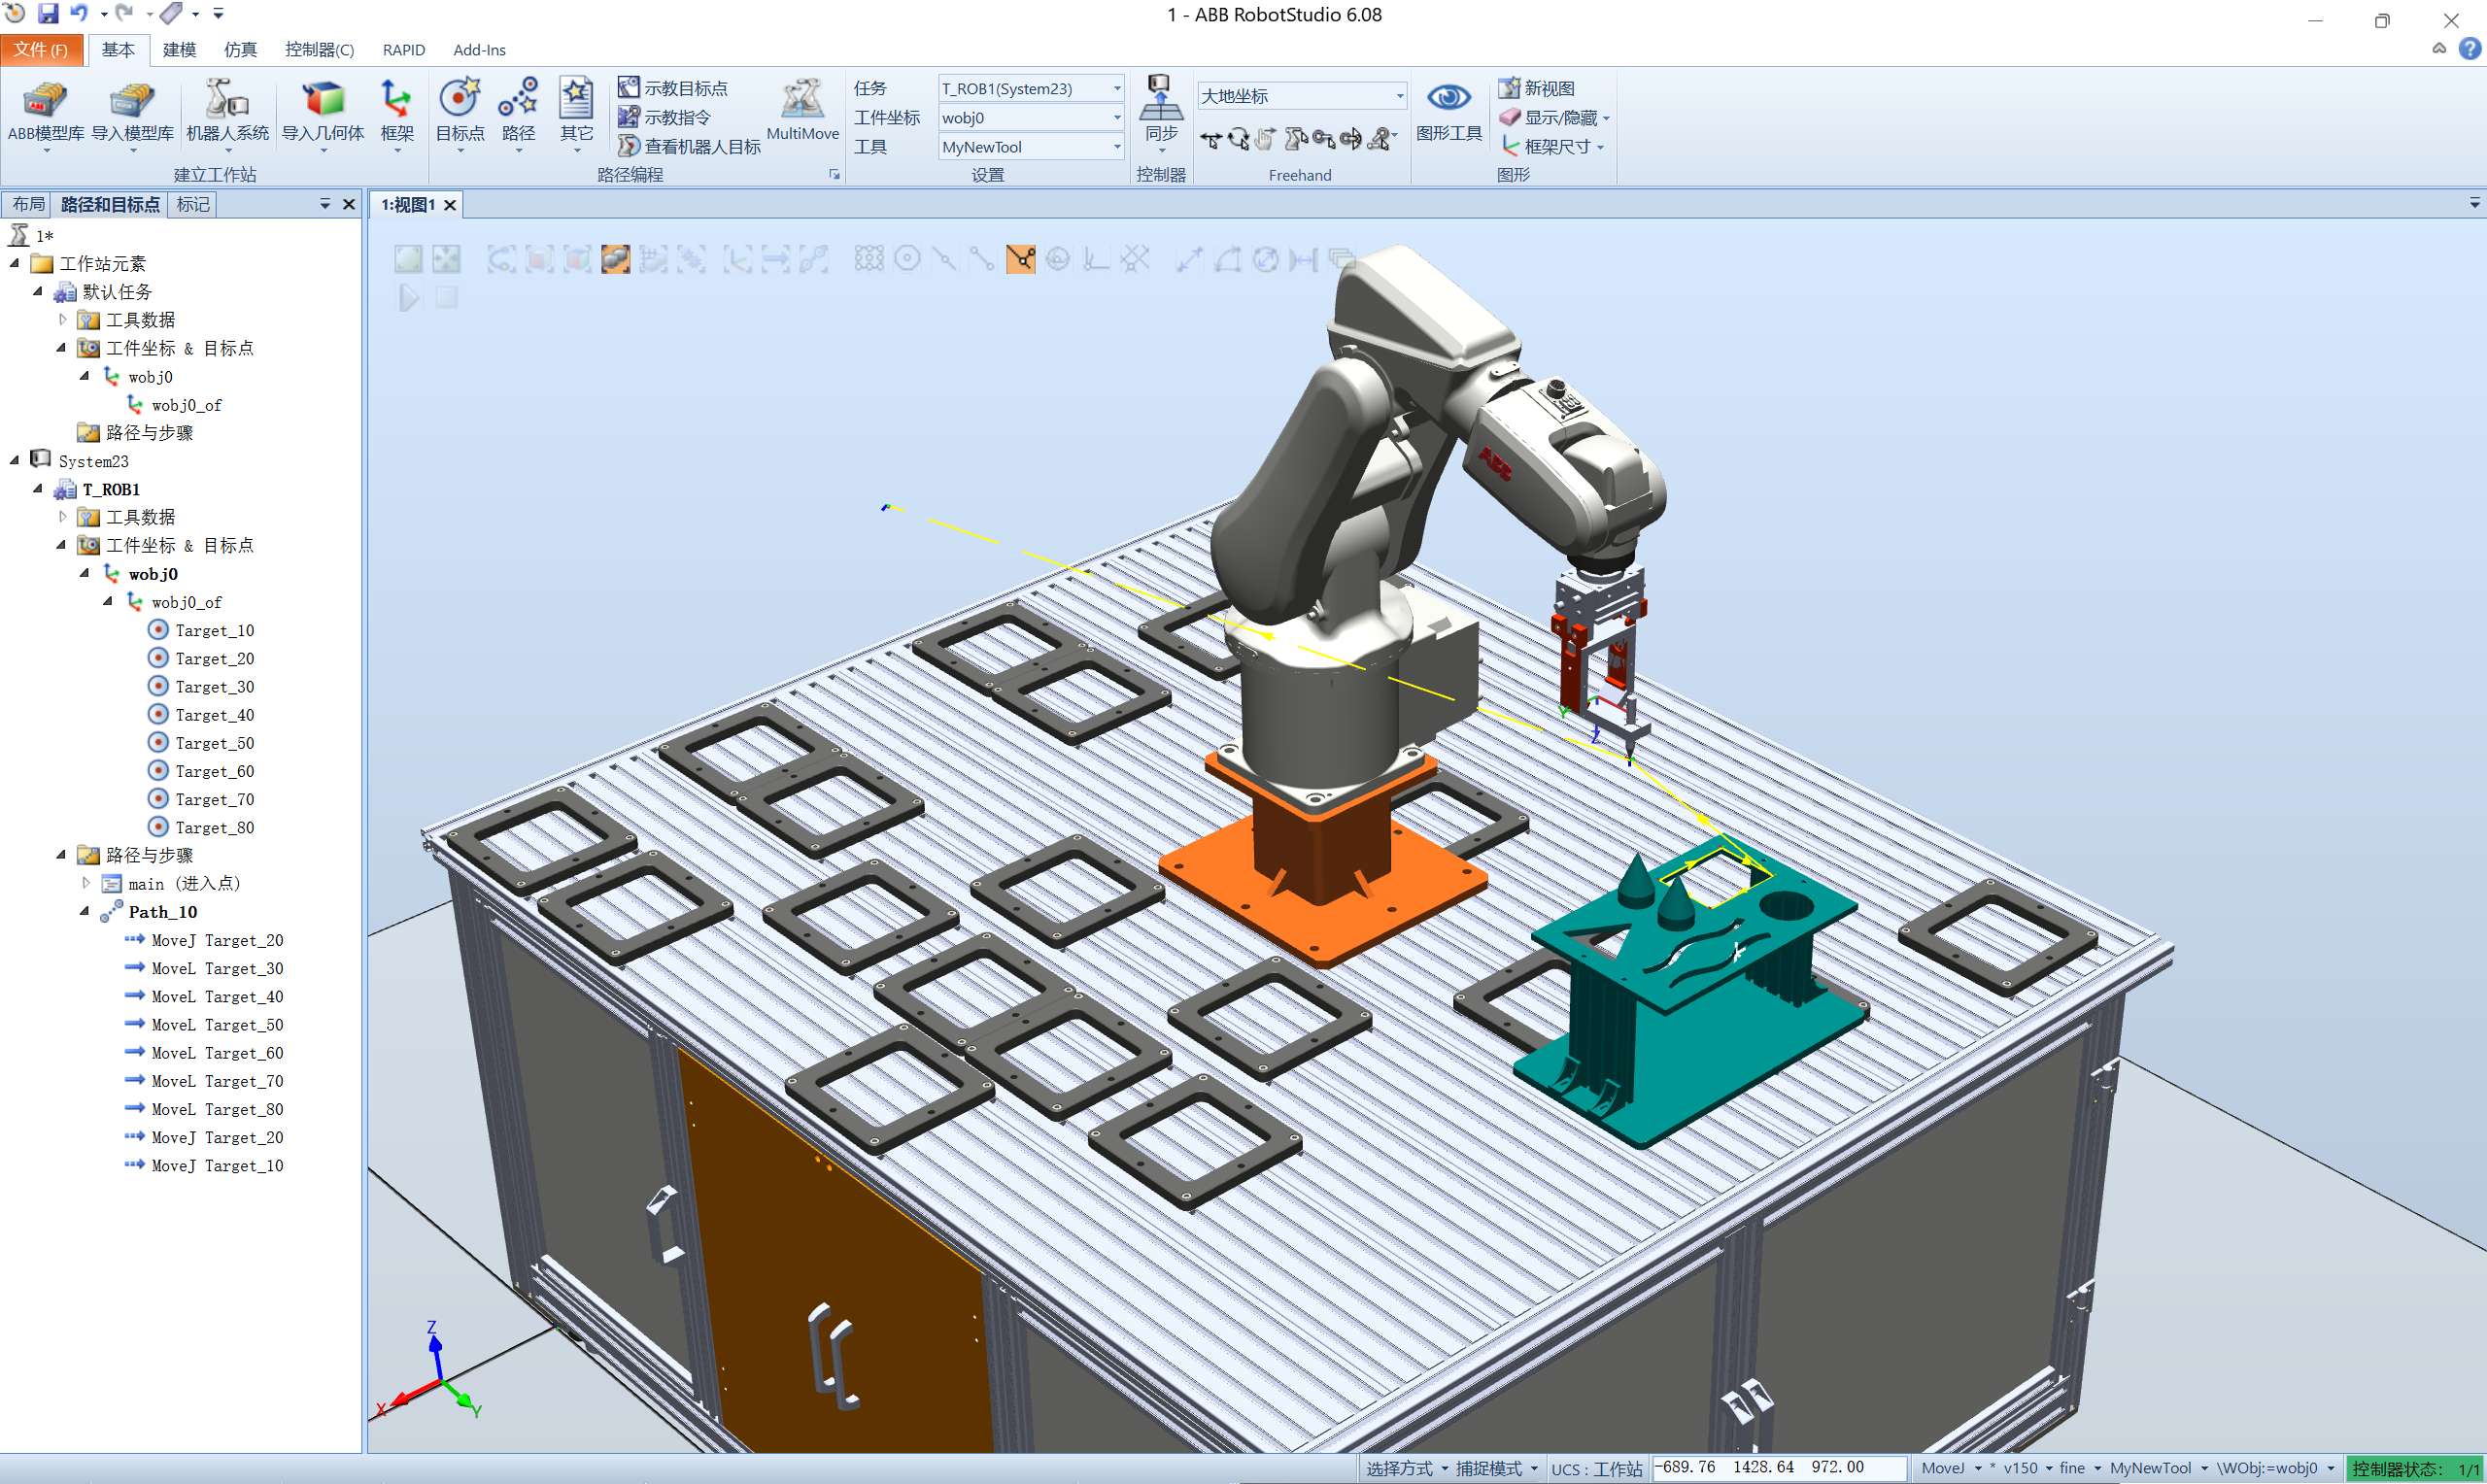
一、作业目的
掌握 RobotStudio 软件基本操作,理解仿真环境与真实工业机器人工作站的对应关系。
实现与实操设备一致的 手动示教 控制效果,完成关节运动、线性运动、点位记录。
基于任务 1、任务 2 成果,完成工业机器人 方形路径规划、轨迹生成与绘图仿真。
建立 “任务分析→路径设计→示教编程→仿真运行→调试优化” 的工程思维。
二、作业设备与软件
仿真软件:ABB RobotStudio 6.08
机器人型号:IRB 120
工具:绘图笔工具(Pen Tool)
工作站基础:基于任务 1、任务 2 已搭建工作站(工作台、坐标系、工具坐标系已完成标定)
三、作业原理
手动示教:通过控制机器人关节轴或 TCP 点,逐点记录目标位置,生成连续运动轨迹。
路径规划:方形由 4 个直线段 + 4 个角点 组成,采用 线性运动(MoveL) 保证轨迹平直。
TCP 控制:以绘图笔笔尖为工具中心点(TCP),确保绘图轨迹与示教路径一致。
仿真逻辑:点到点运动 → 轨迹连续 → 绘图触发 / 保持 → 闭合方形。
四、作业内容与步骤
(一)环境检查与准备
打开任务 1、任务 2 保存的 RobotStudio 工作站。
确认:机器人系统已建立、工具已安装、工具坐标系(TCP)标定完成。
导入 / 创建 绘图笔工具 并绑定到机器人末端。
(二)方形路径任务分析
任务:绘制闭合正方形
路径构成:起点 P0 → P1 → P2 → P3 → P0(4 个顶点)
运动方式:MoveL 直线运动
要求:轨迹平直、拐角清晰、闭合无偏差
(三)手动示教与点位记录
进入 手动示教模式,切换线性运动(Linear)。
示教并记录方形 4 个顶点位置:
P0:起始点(落笔点)
P1:第一角点
P2:第二角点
P3:第三角点
回到 P0 完成闭合。
记录各点坐标(可附坐标表)。
(四)程序编写与轨迹生成
在 Rapid 中编写主程序(示例结构):
MODULE Module1
! 此处先定义 Target_10 至 Target_80 的 robtarget 数据
! 数据从 RobotStudio 示教器导出,不要手编四元数
PROC Main()
    MoveJ Target_10, v200, fine, PenTool;   ! 回安全点
    MoveJ Target_20, v200, z10, PenTool;    ! 到接近点

    MoveL Target_30, v50, fine, PenTool;    ! 到落笔起点 P0
    SetDO PenOn, 1;                         ! 若笔有 IO 控制,落笔
    WaitTime 0.2;

    MoveL Target_40, v50, fine, PenTool;    ! P1
    MoveL Target_50, v50, fine, PenTool;    ! P2
    MoveL Target_60, v50, fine, PenTool;    ! P3
    MoveL Target_80, v50, fine, PenTool;    ! 回 P0 闭合

    SetDO PenOff, 1;                        ! 抬笔
    WaitTime 0.2;

    MoveL Target_20, v200, z10, PenTool;    ! 退回接近点
    MoveJ Target_10, v200, fine, PenTool;   ! 回安全点
ENDPROC
ENDMODULE
(五)仿真运行与绘图效果验证
开启仿真,运行程序。
观察:绘图笔是否画出标准方形、有无碰撞、轨迹是否平滑。
调整速度、转角数据(z0/z1/z5 等)优化轨迹。
五、数据记录
机器人型号: IRB 120
工具:绘图笔(TCP 标定完成:是 )
方形边长:横向边长≈98 mm , 纵向边长≈79 mm
示教点位(可粘贴截图或填写坐标)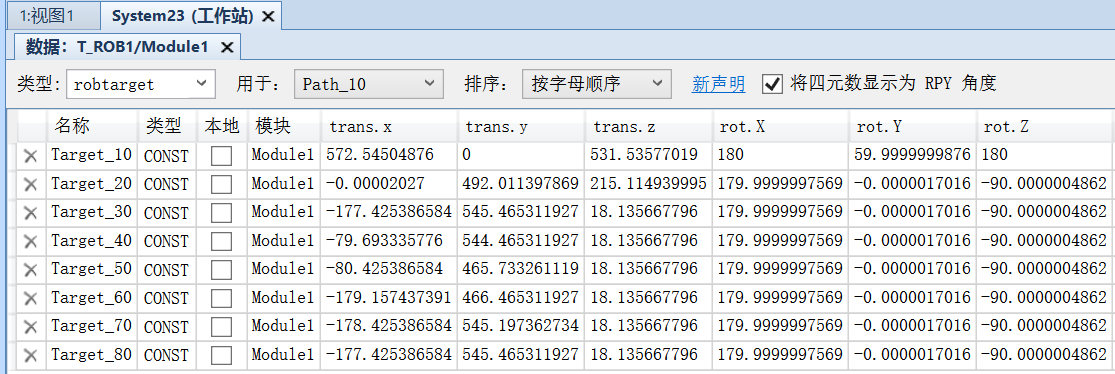
六、结果与分析
仿真是否成功:是
方形轨迹是否闭合、平直:是,闭合良好,Target_80 与 Target_30 坐标基本重合,闭合误差约为 0 mm;四边平直,拐角清晰。
出现问题及解决:
问题 1:不清楚如何调出机械装置手动关节,无法调整 IRB120 机器人初始关节姿态,不会添加第二条移动示教指令
解决:在布局窗口右键 IRB120 机器人,选择机械装置手动关节,拖动各轴滑条调整机器人姿态;确认 wobj0 工件坐标系参数,使用示教功能记录目标点,生成第二条移动指令,最后检查目标点与运动指令是否成功添加
问题 2:示教路径过程中,目标点位位置偏移,方形轮廓 4 个角点坐标不一致,图形不是标准矩形 解决:微调各 Target 目标点,参考相邻点坐标,对齐 X、Y 数值,减小示教人为误差,保证轮廓规整。
问题 3:移动指令运行时机器人容易发生奇异点、姿态翻转,仿真报错 解决:在接近点和过渡点处使用 MoveJ,避免在奇异位形附近使用 MoveL;检查并修改 Target 点 RPY 姿态角,调整机器人 conf 关节配置;增加中间过渡点,降低运动速度至 v50,转角采用 fine/z0 精确到位。重新仿真后,奇异点报警和姿态翻转问题消除。
与实操设备对比:RobotStudio 手动示教在点位控制、运动手感、轨迹复现上与真实设备一致性:较高。软件内示教逻辑、R APID 指令语法、TCP / 工件坐标系使用规则和实体机器人基本相同;但是仿真没有机械间隙、无硬件阻力,不存在机械磨损带来的位置偏差,真实设备会存在微小机械误差;软件鼠标拖拽示教手感和实体示教器摇杆操作有一定差异。
七、总结与心得
通过本次 RobotStudio 方形路径示教作业,我掌握了 ABB 机器人手动示教的操作方法,理解了 MoveL 线性运动与 MoveJ 关节运动的适用场景,TCP 工具中心点标定对绘图轨迹精度起到决定性作用。实验体会到示教点位非常考验操作细心程度,人为操作很容易带来坐标偏差,导致图形尺寸不标准。 仿真软件可以在无真实硬件的条件下完成机器人编程调试,提前排查奇异点、姿态翻转、碰撞等问题,降低现场调试风险,这是工业仿真很大的工程价值。同时也看到仿真与实体机器人的差别:仿真不存在机械间隙,真实设备会有装配、传动带来的微小位置误差。 完整的工程流程:任务分析 路径规划 示教编程 仿真 调试优化,对以后学习工业机器人现场调试有很强指导意义。后续操作中,我会更加注重点位坐标核对,减少人为示教误差,优化机器人运动姿态,规避奇异点问题。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)