【机器人导航】-FAST-LIO的论文阅读过程中的记录
1. Roll Pitch Yaw
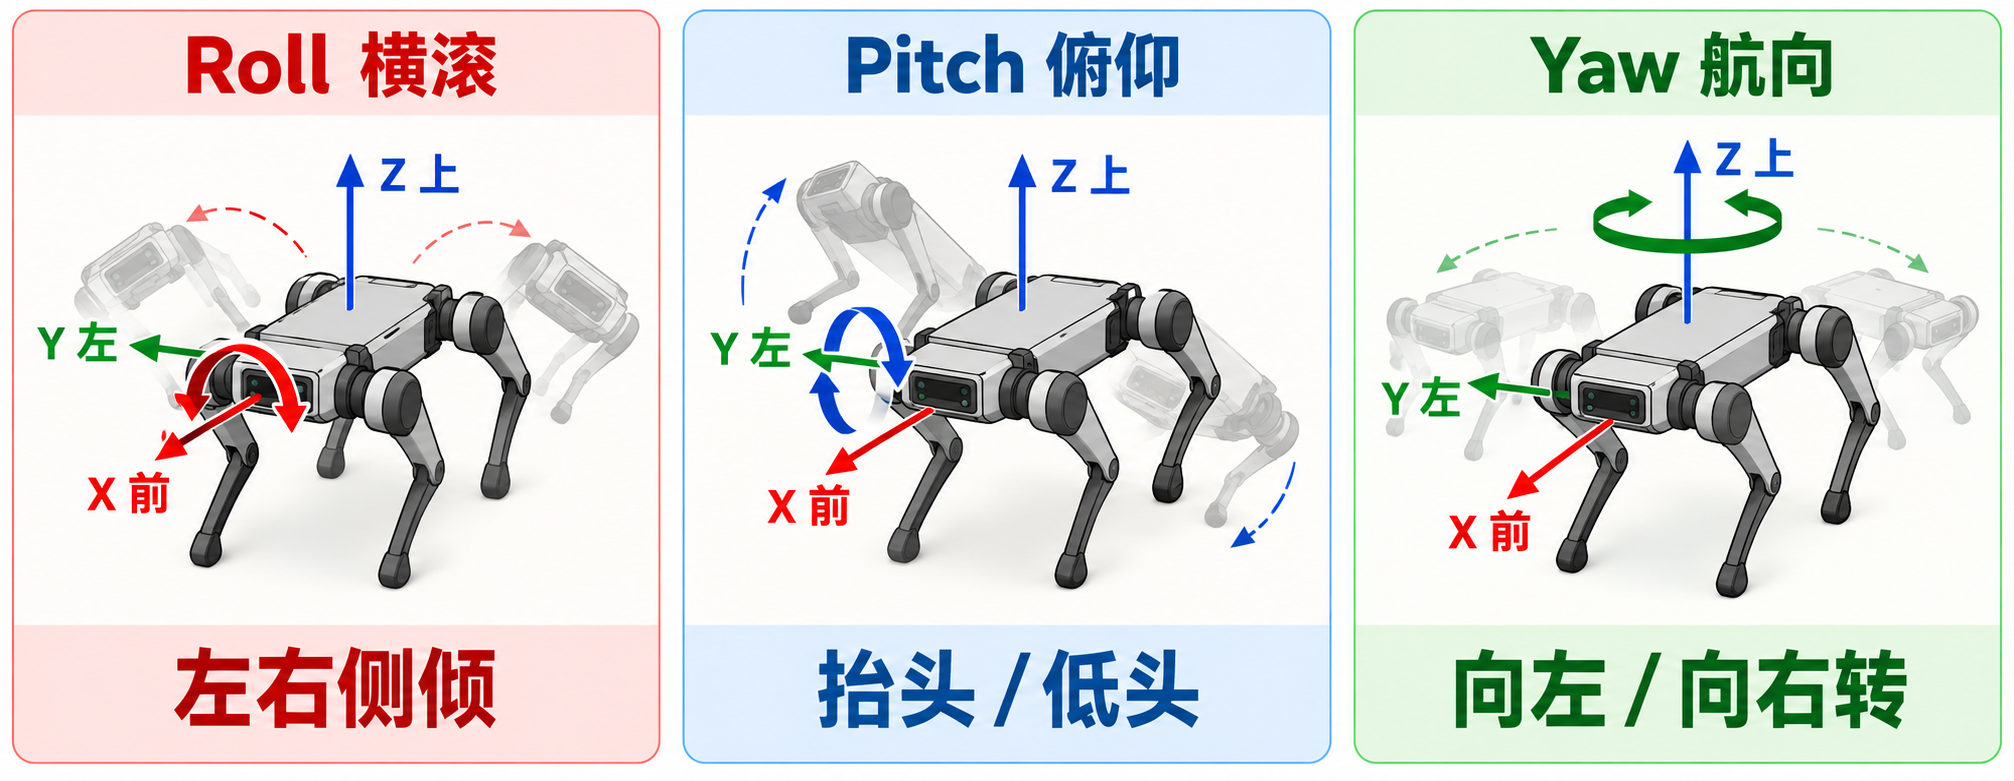
Roll横滚 绕前后轴X转,左右侧倾
Pitch俯仰 绕Y轴转,抬头/低头
Yaw航向:绕竖直轴Z转,像原地向左或向右转身
横滚歪身子,俯仰抬低头,航向转方向
2. 位姿包含啥
包含位置(x,y,z)和姿势(roll,pitch,Yaw)一共6个自由度。
3. 流形是什么?
流形是一个“整体可能弯曲,但在很小的局部看起来像普通平面或普通欧氏空间”的空间。
地球表面整体是一个球面,不是平面。但如果只看你脚下几百米的范围,可以近似当成二维平面,用两个坐标表示位置。
三维旋转的集合叫:
SO(3)
它由所有合法的三维旋转矩阵组成。
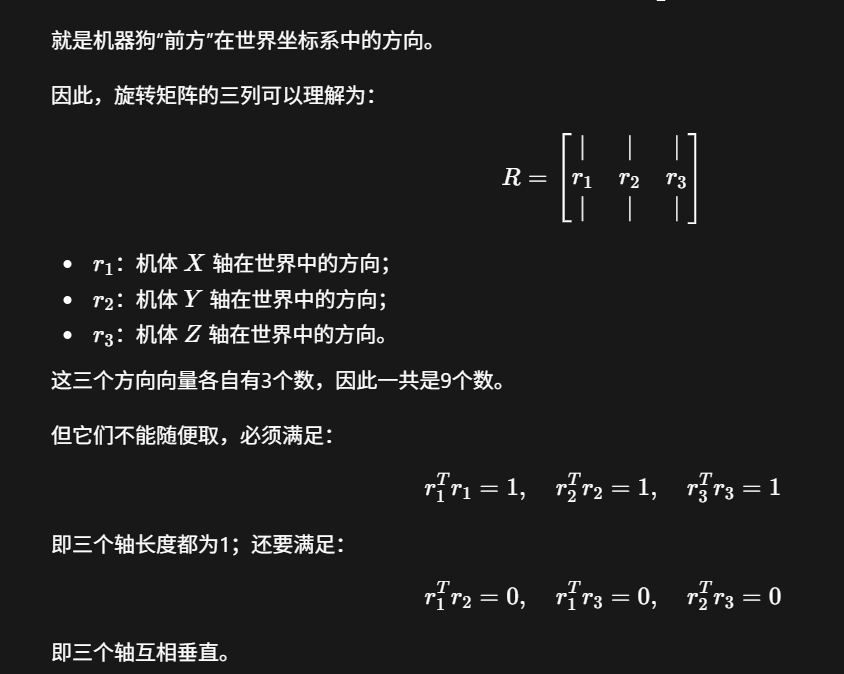
旋转矩阵是 3X3,有9个元素,但这些元素不能随意取值,必须满足约束。因此三维旋转实际上只有3个自由度。
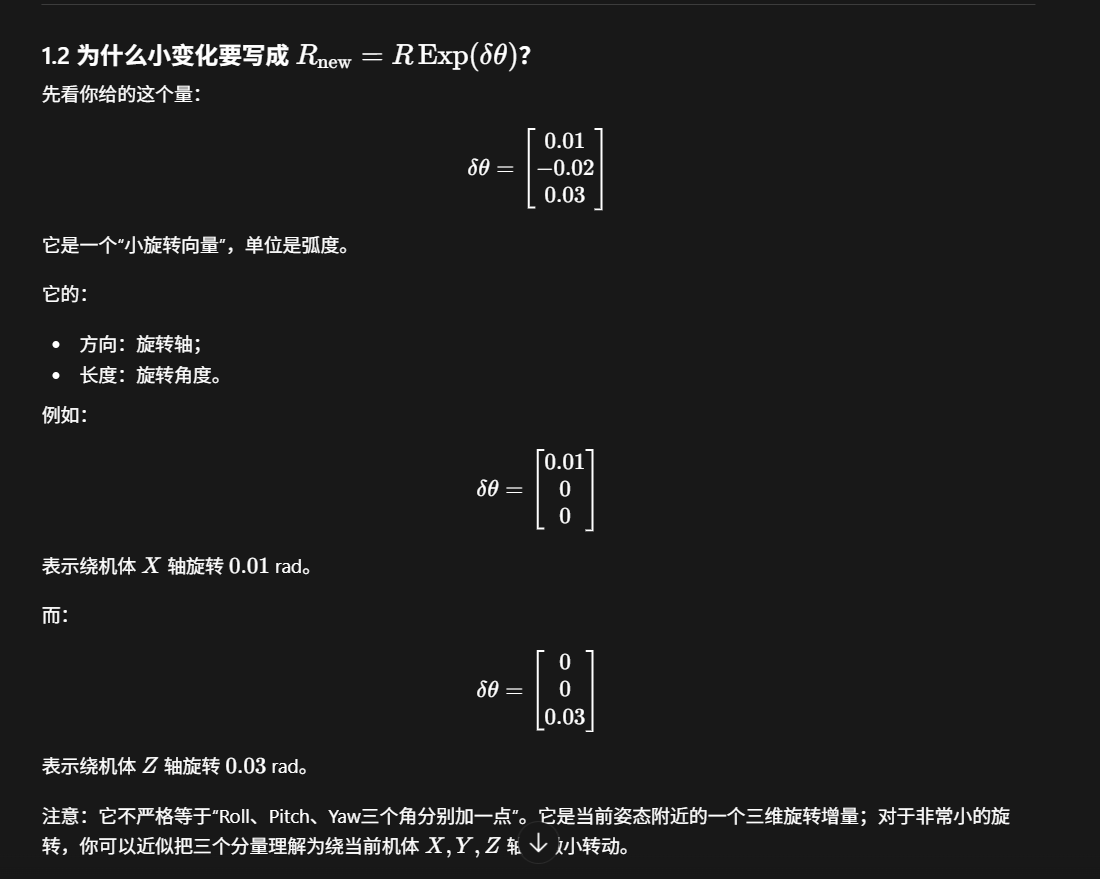
绕 x 轴转多少;
绕 y 轴转多少;
绕 z 轴转多少;
4. 为什么旋转矩阵有9个元素,但实际上它只有三个自由度。
为什么旋转矩阵有9个元素?
因为它本质上是一个3X3的线性变化:
R = [
r11, r12, r13
r21, r22, r23
r31, r32, r33
]
所以存储时自然需要9个数字。
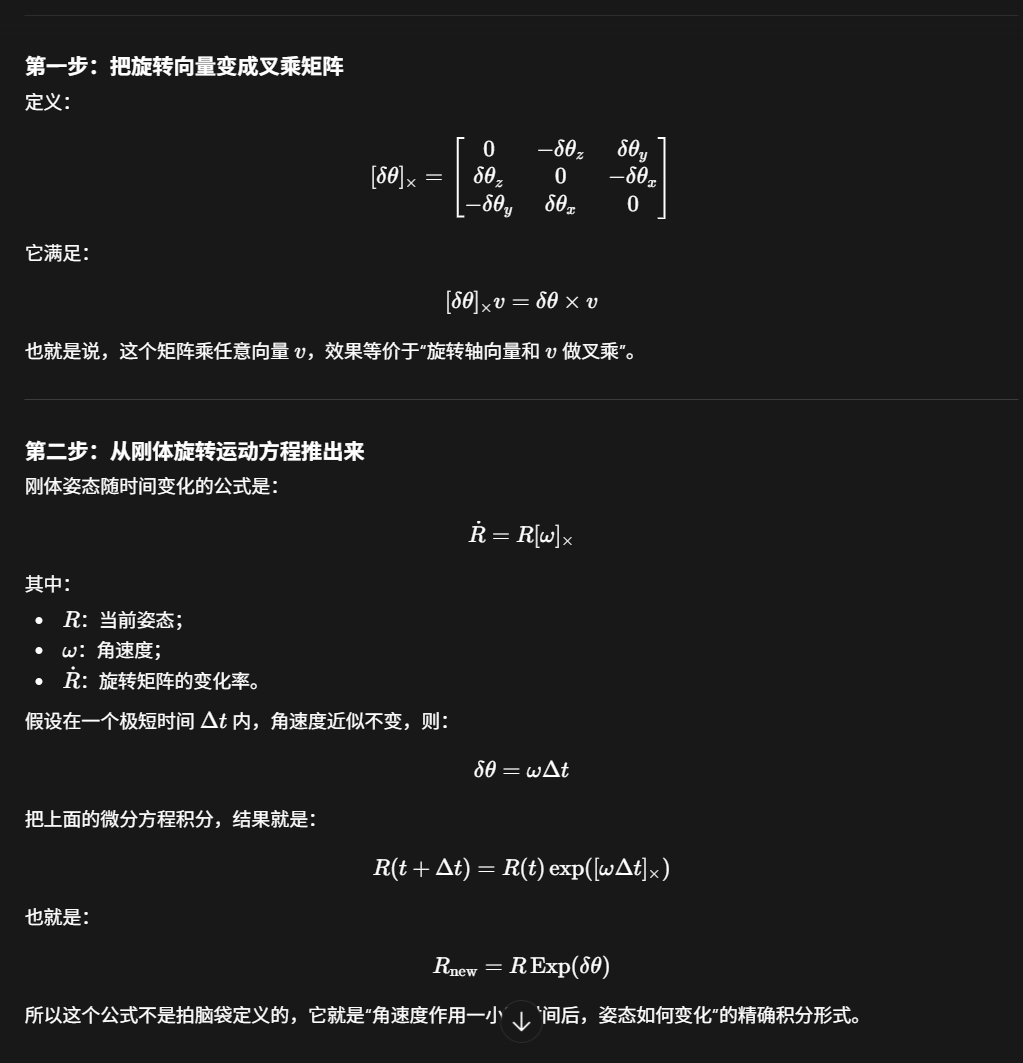
它的用途是把一个向量从机体坐标系转到世界坐标系:
p__world = R__pbody,
例如机器狗体坐标中的“正前方”是:
ex = [
1
0
0
]
那么:
Rex = [
r11,
r21,
r31
]
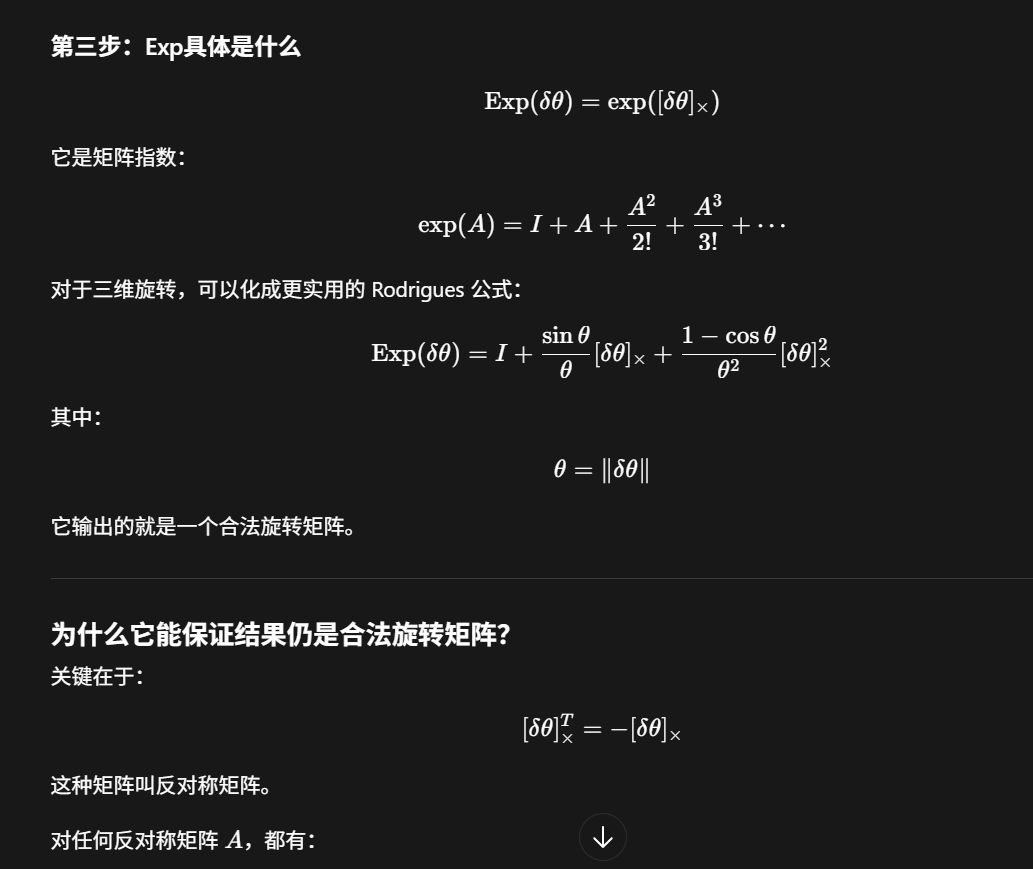
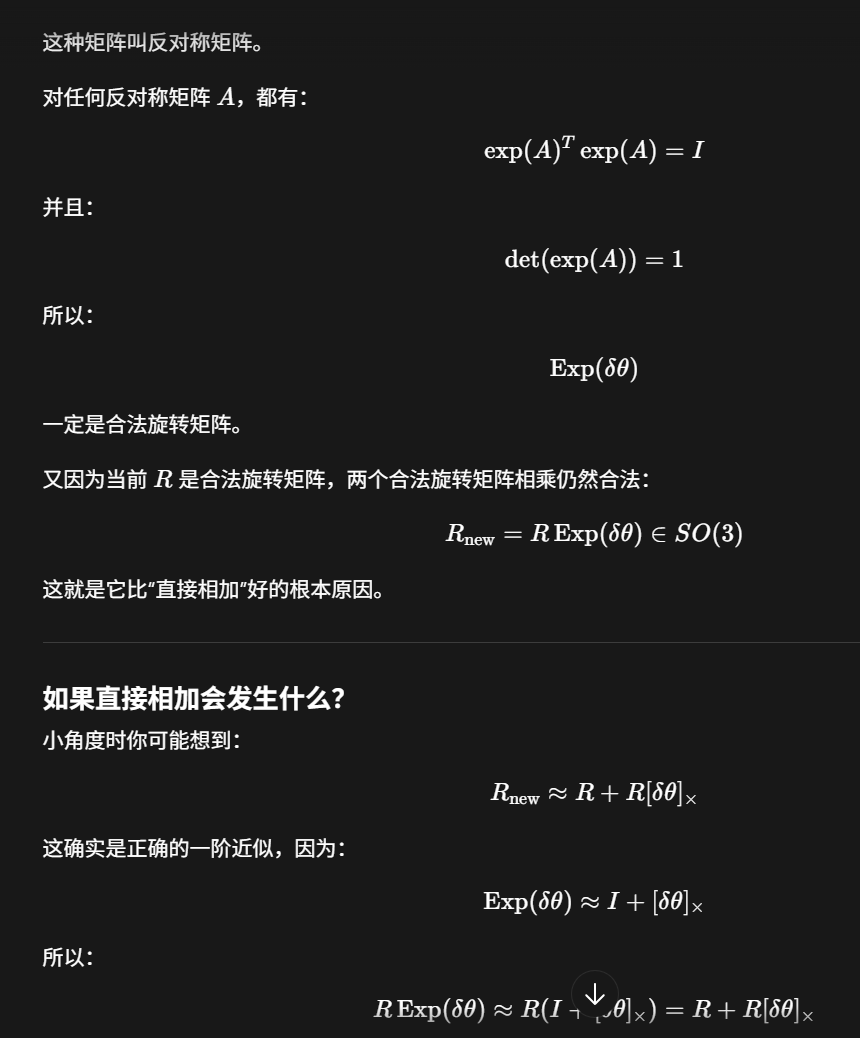
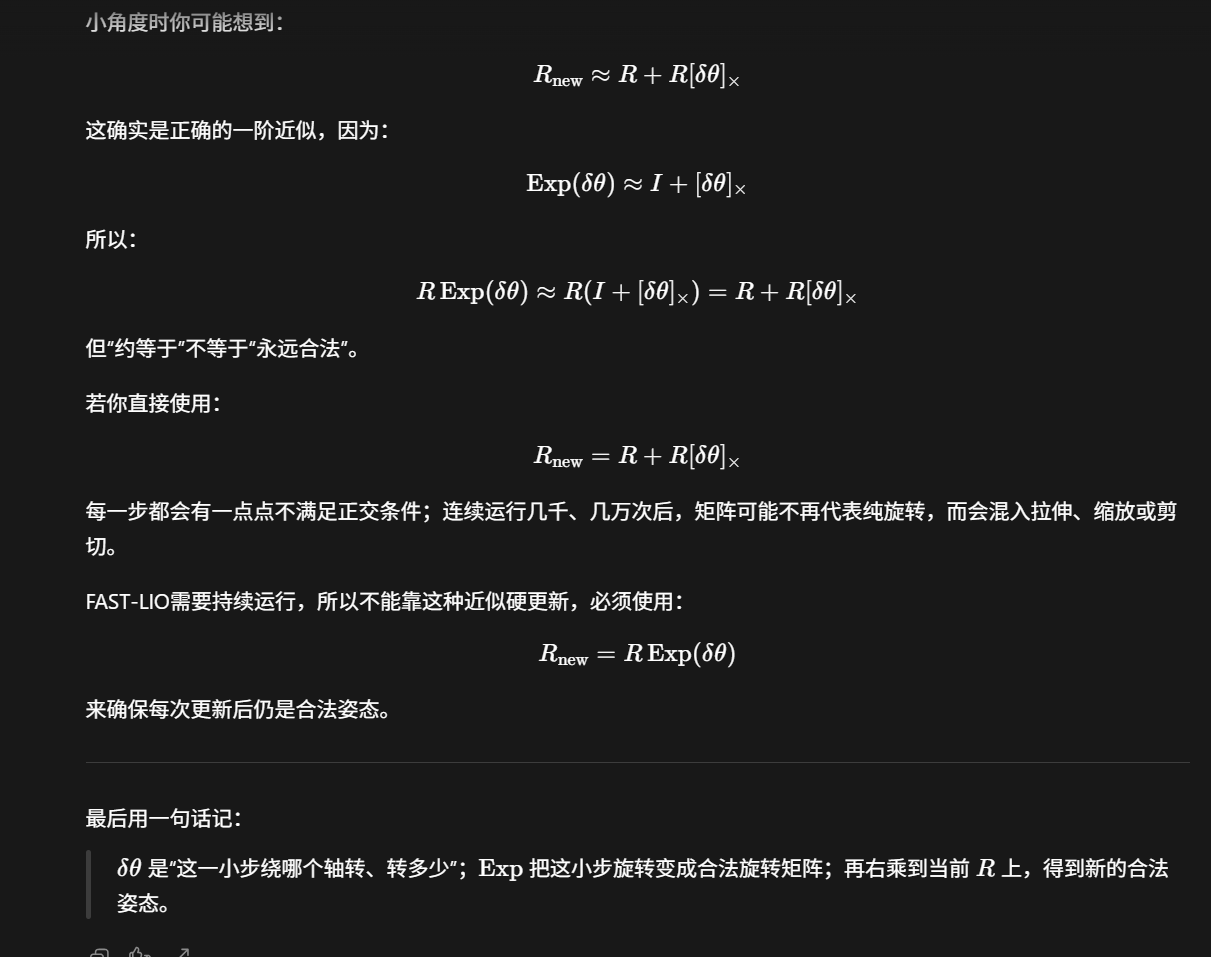
这篇论文的本质:
IMU让LiDAR点云在快速运动中不变形;LiDAR让IMU积分不会长期跑偏;FAST-LIO的卡尔曼增益优化让更多激光几何约束能够实时加入这场互相校。
对了一半。更准确地说:
FAST-LIO的核心不是把IMU原始数据本身“修到准确”,而是利用LiDAR地图约束,持续估计并修正由IMU驱动的18维运动状态。
IMU原始读数仍是:
陀螺仪角速度 ωm
加速度计读数 am
FAST-LIO不会改变传感器硬件输出,而是估计:
这条陀螺仪读数里,偏置 bω 有多少?
这条加速度计读数里,偏置 ba 有多少?
当前姿态 R、位置 p、速度 v 应该是多少?
重力 g 在当前全局系中该怎么表示?
整个过程是:
IMU原始数据
↓
减去估计的偏置 bω、ba
↓
积分,预测 R、p、v
↓
当前点云投到历史地图中
↓
检查点是否仍落在墙面、地面、边缘上
↓
如果没落对,产生LiDAR残差
↓
迭代卡尔曼滤波修正18维状态
↓
下一时刻继续用修正后的状态预测
例如,系统通过点云匹配发现:
预测中机器狗的墙面位置偏了 5 cm
它不只是机械地把位置 (p) 往回拉5 cm,还会综合判断:
可能是姿态 R 有一点偏
可能是速度 v 估错
可能是陀螺仪偏置 bω 估错
可能是加速度计偏置 ba 估错
可能是重力方向 g 没估准
然后按这些变量之间的数学关系共同修正。
其中:
- (R,p):LiDAR点云匹配能较直接地约束;
- (v):通过“位置随速度变化”的模型间接修正;
- (b_\omega,b_a):通过长期观察“IMU预测总是如何错”而逐渐修正;
- (g):通过静止初始化、姿态和LiDAR运动约束逐步修正。
所以可以把FAST-LIO理解为:
IMU负责高频预测“机器狗下一刻在哪”;LiDAR负责检查“这个预测是否符合真实环境”;一旦不符合,就反向校正整个18维状态,尤其是IMU偏置。
而这篇论文另外两个很重要的核心是:
- 利用IMU给一帧内的每个LiDAR点做运动畸变补偿;
- 用新的卡尔曼增益计算方式,让上千个激光点也能实时参与修正。
imu 的数据可能不准 让lidar看着点
lidar的数据可能也不准,让imu给点补偿
再用卡尔曼增益,让更多的激光点来参与进来,是这么理解么?
对,这个理解已经很到位了。稍微精确一点:
IMU可能漂
→ LiDAR通过“点是否贴合地图”来纠正IMU预测
LiDAR一帧点不是同一时刻采到的,机器人又在运动
→ IMU告诉每个点采样时机器人处于什么姿态
→ 给LiDAR点云做运动畸变补偿
LiDAR点很多
→ 新的卡尔曼增益公式让大量点都能实时参与融合
但有一个小修正:
IMU不是把LiDAR的测距值“修准”;它主要修正的是LiDAR点在运动过程中对应的坐标位置和姿态。
例如,机器狗在20 ms扫描一帧点云时正在转身:
第一个点采到时:机器人朝前
最后一个点采到时:机器人已转了一点
如果把这两个点直接拼成同一帧,墙会弯、边缘会重影。
IMU提供这20 ms内的姿态变化,FAST-LIO把各点“拉回”到统一时刻:
原始LiDAR点
+
IMU估计的相对运动
↓
去畸变后的LiDAR点
然后LiDAR再用环境几何来检查IMU预测是否正确:
IMU预测的位姿
↓
把当前点投到历史地图
↓
若点没有落在墙/地面/边缘上
↓
得到几何残差
↓
修正 R、p、v、bω、ba、g
至于卡尔曼增益,你的理解也接近:
- 它本质上决定“IMU预测”和“LiDAR残差”各该信多少;
- FAST-LIO的新公式没有改变融合结果;
- 但它把大规模求逆变成了18维小矩阵求逆;
- 所以原本因计算太慢而只能舍弃的许多LiDAR特征点,现在能实时参与。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献8条内容

所有评论(0)