AiBrainBox 产品系列让智能进入真实世界
AiBrainBox 产品系列让智能进入真实世界
AiBrainBox 产品系列
让智能进入真实世界
人工智能正在从数字世界走向真实世界。
无人机需要自主感知和飞行;
机器人需要理解空间并自主行动;
工业现场需要实时感知人员、设备和环境;
未来,不同智能体还需要彼此连接、协同完成任务。
这意味着,AI 不再只是运行在服务器里的一个模型。
它需要真正进入:
设备、空间、网络与真实环境。
因此,易和联航推出 AiBrainBox 系列产品,面向无人机、机器人及工业智能场景,构建:
端侧可信通感算控一体的智能中枢
让 AI 从:
感知世界
走向:
理解世界
再走向:
作用于世界。
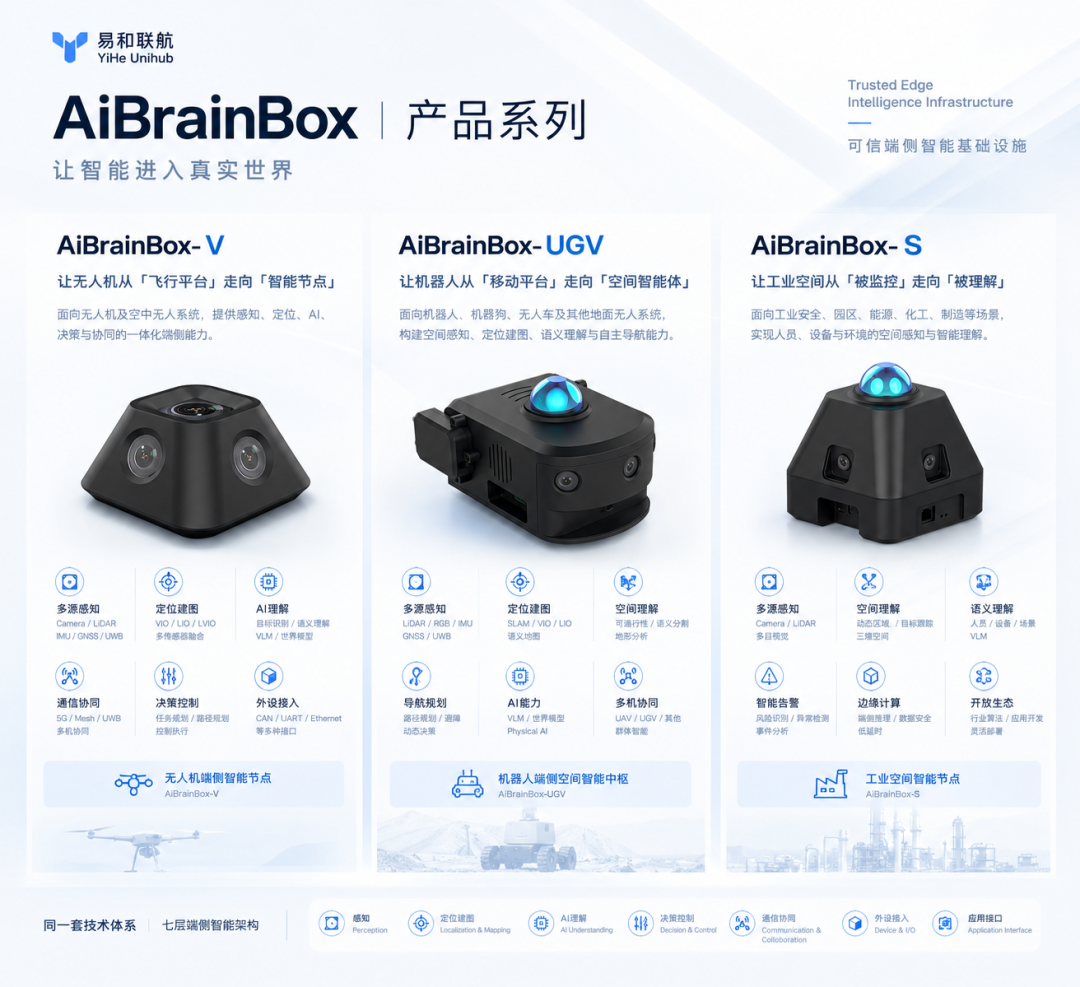
01|AiBrainBox 是什么?
AiBrainBox 并不是简单的:
AI 计算盒子
也不是传统意义上的:
工控机 / 主控机 / 视频分析盒。
我们更关注一个问题:
如何为真实世界中的智能设备,提供一套完整、开放、可持续演进的端侧智能基础设施?
因此,AiBrainBox 将:
感知
定位建图
AI 理解
决策控制
通信协同
外设接入
应用接口
组织成一个统一的端侧系统框架。
形成:
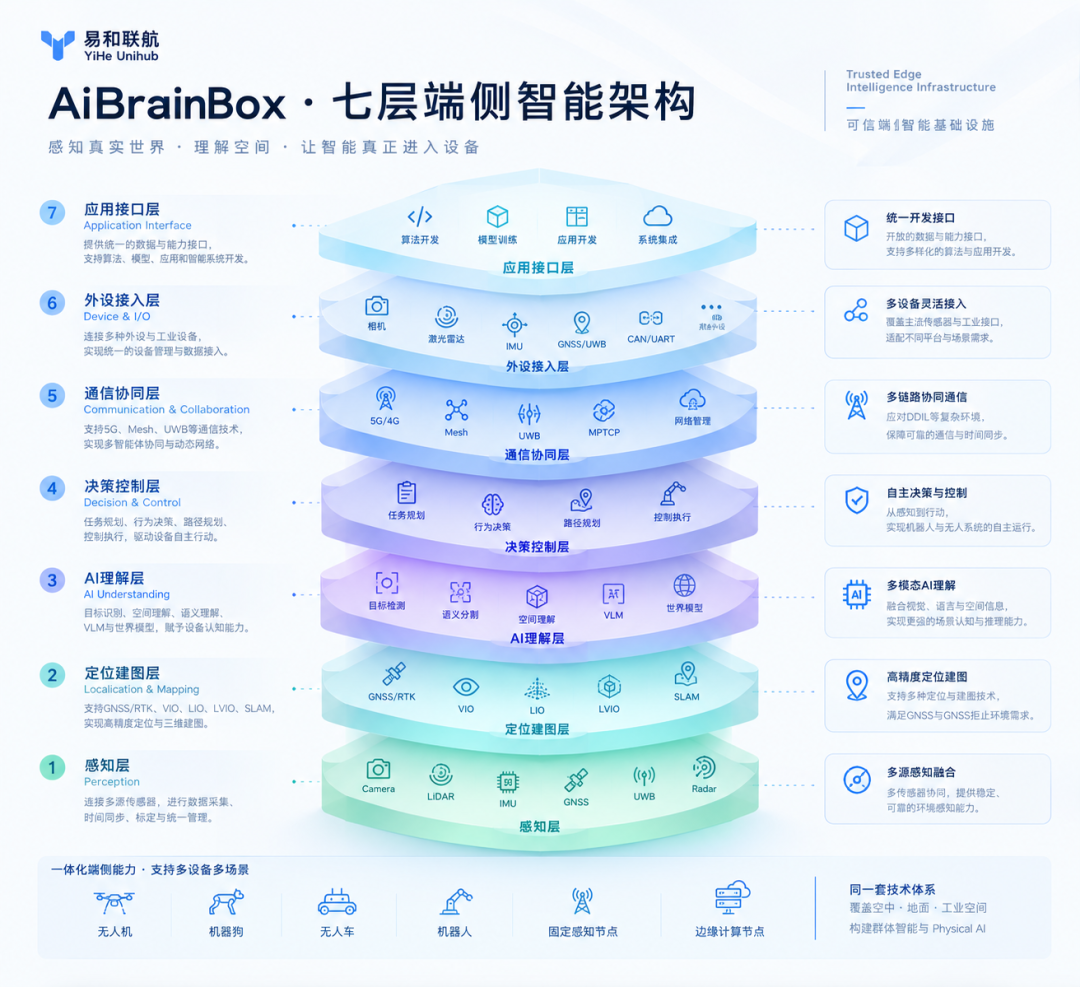
七层端侧智能架构
① 感知 Perception
连接:
Camera · LiDAR · IMU · GNSS/RTK · UWB · Radar
等多种传感器。
② 定位建图 Localization & Mapping
支持:
GNSS / RTK · VIO · LIO · LVIO · SLAM
等技术路线。
让设备知道:
我在哪里?环境是什么样?
③ AI 理解 AI Understanding
从传统目标检测进一步走向:
目标识别 → 空间理解 → 语义理解 → VLM → World Model
让机器不仅能够“看到”,还能够逐步“理解”。
④ 决策控制 Decision & Control
连接:
任务规划 → 行为决策 → 路径规划 → 控制执行
让智能从感知进入行动。
⑤ 通信协同 Communication & Collaboration
支持:
5G · Mesh · UWB· 卫通
等通信和协同能力。
面向:
DDIL、多智能体、群体智能
等复杂环境。
⑥ 外设接入 Device & I/O
统一连接:
Camera · LiDAR · IMU · GNSS · UWB · CAN · UART · Ethernet
以及其他工业和机器人设备。
⑦ 应用接口 Application Interface
向上层开放统一的数据和能力接口,让科研团队和产业合作伙伴可以开发自己的:
算法 · 模型 · 应用 · 智能系统。
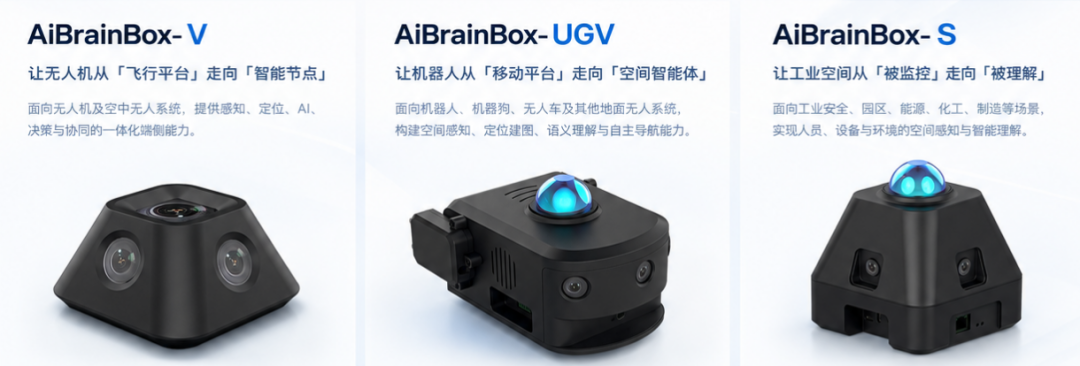
02|三个产品,面向三类真实世界
AiBrainBox 目前形成三个主要产品方向:
AiBrainBox-V
AiBrainBox-UGV
AiBrainBox-S
它们不是三个完全独立的产品,而是:
基于同一套端侧智能理念,面向不同物理空间和智能体形态形成的产品系列。
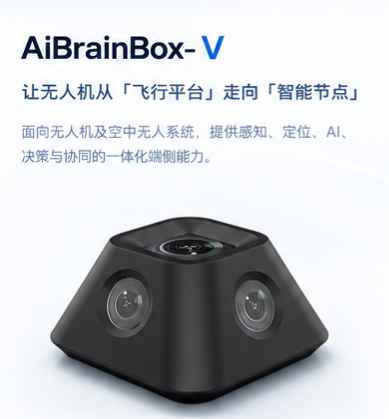
03|AiBrainBox-V
让无人机从“飞行平台”走向“智能节点”
无人机正在从传统的:
飞行 + 任务载荷
向:
感知 + 定位 + AI + 决策 + 协同
发展。
AiBrainBox-V 面向无人机及空中无人系统,为无人机提供:
多源感知
高精度时间同步
定位建图
AI 感知
自主决策
通信协同
等端侧能力。
典型传感器可以包括:
多目 Camera + IMU + GNSS/RTK + UWB + LiDAR
支持:
VIO / LIO / LVIO / 多传感器融合
并进一步面向:
自主导航、智能避障、多无人机协同、VLM、世界模型
等方向。
AiBrainBox-V 的核心定位:
无人机端侧智能节点
未来,一架无人机不只是一个飞行平台,而是一个可以:
感知环境、理解空间、进行决策并与其他节点协同的智能体。
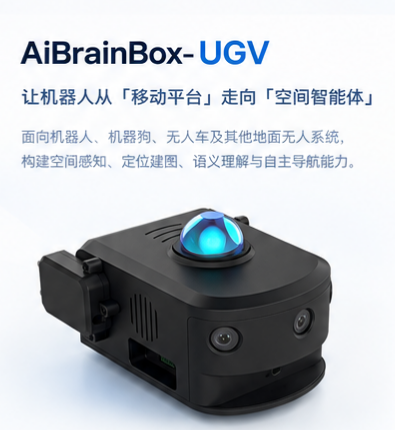
04|AiBrainBox-UGV
让机器人从“移动平台”走向“空间智能体”
对于机器人而言,仅仅知道:
“我在哪里”
还不够。
它还需要理解:
“这里是什么”
以及:
“哪里可以走?”
AiBrainBox-UGV 面向:
机器狗、无人车、机器人及其他地面无人系统。
通过:
LiDAR + RGB Camera + IMU + GNSS + UWB
等多源感知,构建:
定位建图 + 空间感知 + 语义理解 + 导航决策
能力。
重点关注:
SLAM
LIO / VIO
Semantic Mapping
Traversability
Costmap
Semantic Navigation
VLM
以及:
Physical AI
等方向。
AiBrainBox-UGV 不只是帮助机器人“移动”。
而是让机器人逐步具备:
理解空间 → 理解任务 → 自主行动
的能力。
AiBrainBox-UGV 的核心定位:
机器人端侧空间智能中枢
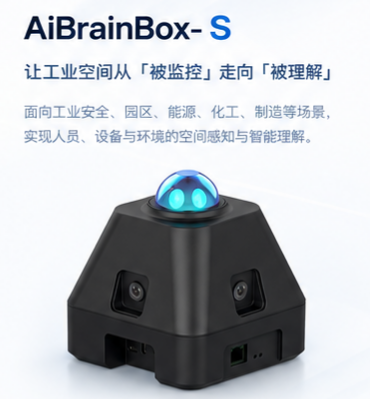
05|AiBrainBox-S
让工业空间从“被监控”走向“被理解”
工业现场已经拥有大量摄像头。
但传统监控更多解决:
“发生了什么,可以回看。”
而智能工业系统需要进一步回答:
谁在这里?
他在哪里?
进入了什么区域?
与什么设备发生关系?
当前空间状态是什么?
是否存在异常?
AiBrainBox-S 面向:
工业安全、能源、化工、制造、园区等场景。
通过:
多目视觉 + LiDAR + AI
构建:
空间感知 + 人员识别 + 目标跟踪 + 动态区域 + 语义理解 + 智能告警
能力。
从传统的:
固定区域 + 固定规则
逐步走向:
动态空间 + 目标关系 + 场景理解。
AiBrainBox-S 的核心定位:
工业空间智能节点
它的目标不是简单地“发现一个人”。
而是逐步理解:
人 + 设备 + 区域 + 环境 + 事件
之间的关系。
06|三个产品背后,是同一套技术体系
虽然 V、UGV、S 面向不同场景,但它们共享同一个核心理念:
Trusted Edge Intelligence
可信端侧智能。
从底层看,三类产品都围绕:
多源感知
↓
时间同步
↓
定位建图
↓
空间理解
↓
AI 推理
↓
决策控制
↓
通信协同
构建。
因此,AiBrainBox 并不是简单的产品集合。
而是一套可以持续演进的:
端侧智能基础设施体系
07|从“单设备智能”到“多智能体协同”
AiBrainBox 的价值并不局限于单台设备。
未来真实世界可能同时存在:
UAV
UGV
机器人
固定感知节点
边缘计算节点
这些设备拥有不同的:
传感器
视角
运动能力
计算能力
和:
任务能力。
AiBrainBox 希望通过统一的时间、空间、通信和数据体系,让这些节点能够共享:
位姿
地图
目标
语义
状态
任务
最终形成:
单节点智能 → 多节点协同 → 群体智能
08|从 GNSS 到 GNSS-Denied
真实世界并不总是拥有稳定的 GNSS 和通信网络。
因此,AiBrainBox 从产品设计上就关注:
GNSS 可用
与
GNSS 拒止
两类环境。
通过:
GNSS / RTK
以及:
VIO / LIO / LVIO / UWB
等技术路线,为不同环境提供定位与时间同步能力。
同时结合:
5G / Mesh / UWB
等通信技术,探索复杂:
DDIL 环境
下的端侧自主与多智能体协同。
这也是 AiBrainBox 面向无人系统和 Physical AI 的重要基础能力。
09|从 AI 到 Physical AI
传统 AI 更多存在于:
数据中心
服务器
云平台
而 Physical AI 需要进入:
机器人
无人机
工业设备
真实空间。
这意味着 AI 必须同时面对:
传感器
时间
空间
算力
通信
控制
安全
等真实世界问题。
AiBrainBox 正是围绕这一变化构建端侧基础设施。
最终形成:
Perception → Understanding → Decision → Action
即:
感知 → 理解 → 决策 → 行动
让 AI 真正进入物理世界。
10|为高校与科研院所而设计
AiBrainBox 的另一个重要定位,是:
科研基础平台
高校和科研机构可以在 AiBrainBox 上快速开展:
SLAM / VIO / LIO / LVIO
多传感器融合
群体智能
DDIL
多智能体协同
Semantic Mapping
Physical AI
VLM
World Model
等研究。
我们希望将大量底层工程能力进行平台化:
设备接入
时间同步
数据采集
端侧计算
通信
系统接口
让科研团队可以更加专注于:
真正具有研究价值的算法与模型。
从:
论文
到:
算法
再到:
真实设备
最后进入:
真实场景。
11|硬件就位,算法持续演进
AiBrainBox 的产品理念并不是:
通过频繁更换硬件追赶 AI。
而是尽可能建立稳定的端侧硬件基础:
硬件平台
系统框架
算法生态
场景应用
持续演进。
今天可以运行:
传统视觉算法
明天可以运行:
多传感器融合算法
进一步可以支持:
VLM / VLA / World Model
最终走向:
Physical AI / Multi-Agent
让硬件成为科研和产业创新持续迭代的载体。
12|AiBrainBox 产品矩阵
|
产品 |
面向对象 |
核心能力 |
产品定位 |
|---|---|---|---|
| AiBrainBox-V |
无人机 / 空中无人系统 |
感知、定位、AI、协同 | 无人机端侧智能节点 |
| AiBrainBox-UGV |
机器狗 / UGV / 机器人 |
空间感知、SLAM、语义导航、AI | 机器人端侧空间智能中枢 |
| AiBrainBox-S |
工业 / 园区 / 固定或移动设备 |
空间感知、Semantic Vision、AI告警 | 工业空间智能节点 |
三个产品,面向三个典型物理空间:
空中 → 地面 → 工业空间
但背后共享同一个方向:
让智能进入真实世界。
13|未来的 AiBrainBox
我们相信,未来的智能系统不会只有一个“大脑”。
而是由大量具备:
感知
理解
决策
行动
能力的智能节点组成。
无人机是节点。
机器人是节点。
工业感知设备也是节点。
它们通过:
时间
空间
通信
AI
连接起来。
最终形成:
一个由大量 Physical AI Agent 构成的真实世界智能系统。
AiBrainBox,希望成为其中的端侧基础设施。
AiBrainBox
Trusted Edge Intelligence Infrastructure
感知 · 定位建图 · AI理解 · 决策控制 · 通信协同 · 外设接入 · 应用接口
AiBrainBox-V
让无人机从“飞行平台”走向“智能节点”
AiBrainBox-UGV
让机器人从“移动平台”走向“空间智能体”
AiBrainBox-S
让工业空间从“被监控”走向“被理解”
易和联航
面向高校、科研院所及产业合作伙伴,
共同探索:
群体智能 · DDIL · Physical AI · World Model · VLM
让算法进入设备,
让设备理解空间,
让智能真正进入真实世界。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献25条内容

所有评论(0)