OpenClaw 从⼊⻔到精通指南!我算是给学明白了!
引言
在当今科技飞速发展的时代,各类先进的技术和工具层出不穷。OpenClaw 作为其中一款具有独特优势和广泛应用前景的工具,正逐渐走进开发者和技术爱好者的视野。无论是在工业自动化、机器人编程,还是在科研实验等领域,OpenClaw 都能发挥重要作用。本指南旨在帮助大家从零开始,逐步掌握 OpenClaw 的使用方法,最终达到精通的水平。
一、OpenClaw 简介
(一)什么是 OpenClaw
OpenClaw 是一款开源的机械爪控制和开发工具,它具有高度的灵活性和可定制性。其开源的特性意味着全球的开发者都可以参与到它的开发和改进中来,不断丰富其功能和应用场景。它基于先进的算法和硬件设计,能够实现精准的抓取动作,并且可以与多种机器人平台进行集成。
(二)应用场景
- 工业生产:在流水线上,OpenClaw 可以精确地抓取和搬运各种零部件,提高生产效率和质量。例如,在电子设备制造中,它能够准确地抓取微小的芯片进行安装。
- 科研实验:在机器人研究领域,OpenClaw 为科研人员提供了一个良好的实验平台。他们可以通过编程控制机械爪的动作,进行各种抓取实验和算法验证。
- 教育领域:对于学习机器人编程和控制的学生来说,OpenClaw 是一个非常实用的教学工具。通过实际操作,学生可以更好地理解机器人的工作原理和控制方法。
二、入门准备
(一)硬件准备
- OpenClaw 机械爪套件:购买一套完整的 OpenClaw 机械爪套件,确保包含机械爪主体、控制器、电源等必要组件。
- 开发板:选择一款合适的开发板,如 Arduino 或 Raspberry Pi 等,用于控制 OpenClaw 的动作。开发板需要具备足够的计算能力和接口资源,以满足机械爪的控制需求。
- 连接线:准备好各种连接线,如 USB 线、杜邦线等,用于连接开发板和 OpenClaw 机械爪。
(二)软件准备
- 开发环境:根据所选的开发板,安装相应的开发环境。例如,如果使用 Arduino 开发板,需要安装 Arduino IDE;如果使用 Raspberry Pi,则需要安装 Raspbian 操作系统和相关的开发工具。
- OpenClaw 驱动程序:从官方网站下载并安装 OpenClaw 的驱动程序,确保开发板能够与机械爪正常通信。
- 编程语言学习:OpenClaw 的控制通常使用 Python、C++ 等编程语言。如果你对这些语言不太熟悉,建议先学习一些基础的编程知识。
三、基础操作
(一)硬件组装
按照 OpenClaw 机械爪套件的说明书,进行硬件组装。这一步需要仔细操作,确保各个组件安装正确,连接线连接牢固。在组装过程中,可以参考官方的视频教程或在线论坛上的经验分享,遇到问题及时向其他开发者请教。
(二)连接开发板和机械爪
使用 USB 线或其他连接线将开发板和 OpenClaw 机械爪连接起来。在连接过程中,要注意接口的对应关系,避免接错线导致设备损坏。连接完成后,检查开发板和机械爪是否正常通电。
(三)编写简单的控制程序
在开发环境中编写一个简单的控制程序,实现机械爪的基本动作,如张开和闭合。以下是一个使用 Python 语言控制 OpenClaw 机械爪张开和闭合的示例代码:
import serial

# 打开串口通信
ser = serial.Serial('/dev/ttyUSB0', 9600)

# 控制机械爪张开
ser.write(b'open')

# 等待一段时间
import time
time.sleep(2)

# 控制机械爪闭合
ser.write(b'close')

# 关闭串口通信
ser.close()
在上述代码中,首先使用 serial.Serial 函数打开串口通信,然后通过 write 方法向机械爪发送控制指令,最后使用 close 方法关闭串口通信。
(四)调试和优化
运行编写好的控制程序,观察机械爪的动作是否符合预期。如果发现机械爪的动作不准确或出现异常,需要对程序进行调试和优化。可以通过调整控制指令的参数、检查硬件连接等方式来解决问题。
四、进阶应用
(一)多动作组合控制
在掌握了机械爪的基本动作控制后,可以尝试编写更复杂的控制程序,实现多个动作的组合。例如,让机械爪先抓取一个物体,然后将其移动到指定位置,最后放下物体。这需要对机械爪的运动轨迹进行精确规划,并使用循环和条件语句来控制动作的顺序。
(二)与传感器集成
为了使机械爪能够更好地适应不同的工作环境,提高其智能化水平,可以将其与各种传感器进行集成。例如,安装一个距离传感器,让机械爪在接近物体时自动调整抓取力度;或者安装一个视觉传感器,让机械爪能够识别不同的物体并进行抓取。以下是一个将 OpenClaw 与距离传感器集成的示例代码:
import serial
import time
import RPi.GPIO as GPIO

# 初始化距离传感器引脚
GPIO.setmode(GPIO.BCM)
TRIG = 23
ECHO = 24
GPIO.setup(TRIG, GPIO.OUT)
GPIO.setup(ECHO, GPIO.IN)

# 打开串口通信
ser = serial.Serial('/dev/ttyUSB0', 9600)

def get_distance():
    GPIO.output(TRIG, True)
    time.sleep(0.00001)
    GPIO.output(TRIG, False)
    while GPIO.input(ECHO) == 0:
        pulse_start = time.time()
    while GPIO.input(ECHO) == 1:
        pulse_end = time.time()
    pulse_duration = pulse_end - pulse_start
    distance = pulse_duration * 17150
    distance = round(distance, 2)
    return distance

while True:
    dist = get_distance()
    if dist < 10:
        ser.write(b'close')
    else:
        ser.write(b'open')
    time.sleep(0.1)

# 关闭串口通信和 GPIO
ser.close()
GPIO.cleanup()
在上述代码中,首先初始化了距离传感器的引脚,然后定义了一个 get_distance 函数用于获取距离传感器的测量值。在主循环中,不断读取距离传感器的值,并根据测量结果控制机械爪的张开和闭合。
(三)远程控制
通过网络通信技术,可以实现对 OpenClaw 机械爪的远程控制。例如,使用 Wi-Fi 或蓝牙模块将开发板连接到网络,然后在手机或电脑上通过网络发送控制指令。这样,即使在远程的地方,也可以方便地控制机械爪的动作。
五、高级技巧
(一)自定义算法开发
如果你对机器人控制算法有一定的了解,可以尝试开发自定义的控制算法,以提高机械爪的性能和效率。例如,使用机器学习算法对机械爪的抓取动作进行优化,使其能够根据不同的物体形状和重量自动调整抓取策略。
(二)与其他机器人系统集成
将 OpenClaw 机械爪与其他机器人系统进行集成,构建一个更加复杂和智能的机器人平台。例如,将其与机器人手臂集成,实现更灵活的抓取和操作;或者将其与移动机器人集成,使机械爪能够在不同的位置进行工作。
(三)开源社区参与
积极参与 OpenClaw 的开源社区,与其他开发者交流经验和分享代码。在社区中,你可以了解到最新的技术动态和开发成果,还可以参与到项目的开发和改进中,为 OpenClaw 的发展做出贡献。
六、总结与展望
通过本指南的学习,相信你已经对 OpenClaw 从入门到精通有了一个全面的了解。从基础的硬件组装和简单控制,到进阶的多动作组合、传感器集成和远程控制,再到高级的自定义算法开发和与其他系统集成,每一个阶段都需要不断地学习和实践。
未来,随着科技的不断发展,OpenClaw 有望在更多的领域得到应用,其功能也将不断完善和扩展。作为开发者,我们要紧跟技术发展的步伐,不断探索和创新,充分发挥 OpenClaw 的潜力,为推动机器人技术的发展贡献自己的力量。
以上文章为你详细介绍了 OpenClaw 从入门到精通的相关内容,你可以根据自己的需求对文章进行调整和修改,比如增加更多案例、优化某些段落等,我会持续帮你完善。
OpenClaw 从⼊⻔到精通指南!
第⼀部分:OpenClaw 理论知识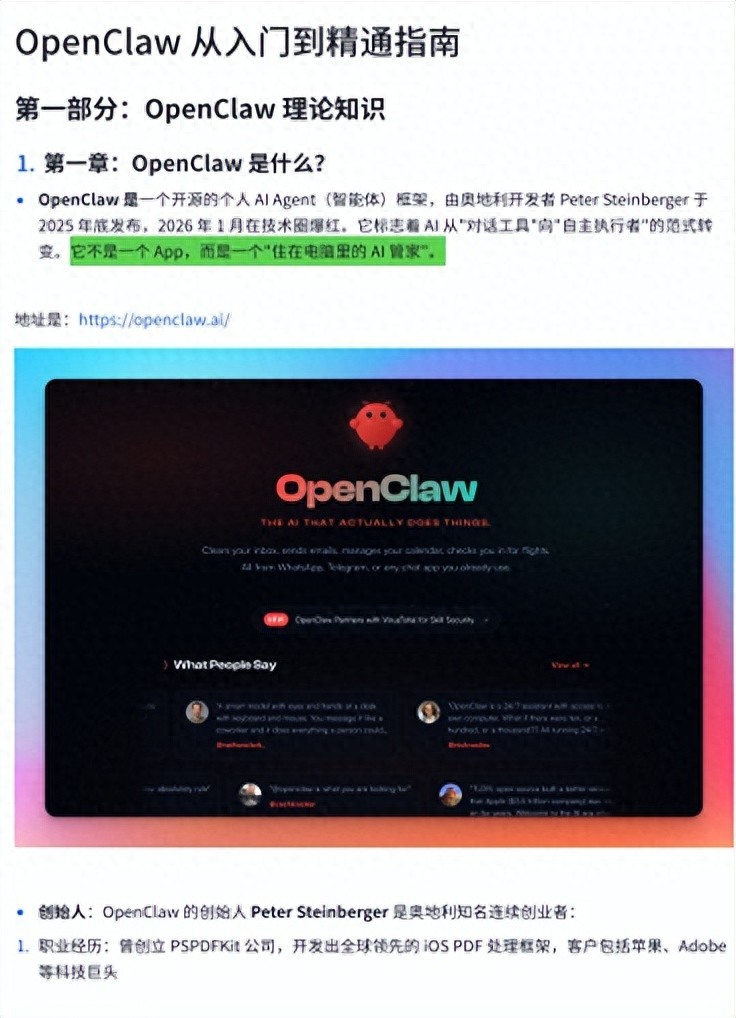
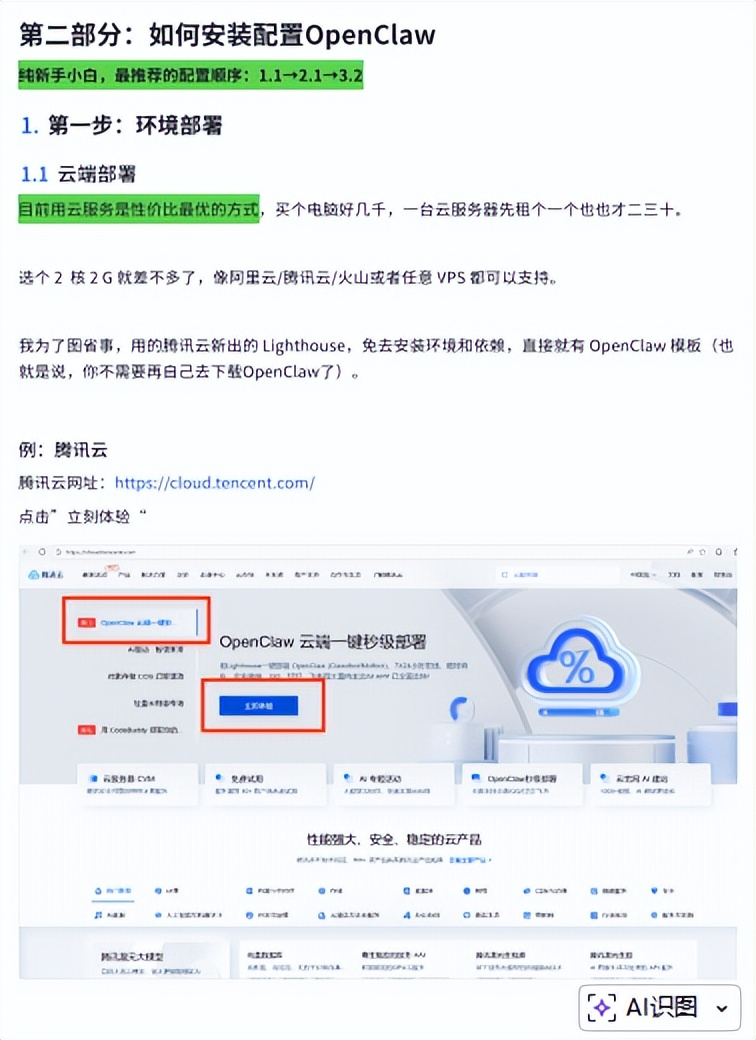
已经整理成册,需要的同学查看下方名片来拿走!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)