FPGA MIPI 多路视频聚合方案
随着车载、机器人、工业视觉、医疗设备等系统不断采用多摄像头方案,前端图像传感器数量越来越多。不同摄像头可能承担前视、后视、左视、右视,或者不同区域和不同类型图像的采集任务。
多路摄像头同时工作时,系统通常会遇到主控 MIPI CSI 接口数量有限、多路图像需要同步、输入数据速率不一致、主控处理压力较大以及研发现场难以定位异常等问题。
明德扬围绕多路 MIPI 视频接入与主控互联,提供基于 FPGA 的多路视频聚合方案。通过 FPGA 对多路摄像头数据进行接收、解析、同步、缓存和整理,再将处理后的数据通过 MIPI 接口输出至主控芯片或后端处理平台。
一.方案概览
这套方案可以概括为:把多路 MIPI 摄像头接入 FPGA,由 FPGA 完成接收、解析、同步、缓存、聚合和输出,再将整理后的统一视频流交给主控芯片。
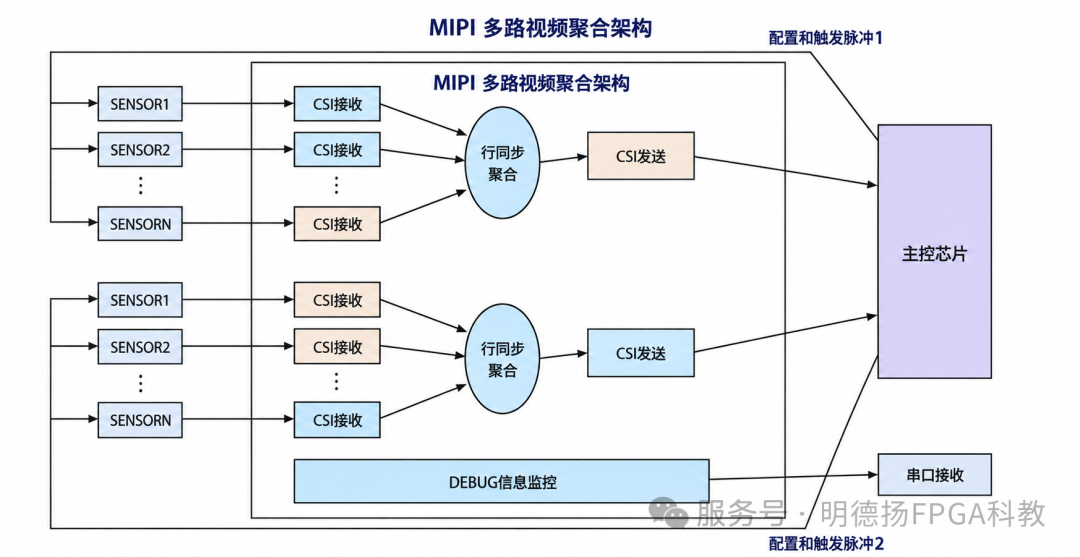
MIPI 多路视频聚合架构图
除视频数据通路外,系统还包括配置控制和调试监控通道。主控可以通过 FPGA 对摄像头进行配置、触发和工作模式控制,FPGA 也可以通过串口等调试接口输出通道状态、同步状态和错误信息。
二.系统架构与核心节点
1 多路 SENSOR 输入
系统前端可以接入多路 MIPI 摄像头或图像传感器。每一路 SENSOR 都可以对应一套独立的 MIPI CSI 接收逻辑。
在实际项目中,不同摄像头可能承担不同任务,例如前视、后视、左视、右视等不同位置的图像采集,也可能用于多方向环境感知、多摄像头同步采集或不同功能区域的数据采集。
根据项目结构,不同摄像头还可以划分为不同的输入组。FPGA 可以根据客户的系统架构,对不同输入组进行独立处理或统一聚合。
2 MIPI CSI 接收
每一路 SENSOR 对应一路 MIPI CSI 接收逻辑。接收模块主要负责完成 MIPI 数据接收、Lane 对齐、数据包解析和图像数据恢复,并对输入视频流状态进行监控。
对于多路摄像头系统来说,接收端不仅要关注是否有数据,还要关注每一路数据是否稳定、格式是否正确、通道是否正常工作。FPGA 可以在前端对各路 MIPI 数据进行独立接收和管理,为后续同步、聚合和输出提供统一的数据基础。
3 同步聚合
完成多路 MIPI 数据接收后,FPGA 进入同步和聚合处理环节。同步聚合模块可以根据项目要求完成多路摄像头数据同步、多路图像的帧级配合、多画面排列、多画面组合、图像拼接、多路视频统一输出以及多组摄像头分别独立聚合。
不同项目对聚合的理解可能不同。有些项目只需要把多路输入整理成一路或少数几路稳定的视频流;有些项目需要将多个画面按照固定布局排列;还有一些项目需要完成多画面拼接或组合输出。因此,聚合方式需要结合客户的摄像头数量、图像格式、分辨率、帧率、主控接口和后端处理方式进行设计。
4 缓存与数据整理
多路摄像头同时接入时,各路数据可能存在输入节奏不同、数据突发或主控读取速度不一致等情况。FPGA 可以通过内部缓存或外部存储资源,对数据进行阶段性缓存和整理,使输入端和输出端之间形成更稳定的数据衔接。
-
缓解多路输入同时到达带来的数据压力
-
解决输入与输出之间的速率差异
-
为同步和聚合提供稳定的数据基础
-
减少因数据节奏不匹配造成的丢帧或异常
-
让主控芯片接收更加规整的视频数据流
5 MIPI CSI 发送
经过 FPGA 接收、同步、缓存和聚合后,处理完成的视频数据会通过 MIPI CSI 发送模块输出至主控芯片。主控芯片接收到的是经过 FPGA 整理后的统一视频流,可以继续完成图像显示、视频存储、AI 识别、视频编码和后续图像算法处理。
通过 FPGA 先完成前端数据整理,可以减少主控芯片直接面对多路原始 MIPI 数据的压力。对于主控 MIPI 接口数量有限的项目,FPGA 还可以将多路输入整理后通过一路或少数几路输出,提升主控接口的利用效率。
6 主控控制与 DEBUG 监控
FPGA 不仅负责接收和输出图像,也可以配合主控完成摄像头配置、触发和工作模式控制。主控可以向 FPGA 下发相关配置和控制命令,FPGA 再根据系统要求完成相应的控制转发。
-
摄像头工作配置和触发控制
-
工作模式、输入组和聚合方式配置
-
输出方式和状态读取
在研发和现场使用过程中,多路视频系统可能出现丢帧、不同步、单路异常或接口不稳定等问题。FPGA 内部的 DEBUG 信息监控模块可以对通道状态、同步状态、丢帧状态、错误计数和当前工作模式进行监测,并通过串口等方式输出调试信息。
三.方案主要解决的问题
|
客户痛点 |
FPGA 方案处理方式 |
带来的价值 |
|
摄像头数量多,主控 CSI 接口不足 |
FPGA 接收多路输入,再按主控能力聚合输出 |
扩展前端接入能力,减少主控接口压力 |
|
多路图像存在不同步问题 |
在 FPGA 内完成同步和统一调度 |
为拼接、组合和后续算法提供稳定输入 |
|
输入数据速率和读取节奏不一致 |
通过缓存和数据整理完成速率匹配 |
降低数据突发和链路不稳定风险 |
|
研发或现场难以定位异常 |
输出通道、同步、丢帧和错误状态 |
缩短问题定位时间 |
|
现有主控与摄像头接口不匹配 |
通过 FPGA 做前端接口和数据流适配 |
减少更换主控平台的复杂度 |
四.典型应用场景
1 多摄像头接入与主控接口扩展
当系统需要同时接入多路 MIPI 摄像头,而主控芯片可用的 MIPI CSI 接口数量有限时,可以通过 FPGA 扩展前端接入能力。FPGA 负责接收多路摄像头数据,再根据主控的接口能力进行聚合和输出。
2 多画面拼接与组合输出
在车载、机器人、工业设备和医疗设备中,系统可能需要将多个摄像头画面组合成一个统一的视频流,或者按照固定布局进行排列。FPGA 可以在前端完成多路画面的同步、排列、拼接或组合,主控只需要接收处理后的结果。
3 多组视频独立聚合
当系统中存在两组或多组摄像头时,可以在 FPGA 内部分别进行同步和聚合,再通过不同的 CSI 输出通道发送给主控。这种方式可以保留不同业务组之间的独立性,同时减少主控端的处理复杂度。
4 研发调试与现场状态监控
多路视频系统出现问题时,单纯观察最终画面往往难以判断具体原因。通过 FPGA 的 DEBUG 信息监控模块,可以输出通道状态、同步状态和错误信息,帮助研发和现场人员快速定位问题。
5 现有主控平台的接口扩展
如果客户已经有主控芯片或后端平台,但主控接口数量不足,或者现有接口与摄像头配置不匹配,可以通过 FPGA 方案进行前端适配,减少客户更换主控平台的成本和复杂度。
五.产品与交付方式
|
交付方式 |
内容说明 |
适用情况 |
|
硬件板卡 |
提供多路 MIPI 视频接入、聚合和验证所需的 FPGA 平台 |
需要快速进行接口验证或方案评估 |
|
FPGA固件 |
提供 MIPI 多路合一或客户指定输入、同步、聚合和输出逻辑 |
已有硬件平台,需要完成 FPGA 功能开发 |
|
板卡加固件 |
结合硬件板卡和 FPGA 固件,交付完整的视频聚合验证平台 |
需要软硬件一体化验证 |
|
定制开发 |
根据摄像头数量、Lane、速率、同步方式、输出路数和主控要求进行设计 |
标准板卡或固件无法直接满足项目需求 |
表格中列出的相关硬件平台包括高云GW5A-LV25MG121NES,莱迪思LIFCL-40-9MG121C,LIFCL-17-9MG121C, 赛灵思XCZU4EG-2SFVC784I等。具体板卡需要结合摄像头路数、每路 Lane 数、速率、输出路数和主控接口进一步选择。
固件交付形式包括 MIPI 多路合一固件和 Multi-MIPI_Merge_Solution,也可以根据客户接口、性能、结构和软件流程进行定制开发。
六.项目前期需要确认的参数
在评估多路 MIPI 视频聚合项目时,建议先确认以下信息:
|
确认项 |
需要了解的内容 |
|
摄像头数量 |
需要接入几路 SENSOR,是否需要分组处理 |
|
MIPI参数 |
每路 Lane 数、每 Lane 速率、输入格式 |
|
图像参数 |
分辨率、帧率、RAW/RGB/YUV 等数据格式 |
|
同步需求 |
是否需要多路同步、触发或帧级配合 |
|
聚合方式 |
简单聚合、多画面排列、拼接或多组独立输出 |
|
主控平台 |
主控型号、可接收的 MIPI 路数及后端处理方式 |
|
输出要求 |
需要几路 CSI 输出,是否需要特定输出格式 |
|
存储与调试 |
是否需要 DDR、缓存、串口 DEBUG、错误统计和状态回传 |
|
交付方式 |
现成板卡、FPGA 固件、板卡加固件或定制开发 |
七.结语
多路 MIPI 视频系统的核心难点,不只是把摄像头接入 FPGA,而是要在多路数据同时进入后,稳定完成接收、对齐、同步、缓存、聚合和输出。
明德扬深耕 FPGA 多路 MIPI 视频开发多年,项目落地经验丰富,可提供硬件板卡、FPGA 固件、定制开发一体化视频聚合方案,满足多摄像头接入、接口扩展、多画面拼接、视频同步调试等各类项目需求。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献5条内容

所有评论(0)