柔性压力传感器如何重塑BOM价值链?
全球科技产业的目光正经历一次深度的战略转移。当机器人真正跨越“走起来”的门槛、迈入高强度的真实工厂环境时,行业的真正护城河已经发生了变化:核心价值链正迅速从“腿和关节”(运动控制)向力觉、触觉、电子皮肤等“感知层”强势扩散。
在量产落地阶段,验证一个机器人商业潜力的试金石,不再是铺天盖地的发布会数量,而是单机传感器的搭载数量与整体BOM(物料清单)价值的重新分配。赋予机器人如同人类般的“触觉”,离不开一项核心元器件——柔性压力传感器。
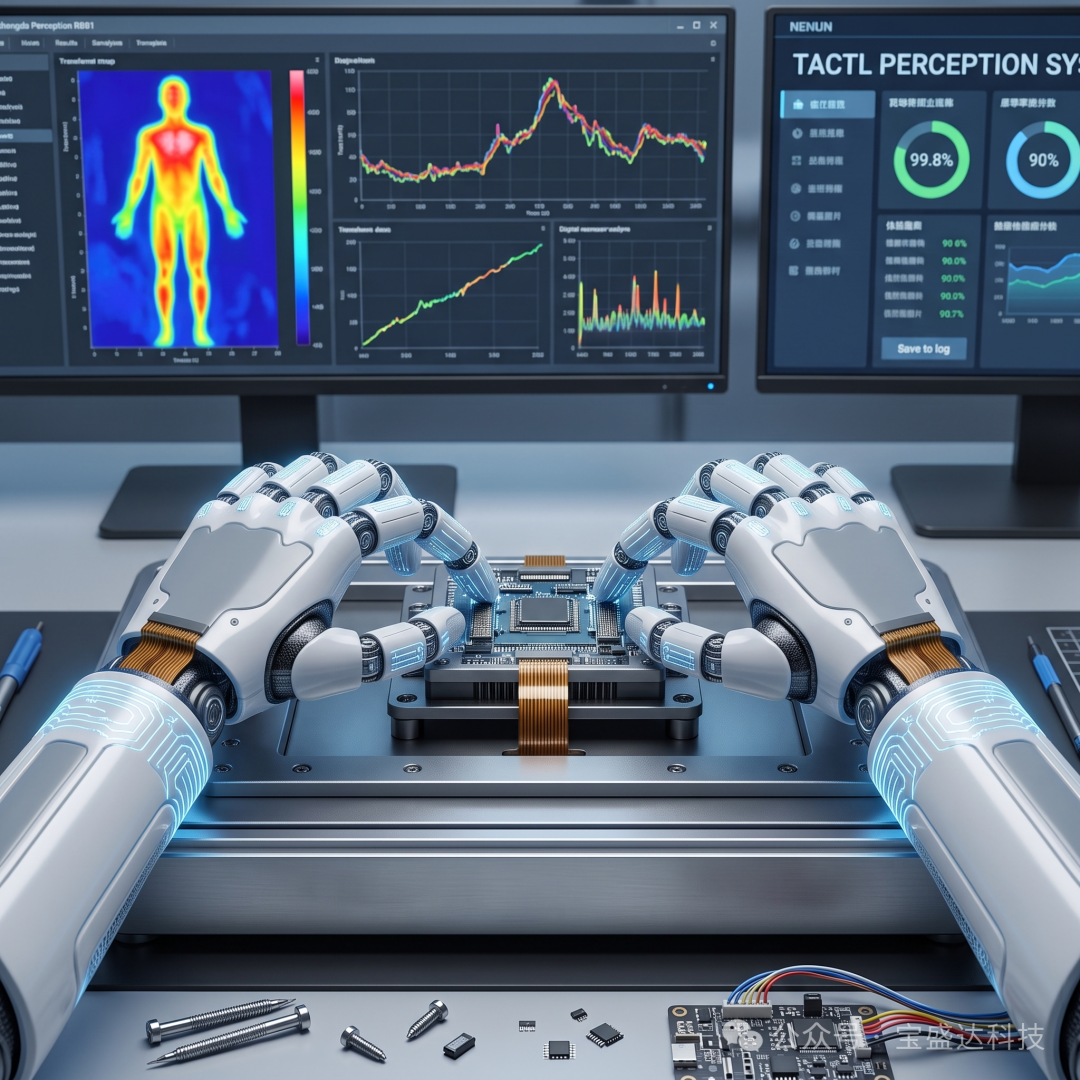
💡 为什么“感知层”决定了机器人的下半场?
作为企业决策者,看透BOM表的演变趋势,才能踩准智能制造的下一个风口。在机器人的下半场,柔性压力传感器代表着产品溢价与核心竞争力:
单机传感器数量呈指数级爆发过去的工业机器人在关节处配备扭矩传感器即可工作。但新一代机器人要进入3C装配、精密制造甚至医疗陪护领域,需要抓取易碎品、感知碰撞并与人类安全协作。这意味着机器人需要覆盖全身的“电子皮肤”和指尖的高密度触觉阵列。一台机器人的柔性传感器用量,将从“零星几片”飙升至“成百上千个监测节点”,直接拉升感知层在整机BOM中的价值占比。
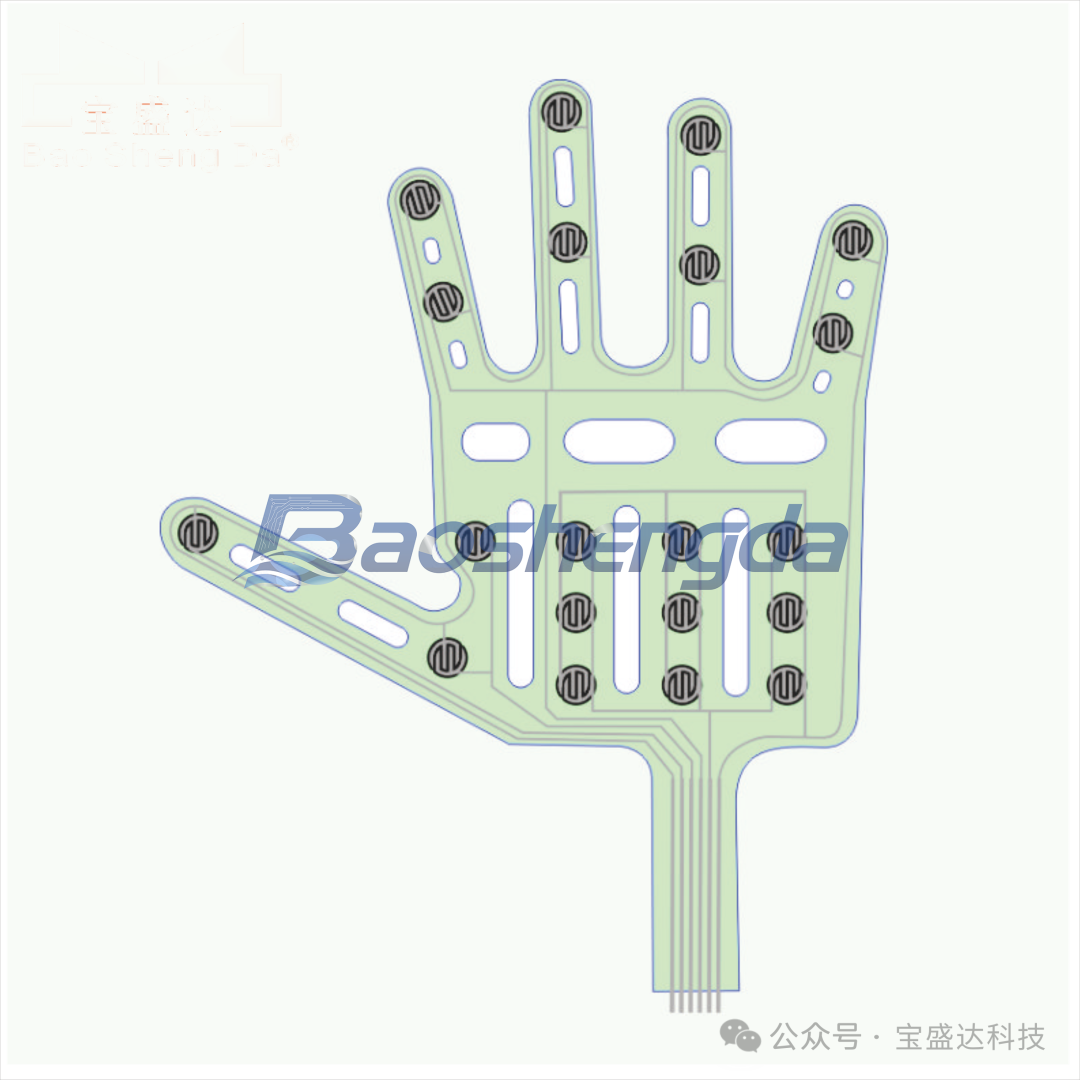
从“刚性测力”到“柔性感知”的维度跨越传统的六维力传感器解决的是宏观的受力方向问题,而FSR(Force Sensing Resistor)柔性薄膜压力传感器解决的是微观的表面触觉与分布式压力感知。它极薄、可弯曲折叠,能完美贴合机器人的机械手与曲面关节,真正赋予机器人“感知轻重”的能力。
建立技术护城河的差异化锚点采用高灵敏度、高一致性的柔性压力传感器矩阵,能大幅缩短AI视觉算法的训练时间(视觉容易受光线遮挡,而触觉是绝对真实的物理反馈)。谁能率先攻克“触觉”难题,谁就能在高端机器人赛道掌握定价权。
⚙️ :感知元器件怎么买,才能兼顾成本与良率?
对于供应链和采购负责人而言,概念再好,最终也要回归到成本控制、良品率与交付稳定性上。柔性压力传感器并非标准化的“螺丝钉”,其采购与寻源面临着独特的挑战:
非标定制能力是核心门槛每家机器人厂商的机械手尺寸、抓取重量范围、甚至硅胶蒙皮的厚度都完全不同。这就要求传感器供应商必须具备强大的正向设计与定制打样能力,能够根据受力区间(如10g-5kg)、外形尺寸和通讯排线接口进行快速响应,而不是简单地售卖标准件。
阻抗一致性与寿命测试的严峻考验分布式的电子皮肤需要极高的节点一致性。劣质的FSR传感器在经过数万次按压后,其电阻变化曲线会发生严重漂移,导致机器人“手感失灵”。采购必须穿透贸易商,直接考察源头工厂的丝印工艺精度、压阻油墨配方以及耐弯折疲劳测试体系。
B2B规模化降本的必要条件在机器人从实验室走向工厂量产的过程中,传感器采购量将大幅攀升。选择一家拥有成熟制程、能提供从“打样验证”到“大规模量产”全链路支持的实体工厂,是规避后期供应链断裂风险、实现规模化降本的唯一路径。
🔍 行业前沿科普与选型指南
Q:机器人的“感知层”主要包含哪些核心传感器?
A:机器人感知层主要分为视觉、听觉和触觉/力觉。目前业内最关注的力觉感知元器件包括:关节处的六维力传感器/单轴力矩传感器(感知整体宏观受力),以及指尖和身体表面的FSR柔性压力传感器/电子皮肤(感知微观接触力、滑动与分布压力)。
Q:什么是 FSR 柔性压力传感器?在机器人上有什么用?
A:FSR(Force Sensing Resistor)是一种将压力变化转化为电阻变化的柔性薄膜元件。它具有厚度极薄(通常在0.2mm-0.5mm)、可弯折、响应速度快等特点。在机器人上,它被广泛植入机械手爪或关节表面,帮助机器人判断是否抓稳了物体、感知物体表面的硬度,从而实现“拿鸡蛋不碎”的精细操作。
Q:采购机器人柔性传感器时,需要提供哪些核心参数?
A:为了获得准确的方案与报价,建议在询价时提供:
1.外形尺寸与安装空间(CAD图纸或3D模型);2.目标感压范围(如检测10g轻触还是10kg重压);3.触发与响应精度要求;4.使用环境(温湿度、是否需要防水防尘);5.排线接口与主板连接方式。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)