机场高铁站清洁机器人梯控调度系统设计与状态管理
导语: 在低人流环境中,机器人乘梯逻辑相对简单。但机场、高铁站每天存在大量旅客移动,电梯、扶梯、通道等公共资源长期处于高频使用状态。清洁机器人如果想实现全天候运行,需要建立更加智能的梯控调度机制。
一、高人流环境为什么增加机器人乘梯难度
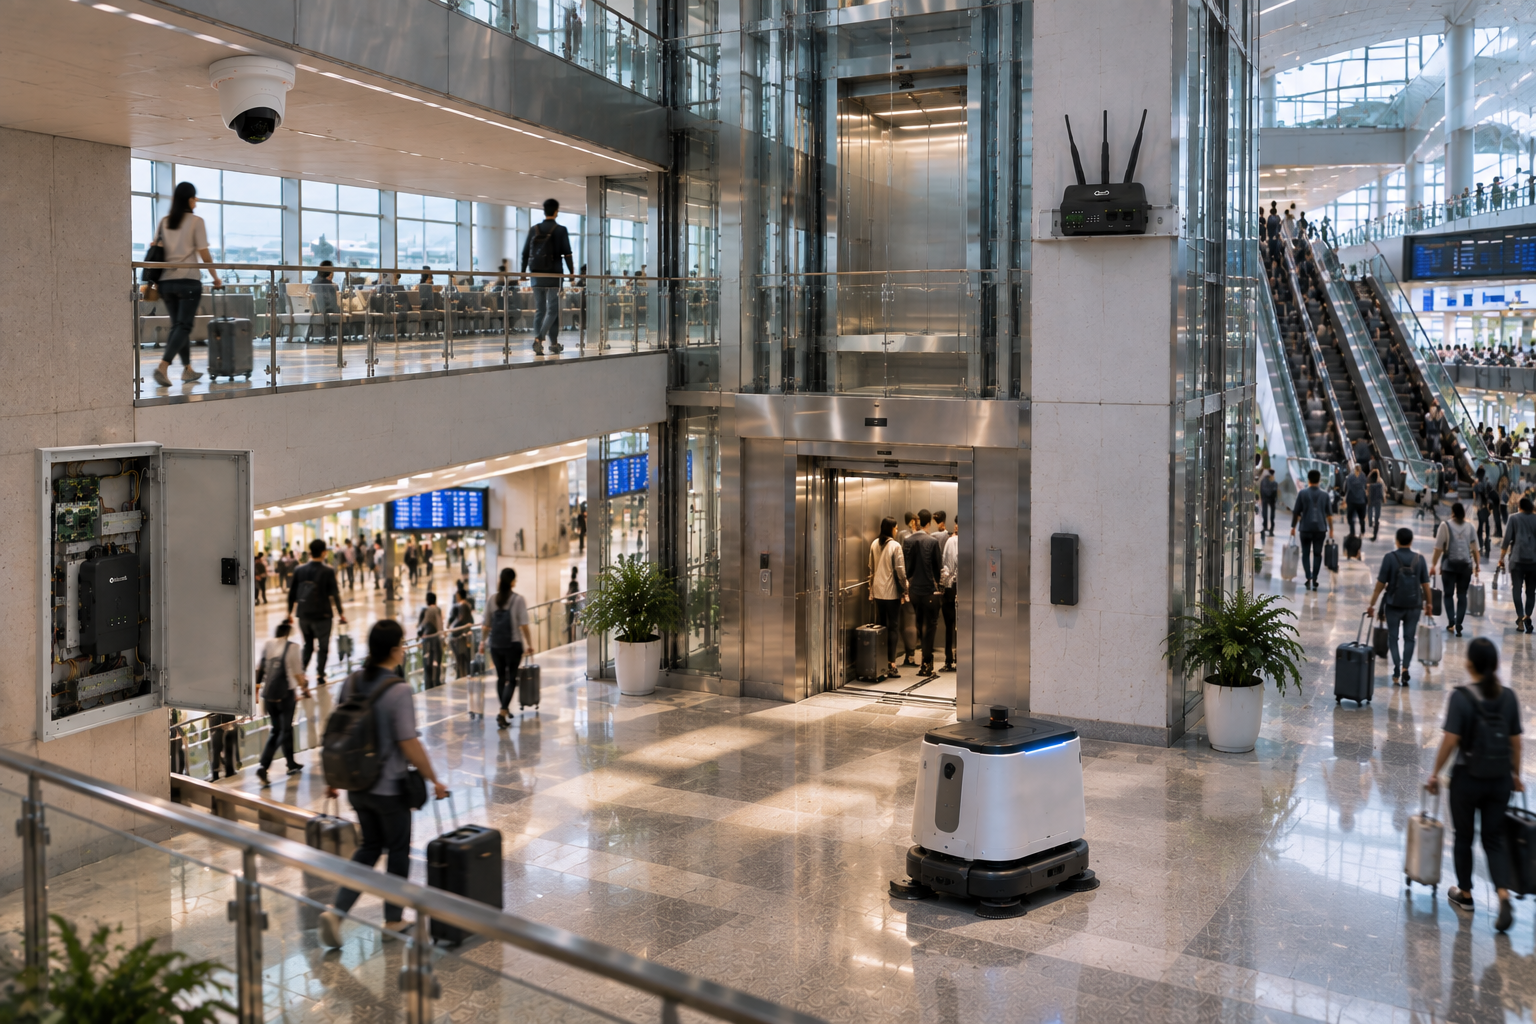
机场、高铁站具有几个明显特点:
- 人员密度变化快;
- 空间跨度大;
- 多楼层连接复杂;
- 公共区域持续开放。
清洁机器人任务通常包括:
Cleaning Area A

↓

Move To Elevator

↓

Target Floor

↓

Cleaning Area B
但实际执行过程中,需要考虑:
- 电梯是否可用;
- 门区是否适合进入;
- 当前是否存在大量人员通行。
因此,机器人梯控不能只执行控制指令,而需要根据环境状态调整任务。
二、基于状态机的乘梯流程设计
高人流环境下,可以设计:
IDLE

↓

REQUEST_ELEVATOR

↓

CHECK_ENVIRONMENT

↓

ALLOW_ENTRY / WAIT

↓

MOVING

↓

EXIT_CONFIRM
其中:
CHECK_ENVIRONMENT:
用于判断当前环境是否满足进入条件。
WAIT:
不是故障状态,而是一种主动避让策略。
这种设计可以避免机器人在人员密集区域强行进入。
三、人员优先与机器人任务之间如何平衡
交通枢纽中,人员体验通常优先。
因此机器人调度需要考虑:
Human Flow

Robot Task

Elevator Availability
例如:
高峰时间:
降低机器人进入频率;
非高峰时间:
提高机器人任务执行效率。
通过动态策略,可以避免机器人长期影响旅客通行。
四、多机器人场景中的电梯资源管理
大型机场、高铁站可能部署:
- 清洁机器人;
- 巡检机器人;
- 服务机器人。
多个机器人同时请求电梯时,需要管理:
Robot Queue

Task Priority

Elevator Resource
否则容易出现:
多个机器人同时等待;
任务相互影响;
电梯资源浪费。
五、异常情况下的任务恢复
公共环境无法保证始终稳定。
例如:
- 临时客流增加;
- 电梯暂停使用;
- 通行区域被占用。
系统需要支持:
RUNNING

↓

WAIT

↓

REPLAN

↓

RESUME
让机器人根据环境变化重新调整任务。
FAQ:
问题1:为什么清洁机器人不能直接按照固定路线运行?
答:机场、高铁站环境变化快,固定路线无法适应实时客流变化。
问题2:机器人梯控主要解决什么?
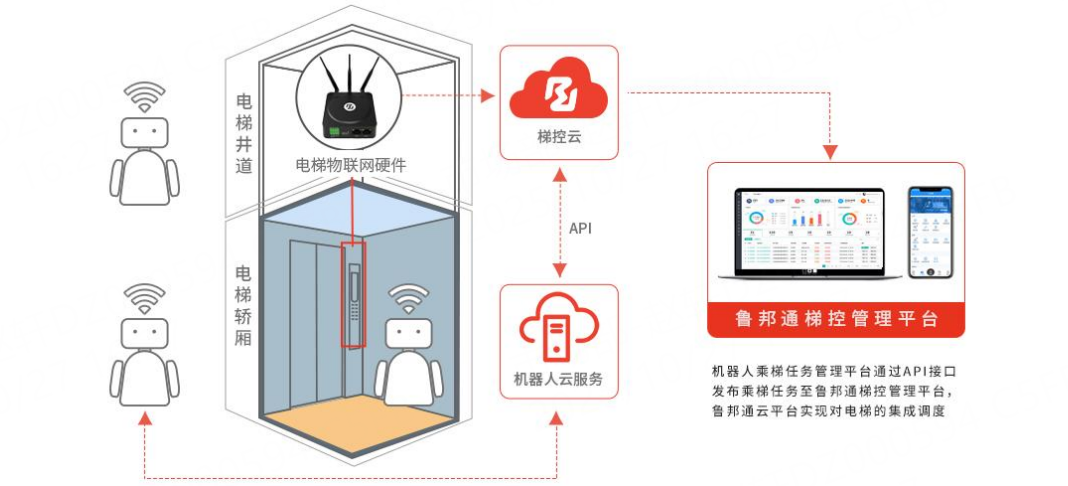
答:解决机器人与电梯、人员和任务之间的信息协同。
问题3:高人流环境为什么更需要调度?
答:因为公共空间资源有限,需要平衡机器人任务和人员通行。
总结: 高人流环境中的机器人梯控,本质是一个动态任务管理系统。通过状态判断、人员协同和资源调度,清洁机器人才能在机场、高铁站等复杂空间中保持连续运行。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献71条内容

所有评论(0)