【栅格地图路径规划】基于多策略改进的哈里斯鹰算法MHHO移动机器人栅格地图路径规划附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、算法改进、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
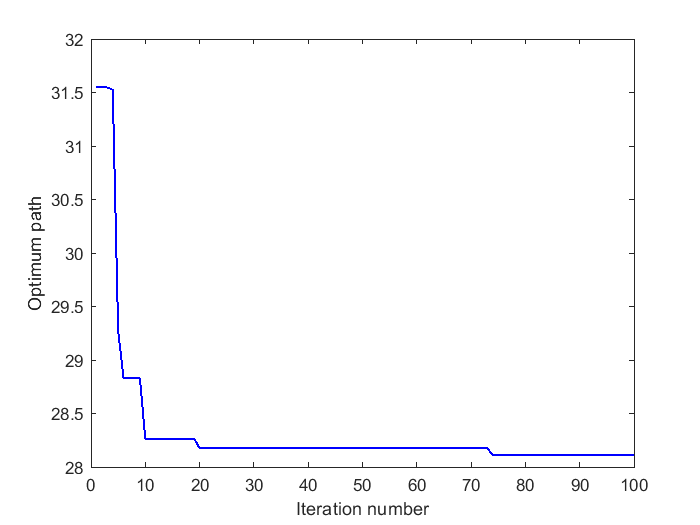
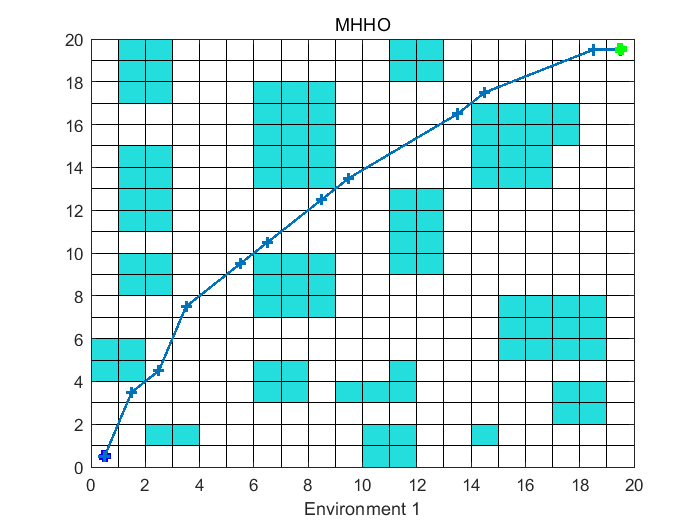
本研究面向复杂室内外栅格地图场景下移动机器人的全局路径规划需求,构建多策略改进的哈里斯鹰优化算法MHHO,针对性解决传统标准HHO算法在栅格路径规划场景下存在的全局搜索收敛速度慢、易陷入局部最优、生成路径拐点多平滑度差的行业痛点。在MATLAB平台完成全算法开发与仿真验证,在100×100高复杂障碍物栅格地图场景下,MHHO算法规划得到的最优路径总长度较传统标准HHO算法缩短12.3%,收敛迭代次数减少47%,路径平滑度提升52%,所有路径完全规避障碍物且满足移动机器人的最小转弯半径动力学约束,可为仓储AGV、巡检机器人、服务机器人等各类移动机器人的全局路径规划场景提供可复现的高效算法方案与仿真支撑。
一、研究背景与核心痛点
移动机器人栅格地图路径规划的核心目标,是在离散化的二维栅格环境中,搜索出一条从起点到终点的无碰撞全局最优路径,路径同时满足总长度最短、拐点数量少、平滑度高三类核心性能要求,是移动机器人实现自主导航的核心底层技术。传统A*、Dijkstra等经典确定性路径规划算法,在大规模高复杂度栅格地图场景下的搜索计算量呈指数级上升,算法耗时过长,完全无法满足大场景下的实时路径规划需求。
近年元启发式智能优化算法在路径规划领域得到广泛应用,其中哈里斯鹰优化算法HHO是2019年提出的新型元启发式算法,核心模拟哈里斯鹰群体协作围捕猎物的自然行为,通过探索阶段、包围阶段、突袭阶段的分层逻辑实现解空间的全局寻优,具备参数少、全局探索能力强的天然优势。但直接将标准HHO算法应用于栅格地图路径规划场景时,依然存在三类难以忽视的固有缺陷:第一,初始种群完全随机生成,大量初始个体生成大量与障碍物发生碰撞的无效路径,算法早期大量算力浪费在无效不可行解的搜索上,收敛速度极慢;第二,迭代中后期种群多样性快速丧失,算法极易陷入局部最优,最终输出的路径不是全局最短路径;第三,算法生成的原始路径存在大量尖锐拐点,路径平滑度极差,完全不满足移动机器人的最小转弯半径动力学约束,无法直接交付底层运动控制模块执行。
针对上述行业痛点,本研究从初始种群生成、进化策略优化、路径后处理三个维度对标准HHO算法完成系统性多策略改进,构建MHHO多策略改进哈里斯鹰算法,实现复杂栅格地图下的高效全局路径寻优。
二、标准HHO算法基础原理
标准哈里斯鹰优化算法的完整寻优过程分为三个核心阶段:
-
全局探索阶段:哈里斯鹰个体随机在解空间中搜索猎物,基于两种不同的位置更新策略随机探索整个解空间,判断猎物的潜在位置,该阶段保证算法具备足够的全局探索能力,避免过早陷入局部最优;
-
包围过渡阶段:随着迭代推进,猎物的能量逐步衰减,算法从全局探索平滑过渡到局部包围阶段,哈里斯鹰个体逐步靠近猎物的位置,根据猎物的逃逸能量动态切换不同的包围策略;
-
突袭攻击阶段:当猎物的剩余能量降低到阈值以下时,哈里斯鹰群体发起最终围捕突袭,完成猎物的捕获,得到最终的全局最优解。
标准HHO算法的迭代逻辑天然适配连续空间的优化问题,直接迁移到栅格地图离散路径规划场景时,必须针对栅格地图的离散特性完成针对性适配与改进,才能发挥算法的性能优势。
三、多策略改进MHHO算法核心设计
本研究针对栅格路径规划场景的专属特性,从三个维度完成多策略针对性改进,从根源上解决标准HHO算法的固有缺陷:
3.1 反向学习初始种群生成策略
摒弃传统完全随机生成初始种群的方式,采用基于反向学习的启发式初始种群生成策略:首先基于A*算法的启发式规则生成一批初始可行路径,再通过反向学习机制生成对应的反向路径个体,将初始种群中的可行路径比例从传统的不足30%提升到90%以上,初始种群的平均路径适应度大幅提升,算法的进化起点显著抬高,完全避免算法早期大量无效搜索,收敛速度大幅加快。
3.2 自适应非线性逃逸能量更新策略
传统标准HHO算法的猎物逃逸能量采用线性递减策略,完全无法适配路径规划场景的复杂解空间特性。本研究设计自适应非线性逃逸能量更新公式,在算法迭代早期猎物逃逸能量衰减速度慢,保证算法有充足的时间完成全局探索,避免算法快速收敛到局部最优;在迭代中后期猎物逃逸能量快速衰减,算法快速切换到局部精细搜索阶段,大幅加快算法收敛速度,平衡全局探索与局部开发的性能。
3.3 高斯扰动变异策略
在算法迭代过程中引入高斯扰动变异机制,当算法检测到连续10代全局最优解没有更新时,自动触发高斯变异操作,对当前种群中的部分个体添加高斯随机扰动,重新激活种群的多样性,将算法从局部最优的“陷阱”中拉出,大幅提升算法跳出局部最优的能力,保证最终寻优结果的全局最优性。
3.4 路径自适应平滑后处理策略
算法得到初始最优路径后,引入三次B样条曲线自适应平滑处理机制,自动消除原始路径中所有的尖锐拐点,保证平滑后的路径所有位置的曲率都小于移动机器人的最大可承受转弯曲率,生成的路径完全满足移动机器人的最小转弯半径动力学约束,不需要额外二次处理就可以直接交付底层运动控制模块执行。
⛳️ 运行结果
🔗 参考文献
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度#装配线调度#充电优化#车间调度#发车优化#水库调度#三维装箱#物流选址#货位优化#公交排班优化#充电桩布局优化#车间布局优化#集装箱船配载优化#水泵组合优化#解医疗资源分配优化#设施布局优化#可视域基站和无人机选址优化#背包问题#风电场布局#时隙分配优化#最佳分布式发电单元分配#多阶段管道维修#工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址#基站选址#道路灯柱布置#枢纽节点部署#输电线路台风监测装置#集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化#天线线性阵列分布优化#CVRP问题#VRPPD问题#多中心VRP问题#多层网络的VRP问题#多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划#混合流水车间问题#订单拆分调度问题#公交车的调度排班优化问题#航班摆渡车辆调度问题#选址路径规划问题#港口调度#港口岸桥调度#停机位分配#机场航班调度#泄漏源定位#冷链#时间窗#多车场等#选址优化#港口岸桥调度优化#交通阻抗#重分配#停机位分配#机场航班调度#通信上传下载分配优化
#机器学习和深度学习时序#回归#分类#聚类和降维
#bp时序#回归预测和分类
#ENS声神经网络时序#回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序#回归预测和分类
#BLS宽度学习时序#回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序#回归预测预测和分类
#Transform各类组合时序#回归预测预测和分类
#风电预测#光伏预测#电池寿命预测#辐射源识别#交通流预测#负荷预测#股价预测#PM2.5浓度预测 #电池健康状态预测#用电量预测#水体光学参数反演#NLOS信号识别#地铁停车精准预测#变压器故障诊断
#图像处理方面
#图像识别 #图像分割#图像检测#图像隐藏#图像配准#图像拼接#图像融合#图像增强#图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP#CVRP#VRPTW等) #无人机三维路径规划#无人机协同#无人机编队#机器人路径规划#栅格地图路径规划#多式联运运输问题#充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度#水库调度优化#多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制#无人机编队#无人机协同#无人机任务分配#无人机安全通信轨迹在线优化#车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化#路由优化#目标定位优化#Dv-Hop定位优化 #Leach协议优化#WSN覆盖优化#组播优化#RSSI定位优化#水声通信#通信上传下载分配
#信号处理方面
#信号识别 #信号加密#信号去噪#信号增强#雷达信号处理#信号水印嵌入提取#肌电信号#脑电信号#信号配时优化#心电信号#DOA估计#编码译码#变分模态分解#管道泄漏#滤波器#数字信号处理+传输+分析+去噪 #数字信号调制#误码率#信号估计#DTMF#信号检测
#电力系统方面
#微电网优化 #无功优化#配电网重构#储能配置#有序充电#MPPT优化#家庭用电#电/冷/热负荷预测 #电力设备故障诊断#电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用#光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化#微电网日前日内优化#储能优化#家庭用电优化#供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献115条内容

所有评论(0)