(一)机器人仿真平台pybullet基础学习(操作记录)
·
一、环境配置
git clone https://github.com/bulletphysics/bullet3.git
conda create -n bullet3 python=3.10
conda activate bullet3
pip install pybullet
pip install numpy==1.26.4
conda install matplotlib
二、例子学习
所在文件夹
bullet3/examples/pybullet/gym/pybullet_robots
bullet3/examples/pybullet/gym/pybullet_examples
1、pybullet_robots
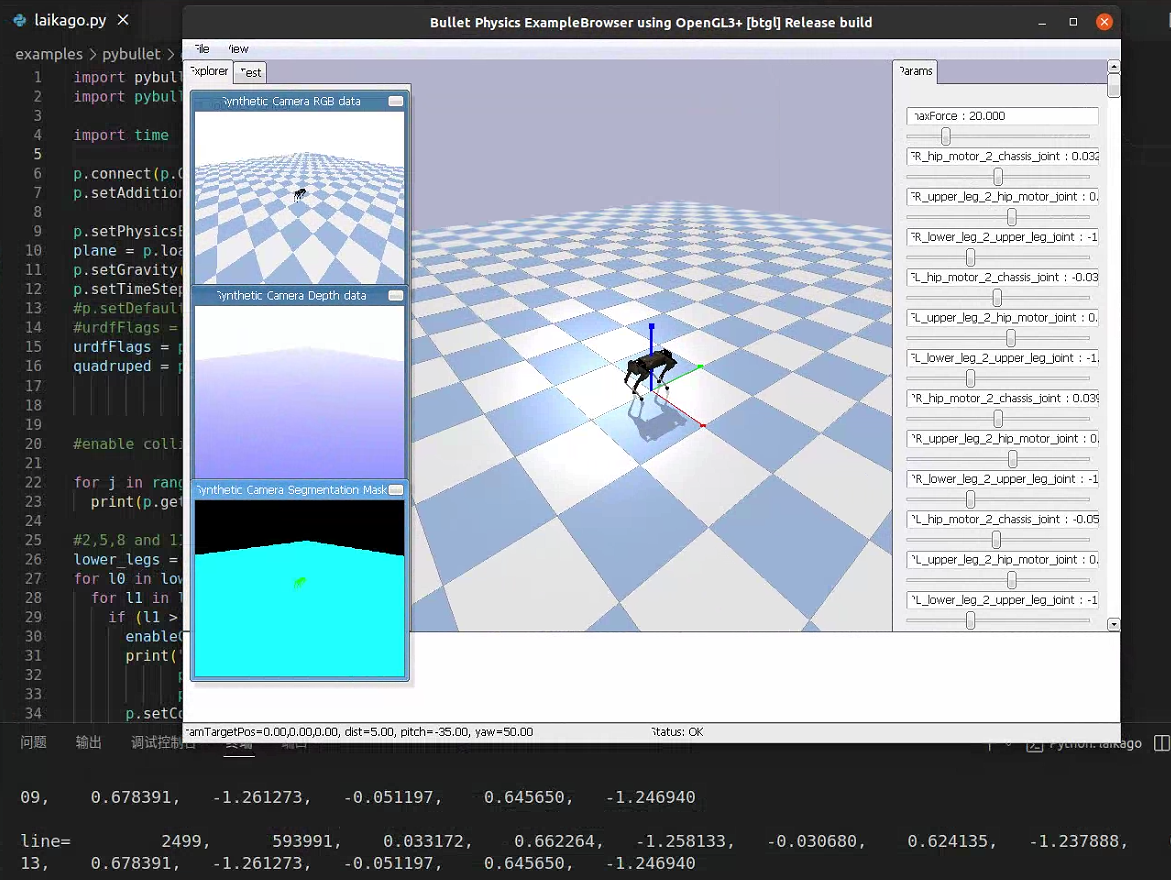
(1)laikago
python ./pybullet_robots/laikago/laikago.py
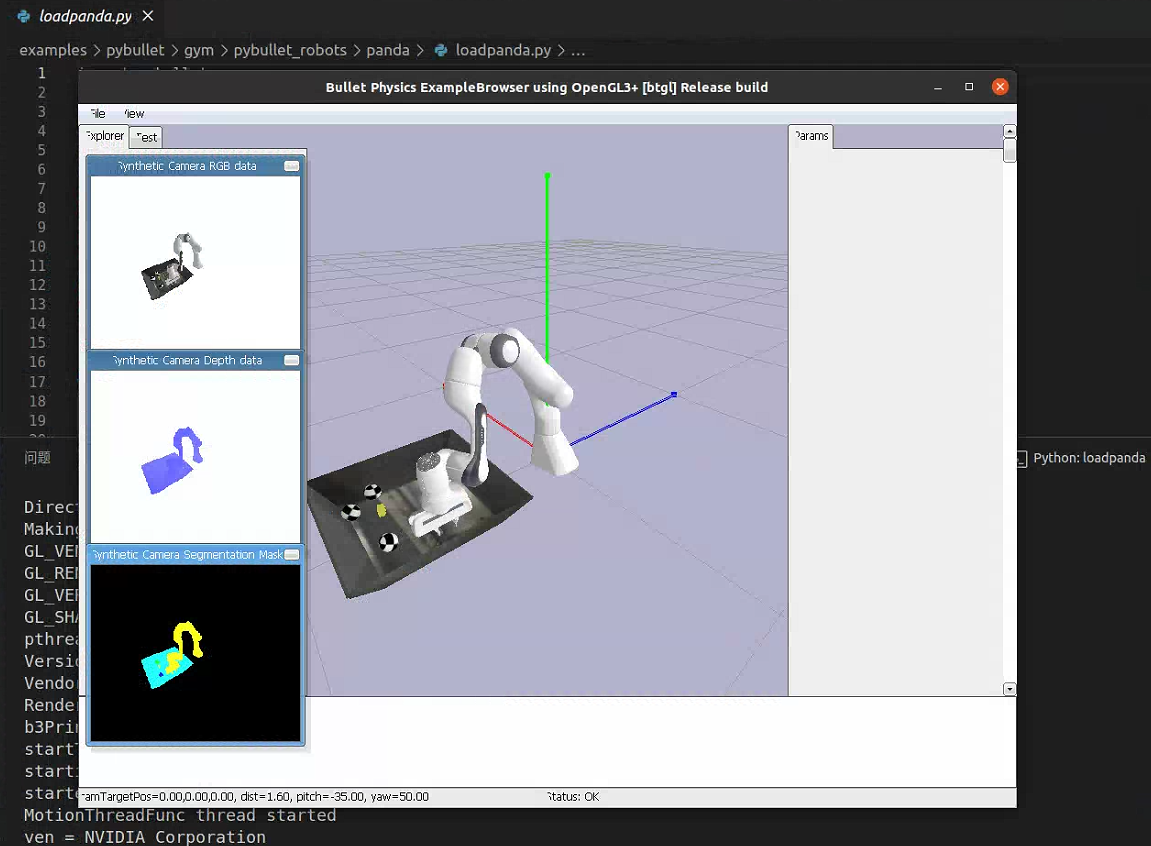
(2)panda
python ./pybullet_robots/panda/loadpanda.py
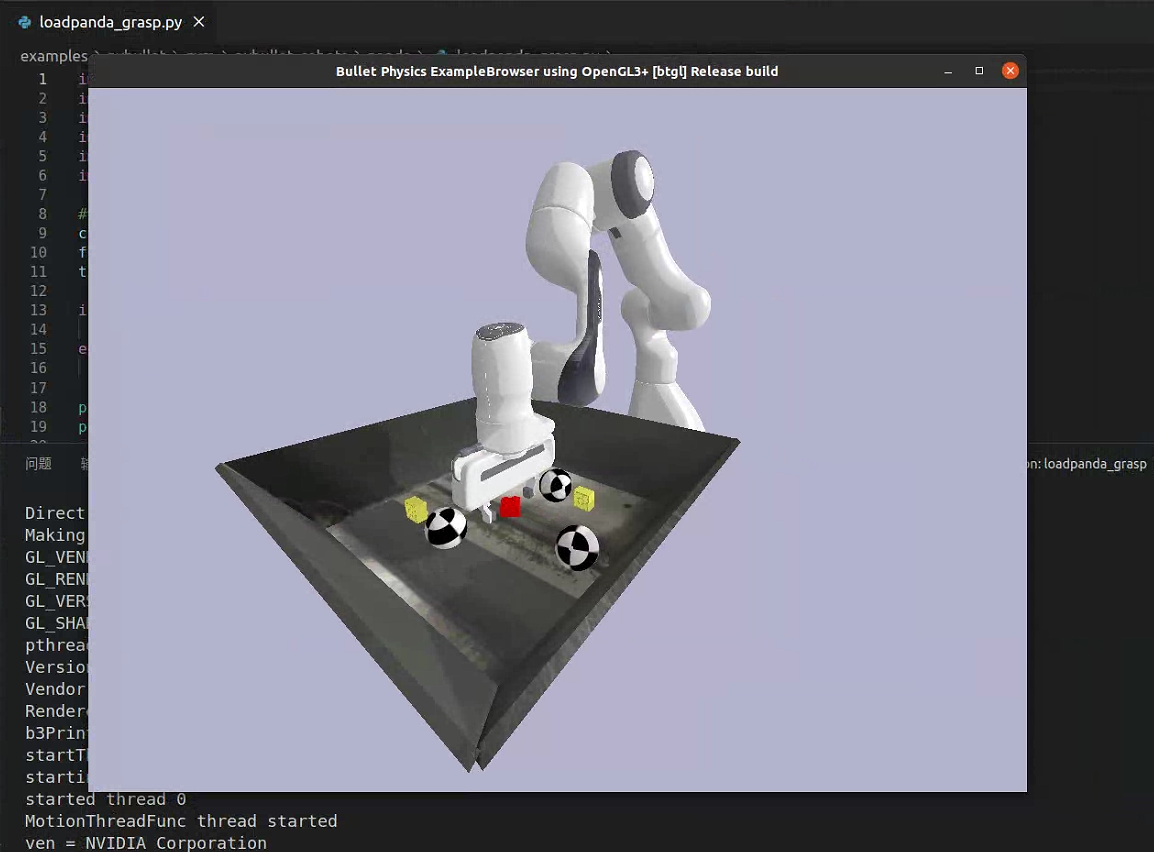
python ./pybullet_robots/panda/loadpanda_grasp.py
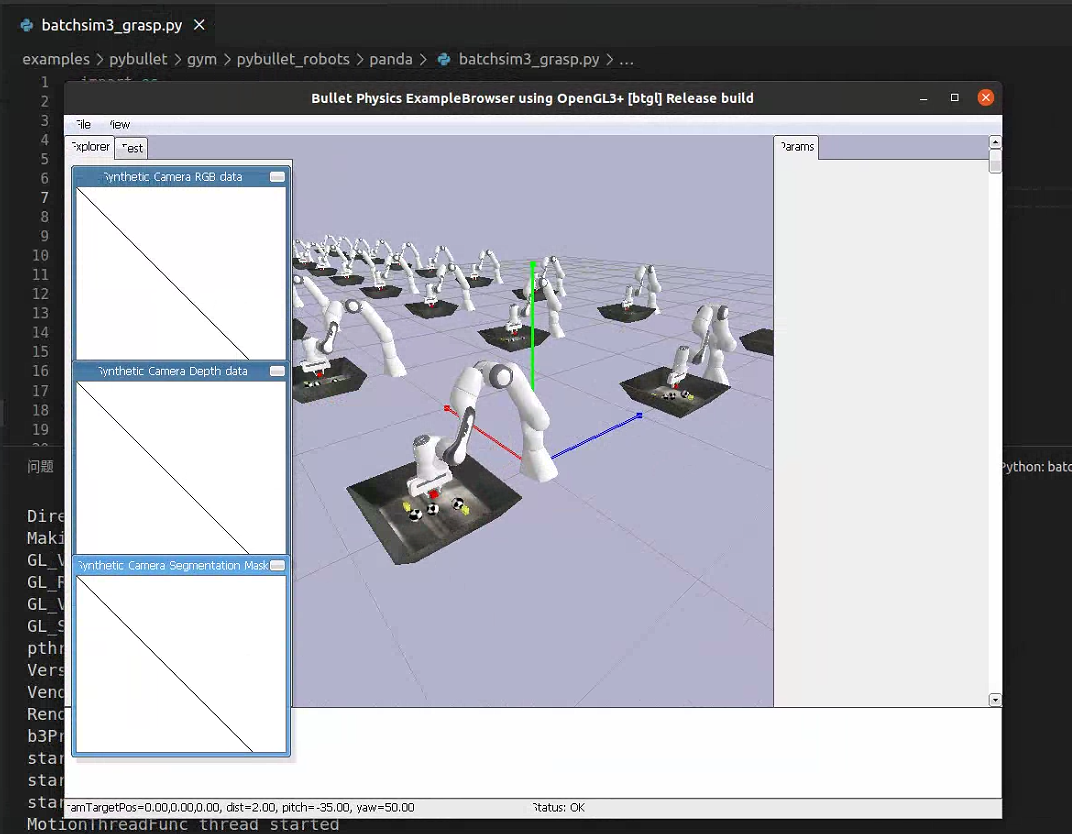
python ./pybullet_robots/panda/batchsim3_grasp.py
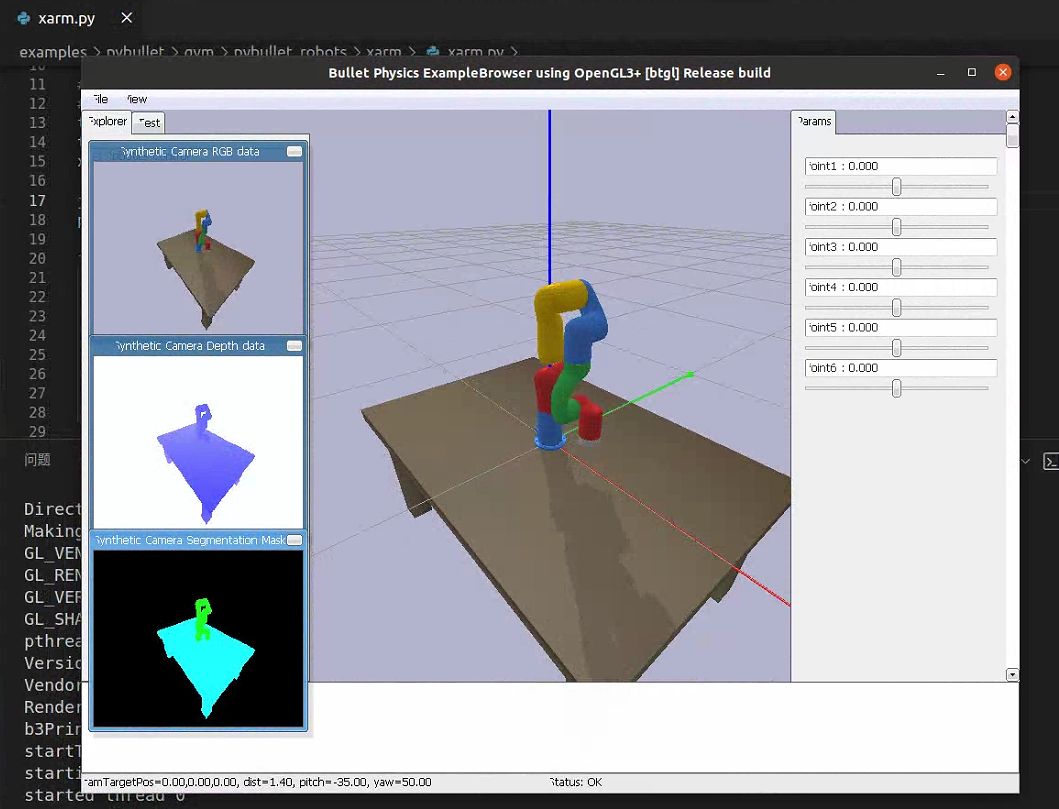
(3)xarm
python ./pybullet_robots/xarm/xarm.py
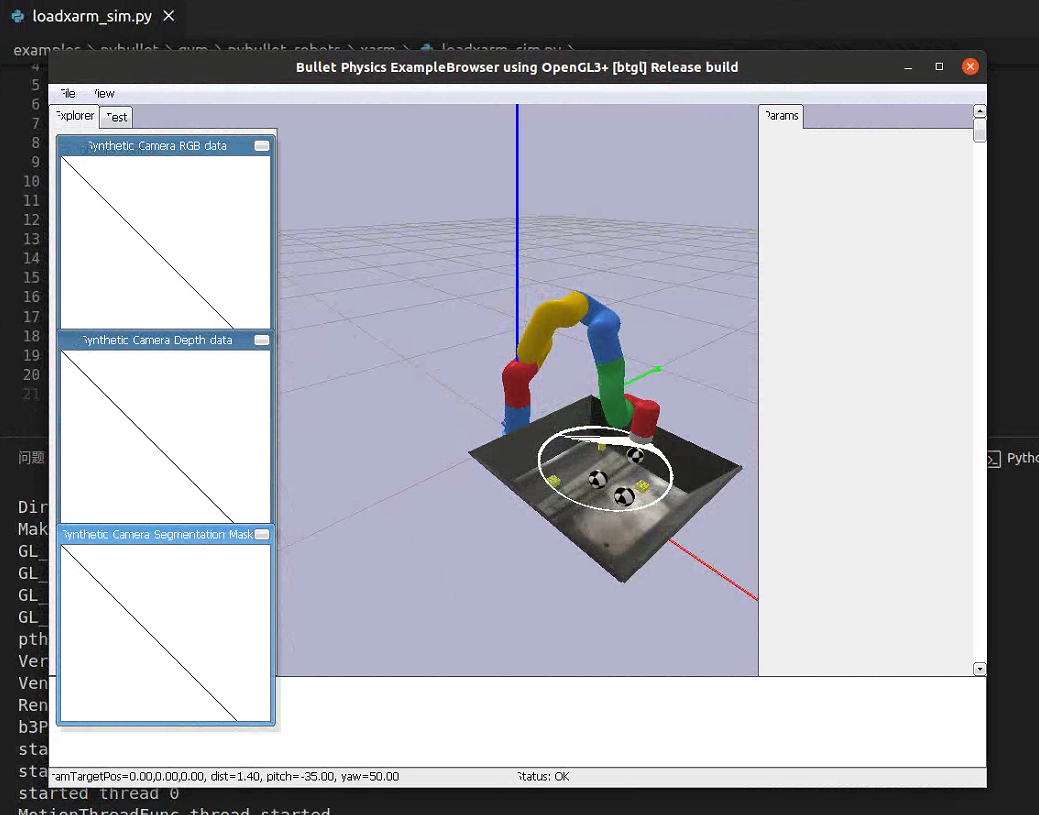
python ./pybullet_robots/xarm/loadxarm_sim.py
2、pybullet_examples
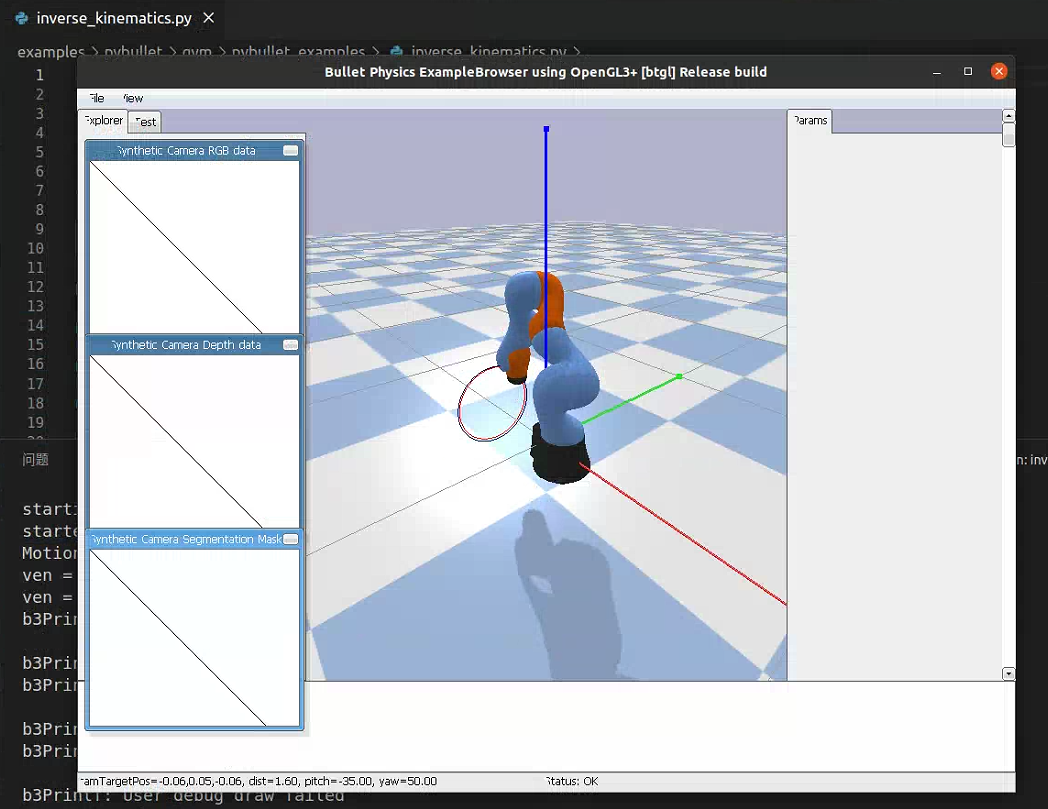
python ./pybullet_examples/inverse_kinematics.py
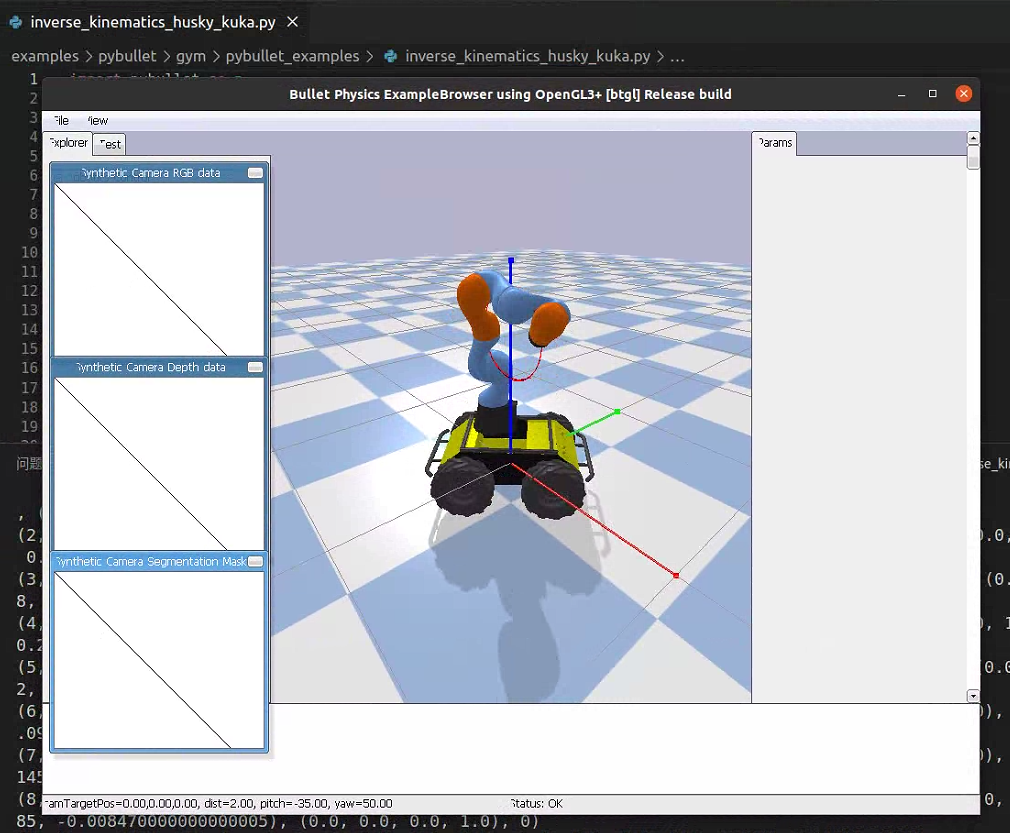
python ./pybullet_examples/inverse_kinematics_husky_kuka.py

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)