【2027年精选毕业设计:具身智能驱动的校园服务机器人调度与任务编排平台(含论文+源码+PPT+开题报告+任务书+答辩讲解)】
·
2027年精选毕业设计:具身智能驱动的校园服务机器人调度与任务编排平台(含论文+源码+PPT+开题报告+任务书+答辩讲解)
一、项目背景与选题意义
随着具身智能(Embodied AI)的爆发式发展,机器人不再只是执行固定指令的自动化设备,而是能够理解环境、与人自然交互、并自主决策的智能体。校园场景作为典型的半结构化环境,既有固定的楼宇道路,又有动态的人流和随机任务,是验证具身智能调度算法的绝佳试验场。
传统的校园服务机器人往往只能执行单一任务(如送快递),且需要人工规划路径。本毕业设计提出一个具身智能驱动的校园服务机器人调度与任务编排平台,核心目标是:让用户用自然语言下单,系统自动理解意图、拆解任务、调度多台机器人协同完成,并在数字孪生大屏上实时映射全过程。
选题覆盖自然语言处理、任务规划、多智能体调度、路径规划、数字孪生、边缘计算等多个热门技术方向,工作量饱满,创新点突出,非常适合作为计算机、人工智能、机器人工程等专业的毕业设计。
二、核心创新点
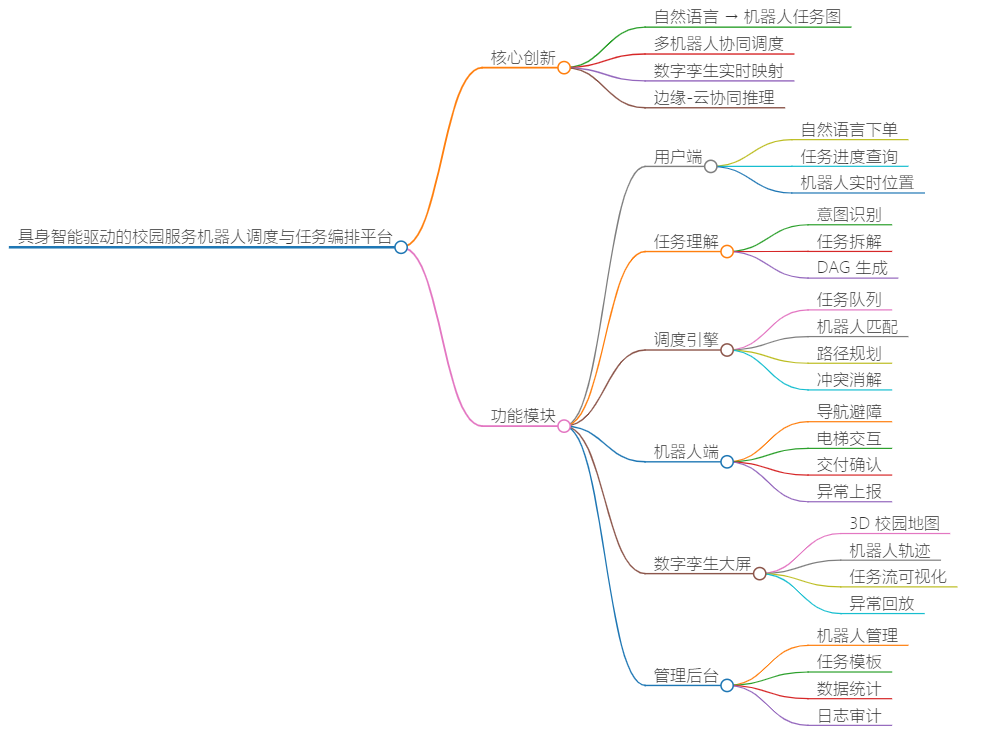
- 自然语言 → 机器人任务图:用户说“帮我把实验室的快递送到宿舍楼下”,系统自动解析出取件、导航、交付等子任务,并生成带依赖关系的DAG任务图。
- 多机器人协同调度:基于任务图与机器人状态,动态分配任务,支持任务抢占、优先级调整与冲突消解。
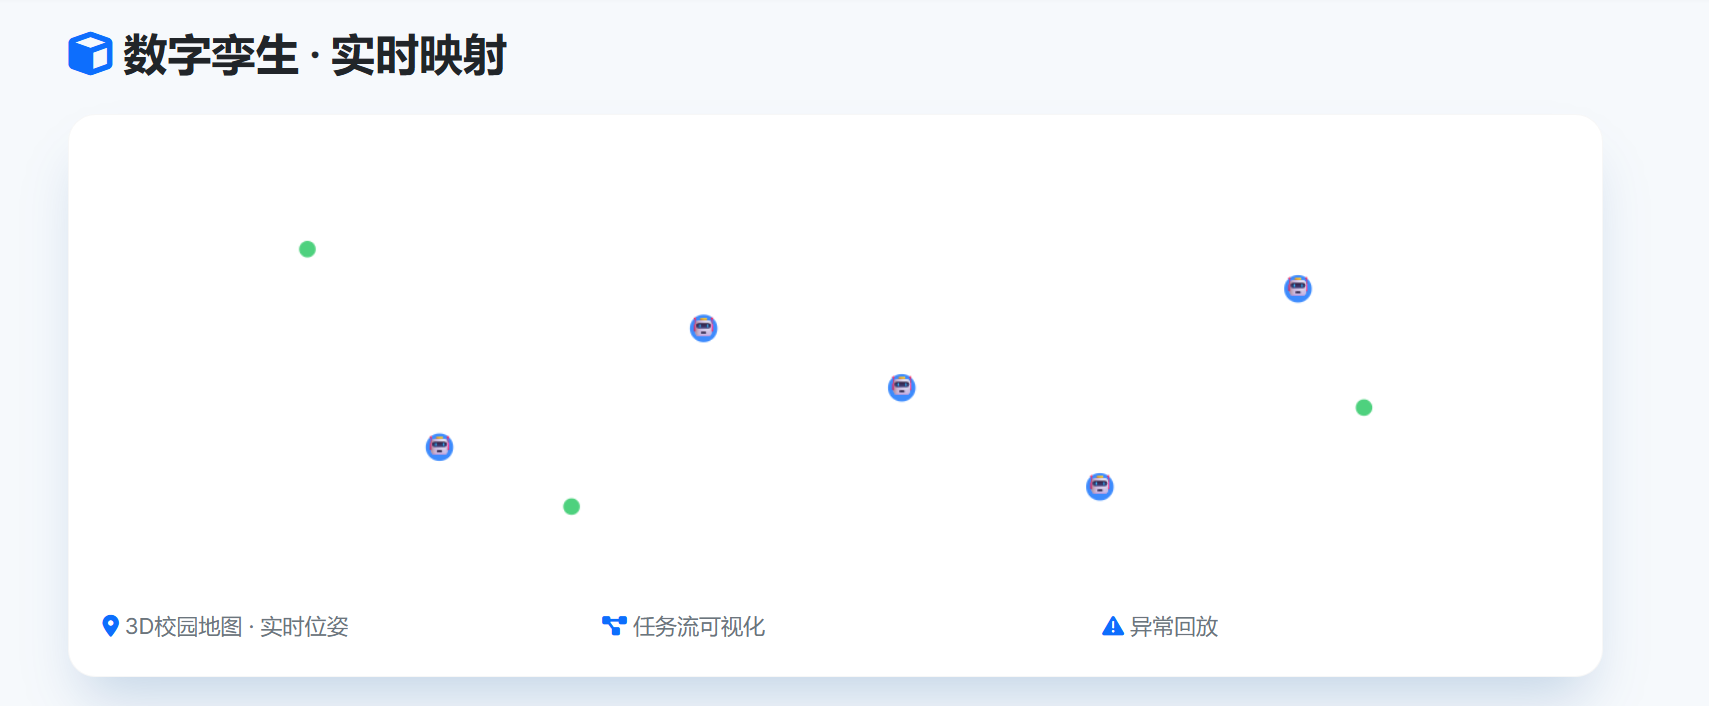
- 数字孪生实时映射:在3D校园地图中实时显示机器人位置、轨迹、任务流,支持异常回放与调试。
- 边缘-云协同推理:轻量级意图识别模型部署在边缘端,复杂任务规划与全局调度在云端完成,兼顾实时性与全局最优。
三、系统功能模块详解
3.1 用户端
- 自然语言下单:支持语音或文字输入,如“十分钟内把A楼的实验器材送到B楼302”。
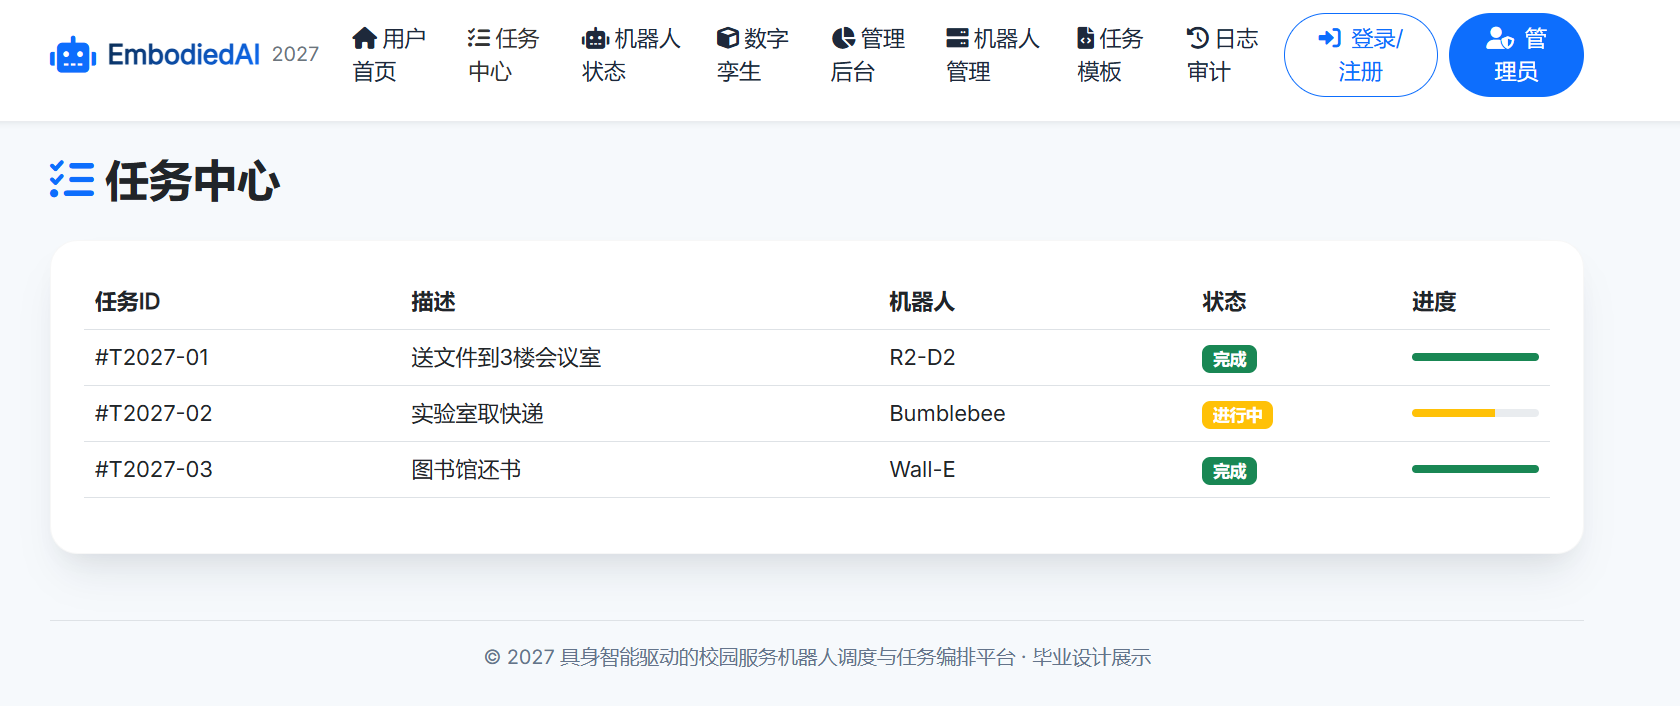
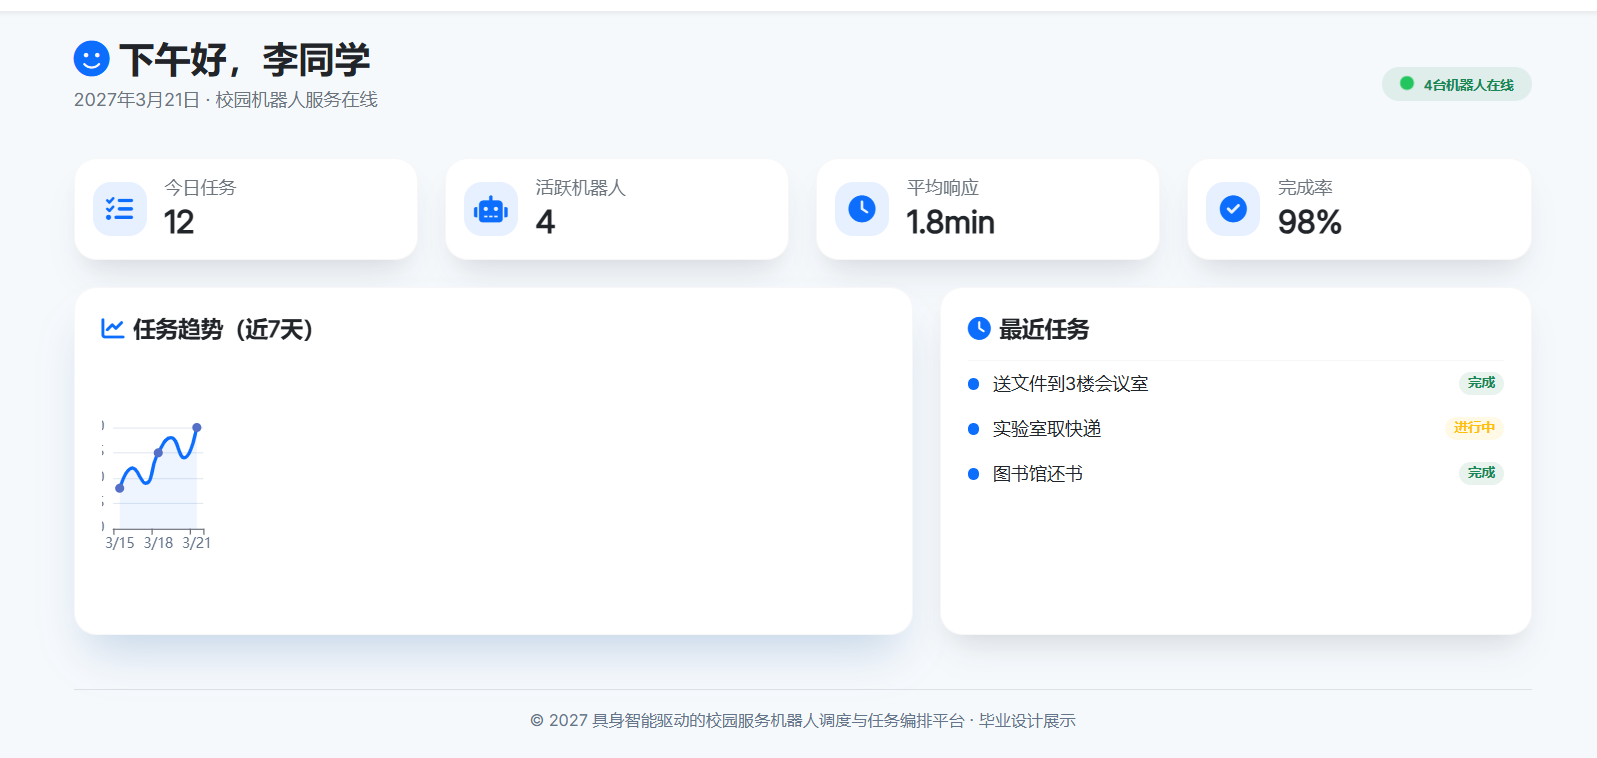
- 任务进度查询:实时查看任务状态(待接单、执行中、已完成、异常)。
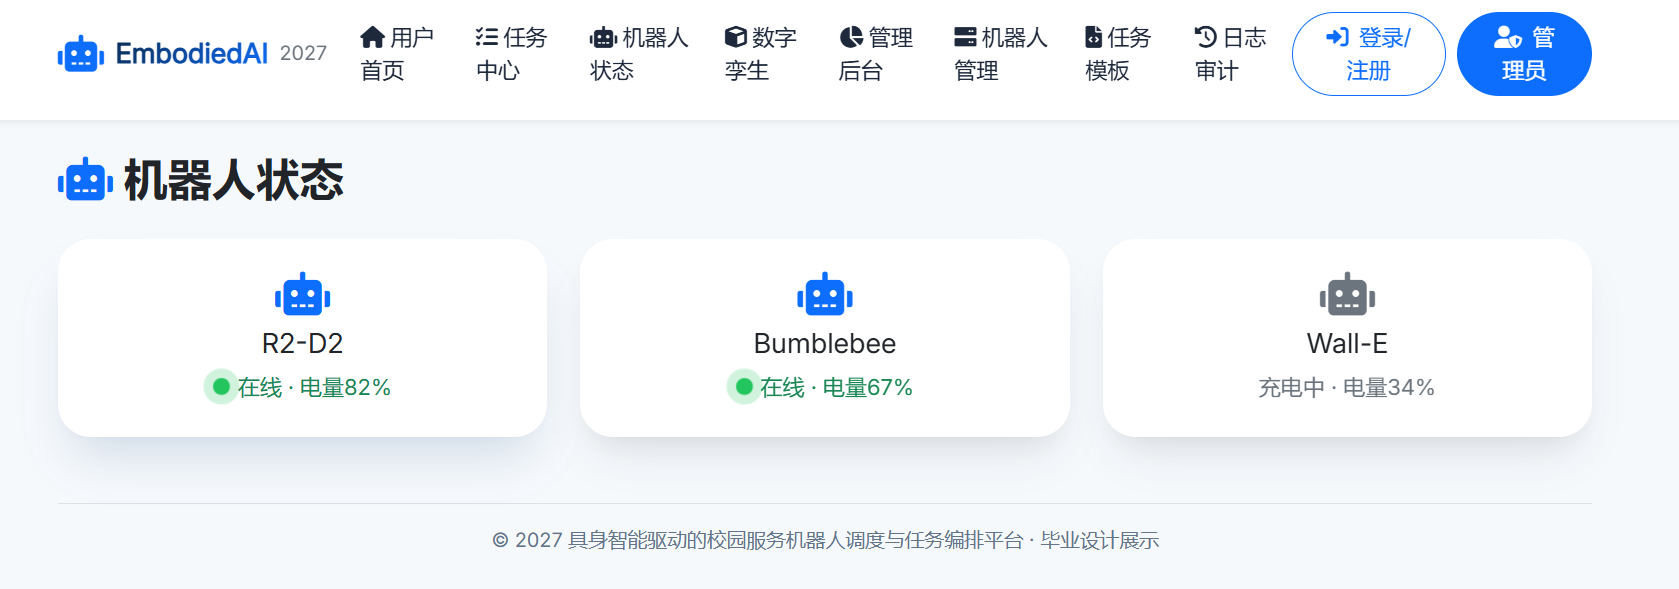
- 机器人实时位置:在地图上查看执行任务的机器人位置与预计到达时间。
3.2 任务理解模块
- 意图识别:基于BERT微调模型,识别用户意图(取送、巡逻、引导等)。
- 任务拆解:将高层意图拆解为可执行的原子任务(取件、移动、乘梯、交付)。
- DAG生成:根据任务依赖关系生成有向无环图,作为调度引擎的输入。
3.3 调度引擎
- 任务队列:支持多优先级队列,紧急任务可插队。
- 机器人匹配:根据机器人位置、电量、负载能力、技能标签进行匹配。
- 路径规划:基于改进A*与时间窗的全局路径规划,避免拥堵。
- 冲突消解:多机器人相遇时,通过优先级与让行规则解决死锁。
3.4 机器人端
- 导航避障:融合激光雷达与视觉,实现动态避障。
- 电梯交互:通过物联网模块呼叫电梯,实现跨楼层任务。
- 交付确认:到达目的地后通过二维码或人脸识别确认交付。
- 异常上报:遇到无法处理的情况(如电梯故障)主动上报并请求人工介入。
3.5 数字孪生大屏
- 3D校园地图:基于Three.js构建,支持缩放、旋转、楼层切换。
- 机器人轨迹:实时绘制机器人历史轨迹与规划路径。
- 任务流可视化:以流程图形式展示任务DAG的执行进度。
- 异常回放:对异常事件进行时间轴回放,便于调试与优化。
3.6 管理后台
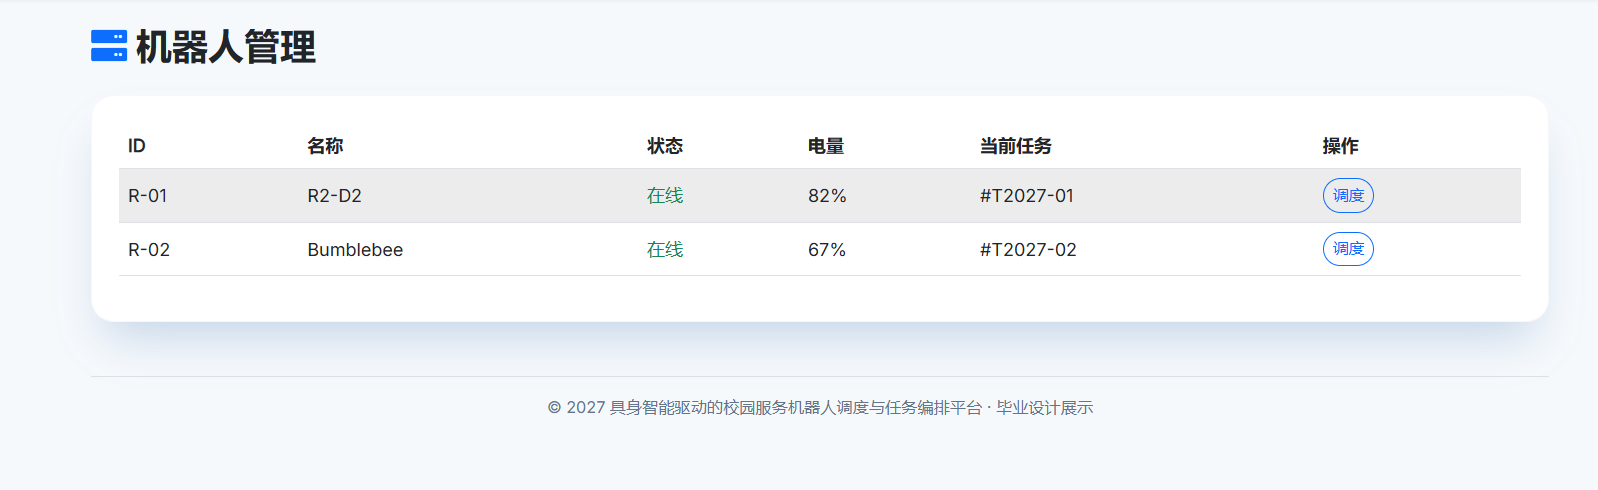
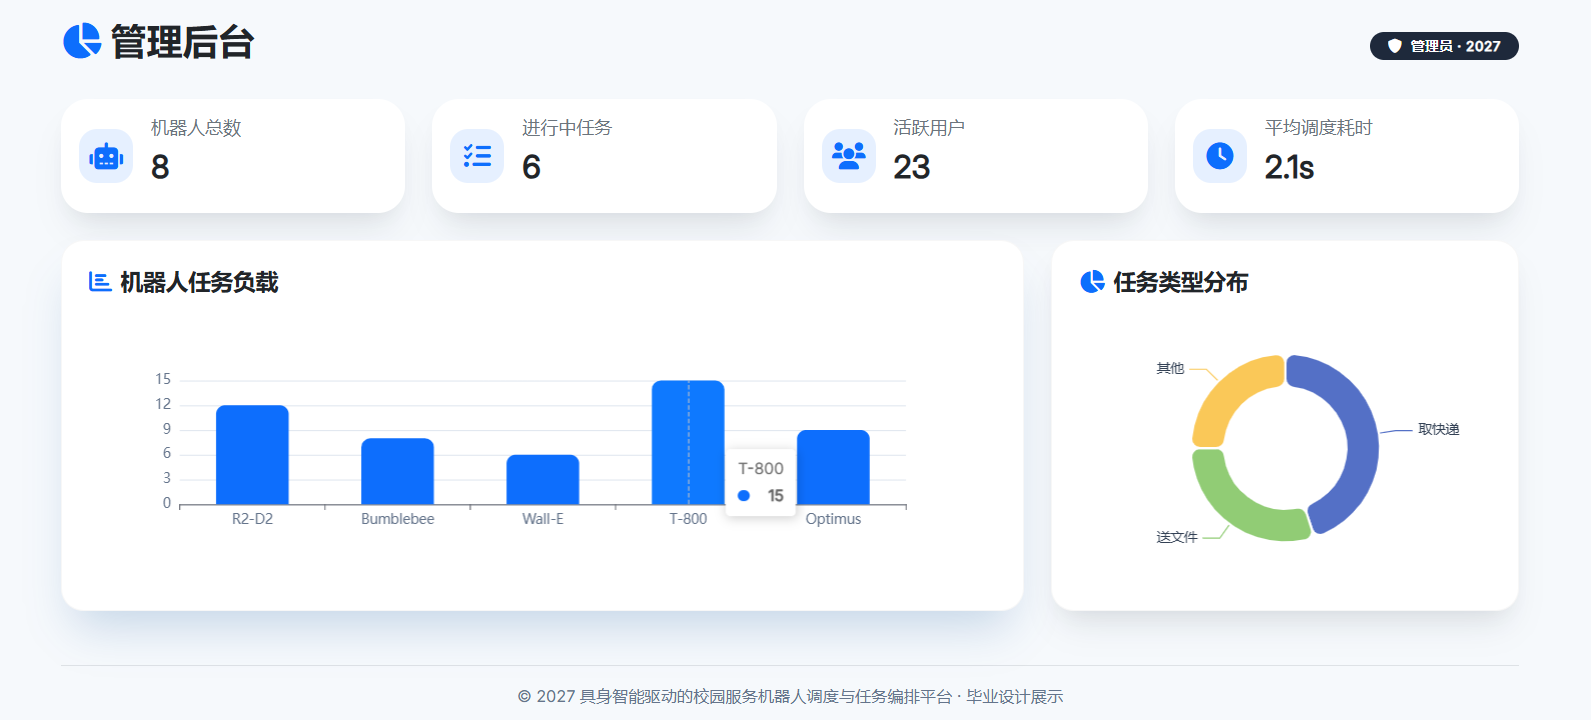
- 机器人管理:注册、注销、状态监控、固件升级。
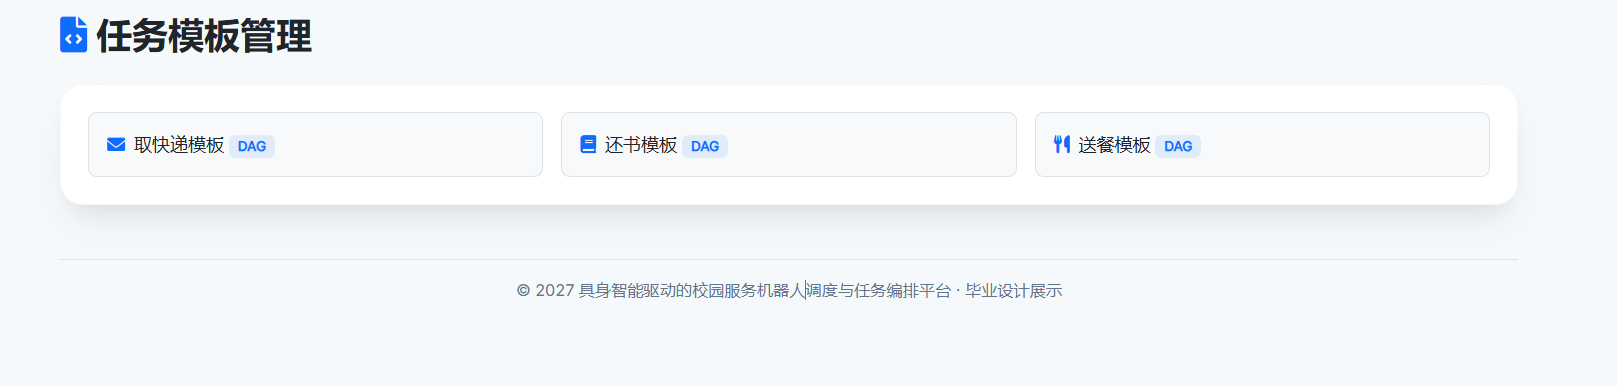
- 任务模板:预设常用任务模板,减少重复配置。
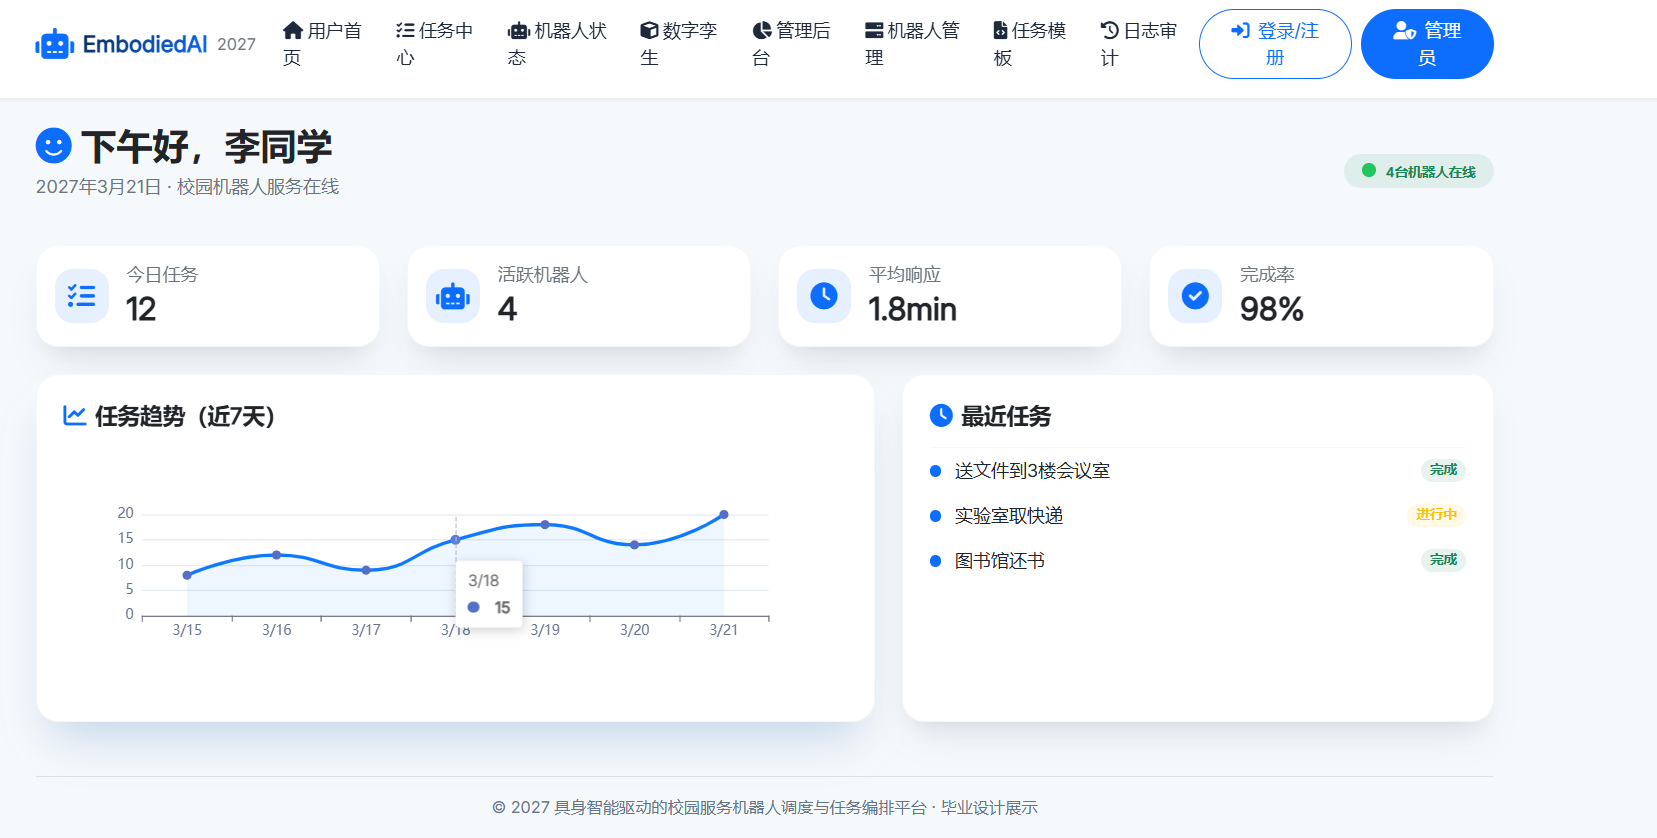
- 数据统计:任务完成率、平均耗时、机器人利用率等。
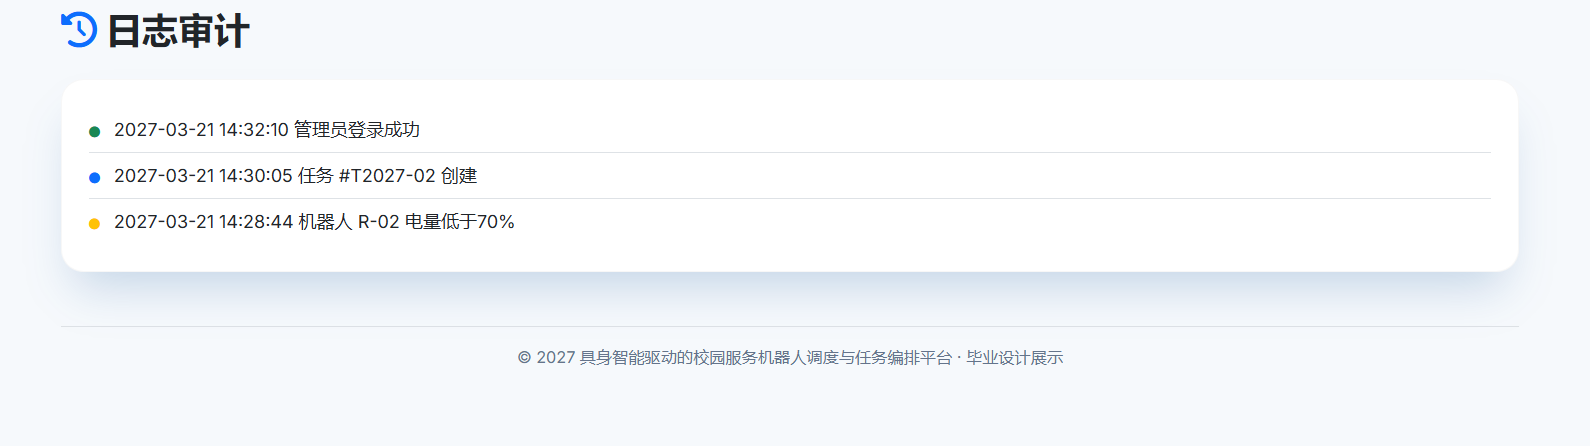
- 日志审计:所有操作与异常记录可追溯。
五、技术栈与实现要点
| 模块 | 技术选型 |
|---|---|
| 前端 | Vue3 + Three.js + ECharts |
| 后端 | Spring Boot + Python FastAPI |
| 意图识别 | BERT + ONNX Runtime(边缘部署) |
| 任务规划 | 自定义DAG调度器 + 遗传算法 |
| 路径规划 | A* + 时间窗 + 动态避障 |
| 数字孪生 | Three.js + WebSocket实时通信 |
| 机器人端 | ROS2 + Nav2 + 自定义行为树 |
| 边缘-云协同 | KubeEdge + MQTT |
实现要点:
- 自然语言接口采用意图槽位填充,将“把X从A送到B”解析为结构化任务。
- 调度引擎采用基于拍卖的多智能体分配算法,兼顾效率与公平。
- 数字孪生通过WebSocket + Protobuf实现毫秒级同步。
- 边缘端使用TensorRT加速推理,云端使用Kubernetes弹性调度。
六、毕业设计全套资料
本项目提供完整的毕业设计资料,包括:
- 论文:约1.5万字,含绪论、相关技术、系统设计、实现、测试与总结。
- 源码:前后端+机器人端+调度引擎,注释清晰,可运行。
- PPT:答辩用PPT,含系统演示视频链接。
- 开题报告:含研究背景、国内外现状、研究内容、技术路线、进度安排。
- 任务书:详细的任务描述与技术要求。
- 答辩讲解:逐页讲解PPT,附常见问题与回答思路。
七、总结与展望
本毕业设计以具身智能为切入点,构建了一个从自然语言交互到多机器人协同执行的完整平台,技术栈新颖,工作量充实,创新点明确。未来可进一步引入强化学习优化调度策略,并扩展至多校园 federation场景。
如果你正在寻找一个有亮点、有难度、有完整资料的毕业设计题目,这个项目绝对值得考虑!
五、数据库表设计
下面给出平台核心的 10 张数据表,覆盖用户、机器人、任务、调度、数字孪生、日志等模块,采用 MySQL 8.0 语法,表格形式展示字段结构。
5.1 用户表 t_user
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| user_id | BIGINT | PK, AUTO_INCREMENT | 用户ID |
| username | VARCHAR(50) | UNIQUE, NOT NULL | 用户名 |
| password | VARCHAR(100) | NOT NULL | 密码(BCrypt加密) |
| real_name | VARCHAR(50) | 真实姓名 | |
| phone | VARCHAR(20) | 手机号 | |
| role | TINYINT | DEFAULT 0 | 角色:0学生 1教师 2管理员 |
| dept | VARCHAR(100) | 所属院系 | |
| create_time | DATETIME | DEFAULT NOW() | 创建时间 |
| update_time | DATETIME | ON UPDATE NOW() | 更新时间 |
5.2 机器人表 t_robot
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| robot_id | BIGINT | PK, AUTO_INCREMENT | 机器人ID |
| robot_code | VARCHAR(50) | UNIQUE, NOT NULL | 机器人编号 |
| robot_name | VARCHAR(50) | 机器人名称 | |
| model | VARCHAR(50) | 型号 | |
| status | TINYINT | DEFAULT 0 | 0空闲 1任务中 2充电 3故障 4离线 |
| battery | INT | DEFAULT 100 | 电量百分比 |
| pos_x | DECIMAL(10,2) | 当前X坐标 | |
| pos_y | DECIMAL(10,2) | 当前Y坐标 | |
| floor | INT | DEFAULT 1 | 所在楼层 |
| payload | DECIMAL(5,2) | 最大载重(kg) | |
| skills | VARCHAR(200) | 技能标签,如"取件,送件,乘梯" | |
| last_heartbeat | DATETIME | 最后心跳时间 | |
| create_time | DATETIME | DEFAULT NOW() | 创建时间 |
5.3 任务表 t_task
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| task_id | BIGINT | PK, AUTO_INCREMENT | 任务ID |
| task_no | VARCHAR(50) | UNIQUE, NOT NULL | 任务编号 |
| user_id | BIGINT | FK → t_user | 下单用户 |
| raw_text | VARCHAR(500) | 原始自然语言 | |
| intent | VARCHAR(50) | 意图类型:取送/巡逻/引导 | |
| priority | TINYINT | DEFAULT 1 | 1普通 2紧急 3特急 |
| status | TINYINT | DEFAULT 0 | 0待接单 1执行中 2已完成 3异常 4已取消 |
| src_addr | VARCHAR(200) | 起点地址 | |
| dst_addr | VARCHAR(200) | 终点地址 | |
| deadline | DATETIME | 期望完成时间 | |
| create_time | DATETIME | DEFAULT NOW() | 创建时间 |
| finish_time | DATETIME | 完成时间 |
5.4 子任务表 t_sub_task
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| sub_task_id | BIGINT | PK, AUTO_INCREMENT | 子任务ID |
| task_id | BIGINT | FK → t_task | 所属主任务 |
| robot_id | BIGINT | FK → t_robot | 分配机器人 |
| seq | INT | 执行顺序 | |
| type | VARCHAR(30) | 取件/移动/乘梯/交付/巡逻 | |
| status | TINYINT | DEFAULT 0 | 0待执行 1执行中 2完成 3失败 |
| start_time | DATETIME | 开始时间 | |
| end_time | DATETIME | 结束时间 | |
| result | VARCHAR(200) | 执行结果/异常信息 |
5.5 任务依赖表 t_task_dag
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| id | BIGINT | PK, AUTO_INCREMENT | 主键 |
| task_id | BIGINT | FK → t_task | 所属任务 |
| from_sub_id | BIGINT | FK → t_sub_task | 前置子任务 |
| to_sub_id | BIGINT | FK → t_sub_task | 后置子任务 |
| edge_type | VARCHAR(20) | 依赖类型:顺序/并行/条件 |
5.6 调度记录表 t_schedule_log
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| log_id | BIGINT | PK, AUTO_INCREMENT | 日志ID |
| task_id | BIGINT | FK → t_task | 任务ID |
| robot_id | BIGINT | FK → t_robot | 机器人ID |
| algorithm | VARCHAR(50) | 调度算法:拍卖/贪心/遗传 | |
| cost_score | DECIMAL(10,4) | 代价评分 | |
| decision | VARCHAR(200) | 决策描述 | |
| create_time | DATETIME | DEFAULT NOW() | 时间 |
5.7 路径规划表 t_path
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| path_id | BIGINT | PK, AUTO_INCREMENT | 路径ID |
| sub_task_id | BIGINT | FK → t_sub_task | 关联子任务 |
| robot_id | BIGINT | FK → t_robot | 机器人ID |
| waypoints | TEXT | JSON数组,路径点序列 | |
| distance | DECIMAL(10,2) | 总距离(m) | |
| eta | INT | 预计耗时(s) | |
| status | TINYINT | DEFAULT 0 | 0规划中 1执行中 2完成 3重规划 |
| create_time | DATETIME | DEFAULT NOW() | 创建时间 |
5.8 数字孪生快照表 t_twin_snapshot
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| snap_id | BIGINT | PK, AUTO_INCREMENT | 快照ID |
| robot_id | BIGINT | FK → t_robot | 机器人ID |
| pos_x | DECIMAL(10,2) | X坐标 | |
| pos_y | DECIMAL(10,2) | Y坐标 | |
| floor | INT | 楼层 | |
| heading | DECIMAL(5,2) | 朝向角度 | |
| battery | INT | 电量 | |
| speed | DECIMAL(5,2) | 速度(m/s) | |
| snap_time | DATETIME(3) | 毫秒级时间戳 |
5.9 异常事件表 t_exception
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| exc_id | BIGINT | PK, AUTO_INCREMENT | 异常ID |
| robot_id | BIGINT | FK → t_robot | 机器人ID |
| task_id | BIGINT | FK → t_task | 关联任务 |
| exc_type | VARCHAR(50) | 类型:避障失败/电梯故障/低电量 | |
| level | TINYINT | 1提示 2警告 3严重 | |
| description | VARCHAR(500) | 异常描述 | |
| handled | TINYINT | DEFAULT 0 | 是否已处理 |
| handle_by | BIGINT | 处理人 | |
| occur_time | DATETIME | DEFAULT NOW() | 发生时间 |
| handle_time | DATETIME | 处理时间 |
5.10 操作审计表 t_audit_log
| 字段名 | 类型 | 约束 | 说明 |
|---|---|---|---|
| audit_id | BIGINT | PK, AUTO_INCREMENT | 审计ID |
| user_id | BIGINT | FK → t_user | 操作人 |
| module | VARCHAR(50) | 模块:任务/机器人/调度 | |
| action | VARCHAR(50) | 动作:新增/修改/删除/下发 | |
| target_id | BIGINT | 目标对象ID | |
| detail | TEXT | 操作详情(JSON) | |
| ip | VARCHAR(50) | 来源IP | |
| create_time | DATETIME | DEFAULT NOW() | 操作时间 |
四、系统部分预览图
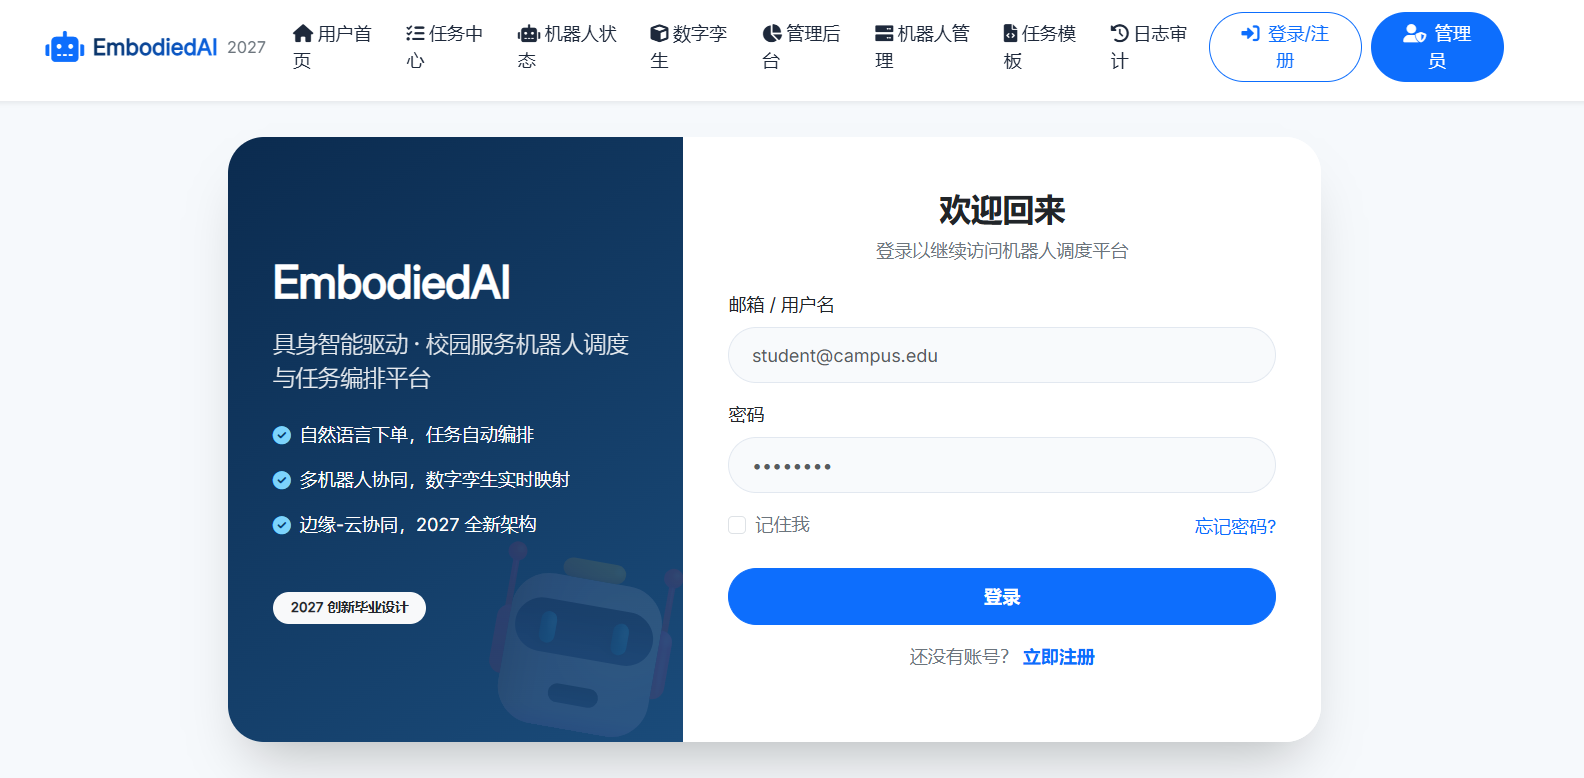
以下为系统实际运行截图(数字孪生大屏与调度界面)。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献2条内容

所有评论(0)