履带式机器人运动模型及应用分析
履带式机器人在野外非结构化场景中有着广泛应用,本文参考四轮驱动机器人(SSMR)运动模型分析思路,对履带式机器人的运动规律及特性进行了详细分析;接着将履带式机器人的运动模型抽象简化为两轮差速驱动机器人模型,构建其运动学模型;最后从实际应用角度对比分析履带式机器人和轮式机器人的优缺点及其适用范围
在野外非结构化环境中,综合运动性能最强的非履带式机器人莫属,所以常被应用于农业、搜救、军事、消防、林业、采矿和行星探索等领域。
履带式机器人由其履带复合构型存在多种组合变换,又被细分为多种类型。如图 1.1所示,两侧布置对称的履带,粗略看来,就是坦克的缩小版。除履带的构型种类较多外,其作为通用型移动平台可搭载各种执行器,以满足多种作业场景。
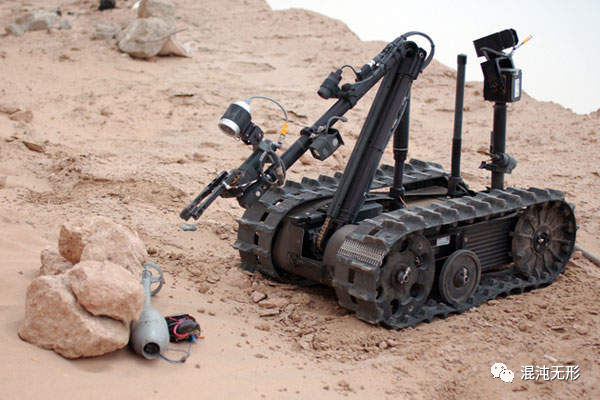
图 1.1 军事用途的履带式机器人
从基本的运动原理分析,履带式机器人与四轮驱动机器人(SSMR)十分相似——均为滑动转向。如图 1.2(a)所示,四轮驱动机器人(SSMR)基于滑动转向的原理已经在文章中详细分析,其中需要注意一个结论:四轮驱动机器人(SSMR)的左(右)侧两轮子转速应保持一致。
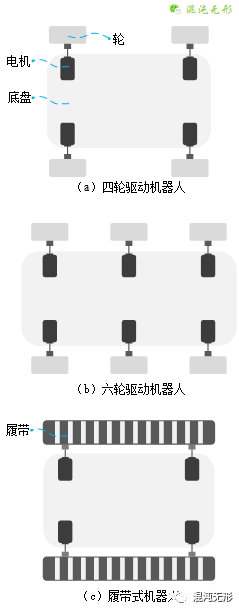
图 1.2 基于滑动转向的机器人.(a)四轮驱动机器人;(b)六轮驱动机器人;(c)履带式机器人.
如将四轮驱动机器人扩展为图 1.2(b)中的六轮驱动机器人,其基本的运动原理是不变的,也就是需要保持机器人同侧的轮子转速一致,才能达到稳定运动的效果。
进一步分析履带式机器人(见图 1.2(c)),单侧履带可等效视为“无穷多个小轮子”,且这单侧的“无穷多个小轮子”的“转速”是一致的。所以,履带式机器人的转向方式和四轮驱动机器人(SSMR)的是一致的,也是滑动转向

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献5条内容

所有评论(0)