【机器人设计】基于遗传算法的腿足机器人设计,末端执行器跟踪输入轨迹,计算跟踪所需的关节速度、扭矩、功率和能量附Matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、算法改进、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
一、整体概述
_Vitruvio_是面向足式机器人的快速腿部设计分析与优化框架,核心作用是为足式机器人的早期设计阶段提供指导。该框架的运行逻辑为:让末端执行器跟踪输入轨迹,计算完成跟踪所需的关节速度、扭矩、功率与能量;这些计算结果可支持用户通过自定义的切换开关调整设计选型,还可按需接入遗传算法优化器,对低层设计参数开展优化,最终降低用户指定的成本函数数值。
该框架的运行依赖导入轨迹数据,数据内容包含随时间变化的机械臂质心位置、姿态,以及末端执行器的位置与受力信息,而这些输入轨迹由_TOWR_轨迹优化器生成。TOWR仅需少量机器人设计参数,即可快速计算出不同任务下的可行轨迹,非常适配早期设计阶段的仿真辅助需求。
二、核心功能
✅ 计算跟踪输入轨迹所需的关节速度、扭矩、功率与能量。✅ 高度适配不同用户设计选择与机器人属性,支持快速对比高层设计决策:
-
可选择直接驱动模式(驱动器安装在关节处)或远程驱动模式(驱动器安装在机体内部)
-
腿的数量支持1到4条腿的配置
-
支持X型腿布局或M型腿布局
-
连杆数量支持2到4根的配置
-
可自定义连杆长度与密度
-
可从包含ANYdrive、Neo在内的现有驱动器列表中选择适配的驱动器
-
支持选择跟踪完整输入轨迹、仅跟踪全运动的采样片段,或平均为单个代表性步态周期✅ 支持运动可视化✅ 可计算元参数,包括:
-
运输成本
-
跟踪运动所需的关节角度范围
-
关节峰值速度、峰值扭矩与峰值功率
-
能量消耗✅ 支持设计参数优化:
-
可优化连杆长度
-
可优化传动比
-
可优化平行弹性结构的弹簧刚度✅ 自动生成结果绘图✅ 支持机器人可视化✅ 可便捷新增机器人类与运动任务
三、安装步骤
-
克隆_Vitruvio_仓库,在Matlab中打开该项目
-
右键点击_vitruvio_文件夹,将该文件夹及其所有子文件夹添加到Matlab路径中
-
安装所需的Matlab工具箱:
-
机器人系统工具箱(Robotic System Toolbox)
-
全局优化工具箱(Global Optimization Toolbox)
-
并行计算工具箱(Parallel Computing Toolbox)上述工具箱都可以通过Matlab主页标签中的“附加功能”按钮完成添加。
-
四、使用流程
用户通过main.m中的切换开关控制整个仿真流程,推荐的标准工作流如下:
-
完成高层机器人设计决策,确定腿的数量、机器人质量、质心高度,以及标称站立状态下的末端执行器位置
-
基于上述决策,通过简化CAD模型计算机器人处于标称站立姿态时、以质心为参考点的惯性张量
-
将这些设计参数与惯性张量输入TOWR中的全新机器人模型,通过指定步态、目标位置、运动时长与地形属性,模拟特定任务下的运动
-
使用项目提供的
importMotionData.m脚本,将仿真生成的ROSbag导入Vitruvio,保存为.mat格式文件 -
在Vitruvio中完成高层设计决策配置,运行仿真获取跟踪运动所需的关节速度、扭矩、功率、能量数值;启用优化时,还会返回优化后的腿部设计参数,同时提供标称腿部与优化后腿部的结果对比,所有结果都会存储在名为
__results__的结构体中 -
用户可根据需求在
main.m脚本中调整高层设计内容与成本函数项 -
若在
main.m中启用对应开关,仿真运行过程中生成的所有图片与命令行输出内容,会自动打包生成PDF文件与TXT文件完成归档。
⛳️ 运行结果
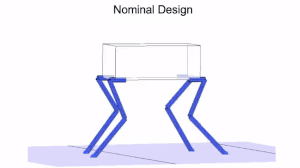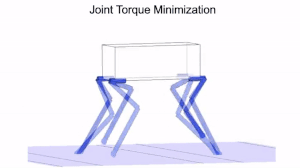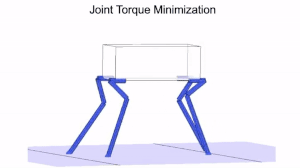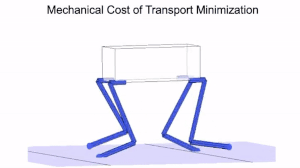
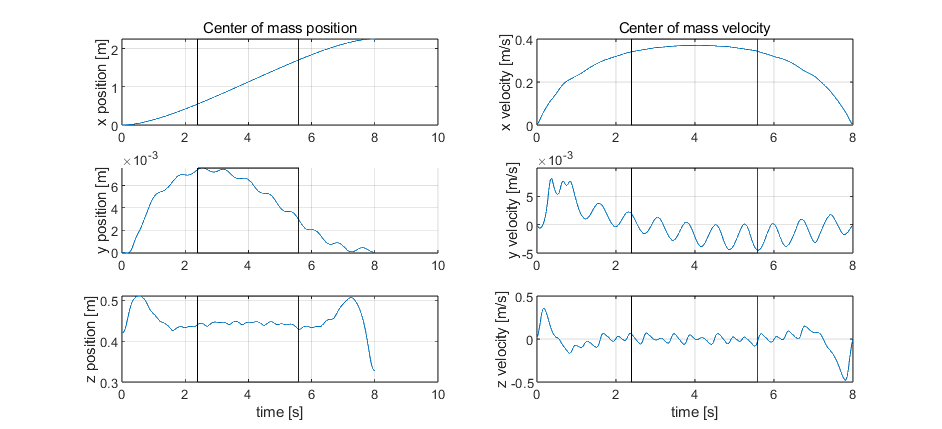
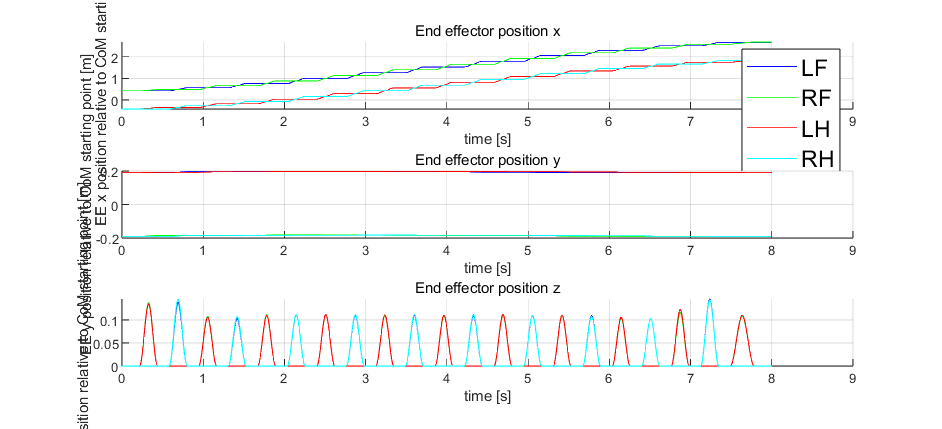
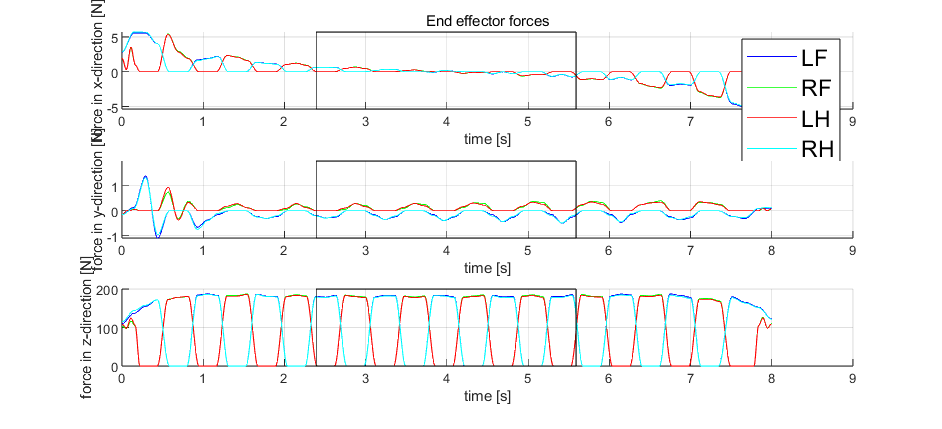
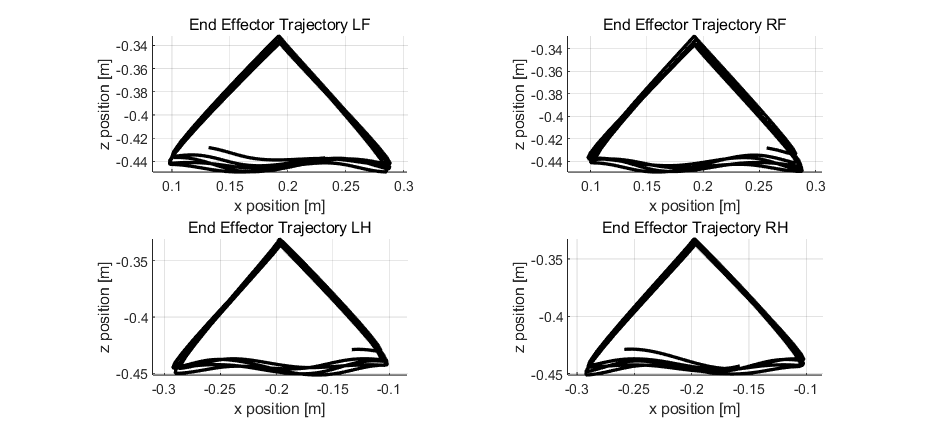
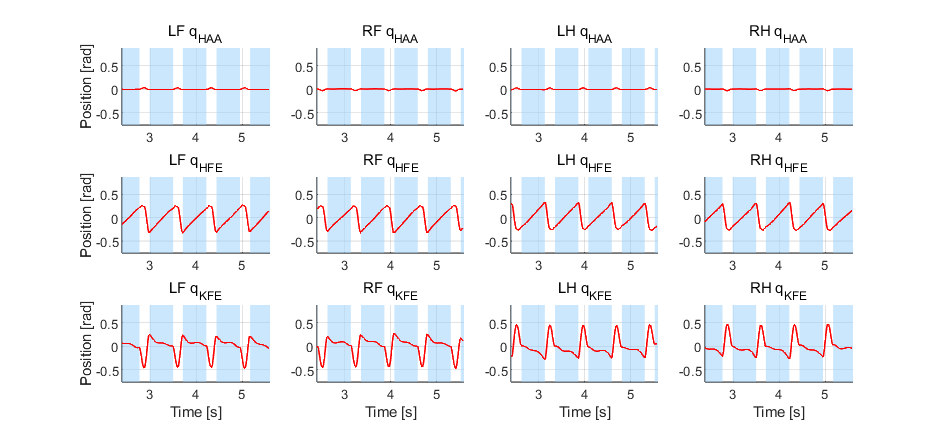
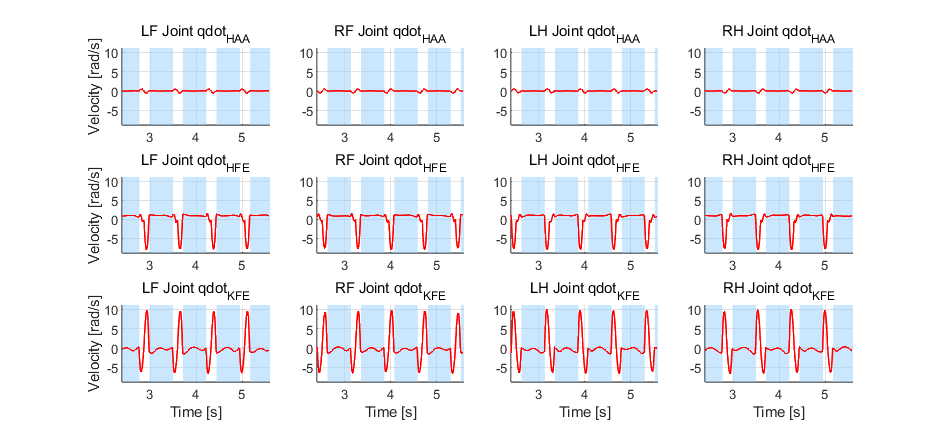
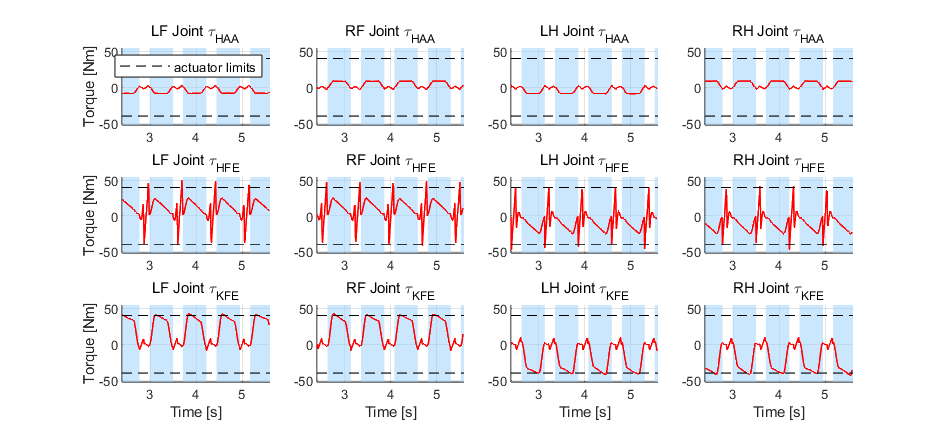
🔗 参考文献
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度 #装配线调度 #充电优化 #车间调度 #发车优化 #水库调度 #三维装箱 #物流选址 #货位优化 #公交排班优化 #充电桩布局优化 #车间布局优化 #集装箱船配载优化 #水泵组合优化 #解医疗资源分配优化 #设施布局优化 #可视域基站和无人机选址优化 #背包问题 #风电场布局 #时隙分配优化 #最佳分布式发电单元分配 #多阶段管道维修 #工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址 #基站选址 #道路灯柱布置 #枢纽节点部署 #输电线路台风监测装置 #集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化 #天线线性阵列分布优化 #CVRP问题 #VRPPD问题 #多中心VRP问题 #多层网络的VRP问题 #多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划 #混合流水车间问题 #订单拆分调度问题 #公交车的调度排班优化问题 #航班摆渡车辆调度问题 #选址路径规划问题 #港口调度 #港口岸桥调度 #停机位分配 #机场航班调度 #泄漏源定位 #冷链 #时间窗 #多车场等 #选址优化 #港口岸桥调度优化 #交通阻抗 #重分配 #停机位分配 #机场航班调度 #通信上传下载分配优化
#机器学习和深度学习时序 #回归 #分类 #聚类和降维
#bp时序 #回归预测和分类
#ENS声神经网络时序 #回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序 #回归预测和分类
#BLS宽度学习时序 #回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序 #回归预测预测和分类
#Transform各类组合时序 #回归预测预测和分类
#风电预测 #光伏预测 #电池寿命预测 #辐射源识别 #交通流预测 #负荷预测 #股价预测 #PM2.5浓度预测 #电池健康状态预测 #用电量预测 #水体光学参数反演 #NLOS信号识别 #地铁停车精准预测 #变压器故障诊断
#图像处理方面
#图像识别 #图像分割 #图像检测 #图像隐藏 #图像配准 #图像拼接 #图像融合 #图像增强 #图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP #CVRP #VRPTW等) #无人机三维路径规划 #无人机协同 #无人机编队 #机器人路径规划 #栅格地图路径规划 #多式联运运输问题 #充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度 #水库调度优化 #多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制 #无人机编队 #无人机协同 #无人机任务分配 #无人机安全通信轨迹在线优化 #车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化 #路由优化 #目标定位优化 #Dv-Hop定位优化 #Leach协议优化 #WSN覆盖优化 #组播优化 #RSSI定位优化 #水声通信 #通信上传下载分配
#信号处理方面
#信号识别 #信号加密 #信号去噪 #信号增强 #雷达信号处理 #信号水印嵌入提取 #肌电信号 #脑电信号 #信号配时优化 #心电信号 #DOA估计 #编码译码 #变分模态分解 #管道泄漏 #滤波器 #数字信号处理+传输+分析+去噪 #数字信号调制 #误码率 #信号估计 #DTMF #信号检测
#电力系统方面
#微电网优化 #无功优化 #配电网重构 #储能配置 #有序充电 #MPPT优化 #家庭用电 #电/冷/热负荷预测 #电力设备故障诊断 #电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用 #光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化 #微电网日前日内优化 #储能优化 #家庭用电优化 #供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 2
 0
- 0


 已为社区贡献110条内容

所有评论(0)