晋级名单 | OpenLoong大师赛初赛收官:优秀Demo亮相,评委点评抢先看
亲爱的各位开发者和社区用户:
经过2个月的作品提交与评审,OpenLoong大师赛初赛阶段现已截止。
本阶段,参赛选手围绕动作捕捉和复刻、动作导航与感知两个赛题方向,基于 OpenLoong 开源软硬件资源开展作品制作,从方案设计、功能开发,到实际调试与 Demo 呈现,参赛作品展现了不同团队对于人形机器人技术与应用场景的探索。
经过评委组综合评审,本次初赛共有 26 支参赛团队晋级复赛,现公布晋级名单。
晋级名单
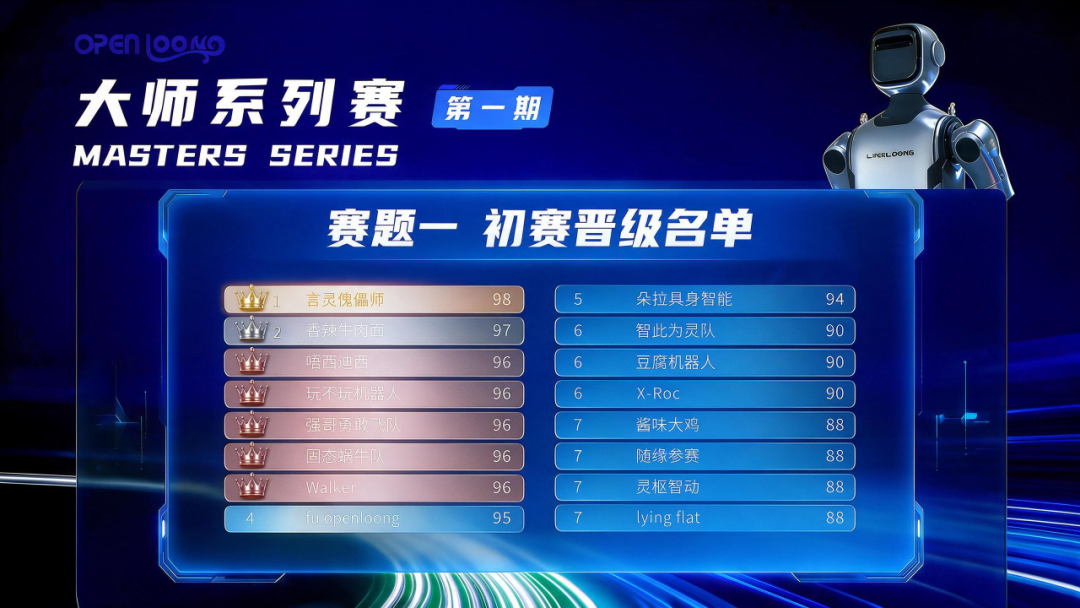
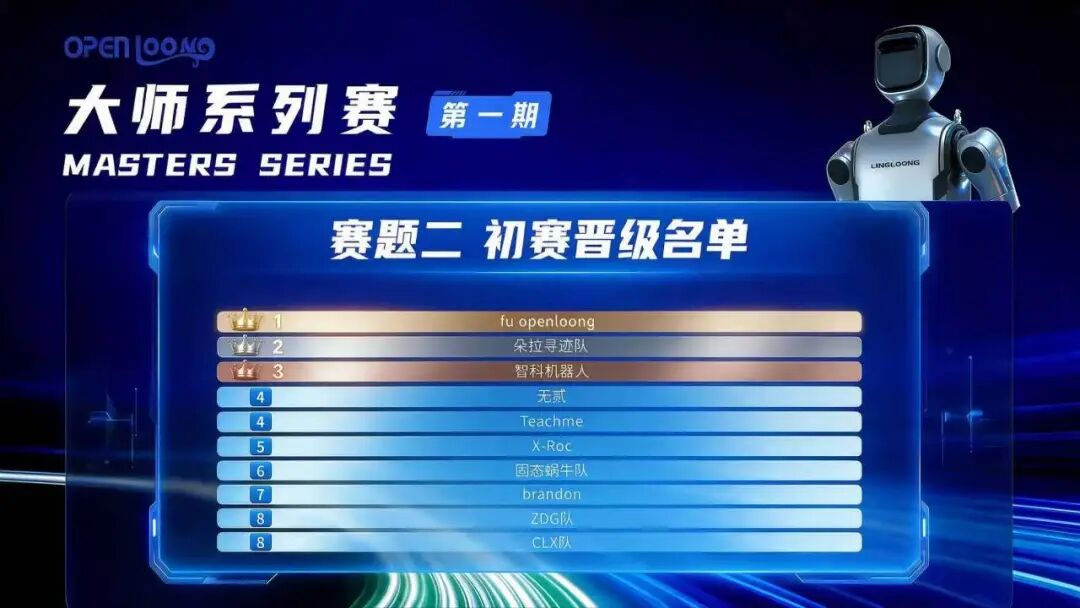
名单排名/展示顺序以赛事官网最终公布结果为准。
同时也感谢所有参赛团队在初赛阶段的投入!无论是否进入下一阶段,每一份作品都为 OpenLoong 社区带来了新的实践案例,也让更多技术方案和应用思路得以被看见、交流和验证。
优秀作品集锦
截至目前,本次赛事共吸引 1500+ 名开发者报名参与,收到 120+ 份参赛作品,参赛者来自全国 53 家高校、企业及个人开发者群体,共组成 56 支参赛团队。
参赛队伍中约有75%来自国内外高校,其中不乏华中科技大学、上海交通大学、北京交通大学、湖南大学、香港科技大学、香港理工大学、山东大学、南开大学、中国科学技术大学、中山大学等优秀高校,也有来自企业一线的技术团队加入。
从高校实验室到企业研发团队,再到独立开发者,不同背景的参赛者带来了各自的技术积累与实践思路。这也让我们看到,越来越多开发者开始通过开源软硬件资源接触人形机器人,并尝试将自己的技术方案转化为可以实际运行、验证和展示的机器人应用。
接下来,我们一起回顾下本次初赛阶段的精彩作品吧!
赛题一:“身外化身”动作捕捉与复刻大赛——实时动作重映射与模仿学习
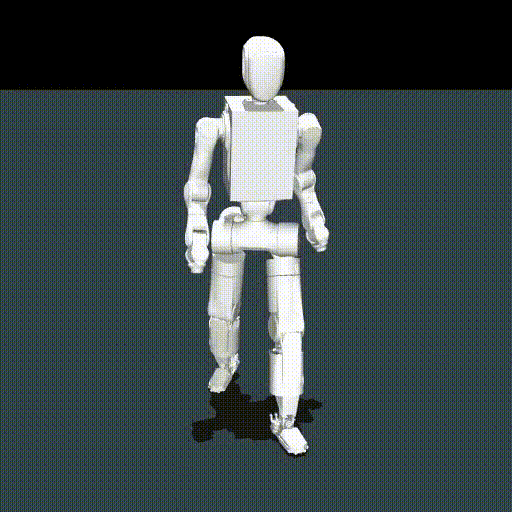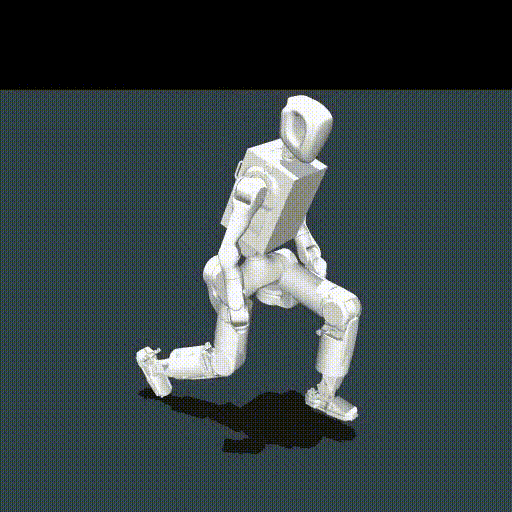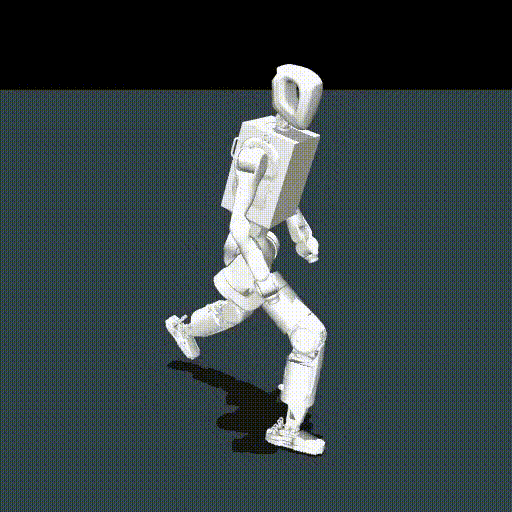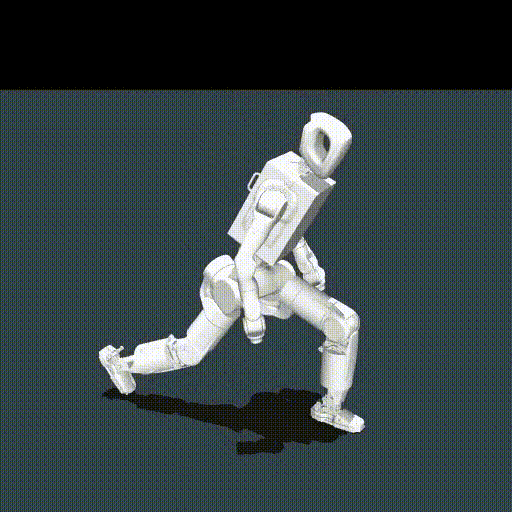
人形机器人的遥操作是实现具身智能数据采集的关键手段,然而成本不菲的动捕设备限制了相关技术普及。本赛题要求利用单目视觉(即普通RGB摄像头)实时捕捉操作者的动作,并将其精准、低延迟地映射到OpenLoong开源社区灵龙2.0的人形机器人上,实现“人机合一”的实时控制。
队伍名称: 香辣牛肉面
队伍名称: 固态蜗牛队
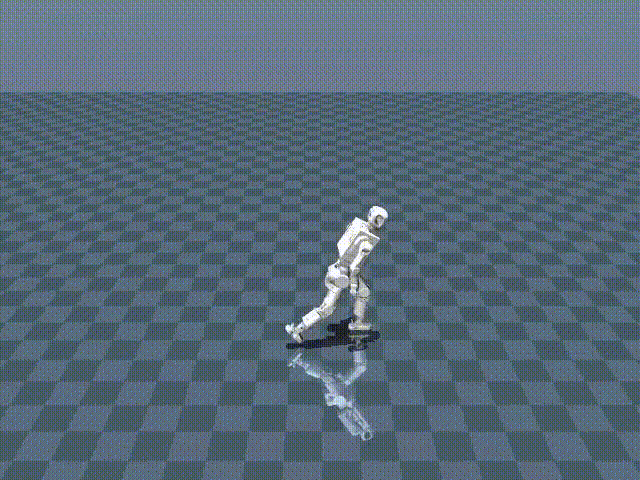
队伍名称: 强哥勇敢飞
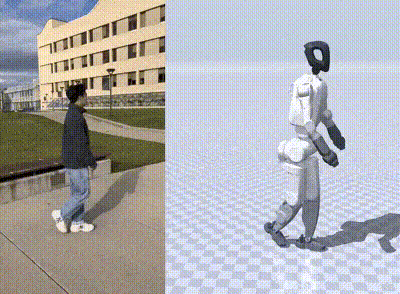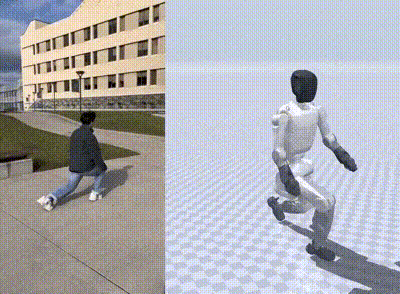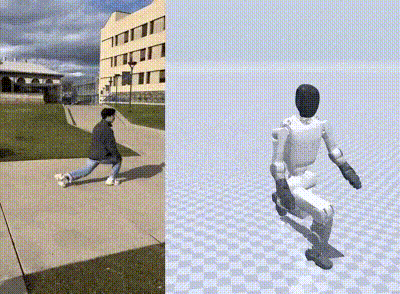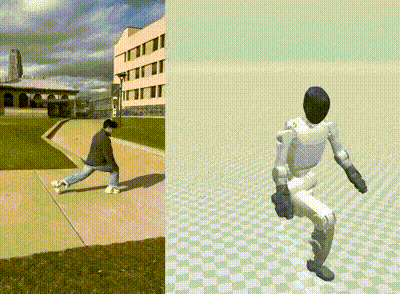
队伍名称: 唔西迪西
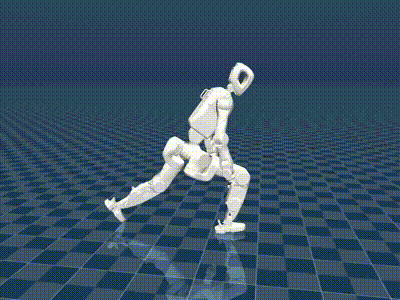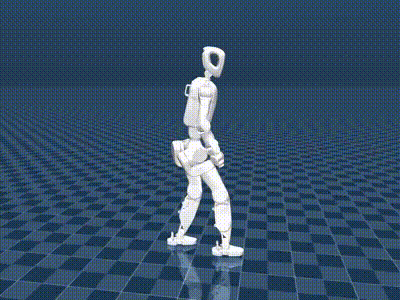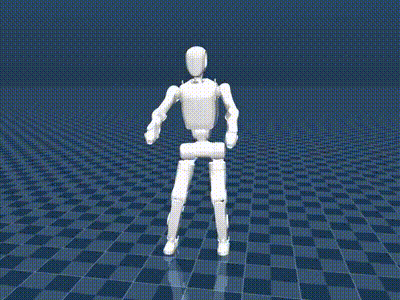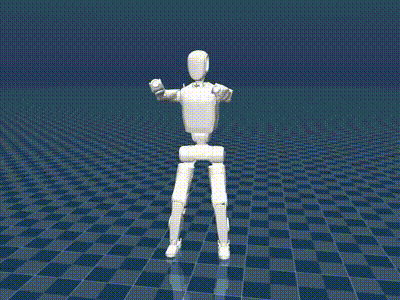

赛题二:具身感知与导航 —— 非结构化场景下的在线语义地图构建与目标关联
人形机器人走进家庭服务的关键在于“看懂”、“理解”、“定位”物体,而目前的难点在于如何在杂乱、未知的非结构化环境中,快速构建语义地图,并精准定位目标物体。在本赛题中,参赛者需构建一个语义SLAM系统,使机器人能够在未知环境中探索,构建带有语义标签的稠密地图,并根据指令找到特定目标,规划路径到达目标位置。
队伍名称: Teachme
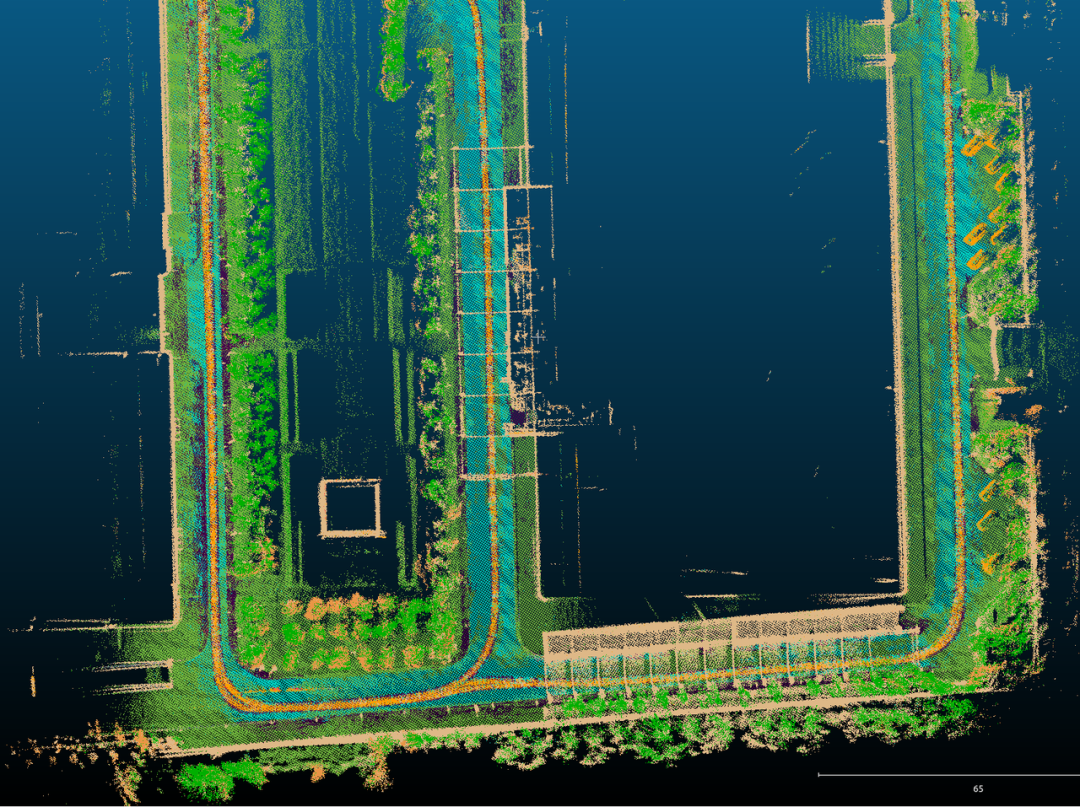
评委点评:轨迹和点云效果都挺好的,点云分类效果欠佳
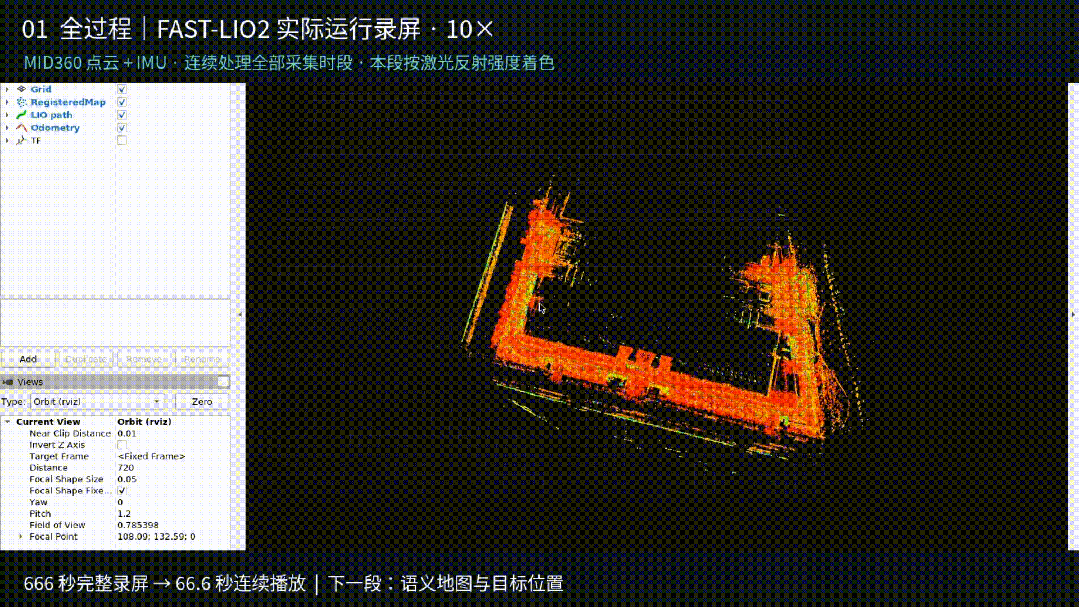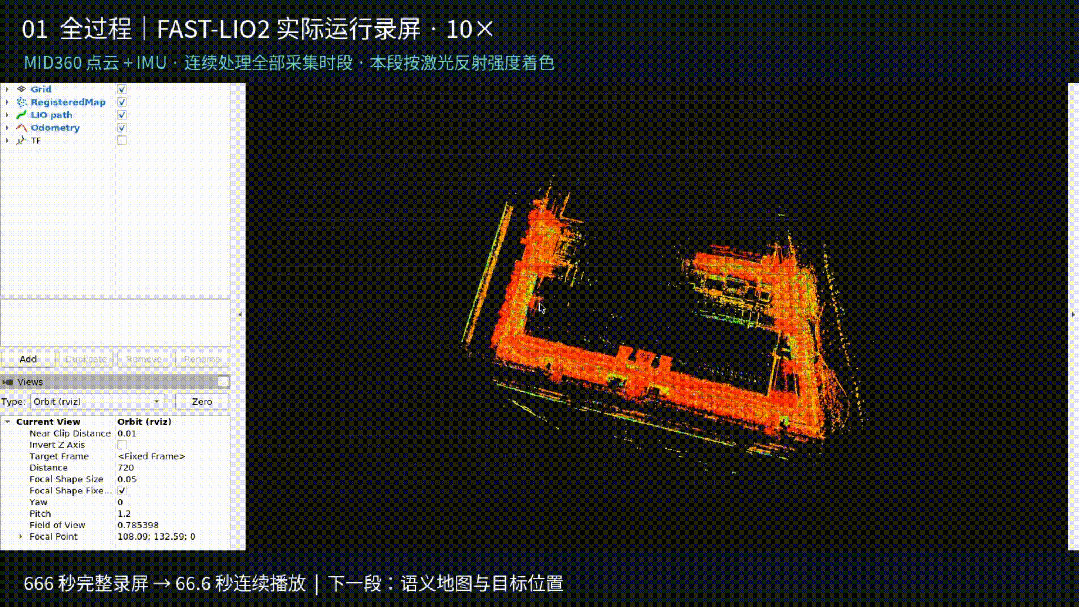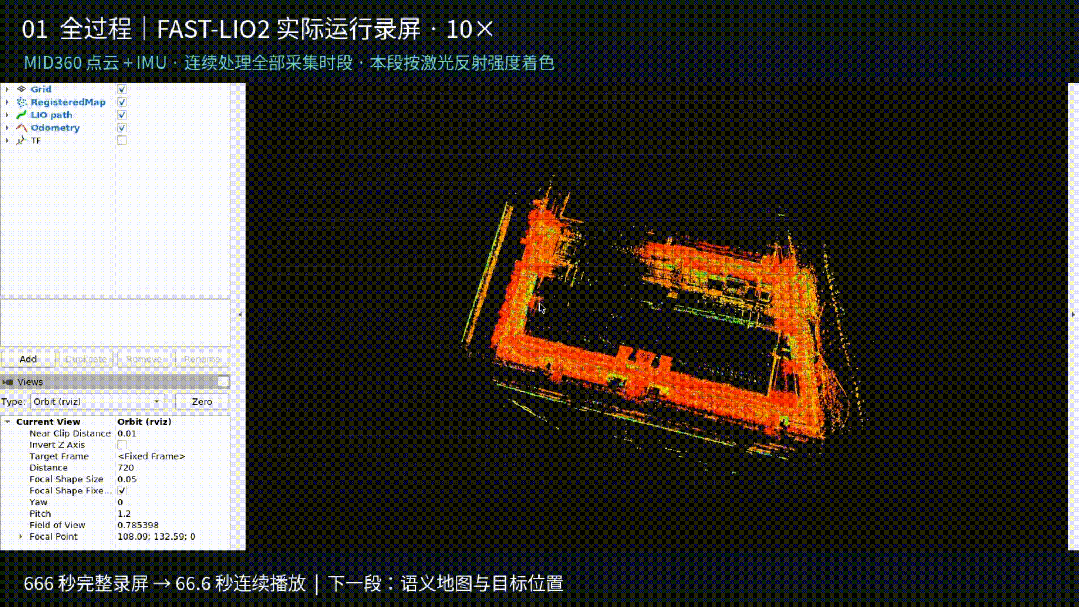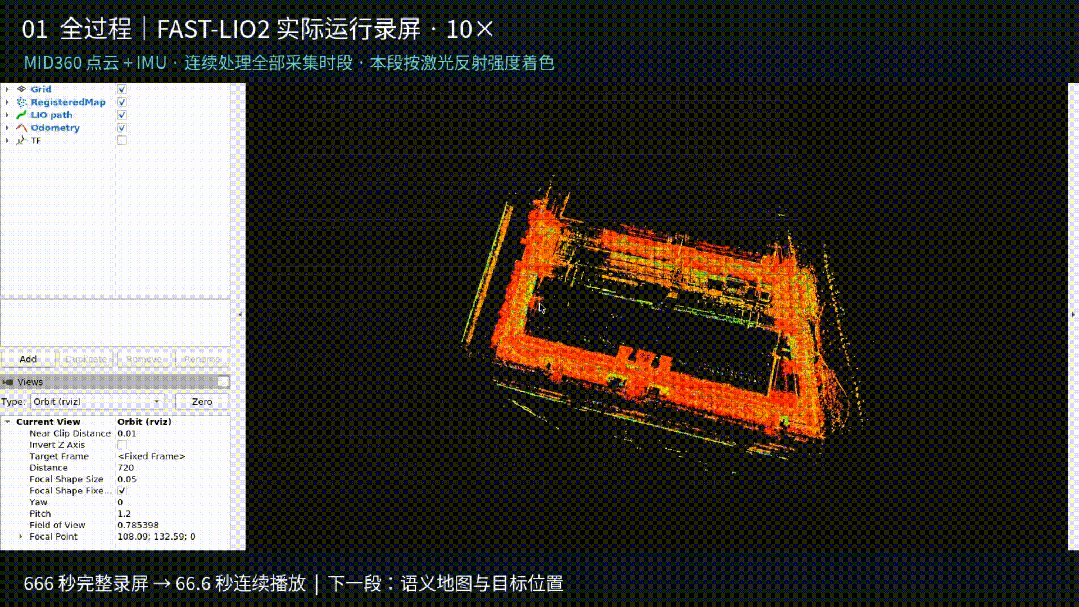
队伍名称: 无贰
评委点评:点云地图结构清晰度高,基本无重影,点云分类正确率欠缺。轨迹与rtk轨迹基本吻合,轨迹平滑。
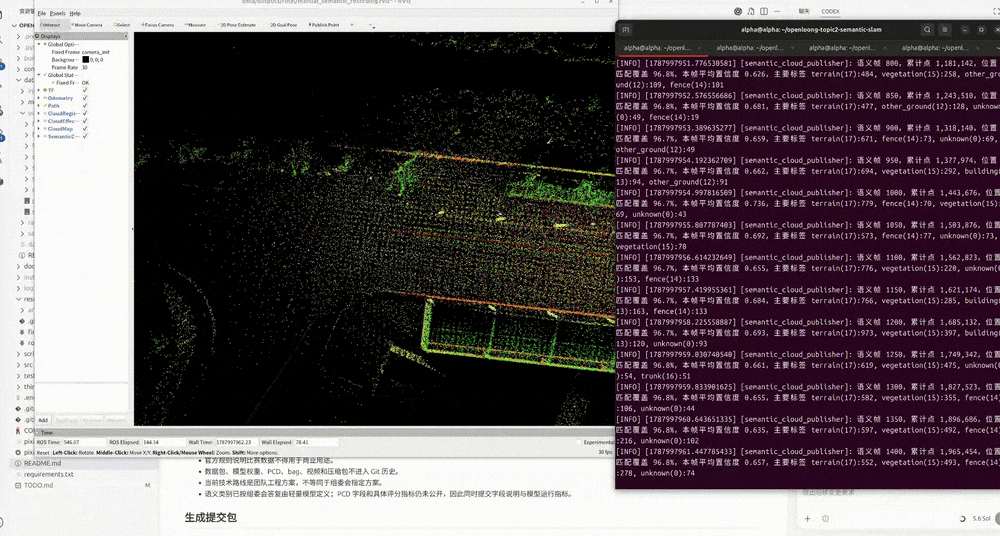
队伍名称: 智科机器人
评委点评:点云清晰可区分度高,少量分层,轨迹平滑,点云分类精度有待进一步提升。
下一阶段,复赛见
初赛阶段结束,晋级队伍将进入下一阶段的复赛。
参赛者将在初赛成果基础上继续进行算法优化与系统完善,并进入更加接近实际运行的仿真环境,进一步验证作品的完整性、实时性与稳定性。
复赛信息
复赛作品提交 :9月18日—10月8日
复赛评审 : 10月9日—10月12日
公布晋级名单 :10月13日
具体复赛规则、任务要求及提交方式,请以赛事官网公示为准。
感谢每一位参赛开发者的参与
也感谢赛题组专家及生态伙伴对本次赛事的支持
期待晋级队伍在下一阶段带来的精彩作品
我们复赛见!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献32条内容

所有评论(0)