为什么说仿真是具身智能的练兵场
一、真机训练的三道坎
具身智能与纯软件形态的 AI 有一个根本区别:它的训练数据不是现成的文本或图像,必须由智能体与物理环境交互产生。这一条约束,把真机训练的成本推到了难以承受的位置。
第一道坎是数据量级。 强化学习要学出一条可用的抓取或行走策略,通常需要百万级甚至更高的交互步数。一台机械臂完成一次抓取循环约几秒到十几秒,不计故障和复位,光采集就要连续运行数周。这还没算策略迭代——算法改一版,数据往往就得重采。
第二道坎是试错代价。 强化学习的探索机制本身就依赖大量失败动作。真机上,失败意味着碰撞、跌落、线缆缠绕、夹爪或关节损坏。双臂十二自由度这类构型,一次自碰撞的维修成本就足以让实验室对探索性实验望而却步。
第三道坎是可复现性。 真机的摩擦系数随温湿度漂移,电池电压影响力矩输出,相机曝光随环境光变化。同一组参数今天跑和明天跑结果不一样,算法改进到底是真改进还是噪声,很难分辨。
二、仿真补上的三件事
并行。 仿真环境可以在一块 GPU 上同时运行成百上千个实例,每个实例独立采样。原本数周的数据采集压缩到小时级,算法迭代周期从"周"变成"小时",这才是持续优化的前提。
可重置与可观测。 强化学习的两个基本前提——任意时刻能把环境恢复到确定初态、能拿到精确的状态真值——在仿真里是默认能力,在真机上是奢望。尤其是状态真值:物体的精确位姿、接触力分布,真机上需要动捕系统才测得到,仿真里直接读。
零风险。 探索随便失败,撞了重置即可。
但仿真不是白拿的。它引入了一个新问题,也是这个领域最核心的问题:仿真里训出来的策略搬到真机上常常失效。这就是 reality gap,跨域部署的过程叫 sim2real。
三、Isaac Sim 与 MuJoCo:两条不同的技术路线
主流两个仿真器的设计目标并不相同,选型时容易混淆。
MuJoCo(Multi-Joint dynamics with Contact)的核心是接触动力学。它用基于优化的软接触模型求解多点接触力,在刚体系统、尤其是带频繁接触的操作任务上数值稳定性好、计算开销低,单核 CPU 即可实时运行。加上 2022 年开源与 DeepMind Control Suite 这套基准的带动,它成了连续控制算法研究的事实标准。短板是渲染能力弱,基本不解决视觉感知问题。
Isaac Sim 是 NVIDIA 基于 Omniverse 构建的机器人仿真平台,走的是另一条路:以高保真渲染和大规模并行为核心。物理侧用 PhysX,视觉侧支持 RTX 光线追踪;内置 Replicator 可批量生成带精确标注的合成数据;通过 Isaac Lab 支持数千个环境并行训练;传感器仿真覆盖 RGB-D、激光雷达、IMU;URDF 和 MJCF 均可导入,ROS2 接口原生打通。
分工大致是这样:MuJoCo 更适合验证控制算法本身能否收敛,Isaac Sim 更适合"感知—决策—控制"全链路,尤其是策略依赖视觉输入时。实际项目里两者常配合使用——先用 MuJoCo 快速迭代算法结构和奖励函数,确认能收敛后,再进 Isaac Sim 加上传感器模型与真实感渲染,训出可迁移的版本。
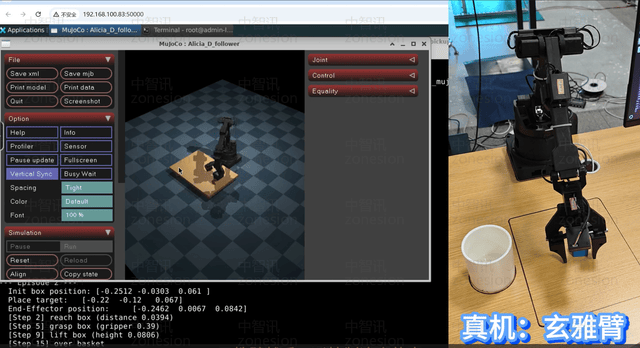
四、sim2real:差距从哪来,怎么补
仿真与真机的偏差主要来自四个层面。
动力学参数。 关节阻尼、连杆质量与惯量、传动间隙,这些在仿真里是人为填的,与实物总有偏差。摩擦最难刻画,静摩擦、动摩擦、粘滑转换,简化模型很难覆盖。
接触建模。 软爪、柔性指尖、可变形物体的接触是仿真误差最大的区域。刚体假设在这里失效,而抓取任务偏偏大量依赖柔性接触。
传感器与执行器。 仿真里的深度相机没有噪声,真实深度图在物体边缘、反光表面、透明材质上会有系统性缺失和畸变;执行器侧的通信延迟、力矩响应滞后,在仿真中通常被理想化。
未建模动态。 线缆阻力、机械形变、装配误差,根本不在模型里。
对应的补偿手段有三条:
域随机化(Domain Randomization)。训练时不追求参数准确,而是主动把质量、摩擦、阻尼、光照、纹理、相机噪声在宽范围内随机采样。策略在这种分布上学会鲁棒,真机只是分布中的一个采样点。OpenAI 用 Shadow Hand 做魔方手内重定向的工作,是这条路线的标志性验证:完全在仿真中训练,零真实数据,直接迁移到实体手。
系统辨识(System Identification)。反过来做:先在真机上跑一批标定轨迹,用实测数据拟合仿真参数。迁移精度高,代价是每个新平台都要重新标定,且对未建模动态无能为力。
混合路线。 用真实数据微调、残差策略学习、在仿真中引入可学习的扰动模型——工程上目前用得更多的是这一类。
这里有个值得强调的认知:sim2real 的目标不是让仿真"和真机一模一样",这在物理上做不到。目标是让仿真覆盖真机可能落入的参数分布,使策略对偏差不敏感。提升仿真保真度是手段,不是目的。
五、教学侧:先仿真,后真机
这套方法论落到实验室,直接改变了实训的组织方式。
最直观的是设备利用率。双臂十二自由度、带深度相机和六麦阵列的复合机器人,一个班几十个学生,真机排队是常态。仿真环境可以人手一份,算法先在仿真里跑通,真机时间只留给最终验证。
更重要的是安全与课程节奏。学生写的第一个抓取程序大概率会让机械臂撞桌子。仿真里撞一百次不心疼,真机上撞一次,整节课就结束了。
中智讯的具身复合机器人开发平台在设计上就按这个逻辑来:双臂十二自由度、双夹爪、深度相机、六麦阵列,支持激光 SLAM 导航,配套 Isaac 等具身智能软件栈与仿真平台,并提供全流程课程。仿真环境与真机保持同构,学生在仿真里调通的策略可以相对直接地部署到实体平台验证——而这"相对直接"中间剩下的那段差距,恰恰就是 sim2real 要教的东西。
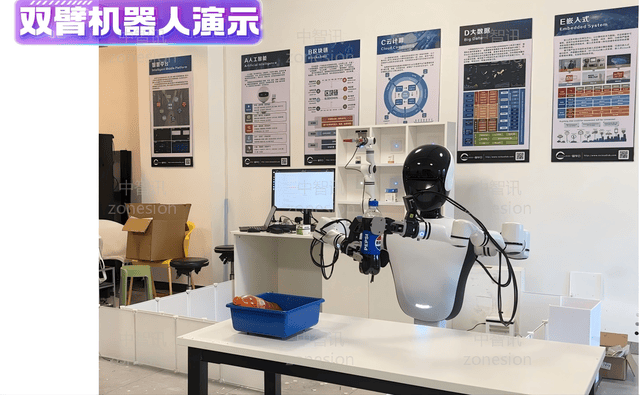
柔性抓取场景更能说明问题。具身智慧药房实践平台基于 ROS2 架构,配备软爪抓取套件做药品分拣。软爪形变在仿真里是最难建模的部分,学生会在真实平台上第一次体会到"仿真跑通了、真机上夹不稳"是什么感受,然后才理解域随机化和系统辨识为什么必须存在。
六、仿真不是终点
仿真解决的是数据规模和试错成本,解决不了物理世界的全部细节。它的定位是练兵场——把策略训练到能上真机的水平,把真机时间留给真正需要实物的验证环节。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献24条内容

所有评论(0)