学做机器人!PythonRobotics:机器人算法学习的全能教科书
伴随人工智能与智能制造的飞快发展, 机器人技术已渗到工业出产、智能家居、主动驾驶、无人机巡检等多个范畴, 而算法作为机器人的“大脑”, 是抉择其性能与功能的外围。可叹, 机器人算法触及定位、映射、路径计划、运动节制等多量繁杂模块, 大都初学者直面“实际难懂、代码难觅、实习门槛高”的苦处——要么找不到贴近实际的合用代码, 要么代码依托繁杂、可读性差, 难以将书本学问转化为实体把持。
为破解这般困局, 开源项目便应运而生。它不仅仅是机器人算法的代码集合, 更是一册“可运行的机器人算法教科书”, 把冗繁的机器人理论转译成简练易懂的代码实例, 覆盖从基础定位直到高阶SLAM的全流程算法路径。既便是机器人专业的学生、初涉行当里的开发者, 抑或是需要快速核验算法的科研人员, 都可凭借该项目缩减学习跟开发的成本, 提速机器人技艺的落地与革新。
简介
由开发者 创建并维护,开源仓库位于 (
), 采用 MIT 开源许可证, 是机器人领域最受欢迎的开源项目之一。
项目的核心特点可概括为三点:
其受众极为广泛: 对学生而言, 它是“理论联系实际”、的最佳工具——经由运行代码动画, 可以直观见到卡尔曼滤波怎么修正定位误差、RRT*如何避开障碍物规划路径? 让抽象公式变得具象!对于工程师来说, 它是“快速验证想法”的利器——倘若需要为自动驾驶小车设计路径跟紧算法? 就能够直接依据项目中的控制代码修改参数? 无须从零编写。对科研人员而言, 项目所提供的标准化代码框架(像 SLAM、机械臂控制), 可作为对比实验之基准, 缩减重复开发工作量。
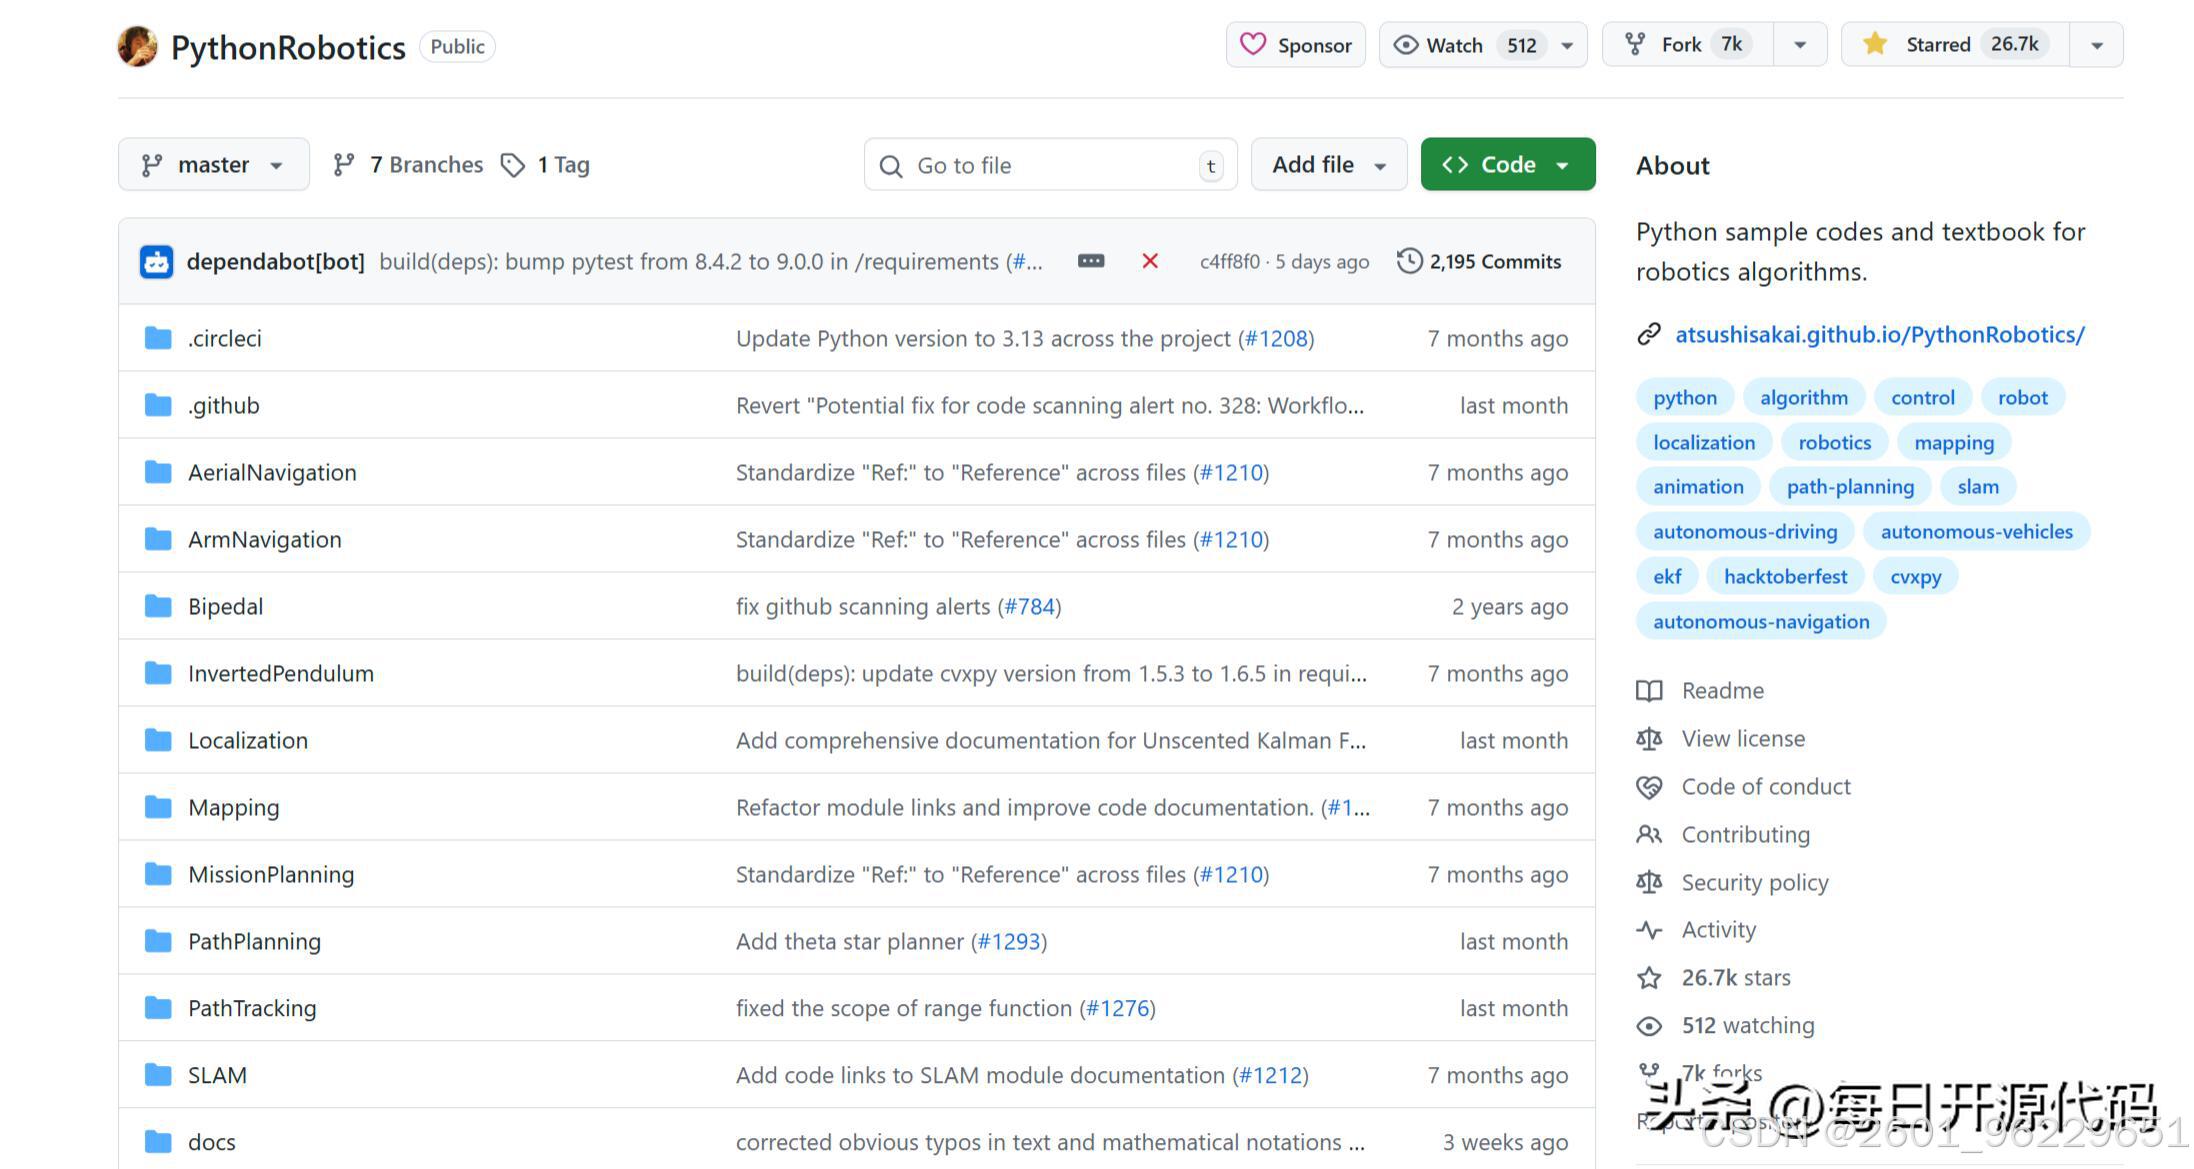
使用
它的使用流程简洁明了, 就算是彻头彻尾的初学者也能在足足三十分钟内圆满完成部署与首个算法的运行。首先所要将要做的操作, 就是将指定仓库中相关联的代码完完整整且快快当当克隆到自身电脑的本地硬盘当中, 打开自家电脑的"命令提示符"()或者"终端"(Linux/macOS), 进入原本就想要存放项目文的那个目录之中, 而后输入对应的克隆命令: git clone。
。
做完项目拉取的任务后, 开展依赖安装的步骤, 推荐选用 conda 安装的方式, 以此规避版本出现冲突的情况, 创建独占专属的环境: conda env –f。
./yml, 该命令会自动读取 .yml 文件中依赖配置, 创建名为 “-” 的虚拟环境, 并安装 NumPy、SciPy、、cvxpy 等运行依赖;安装完成后, 输入 conda -激活环境。也可以使用 pip 安装, 执行 pip -r。
/.txt;若需安装开发依赖(如测试用的、文档生成用的), 可额外输入: pip -r。
/dev-.txt。
项目每个核心目录下均有多支算法示例代码文件, 文件名皆是「算法名称.py」格式(如相关路径)。本次选择「定位→路径规划→路径跟踪」类经典流程, 选用3个代表性示例说明运行方法, 助力用户快速上手实践:
示例 1:(粒子滤波定位)—— 理解机器人如何确定自身位置
粒子滤波乃是机器人定位领域公认的经典算法, 完全能够借助像RFID测距这类传感器采集的数据, 对所谓“航迹推算”所产生的误差加以修正调整, 待这一整体项目实施推进的过程之中。
/.py是其核心示例。
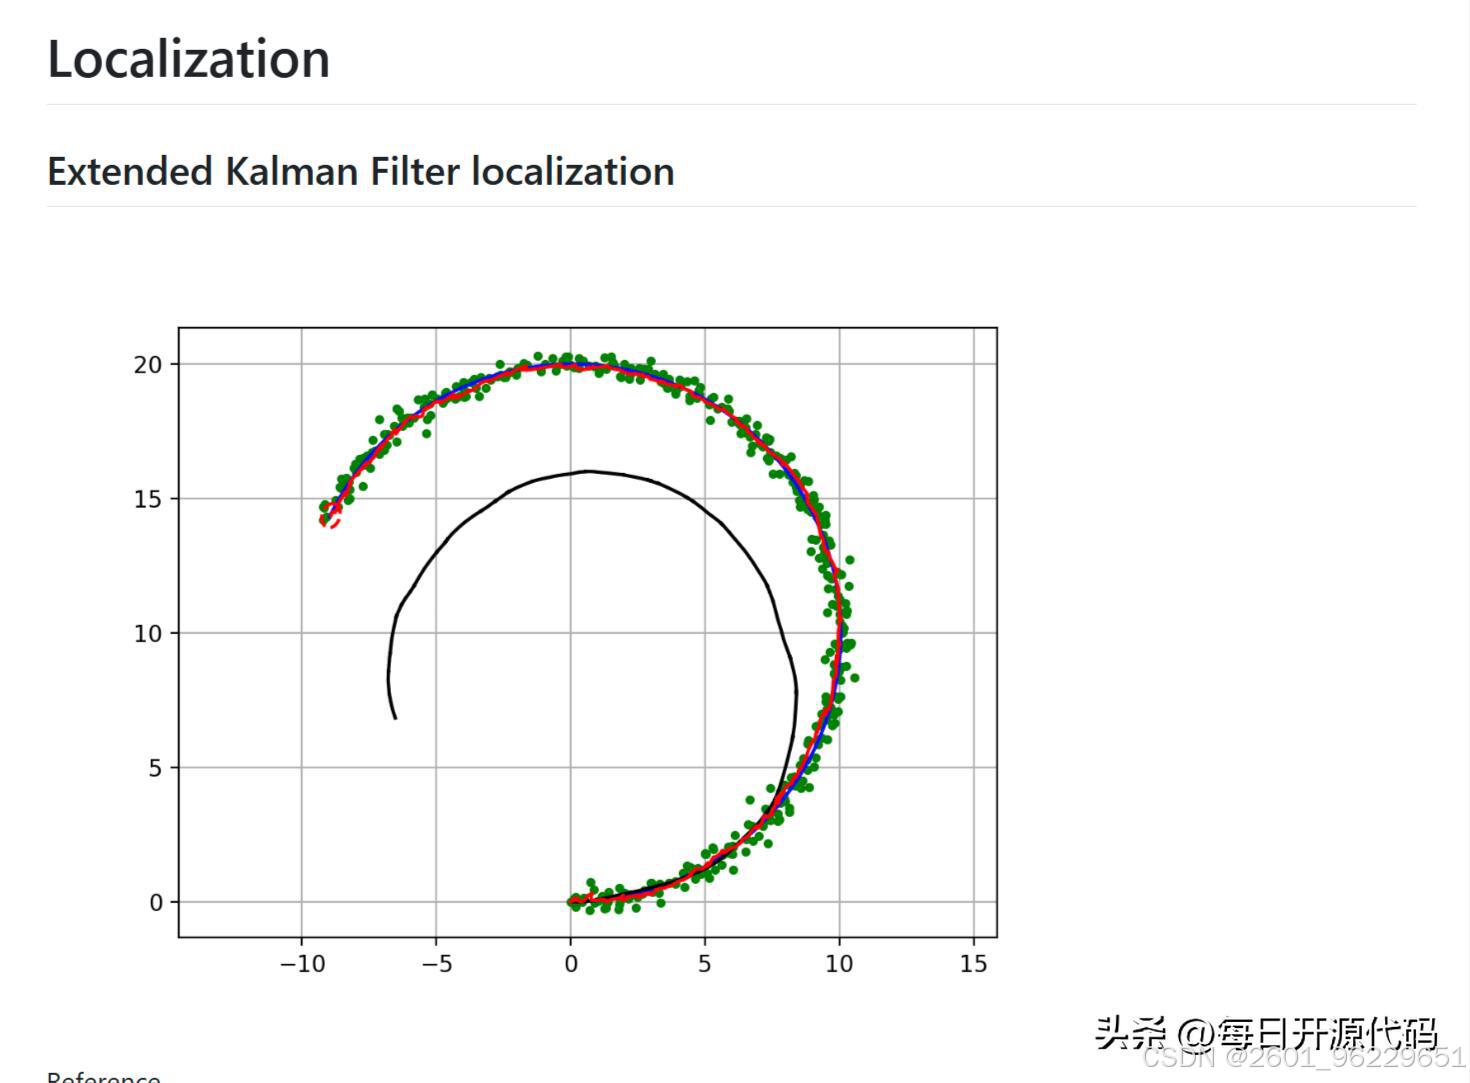
在激活的环境中进入粒子滤波目录输入cd;输入运行命令按下回车后, 会弹出一个动态窗口,展示粒子滤波的定位过程;结果解读: 窗口中蓝色线, 线为机器人 “真实轨迹”, 黑色黑为 “航迹推算轨迹”(仅依赖运动指指令, 误差会逐渐累积), 红色赤红色线为 “粒子滤波估计轨迹”, 蓝这些蓝色小点为 “粒子”(代表算算法对机器人位置的猜测)。伴随仿真持续推进, 粒子会缓缓朝真实轨迹靠拢聚拢, 红色线条与蓝色线条重合程度攀高愈发凸显, 切实展现了粒子滤波借由传感器数据修正偏差的核心原理诉求。倘若决意关闭仿真程序, 直接将功能窗口动态关闭即可啦。
示例 2:(A* 算法)—— 理解机器人如何规划最短路径
A* 算法路径规划的“标杆算法”, 通过“当前代价加启发式代价”快速找到的起点到终点最短路径, 项目中。
//.py是其实现。
返回项目根目录: cd ..(从当前目录退回), 再进入 A * 算法目录: cd /;输入运行命令: .py, 弹出的动态窗口会展示 A * 算法的搜索与规划过程;结果解读: 窗口中绿色方块为“起点”, 红色方块为“终点”, 黑色区域为“障碍物”, 青色小点为“正在搜索的节点”, 最终生成的红色实线为“最短路径”。算法会优先搜索 「当前代价 + 到终点的欧几里得距离(启发式)」最小的节点, 相比 算法更高效, 适合机器人在已知环境中快速规划路径。若想改動地图(如增加障礙物), 可打开 .py, 在 「map」 变量中调整 0(可通行)與 1(障礙物)的分布。
示例 3:( 控制)—— 理解机器人如何跟踪预设路径
路径跟踪算法是“控制”这一自动驾驶小车常用的算法类型, 其作用是依托转向角的调整动作, 保障机器人全程沿项目预设好的路径开展行驶行为。
//.py是其示例。
退回位于项目根处的目录应该使用名为cd前后带../../;路径是这种带斜杆标记为/的被称作控制目录的需要通过cd进入;运行py扩展名的文件运行命令输入后能够动态展窗车跟踪所谓S型路径的过程在用于结果解读的窗口里黑色实线即预设路径蓝颜色矩形是所指代的机器人小车在这个窗口上表面位置处会不时弹出即时的速度相关信息实例可见Speed :3.00仿真的进行过程中被叫做小车那个物体会根据它自身的实际位置以及那条路径的偏差数值自行调整原本的转向角始终维持在离那条路径很近的临近区域行驶就算碰到存在弯曲情况的路径也照样可以将其稳稳地跟下来。若想调整速度, 可修改代码中空变量的值(单位: km/h)。
总结
那是以机器人领域开源项目为原型的、采用“代码教科书”双重表现形式构建而成的、覆盖机器人核心技术全范畴的闭环生态。项目内容涵盖: 定位(卡尔曼滤波、粒子滤波)、地图构建(激光雷达建图、高斯网格地图)、SLAM(ICP匹配、)、路径规划(A*、RRT*、粒子群优化)、路径跟踪(控制、LQR控制)、专项应用(机械臂导航、无人机轨迹、双足机器人)等模块, 基本覆盖从“机器人感知环境”到“执行运动”的全流程需求。项目代码里的每条注释清晰, 依赖包更是实现了轻量化, 这个项目既适合刚入门的编写者“边运行边琢磨通透”, 也适合程序开发者, 拿来就能方便使用, 彻底规避了开原代码项目里普遍会出现的“代码更新滞后、文档严重缺失”的核心问题。
是“学习工具”同时更是“生产力工具”, 对学生来说它把抽象机器人的理论, 转成了可交互的动画, 一并解决“学了公式不会用”的痛点, 助力实现快速入门;对工程师来说它提供的是经过验证的算法模板, 像无人机轨迹跟踪、机械臂避障这类代码, 能被直接用到原型开发之中, 以缩短项目周期;对科研人员来说,项目的标准化代码框架可当做算法对比的基准, 尽可能减少重复开发的工作量。那机器人技术入门的新手, 还是需快速验证算法的从业者, 都可列为值得深入研究并收藏的开源项目。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)