机械设计杂乱物料分拣机器人系统设计
[摘要]针对工业生产线中杂乱物料识别与自动分拣需求,本文设计并实现了一套基于机器视觉与六自由度机械臂的杂乱物料分拣机器人系统。系统以 Python 作为上位机开发语言,结合 OpenCV、NumPy 和 Tkinter 完成视觉检测、运动控制、传送带模拟、传感器反馈和图形化界面集成,并利用 MATLAB 对机械臂运动学、轨迹规划和分拣过程进行仿真验证。视觉识别模块采用高斯滤波、HSV 色彩空间转换和 CLAHE 局部均衡化进行图像预处理,通过颜色阈值分割、轮廓提取、圆形度分析和多边形逼近实现物料颜色、形状、尺寸和中心位置检测。机械臂控制模块基于 DH 参数法建立六自由度机械臂运动学模型,采用阻尼最小二乘法进行逆运动学求解,并通过五次多项式插值实现关节空间轨迹规划。系统同时设计了传送带位置跟踪、力传感器、接近传感器、光电传感器和编码器模拟模块,实现了从物料进入检测区、视觉识别、到达抓取点、机械臂抓取、分类放置到统计记录的完整自动分拣流程。仿真与测试结果表明,该系统能够较稳定地完成多类型物料的识别与分拣,具有较好的模块完整性和实验验证价值。
[关键词] 杂乱物料分拣;机器视觉;机械臂运动学;轨迹规划;传感器反馈
Neural Network-Based Pedestrian Detection and Multi-Object Tracking Technology
Abstract: A cluttered-material sorting robot system based on machine vision and a six-degree-of-freedom robotic arm is designed and implemented to meet the demand for automatic recognition and sorting in industrial production lines. The upper-computer system is developed in Python, and OpenCV, NumPy and Tkinter are used to implement visual detection, motion control, conveyor simulation, sensor feedback and graphical user interface integration. MATLAB is also used to verify the kinematics, trajectory planning and sorting process of the robotic arm. In the vision module, Gaussian filtering, HSV color-space conversion and CLAHE local histogram equalization are adopted for image preprocessing. Color threshold segmentation, contour extraction, circularity analysis and polygon approximation are then used to detect the color, shape, size and center position of materials. In the motion-control module, the kinematic model of the six-degree-of-freedom robotic arm is established using the DH parameter method. The damped least-squares method is adopted for inverse kinematics, and quintic polynomial interpolation is used for joint-space trajectory planning. In addition, conveyor position tracking, force sensor, proximity sensor, photoelectric sensor and encoder simulation modules are designed to complete the full sorting process, including material detection, visual recognition, arrival at the picking position, robotic grasping, classified placement and statistical recording. Simulation and test results show that the system can complete the recognition and sorting of multiple types of materials with good stability, module integrity and experimental verification value.
Key words: Cluttered Material Sorting; Machine Vision; Robotic arm kinematics; Trajectory Planning; Sensor Feedback
目录
随着随着智能制造、自动化产线和柔性生产模式的发展,工业生产过程对物料搬运、识别、抓取和分类的自动化水平提出了更高要求。在传统生产线上,物料分拣往往依赖人工完成,虽然人工方式具有一定灵活性,但在重复性强、节拍要求高、分拣种类多的场景中,容易出现劳动强度大、效率不稳定、分拣一致性差等问题。因此,利用机器视觉、机械臂运动控制和传感器反馈构建自动分拣系统,已成为工业机器人应用中的重要方向。
杂乱物料分拣是机器人分拣任务中的典型问题。与规则排列物料不同,杂乱物料在传送带或工作区域中通常具有随机位置、不同颜色、不同形状和不同尺寸等特征。机器人系统不仅需要识别物料类别,还需要根据识别结果生成抓取点、规划机械臂运动轨迹,并与传送带运行状态保持协调。该过程涉及视觉识别、运动学建模、逆运动学求解、轨迹规划、抓取控制、传感器模拟与系统集成等多个环节。
本课题所开发的“杂乱物料分拣机器人系统集成与试验验证”项目,采用 Python 作为上位机系统开发语言,结合 OpenCV、NumPy 和 Tkinter 完成视觉检测、运动控制、人机交互和分拣流程管理;同时使用 MATLAB 建立机械臂运动学与轨迹规划仿真平台,对系统的运动学精度、轨迹平滑性和完整分拣流程进行验证。系统实现中包含视觉识别模块、六自由度机械臂运动学模块、抓取规划模块、传送带控制模块、传感器模拟模块以及 GUI 综合控制界面,形成了从“物料进入传送带、视觉识别、到达抓取点、机械臂抓取、放入对应仓位、统计分拣结果”的完整自动化链路。
本课题具有一定的工程应用意义和学习研究价值。首先,从工程应用角度看,杂乱物料分拣系统能够模拟工业现场中常见的自动化生产流程。系统在代码中设置了传送带长度、速度、检测区、抓取点、编码器计数、分拣仓位等参数,并通过 100 ms 定时循环完成传送带更新、视觉触发、抓取判断和界面刷新,较完整地体现了自动化分拣系统的时序控制逻辑。
其次,从算法实现角度看,系统没有停留在单一算法演示,而是将多个功能模块进行了集成。视觉部分通过高斯滤波、HSV 颜色空间转换、CLAHE 局部直方图均衡化、颜色阈值分割、轮廓提取和形状分类实现物料检测;运动控制部分基于标准 DH 参数建立六自由度机械臂模型,并采用阻尼最小二乘法进行逆运动学求解;抓取规划部分根据物料中心点、面积、形状和置信度计算抓取位置、夹爪开度和抓取质量。这种模块化实现方式有助于理解机器人系统从感知到执行的完整工作机理。
再次,从教学与实验验证角度看,本系统以软件仿真为主,降低了真实机械臂、工业相机和传送带硬件平台的依赖成本。项目中 MATLAB 仿真脚本能够完成 DH 参数验证、正逆运动学测试、轨迹规划对比、工作空间分析和分拣场景可视化;Python GUI 系统能够实时显示视觉检测结果、机械臂状态、传送带状态、传感器数据和分拣统计结果。因此,该系统不仅能够作为毕业设计中的工程实现对象,也可作为机器人视觉分拣相关课程实验或后续硬件接入的基础平台。
国内在工业机器人、机器视觉和智能分拣领域已经开展了较多研究与应用探索。近年来,随着制造业自动化升级,基于视觉引导的机械臂分拣系统在零部件检测、物流分拣、食品包装、废弃物分类等场景中逐渐得到应用。高校和科研机构通常围绕机器视觉识别、机械臂运动学建模、抓取规划和仿真验证等方向展开研究,企业则更关注系统稳定性、产线节拍、设备成本和维护便利性。
在视觉识别方面,国内常见方案主要包括传统图像处理方法和深度学习目标检测方法两类。传统图像处理方法多采用 HSV、RGB 或灰度特征进行颜色分割,再结合轮廓面积、圆形度、边界矩形和多边形逼近等几何特征完成形状识别。这类方法计算量小、实现简单、部署成本低,适合颜色和形状特征较明显的物料分拣场景。本课题代码中的 MaterialsDetection 类正是采用这一技术路线,通过 HSV 阈值和轮廓分析实现红、绿、蓝、黄四种颜色以及圆形、正方形、矩形、三角形、多边形等形状的识别。深度学习方法则常采用 YOLO、Faster R-CNN 等目标检测网络,具有更强的复杂场景识别能力,但需要样本采集、数据标注和模型训练,对算力与部署环境要求相对较高。
在运动控制方面,国内研究和教学实践中常采用 DH 参数法建立机械臂运动学模型,并通过解析法或数值法求解逆运动学。对于通用六自由度串联机械臂而言,解析解推导复杂,且受机械结构形式影响较大;数值迭代方法具有较好的通用性。本系统的 Kinematics 类基于标准 DH 参数实现正运动学计算,并通过雅可比矩阵和阻尼最小二乘法实现逆运动学求解,同时加入关节限位、误差判断、多初始猜测和阻尼调整,提高了求解的稳定性。
总体来看,国内相关研究已经具备较好的算法基础和工程应用积累,但部分系统仍存在模块割裂的问题。例如,一些研究重点关注视觉识别准确率,缺少后续抓取规划和传送带协同;一些研究重点关注机械臂运动学仿真,缺少视觉输入和分拣流程管理。本课题的意义在于将视觉检测、运动学解算、轨迹规划、传送带控制、传感器反馈和 GUI 监控整合到同一系统中,更贴近完整分拣机器人系统的工程实现过程。
国外在工业分拣机器人领域起步较早,已经形成了较成熟的产品和技术体系。以 ABB、FANUC 等机器人厂商为代表,国外商用系统通常将高速机械臂、视觉系统、运动控制器和产线软件进行深度集成。ABB 的 IRB 360 FlexPicker 面向高速拾取和包装场景,可结合视觉软件完成快速分拣;FANUC 的 iRVision 系统则提供集成式 2D、3D 视觉检测能力,使机器人能够在生产过程中根据视觉结果进行定位、识别和抓取。这类商用系统具有速度快、可靠性高、工业适配性强等优势,但系统成本较高,底层算法和接口封装程度较高,不利于毕业设计或教学实验中对算法原理与系统流程进行完整展开。
在学术研究方面,国外对机器人视觉、目标检测、抓取规划和运动学控制均进行了深入研究。视觉识别方面,深度学习目标检测算法不断发展,YOLO 系列等实时检测方法在速度和精度之间取得了较好平衡,适用于复杂背景下的目标识别任务。运动学与控制方面,DH 参数法、雅可比矩阵法、阻尼最小二乘法等理论已经较为成熟,其中阻尼最小二乘法能够改善机械臂在奇异位形附近的数值稳定性。仿真平台方面,MATLAB、ROS、Gazebo 等工具常用于机械臂建模、轨迹规划和系统验证。
与国外成熟商用系统相比,本课题并不追求高速工业级性能,而是侧重于完整分拣流程的可解释实现和系统集成验证。项目采用轻量化的 OpenCV 视觉识别方案,避免了深度学习模型训练对数据集和算力的依赖;采用 Python GUI 和 MATLAB 仿真结合的方式,使算法实现、流程控制和验证结果能够直观呈现。这种设计更符合毕业论文对“原理清晰、实现完整、验证充分”的要求。
本文围绕杂乱物料分拣机器人系统的设计、实现与验证展开研究,主要内容如下。
第一,完成分拣机器人系统总体架构设计。系统采用 Python 上位机作为核心控制平台,通过 main.py 中的 SortingRobotGUI 类构建图形化界面,包含系统总览、视觉检测、运动控制、传送带、传感器、分拣监控和仿真分析等功能页面。主程序通过 100 ms 定时更新循环依次完成传送带状态更新、检测区视觉识别、抓取点自动分拣、传感器读数刷新和界面显示更新,实现多模块协同运行。
第二,实现杂乱物料视觉识别模块。系统在 materials_detection.py 中实现图像预处理、颜色检测、形状分类、尺寸分级、物料类型推断和检测结果标注。程序支持红色、绿色、蓝色、黄色物料检测,利用轮廓面积和圆形度判断物料形状,并根据颜色与形状组合规则推断红色金属、绿色橡胶、蓝色塑料、黄色塑料等物料类型,同时计算检测置信度,为后续抓取决策提供依据。
第三,建立六自由度机械臂运动学模型并实现轨迹规划。系统在 kinematics.py 中基于 DH 参数建立机械臂模型,实现正运动学、雅可比矩阵、逆运动学、关节限位约束和工作空间采样分析。逆运动学采用阻尼最小二乘法进行迭代求解,轨迹规划支持三次多项式、五次多项式和梯形速度曲线等插值方式,为机械臂平滑运动提供算法基础。
第四,实现抓取规划与机械臂动作控制。系统在 grasp_planning.py 中根据物料中心坐标、形状、面积和置信度生成抓取位置、抓取方式、夹爪开度和抓取质量评分;在 robot_arm_control.py 中设计机械臂从初始位置到预抓取位置、下降抓取、夹爪闭合、抬升、移动至分拣仓并释放的完整动作序列。系统还根据物料类别调用仓位映射规则,将不同类型物料送入对应分拣仓。
第五,实现传送带与传感器子系统。系统在 conveyor_control.py 中设置传送带长度为 1.50 m、默认速度为 0.05 m/s、检测区为 0.20 m 至 0.50 m、抓取点为 0.80 m,并通过编码器计数和物料位置更新模拟产线输送过程。在 sensor_simulator.py 中模拟力传感器、接近传感器、光电传感器和编码器读数,为抓取确认、防碰撞判断和物料检测提供反馈信息。
第六,完成系统仿真与试验验证。MATLAB 仿真部分通过 run_all.m 调用 DH 参数定义、正运动学、逆运动学、轨迹规划、机器人可视化和完整分拣仿真脚本,生成工作空间分析图、轨迹规划对比图、运动学精度分析图和分拣仿真场景图。Python 系统则通过 GUI 中的工作空间分析、IK 精度测试、单步分拣测试和批量分拣测试对系统功能进行验证。
本章主要写到了神经网络在多目标跟踪与检测中的研究意义,以及研究的国内外背景,提出本文的主要研究内容,主要是对YOLO加入CBAM注意力机制增强其目标特征提取和进一步使特征识别机制融入运动预测,来对复杂遮挡场景下的目标丢失,微小目标特征捕捉能力不足等问题进行改善 。
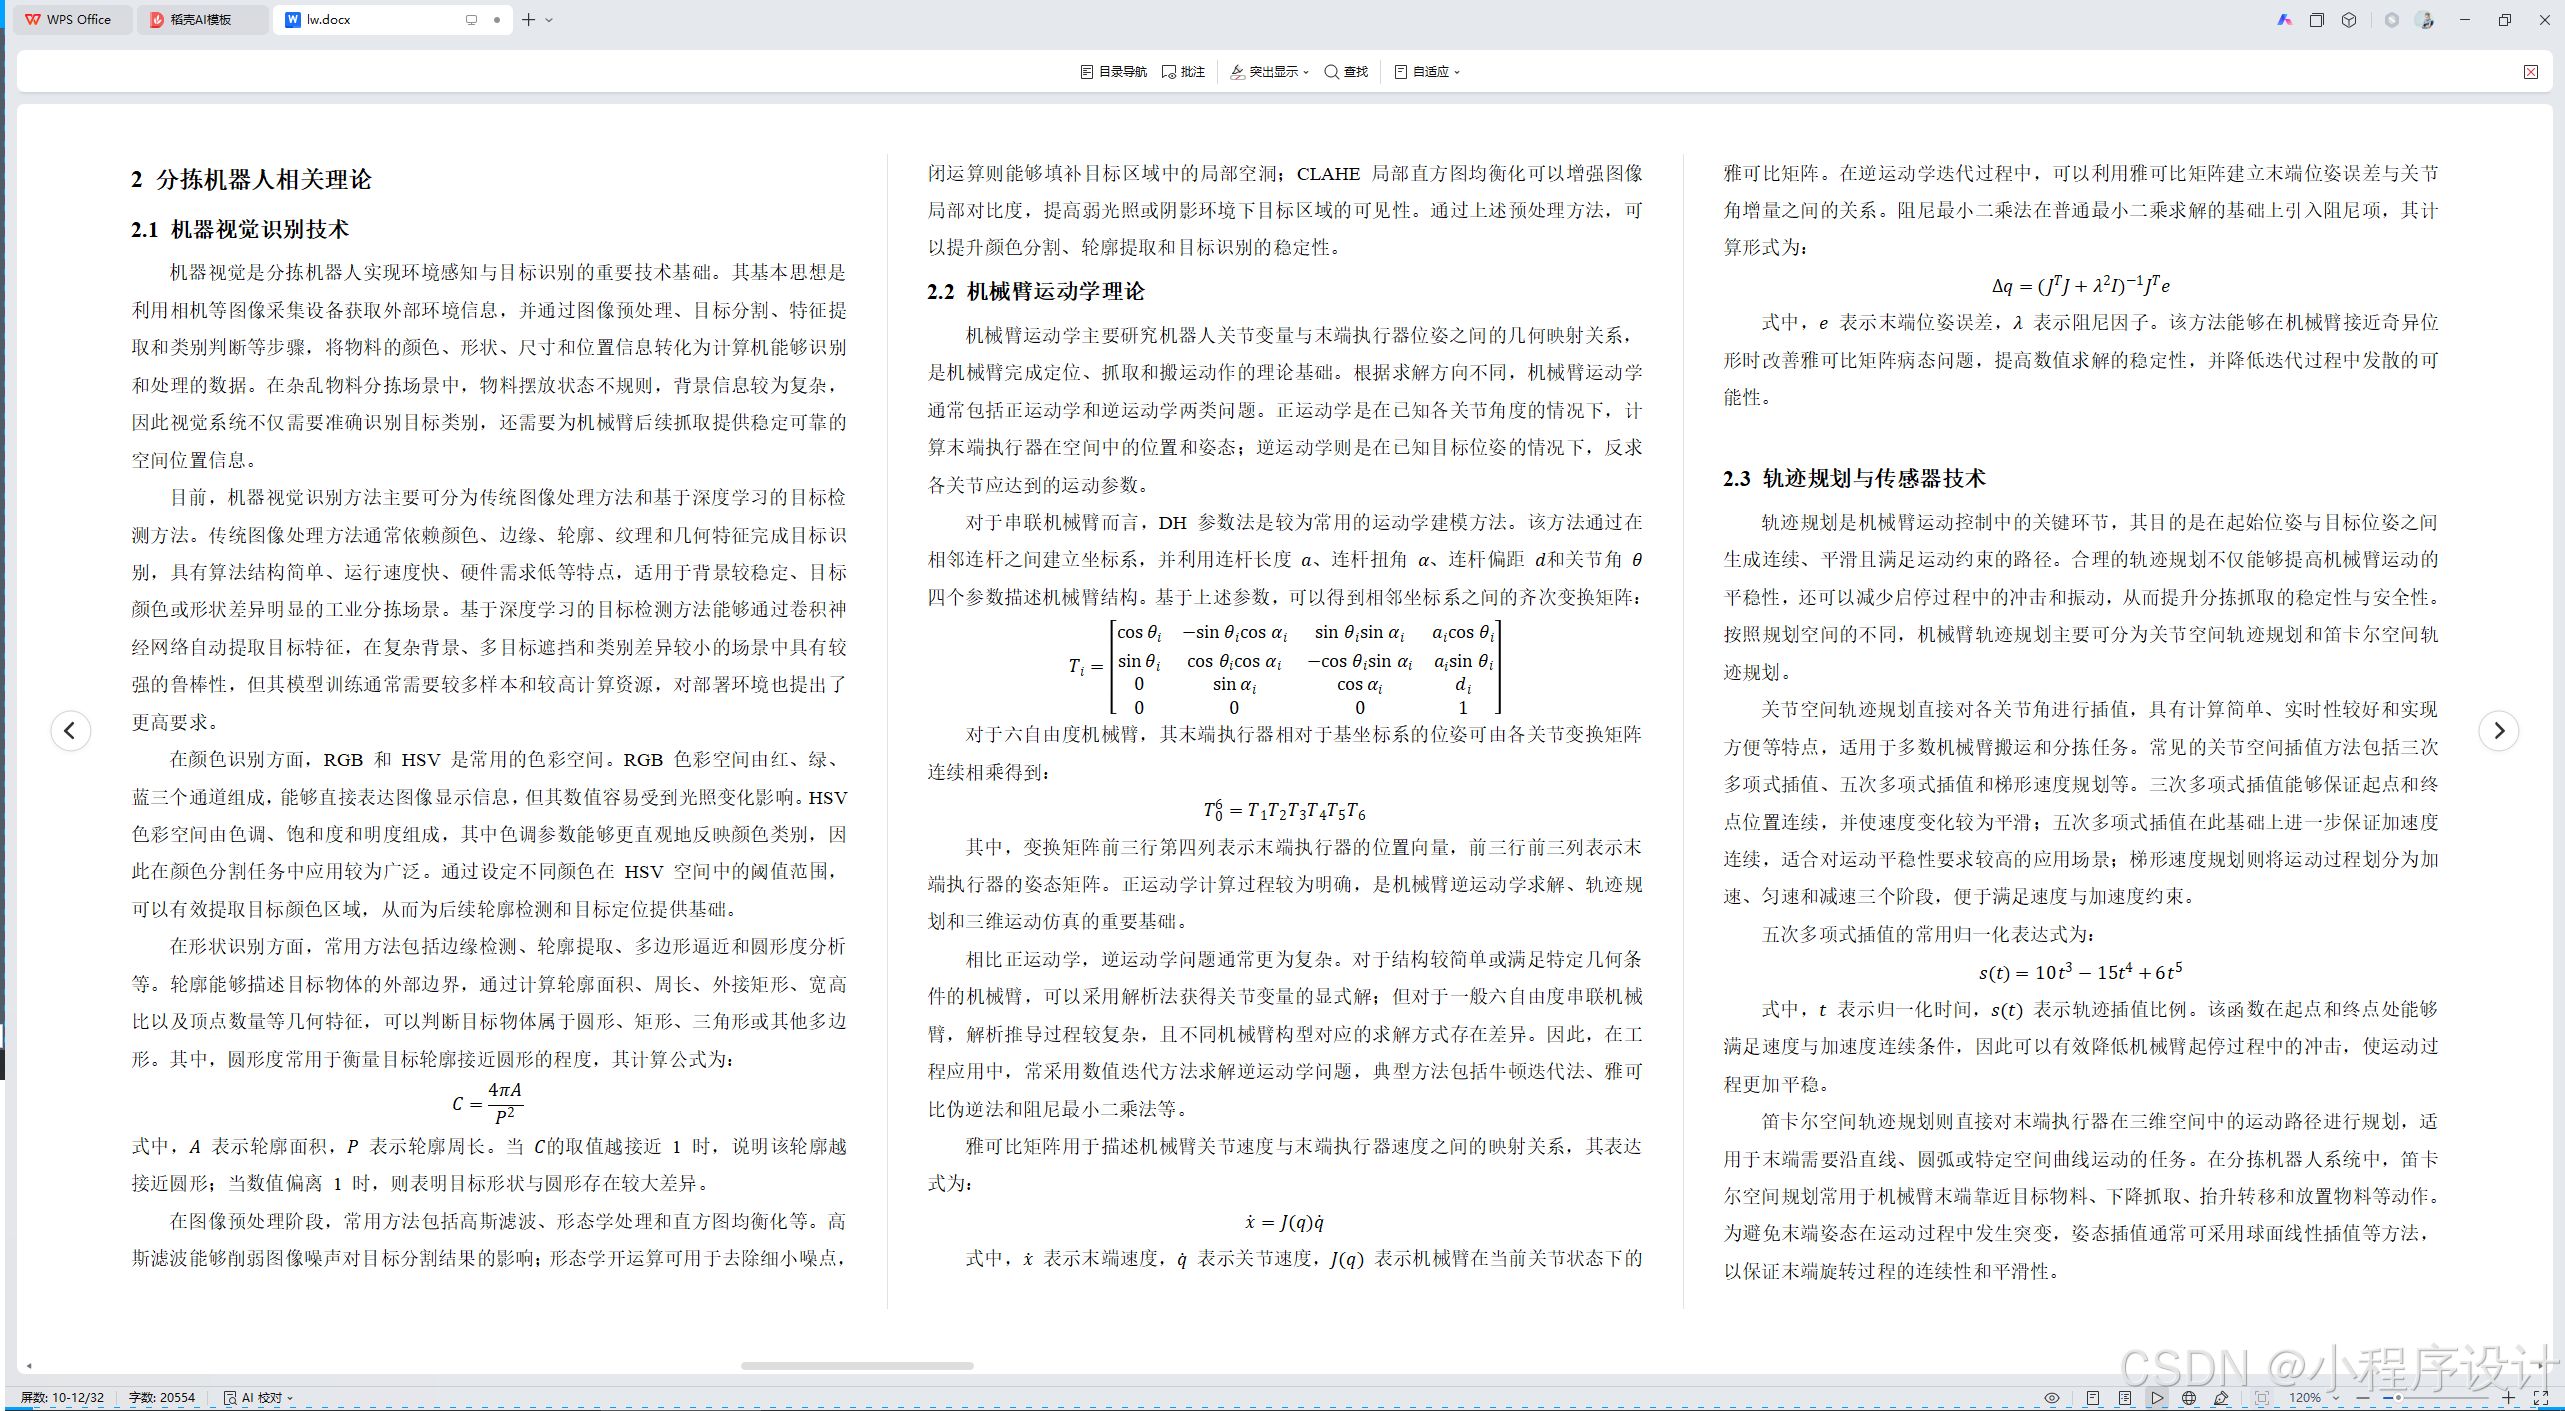
机器视觉是分拣机器人实现环境感知与目标识别的重要技术基础。其基本思想是利用相机等图像采集设备获取外部环境信息,并通过图像预处理、目标分割、特征提取和类别判断等步骤,将物料的颜色、形状、尺寸和位置信息转化为计算机能够识别和处理的数据。在杂乱物料分拣场景中,物料摆放状态不规则,背景信息较为复杂,因此视觉系统不仅需要准确识别目标类别,还需要为机械臂后续抓取提供稳定可靠的空间位置信息。
目前,机器视觉识别方法主要可分为传统图像处理方法和基于深度学习的目标检测方法。传统图像处理方法通常依赖颜色、边缘、轮廓、纹理和几何特征完成目标识别,具有算法结构简单、运行速度快、硬件需求低等特点,适用于背景较稳定、目标颜色或形状差异明显的工业分拣场景。基于深度学习的目标检测方法能够通过卷积神经网络自动提取目标特征,在复杂背景、多目标遮挡和类别差异较小的场景中具有较强的鲁棒性,但其模型训练通常需要较多样本和较高计算资源,对部署环境也提出了更高要求。
在颜色识别方面,RGB 和 HSV 是常用的色彩空间。RGB 色彩空间由红、绿、蓝三个通道组成,能够直接表达图像显示信息,但其数值容易受到光照变化影响。HSV 色彩空间由色调、饱和度和明度组成,其中色调参数能够更直观地反映颜色类别,因此在颜色分割任务中应用较为广泛。通过设定不同颜色在 HSV 空间中的阈值范围,可以有效提取目标颜色区域,从而为后续轮廓检测和目标定位提供基础。
在形状识别方面,常用方法包括边缘检测、轮廓提取、多边形逼近和圆形度分析等。轮廓能够描述目标物体的外部边界,通过计算轮廓面积、周长、外接矩形、宽高比以及顶点数量等几何特征,可以判断目标物体属于圆形、矩形、三角形或其他多边形。其中,圆形度常用于衡量目标轮廓接近圆形的程度,其计算公式为: 表示归一化时间,
表示轨迹插值比例。该函数在起点和终点处能够满足速度与加速度连续条件,因此可以有效降低机械臂起停过程中的冲击,使运动过程更加平稳。
笛卡尔空间轨迹规划则直接对末端执行器在三维空间中的运动路径进行规划,适用于末端需要沿直线、圆弧或特定空间曲线运动的任务。在分拣机器人系统中,笛卡尔空间规划常用于机械臂末端靠近目标物料、下降抓取、抬升转移和放置物料等动作。为避免末端姿态在运动过程中发生突变,姿态插值通常可采用球面线性插值等方法,以保证末端旋转过程的连续性和平滑性。
传感器技术是分拣机器人获取环境信息和运行状态的重要手段。常见传感器包括视觉传感器、力传感器、接近传感器、光电传感器和编码器等。视觉传感器用于采集物料图像并识别目标类别与位置信息;力传感器用于检测夹爪与物料之间的接触力,从而判断抓取是否稳定;接近传感器可用于检测机械臂与周围物体之间的距离,辅助实现定位和避障;光电传感器通常用于判断传送带上是否存在物料或物料是否到达指定位置;编码器则用于测量电机转角或传送带位移,为控制系统提供位置反馈。
在自动分拣场景中,多类传感器通常与控制系统共同构成闭环控制体系。视觉系统负责提供物料类别和目标位置,传送带编码器用于估计物料运动位移,光电传感器用于触发物料到位信号,力传感器和接近传感器则为抓取过程提供实时反馈。通过多传感器协同,分拣机器人能够根据实际运行状态进行动态判断和调整,从而提高系统的工作可靠性与分拣准确性。
本章围绕杂乱物料分拣机器人系统涉及的关键技术进行了介绍。首先,对机器视觉识别技术进行了阐述,重点说明了图像预处理、HSV 颜色分割、轮廓提取、形状识别和几何特征分析等内容,为物料目标检测与定位提供了理论支撑。其次,介绍了机械臂运动学理论,包括 DH 参数建模、正运动学、逆运动学、雅可比矩阵以及阻尼最小二乘法等内容,为机械臂位姿求解和运动控制奠定了基础。最后,分析了轨迹规划与传感器技术,说明了关节空间规划、笛卡尔空间规划以及视觉、力、接近、光电和编码器等传感器在分拣系统中的作用。上述理论和技术为后续分拣机器人系统的视觉识别、机械臂建模、运动控制及实验验证提供了必要依据。
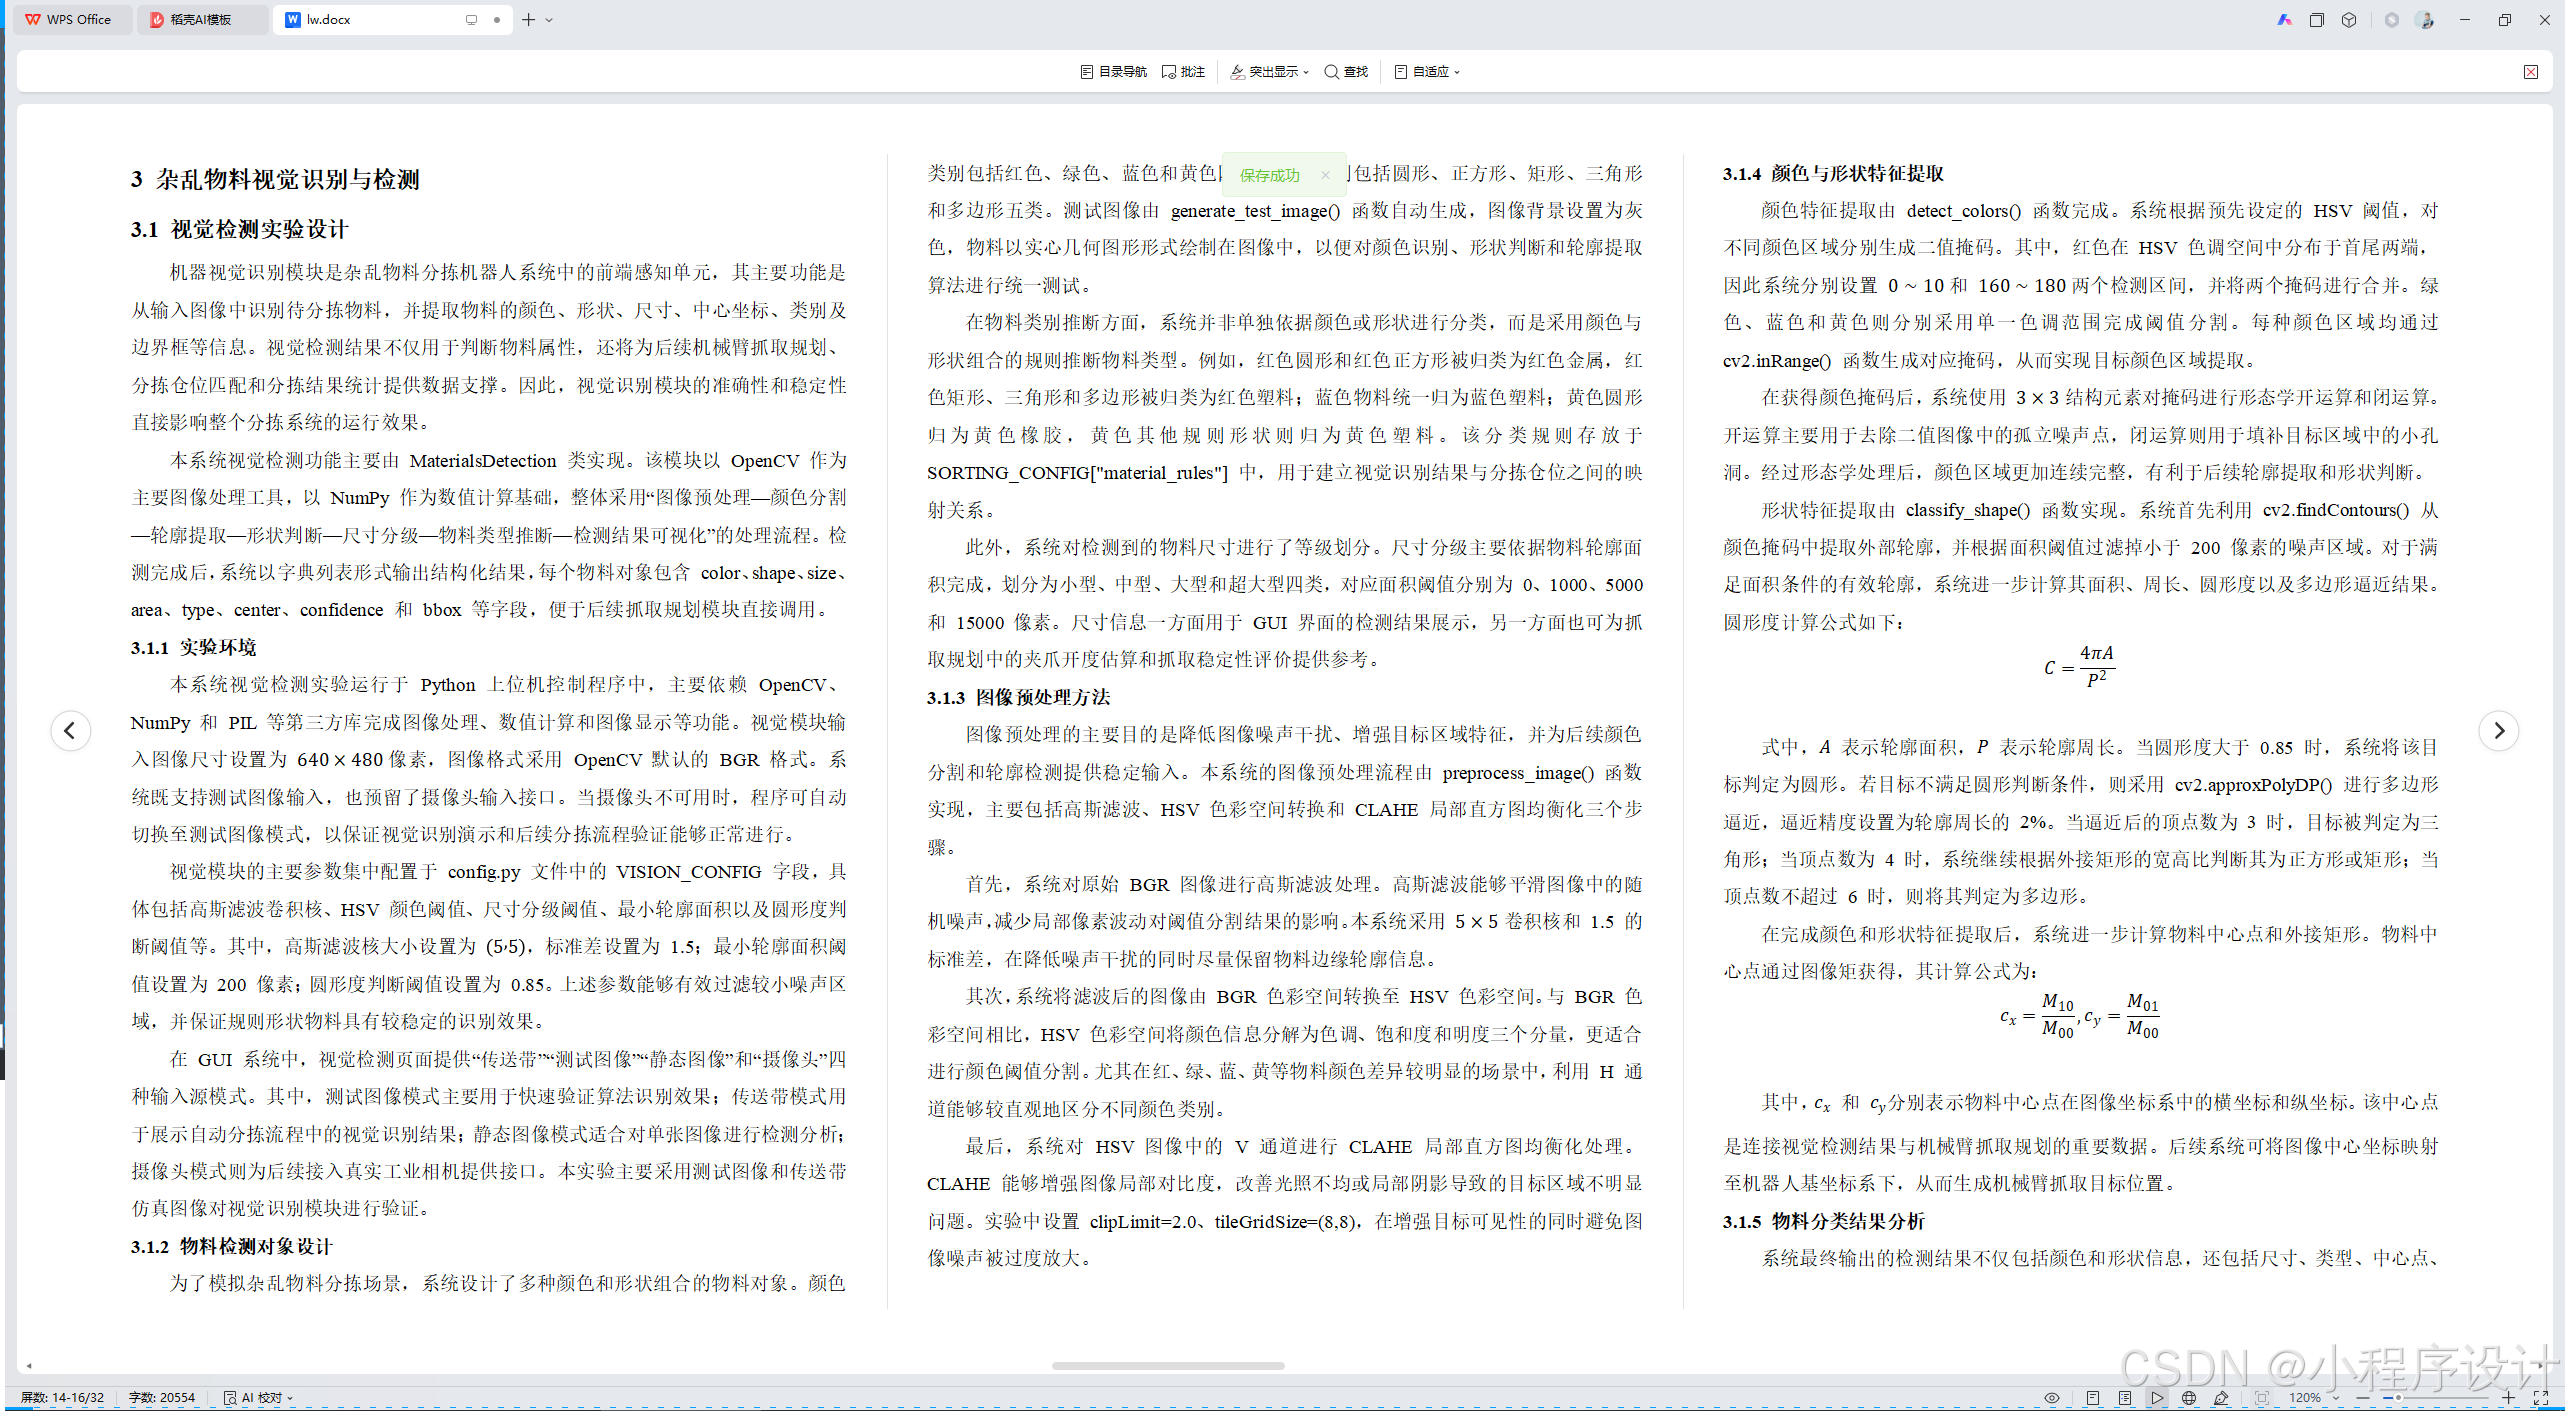
机器视觉识别模块是杂乱物料分拣机器人系统中的前端感知单元,其主要功能是从输入图像中识别待分拣物料,并提取物料的颜色、形状、尺寸、中心坐标、类别及边界框等信息。视觉检测结果不仅用于判断物料属性,还将为后续机械臂抓取规划、分拣仓位匹配和分拣结果统计提供数据支撑。因此,视觉识别模块的准确性和稳定性直接影响整个分拣系统的运行效果。
本系统视觉检测功能主要由 MaterialsDetection 类实现。该模块以 OpenCV 作为主要图像处理工具,以 NumPy 作为数值计算基础,整体采用“图像预处理—颜色分割—轮廓提取—形状判断—尺寸分级—物料类型推断—检测结果可视化”的处理流程。检测完成后,系统以字典列表形式输出结构化结果,每个物料对象包含 color、shape、size、area、type、center、confidence 和 bbox 等字段,便于后续抓取规划模块直接调用。
本系统视觉检测实验运行于 Python 上位机控制程序中,主要依赖 OpenCV、NumPy 和 PIL 等第三方库完成图像处理、数值计算和图像显示等功能。视觉模块输入图像尺寸设置为
像素,图像格式采用 OpenCV 默认的 BGR 格式。系统既支持测试图像输入,也预留了摄像头输入接口。当摄像头不可用时,程序可自动切换至测试图像模式,以保证视觉识别演示和后续分拣流程验证能够正常进行。
视觉模块的主要参数集中配置于 config.py 文件中的 VISION_CONFIG 字段,具体包括高斯滤波卷积核、HSV 颜色阈值、尺寸分级阈值、最小轮廓面积以及圆形度判断阈值等。其中,高斯滤波核大小设置为
,标准差设置为 1.5;最小轮廓面积阈值设置为 200 像素;圆形度判断阈值设置为 0.85。上述参数能够有效过滤较小噪声区域,并保证规则形状物料具有较稳定的识别效果。
在 GUI 系统中,视觉检测页面提供“传送带”“测试图像”“静态图像”和“摄像头”四种输入源模式。其中,测试图像模式主要用于快速验证算法识别效果;传送带模式用于展示自动分拣流程中的视觉识别结果;静态图像模式适合对单张图像进行检测分析;摄像头模式则为后续接入真实工业相机提供接口。本实验主要采用测试图像和传送带仿真图像对视觉识别模块进行验证。
为了模拟杂乱物料分拣场景,系统设计了多种颜色和形状组合的物料对象。颜色类别包括红色、绿色、蓝色和黄色四类;形状类别包括圆形、正方形、矩形、三角形和多边形五类。测试图像由 generate_test_image() 函数自动生成,图像背景设置为灰色,物料以实心几何图形形式绘制在图像中,以便对颜色识别、形状判断和轮廓提取算法进行统一测试。
在物料类别推断方面,系统并非单独依据颜色或形状进行分类,而是采用颜色与形状组合的规则推断物料类型。例如,红色圆形和红色正方形被归类为红色金属,红色矩形、三角形和多边形被归类为红色塑料;蓝色物料统一归为蓝色塑料;黄色圆形归为黄色橡胶,黄色其他规则形状则归为黄色塑料。该分类规则存放于 SORTING_CONFIG["material_rules"] 中,用于建立视觉识别结果与分拣仓位之间的映射关系。
此外,系统对检测到的物料尺寸进行了等级划分。尺寸分级主要依据物料轮廓面积完成,划分为小型、中型、大型和超大型四类,对应面积阈值分别为 0、1000、5000 和 15000 像素。尺寸信息一方面用于 GUI 界面的检测结果展示,另一方面也可为抓取规划中的夹爪开度估算和抓取稳定性评价提供参考。
图像预处理的主要目的是降低图像噪声干扰、增强目标区域特征,并为后续颜色分割和轮廓检测提供稳定输入。本系统的图像预处理流程由 preprocess_image() 函数实现,主要包括高斯滤波、HSV 色彩空间转换和 CLAHE 局部直方图均衡化三个步骤。
首先,系统对原始 BGR 图像进行高斯滤波处理。高斯滤波能够平滑图像中的随机噪声,减少局部像素波动对阈值分割结果的影响。本系统采用
卷积核和 1.5 的标准差,在降低噪声干扰的同时尽量保留物料边缘轮廓信息。
其次,系统将滤波后的图像由 BGR 色彩空间转换至 HSV 色彩空间。与 BGR 色彩空间相比,HSV 色彩空间将颜色信息分解为色调、饱和度和明度三个分量,更适合进行颜色阈值分割。尤其在红、绿、蓝、黄等物料颜色差异较明显的场景中,利用 H 通道能够较直观地区分不同颜色类别。
最后,系统对 HSV 图像中的 V 通道进行 CLAHE 局部直方图均衡化处理。CLAHE 能够增强图像局部对比度,改善光照不均或局部阴影导致的目标区域不明显问题。实验中设置 clipLimit=2.0、tileGridSize=(8,8),在增强目标可见性的同时避免图像噪声被过度放大。
颜色特征提取由 detect_colors() 函数完成。系统根据预先设定的 HSV 阈值,对不同颜色区域分别生成二值掩码。其中,红色在 HSV 色调空间中分布于首尾两端,因此系统分别设置 和 两个检测区间,并将两个掩码进行合并。绿色、蓝色和黄色则分别采用单一色调范围完成阈值分割。每种颜色区域均通过 cv2.inRange() 函数生成对应掩码,从而实现目标颜色区域提取。
在获得颜色掩码后,系统使用 结构元素对掩码进行形态学开运算和闭运算。开运算主要用于去除二值图像中的孤立噪声点,闭运算则用于填补目标区域中的小孔洞。经过形态学处理后,颜色区域更加连续完整,有利于后续轮廓提取和形状判断。
形状特征提取由 classify_shape() 函数实现。系统首先利用 cv2.findContours() 从颜色掩码中提取外部轮廓,并根据面积阈值过滤掉小于 200 像素的噪声区域。对于满足面积条件的有效轮廓,系统进一步计算其面积、周长、圆形度以及多边形逼近结果。圆形度计算公式如下:
式中, 表示轮廓面积, 表示轮廓周长。当圆形度大于 0.85 时,系统将该目标判定为圆形。若目标不满足圆形判断条件,则采用 cv2.approxPolyDP() 进行多边形逼近,逼近精度设置为轮廓周长的 2%。当逼近后的顶点数为 3 时,目标被判定为三角形;当顶点数为 4 时,系统继续根据外接矩形的宽高比判断其为正方形或矩形;当顶点数不超过 6 时,则将其判定为多边形。
在完成颜色和形状特征提取后,系统进一步计算物料中心点和外接矩形。物料中心点通过图像矩获得,其计算公式为:
分别表示物料中心点在图像坐标系中的横坐标和纵坐标。该中心点是连接视觉检测结果与机械臂抓取规划的重要数据。后续系统可将图像中心坐标映射至机器人基坐标系下,从而生成机械臂抓取目标位置。
系统最终输出的检测结果不仅包括颜色和形状信息,还包括尺寸、类型、中心点、置信度和边界框等结构化字段。其中,物料类型由 infer_material_type() 函数根据颜色与形状组合规则推断得到;物料尺寸由 classify_size() 函数根据轮廓面积判断得到;检测置信度则由 _calc_confidence() 函数计算得到。
本系统采用规则评分方式计算检测置信度。置信度基础分设置为 0.8。当物料轮廓面积处于 1000 至 15000 像素之间时,说明目标尺寸较为适中,置信度增加 0.1;当面积小于 500 像素时,说明目标可能为噪声区域或尺寸过小的物料,置信度降低 0.2。对于圆形、正方形等规则形状,系统将置信度增加 0.1;对于不规则形状,则将置信度降低 0.2。最终置信度被限制在 0 到 1 的范围内,以保证输出结果具有统一的评价尺度。
为了便于观察和验证检测效果,视觉模块还实现了结果可视化功能。系统会在原始图像上绘制物料轮廓、边界框、中心十字标记、物料类型标签、尺寸等级和置信度信息。同时,系统在图像右上角绘制颜色统计图例,在左上角显示检测总数和类别分布。通过该可视化设计,用户能够直观判断各类物料的识别是否正确,并分析算法在不同输入场景下的检测效果。
从实验结果来看,该视觉检测方法适用于颜色差异明显、背景较稳定、物料轮廓清晰的分拣场景。其主要优点在于算法流程清晰、计算速度较快、无需训练样本,能够满足本系统仿真分拣和 GUI 演示需求。但该方法也存在一定局限,例如在复杂光照、目标遮挡、物料重叠或颜色相近的情况下,识别稳定性可能下降。后续若接入真实工业相机,可进一步结合自适应阈值分割、相机标定、深度相机或轻量化目标检测模型,以提高系统在真实工业环境下的鲁棒性。
本章围绕杂乱物料分拣机器人系统的机器视觉识别与检测模块进行了说明。首先介绍了视觉检测实验环境和检测对象设计,明确了系统支持的颜色、形状、尺寸和物料类型规则;随后阐述了图像预处理方法,包括高斯滤波、HSV 色彩空间转换和 CLAHE 局部直方图均衡化;接着分析了颜色阈值分割、形态学处理、轮廓提取、圆形度判断、多边形逼近和物料中心点计算等关键步骤;最后对物料分类规则、尺寸分级、置信度计算和检测结果可视化进行了说明。通过本章设计,系统能够从输入图像中提取结构化物料信息,为后续机械臂抓取规划、运动控制和分拣系统集成提供数据基础。
在杂乱物料分拣机器人系统中,机械臂是完成物料抓取、搬运和投放任务的核心执行机构。视觉检测模块负责获取物料的类别、位置和尺寸等信息,而机械臂运动控制模块则需要根据视觉识别结果生成可执行的抓取动作,并控制末端执行器到达指定位置。因此,机械臂运动学建模是实现分拣机器人自主作业的重要基础。
本系统采用六自由度串联机械臂作为物料抓取与搬运机构。六自由度结构能够在三维空间内实现较灵活的位姿调整,适合完成预抓取、下降、夹取、抬升和放置等连续动作。机械臂运动控制模块的主要任务包括:根据视觉识别结果确定目标抓取点,利用运动学模型计算机械臂末端位姿,通过逆运动学求解目标关节角,并结合轨迹规划方法生成平滑的关节运动过程。
系统中的运动学功能主要由 Kinematics 类实现,具体包括 DH 参数建模、正运动学计算、雅可比矩阵求解、逆运动学迭代、关节限位处理和工作空间分析等内容。该类为机械臂控制模块提供了基础算法接口,使系统能够从目标空间坐标进一步转换为机械臂可执行的关节角指令。
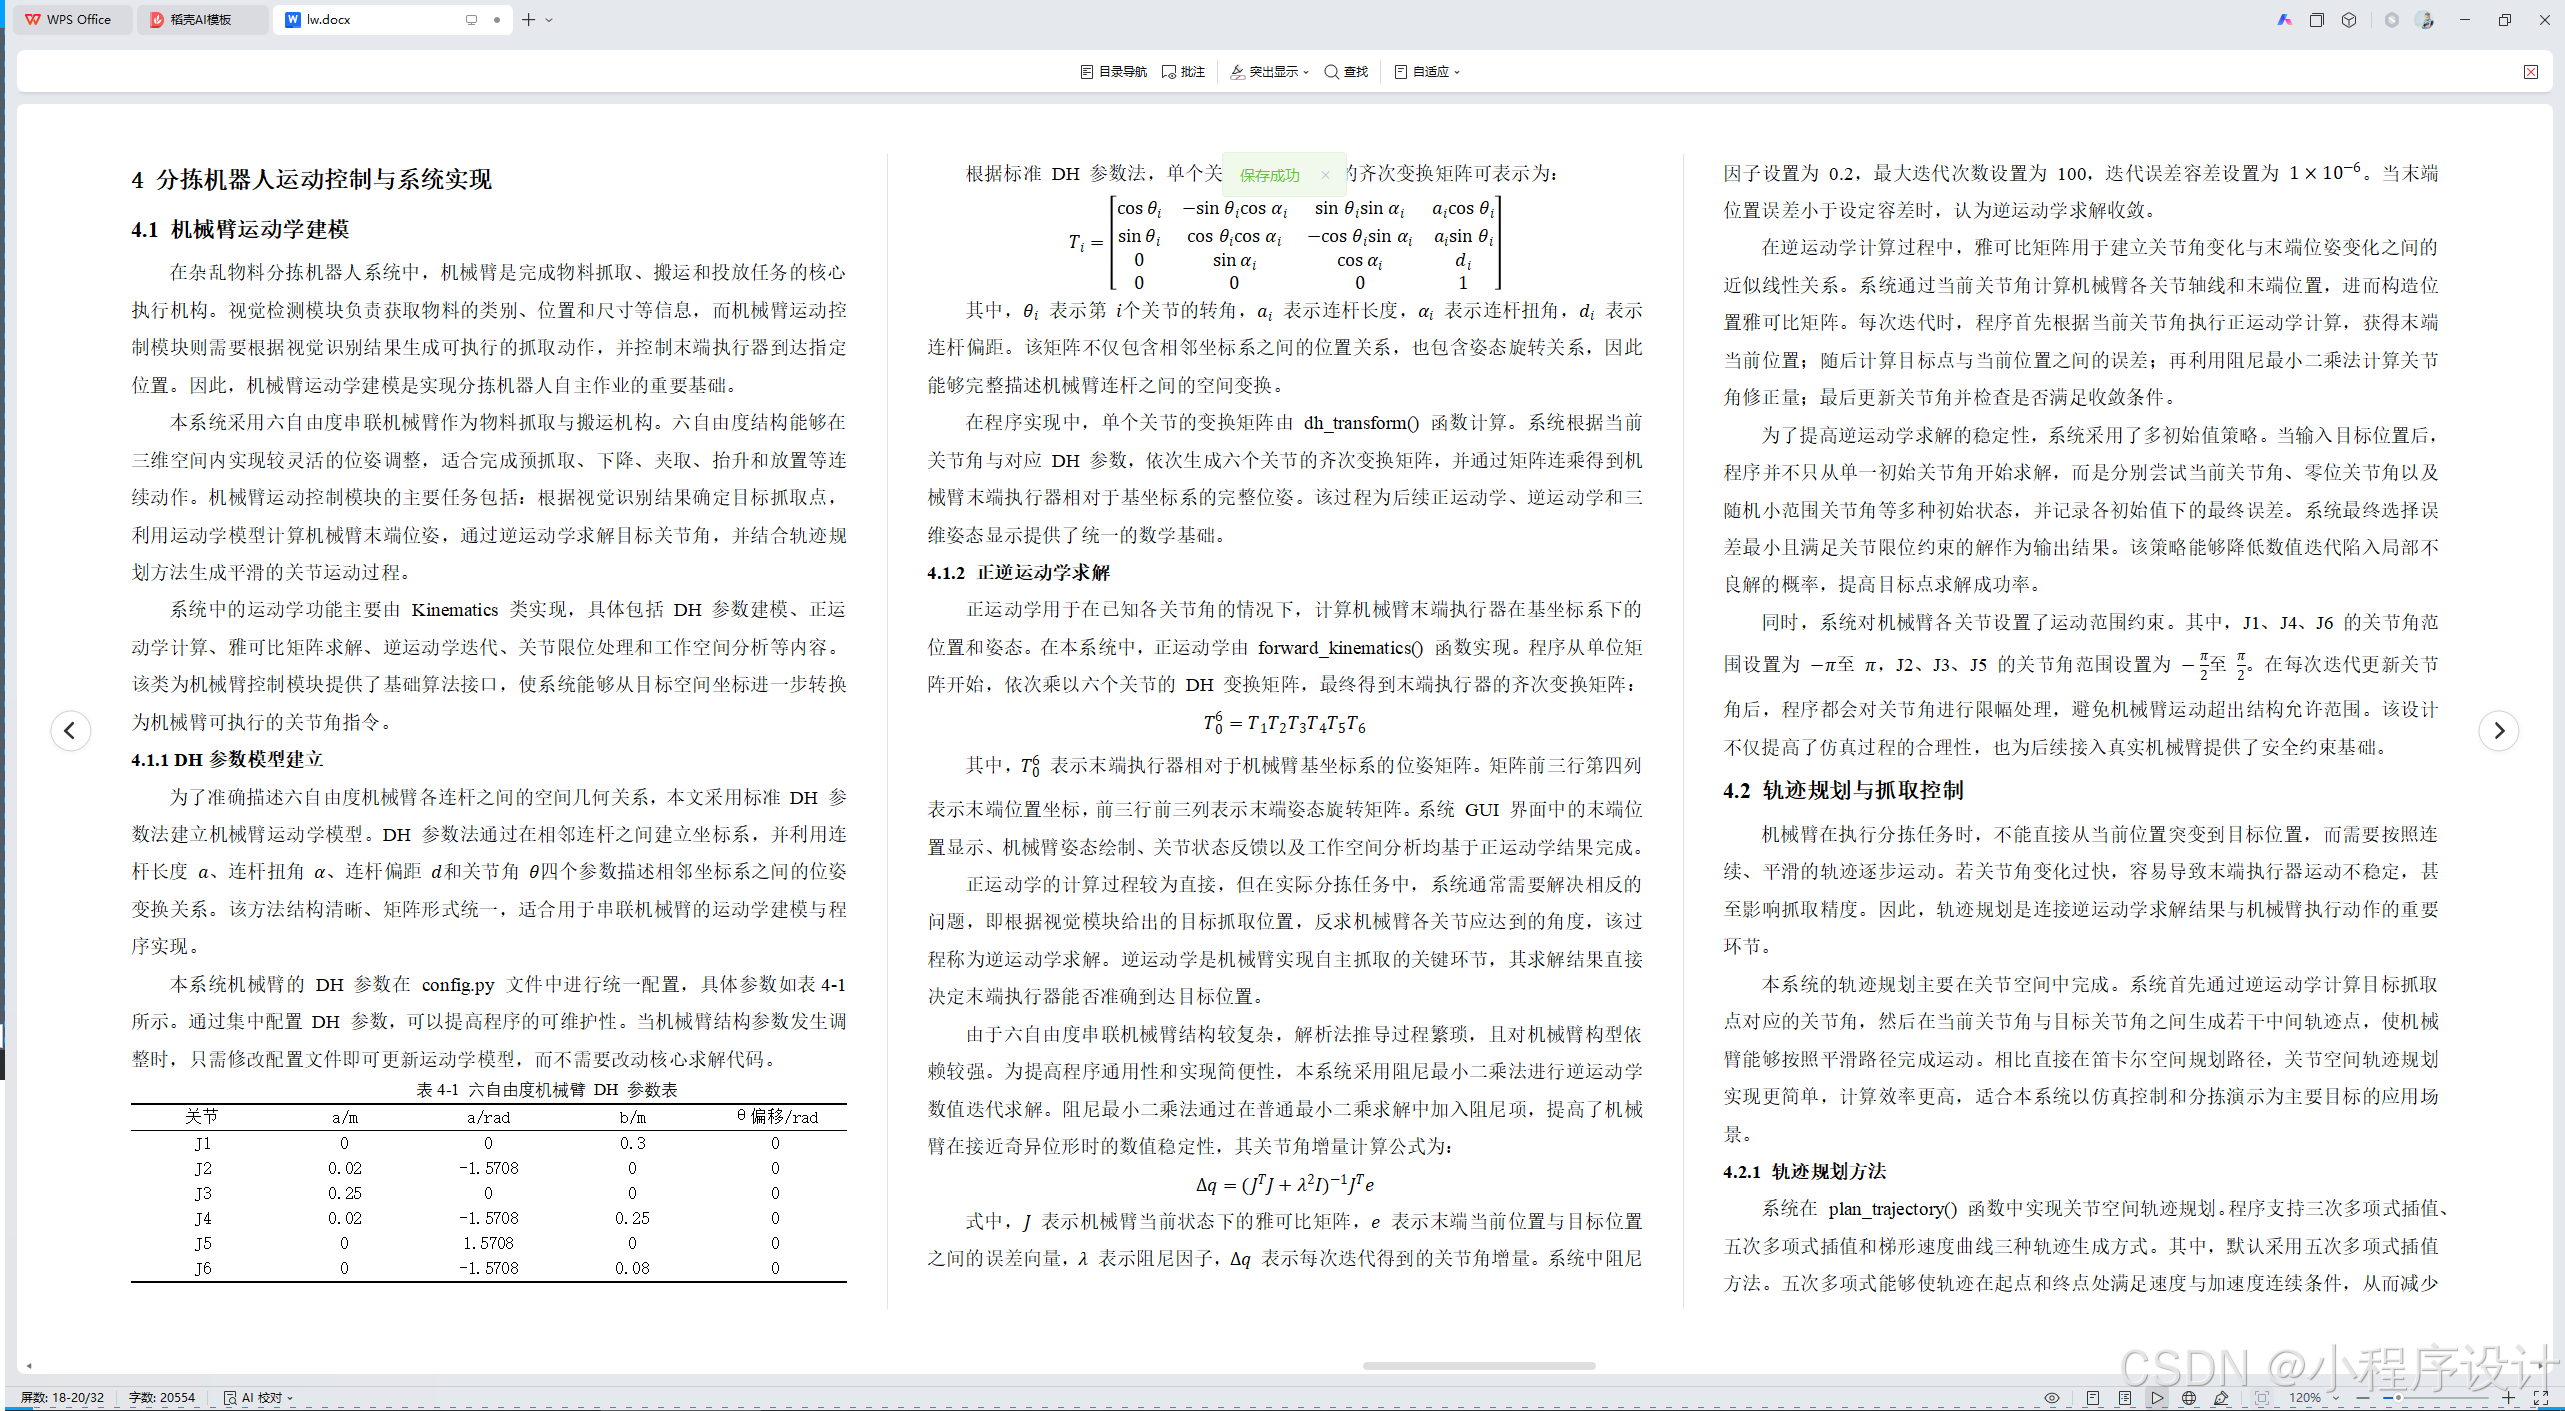
为了准确描述六自由度机械臂各连杆之间的空间几何关系,本文采用标准 DH 参数法建立机械臂运动学模型。DH 参数法通过在相邻连杆之间建立坐标系,并利用连杆长度 、连杆扭角 、连杆偏距 和关节角 四个参数描述相邻坐标系之间的位姿变换关系。该方法结构清晰、矩阵形式统一,适合用于串联机械臂的运动学建模与程序实现。本系统机械臂的 DH 参数在 config.py 文件中进行统一配置,具体参数如表4-1所示。通过集中配置 DH 参数,可以提高程序的可维护性。当机械臂结构参数发生调整时,只需修改配置文件即可更新运动学模型,而不需要改动核心求解代码。
表4-1 六自由度机械臂 DH 参数表
| 关节 | a/m | a/rad | b/m | θ偏移/rad |
| J1 | 0 | 0 | 0.3 | 0 |
| J2 | 0.02 | -1.5708 | 0 | 0 |
| J3 | 0.25 | 0 | 0 | 0 |
| J4 | 0.02 | -1.5708 | 0.25 | 0 |
| J5 | 0 | 1.5708 | 0 | 0 |
| J6 | 0 | -1.5708 | 0.08 | 0 |
根据标准 DH 参数法,单个关节坐标系之间的齐次变换矩阵可表示为:
表示末端执行器相对于机械臂基坐标系的位姿矩阵。矩阵前三行第四列表示末端位置坐标,前三行前三列表示末端姿态旋转矩阵。系统 GUI 界面中的末端位置显示、机械臂姿态绘制、关节状态反馈以及工作空间分析均基于正运动学结果完成。
正运动学的计算过程较为直接,但在实际分拣任务中,系统通常需要解决相反的问题,即根据视觉模块给出的目标抓取位置,反求机械臂各关节应达到的角度,该过程称为逆运动学求解。逆运动学是机械臂实现自主抓取的关键环节,其求解结果直接决定末端执行器能否准确到达目标位置。
由于六自由度串联机械臂结构较复杂,解析法推导过程繁琐,且对机械臂构型依赖较强。为提高程序通用性和实现简便性,本系统采用阻尼最小二乘法进行逆运动学数值迭代求解。阻尼最小二乘法通过在普通最小二乘求解中加入阻尼项,提高了机械臂在接近奇异位形时的数值稳定性,其关节角增量计算公式为:
式中, 表示机械臂当前状态下的雅可比矩阵, 表示末端当前位置与目标位置之间的误差向量,
表示阻尼因子, 表示每次迭代得到的关节角增量。系统中阻尼因子设置为 0.2,最大迭代次数设置为 100,迭代误差容差设置为 。当末端位置误差小于设定容差时,认为逆运动学求解收敛。
在逆运动学计算过程中,雅可比矩阵用于建立关节角变化与末端位姿变化之间的近似线性关系。系统通过当前关节角计算机械臂各关节轴线和末端位置,进而构造位置雅可比矩阵。每次迭代时,程序首先根据当前关节角执行正运动学计算,获得末端当前位置;随后计算目标点与当前位置之间的误差;再利用阻尼最小二乘法计算关节角修正量;最后更新关节角并检查是否满足收敛条件。
为了提高逆运动学求解的稳定性,系统采用了多初始值策略。当输入目标位置后,程序并不只从单一初始关节角开始求解,而是分别尝试当前关节角、零位关节角以及随机小范围关节角等多种初始状态,并记录各初始值下的最终误差。系统最终选择误差最小且满足关节限位约束的解作为输出结果。该策略能够降低数值迭代陷入局部不良解的概率,提高目标点求解成功率。
同时,系统对机械臂各关节设置了运动范围约束。其中,J1、J4、J6 的关节角范围设置为 至 ,J2、J3、J5 的关节角范围设置为 至 。在每次迭代更新关节角后,程序都会对关节角进行限幅处理,避免机械臂运动超出结构允许范围。该设计不仅提高了仿真过程的合理性,也为后续接入真实机械臂提供了安全约束基础。
机械臂在执行分拣任务时,不能直接从当前位置突变到目标位置,而需要按照连续、平滑的轨迹逐步运动。若关节角变化过快,容易导致末端执行器运动不稳定,甚至影响抓取精度。因此,轨迹规划是连接逆运动学求解结果与机械臂执行动作的重要环节。
本系统的轨迹规划主要在关节空间中完成。系统首先通过逆运动学计算目标抓取点对应的关节角,然后在当前关节角与目标关节角之间生成若干中间轨迹点,使机械臂能够按照平滑路径完成运动。相比直接在笛卡尔空间规划路径,关节空间轨迹规划实现更简单,计算效率更高,适合本系统以仿真控制和分拣演示为主要目标的应用场景。
系统在 plan_trajectory() 函数中实现关节空间轨迹规划。程序支持三次多项式插值、五次多项式插值和梯形速度曲线三种轨迹生成方式。其中,默认采用五次多项式插值方法。五次多项式能够使轨迹在起点和终点处满足速度与加速度连续条件,从而减少机械臂启停过程中的冲击,提高抓取过程的平稳性。
该公式表示机械臂各关节从起始角度逐渐过渡到目标角度。与线性插值相比,五次多项式插值在起点和终点处变化更加缓慢,可以有效避免机械臂突然启动或突然停止造成的运动冲击。
在机械臂控制模块中,RobotArmControl 类调用轨迹规划函数,将当前关节角逐步更新为轨迹序列中的中间角度。每更新一个轨迹点,系统会重新计算末端位姿并刷新 GUI 中的机械臂显示状态,从而实现机械臂连续运动的可视化模拟。该过程使用户能够直观观察机械臂从初始位置移动到目标位置的完整过程。
除五次多项式外,系统也保留了三次多项式和梯形速度曲线接口。三次多项式适合对计算复杂度要求较低、运动平稳性要求一般的场景;梯形速度曲线则通过加速、匀速和减速三个阶段控制运动速度,便于模拟实际电机控制过程中的速度约束。通过设置不同轨迹规划方式,系统能够对比不同插值方法对机械臂运动平稳性的影响。
抓取控制是视觉识别结果向机械臂执行动作转化的关键过程。本系统的抓取控制由 RobotArmControl 类和 GraspPlanning 类共同完成。其中,GraspPlanning 类主要负责根据视觉识别结果生成抓取点和夹爪参数,RobotArmControl 类则负责调用运动学求解和轨迹规划方法,控制机械臂完成具体动作。
视觉模块识别出物料后,会输出物料的中心点、颜色、形状、面积、类型、边界框和置信度等信息。抓取规划模块首先对检测结果进行有效性判断。系统中设置的置信度阈值为 0.7,当物料检测置信度低于该阈值时,说明目标识别结果可靠性不足,系统将不执行抓取动作,以避免误抓或空抓。当置信度满足要求时,系统继续根据物料中心点估算其在机器人基坐标系下的抓取位置。
由于本系统主要面向仿真验证和 GUI 演示,图像坐标到机器人坐标的映射采用简化比例变换方式。程序将图像中心坐标 映射为三维空间抓取点:
表示传送带或工作台高度。该映射方法能够将二维图像坐标转换为机械臂可执行的近似三维抓取位置,为后续逆运动学求解提供目标点。
夹爪开口大小根据物料轮廓面积估算得到。系统将物料面积映射为夹爪开度,并将其限制在 0.01 m 至 0.08 m 范围内。对于面积较小的物料,夹爪开口较小;对于面积较大的物料,夹爪开口相应增大。该设计使夹爪控制能够根据物料尺寸进行基本适配,提高抓取动作的合理性。
完整抓取流程如下:
(1)机械臂回到初始位置,等待系统分拣指令;
(2)视觉模块识别物料,并输出物料中心点、类型、尺寸和置信度;
(3)抓取规划模块根据物料中心点计算机器人基坐标系下的抓取位置;
(4)机械臂首先移动到物料上方的预抓取点,避免末端执行器在水平方向移动时与物料或传送带发生干涉;
(5)系统根据物料尺寸设置夹爪开口;
(6)机械臂沿竖直方向下降至抓取点;
(7)夹爪闭合并完成物料夹取;
(8)机械臂抬升至安全高度;
(9)系统根据物料类别确定目标分拣仓位;
(10)机械臂移动至对应仓位上方并打开夹爪释放物料;
(11)机械臂返回初始位置,等待下一次分拣任务。
在上述流程中,预抓取点和抬升动作具有重要作用。预抓取点能够保证机械臂先移动到目标正上方,再沿垂直方向下降,从而减少横向碰撞风险;抬升动作则能够在物料被夹取后将其移动到安全高度,避免搬运过程中与传送带、其他物料或分拣仓边缘发生干涉。
分拣仓位由 get_bin_pose() 函数统一给出。系统共设置 6 个分拣仓位,并根据物料类别将其分配到不同仓位。例如,蓝色塑料进入 3 号仓,黄色塑料进入 4 号仓,其他未明确分类的物料进入 6 号仓。通过该规则,视觉识别结果能够直接转化为机械臂放置目标,实现从“识别物料”到“分类投放”的流程闭环。
为了实现视觉识别、机械臂控制、传送带运行、传感器反馈和分拣统计的统一管理,本系统基于 Python Tkinter 构建图形化控制界面。GUI 主界面由 SortingRobotGUI 类实现,系统将各功能模块集成到同一界面中,便于用户观察分拣机器人运行状态、调试控制参数和验证完整分拣流程。
系统界面主要包括七个功能页面,分别为系统总览、视觉检测、运动控制、传送带、传感器、分拣监控和仿真分析。不同页面对应不同的功能模块,使系统结构更加清晰,也便于对各个子模块进行单独调试和综合验证。
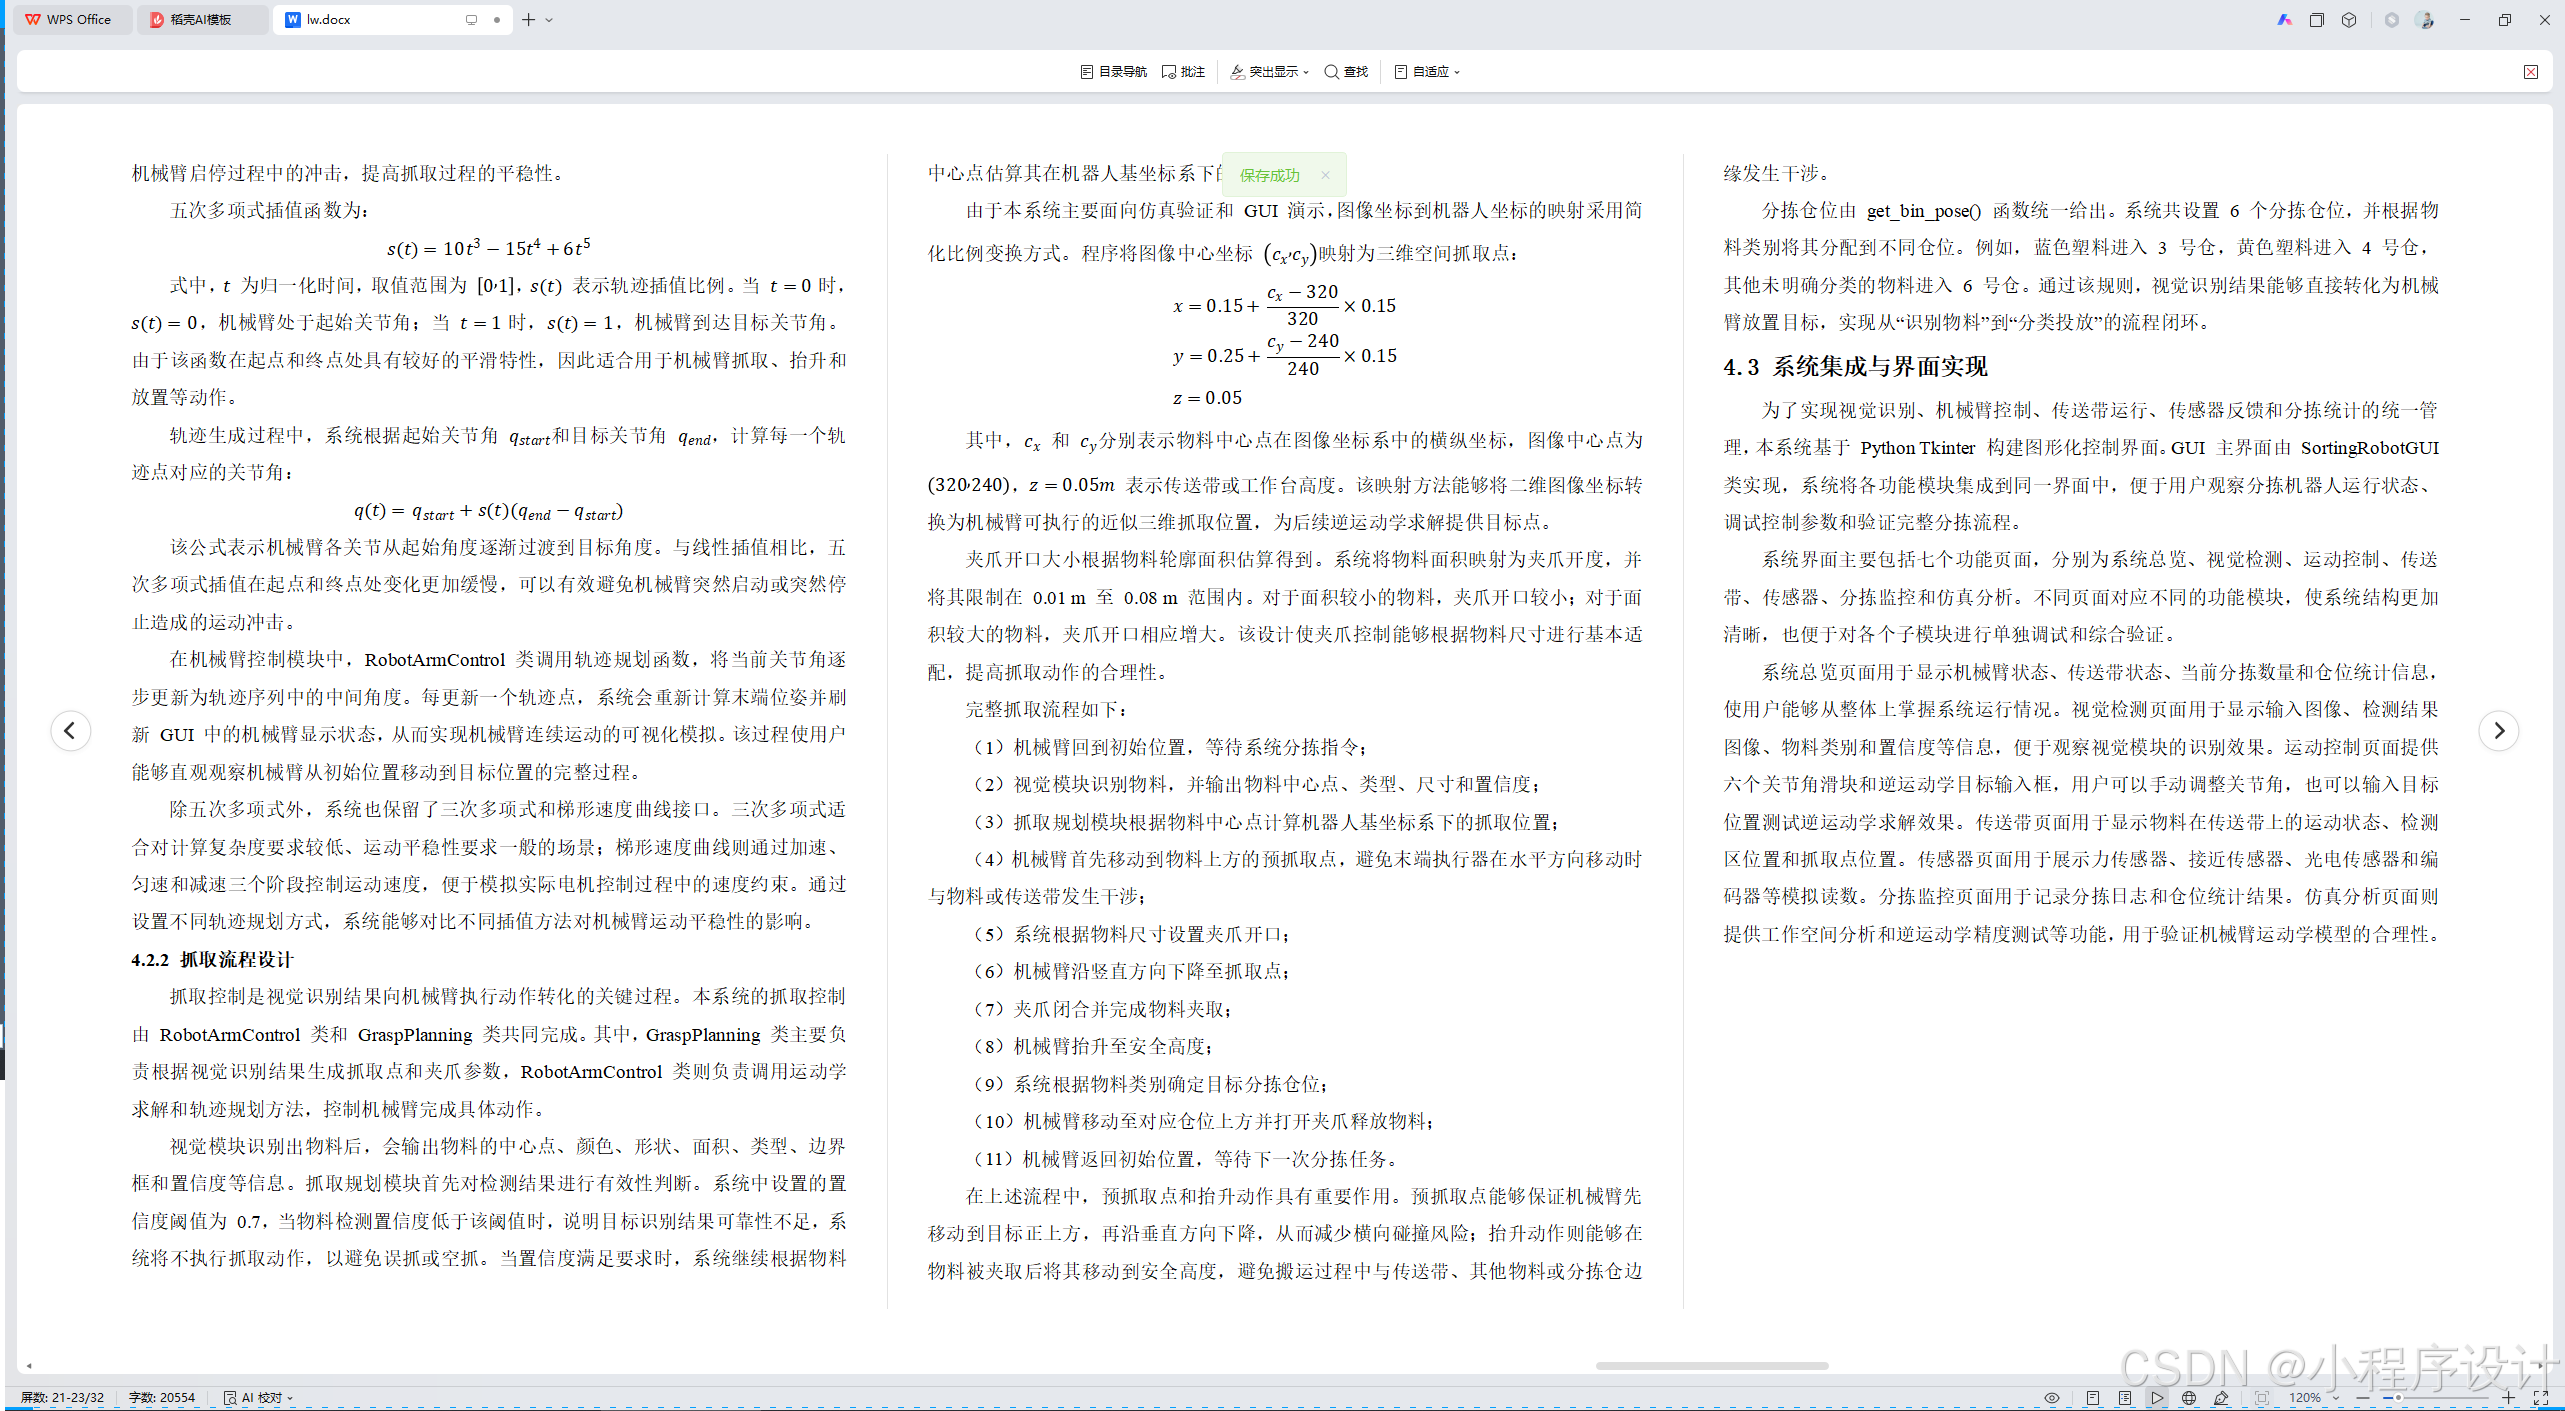
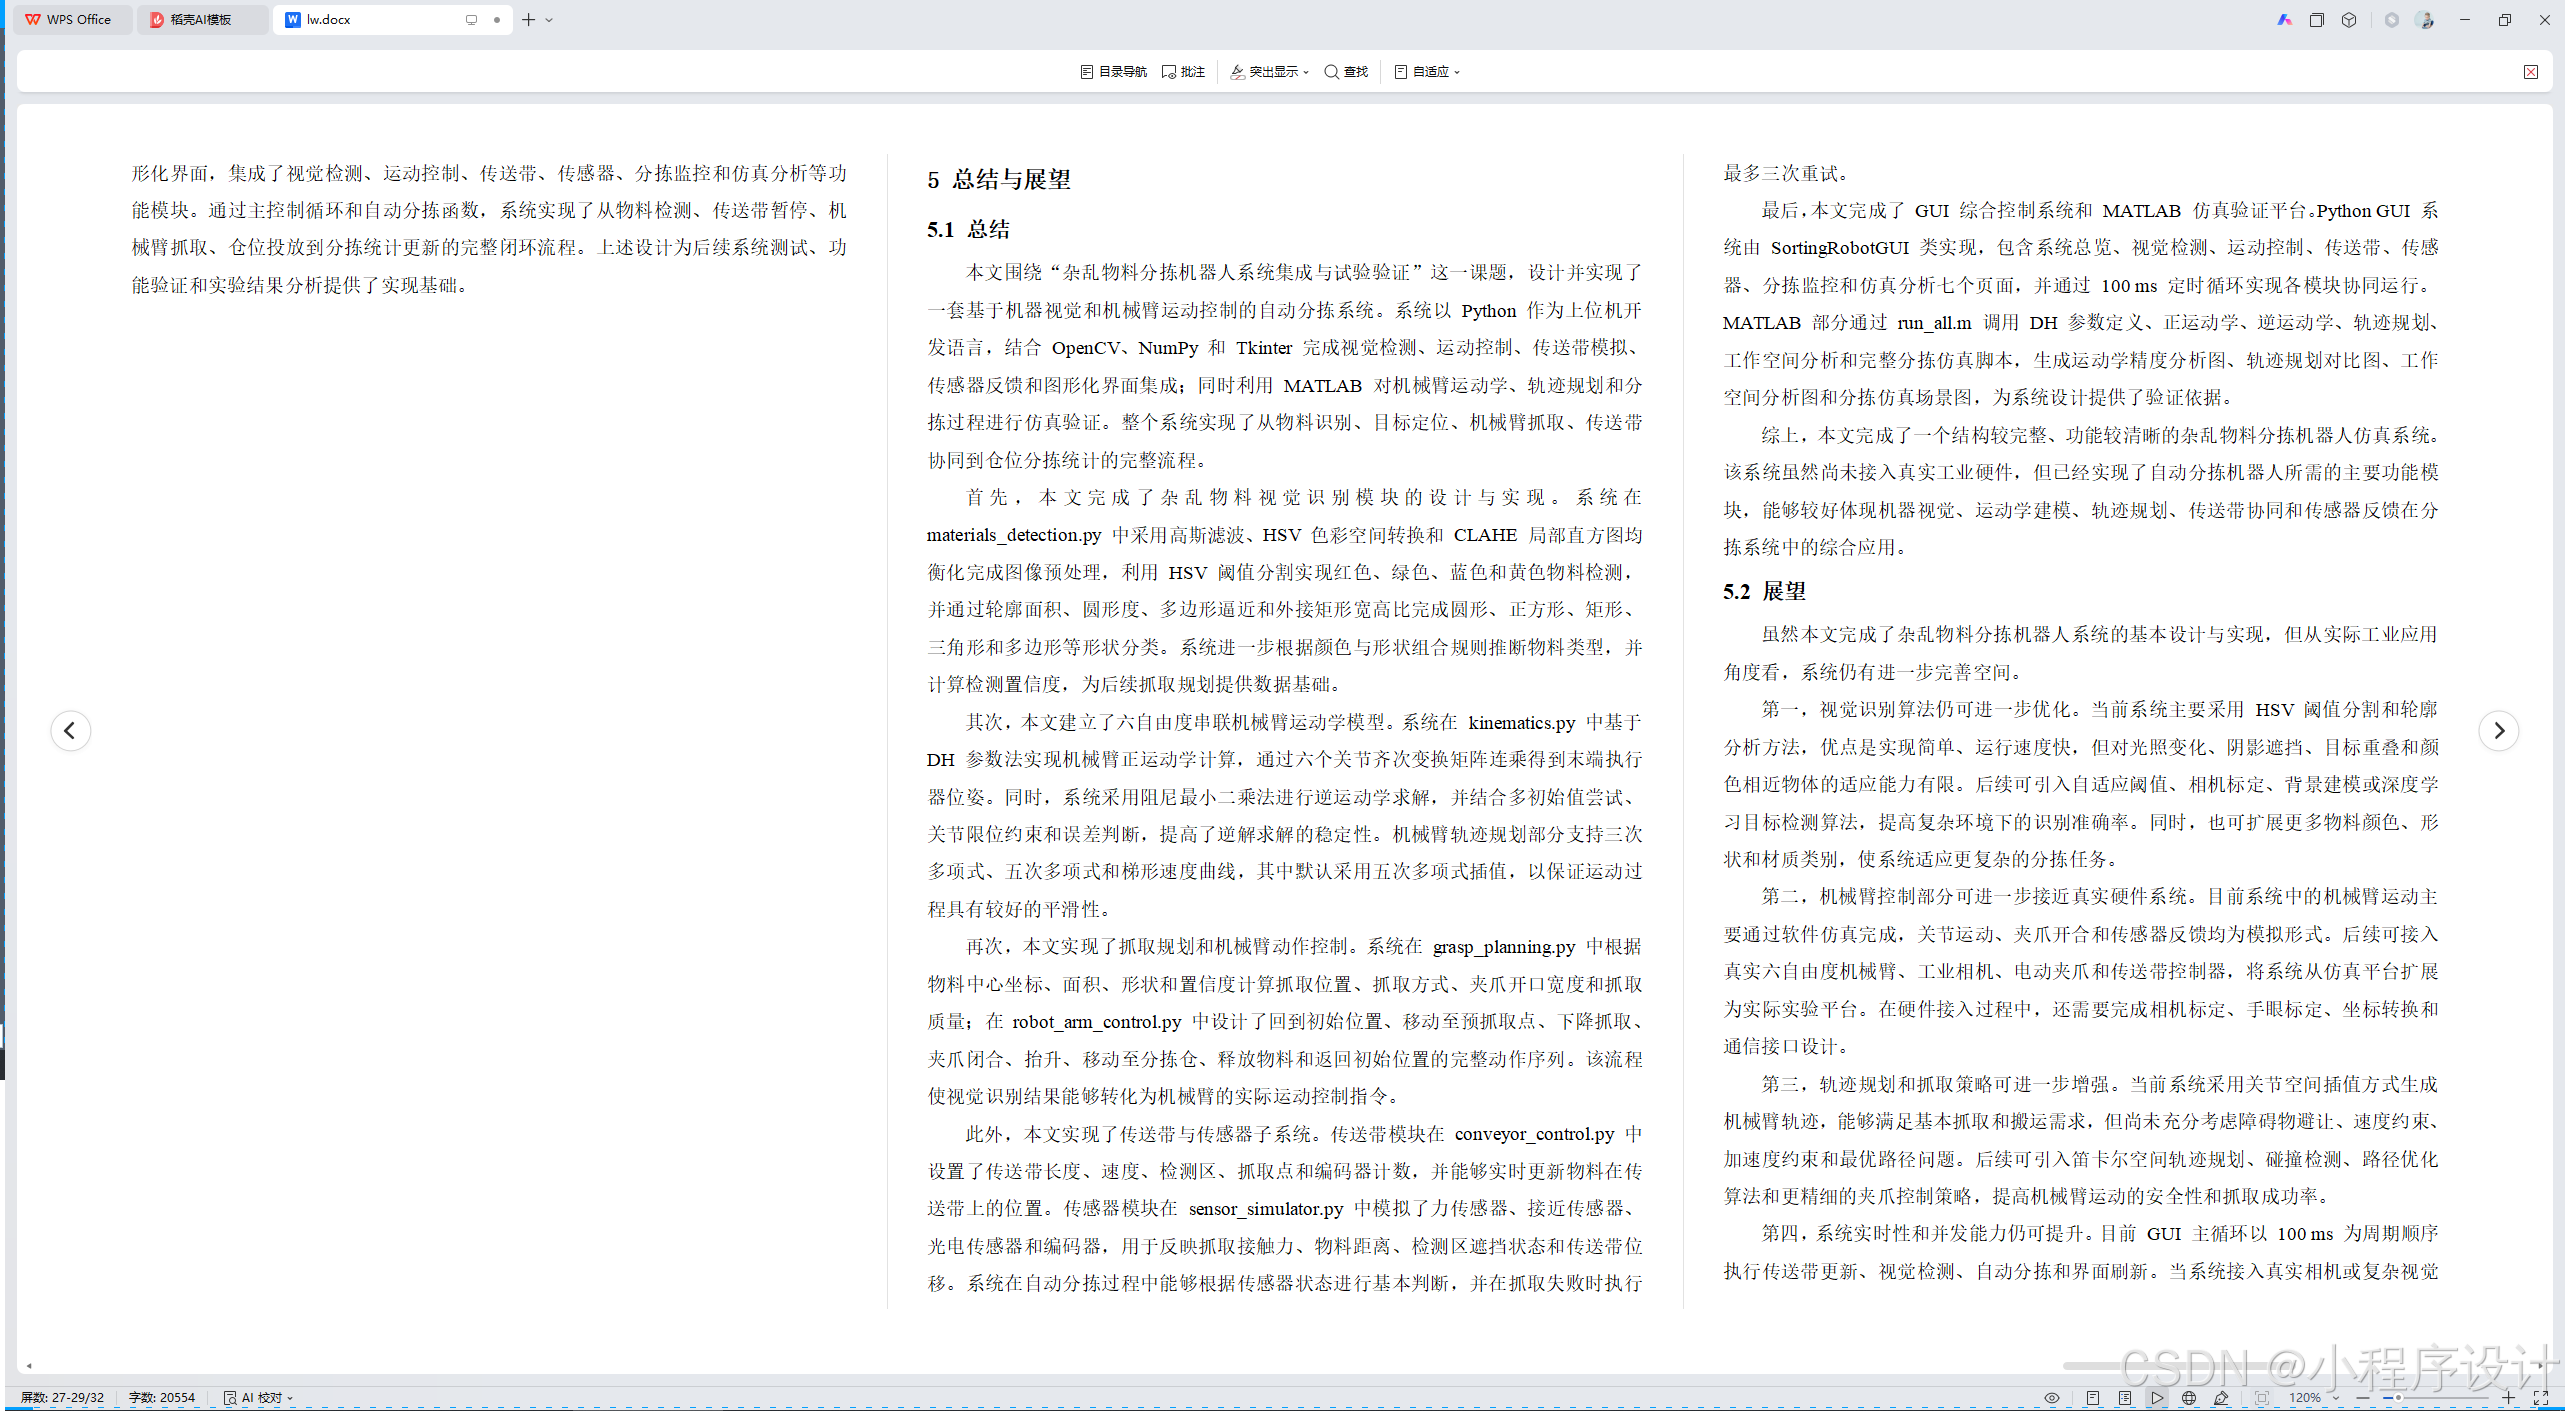
系统总览页面用于显示机械臂状态、传送带状态、当前分拣数量和仓位统计信息,使用户能够从整体上掌握系统运行情况。视觉检测页面用于显示输入图像、检测结果图像、物料类别和置信度等信息,便于观察视觉模块的识别效果。运动控制页面提供六个关节角滑块和逆运动学目标输入框,用户可以手动调整关节角,也可以输入目标位置测试逆运动学求解效果。传送带页面用于显示物料在传送带上的运动状态、检测区位置和抓取点位置。传感器页面用于展示力传感器、接近传感器、光电传感器和编码器等模拟读数。分拣监控页面用于记录分拣日志和仓位统计结果。仿真分析页面则提供工作空间分析和逆运动学精度测试等功能,用于验证机械臂运动学模型的合理性。
图4-1 系统 GUI 主界面图
系统主控制循环由 Tkinter 的 after() 方法驱动,更新周期设置为 100 ms。每个周期内,程序依次执行传送带状态更新、检测区物料判断、抓取点物料判断、机械臂状态刷新、传感器数据更新、视觉画面刷新和统计信息更新等操作。通过统一的定时循环,系统各模块能够按照固定节拍协同运行,避免不同模块之间出现状态不同步的问题。
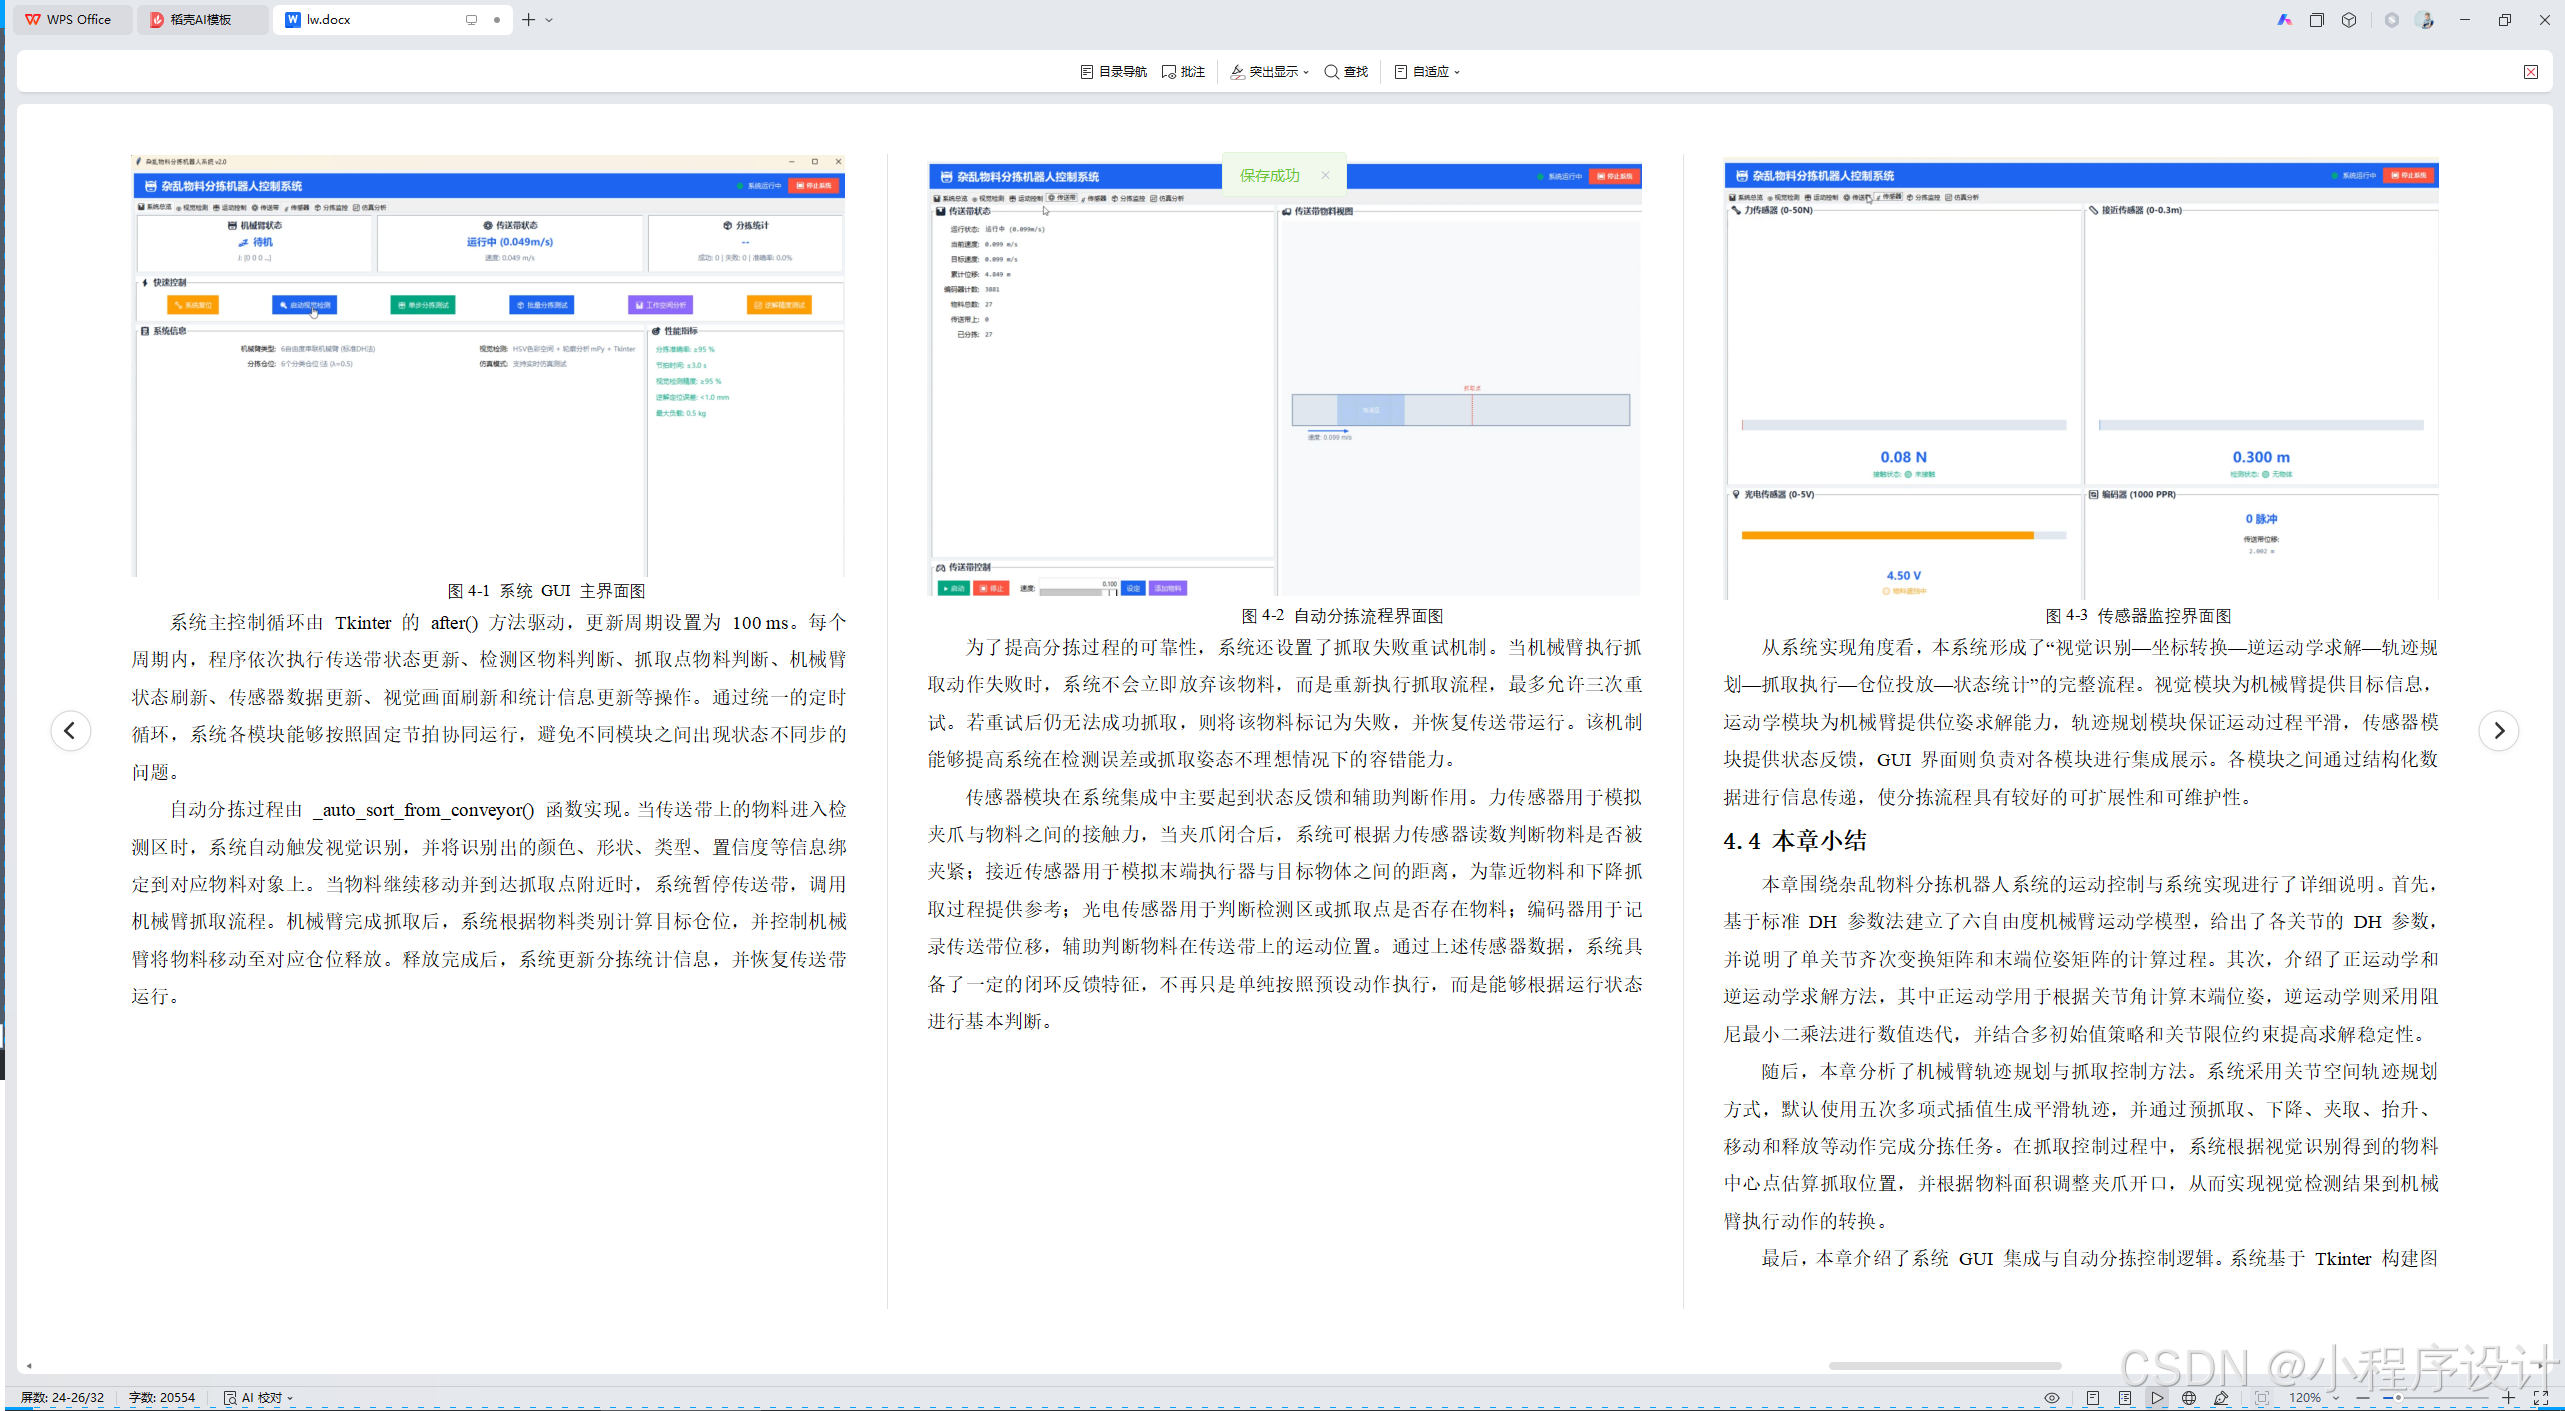
自动分拣过程由 _auto_sort_from_conveyor() 函数实现。当传送带上的物料进入检测区时,系统自动触发视觉识别,并将识别出的颜色、形状、类型、置信度等信息绑定到对应物料对象上。当物料继续移动并到达抓取点附近时,系统暂停传送带,调用机械臂抓取流程。机械臂完成抓取后,系统根据物料类别计算目标仓位,并控制机械臂将物料移动至对应仓位释放。释放完成后,系统更新分拣统计信息,并恢复传送带运行。
图4-2 自动分拣流程界面图
为了提高分拣过程的可靠性,系统还设置了抓取失败重试机制。当机械臂执行抓取动作失败时,系统不会立即放弃该物料,而是重新执行抓取流程,最多允许三次重试。若重试后仍无法成功抓取,则将该物料标记为失败,并恢复传送带运行。该机制能够提高系统在检测误差或抓取姿态不理想情况下的容错能力。
传感器模块在系统集成中主要起到状态反馈和辅助判断作用。力传感器用于模拟夹爪与物料之间的接触力,当夹爪闭合后,系统可根据力传感器读数判断物料是否被夹紧;接近传感器用于模拟末端执行器与目标物体之间的距离,为靠近物料和下降抓取过程提供参考;光电传感器用于判断检测区或抓取点是否存在物料;编码器用于记录传送带位移,辅助判断物料在传送带上的运动位置。通过上述传感器数据,系统具备了一定的闭环反馈特征,不再只是单纯按照预设动作执行,而是能够根据运行状态进行基本判断。
从系统实现角度看,本系统形成了“视觉识别—坐标转换—逆运动学求解—轨迹规划—抓取执行—仓位投放—状态统计”的完整流程。视觉模块为机械臂提供目标信息,运动学模块为机械臂提供位姿求解能力,轨迹规划模块保证运动过程平滑,传感器模块提供状态反馈,GUI 界面则负责对各模块进行集成展示。各模块之间通过结构化数据进行信息传递,使分拣流程具有较好的可扩展性和可维护性。
本章围绕杂乱物料分拣机器人系统的运动控制与系统实现进行了详细说明。首先,基于标准 DH 参数法建立了六自由度机械臂运动学模型,给出了各关节的 DH 参数,并说明了单关节齐次变换矩阵和末端位姿矩阵的计算过程。其次,介绍了正运动学和逆运动学求解方法,其中正运动学用于根据关节角计算末端位姿,逆运动学则采用阻尼最小二乘法进行数值迭代,并结合多初始值策略和关节限位约束提高求解稳定性。
随后,本章分析了机械臂轨迹规划与抓取控制方法。系统采用关节空间轨迹规划方式,默认使用五次多项式插值生成平滑轨迹,并通过预抓取、下降、夹取、抬升、移动和释放等动作完成分拣任务。在抓取控制过程中,系统根据视觉识别得到的物料中心点估算抓取位置,并根据物料面积调整夹爪开口,从而实现视觉检测结果到机械臂执行动作的转换。
最后,本章介绍了系统 GUI 集成与自动分拣控制逻辑。系统基于 Tkinter 构建图形化界面,集成了视觉检测、运动控制、传送带、传感器、分拣监控和仿真分析等功能模块。通过主控制循环和自动分拣函数,系统实现了从物料检测、传送带暂停、机械臂抓取、仓位投放到分拣统计更新的完整闭环流程。上述设计为后续系统测试、功能验证和实验结果分析提供了实现基础。
本文围绕“杂乱物料分拣机器人系统集成与试验验证”这一课题,设计并实现了一套基于机器视觉和机械臂运动控制的自动分拣系统。系统以 Python 作为上位机开发语言,结合 OpenCV、NumPy 和 Tkinter 完成视觉检测、运动控制、传送带模拟、传感器反馈和图形化界面集成;同时利用 MATLAB 对机械臂运动学、轨迹规划和分拣过程进行仿真验证。整个系统实现了从物料识别、目标定位、机械臂抓取、传送带协同到仓位分拣统计的完整流程。
首先,本文完成了杂乱物料视觉识别模块的设计与实现。系统在 materials_detection.py 中采用高斯滤波、HSV 色彩空间转换和 CLAHE 局部直方图均衡化完成图像预处理,利用 HSV 阈值分割实现红色、绿色、蓝色和黄色物料检测,并通过轮廓面积、圆形度、多边形逼近和外接矩形宽高比完成圆形、正方形、矩形、三角形和多边形等形状分类。系统进一步根据颜色与形状组合规则推断物料类型,并计算检测置信度,为后续抓取规划提供数据基础。
其次,本文建立了六自由度串联机械臂运动学模型。系统在 kinematics.py 中基于 DH 参数法实现机械臂正运动学计算,通过六个关节齐次变换矩阵连乘得到末端执行器位姿。同时,系统采用阻尼最小二乘法进行逆运动学求解,并结合多初始值尝试、关节限位约束和误差判断,提高了逆解求解的稳定性。机械臂轨迹规划部分支持三次多项式、五次多项式和梯形速度曲线,其中默认采用五次多项式插值,以保证运动过程具有较好的平滑性。
再次,本文实现了抓取规划和机械臂动作控制。系统在 grasp_planning.py 中根据物料中心坐标、面积、形状和置信度计算抓取位置、抓取方式、夹爪开口宽度和抓取质量;在 robot_arm_control.py 中设计了回到初始位置、移动至预抓取点、下降抓取、夹爪闭合、抬升、移动至分拣仓、释放物料和返回初始位置的完整动作序列。该流程使视觉识别结果能够转化为机械臂的实际运动控制指令。
此外,本文实现了传送带与传感器子系统。传送带模块在 conveyor_control.py 中设置了传送带长度、速度、检测区、抓取点和编码器计数,并能够实时更新物料在传送带上的位置。传感器模块在 sensor_simulator.py 中模拟了力传感器、接近传感器、光电传感器和编码器,用于反映抓取接触力、物料距离、检测区遮挡状态和传送带位移。系统在自动分拣过程中能够根据传感器状态进行基本判断,并在抓取失败时执行最多三次重试。
最后,本文完成了 GUI 综合控制系统和 MATLAB 仿真验证平台。Python GUI 系统由 SortingRobotGUI 类实现,包含系统总览、视觉检测、运动控制、传送带、传感器、分拣监控和仿真分析七个页面,并通过 100 ms 定时循环实现各模块协同运行。MATLAB 部分通过 run_all.m 调用 DH 参数定义、正运动学、逆运动学、轨迹规划、工作空间分析和完整分拣仿真脚本,生成运动学精度分析图、轨迹规划对比图、工作空间分析图和分拣仿真场景图,为系统设计提供了验证依据。
综上,本文完成了一个结构较完整、功能较清晰的杂乱物料分拣机器人仿真系统。该系统虽然尚未接入真实工业硬件,但已经实现了自动分拣机器人所需的主要功能模块,能够较好体现机器视觉、运动学建模、轨迹规划、传送带协同和传感器反馈在分拣系统中的综合应用。
虽然本文完成了杂乱物料分拣机器人系统的基本设计与实现,但从实际工业应用角度看,系统仍有进一步完善空间。
第一,视觉识别算法仍可进一步优化。当前系统主要采用 HSV 阈值分割和轮廓分析方法,优点是实现简单、运行速度快,但对光照变化、阴影遮挡、目标重叠和颜色相近物体的适应能力有限。后续可引入自适应阈值、相机标定、背景建模或深度学习目标检测算法,提高复杂环境下的识别准确率。同时,也可扩展更多物料颜色、形状和材质类别,使系统适应更复杂的分拣任务。
第二,机械臂控制部分可进一步接近真实硬件系统。目前系统中的机械臂运动主要通过软件仿真完成,关节运动、夹爪开合和传感器反馈均为模拟形式。后续可接入真实六自由度机械臂、工业相机、电动夹爪和传送带控制器,将系统从仿真平台扩展为实际实验平台。在硬件接入过程中,还需要完成相机标定、手眼标定、坐标转换和通信接口设计。
第三,轨迹规划和抓取策略可进一步增强。当前系统采用关节空间插值方式生成机械臂轨迹,能够满足基本抓取和搬运需求,但尚未充分考虑障碍物避让、速度约束、加速度约束和最优路径问题。后续可引入笛卡尔空间轨迹规划、碰撞检测、路径优化算法和更精细的夹爪控制策略,提高机械臂运动的安全性和抓取成功率。
第四,系统实时性和并发能力仍可提升。目前 GUI 主循环以 100 ms 为周期顺序执行传送带更新、视觉检测、自动分拣和界面刷新。当系统接入真实相机或复杂视觉算法后,图像处理和运动控制可能占用较多计算资源。后续可采用多线程或多进程结构,将视觉检测、运动学计算、传感器采集和界面刷新分离,提高系统实时性与稳定性。
第五,系统评价指标还可进一步完善。当前系统主要通过视觉检测结果、逆运动学误差、工作空间分析和分拣统计验证功能可行性。后续可增加更完整的实验评价指标,例如单件平均分拣时间、连续运行稳定性、不同物料类别识别准确率、抓取成功率、重试成功率、传送带定位误差和系统资源占用等,使系统性能分析更加全面。
总体来看,本文完成的系统为杂乱物料分拣机器人研究提供了一个较完整的软件实现基础。后续若进一步结合真实硬件平台、复杂视觉算法和更完善的控制策略,可将该系统拓展为具备实际应用能力的智能分拣机器人平台。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献22条内容

所有评论(0)