维特智能高精度单轴角度传感器 HWT101CT 助力解决光伏清洁机器人作业过程中偏航与卡停的问题
导语
维特智能针对光伏清扫机器人在光滑的光伏组件玻璃面上行驶时单侧行走轮打滑、左右电机转速差导致车体“卡壳”偏离方向乃至卡停的核心痛点,为其提供了基于 HWT101CT 高精度单轴角度传感器的方位角实时纠偏与卡滞检测解决方案,帮助客户实现打滑 / 卡滞工况的实时识别、自动纠偏、分级脱困与远程告警,机器人单次清扫作业完成率明显提升。
一、客户背景
1.1 客户简介
客户是光伏运维装备领域的企业,主营光伏清扫机器人整机及电站清扫运维服务等业务,产品部署于西北 / 中东部等大型地面光伏电站。
1.2 客户应用和痛点
客户在光伏清扫机器人行走控制系统上需要检测车体转向运动是否与驱动指令一致、是否发生打滑或卡滞,此前主要面临:
- 痛点一:组件表面光滑,单侧打滑即“卡壳”。光伏组件玻璃面材质光滑,机器人行驶过程中当一侧行走轮打滑而另一侧不打滑时,车体立刻“卡壳”并偏离预设行进方向,严重时卡在组件边框或支架处无法行驶,需人工到场救援,运维成本高。
- 痛点二:左右电机转速差导致跑偏卡停。左右行走轮驱动电机响应差异、两侧轮面覆尘与附着不一致时,机器人持续向一侧偏航,偏离规划清扫路径,最终顶住组件边框或支架立柱卡停。
- 痛点三:卡滞难以自动识别。仅靠电机电流判断堵转,难以区分“正常重载”与“卡滞”,误报多、响应慢,卡停后往往要等巡检发现才处理。
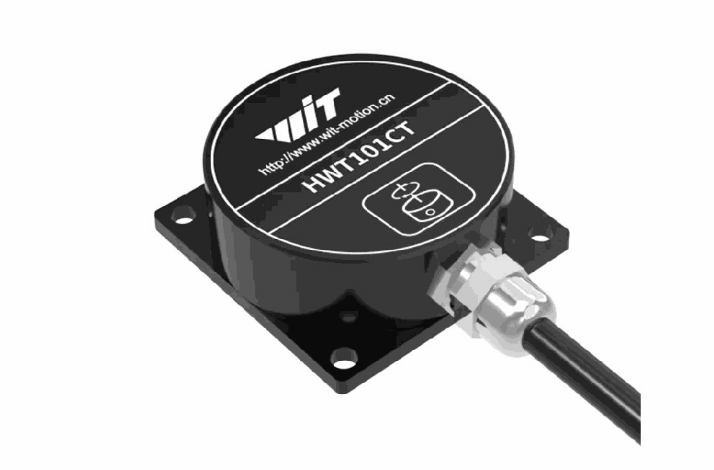
维特为其提供 HWT101CT 高精度单轴角度传感器,用于集成到机器人控制系统,实时测量运行中的角速度与加速度并解算方位角,主控将实测方位角与预设方位角比较生成纠偏指令、调整左右行走轮移动,同时识别打滑与卡滞并触发分级脱困策略。
二、客户使用详情
项目背景
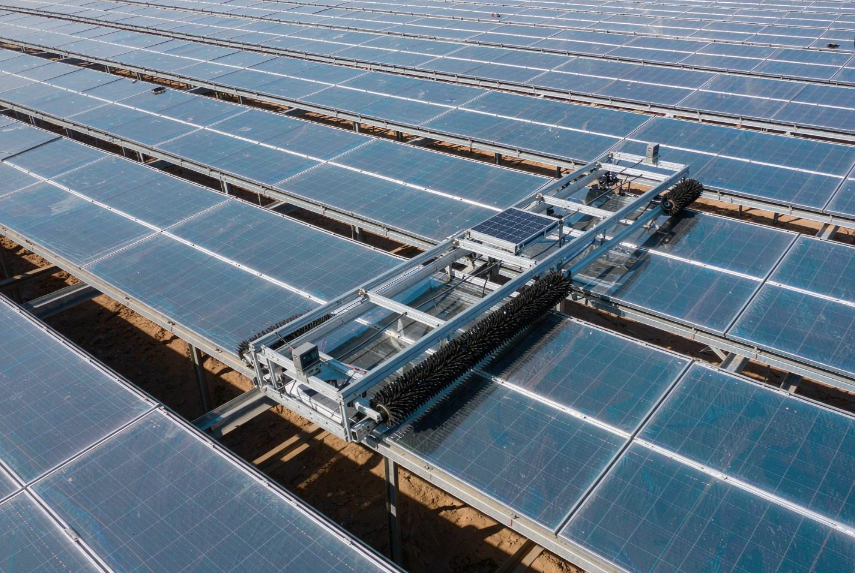
清扫机器人骑跨在光伏组件玻璃面上,沿组件阵列方向行走、依靠毛刷辊旋转清扫,并自带光伏板为整机供电。组件玻璃面材质光滑、表面覆尘不均,机器人在电站长期自主作业,卡停意味着清洗中断和人工救援,运维方对“自己发现问题、自己脱困”的能力要求越来越高。客户原有方案仅靠电机电流与编码器判断行走状态,但编码器推算的转角在轮子打滑、悬空时不可信,难以区分“指令转了而车没转”的异常。HWT101CT 基于高精度陀螺仪积分测角,Z 轴静态精度 0.05°、动态 0.1°,Z 轴几乎无漂移,测量不依赖轮面附着条件,正好补上“实测转角”这块拼图;同时支持 TTL / 232 / 485 串口直接输出角度与角速度,0.2~1000Hz 回传速率可调,9~36V 宽压供电与 IP67 防护适配户外作业工况。产品适用慢速静态或动态测量,光伏清扫机器人行驶速度低,与产品适用范围匹配。
客户希望通过这套方案把 HWT101CT 集成到机器人控制系统,实时获得车体方位角,与预设方位角比较生成纠偏指令、自动调整左右行走轮移动;同时建立“预期转角 vs 实测转角”的一致性校验,实时识别单侧打滑、双侧卡滞与电机转速差异常,自动执行降速校正、后退脱困、停机上报的分级策略,减少人工救援与清扫中断。
2.2 是如何使用
使用环境:
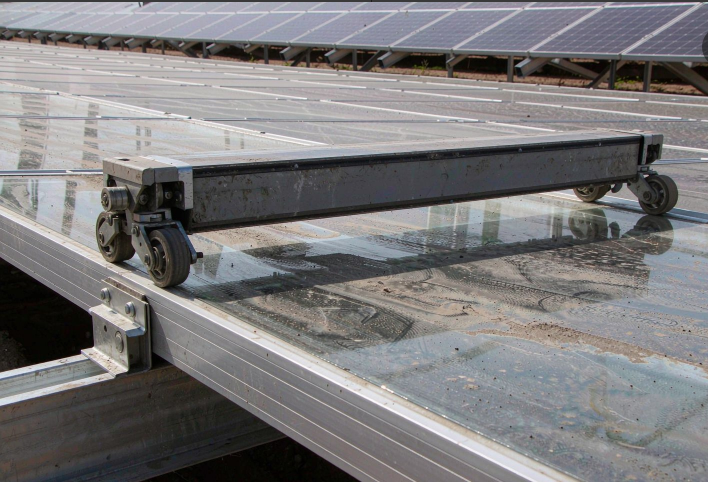
传感器安装在机器人车体中部控制系统附近的刚性底盘上,靠近旋转中心;机器人整机骑跨在光伏组件玻璃面上,行走轮直接沿组件阵列方向行走,毛刷辊贴面旋转清扫,自带光伏板供电。工作环境为户外光伏电站,组件玻璃面材质光滑、表面覆尘不均易打滑,夏季组件表面高温、阳光直射,并有清扫喷淋用水。针对行走振动与轮面微滑,机器人行驶速度低、无强烈冲击,与 HWT101CT 适用于慢速静态或动态测量的产品定位一致;测量数据经模组内部卡尔曼动态滤波处理,抑制噪声。
安装方式:
采用水平安装,传感器底面与车体底盘平行贴合,Z 轴垂直于车体平面;按产品安装手册标准部署。
连接方式:
通过UART(TTL)串口接入机器人主控 MCU;供电9~36V DC,默认 12V;通讯波特率9600bps(默认);数据回传速率默认 10Hz,卡滞检测阶段上调至更高回传速率(输出速率 0.2~1000Hz。线序为红色 VCC(9~36V 电源正极)、黄色 TX、绿色 RX、黑色 GND(接口定义见产品规格书)。
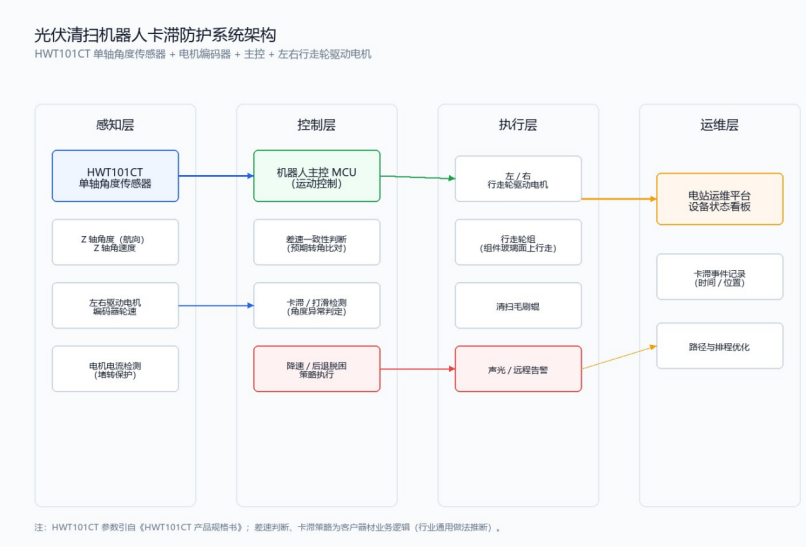
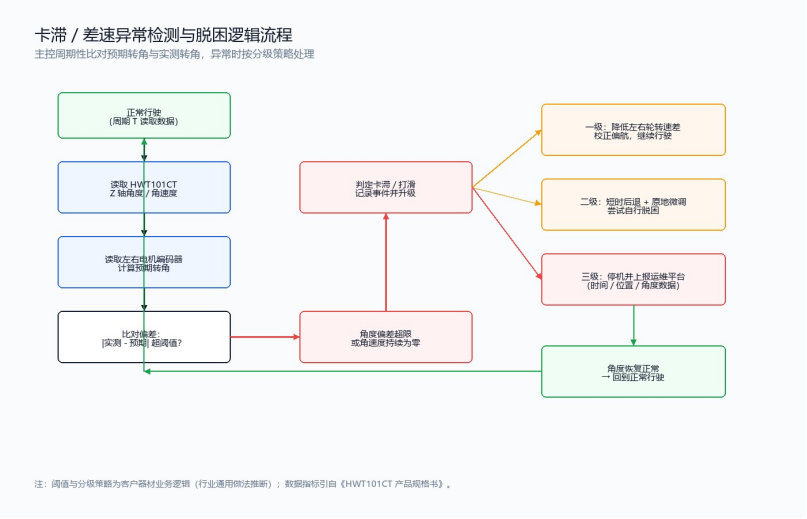
采集的Z 轴角度 / 角速度 / 加速度数据被用于机器人主控的方位角纠偏与卡滞防护逻辑:HWT101CT 实时解算车体方位角,主控将实测方位角与预设方位角比较生成纠偏指令、调整左右行走轮移动;同时以左右编码器轮速差积分得到“预期转角”,以 HWT101CT 输出作为“实测转角”,周期性比对两者偏差——偏差超限判定为单侧打滑或电机转速差异常,角度与角速度持续无变化而电机仍在出力则判定为卡滞,进而触发分级脱困策略。
2.3 使用情况
客户在机器人主控中部署了基于 HWT101CT 的方位角纠偏与分级脱困策略:行驶中主控以 10Hz 以上速率读取方位角与角速度,与预设方位角比较生成纠偏指令,调整左右行走轮转速消除偏航;纠偏无效(偏差持续超限)判定为打滑或卡滞,先降速校正,仍异常则短时后退加原地微调尝试脱困,连续失败则停机并上报运维平台(时间、位置与角度数据),由运维人员远程处置。
精度表现:
HWT101CT Z 轴静态精度 0.05°、动态 0.1°,角度分辨率 0.0055°,陀螺仪角速度分辨率 0.000055 (°/s)/LSB,可稳定分辨机器人缓慢偏航与微小的异常转动;在客户电站实测中,左右电机转速差引起的持续偏航能在偏移扩大前被检出并校正。
稳定性:
Z 轴几乎无漂移,配合内置备份电池掉电保存测量数据,长时间户外作业角度基准稳定;工作温度 -40℃~85℃、IP67 级防护,适应电站夏季高温、沙尘与清洁用水喷淋环境。
三、维特智能方案特点
本节基于 HWT101CT 产品规格书生成,参数均有来源支撑。
1、高精度 Z 轴测角,不依赖地面附着:陀螺仪积分 + 卡尔曼动态滤波解算,Z 轴静态精度 0.05°、动态 0.1°,分辨率 0.0055°,Z 轴几乎无漂移;轮子打滑、悬空时实测转角依然可信,弥补编码器推算的盲区,是差速一致性判断的可靠基准。
2、串口直出、高回传速率,便于实时防护:TTL / 232 / 485 串口可选(4800~230400bps),输出角度与角速度,回传速率 0.2~1000Hz 可调(TTL / 232),满足卡滞检测的实时性要求;内置备份电池掉电保存数据,主控重启后角度基准不丢失。
3、户外工况适配性好:供电 9~36V 宽压(内部自带电压稳定电路),工作电流最低 5.7mA(485);工作温度 -40℃~85℃、存储温度 -40℃~100℃、IP67 级防护,适应光伏电站高温、沙尘与喷淋清扫环境。
四、结语
维特智能 HWT101CT 高精度单轴角度传感器在光伏清扫机器人场景的成功落地,验证了“高精度 Z 轴测角 + 差速一致性校验”为自主行走装备提供打滑与卡滞防护的实用价值。我们用可靠的传感产品与技术,让自主作业设备跑得更稳、停得更少。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献7条内容

所有评论(0)