【玩转VLA具身智能机械臂】(六):MuJoCo 与 Pinocchio 双引擎——从底层动力学对表到末端画圆
前言
- 最近 VLA(Vision-Language-Action,视觉-语言-动作)具身智能发展迅速,从谷歌的
RT-2、OpenVLA到π0,大模型开始直接输出机器人动作,而这一切的物理载体正是机械臂 - 回顾往期内容,我们已经从传统机械臂完成了基础入门,学习了 MoveIt2 作为底层运动框架,结合 Gazebo 仿真实现了传统点云 PCA 加 OBB 的夹取方法,同时也部署了基于深度学习的 GraspNet,至此我们已经具备了相对基础的机械臂学习经验
- 作为正式开始 VLA 学习的前置,今天这一期我们来讲讲传统机械臂的收尾:底层运控控制库 Pinocchio 与全新的仿真器 MuJoCo,最终实现使用 Pinocchio 在 MuJoCo 里对 Panda Franka 机械臂做底层操控画圆
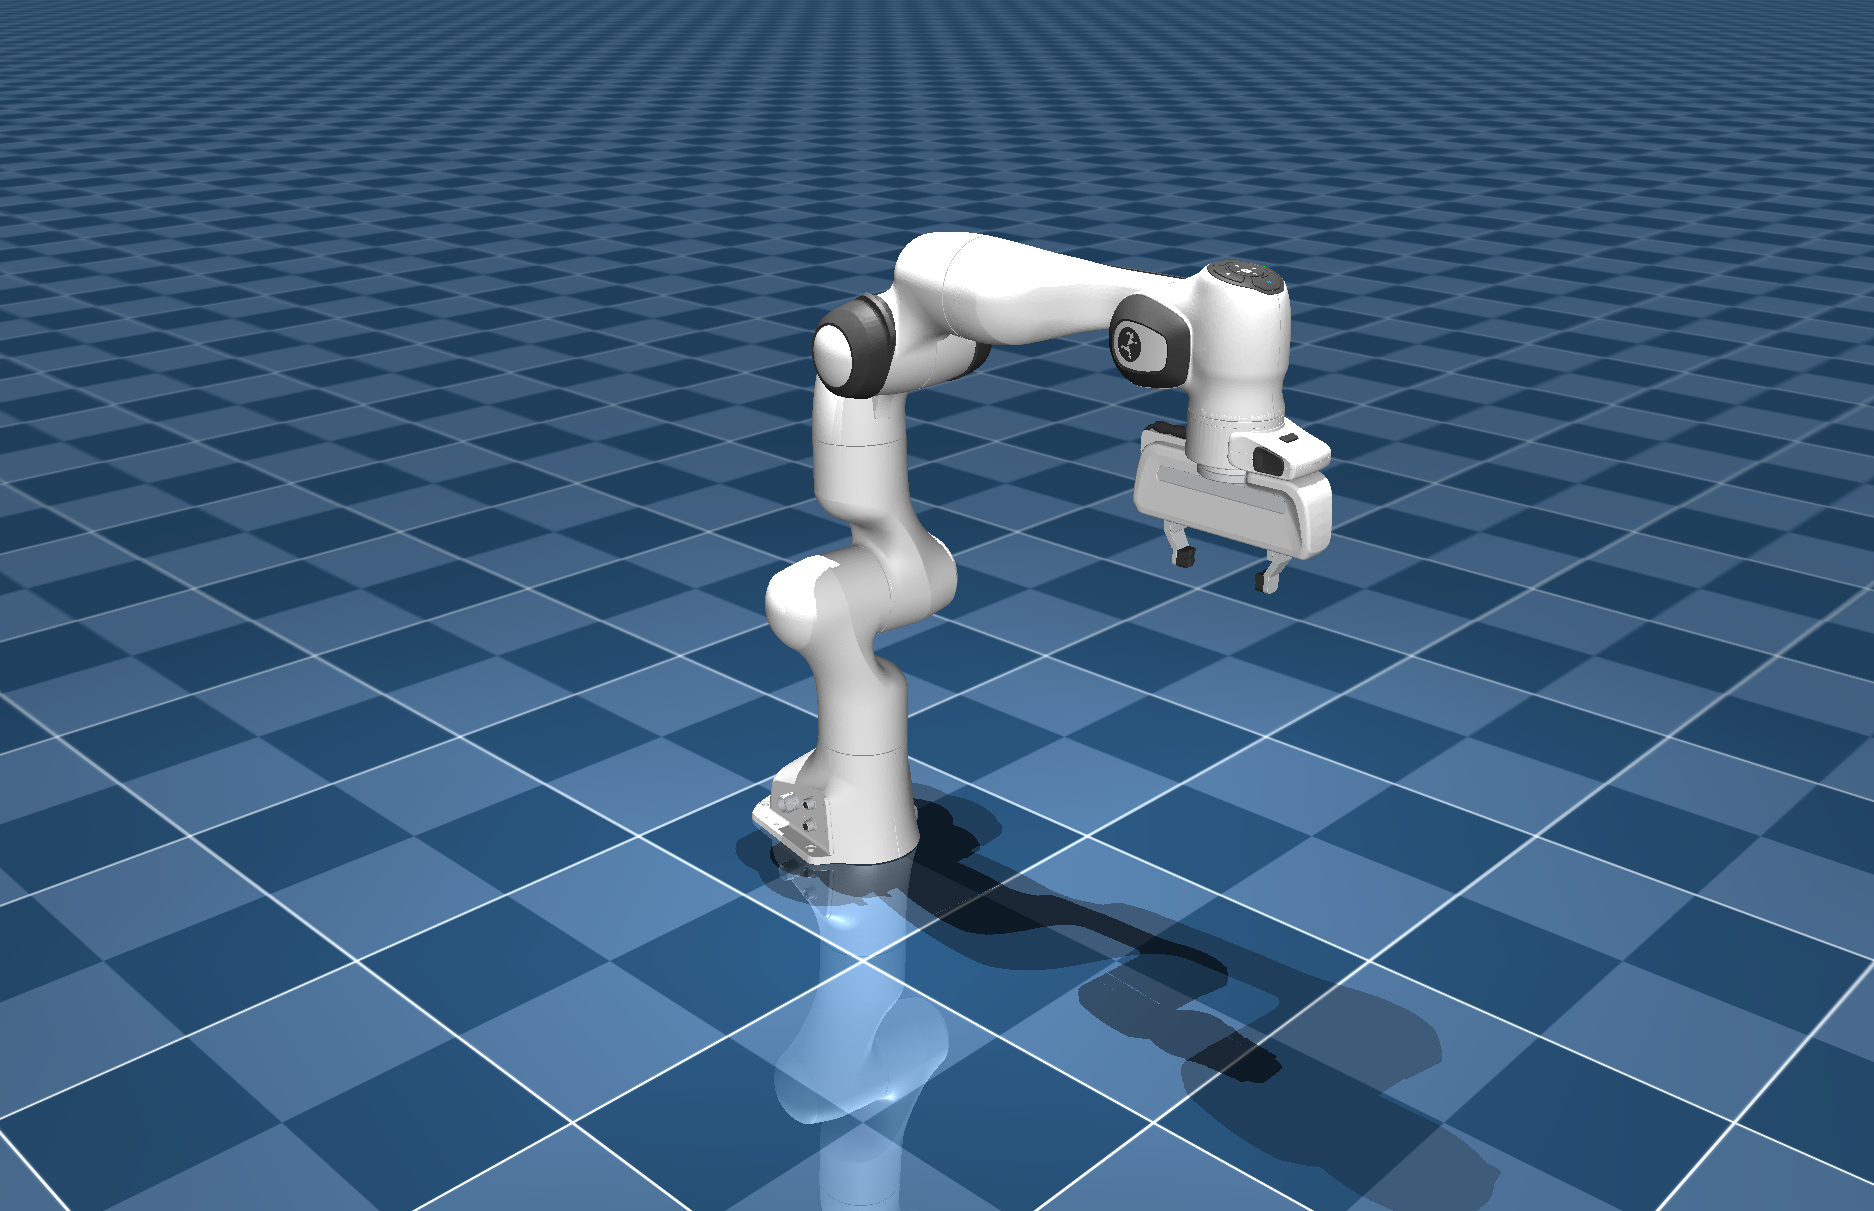
观前提示:本文调用的 Pinocchio 库,核心是机械臂底层的数学原理与驱动,大部分概念都是应用数学和正逆运动学求解,公式难免枯燥难懂(特别是第三章)。对于 VLA,我们并不会涉及这么底层的数学计算与理解,所以如果看起来不舒服的朋友们,可以选择性观看第三章
文章目录
1 Mujoco
1-1 介绍
-
MuJoCo 的全称是 Multi-Joint dynamics with Contact,含义是"带接触的多关节动力学"
-
它最初由 Emo Todorov 等人开发,2021 年随 DeepMind 开源,目前由 Google DeepMind 持续维护,仓库地址是 https://github.com/google-deepmind/mujoco
-
它要解决的核心问题只有一个:把机器人与环境之间的接触、摩擦、约束,统一成一套能快速求解的数学形式
- 传统物理引擎(ODE、Bullet 这一类)在接触上采用启发式冲量求解,参数不当会引起抖动,接触点增多时求解结果还会互相冲突
- MuJoCo 把接触力写成带约束的凸优化问题,每步求解一次,所得接触力天然满足互补条件,稳定性明显优于冲量法
- 另一项优势是动力学精度:它内部用广义坐标(关节角)描述系统,而非"笛卡尔坐标加约束"。因此同一个模型在 MuJoCo 中算出的动力学,与本期使用的 Pinocchio 以及刚体动力学教科书的公式一致
-
本系列使用的版本是 3.13.0,Python 与 C++ 共用同一个库
-
需要说明的是,MuJoCo 引擎用 C 编写,对外同时提供 C 接口与 Python 接口。以往使用 MuJoCo 时调 Python 接口即可;本文需要与 C++ 的 Pinocchio 对接,因此走 C 接口
- 这两套接口指向同一个
libmujoco.so,Python 绑定只是其上的一层封装。这一点可以直接验证:该.so导出约 700 个mj*形式的 C 符号,C++ 修饰符号仅十余个;头文件也全部是 C 源码,靠extern "C"供 C++ 直接include
- 这两套接口指向同一个
说人话:MuJoCo 是一个专门为机器人做的物理引擎。它的接触算得又稳又快,而且动力学公式跟正经的刚体动力学教科书是一套,所以在仿真里调好的控制器,搬到真机上不会完全失效。
1-2 Mujoco 的应用价值与优势
- 它的能力范围见下表:
| 能力 | 说明 |
|---|---|
| 刚体动力学仿真 | 关节、连杆、闭环、软约束,一份 MJCF 描述 |
| 接触与摩擦 | 凸优化求解,用 solref / solimp 调软硬 |
| 传感器仿真 | 关节、力/力矩、IMU、触摸,以及相机(自带渲染器) |
| 执行器建模 | 位置、速度、力矩、肌肉、通用,五类都支持 |
| 可视化与离屏渲染 | 自带 OpenGL 渲染器,可以开窗,也可以离屏出图 |
- 选择它的理由,在于与 Gazebo、PyBullet 的对比:
| 维度 | MuJoCo | Gazebo | PyBullet |
|---|---|---|---|
| 接触求解 | 凸优化,稳定 | 冲量法,参数敏感 | 冲量法 |
| 单步开销 | 小 | 大,要起一整套 ROS 节点 | 中等 |
| 模型描述 | MJCF | SDF / URDF | URDF / MJCF |
| 学习类生态 | 事实标准 | 弱 | 中等 |
| 典型用途 | 强化学习、模仿学习、控制研究 | 整机联调、系统集成 | 快速原型 |
-
对本系列而言,选择它有两项具体理由:
- 第一,前五期一直在 Gazebo 中做 MoveIt2。Gazebo 强在整机联调,但每次启动需要拉起十几个 ROS 节点,采集一条演示轨迹的开销过大;而 VLA 训练需要几百上千条轨迹,仿真器必须能连续运行几万步
- 第二,它能与 Pinocchio 读取同一份模型文件。这是本期方案成立的前提,3-2 节将展开
-
生态中还有两个容易混淆的项目:
- MuJoCo MJX 与 MuJoCo Warp:两者是 MuJoCo 物理引擎的 GPU 重写版,分别基于 JAX 与 NVIDIA Warp;它们是独立项目,而非同一引擎的编译选项
- MuJoCo Playground(https://github.com/google-deepmind/mujoco_playground):建立在 MJX 与 Warp 之上的 GPU 加速环境集,任务覆盖经典控制、四足与双足运动,以及包括
PandaPickCube在内的操作任务,并提供批量渲染器以支持视觉输入 - 其定位是成千上万个环境并行运行强化学习,与本期要做的模仿学习路径不同。本期不使用,此处一并说明
-
后续 VLA 学习所用的 ACT、SmolVLA 这类模型,需要"相机图像加关节状态"配对的演示数据。
- MuJoCo 两者都提供:状态是
mjData中的数组,图像由其自带渲染器输出。这是本期先搭建环境的直接动机
- MuJoCo 两者都提供:状态是
1-3 安装
MuJoCo的安装过程简单
# 1. 先写一个约束文件,把 numpy 钉死在 1.26.4

printf 'numpy==1.26.4\n' > /tmp/mj_constraints.txt

# 2. 装 MuJoCo,用 -c 指定约束文件

pip3 install --user -c /tmp/mj_constraints.txt mujoco==3.13.0

# 3. 验证版本

python3 -c "import mujoco, numpy; print(mujoco.__version__, numpy.__version__)"
# 期望输出:3.13.0 1.26.4
1-4 Mujoco 初次运行
1-4-1 默认打开
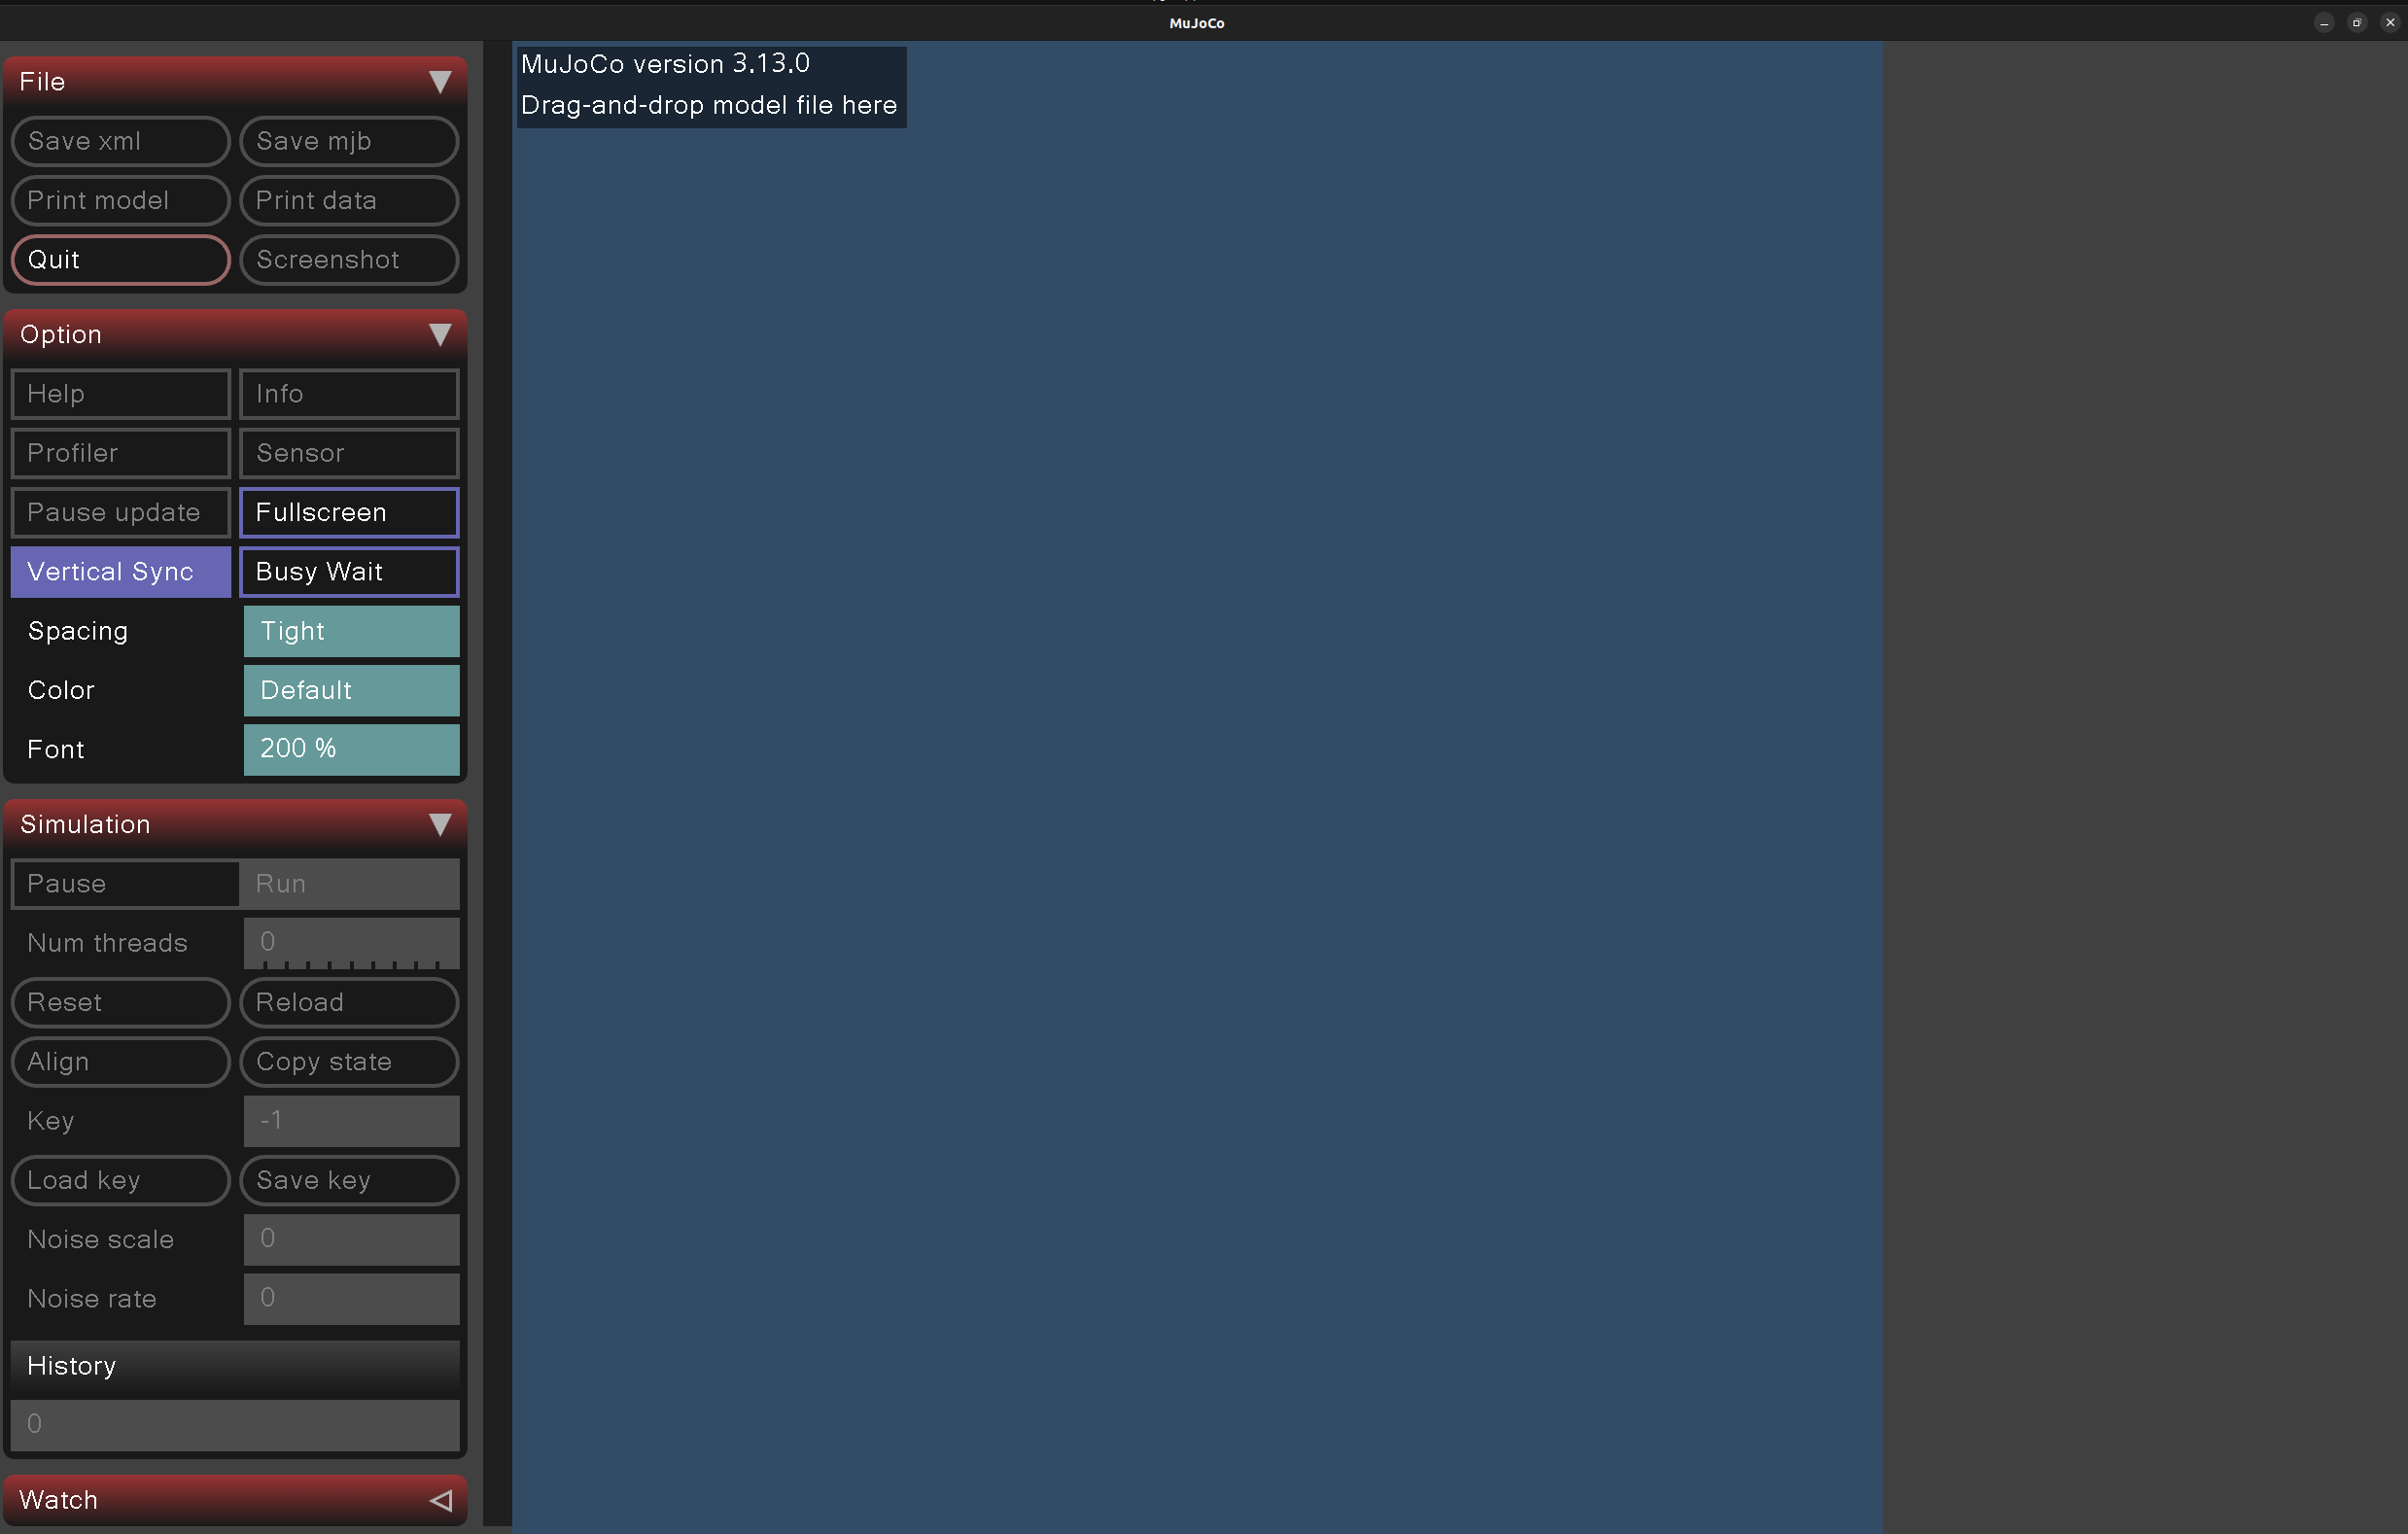
MuJoCo的查看器不自带场景,默认打开的是空会话:没有模型、地面与光源,屏幕呈纯色,无法分辨任何内容
python3 -m mujoco.viewer
1-4-2 空白场景
- 这一点与
Gazebo不同:Gazebo启动即带一个empty world,模型拖入即可使用;MuJoCo的查看器只是一个查看模型的窗口,场景需要由我们提供 - 因此第一次运行时,我们先临时写一个最小场景
empty-scene.xml:一块带网格的地面、一盏平行光、一张天空盒,作用相当于Gazebo的empty world
<mujoco model="empty-scene">
  <visual>
    <headlight diffuse="0.6 0.6 0.6" ambient="0.3 0.3 0.3" specular="0 0 0"/>
    <rgba haze="0.15 0.25 0.35 1"/>
    <global azimuth="120" elevation="-20"/>
  </visual>

  <asset>
    <texture type="skybox" builtin="gradient" rgb1="0.3 0.5 0.7" rgb2="0 0 0"
             width="512" height="3072"/>
    <texture type="2d" name="groundplane" builtin="checker" mark="edge"
             rgb1="0.2 0.3 0.4" rgb2="0.1 0.2 0.3"
             markrgb="0.8 0.8 0.8" width="300" height="300"/>
    <material name="groundplane" texture="groundplane" texuniform="true"
              texrepeat="5 5" reflectance="0.2"/>
  </asset>

  <worldbody>
    <light pos="0 0 1.5" dir="0 0 -1" directional="true"/>
    <geom name="floor" size="0 0 0.05" type="plane" material="groundplane"/>
  </worldbody>
</mujoco>
- 文件很短,但后面反复用到的三块结构都已包含其中,1-5 节将逐个说明:
<visual>控制渲染风格,<global>中的azimuth与elevation决定查看器初始的观察角度<asset>管理贴图,地面上那层网格来自builtin="checker"的棋盘贴图,白色网格线由markrgb给出<worldbody>是世界的根节点,<light>为光源,type="plane"的那个<geom>即地面
- 随后将文件路径传给查看器:
python3 -m mujoco.viewer --mjcf="empty-scene.xml"
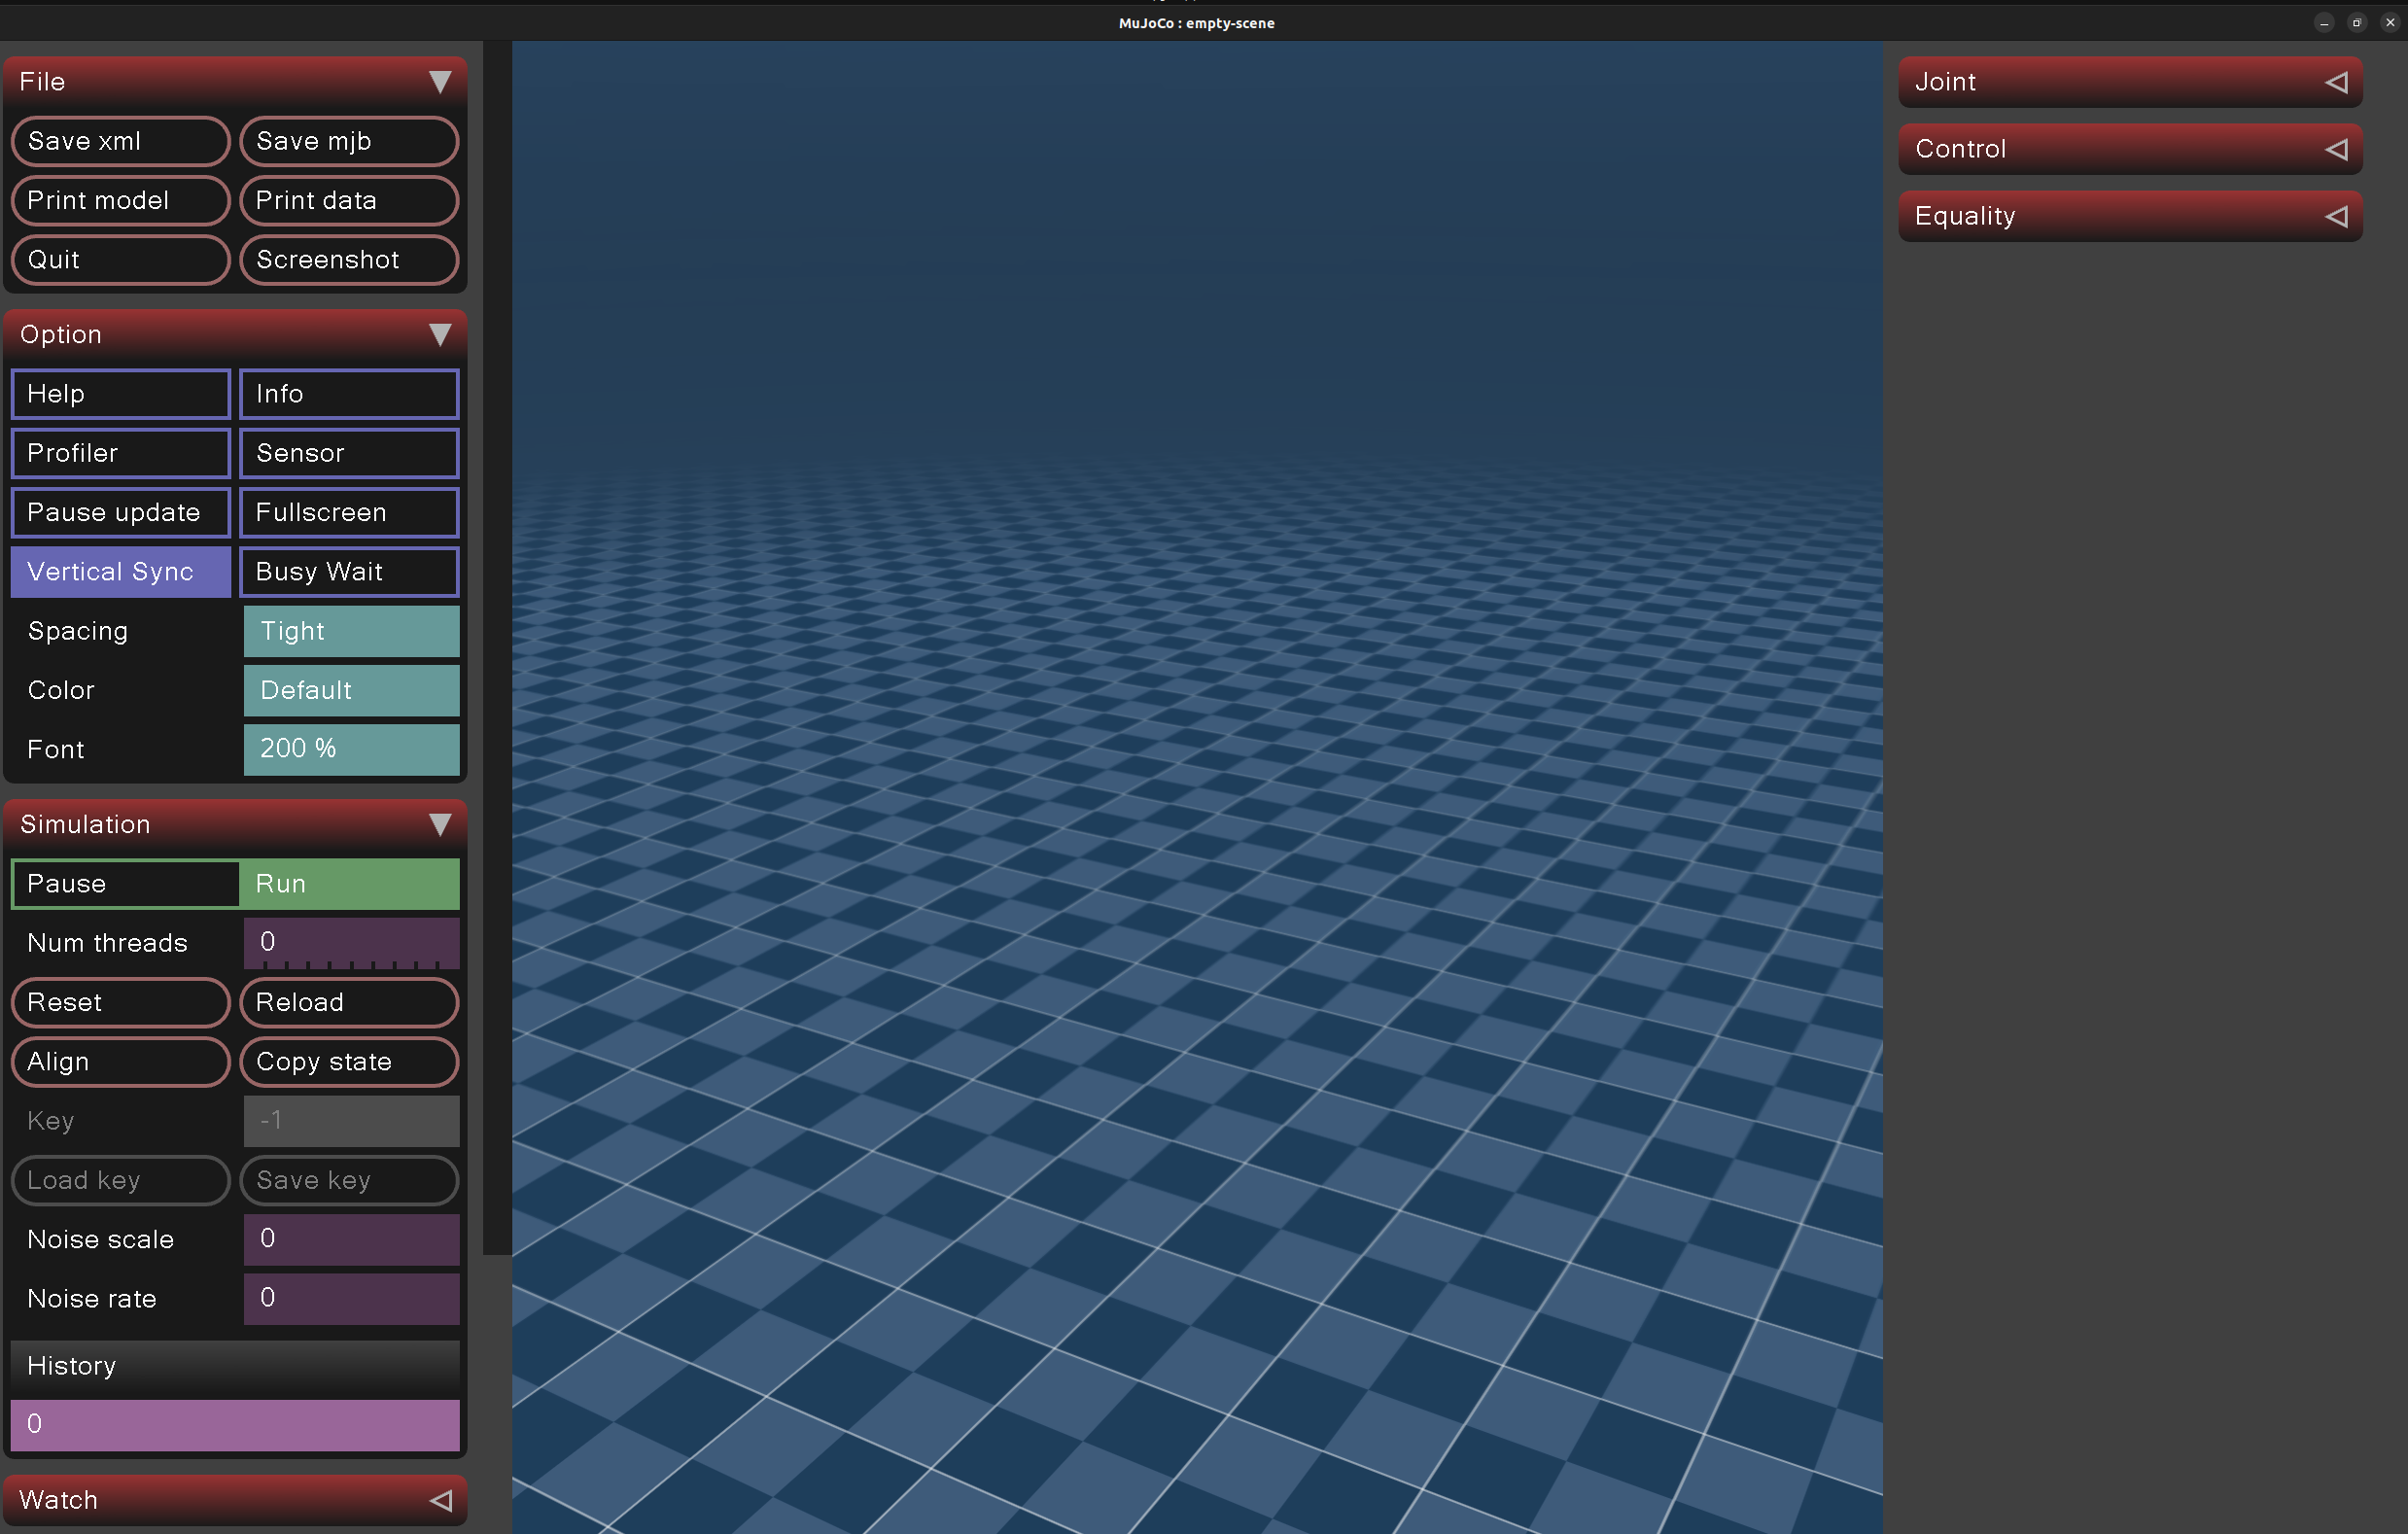
- 操作依旧是滚轮、鼠标左键和右键(这不废话吗?!!)
1-4-3 面板
- 查看器的界面分为三栏:
- 左边是仿真控制,管理仿真的运行与显示
- 中间是渲染视图,也就是 3D 画面本身
- 右边是模型面板,按模型中实际存在的元素自动生成。空场景没有关节、执行器与约束,因此该栏为空
- 左边这一栏从上到下依次是:
File:存取模型与状态、打印模型和数据、截图、退出Option:查看器自身的设置,辅助窗口开关、暂停刷新、全屏、垂直同步,以及界面间距与字体Simulation:仿真的启停与状态管理,Pause/Run、Reset、Reload、关键帧存取、噪声、历史记录Watch:监视mjData中某个数组的指定下标,并实时显示其值Physics:物理引擎参数,包括求解器选择、Timestep、Iterations等算法参数,以及按项禁用的Disable FlagsRendering:渲染选项,选相机、标签与坐标架,以及各类模型元素的可视化开关Visualization:画面本身的参数,头灯、自由相机的视场角与初始观察角度、阴影强度Group enable:按 group 批量控制显隐,Geom、Site、Joint各六组Logging:日志输出到Console还是File,以及要记录哪些计时信息
- 右侧一栏从上到下依次是:
Joint:模型里每个关节的当前值Control:每个执行器的ctrl输入Equality:模型里定义的等式约束
1-5 MuJoCo 的核心概念
- 前两节完成了安装与初次运行,这一节说明 MuJoCo 的数据模型。第三章的 C++ 代码有相当一部分在读写下面这些结构体与数组,概念不清楚会直接影响下标映射的编写
1-5-1 两个核心结构体
- MuJoCo 的C-API 围绕两个结构体组织:
mjModel与mjData
mjModel | mjData | |
|---|---|---|
| 内容 | 机器人结构、惯量、执行器、传感器等静态信息 | 当前仿真状态 |
| 何时确定 | mj_loadXML / from_xml_string 编译时定死 | 由 mj_step 每步更新 |
| 能否修改 | 建好之后原则上不再改(改了要 mj_forward 重建派生量) | 每步都在变 |
| 生命周期 | 一份,可被多个 mjData 共享 | 每个线程、每个并行环境一份 |
说人话:
mjModel描述机器人本身,mjData记录它当前的状态。因此并行运行 1000 个环境时,模型只需构建一次,数据需要 1000 份。
1-5-2 常用数组与 nq / nv / nu
mjData中最常用的几个数组:
| 字段 | 长度 | 含义 |
|---|---|---|
qpos | nq(广义坐标个数) | 广义坐标(位置) |
qvel | nv(自由度个数) | 广义速度(自由度速度) |
qacc | nv | 广义加速度 |
ctrl | nu(执行器个数) | 执行器控制输入 |
qfrc_bias | nv | 偏置力,等于 C ( q , q ˙ ) q ˙ + g ( q ) C(q,\dot q)\dot q + g(q) C(q,q˙)q˙+g(q) |
xpos / xmat | 3*nbody / 9*nbody(nbody 是 body 个数) | 各 body 在世界系下的位置与旋转矩阵 |
sensordata | nsensordata(传感器数据个数) | 传感器读数 |
-
这几个长度都是
mjModel的字段,命名规则全库统一:n加上数组名的首字母,nbody、ngeom、njnt同理 -
数组长度直接读
mj_model->nq即可,不要写死——长度随模型变化,硬编码会出错 -
需要特别说明的是,
qpos的长度是nq,而qvel的长度是nv,两者并不总是相等- 原因是广义坐标数与自由度数不是同一个概念
- 最典型的是自由关节(
<freejoint/>):一个可在空间中自由运动的物体,nq = 7而nv = 6。它的位置用位置加四元数表示,3 个平移加 4 个四元数分量共 7 个;而自由度只有 3 个平移与 3 个转动,共 6 个- 球关节同理,
qpos占 4 个(四元数),qvel只占 3 个(角速度) - 铰链关节不存在这一问题:它的
qpos与qvel都只占一个数。本期使用的 Panda 七个臂关节全部是铰链,因此nq = nv = 9
- 球关节同理,
- 代码中不能假设
nq == nv。这是后文建立映射表时分别维护qidx与vidx两套下标的原因
1-5-3 其余核心概念与 MJCF
- 除这两个结构体外,还需了解以下概念:
| 概念 | 是什么 | 在 MJCF 里的写法 |
|---|---|---|
| body | 连杆,有质量和惯量,构成一棵树 | <body> |
| joint | 关节,定义父子 body 之间怎么相对运动 | <joint> |
| geom | 几何体,负责碰撞和显示 | <geom> |
| site | 标记点,只用于定位,不参与碰撞 | <site> |
| actuator | 执行器,把 ctrl 变成力或力矩 | <actuator> 下的子标签 |
| sensor | 传感器,把状态变成 sensordata | <sensor> |
| tendon | 腱,把多个关节耦合起来(夹爪常用) | <tendon> |
- MJCF 是描述上述内容的 XML 格式,表达能力强于 URDF:支持
<default>类继承与<equality>约束,也可直接在 XML 中定义关键帧与传感器 - 一个典型的 MJCF 结构如下,这也是后文使用的 Panda 模型骨架:
<mujoco model="panda">
  <compiler angle="radian" meshdir="assets"/>

  <default>
    <default class="panda">
      <joint armature="0.1" damping="1" axis="0 0 1" range="-2.8973 2.8973"/>
      <general dyntype="none" biastype="affine"
               ctrlrange="-2.8973 2.8973" forcerange="-87 87"/>
    </default>
  </default>

  <worldbody>
    <body name="link0" childclass="panda">
      <body name="link1" pos="0 0 0.333">
        <joint name="joint1"/>
        <geom type="mesh" mesh="link1"/>
        <body name="link2" quat="1 -1 0 0">
          <joint name="joint2" range="-1.7628 1.7628"/>
          <!-- 中间省略 link3 到 link6 -->
        </body>
      </body>
    </body>
  </worldbody>

  <actuator>
    <general class="panda" name="actuator1" joint="joint1"
             gainprm="4500" biasprm="0 -4500 -450"/>
    <!-- actuator2 到 actuator7 同理 -->
    <general class="panda" name="actuator8" tendon="split"
             forcerange="-100 100" ctrlrange="0 255"/>
  </actuator>

  <keyframe>
    <key name="home" qpos="0 -0.569 0 -2.810 0 3.037 0 0.04 0.04"/>
  </keyframe>
</mujoco>
- 其中三处需要留意,它们在后文都会变成实际问题:
<default class="panda">中的armature="0.1" damping="1"是被动参数。它们不出现在刚体动力学方程 M q ¨ + C q ˙ + g = τ M\ddot q + C\dot q + g = \tau Mq¨+Cq˙+g=τ 中,但在 MuJoCo 仿真中始终生效。Pinocchio 的rnea()不含这两项,3-8 节将专门处理<keyframe name="home">提供一组预设位形。所有模式均以它为初始状态,以保证每次运行的结果可比- 执行器写的是
<general>,属于通用执行器,具体行为由gainprm与biasprm决定。Panda 在此配置出的是位置伺服而非力矩型,1-6 节将说明如何改为力矩型
1-5-4 模型从哪来:MuJoCo Menagerie
- 上面那份骨架并非手写,而是取自 MuJoCo Menagerie(https://github.com/google-deepmind/mujoco_menagerie)。这是 DeepMind 官方维护的模型集,收录约 60 个模型,覆盖人形、四足、双臂、机械臂、夹爪、无人机等类别
- 每个模型一个目录,统一采用 MJCF 格式:
<model>.xml描述运动学树,scene.xml再加入地面与光照,assets/存放 STL 或 OBJ 网格
- 每个模型一个目录,统一采用 MJCF 格式:
- menagerie 全量约几 GB,而本期只需要 Panda 一个目录,因此采用稀疏克隆,只取
franka_emika_panda,体积仅几 MB。仓库本身保留,后续 VLA 换用其他机器人时执行一次sparse-checkout add即可
git clone --depth 1 --filter=blob:none --sparse \
    https://github.com/google-deepmind/mujoco_menagerie.git
cd mujoco_menagerie
git sparse-checkout set franka_emika_panda

# 这个目录后面要反复用,先存进变量

export PANDA_DIR="$PWD/franka_emika_panda"
ls "$PANDA_DIR"
# assets  panda.xml  scene.xml  panda.png  README.md

# 另有 hand.xml、panda_nohand.xml,以及一批 mjx_ 开头的文件(给 MJX 用的)

# 本期的主角只有两个:panda.xml 和 scene.xml
- 记下这个
PANDA_DIR,它是后面 C++ 侧的锚点:第三章中 MuJoCo 与 Pinocchio 都靠它定位模型文件 - 需要注意,它是
export出的环境变量,只对当前终端会话有效。关闭终端、另开窗口或更换工作区后,它都可能失效;而查看器遇到无法打开的路径不会报错,只会退回空场景。该问题在下一节还会出现
1-5-5 两份 XML 的分工与加载验证
-
menagerie 为每个模型提供两份 XML,这一分工在后文会反复出现:
panda.xml,即 1-5-3 节给出的那一份:只含机器人本体,包括连杆、关节、执行器与网格引用,不含地面、光照与天空盒scene.xml:场景文件。其内容很少,首行即<include file="panda.xml"/>引入整个机器人,再补充<visual>的全局光照参数、一盏平行光,以及一块棋盘格纹理的地面
-
scene.xml篇幅很短,下面完整给出全文,不作省略。这 21 行即本项目实际使用的版本:
<mujoco model="panda scene">
  <include file="panda.xml"/>

  <visual>
    <headlight diffuse="0.6 0.6 0.6" ambient="0.3 0.3 0.3" specular="0 0 0"/>
    <rgba haze="0.15 0.25 0.35 1"/>
    <global azimuth="120" elevation="-20"/>
  </visual>

  <asset>
    <texture type="skybox" builtin="gradient" rgb1="0.3 0.5 0.7" rgb2="0 0 0" width="512" height="3072"/>
    <texture type="2d" name="groundplane" builtin="checker" mark="edge" rgb1="0.2 0.3 0.4" rgb2="0.1 0.2 0.3"
      markrgb="0.8 0.8 0.8" width="300" height="300"/>
    <material name="groundplane" texture="groundplane" texuniform="true" texrepeat="5 5" reflectance="0.2"/>
  </asset>

  <worldbody>
    <light pos="0 0 1.5" dir="0 0 -1" directional="true"/>
    <geom name="floor" size="0 0 0.05" type="plane" material="groundplane"/>
  </worldbody>
</mujoco>
-
对照 1-4 节的
empty-scene.xml可以发现,两者的<visual>、<asset>、<worldbody>三块几乎完全一致,scene.xml多出的只有首行<include file="panda.xml"/>。即1-4 节的空场景就是官方场景去掉机械臂的结果 -
逐行来看:
<include file="panda.xml"/>引入机器人。此处有一项硬约束:scene.xml必须与panda.xml位于同一目录,否则 include 无法定位<visual>的三行控制渲染表现:头灯亮度、雾的颜色,以及默认相机的方位角与俯仰角<asset>定义两张纹理。skybox是背景的渐变天空;groundplane是画面中的网格地板,builtin="checker"生成棋盘格,markrgb="0.8 0.8 0.8"指定格线颜色,texrepeat="5 5"使其平铺五遍<worldbody>中是一盏平行光,以及一块使用groundplane材质的planegeom。地面、光照、天空全部集中在这几行,panda.xml中一项都没有
-
这一分工是刻意的,两个引擎各取所需:
- MuJoCo 使用
scene.xml。注意只加载panda.xml不会报错,模型也能正常显示,但画面中只有一台悬空的机械臂,难以判断它是否在运动。这类"能运行但结果不对"的问题,比直接报错更难排查 - Pinocchio 使用
panda.xml。Pinocchio 只需要运动学树与惯量,地面与光照对它没有意义。3-2 节建立映射时,两个引擎正是按这一分工各读一份,这也是本期方案不会出现"两份描述对不齐"的根本原因
- MuJoCo 使用
说人话:
panda.xml描述机器人本身,scene.xml在此基础上加入地面与光照。仿真显示应加载后者。
- 下面把它加载进查看器验证:
python3 -m mujoco.viewer --mjcf="$PANDA_DIR/scene.xml"
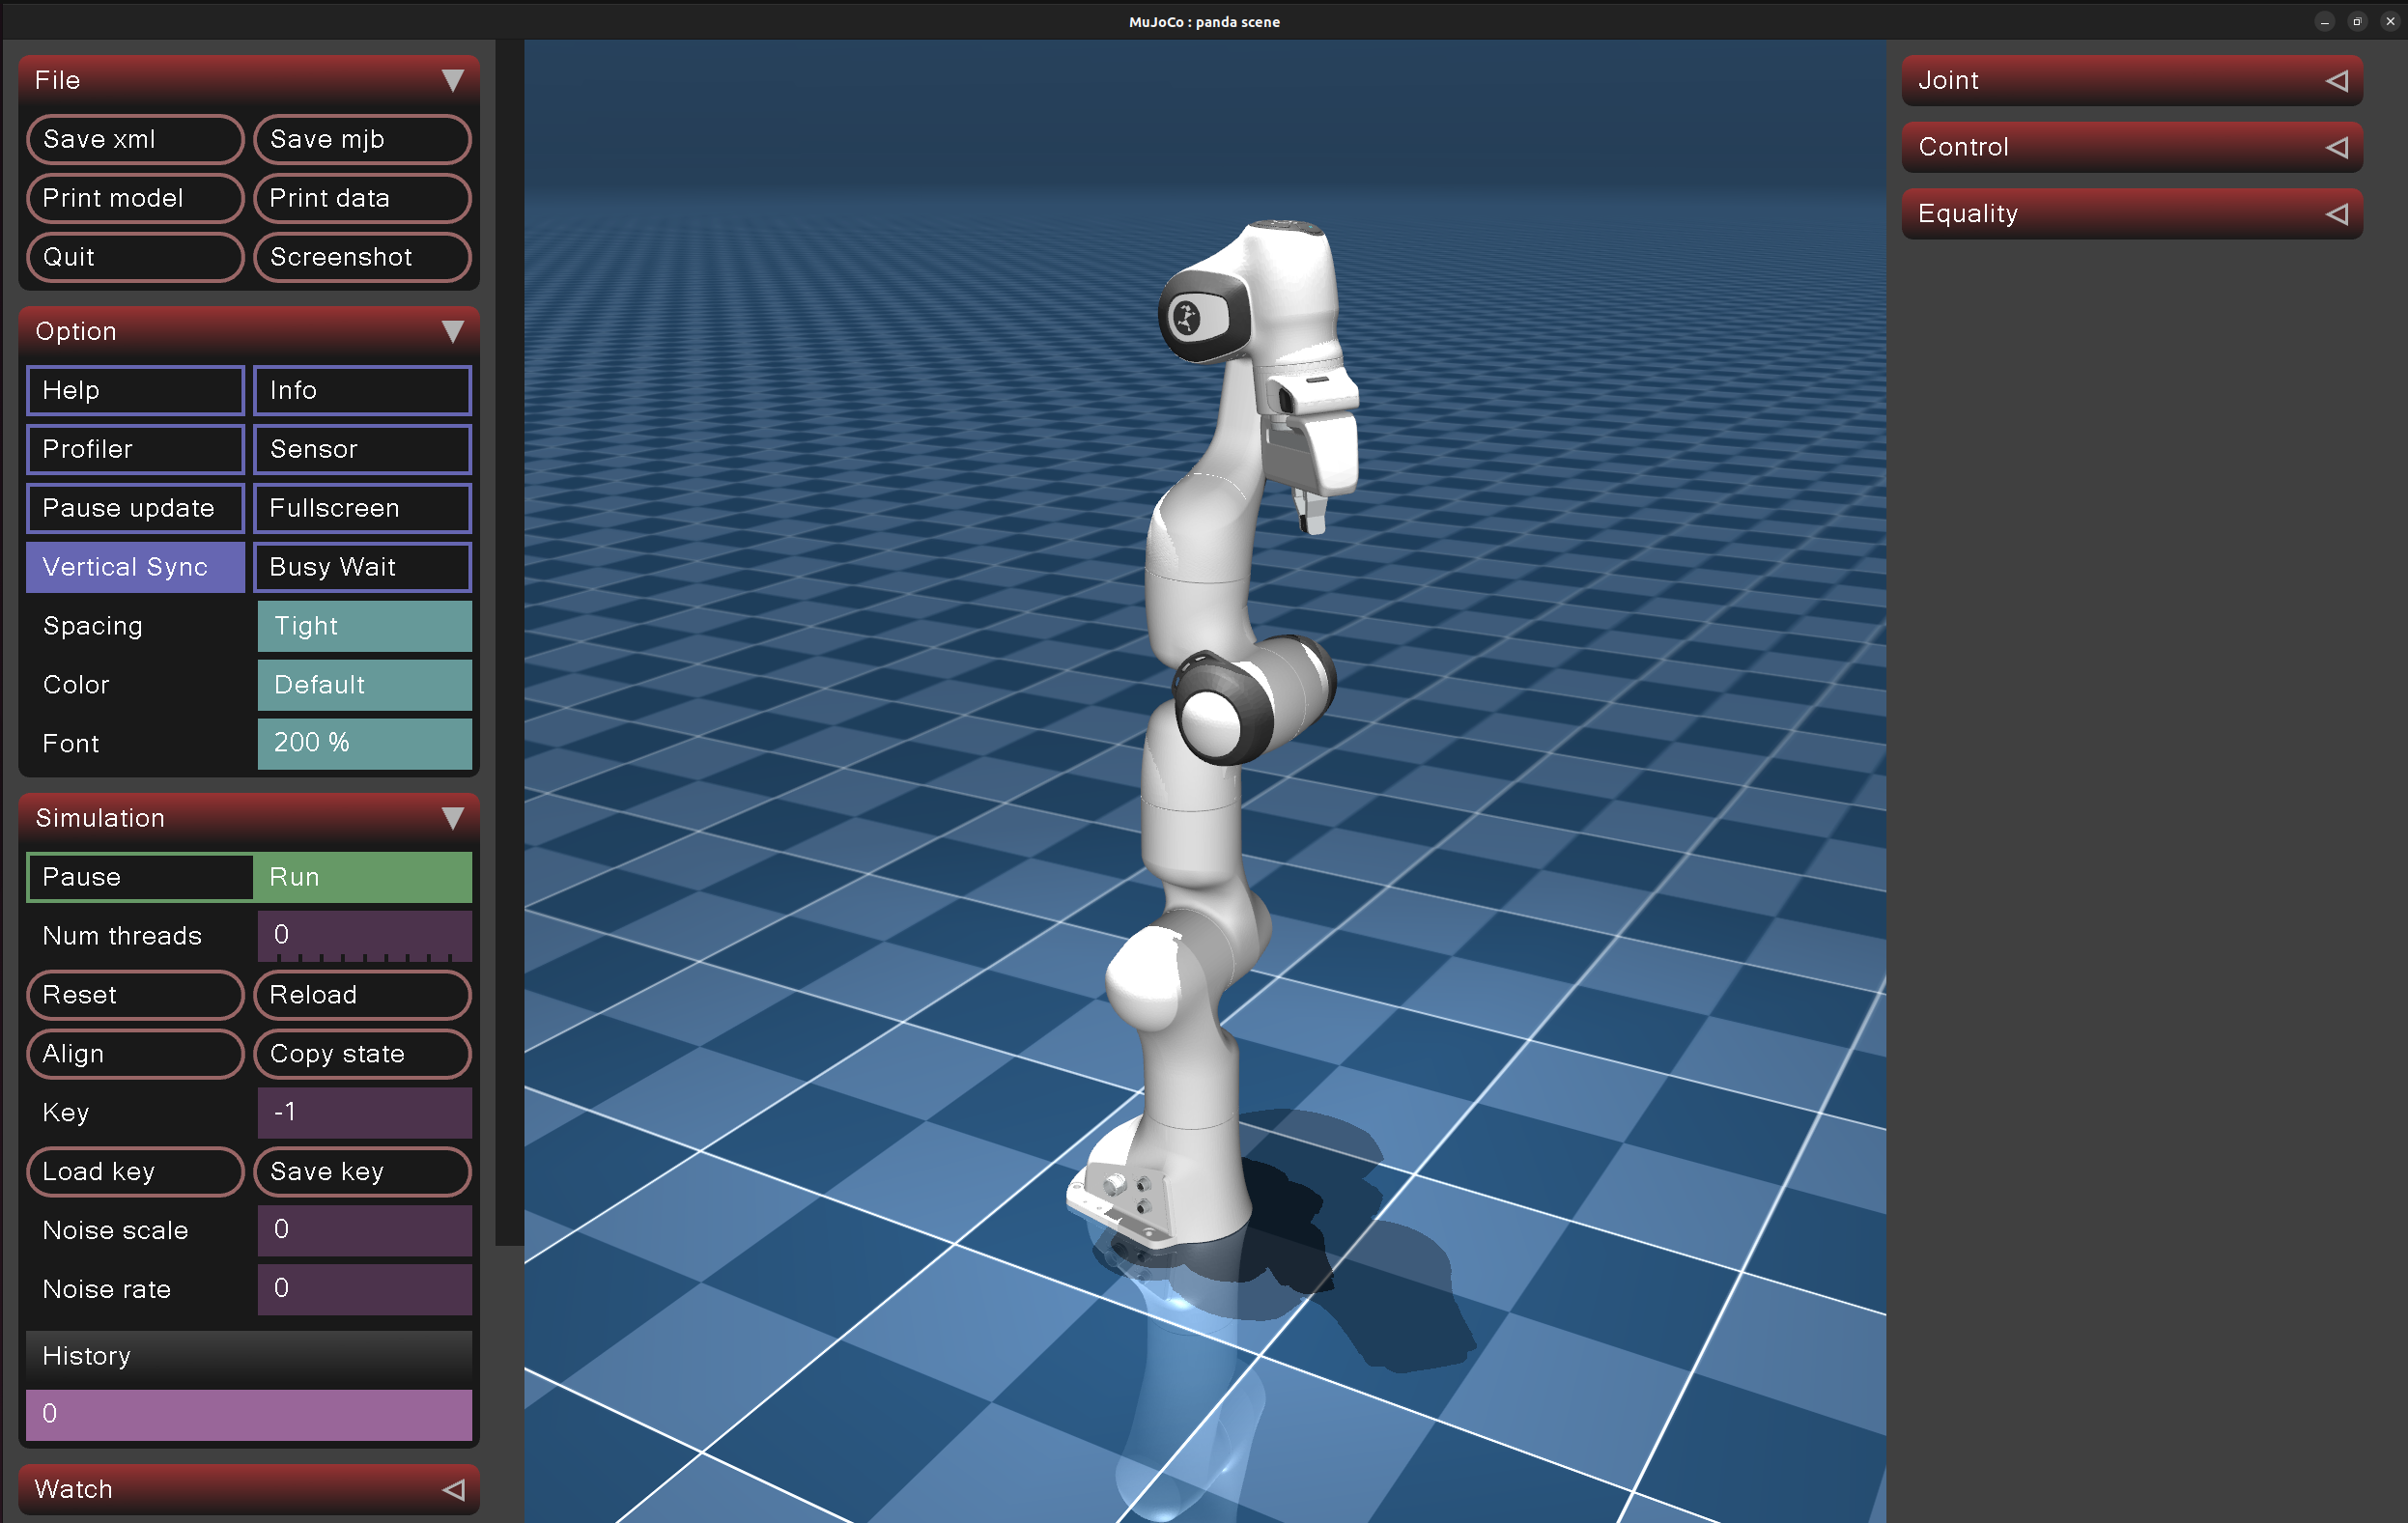
- 加载后窗口标题变为
MuJoCo : panda scene(与 1-4 节一致,标题取自 xml 中的model),Panda 立于网格地板之上- 此时右侧
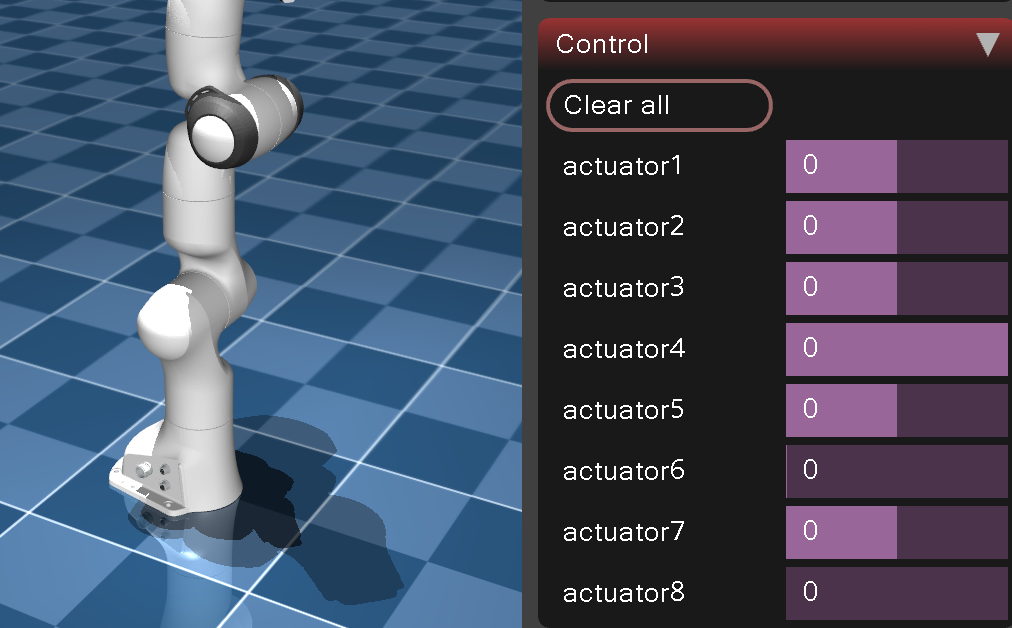
Joint、Control两个面板首次出现内容:9 个关节(joint1到joint7,加两个手指finger_joint1、finger_joint2)、8 个执行器(actuator1到actuator8,前 7 个对应臂关节,第 8 个驱动夹爪)。对应上一节的记号即nq = nv = 9,nu = 8。这两组数字在后文会反复出现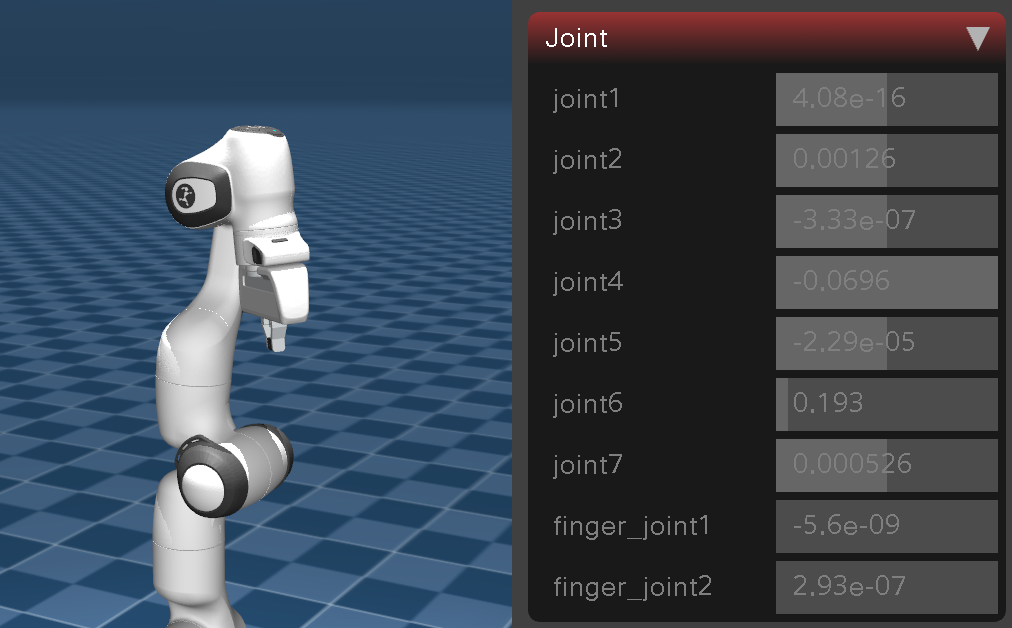
- 此时右侧
* 若画面仍是 1-4 节的空场景,问题通常不在模型,而是 `PANDA_DIR` 失效。可用一行命令确认:
ls "$PANDA_DIR/scene.xml"
- 若报
No such file or directory,说明变量有误,回到 1-5-4 节重新export后再试
1-6 MuJoCo 控制方式
-
MuJoCo 的执行器有
motor、position、velocity、general几类。前三类都是第四类的语法糖,最终均编译为general配合不同的gainprm与biasprm -
我们只关心最常见的三类,它们决定了对机械臂的控制层面:
| 控制方式 | MJCF 写法 | ctrl 的物理含义 | 特点 |
|---|---|---|---|
| 位置控制 | <position kp="..."/> | 目标关节角度 | 最稳,但只能管"走到哪",管不了"用多大力" |
| 速度控制 | <velocity kv="..."/> | 目标关节角速度 | 中间态,常用于移动底盘 |
| 力矩控制 | <motor gear="1"/> | 关节力矩 | 最底层,动力学补偿与阻抗控制只能在这一层做 |
- 这三者的差别可以用同一个公式表示。MuJoCo 的执行器标量力为:
f = gainprm [ 0 ] ⋅ ctrl + biasprm [ 0 ] + biasprm [ 1 ] ⋅ q + biasprm [ 2 ] ⋅ q ˙ f = \text{gainprm}[0]\cdot \text{ctrl} \;+\; \text{biasprm}[0] \;+\; \text{biasprm}[1]\cdot q \;+\; \text{biasprm}[2]\cdot \dot q f=gainprm[0]⋅ctrl+biasprm[0]+biasprm[1]⋅q+biasprm[2]⋅q˙
-
三类执行器只是这组参数的不同取值:
- 位置伺服:
gainprm[0] = kp,biasprm = [0, -kp, -kv],展开为 f = k p ( ctrl − q ) − k v q ˙ f = k_p(\text{ctrl} - q) - k_v \dot q f=kp(ctrl−q)−kvq˙,即标准 PD 形式 - 速度伺服:
gainprm[0] = kv,biasprm = [0, 0, -kv],得到 f = k v ( ctrl − q ˙ ) f = k_v(\text{ctrl} - \dot q) f=kv(ctrl−q˙) - 力矩:
gainprm[0] = 1,biasprm全零,得到 f = ctrl f = \text{ctrl} f=ctrl
- 位置伺服:
-
再乘上齿轮比
gear换算到关节空间,即为真正作用在关节上的力矩:
τ = gear ⋅ f \tau = \text{gear} \cdot f τ=gear⋅f
-
Panda 的
gear是1,所以ctrl就是关节力矩 -
问题在于:menagerie 中的 Panda 使用的是位置伺服
<general class="panda" name="actuator1" joint="joint1"
         gainprm="4500" biasprm="0 -4500 -450"/>
-
该行展开为 f = 4500 ( ctrl − q 1 ) − 450 q ˙ 1 f = 4500(\text{ctrl} - q_1) - 450\dot q_1 f=4500(ctrl−q1)−450q˙1。若我们按力学公式算出力矩并直接写入
ctrl,MuJoCo 会将其当作目标角度- 后果是:算出的力矩一般在几牛米到几十牛米,被当作目标角度后,机械臂会以最大力冲向对应位形,表现为"控制器完全失灵"
- 此外
ctrlrange为 ± 2.8973 \pm 2.8973 ±2.8973(弧度),力矩一旦超过该值就会被直接截断
-
因此必须在执行力矩控制之前把执行器改造成力矩型。改法有两种:
- 改 XML:把
<general .../>换成<motor joint="joint1" gear="1" forcerange="-87 87"/>,重新加载 - 运行时改
mjModel:模型加载之后、mj_step之前,直接改写gaintype/biastype/gainprm/biasprm
- 改 XML:把
-
我们选择运行时改,这样做不需要维护第二份 XML,也就不会出现"改了 XML 而忘记同步"的问题:
// 把第 a 个执行器改造成纯力矩型:ctrl 直接就是力矩
mj_model->actuator_gaintype[a] = mjGAIN_FIXED;   // 增益固定为常数
mj_model->actuator_biastype[a] = mjBIAS_NONE;    // 去掉所有偏置项

// 注意 C API 里这两个数组是一维平数组,不是 Python 那样的 [a][k] 二维
for (int k = 0; k < mjNGAIN; ++k) mj_model->actuator_gainprm[a * mjNGAIN + k] = 0.0;
for (int k = 0; k < mjNBIAS; ++k) mj_model->actuator_biasprm[a * mjNBIAS + k] = 0.0;

mj_model->actuator_gainprm[a * mjNGAIN] = 1.0;   // 力矩 = 1.0 乘 ctrl
mj_model->actuator_ctrllimited[a] = 0;           // 解除 ctrl 限幅
-
这段代码中有两处易错点,均在实际调试中出现过:
- 易错点一:C API 的数组是一维的。Python 绑定中
actuator_gainprm是[nu][mjNGAIN]的二维数组,写作gainprm[a][k];C API 中它是double*一维数组,必须自行计算a * mjNGAIN + k。 - 易错点二:解除
ctrlrange但保留forcerange。位置模式下ctrlrange是弧度 ± 2.8973 \pm 2.8973 ±2.8973,若保留它,算出的力矩会被限制在 ± 2.8973 \pm 2.8973 ±2.8973 牛米以内,大力矩会被全部削掉。而forcerange( ± 87 \pm 87 ±87 与 ± 12 \pm 12 ±12 牛米)必须保留,它才是真实的力矩上限,也是保护仿真的那道闸
- 易错点一:C API 的数组是一维的。Python 绑定中
-
最后是夹爪:Panda 的第八个执行器驱动
split腱,两个手指耦合在一起,属于指令型(ctrlrange为0到255,表示开口宽度),不参与我们的力矩控制- 因此改造循环中要按传输类型跳过它:只有
actuator_trntype[a] == mjTRN_JOINT的执行器才改为力矩型 - 它的力矩也不应出现在控制量中,3-2-2 节将说明如何将其从
tau中清除
- 因此改造循环中要按传输类型跳过它:只有
2 Pinocchio
2-1 介绍
- Pinocchio 是一个用 C++ 写的刚体动力学算法库,仓库地址是 https://github.com/stack-of-tasks/pinocchio
- 它由 Inria(法国国家信息与自动化研究所)主导开发,最早服务于人形机器人的行走控制,现在由 stack-of-tasks 组织维护
- 它的定位可以概括为:把刚体动力学中成熟的算法做成一个能在毫秒内跑完的库
- 覆盖正运动学、雅可比、质量矩阵、逆动力学、正动力学与质心动力学
- 这些算法均为解析递推而非数值近似,精度可达机器精度量级。3-2-3 节的交叉验证中,重力与科氏项能压到 10 − 10 10^{-10} 10−10 以下即由此而来
- 它与 MoveIt2 不构成竞争关系,而是上下层关系:
- MoveIt2 解决的是"从 A 点到 B 点如何绕开障碍物",输出一条轨迹
- Pinocchio 解决的是"给定一条轨迹,算出每个时刻应施加多大力",输出力矩
- 前五期完成了上面那层,本期补上下面这层
说人话:MoveIt2 负责"走哪条路",Pinocchio 负责"每一步用多大力"。前者是规划,后者是控制。
- 本系列使用的版本为 4.0.0
2-2 应用场景
- Pinocchio 主要应用于以下几类工作:
| 场景 | 用到的能力 | 为什么选它 |
|---|---|---|
| 全身控制(WBC) | 雅可比、动力学、质心动力学 | 要求单次求解在 1 ms 以内 |
| 模型预测控制(MPC) | 动力学、自动微分 | 需要快速反复求导 |
| 逆运动学与逆动力学 | FK、Jacobian、rnea | 精度要求高 |
| 轨迹优化 | 动力学约束 | 需要解析梯度 |
| 强化学习 | 动力学随机化、状态估计 | 速度快,可嵌进 C++ 训练循环 |
| 力矩控制与阻抗控制 | rnea 加雅可比 | 就是本期要做的事 |
- 与几个易混淆的库对比如下:
| 库 | 定位 | 与 Pinocchio 的差别 |
|---|---|---|
| RBDL | 刚体动力学 | 功能接近,但维护不活跃,生态弱 |
| Drake | 机器人工具箱 | 更全(含优化、仿真),也更重 |
| KDL(MoveIt2 默认) | 运动学 | 只有运动学,数值稳定性也不如 Pinocchio |
| MuJoCo | 物理仿真器 | 它也能算动力学,但它是"仿真器",Pinocchio 是"算法库" |
- 最后一行直接关系到本期方案的合法性:即便 MuJoCo 本身可以计算动力学,仍需引入 Pinocchio。理由如下:
- MuJoCo 的动力学为仿真服务,其输出的力需要喂给积分器,中间掺杂了约束求解、软接触与被动元件
- Pinocchio 的动力学为控制服务,计算的是标准的 M ( q ) q ¨ + C ( q , q ˙ ) q ˙ + g ( q ) = τ M(q)\ddot q + C(q,\dot q)\dot q + g(q) = \tau M(q)q¨+C(q,q˙)q˙+g(q)=τ,每一项都可以单独取出使用
- 重力补偿需要
g
(
q
)
g(q)
g(q),阻抗控制需要雅可比
J
(
q
)
J(q)
J(q),计算力矩需要完整的
M
M
M、
C
C
C 与
g
g
g。MuJoCo 同样可以提供,但需要从
qfrc_bias、mj_fullM这些仿真内部量中反推,并自行扣除被动元件
- 因此分工为:MuJoCo 充当"真机",Pinocchio 充当"控制器"。这也是真机控制的标准做法:真机不会提供自身的动力学,必须由我们自行计算
2-3 安装
- 官方提供三条途径:
| 方式 | 命令 | 适用场景 |
|---|---|---|
| ROS apt | sudo apt install ros-humble-pinocchio | 已有 ROS 2,最省事 |
| conda | conda install -c conda-forge pinocchio | 用 conda 管环境 |
| 源码编译 | cmake 加 make install,见官方 README | 要定制,或要最新版 |
- 本机使用方法一,安装的是 4.0.0,位于
/opt/ros/humble下。这里有一个必然遇到的问题:
# 必须先 source ROS 环境

source /opt/ros/humble/setup.bash
python3 -c "import pinocchio; print(pinocchio.__version__)"
# 4.0.0
- 因此我们将这一步骤收进
env.sh,每次打开终端先 source 它:
# env.sh 的关键两行

export MUJOCO_DIR="$(python3 -c 'import mujoco, os; print(os.path.dirname(mujoco.__file__))')"
source /opt/ros/humble/setup.bash
- 该 apt 构建在能力上存在若干边界,动手之前必须了解,否则会花费大量时间查找一个根本不存在的 API:
| 能力 | 本机构建 | 说明 |
|---|---|---|
| MJCF 解析器 | 有 | pinocchio/parsers/mjcf.hpp,本期方案的地基 |
| URDF 解析器 | 有 | pinocchio/parsers/urdf.hpp |
| hppfcl 碰撞检测 | 有 | pinocchio::computeCollision 可用 |
InverseKinematics | 没有 | 逆运动学得自己写,见 3-4 节 |
| casadi 绑定 | 没有 | import pinocchio.casadi 失败,不能做符号推导 |
- 尤其是没有
InverseKinematics这一条,2-5-4 节的手写 DLS 即由此而来。实现约三十行,反而更容易看清迭代过程
2-4 核心数据结构、坐标系与 SE(3)
- 本节说明三件事:Pinocchio 用什么结构体承载模型、如何索引关节、以及如何表示位姿。这三项是读懂 2-5 节全部 API 的前提
2-4-1 Model 与 Data
- Pinocchio 的整个 API 同样只围绕两个结构体:
Model与Data,思路与 MuJoCo 的mjModel/mjData完全一致
pinocchio::Model | pinocchio::Data | |
|---|---|---|
| 内容 | 关节树、惯量、关节限位、摩擦、armature | 算法中间结果与输出 |
| 何时确定 | buildModel 时定死 | 每次调用算法时被更新 |
| 内存 | 一份 | 每个线程一份 |
- Pinocchio 的索引比 MuJoCo 多一层,这是初学阶段最容易混淆的地方:
| 索引 | 范围 | 含义 |
|---|---|---|
joint id | 0 到 njoints-1 | 关节编号,0 是 universe(固定不动的世界) |
idx_q | 0 到 nq-1 | 该关节的位置在配置向量 q q q 里的起始下标 |
idx_v | 0 到 nv-1 | 该关节的速度在速度向量 v v v 里的起始下标 |
frame id | 0 到 nframes-1 | 坐标系编号 |
- 分开
idx_q与idx_v的原因与 1-5 节相同: n q nq nq 不一定等于 n v nv nv- 自由关节的位置需要 7 个数(3 个平移加 4 个四元数分量),速度只需要 6 个
- Pinocchio 将这一区别显式表示为两个下标数组,取第
i
i
i 个关节的位置即
q.segment(model.joints[i].idx_q, model.joints[i].nq) - 本期 Panda 全部为铰链关节,两者相等,但代码中不能作此假设
2-4-2 SE(3) 与 SO(3)
- Pinocchio 中的位姿均为 S E ( 3 ) SE(3) SE(3) 的元素,即一个 4 × 4 4 \times 4 4×4 齐次变换矩阵:
T = [ R t 0 1 ] ∈ S E ( 3 ) , R ∈ S O ( 3 ) , t ∈ R 3 T = \begin{bmatrix} R & t \\ 0 & 1 \end{bmatrix} \in SE(3), \qquad R \in SO(3), \; t \in \mathbb{R}^3 T=[R0t1]∈SE(3),R∈SO(3),t∈R3
- S O ( 3 ) SO(3) SO(3) 是三维旋转群,由所有行列式为 + 1 +1 +1 的正交矩阵构成:
S O ( 3 ) = { R ∈ R 3 × 3 ∣ R T R = I , det ( R ) = 1 } SO(3) = \{\, R \in \mathbb{R}^{3\times 3} \;\big|\; R^T R = I,\; \det(R) = 1 \,\} SO(3)={R∈R3×3 RTR=I,det(R)=1}
- 采用 S O ( 3 ) SO(3) SO(3) 而非欧拉角的原因是欧拉角存在万向节死锁,且在奇异点附近,微小的姿态变化会引起角度剧烈跳变。旋转矩阵不存在该问题,代价是用 9 个数表示 3 个自由度,存在冗余
2-4-3 坐标系命名与世界系
- Pinocchio 中位姿的命名规则为
A_M_B,表示"B 在 A 坐标系下的位姿"。常见的有以下几个:
| 名字 | 含义 |
|---|---|
oMi | 关节 i i i 的坐标系在世界系(origin)下的位姿 |
oMf | frame f f f 在世界系下的位姿 |
liMi | 关节 i i i 相对其父关节的位姿 |
- 这几个量都存放在
pinocchio::Data中,oMi与oMf均为std::vector<SE3>。取末端位姿即data.oMf[ee_frame]:
const pinocchio::SE3& oMf = pin_data.oMf[ee_frame];
Eigen::Vector3d p = oMf.translation();     // 位置 t
Eigen::Matrix3d R = oMf.rotation();        // 姿态 R
- 一个实操上的细节:世界系的选取会影响
g
(
q
)
g(q)
g(q) 的数值
- Pinocchio 的重力存放在
model.gravity中,默认为(0, 0, -9.81) - MuJoCo 的重力存放在
mjModel.opt.gravity中,MJCF 默认值同为(0, 0, -9.81) - 两者一致,因此 g ( q ) g(q) g(q) 可以直接比对。若更换场景(例如引入倾斜重力),必须先对齐该量,否则后续所有补偿量都会出错
- Pinocchio 的重力存放在
2-5 核心内容
- 本节梳理 Pinocchio 的核心算法,每个算法对应一个最小的 C++ 片段。这些算法在第三章会逐个用到
- 先给出统一的开头,后续所有片段都在此基础上编写:
#include <pinocchio/parsers/urdf.hpp>

#include <pinocchio/algorithm/kinematics.hpp>

#include <pinocchio/algorithm/jacobian.hpp>

#include <pinocchio/algorithm/frames.hpp>

#include <pinocchio/algorithm/crba.hpp>

#include <pinocchio/algorithm/rnea.hpp>

#include <pinocchio/algorithm/aba.hpp>

// 从 URDF 建模型(本期实际用的是 MJCF,见 3-2 节)
pinocchio::Model model;
pinocchio::urdf::buildModel("panda.urdf", model);

// Data 必须由 Model 构造:内部缓冲区尺寸全按 model 定
pinocchio::Data data(model);

// 关节名到下标:用名字查,绝不写死数字
const pinocchio::JointIndex jid = model.getJointId("panda_joint1");
const pinocchio::FrameIndex fid = model.getFrameId("panda_hand");

// 配置向量。注意长度是 model.nq,不是 nv
Eigen::VectorXd q = pinocchio::neutral(model);
Eigen::VectorXd v = Eigen::VectorXd::Zero(model.nv);
- 这里有两个必须记住的点,后续所有片段都依赖它们:
Data必须由Model构造。若写成pinocchio::Data data;默认构造后再赋值,内部 Eigen 缓冲的尺寸全为 0,第一次调用算法就会越界- 所有下标都按名字查询:
getJointId()与getFrameId()。写死下标在更换机器人、更换 Pinocchio 版本,甚至仅更换 URDF 导出方式时都会静默失效
2-5-1 正运动学 FK
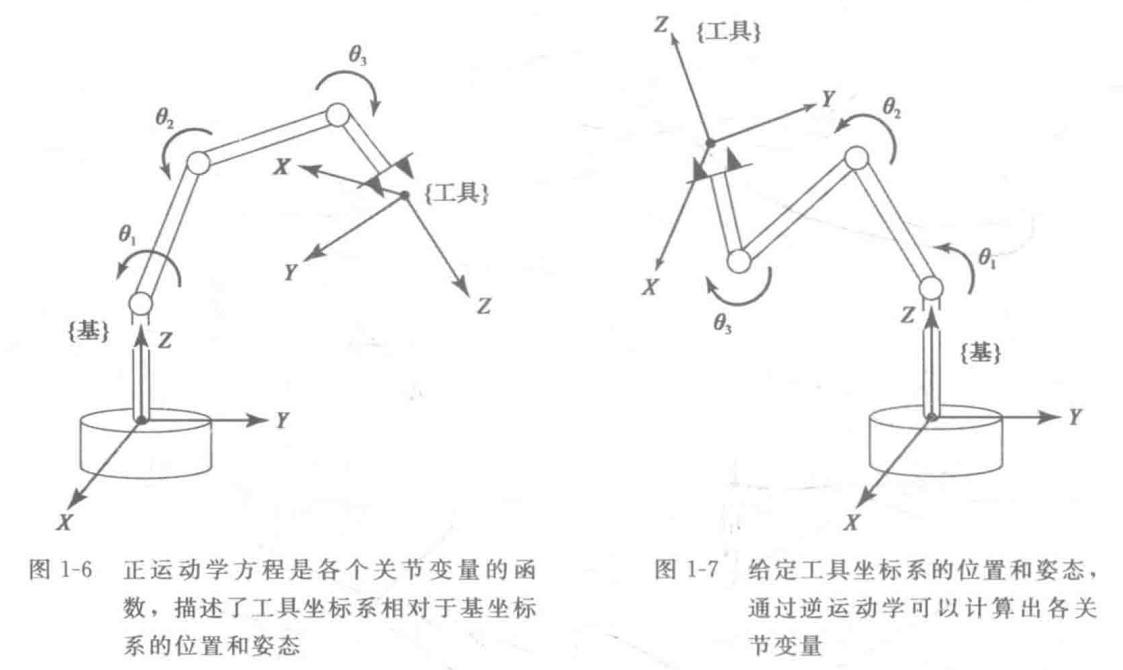
- 正运动学解决的问题是:给定一组关节角,求末端的位置与姿态
- 其数学形式为从配置 q q q 到末端位姿的映射:
T e e ( q ) = T b a s e ∏ i = 1 n T i − 1 , i ( q i ) T_{ee}(q) = T_{base} \prod_{i=1}^{n} T_{i-1,\,i}(q_i) Tee(q)=Tbasei=1∏nTi−1,i(qi)
- 即沿运动学链从基座起,将各关节的变换依次乘到末端。每个 T i − 1 , i T_{i-1,i} Ti−1,i 只与一个关节变量有关,因此整条链的位姿是 q q q 的解析函数
- Pinocchio 中需要分两步完成:
- 第一步,对给定的
q
q
q,把模型
model与当前所有关节的数据data一并传入,计算关节位姿 - 第二步,单独计算
frame的位姿。此处frame指末端法兰盘hand
- 第一步,对给定的
q
q
q,把模型
// 第一步:算所有关节的位姿,填 data.oMi
pinocchio::forwardKinematics(model, data, q);

// 第二步:把 frame 的位姿也算出来,填 data.oMf
// 关节位姿和 frame 位姿是两套东西,forwardKinematics 不会顺带算 frame
pinocchio::updateFramePlacements(model, data);

// 现在才能取末端位姿
const pinocchio::SE3& oMf = data.oMf[fid];
const Eigen::Vector3d p = oMf.translation();
const Eigen::Matrix3d R = oMf.rotation();
- 必须分两步的原因如下,这是高频出错点:
forwardKinematics只填data.oMi(关节位姿)- 末端执行器通常不是一个关节,而是一个
frame:它可能挂在某个关节上,相对该关节存在固定偏移(Panda 的handframe 位于joint7前方0.107 m处) - 若不调用
updateFramePlacements,读到的data.oMf[fid]是上一次调用留下的旧值(第一次调用时为单位阵)。程序不会报错,但结果是错的
2-5-2 雅可比矩阵 Jacobian
- 雅可比描述的是关节速度到末端速度的映射
- 对正运动学 x = f ( q ) x = f(q) x=f(q) 求时间导数,由链式法则得到:
x ˙ = J ( q ) q ˙ , J ( q ) = ∂ f ( q ) ∂ q ∈ R 6 × n v \dot x = J(q)\,\dot q, \qquad J(q) = \frac{\partial f(q)}{\partial q} \in \mathbb{R}^{6 \times n_v} x˙=J(q)q˙,J(q)=∂q∂f(q)∈R6×nv
- J J J 是 6 × n v 6 \times n_v 6×nv 的:前 3 行是线速度,后 3 行是角速度:
J = [ J p J ω ] , [ p ˙ ω ] = [ J p J ω ] q ˙ J = \begin{bmatrix} J_p \\ J_\omega \end{bmatrix}, \qquad \begin{bmatrix} \dot p \\ \omega \end{bmatrix} = \begin{bmatrix} J_p \\ J_\omega \end{bmatrix} \dot q J=[JpJω],[p˙ω]=[JpJω]q˙
- 它连接关节空间与笛卡尔空间。后续所有笛卡尔空间的控制律,都要通过
J
J
J 与
J
T
J^T
JT 在这两个空间之间转换:
- 关节空间:由 q q q 张成的 n v n_v nv 维空间,每一维对应一个关节变量。Panda 的 7 个臂关节为转动关节,单位是弧度;夹爪为移动关节,单位是米
- 笛卡尔空间:末端位姿 x x x 所在的空间,6 维,前 3 维为位置、后 3 维为姿态,单位统一为米与弧度。它与机械臂有几个关节无关,这也是同一个 x x x 往往对应无数组 q q q 的原因
| 方向 | 映射 | 用途 |
|---|---|---|
| 关节速度得到笛卡尔速度 | x ˙ = J q ˙ \dot x = J\dot q x˙=Jq˙ | 算当前末端的运动速度 |
| 笛卡尔力求得到关节力矩 | τ = J T F \tau = J^T F τ=JTF | 把笛卡尔空间算出的力搬回关节空间 |
| 笛卡尔位移得到关节位移 | Δ q = J + Δ x \Delta q = J^{+}\Delta x Δq=J+Δx | 逆运动学 |
- 中间一条来自虚功原理,是任务空间控制的核心:末端上的力 F F F 对系统做的功必须等于关节力矩 τ \tau τ 做的功:
τ T q ˙ = F T x ˙ = F T J q ˙ ⟹ τ = J T F \tau^T \dot q = F^T \dot x = F^T J \dot q \quad \Longrightarrow \quad \tau = J^T F τTq˙=FTx˙=FTJq˙⟹τ=JTF
-
该式对任意 q ˙ \dot q q˙ 都成立,因此 J T J^T JT 即为把笛卡尔空间的力映射回关节空间的矩阵。3-7 节与 3-9 节的任务空间控制律本质即此式
-
用法上 Pinocchio 提供两种写法,分别为先算后取与一步到位:
- 这里的
nv即 1-5-2 节的自由度个数(number of v,v取自qvel)。 J J J 的列数就取nv,每列对应一个速度自由度,因此 Panda 的 J J J 是 6 × 9 6 \times 9 6×9 - 9是因为9 = 7 个臂关节 + 2 个手指关节
- 这里的
// 写法一:先算所有关节的雅可比,再取 frame 的
pinocchio::computeJointJacobians(model, data, q);
pinocchio::updateFramePlacements(model, data);

Eigen::MatrixXd J(6, model.nv);
J.setZero();                        // 这一行不能省,原因见下
pinocchio::getFrameJacobian(model, data, fid,
                            pinocchio::LOCAL_WORLD_ALIGNED, J);

// 写法二:一步到位,内部会自己先算一遍
Eigen::MatrixXd J2(6, model.nv);
J2.setZero();
pinocchio::computeFrameJacobian(model, data, q, fid,
                                pinocchio::LOCAL_WORLD_ALIGNED, J2);
-
这里有两点必须说明:
-
第一,
J.setZero()不是可选项computeFrameJacobian只写运动链上各关节对应的列,其余列保持原值- 头文件中的注释写了:
You must fill J with zero elements,其后紧接着e.g. J.setZero() - 对 Panda 而言,
handframe 只挂在 7 个臂关节上,两个夹爪自由度对应的列不会被写入。若不清零,这两列就是未初始化的内存 - 该问题的症状具有迷惑性,3-7 节会详细说明
-
第二,需要正确选择
LOCAL_WORLD_ALIGNED参考系
| 参考系 | 原点 | 线速度的表达系 | 角速度的表达系 |
|---|---|---|---|
WORLD | 世界系原点 | 世界系 | 世界系 |
LOCAL | 末端 | 末端系 | 末端系 |
LOCAL_WORLD_ALIGNED | 末端 | 世界系 | 世界系 |
- 我们要做笛卡尔空间控制,位置误差与速度均在世界系中表达,因此选择
LOCAL_WORLD_ALIGNED。它的原点为末端,三个轴与世界系平行,算出的 x ˙ \dot x x˙ 可以直接与世界系下的期望速度相减
2-5-3 速度与加速度
- 已知雅可比后,末端速度为:
x ˙ = J ( q ) q ˙ \dot x = J(q)\,\dot q x˙=J(q)q˙
- 再求一次导数得到加速度。 J J J 本身也是 q q q 的函数,因此求导需使用乘积法则:
x ¨ = J ( q ) q ¨ + J ˙ ( q , q ˙ ) q ˙ \ddot x = J(q)\,\ddot q \;+\; \dot J(q,\dot q)\,\dot q x¨=J(q)q¨+J˙(q,q˙)q˙
-
第二项 J ˙ q ˙ \dot J \dot q J˙q˙ 称为偏速度项(bias acceleration),表示在关节无角加速度时末端仍然产生的加速度分量。在高速运动场景中该项不可忽略
-
Pinocchio 中可以直接获取该量:
// 带速度与加速度的重载,一次算完
pinocchio::forwardKinematics(model, data, q, v, a);

// 或者单独要雅可比的时间导数
pinocchio::computeJointJacobians(model, data, q);
pinocchio::computeJointJacobiansTimeVariation(model, data, q, v);
- 本期没有用到
J
˙
\dot J
J˙
- 我们的圆轨迹末端线速度在
0.1 m/s量级(半径0.10 m、角频率1.0 rad/s),偏速度项相对于阻抗控制中的 K p e K_p e Kpe 项小一个数量级以上 - 阻抗控制本身不追求精确跟踪,其目标是使末端表现出弹簧阻尼系统的行为。 J ˙ q ˙ \dot J \dot q J˙q˙ 对阻抗行为的影响,远小于我们所需的柔顺性
- 我们的圆轨迹末端线速度在
- 在高加速度的轨迹跟踪(例如高速拾放),以及把计算力矩控制实现在笛卡尔空间时,该项为必选项
- 这里的取舍原则为:先判断哪一项在当前量级下确实重要,再决定是否补偿。把所有项都加入控制器,通常带来的是更大的参数调试负担,而非更好的效果
2-5-4 逆运动学 IK
- 逆运动学是反问题:给定末端目标位姿,求关节角
q ∗ = arg min q ∥ f ( q ) − x d e s ∥ 2 q^* = \arg\min_q \; \big\| f(q) - x_{des} \big\|^2 q∗=argqmin f(q)−xdes 2
-
它比正运动学困难得多,原因如下:
- 非线性:除少数特殊构型(例如 6 轴球形手腕)外没有解析解
- 可能多解:同一位置可能对应多种关节构型(肘上肘下、腕翻转)
- 可能无解:目标点位于工作空间之外
- 可能奇异:某些位形下雅可比降秩,逆解发散
-
工程上最常用的是迭代法:从当前 q q q 出发,反复计算增量方向以逼近目标。核心公式来自对误差做一阶近似:
e = x d e s − f ( q ) ≈ J ( q ) Δ q ⟹ Δ q = J + e e = x_{des} - f(q) \;\approx\; J(q)\,\Delta q \quad \Longrightarrow \quad \Delta q = J^{+} e e=xdes−f(q)≈J(q)Δq⟹Δq=J+e
-
其中 J + J^{+} J+ 是伪逆。直接使用伪逆存在一个严重问题:在奇异位形附近 J J J 接近降秩, J + J^{+} J+ 趋于无穷大,导致单步增量发散
-
解决办法是阻尼最小二乘(DLS,也称 Levenberg-Marquardt),即为伪逆添加阻尼项:
Δ q = J T ( J J T + λ 2 I ) − 1 e \Delta q = J^T \big( J J^T + \lambda^2 I \big)^{-1} e Δq=JT(JJT+λ2I)−1e
-
该式是本期逆运动学实际采用的形式,有以下几点需要说明:
- λ = 0 \lambda = 0 λ=0 时退化为 Moore-Penrose 伪逆 J + = J T ( J J T ) − 1 J^{+} = J^T(JJ^T)^{-1} J+=JT(JJT)−1
- λ > 0 \lambda > 0 λ>0 时, J J T + λ 2 I JJ^T + \lambda^2 I JJT+λ2I 一定可逆,与 J J J 接近降秩的程度无关
- 代价是收敛速度变慢、精度略有损失。 λ \lambda λ 即为"稳定"与"精度"之间的调节参数
-
本机的 Pinocchio 构建中没有
pinocchio::InverseKinematics(该模块未编译进去),因此这部分需要手写,3-4 节会给出完整实现。这里先给出骨架:
Eigen::VectorXd q = q_init;
for (int it = 0; it < max_iters; ++it) {
  pinocchio::forwardKinematics(model, data, q);
  pinocchio::updateFramePlacements(model, data);

  const Eigen::Vector3d e = target - data.oMf[fid].translation();
  if (e.norm() < tol) break;                       // 收敛

  Eigen::MatrixXd J(6, model.nv);
  J.setZero();
  pinocchio::computeFrameJacobian(model, data, q, fid,
                                  pinocchio::LOCAL_WORLD_ALIGNED, J);
  const Eigen::MatrixXd Jp = J.topRows(3);         // 只约束位置,取平移部分

  Eigen::Matrix3d JJt = Jp * Jp.transpose();
  JJt.diagonal().array() += lambda * lambda;       // 加阻尼
  const Eigen::Vector3d y = JJt.ldlt().solve(e);

  Eigen::VectorXd dq = Jp.transpose() * y;
  if (dq.norm() > 0.2) dq *= 0.2 / dq.norm();      // 限步长,防奇异位形跳太远
  q += dq;
}
- 较新的 Pinocchio 版本提供了
pinocchio::InverseKinematics类,支持位置与姿态的加权目标,内部同样采用阻尼迭代。本机不存在该类,因此为手写实现;两条路径都能完成逆运动学求解
2-5-5 动力学
- 刚体动力学的运动方程为下式,它是整期文章中出现次数最多的一条公式:
M ( q ) q ¨ + C ( q , q ˙ ) q ˙ + g ( q ) = τ M(q)\,\ddot q \;+\; C(q,\dot q)\,\dot q \;+\; g(q) \;=\; \tau M(q)q¨+C(q,q˙)q˙+g(q)=τ
- 各项的物理含义:
| 项 | 名称 | 含义 |
|---|---|---|
| M ( q ) q ¨ M(q)\ddot q M(q)q¨ | 惯性项 | M ( q ) M(q) M(q) 是质量矩阵,把角加速度变成力矩,且随位形变化 |
| C ( q , q ˙ ) q ˙ C(q,\dot q)\dot q C(q,q˙)q˙ | 科氏与离心项 | 关节之间的耦合:一个关节动了会"甩"到别的关节上 |
| g ( q ) g(q) g(q) | 重力项 | 撑住自重所需要的力矩 |
| τ \tau τ | 关节力矩 | 我们唯一能直接施加的量 |
- 这条方程解决的是力矩与运动之间的换算:给定机械臂当前的位形、速度与期望加速度,反推各关节需要出多大力矩
- 输入为 q q q、 q ˙ \dot q q˙、 q ¨ \ddot q q¨ 三个量
- 输出为关节力矩
τ
\tau
τ,这也是控制器唯一能写进
ctrl的东西 - 强调"反推"是因为控制器的输出只能落在 τ \tau τ 上:我们想让机械臂做什么,最终都要换算成力矩。3-8 节选逆动力学而非正动力学,原因即在此
说人话:动力学方程就是"运动"和"力矩"之间的换算关系。给定期望的运动能反推出需要多大力矩,反过来给力矩也能算出会跑出什么加速度。
- Pinocchio 围绕该方程提供了一整套算法,最常用的有四个:
| 算法 | 函数 | 算什么 | 复杂度 |
|---|---|---|---|
| 逆动力学 | rnea(model, data, q, v, a) | 给定运动,求所需力矩 τ \tau τ | O ( n ) O(n) O(n) |
| 正动力学 | aba(model, data, q, v, tau) | 给定力矩,求加速度 q ¨ \ddot q q¨ | O ( n ) O(n) O(n) |
| 质量矩阵 | crba(model, data, q) | 算 M ( q ) M(q) M(q) | O ( n 2 ) O(n^2) O(n2) |
| 科氏矩阵 | computeCoriolisMatrix(model, data, q, v) | 算 C ( q , q ˙ ) C(q,\dot q) C(q,q˙) | O ( n 2 ) O(n^2) O(n2) |
- 逆动力学是本期的主力,力矩控制需要的是"给定目标运动,反推所需力矩"。它的展开式为:
τ = M ( q ) q ¨ + C ( q , q ˙ ) q ˙ + g ( q ) \tau = M(q)\,\ddot q + C(q,\dot q)\,\dot q + g(q) τ=M(q)q¨+C(q,q˙)q˙+g(q)
说人话:逆动力学就是"把想让它怎么动,翻译成该出多大力矩"。我们给出每个关节的位置、速度与期望加速度,它反推各关节需要施加的力矩。至于遇到扰动会不会跑偏,它不管——那是叠加在上面的反馈项负责的事。
- 它将 M M M、 C C C、 g g g 一次性算出,复杂度为 O ( n ) O(n) O(n),明显快于分别计算 M M M、 C C C 与 g g g。这就是递归牛顿-欧拉算法(RNEA)的价值所在
// 完整逆动力学:给定期望加速度,算出需要的力矩
Eigen::VectorXd a_des = Eigen::VectorXd::Zero(model.nv);
Eigen::VectorXd tau = pinocchio::rnea(model, data, q, v, a_des);

// 质量矩阵(注意:crba 只填上三角)
Eigen::MatrixXd M = pinocchio::crba(model, data, q);
M.triangularView<Eigen::StrictlyLower>() =
    M.transpose().triangularView<Eigen::StrictlyLower>();   // 补全对称部分

// 正动力学:给力矩,算加速度
Eigen::VectorXd a = pinocchio::aba(model, data, q, v, tau);
-
这里有三点容易被忽略、但必然导致问题:
-
第一,
rnea(q, v, 0)计算的是重力补偿- 将期望加速度置为零向量后,惯性项 M ⋅ 0 M \cdot 0 M⋅0 被消去,剩余项为:
rnea ( q , v , 0 ) = C ( q , q ˙ ) q ˙ + g ( q ) \text{rnea}(q, v, 0) = C(q,\dot q)\,\dot q + g(q) rnea(q,v,0)=C(q,q˙)q˙+g(q)
* 该项即为"使机械臂保持当前运动状态所需的额外力矩"。**3-3 节的重力补偿使用的就是它**
* 该量可以与 MuJoCo 对应:`mjData.qfrc_bias` 即为此项。两个引擎的该量是否一致,是 3-2-3 节交叉验证的第一条判据
- 第二,
rnea不包含关节阻尼与库仑摩擦- 这是最容易出问题的一条。MuJoCo 仿真中,MJCF 中写的
damping="1"与frictionloss每一步都生效;但 Pinocchio 的rnea中不含这两项:Model中虽然保存了damping与friction向量,rnea不会自动将其加入 - 其结果是:计算出的力矩在仿真中始终存在偏差,表现为稳态误差无法消除、跟踪误差停在 10 − 5 10^{-5} 10−5 量级而不再下降
- 补偿方法是显式加回:
- 这是最容易出问题的一条。MuJoCo 仿真中,MJCF 中写的
for (int i = 0; i < model.nv; ++i) {
  tau[i] += model.damping[i] * v[i];                       // 粘性阻尼
  if (std::abs(v[i]) > 1e-3)                               // 库仑摩擦
    tau[i] += model.friction[i] * (v[i] > 0 ? 1.0 : -1.0);
}
-
速度判据
1e-3用于避免在零速附近正负反复切换而产生抖振 -
第三,
crba只填上三角crba只计算上三角部分以节省时间,下三角保留的是内存中的旧值- 但
rnea内部会重新计算,不受此影响。只有直接读取crba结果时才需要手动补全(如上面的代码段) - 未补全的后果是:用于计算 M − 1 M^{-1} M−1 或求特征值时结果完全错误
2-5-6 控制
- 把前面这些能力组合起来,就是各种控制器的实现。它们在结构上有一个共同点:先用 Pinocchio 计算一个补偿项,再叠加一个反馈项
τ = τ f f ⏟ 前馈,Pinocchio 算 + τ f b ⏟ 反馈,我们设计 \tau = \underbrace{\tau_{ff}}_{\text{前馈,Pinocchio 算}} \;+\; \underbrace{\tau_{fb}}_{\text{反馈,我们设计}} τ=前馈,Pinocchio 算 τff+反馈,我们设计 τfb
- 按"反馈作用所在的空间"分类,常见的有以下几种:
| 控制器 | 反馈空间 | 力矩形式 | 特点 |
|---|---|---|---|
| 关节 PD | 关节空间 | τ = K p ( q d − q ) + K d ( q ˙ d − q ˙ ) \tau = K_p(q_d - q) + K_d(\dot q_d - \dot q) τ=Kp(qd−q)+Kd(q˙d−q˙) | 最简单,但有稳态误差 |
| 重力补偿 PD | 关节空间 | τ = g ( q ) + K p e + K d e ˙ \tau = g(q) + K_p e + K_d \dot e τ=g(q)+Kpe+Kde˙ | 消除稳态误差,最常用 |
| 计算力矩 | 关节空间 | τ = M ( q ) a c m d + C q ˙ + g \tau = M(q)a_{cmd} + C\dot q + g τ=M(q)acmd+Cq˙+g | 把系统线性化成二阶系统 |
| 任务空间阻抗 | 笛卡尔空间 | τ = J T ( K p e x + K d e ˙ x ) + C q ˙ + g \tau = J^T(K_p e_x + K_d \dot e_x) + C\dot q + g τ=JT(Kpex+Kde˙x)+Cq˙+g | 末端表现得像弹簧阻尼 |
- 四种中本期实现了三种:关节 PD 与重力补偿合并为
gravity模式,计算力矩为computed模式,任务空间阻抗为task模式。其公式在第三章逐个展开
说人话:重力补偿保持稳定,计算力矩用于移动,空间阻抗用于柔顺。前两个管的是机械臂自己怎么动,最后一个管的是它跟环境接触时让不让步。
-
一个需要提前指出的细节:计算力矩与任务空间控制都需要动力学,但实现路径完全不同
- 计算力矩需要
M
(
q
)
q
¨
M(q)\ddot q
M(q)q¨ 这一项,只需将期望加速度
a
c
m
d
a_{cmd}
acmd 传给
rnea,无需显式计算 M M M - 任务空间控制需要 J T F J^T F JTF 这一项,只用到雅可比与 C q ˙ + g C\dot q + g Cq˙+g,同样不需要计算 M M M
- 因此控制回路中从头到尾没有调用过
crba。它只在 3-2-3 节的交叉验证里出现一次,用于与 MuJoCo 的mj_fullM比对 - 这一点与常见做法不同:许多教程在计算力矩控制中先花半页篇幅计算
M
(
q
)
M(q)
M(q),实际上用
rnea一步即可跳过
- 计算力矩需要
M
(
q
)
q
¨
M(q)\ddot q
M(q)q¨ 这一项,只需将期望加速度
a
c
m
d
a_{cmd}
acmd 传给
-
最后给出 Pinocchio 在整个控制系统中的位置:
| 层 | 谁负责 | 本期用什么 |
|---|---|---|
| 感知 | 相机、点云 | 前五期已完成 |
| 规划 | 轨迹生成 | 3-5 节的圆轨迹参数方程 |
| 建模 | 动力学模型 | Pinocchio 的 Model |
| 控制 | 力矩计算 | Pinocchio 的 FK、Jacobian、RNEA |
| 执行 | 施加力矩 | MuJoCo 的 mjData.ctrl |
2-6 官方 API
- 将本期用到、以及未用到但常用的 API 汇总为一张表,便于查阅:
| API | 头文件 | 作用 |
|---|---|---|
urdf::buildModel() | parsers/urdf.hpp | 从 URDF 创建模型 |
mjcf::buildModel() | parsers/mjcf.hpp | 从 MJCF 创建模型 |
Data(model) | multibody/data.hpp | 构造数据容器,必须传 model |
getJointId() / getFrameId() | multibody/model.hpp | 名字查下标 |
neutral() | multibody/model.hpp | 中性配置(各关节取中间值) |
forwardKinematics() | algorithm/kinematics.hpp | 正运动学,填 data.oMi |
updateFramePlacements() | algorithm/frames.hpp | 更新 frame 位姿,填 data.oMf |
framePlacement() | algorithm/frames.hpp | 取指定 frame 的位姿 |
computeJointJacobians() | algorithm/jacobian.hpp | 算所有关节雅可比 |
getFrameJacobian() | algorithm/frames.hpp | 取 frame 雅可比 |
computeFrameJacobian() | algorithm/frames.hpp | 一步算完 frame 雅可比 |
crba() | algorithm/crba.hpp | 质量矩阵,只填上三角 |
rnea() | algorithm/rnea.hpp | 逆动力学 |
aba() | algorithm/aba.hpp | 正动力学 |
computeCoriolisMatrix() | algorithm/rnea.hpp | 科氏矩阵 |
computeGeneralizedGravity() | algorithm/rnea.hpp | 只算重力项 g ( q ) g(q) g(q) |
- 最后给出一个最小可运行例子,将 FK、雅可比与逆动力学串联一遍。该例子的结构与第三章完全一致,可直接作为模板:
#include <pinocchio/parsers/urdf.hpp>

#include <pinocchio/algorithm/kinematics.hpp>

#include <pinocchio/algorithm/frames.hpp>

#include <pinocchio/algorithm/jacobian.hpp>

#include <pinocchio/algorithm/rnea.hpp>

#include <Eigen/Core>

#include <cstdio>

int main() {
  // ---- 1. 建模 ----
  pinocchio::Model model;
  pinocchio::urdf::buildModel("panda.urdf", model);
  pinocchio::Data data(model);                  // 必须由 model 构造

  const pinocchio::FrameIndex ee = model.getFrameId("panda_hand");
  std::printf("nq=%d nv=%d njoints=%d nframes=%d\n",
              (int)model.nq, (int)model.nv,
              (int)model.njoints, (int)model.nframes);

  // ---- 2. 造一个配置 ----
  Eigen::VectorXd q = pinocchio::neutral(model);
  Eigen::VectorXd v = Eigen::VectorXd::Zero(model.nv);
  Eigen::VectorXd a = Eigen::VectorXd::Zero(model.nv);

  // ---- 3. 正运动学 ----
  pinocchio::forwardKinematics(model, data, q);
  pinocchio::updateFramePlacements(model, data);   // 少了这行 oMf 就是旧值
  const pinocchio::SE3& oMf = data.oMf[ee];
  std::printf("末端位置: %.6f %.6f %.6f\n",
              oMf.translation().x(), oMf.translation().y(),
              oMf.translation().z());

  // ---- 4. 雅可比(6 x nv,世界系对齐)----
  Eigen::MatrixXd J(6, model.nv);
  J.setZero();                                     // 不能省
  pinocchio::computeFrameJacobian(model, data, q, ee,
                                  pinocchio::LOCAL_WORLD_ALIGNED, J);
  std::printf("雅可比尺寸: %ld x %ld\n", (long)J.rows(), (long)J.cols());

  // ---- 5. 逆动力学 ----
  const Eigen::VectorXd tau = pinocchio::rnea(model, data, q, v, a);
  std::printf("重力力矩范数: %.6f Nm\n", tau.norm());

  return 0;
}
- 编译使用 CMake 最为简便,
find_package会自动引入 Eigen、Boost 等依赖:
cmake_minimum_required(VERSION 3.16)
project(pin_demo CXX)
find_package(pinocchio REQUIRED)

add_executable(demo demo.cpp)
target_link_libraries(demo PRIVATE pinocchio::pinocchio)
source env.sh          # 先 source,否则 find_package 找不到 pinocchio
cmake -S . -B build && cmake --build build -j
./build/demo
- 上述代码已标出前面几节提到的三处问题:
Data(model)、J.setZero()、updateFramePlacements()。这三点一个都不能漏,遗漏不会报错,只会静默给出错误结果
3 Pinocchio 在 MuJoCo 中对 Panda Franka 机械臂的底层操控画圆
3-1 整体思路介绍
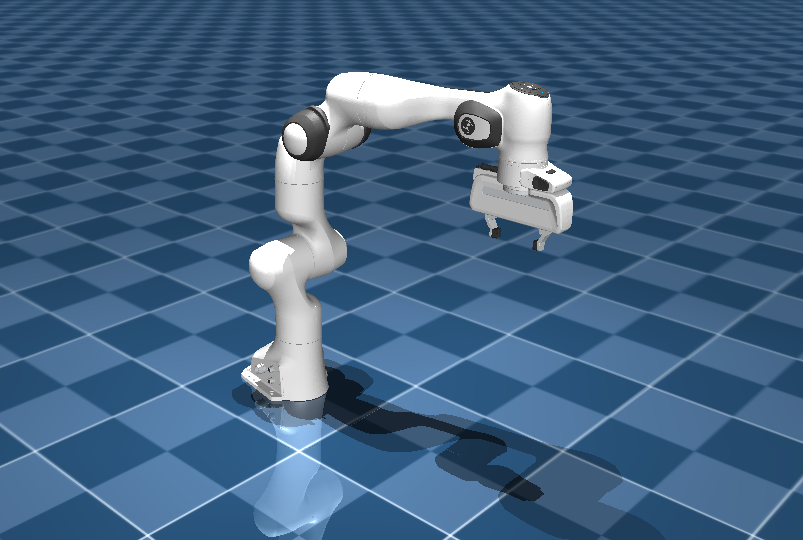
- 前面两章分别说明 MuJoCo 与 Pinocchio 各自是什么,本章把两者接起来完成一件具体的事:
- 在 MuJoCo 中仿真一台 Franka Emika Panda,由 Pinocchio 的 C++ 库计算关节力矩并写回 MuJoCo,使末端在水平面内画出一个圆
- 核心思路非常简单:
- 首先确认 MuJoCo 与 Pinocchio 如何共享同一份 MJCF、按名字对齐关节与执行器下标,并在每步把状态同步过去
- 接上之后,第一个里程碑是让它站稳:重力与科氏补偿加独立关节 PD,机械臂悬停不掉
- 站稳之后、正式开始圆规划之前,用阻尼最小二乘逆运动学在启动时解一次圆周最远点,确认这个圆落在机械臂的可达范围内
- 紧接着规划笛卡尔圆轨迹:末端的期望位置、速度与加速度都是时间的解析函数
- 控制最终要落到力矩上,这需要三块积木:正运动学取当前位姿、雅可比联系关节量与笛卡尔量、逆动力学把运动换算成力矩
- 最后是画圆:任务空间阻抗让末端表现得像弹簧阻尼,笛卡尔误差经 J T J^T JT 映射成关节力矩
观前提示:本文调用的 Pinocchio 库,核心是机械臂底层的数学原理与驱动,大部分概念都是应用数学和正逆运动学求解,公式难免枯燥难懂(特别是第三章)。对于 VLA,我们并不会涉及这么底层的数学计算与理解,所以如果看起来不舒服的朋友们,可以选择性观看第三章
- 话以自此,对于仍逆水行舟的朋友们致以最崇高的敬意!!
3-2 双引擎对接与状态同步
-
本节是整章的基础,内容分三部分:先说明两个引擎之间每个时间步传递的数据(整体数据流),再完成四项桥接工作与状态同步,最后设立一道验收门。三步顺序不可交换,因为后一步依赖前一步的结果
-
整个系统每个时间步依次执行四个步骤,顺序不可颠倒:
| 步 | 动作 | 执行者 | 数据 |
|---|---|---|---|
| 1 | 从仿真读状态 | MuJoCo | mjData.qpos 与 mjData.qvel 得到 q、v |
| 2 | 算控制律 | Pinocchio | 由 (q, v, t) 得到 tau |
| 3 | 写回仿真 | MuJoCo | tau 得到 mjData.ctrl |
| 4 | 推进物理 | MuJoCo | mj_step 得到下一步状态 |
- 以"提供什么、消费什么"的形式列出各角色的输入与输出,比流程图更不易产生歧义:
| 角色 | 提供 | 消费 |
|---|---|---|
| MuJoCo | 模型加载、接触与积分、qpos 与 qvel、被动元件(阻尼、摩擦) | ctrl(力矩) |
| Pinocchio |
M
M
M、
C
C
C、
g
g
g、
J
J
J、oMf | q、v(由 MuJoCo 同步) |
| 我们的控制器 | tau | 上述二者的输出 |
-
这里有一处设计选择需要说明:Pinocchio 不自行维护状态,而是每步从 MuJoCo 读取
- 两个引擎必须使用同一份状态。若各自积分,一次误差就会使两边逐渐分离,最终 Pinocchio 计算补偿量所依据的位形与 MuJoCo 中的真实位形不再一致
- 因此分工为:MuJoCo 是唯一的状态源,Pinocchio 是无状态的纯函数计算器。每步传入
(q, v)并算出tau,不保留任何跨步状态 - 该设计还有一项额外好处,3-10 节会用到:整个控制器的输出只依赖
(q, v, t)。因此是否开启窗口、运行速度如何,结果都必须逐位一致,这是一项很强的自检条件
-
另有一条原则:一切数值以
mjData与mjModel为准,不以 MJCF 文本为准- MJCF 面向人工编写,编译后的
mjModel才是实际使用的值。例如 MJCF 中写fullinertia,MuJoCo 会做特征分解并存为"主轴惯量加iquat",重建时产生 10 − 8 10^{-8} 10−8 量级的往返误差 - 因此 3-2-3 节的交叉验证一律比较编译后的值,而非 XML 中的字面值
- MJCF 面向人工编写,编译后的
Pinocchio 只负责计算,实际状态从 MuJoCo 读取后再进行下一步计算:任何执行都不可能理想,因此状态必须取自 MuJoCo
3-2-1 四项桥接工作
- 1. 一份 MJCF 供两个引擎使用
- MuJoCo 读取
scene.xml(其中 include 了panda.xml,并加入地面与光照),Pinocchio 读取纯机器人描述panda.xml - 两边读取的是同一份机器人描述,从结构上排除了"MJCF 与 URDF 两份描述不一致"这类失配:不依赖人工维护一致性,而是只存在一份描述
- 本机
moveit_resources_panda_description中的panda.urdf不含任何<inertial>,使用它会得到全零的动力学。这是不采用 URDF 路线的直接原因
- MuJoCo 读取
// MuJoCo 侧:正常加载场景
mj_model = mj_loadXML(mjcf_mujoco.c_str(), nullptr, err, sizeof(err));

// Pinocchio 侧:直接解析纯机器人 MJCF
// 签名是 buildModel(文件名, model, verbose),第三个参数是打印解析信息
pinocchio::mjcf::buildModel(mjcf_pinocchio, pin_model, false);
- Pinocchio 的 MJCF 解析器一次即可解出运动学树、
fullinertia惯量以及armature、damping、friction。这一点尤为重要:3-8 节要补的阻尼与摩擦,其数值即来源于此
- 2. 索引全部按名字建立,不硬编码任何下标
- 两个引擎的关节顺序不保证一致,执行器下标也不保证等于自由度下标。因此运行时按名字建立三张表:
for (int j = 0; j < mj_model->njnt; ++j) {
  // 本桥接层按单自由度关节逐元素同步状态。
  // 浮动基座与球关节需要分块处理,与其静默算错,不如明确拒绝。
  if (mj_model->jnt_type[j] != mjJNT_HINGE &&
      mj_model->jnt_type[j] != mjJNT_SLIDE) {
    throw std::runtime_error("只支持 1 自由度关节: " + jname(mj_model, j));
  }

  const std::string name = jname(mj_model, j);
  const int pid = pin_model.getJointId(name);
  if (pid >= (int)pin_model.njoints || pin_model.names[pid] != name) {
    throw std::runtime_error("Pinocchio 模型里找不到关节: " + name);
  }

  joints.push_back(name);
  mj_qadr.push_back(mj_model->jnt_qposadr[j]);              // mjData.qpos 的下标
  mj_vadr.push_back(mj_model->jnt_dofadr[j]);               // mjData.qvel 的下标
  pin_qidx.push_back(pin_model.joints[pid].idx_q());        // q 向量里的下标
  pin_vidx.push_back(pin_model.joints[pid].idx_v());        // v 向量里的下标
}
q与v使用两套下标(idx_q与idx_v)。这是 1-5 节与 2-4-1 节强调的 n q ≠ n v nq \neq nv nq=nv 在代码中的体现:宁可多维护一个数组,也不假设两者相等- 这里还有一处主动报错的设计:
getJointId在找不到名字时返回越界值njoints,而不抛异常。因此必须显式检查pin_model.names[pid] != name,否则会带着越界下标继续执行,直到某处内存越界才崩溃
- 3. 执行器归一化为纯力矩
- 1-6 节已说明,menagerie 的 Panda 执行器为位置伺服,直接把力矩写入
ctrl会被当作目标角度。因此需在mj_step之前将其改为力矩型:
- 1-6 节已说明,menagerie 的 Panda 执行器为位置伺服,直接把力矩写入
for (int a = 0; a < mj_model->nu; ++a) {
  // 夹爪执行器驱动的是 tendon 而非 joint,跳过
  if (mj_model->actuator_trntype[a] != mjTRN_JOINT) continue;

  mj_model->actuator_gaintype[a] = mjGAIN_FIXED;
  mj_model->actuator_biastype[a] = mjBIAS_NONE;
  for (int k = 0; k < mjNGAIN; ++k) mj_model->actuator_gainprm[a * mjNGAIN + k] = 0.0;
  for (int k = 0; k < mjNBIAS; ++k) mj_model->actuator_biasprm[a * mjNBIAS + k] = 0.0;
  mj_model->actuator_gainprm[a * mjNGAIN] = 1.0;   // 力矩 = 1.0 乘 ctrl
  mj_model->actuator_ctrllimited[a] = 0;           // 解除 ctrl 限幅,保留 forcerange
}
- 同时建立"哪个自由度受力矩控制"这张表。该表同时解决了夹爪的问题:它的执行器为 tendon 型,
act_of_v中对应项自然为-1:
act_of_v.assign(pin_model.nv, -1);
for (int a = 0; a < mj_model->nu; ++a) {
  if (mj_model->actuator_trntype[a] != mjTRN_JOINT) continue;
  // C API 中 actuator_trnid 是平数组,(nu x 2) 的布局需自行计算下标
  const int jid  = mj_model->actuator_trnid[2 * a];
  const std::string jname_str = jname(mj_model, jid);
  for (size_t k = 0; k < joints.size(); ++k)
    if (joints[k] == jname_str) act_of_v[pin_vidx[k]] = a;
}

// 受力矩控制的关节 = 带关节型执行器的关节。Panda 上为 7 个臂关节
for (size_t k = 0; k < joints.size(); ++k)
  if (act_of_v[pin_vidx[k]] >= 0) arm_joints.push_back(joints[k]);
- 结果为:
nq = nv = 9(7 个臂关节加 2 个手指关节),但只有 7 个自由度受力矩控制,nu = 8(7 个臂加 1 个夹爪)
- 4. 惯性参数:只验证,不回填
- 该步在直觉上必要,实际却会导致错误,需要单独说明
- 直觉做法是:MJCF 以 geom 密度推算质量时,Pinocchio 的解析器(读取 XML 文本)与 MuJoCo(读取编译后的
mjModel)可能产生分歧,于是将mjModel的惯性重建后写回 Pinocchio - 但该做法不可行:Pinocchio 会将固定关节的 body 惯性合并进父关节(本模型中
hand的0.73 kg被并入joint7),而mjModel按 body 分别存储。按jnt_bodyid逐个回填会丢失这部分质量 - 实测后果为:误差从 10 − 8 10^{-8} 10−8 恶化到 2.4 × 10 − 1 2.4 \times 10^{-1} 2.4×10⁻¹。即该修正使误差增大约一亿倍
- 因此惯性参数一概不回填:校验通过即结束,不写回任何东西
- 需要与惯性区分开的是被动参数(
armature、damping、friction)。它们不属于惯量,但同样参与力矩计算,且 3-8 节要用到。这三项的处理策略与惯性相反:先校验,不一致时才按 MuJoCo 覆盖
// 只校验三组被动参数:与 MuJoCo 不一致时才按 MuJoCo 覆盖,一致就一个字节都不动
for (size_t k = 0; k < joints.size(); ++k) {
  const int a = mj_vadr[k], p = pin_vidx[k];        // MuJoCo 的 dof 下标 / Pinocchio 的 v 下标
  if (std::abs(pin_model.armature[p] - mj_model->dof_armature[a])     > 1e-12 ||
      std::abs(pin_model.damping[p]  - mj_model->dof_damping[a])      > 1e-12 ||
      std::abs(pin_model.friction[p] - mj_model->dof_frictionloss[a]) > 1e-12) {
    pin_model.armature[p] = mj_model->dof_armature[a];
    pin_model.damping[p]  = mj_model->dof_damping[a];
    pin_model.friction[p] = mj_model->dof_frictionloss[a];
    notes.push_back(joints[k]);                     // 记下被覆盖的关节,便于排查
  }
}
// 本模型上三者逐项一致,覆盖分支从未进入,因此最终一个数也没改
3-2-2 状态同步
- 桥接工作解决的是两套下标如何对齐,要使其真正发挥作用还差一步:状态同步。每个控制周期都需在两个引擎之间同步一次状态,两个方向各一个函数,合计不到十行:
// MuJoCo 到 Pinocchio:按名字映射的下标逐关节搬运
void MjPinBridge::mjToPin() {
  for (size_t k = 0; k < joints.size(); ++k) {
    q[pin_qidx[k]] = mj_data->qpos[mj_qadr[k]];
    v[pin_vidx[k]] = mj_data->qvel[mj_vadr[k]];
  }
}

// Pinocchio 到 MuJoCo:力矩写入 ctrl,仅写受力矩控制的自由度
void MjPinBridge::pinToMj() {
  for (size_t k = 0; k < joints.size(); ++k) {
    const int a = act_of_v[pin_vidx[k]];
    if (a >= 0) mj_data->ctrl[a] = tau[pin_vidx[k]];
  }
}
-
这两个函数很短,但有三处易出问题之处:
-
第一,
qpos与qvel使用不同的下标数组- 代码中
q使用mj_qadr,v使用mj_vadr。在 MuJoCo 中这两个数组是不同的(jnt_qposadr与jnt_dofadr) - Panda 全部为铰链关节,两者恰好相等,因此写错也不会表现出来。但换成带自由关节的机器人(例如四足、人形)时,
qpos的下标会逐段偏移,整个状态随之错位 - 这种在当前模型上无法暴露错误的写法尤其需要警惕
- 代码中
-
第二,
ctrl的下标也不等于自由度下标- 写回时使用
act_of_v[...]而非直接用k,因为 MuJoCo 中actuator_trnid表明执行器序号与关节序号是两套编号 - 本模型中两者恰好一致(执行器
1到7对应关节1到7),但这是本模型给出的巧合,而非接口约定。更换模型或调整夹爪位置即会出错
- 写回时使用
-
第三,不受控的自由度必须清零
- 两个夹爪自由度不在
arm_joints中,但它们在q、v、tau向量中都占据位置 rnea也会算出它们的力矩(两个手指有质量,同样受重力),若不清零就会残留在tau中- 本项目在每个控制器的末尾统一清零:
- 两个夹爪自由度不在
// 夹爪自由度不受控:清零,避免残留分量写回 ctrl
for (size_t k = 0; k < b.joints.size(); ++k)
  if (b.act_of_v[b.pin_vidx[k]] < 0) b.tau[b.pin_vidx[k]] = 0.0;
-
这一条即使出错也不会立即报错:夹爪的力矩写不进
ctrl(pinToMj中a < 0即跳过)。但若不处理,tau中会残留来源不明的分量,后续在tau上叠加其他项时即会出现问题 -
回到本节开头提到的设计原则:MuJoCo 是唯一状态源。因此
mjToPin()在每个控制周期开头调用,pinToMj()在每个周期结尾调用,中间的 Pinocchio 计算不保留任何跨步状态
3-2-3 交叉验证
- 四项工作完成后,还需设立一道验收门:在同一组随机
(q, v)下比较两个引擎的动力学与运动学量。结果不一致则不能用于控制:控制器算出的力矩对仿真中的机械臂而言是错误的,后续所有调参都失去意义
即通过状态同步确认实际执行与计算预测之间的差别有多大,据此判断能否正确执行
- 具体比较以下几项:
| 比较对象 | 比较方式 | 判据 |
|---|---|---|
| 重力与科氏 | MuJoCo 的 qfrc_bias 对 Pinocchio 的 rnea(q, v, 0) | 相对误差 |
| 质量矩阵 | MuJoCo 的 mj_fullM 对 Pinocchio 的 crba | 相对误差 |
| 末端位姿 | mjData.xpos / xmat 对 data.oMf | 绝对误差 |
| 总质量 | 两边所有 body 求和 | — |
// 采一个随机构型(在限位内)
mj_forward(mj_model, mj_data);
for (int d = 0; d < mj_model->nv; ++d) bias_mj[d] = mj_data->qfrc_bias[d];
mj_fullM(mj_model, mj_data, M_mj.data());

// Pinocchio 侧用同一组状态
const Eigen::VectorXd tau0 = pinocchio::rnea(
    pin_model, pin_data, q, v, Eigen::VectorXd::Zero(pin_model.nv));
Eigen::MatrixXd M_pin = pinocchio::crba(pin_model, pin_data, q);
// crba 只填上三角,比对前先补全
M_pin.triangularView<Eigen::StrictlyLower>() =
    M_pin.transpose().triangularView<Eigen::StrictlyLower>();
-
质量矩阵的阈值放宽到 10 − 7 10^{-7} 10−7 有明确原因,并非随意取值:MuJoCo 将 MJCF 的
fullinertia特征分解为"主轴惯量加iquat"后存储,mj_fullM使用的是分解后的值。实测 MJCF 中写Iyy = 0.70661,mjModel中重建为0.70660997,该往返本身即带来约 3 × 10 − 8 3\times10^{-8} 3×10⁻⁸ 的相对误差 -
这属于 MuJoCo 侧的表示误差,而非桥接错误,因此不应以 10 − 16 10^{-16} 10−16 作为判据。分清误差来源,比调整阈值使其恰好通过更为重要
-
运行
--mode verify,完整输出如下:
./build/panda_pin --mode verify
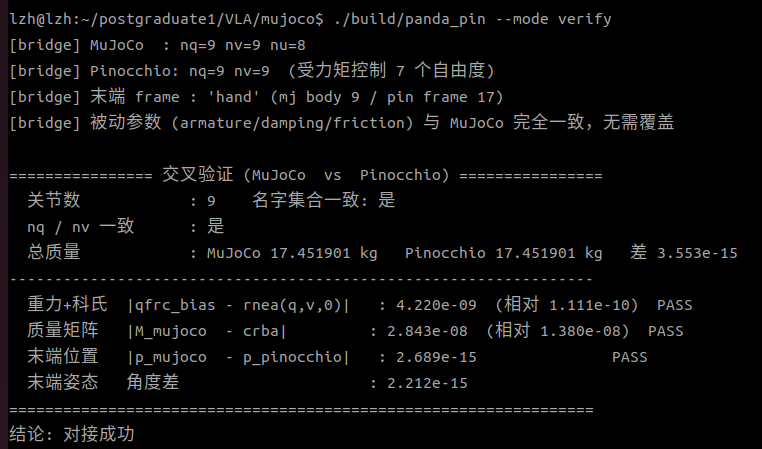
- 两个引擎的动力学在 10 − 10 10^{-10} 10−10 量级上一致,通过该步之后才能进入控制环节
3-3 关节 PD 与重力补偿控制
3-3-1 整体思路
- 两个引擎对接之后,第一个里程碑是使机械臂保持静止。先用一个更简单的模式验证闭环,本节的控制律为:
τ = C ( q , q ˙ ) q ˙ + g ( q ) ⏟ rnea ( q , v , 0 ) + K p ( q d − q ) + K d ( 0 − q ˙ ) ⏟ 关节 PD \tau = \underbrace{C(q,\dot q)\dot q + g(q)}_{\text{rnea}(q,v,0)} \;+\; \underbrace{K_p(q_d - q) + K_d(0 - \dot q)}_{\text{关节 PD}} τ=rnea(q,v,0) C(q,q˙)q˙+g(q)+关节 PD Kp(qd−q)+Kd(0−q˙)
说人话:
rnea负责重力补偿,PD 负责反馈控制。
-
先做这一步的原因是它将问题分离:只验证"读状态、算力矩、写回"这条链路是否通畅,不涉及笛卡尔空间、雅可比与轨迹跟踪
- 目标位形 q d q_d qd 取初始位形,因此期望速度与加速度均为零,PD 只需将漂移压回
- 若这一步都不稳定,后面的任务空间控制必然有问题,而问题容易被误判为笛卡尔部分写错
-
控制律只作用于 7 个臂关节,而 Pinocchio 的 q q q 与 v v v 长度为 n v = 9 nv = 9 nv=9(含两个手指关节)。因此先写一个辅助函数,按名字映射取出受力矩控制的那些自由度:
// 从 pinocchio 的 v 空间全向量里取出受力矩控制的那些关节
Eigen::VectorXd pickArm(const MjPinBridge& b, const Eigen::VectorXd& full) {
  Eigen::VectorXd out(b.arm_joints.size());
  for (size_t k = 0; k < b.arm_joints.size(); ++k) {
    const auto it = std::find(b.joints.begin(), b.joints.end(), b.arm_joints[k]);
    out[k] = full[b.pin_vidx[std::distance(b.joints.begin(), it)]];
  }
  return out;
}
- 参数取 K p = 400 K_p = 400 Kp=400、 K d = 40 K_d = 40 Kd=40:
void JointSpacePd::init(const MjPinBridge& b) {
  const int n = (int)b.arm_joints.size();
  q_des = pickArm(b, b.q);                        // 目标就是当前位形
  Kp = Eigen::VectorXd::Constant(n, 400.0);
  Kd = Eigen::VectorXd::Constant(n, 40.0);
}

void JointSpacePd::compute(MjPinBridge& b) {
  // 重力与科氏补偿
  b.tau = pinocchio::rnea(b.pin_model, b.pin_data, b.q, b.v,
                          Eigen::VectorXd::Zero(b.pin_model.nv));
  // 关节 PD
  for (size_t k = 0; k < b.arm_joints.size(); ++k) {
    const auto it = std::find(b.joints.begin(), b.joints.end(), b.arm_joints[k]);
    const int p = b.pin_vidx[std::distance(b.joints.begin(), it)];
    b.tau[p] += Kp[k] * (q_des[k] - b.q[p]) - Kd[k] * b.v[p];
  }
  // 夹爪自由度清零
  for (size_t k = 0; k < b.joints.size(); ++k)
    if (b.act_of_v[b.pin_vidx[k]] < 0) b.tau[b.pin_vidx[k]] = 0.0;
}
-
K p K_p Kp、 K d K_d Kd 的取值方法如下:先把每个关节视为独立的二阶系统
- 取 ω n = 20 rad/s \omega_n = 20\ \text{rad/s} ωn=20 rad/s、阻尼比 ζ = 1 \zeta = 1 ζ=1,则 K p = ω n 2 = 400 K_p = \omega_n^2 = 400 Kp=ωn2=400、 K d = 2 ζ ω n = 40 K_d = 2\zeta\omega_n = 40 Kd=2ζωn=40
- 该结果是假设各关节解耦得到的。实际系统存在耦合,但以此作为起点已足够,运行后可依据结果调整
- 这里同样得益于 3-8 节所述的计算力矩线性化:在补偿项准确的前提下,该二阶近似是成立的
-
运行
--mode gravity --seconds 3:
---------------- 运行结果 ----------------
  步数         : 1501  (仿真 3.002 s, 步长 0.0020 s)
  位形漂移     : 最大 1.776e-15 rad  (重力补偿应把它压到很小)
1.776e-15 rad属于双精度浮点的舍入量级,即完全未移动。作为对照,同样的模式若去掉力矩(--mode free),机械臂会在重力作用下坠落
3-3-2 重力补偿
- 式中的补偿项来自逆动力学,即
a
=
0
a = 0
a=0 时的
rnea(3-8 节展开该函数的两次用法):
τ c o m p = rnea ( q , v , 0 ) = C ( q , q ˙ ) q ˙ + g ( q ) \tau_{comp} = \text{rnea}(q, v, 0) = C(q,\dot q)\,\dot q + g(q) τcomp=rnea(q,v,0)=C(q,q˙)q˙+g(q)
-
它解决的问题很直接:机械臂本身存在自重,无支撑时将会下坠。PD 控制器能够抵消其中一部分,但代价是引入稳态误差:误差需增大到 K p e = g ( q ) K_p e = g(q) Kpe=g(q) 才能平衡
- 本模型中 K p = 400 K_p = 400 Kp=400,重力力矩在几十牛米量级,稳态误差为 e ≈ g / K p e \approx g/K_p e≈g/Kp,即几度的量级
- 显式补上 g ( q ) g(q) g(q) 之后,PD 只需处理扰动,不再承担自重,稳态误差才能消除
-
代码中写有该补偿项,并不等于补偿实际生效。验证方式是消融实验,而不是阅读代码:
| 模式 | 补偿开 | 补偿关 | 倍数 |
|---|---|---|---|
gravity(位形漂移) | 1.776e-15 rad | — | 数量级上就是"完全不动" |
task(末端跟踪误差,最大) | 4.000e-03 m | 1.368e-01 m | 34 倍 |
task(末端跟踪误差,平均) | 2.144e-03 m | 1.013e-01 m | 47 倍 |
-
关闭补偿后误差增大三十余倍,这说明补偿确实在起作用,而非该轨迹恰好不需要补偿
-
这里还有一处设计取舍:补偿项中是否包含科氏项 C q ˙ C\dot q Cq˙
- 包含。
rnea(q, v, 0)一次即可给出两项,拆开则需多调用一次函数 - 代价是无法单独验证重力项。若需要更干净的对照,可以改用
computeGeneralizedGravity(model, data, q),它只返回 g ( q ) g(q) g(q) - 本期未采用该做法,因为运动速度很低(末端
0.1 m/s),科氏项本身很小,拆开对结果没有可见影响
- 包含。
-
至此一条最小闭环已经跑通:机械臂能够保持悬停。接下来按顺序补上画圆所需的内容:先确认目标点可达(3-4 节),再规划末端轨迹(3-5 节),然后备齐正运动学、雅可比与逆动力学三块积木(3-6 节至 3-8 节),最后画圆(3-9 节)
3-4 DLS 逆运动学与可达性校验
3-4-1 背景
- 在接入轨迹之前,需要先解决一个前置问题:该圆是否可达。手写的 DLS 逆运动学在本项目中不是控制回路的一环(阻抗控制不需要逆解),但解决了一个实际问题:如何确认画圆的目标点确实落在机械臂的可达范围内
3-4-2 DLS
- 先说明什么是 DLS(Damped Least Squares,阻尼最小二乘,也称 Levenberg-Marquardt)。逆运动学是反问题:给定末端目标位置,反求关节角。它除少数特殊构型外没有解析解,因此工程上采用迭代法,其核心是对误差做一阶近似:
e = x d e s − f ( q ) ≈ J ( q ) Δ q ⟹ Δ q = J + e = J T ( J J T ) − 1 e e = x_{des} - f(q) \approx J(q)\,\Delta q \quad \Longrightarrow \quad \Delta q = J^{+} e = J^{T}(JJ^{T})^{-1} e e=xdes−f(q)≈J(q)Δq⟹Δq=J+e=JT(JJT)−1e
- 直接使用伪逆存在一个严重问题:在奇异位形附近 J J J 接近降秩, J T ( J J T ) − 1 J^{T}(JJ^{T})^{-1} JT(JJT)−1 趋于无穷大,单步增量随之发散,迭代会立刻跑飞。DLS 的做法是给伪逆添加阻尼项:
Δ q = J T ( J J T + λ 2 I ) − 1 e \Delta q = J^{T}\big( JJ^{T} + \lambda^{2} I \big)^{-1} e Δq=JT(JJT+λ2I)−1e
- 加入 λ 2 I \lambda^{2} I λ2I 之后, J J T + λ 2 I JJ^{T} + \lambda^{2} I JJT+λ2I 一定可逆,与 J J J 接近降秩的程度无关,代价是收敛速度变慢、精度略有损失。 λ \lambda λ 即"稳定"与"精度"之间的调节参数,本节取 λ = 10 − 3 \lambda = 10^{-3} λ=10−3,迭代上限 300 次,收敛判据为残差小于 10 − 6 m 10^{-6}\,\text{m} 10−6m。完整推导见 2-5-4 节
3-4-3 代码实现
- 说回上面那个问题的答案
- 做法是取圆周上离起点最远的点(圆心与半径由控制器初始化给出,圆轨迹的参数方程见 3-5 节),即 θ = π \theta = \pi θ=π 处,从圆心沿 − x -x −x 方向走 2 r 2r 2r:
// 目标取圆周上离起点最远的点(theta = pi,即 center 往 -x 走 2r)
// 若以当前末端位置为目标,残差恒为零,无法构成有效检验
const Eigen::Vector3d far_pt = ts.center + Eigen::Vector3d(-2.0 * ts.radius, 0, 0);
bool ik_ok = false;
double ik_res = 0.0;
const Eigen::VectorXd q_ik = dampedLeastSquaresIk(
    *bridge, far_pt, bridge->q, 300, 1e-3, 1e-6, &ik_ok, &ik_res);
-
这里有一处自设的检验陷阱:最初的目标取"当前末端位置",残差恒等于 0,表面上完全收敛,实际未验证任何内容
- 一个不可能失败的测试,无法验证任何内容
- 改为圆周远点之后,才构成真正的可达性检查
-
完整的 DLS 实现为 2-5-4 节的骨架加上关节限位:
Eigen::VectorXd dampedLeastSquaresIk(MjPinBridge& b,
                                     const Eigen::Vector3d& target,
                                     const Eigen::VectorXd& q_init,
                                     int iters, double lambda, double tol,
                                     bool* ok, double* residual) {
  Eigen::VectorXd q = q_init;
  const double lam2 = lambda * lambda;
  bool converged = false;
  double res = 0.0;

  for (int it = 0; it < iters; ++it) {
    pinocchio::forwardKinematics(b.pin_model, b.pin_data, q);
    pinocchio::updateFramePlacements(b.pin_model, b.pin_data);
    const Eigen::Vector3d e = target - b.pin_data.oMf[b.ee_frame].translation();
    res = e.norm();
    if (res < tol) { converged = true; break; }

    // 只用位置雅可比的平移部分(3 x nv)。
    // setZero 不能省:computeFrameJacobian 只写运动链上那些关节的列,
    // 其余列原样保留,不清零就是未初始化内存(详见 3-7 节)
    Eigen::MatrixXd J(6, b.pin_model.nv);
    J.setZero();
    pinocchio::computeFrameJacobian(b.pin_model, b.pin_data, q, b.ee_frame,
                                    pinocchio::LOCAL_WORLD_ALIGNED, J);
    const Eigen::MatrixXd Jp = J.topRows(3);

    // dq = J^T (J J^T + lambda^2 I)^-1 e
    Eigen::Matrix3d JJt = Jp * Jp.transpose();
    JJt.diagonal().array() += lam2;
    const Eigen::Vector3d y = JJt.ldlt().solve(e);
    Eigen::VectorXd dq = Jp.transpose() * y;

    // 步长限制,防止在奇异位形附近一次跳太远
    const double max_step = 0.2;
    if (dq.norm() > max_step) dq *= max_step / dq.norm();
    q += dq;

    // 关节限位钳制
    for (size_t k = 0; k < b.arm_joints.size(); ++k) {
      const auto it2 = std::find(b.joints.begin(), b.joints.end(), b.arm_joints[k]);
      const int pidx = b.pin_qidx[std::distance(b.joints.begin(), it2)];
      q[pidx] = std::max(b.arm_qmin[k], std::min(b.arm_qmax[k], q[pidx]));
    }
  }

  if (ok) *ok = converged;
  if (residual) *residual = res;
  return q;
}
- 该检查在
task模式启动时执行一次,--mode task --seconds 3的输出如下:
[ik ] DLS 逆解圆周远点 (距起点 0.200 m): 收敛,残差 4.684e-11 m
[ik ] 正运动学回代校验残差 4.684e-11 m
- 逆解残差为
4.684e-11 m,正运动学回代校验得到同一个数,说明解确实到达目标位置,中间不存在状态污染
3-5 笛卡尔圆轨迹生成
3-5-1 圆的参数方程
- 目标可达性确认之后,定义末端的目标轨迹。目标为水平面内的圆,参数方程采用标准形式:
x d ( t ) = x c + r cos θ ( t ) , y d ( t ) = y c + r sin θ ( t ) , z d ( t ) = z c x_d(t) = x_c + r\cos\theta(t), \qquad y_d(t) = y_c + r\sin\theta(t), \qquad z_d(t) = z_c xd(t)=xc+rcosθ(t),yd(t)=yc+rsinθ(t),zd(t)=zc
- 其中 ( x c , y c , z c ) (x_c, y_c, z_c) (xc,yc,zc) 是圆心, r r r 是半径, θ ( t ) = ω t \theta(t) = \omega t θ(t)=ωt 是相位。该写法的优点在于速度可解析求出,无需数值差分:
x ˙ d = − r ω sin θ , y ˙ d = r ω cos θ \dot x_d = -r\omega\sin\theta, \qquad \dot y_d = r\omega\cos\theta x˙d=−rωsinθ,y˙d=rωcosθ
3-5-2 问题描述
- 该形式的限制在于:它把 t = 0 t = 0 t=0 的末端固定在圆周上,与圆心取在哪里无关。也就是说,起点与圆心之间必须隔着一个半径,两者不能重合
x d ( 0 ) = x c + r , y d ( 0 ) = y c x_d(0) = x_c + r, \qquad y_d(0) = y_c xd(0)=xc+r,yd(0)=yc
- 我们期望的是从当前末端位置出发逐渐扩展出一个圆。若圆心取当前末端位置, t = 0 t = 0 t=0 时末端需由圆心突变到圆周, ∥ e ∥ = r \|e\| = r ∥e∥=r,误差项 K p e K_p e Kpe 会产生很大的力矩,使机械臂产生一次冲击
说人话:圆的标准参数方程默认起点就落在圆周上,而我们的起点在圆心。硬套这个式子的话,第一步末端就得从圆心窜到圆周,误差一下子等于整个半径,力矩会猛地冲一下。所以改成让半径从零慢慢涨开的写法,起步就没有这个突跳了。
3-5-3 修改后的参数方程
- 因此轨迹改写为从圆心出发、半径平滑渐入的形式:
x d ( t ) = x c + r ( t ) ( cos θ ( t ) − 1 ) , y d ( t ) = y c + r ( t ) sin θ ( t ) x_d(t) = x_c + r(t)\big(\cos\theta(t) - 1\big), \qquad y_d(t) = y_c + r(t)\sin\theta(t) xd(t)=xc+r(t)(cosθ(t)−1),yd(t)=yc+r(t)sinθ(t)
- 改写后, t = 0 t = 0 t=0 时 cos 0 − 1 = 0 \cos 0 - 1 = 0 cos0−1=0 且 sin 0 = 0 \sin 0 = 0 sin0=0,末端落在圆心; r ( t ) r(t) r(t) 由零平滑增长到目标半径,整条轨迹连续
3-5-4 平滑函数
- 平滑函数采用 smoothstep,其在两端的一阶导数均为零,因此起步与收尾都不出现速度突跳:
s ( τ ) = 3 τ 2 − 2 τ 3 , τ = min ( 1 , t t r a m p ) , r ( t ) = r m a x s ( τ ) s(\tau) = 3\tau^2 - 2\tau^3, \qquad \tau = \min\!\left(1, \frac{t}{t_{ramp}}\right), \qquad r(t) = r_{max}\, s(\tau) s(τ)=3τ2−2τ3,τ=min(1,trampt),r(t)=rmaxs(τ)
- 期望速度需随之修改。半径随时间变化,求导时 r r r 不能视为常数,需使用乘积法则:
x ˙ d = r ˙ ( cos θ − 1 ) − r ω sin θ , y ˙ d = r ˙ sin θ + r ω cos θ \dot x_d = \dot r\big(\cos\theta - 1\big) - r\omega\sin\theta, \qquad \dot y_d = \dot r\sin\theta + r\omega\cos\theta x˙d=r˙(cosθ−1)−rωsinθ,y˙d=r˙sinθ+rωcosθ
- 其中 r ˙ = r m a x ⋅ s ′ ( τ ) / t r a m p \dot r = r_{max} \cdot s'(\tau) / t_{ramp} r˙=rmax⋅s′(τ)/tramp, s ′ ( τ ) = 6 τ ( 1 − τ ) s'(\tau) = 6\tau(1-\tau) s′(τ)=6τ(1−τ)
3-5-5 代码实现
- 对应的 C++ 代码仅十几行:
// 前 t_ramp 秒把半径从 0 平滑升到 radius,同时算出径向速度
const double s      = (t_ramp > 0) ? std::min(1.0, t / t_ramp) : 1.0;
const double smooth = s * s * (3.0 - 2.0 * s);            // smoothstep
const double dsmooth =                                     // smoothstep 对时间的导数
    (t < t_ramp && t_ramp > 0) ? (6.0 * s * (1.0 - s)) / t_ramp : 0.0;

const double r    = radius * smooth;
const double rdot = radius * dsmooth;

const double th = omega * t;
const double c  = std::cos(th), sn = std::sin(th);

// 圆在水平面内。t=0 时 cos(0)-1 = 0、sin(0) = 0,末端正好落在圆心
const Eigen::Vector3d p_d = center + r * Eigen::Vector3d(c - 1.0, sn, 0.0);
const Eigen::Vector3d v_d = rdot * Eigen::Vector3d(c - 1.0, sn, 0.0)
                          + r * omega * Eigen::Vector3d(-sn, c, 0.0);
-
本期的参数为:半径
0.10 m,角频率1.0 rad/s,渐入时间2.0 s。末端线速度峰值为 r ω = 0.1 m/s r\omega = 0.1\ \text{m/s} rω=0.1 m/s,对 7 自由度机械臂而言处于较低水平 -
另一处细节是:姿态不随圆变化,全程保持不变
- 圆位于水平面内,若末端姿态随之旋转,夹爪会在画圆的同时自转
- 因此期望角速度恒为零,仅在 K p K_p Kp 中取一个较软的旋转刚度加以约束(3-9-4 节给出具体数值)
-
轨迹只给出了对末端运动的要求,还需将其转换为力矩。中间需要三块积木:正运动学取当前末端位姿(3-6 节)、雅可比联系关节量与笛卡尔量(3-7 节)、逆动力学把运动换算成力矩(3-8 节)
3-6 正运动学
- 正运动学在本项目中的作用很直接:每个控制周期都需要知道末端当前位置,才能算出它与目标的偏差
说人话:我们已经确保轨迹能够正确执行了,那么逆推计算出的中间结果应该和正推的一致。如果不一致,就是你算错了!
- 使用的方法即 2-5-1 节的两步,顺序不可颠倒:
// 两步都不能省:只算前一步,data.oMf 里还是旧值
pinocchio::forwardKinematics(b.pin_model, b.pin_data, b.q);
pinocchio::updateFramePlacements(b.pin_model, b.pin_data);
- 取得位姿之后,位置与姿态需分别处理,因为两者的误差定义方式完全不同:
const Eigen::Vector3d p = b.pin_data.oMf[b.ee_frame].translation();
const Eigen::Matrix3d R = b.pin_data.oMf[b.ee_frame].rotation();
-
位置误差即向量差 e p = p d − p e_p = p_d - p ep=pd−p,三个分量各自独立
-
姿态误差不能用同样方式计算。两个旋转矩阵相减没有物理意义,3-9-2 节说明如何用 S O ( 3 ) SO(3) SO(3) 的对数映射将其转换为三维向量
-
末端 frame 的选取需要说明:我们使用
hand,即法兰盘,而非指尖或夹爪中心- 选用法兰的优点是它的位姿完全由 7 个臂关节决定,与夹爪开合无关,画圆的控制问题因此不涉及夹爪状态,无需将其纳入状态向量
- 代价是若后续要做抓取,需要再补偿一段"法兰到夹持点"的固定变换。该变换为常数,加一个偏移即可
-
另有一个验证手段:用正运动学做回代校验
- 无论是逆解还是轨迹生成,计算结果都可代回正运动学独立确认一次
- 3-4 节的 DLS 逆运动学即按此验证:解出关节角后,将
q暂时设为该解,再调用一次eePosition(),检查残差是否一致。若两个残差不一致,说明中间存在状态污染
// 用正运动学独立回代一次,确认逆解确实到达目标点
Eigen::VectorXd q_save = bridge->q;
bridge->q = q_ik;
const double back = (bridge->eePosition() - far_pt).norm();
bridge->q = q_save;                      // 校验完必须还原,否则污染后续控制
3-7 雅可比
- 雅可比在本项目中有三处用途,均直接对应 2-5-2 节的公式:
| 用途 | 公式 | 用在哪 |
|---|---|---|
| 末端速度 | x ˙ = J q ˙ \dot x = J\dot q x˙=Jq˙ | 阻抗律里的阻尼项 K d ( x ˙ d − x ˙ ) K_d(\dot x_d - \dot x) Kd(x˙d−x˙) |
| 笛卡尔力映射回关节 | τ = J T F \tau = J^T F τ=JTF | 阻抗律的输出 τ = J T ⋅ wrench \tau = J^T \cdot \text{wrench} τ=JT⋅wrench |
| 位置逆解 | Δ q = J p T ( J p J p T + λ 2 I ) − 1 e \Delta q = J_p^{T}(J_pJ_p^{T} + \lambda^2 I)^{-1}e Δq=JpT(JpJpT+λ2I)−1e | 手写 DLS 逆运动学,只取前 3 行 |
- 三处用途都指向同一个函数,因此封装为
eeJacobian():
Eigen::MatrixXd MjPinBridge::eeJacobian() {
  Eigen::MatrixXd J(6, pin_model.nv);
  J.setZero();
  pinocchio::computeFrameJacobian(pin_model, pin_data, q, ee_frame,
                                  pinocchio::LOCAL_WORLD_ALIGNED, J);
  return J;
}
- 本节的重点是
J.setZero():computeFrameJacobian只写入运动链上关节对应的列,其余列原样保留,不预先清零就会读到未初始化的内存;- Panda 的
handframe 只挂在 7 个臂关节上,两个夹爪自由度对应的列始终不会被写入,该问题在无窗口时因那块堆内存恰好是零页而不显形,开启渲染窗口后才暴露为mj_step的CTRL警告(跟踪误差由4.0e-03 m变为5.8e-01 m)。
- Panda 的
- 修复方法是在
eeJacobian()与dampedLeastSquaresIk()两个调用点各加一行J.setZero(),修复后两种运行方式的结果逐位一致,该检查后续一直在使用
3-8 逆动力学
rnea在本项目中被同一个函数调用了两次,通过不同传参承担不同角色。这是整个控制器设计中最为经济的一处:
说人话:逆动力学这个函数,加速度传零向量,它就只算重力补偿;把期望加速度一起传进去,它顺手把惯性也算上,直接给出完整力矩。所以一个函数干了两件事,不必另外去算质量矩阵。但它不管关节阻尼与摩擦,这两项在仿真里一直生效,得我们自己补回去,不补误差就压不下去。
| 期望加速度 | 得到什么 | 用在哪 |
|---|---|---|
a = 0 | C ( q , q ˙ ) q ˙ + g ( q ) C(q,\dot q)\dot q + g(q) C(q,q˙)q˙+g(q),即补偿项 | gravity、task 两个模式 |
a = a_cmd | 完整逆动力学 M q ¨ + C q ˙ + g M\ddot q + C\dot q + g Mq¨+Cq˙+g | computed 模式 |
// 用法一:仅需补偿项。a 传零向量,惯性项 M·0 即为零
b.tau = pinocchio::rnea(b.pin_model, b.pin_data, b.q, b.v,
                        Eigen::VectorXd::Zero(b.pin_model.nv));

// 用法二:完整逆动力学。前馈加速度加 PD 反馈一起传进去
Eigen::VectorXd a_cmd = ad;                                   // 期望加速度前馈
for (size_t k = 0; k < b.arm_joints.size(); ++k) {
  const auto it = std::find(b.joints.begin(), b.joints.end(), b.arm_joints[k]);
  const int p = b.pin_vidx[std::distance(b.joints.begin(), it)];
  a_cmd[p] += Kp[k] * (qd[p] - b.q[p]) + Kd[k] * (vd[p] - b.v[p]);
}
b.tau = pinocchio::rnea(b.pin_model, b.pin_data, b.q, b.v, a_cmd);
- 用法二需要展开说明,它是"计算力矩控制"这一名称的由来
- 将 τ = M a c m d + C q ˙ + g \tau = M a_{cmd} + C\dot q + g τ=Macmd+Cq˙+g 代入运动方程 M q ¨ + C q ˙ + g = τ M\ddot q + C\dot q + g = \tau Mq¨+Cq˙+g=τ,两边相减:
M ( q ) q ¨ = M ( q ) a c m d ⟹ q ¨ = a c m d M(q)\ddot q = M(q)\,a_{cmd} \quad \Longrightarrow \quad \ddot q = a_{cmd} M(q)q¨=M(q)acmd⟹q¨=acmd
* 即**在计算准确的条件下,该控制器将原本耦合、非线性的机械臂化为 7 个互相独立的二重积分器**
* 因此可对每个关节单独设计 $a_{cmd}$,只需一个简单的 PD:$a_{cmd} = \ddot q_d + K_p(q_d - q) + K_d(\dot q_d - \dot q)$
* 误差方程随之变为标准的二阶系统 $\ddot e + K_d \dot e + K_p e = 0$,$K_p$ 与 $K_d$ 分别对应自然频率与阻尼比
-
此处并未显式计算 M ( q ) M(q) M(q)
- 惯性项
M
q
¨
M\ddot q
Mq¨ 由
rnea一并算出,我们只需传入 a c m d a_{cmd} acmd - 2-5-6 节所说的"控制回路中没调用过
crba"即指此事。常见教材在讲解计算力矩时先计算 M M M 再求逆,这一步并无必要
- 惯性项
M
q
¨
M\ddot q
Mq¨ 由
-
但
rnea有一处必须补齐的缺失:它不含关节阻尼与库仑摩擦- MJCF 中写有
damping="1",MuJoCo 每一步都施加 − 1 ⋅ q ˙ -1 \cdot \dot q −1⋅q˙ 的阻力,而rnea中不含该项 - 不补齐的后果是:计算出的力矩始终缺少该分量,跟踪误差停在 10 − 5 10^{-5} 10−5 量级而不再下降
- 补法即 2-5-5 节的代码,本项目封装为
addPassiveCompensation():
- MJCF 中写有
// MuJoCo 的关节阻尼在仿真中始终生效,而 rnea() 里没有它,必须显式补回来
for (size_t k = 0; k < b.joints.size(); ++k) {
  const int p = b.pin_vidx[k];
  (*tau)[p] += b.pin_model.damping[p] * b.v[p];
  // 库仑摩擦按速度方向反向。速度很小时不施加,避免在零速附近抖振
  if (std::abs(b.v[p]) > 1e-3)
    (*tau)[p] += b.pin_model.friction[p] * (b.v[p] > 0 ? 1.0 : -1.0);
}
- 这里有一处细节:
damping与friction的值取自 Pinocchio 的Model,而该Model由同一份 MJCF 解析而来。之所以不读mjModel,是为了让整条控制链只依赖一个模型来源:两个引擎各自读取,但读的是同一份文件
3-9 任务空间阻抗画圆
3-9-1 阻抗控制律
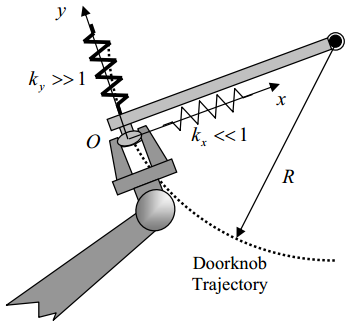
- 三块积木已备齐,可以进入画圆环节。控制律采用任务空间阻抗控制:不直接规定关节的运动,而是使末端表现为一个弹簧阻尼系统,目标点移动时末端随之运动
τ = J T ( q ) [ K p e x + K d ( x ˙ d − x ˙ ) ] + C ( q , q ˙ ) q ˙ + g ( q ) \tau = J^T(q)\,\Big[ K_p\,e_x + K_d\,(\dot x_d - \dot x) \Big] \;+\; C(q,\dot q)\dot q + g(q) τ=JT(q)[Kpex+Kd(x˙d−x˙)]+C(q,q˙)q˙+g(q)
- 先补充什么是弹簧阻尼系统。它由一个弹簧与一个阻尼器并联而成:弹簧产生与位移成正比的回复力,阻尼器产生与速度成正比的阻力;上式中括号内的两项正是这两者的合力, K p K_p Kp 是弹簧刚度, K d K_d Kd 是阻尼器的黏性系数
说人话:就是让末端更柔顺。位置控制是死盯着目标点不放,这里则让末端像一个挂在目标点上的弹簧:被推开一段就顶回来,推得越远顶得越狠,遇到意外接触会先让一步。代价是正常运行时它也会稍微偏离目标
- 为什么不能只用位置控制:位置控制会不计代价地守住目标点。而末端执行器恰恰要做抓取、按压、插装这类与环境接触的操作,一旦接触,守住位置就等于顶住对方,接触力随偏差迅速上升,轻则抖动、重则损坏工件
- 各项的分工如下:
| 项 | 作用 |
|---|---|
| K p e x K_p e_x Kpex | 位置与姿态误差产生的"弹簧力",把末端拉向目标 |
| K d ( x ˙ d − x ˙ ) K_d(\dot x_d - \dot x) Kd(x˙d−x˙) | 速度误差产生的"阻尼力",抑制振荡 |
| J T ( ⋅ ) J^T(\cdot) JT(⋅) | 用虚功原理把笛卡尔力搬回关节空间 |
| C q ˙ + g C\dot q + g Cq˙+g | 补偿自重与耦合,让 PD 只需对付扰动 |
- 与 3-3 节的关节 PD 相比,唯一的本质变化是反馈量在笛卡尔空间计算,再经 J T J^T JT 映射回关节空间。PD 与补偿项的结构完全相同
3-9-2 姿态误差的表示
-
误差向量 e x ∈ R 6 e_x \in \mathbb{R}^6 ex∈R6 中,姿态的三个分量需要专门处理。这是本节的核心技术点:
-
位置误差是直接的向量差:
e p = p d − p ∈ R 3 e_p = p_d - p \in \mathbb{R}^3 ep=pd−p∈R3
- 姿态误差不能用该方式。两个旋转矩阵相减没有物理意义,欧拉角差在接近奇异点时又会剧烈跳变。正确做法是在 S O ( 3 ) SO(3) SO(3) 上计算误差,再用对数映射将其转换为三维向量:
e R = log ( R d R T ) ∈ R 3 e_R = \log\!\big(R_d R^T\big) \in \mathbb{R}^3 eR=log(RdRT)∈R3
-
其中 log \log log 是 S O ( 3 ) SO(3) SO(3) 的矩阵对数,其逆运算为 exp \exp exp。直观理解如下:
- R d R T R_d R^T RdRT 是从当前姿态到目标姿态所需的旋转
- 对该旋转取对数即得到旋转向量:方向为旋转轴,模长为旋转角
- 这是三自由度姿态误差的一种合理表示,且在 R d = R R_d = R Rd=R 附近光滑,不存在万向节死锁
-
实现上可直接用 Eigen 的
AngleAxis取得:
// 姿态误差用 SO(3) 对数映射,比欧拉角差更稳
const Eigen::Matrix3d dR = R_des * R.transpose();
const Eigen::AngleAxisd aa(dR);
Eigen::Vector3d e_rot = Eigen::Vector3d::Zero();
if (aa.angle() > 1e-12) e_rot = aa.angle() * aa.axis();   // 角度乘轴即旋转向量
aa.angle() > 1e-12这一判据不能省略:旋转角接近零时,AngleAxis的轴向量未定义(零除零),相乘会得到 NaN
3-9-3 控制律实现
- 将六维误差与六维期望速度拼接后,控制律仅十几行:
Eigen::Matrix<double, 6, 1> err;
err << p_d - p, e_rot;

const Eigen::MatrixXd J = b.eeJacobian();                 // 6 x nv,世界系对齐
Eigen::Matrix<double, 6, 1> xdot = J * b.v;               // 末端当前速度
Eigen::Matrix<double, 6, 1> xdot_d;
xdot_d << v_d, 0, 0, 0;                                   // 姿态不转,期望角速度为零

// 阻抗律:wrench = Kp·e + Kd·(ẋ_d − ẋ)
const Eigen::Matrix<double, 6, 1> wrench =
    Kp.cwiseProduct(err) + Kd.cwiseProduct(xdot_d - xdot);

// 补偿项:重力与科氏,再加关节阻尼与摩擦
b.tau = pinocchio::rnea(b.pin_model, b.pin_data, b.q, b.v,
                        Eigen::VectorXd::Zero(b.pin_model.nv));
b.tau.noalias() += J.transpose() * wrench;
addPassiveCompensation(b, &b.tau);
- 这里的
J即 3-7 节中带setZero()的eeJacobian()
3-9-4 参数整定与运行结果
- 增益的取法亦有讲究。平移与旋转分别取值,且平移刚度明显大于旋转刚度。圆心与目标姿态也在此处一并确定:
void TaskSpaceImpedance::init(MjPinBridge& b) {
  center = b.eePosition();         // 圆心取初始末端位置,t = 0 时误差项为零
  R_des = b.eeRotation();          // 目标姿态取初始朝向,全程不变
  // 平移刚度 600,旋转刚度只有 60(十分之一)
  Kp << 600, 600, 600, 60, 60, 60;
  Kd << 45, 45, 45, 8, 8, 8;
}
-
前两行正是 3-5 节那套轨迹参数的来源:圆心取当前末端位置, t = 0 t = 0 t=0 时 cos 0 − 1 = 0 \cos 0 - 1 = 0 cos0−1=0 且 sin 0 = 0 \sin 0 = 0 sin0=0,误差项为零,因此不存在起步冲击;目标姿态取当前朝向且全程不变,对应 3-5-5 节所说的"姿态不随圆变化"
-
这样配置的原因如下:
- 平移需要跟踪准确,因为画圆考察的是位置轨迹,所以 K p K_p Kp 取较大值
- 旋转需要放松,因为在水平面画圆时姿态本就不需要变化,刚度过大会放大雅可比旋转行的噪声,导致工具摆动
-
K
d
K_d
Kd 大致按
2
K
p
2\sqrt{K_p}
2Kp 估计,即取临界阻尼附近的值。平移
2
600
≈
49
2\sqrt{600} \approx 49
2600≈49,实际取
45;旋转 2 60 ≈ 15 2\sqrt{60} \approx 15 260≈15,实际取8,比临界阻尼更软
-
另一个参数是渐入时间。3-5 节的轨迹半径从零增长,该过程需要一个时间尺度:
const double s      = (t_ramp > 0) ? std::min(1.0, t / t_ramp) : 1.0;   // t_ramp 是渐入时间
const double smooth = s * s * (3.0 - 2.0 * s);
-
本期取
t_ramp = 2.0 s。取值过短会在起步时产生较大冲击,过长则整个仿真结束时仍未画完一个圆 -
该参数本质上允许控制器缓慢逼近。阻抗控制的特点即在于此:它允许末端暂时滞后于目标,而不像计算力矩那样强制要求跟踪
-
完整运行
--mode task,末端跟踪结果如下:
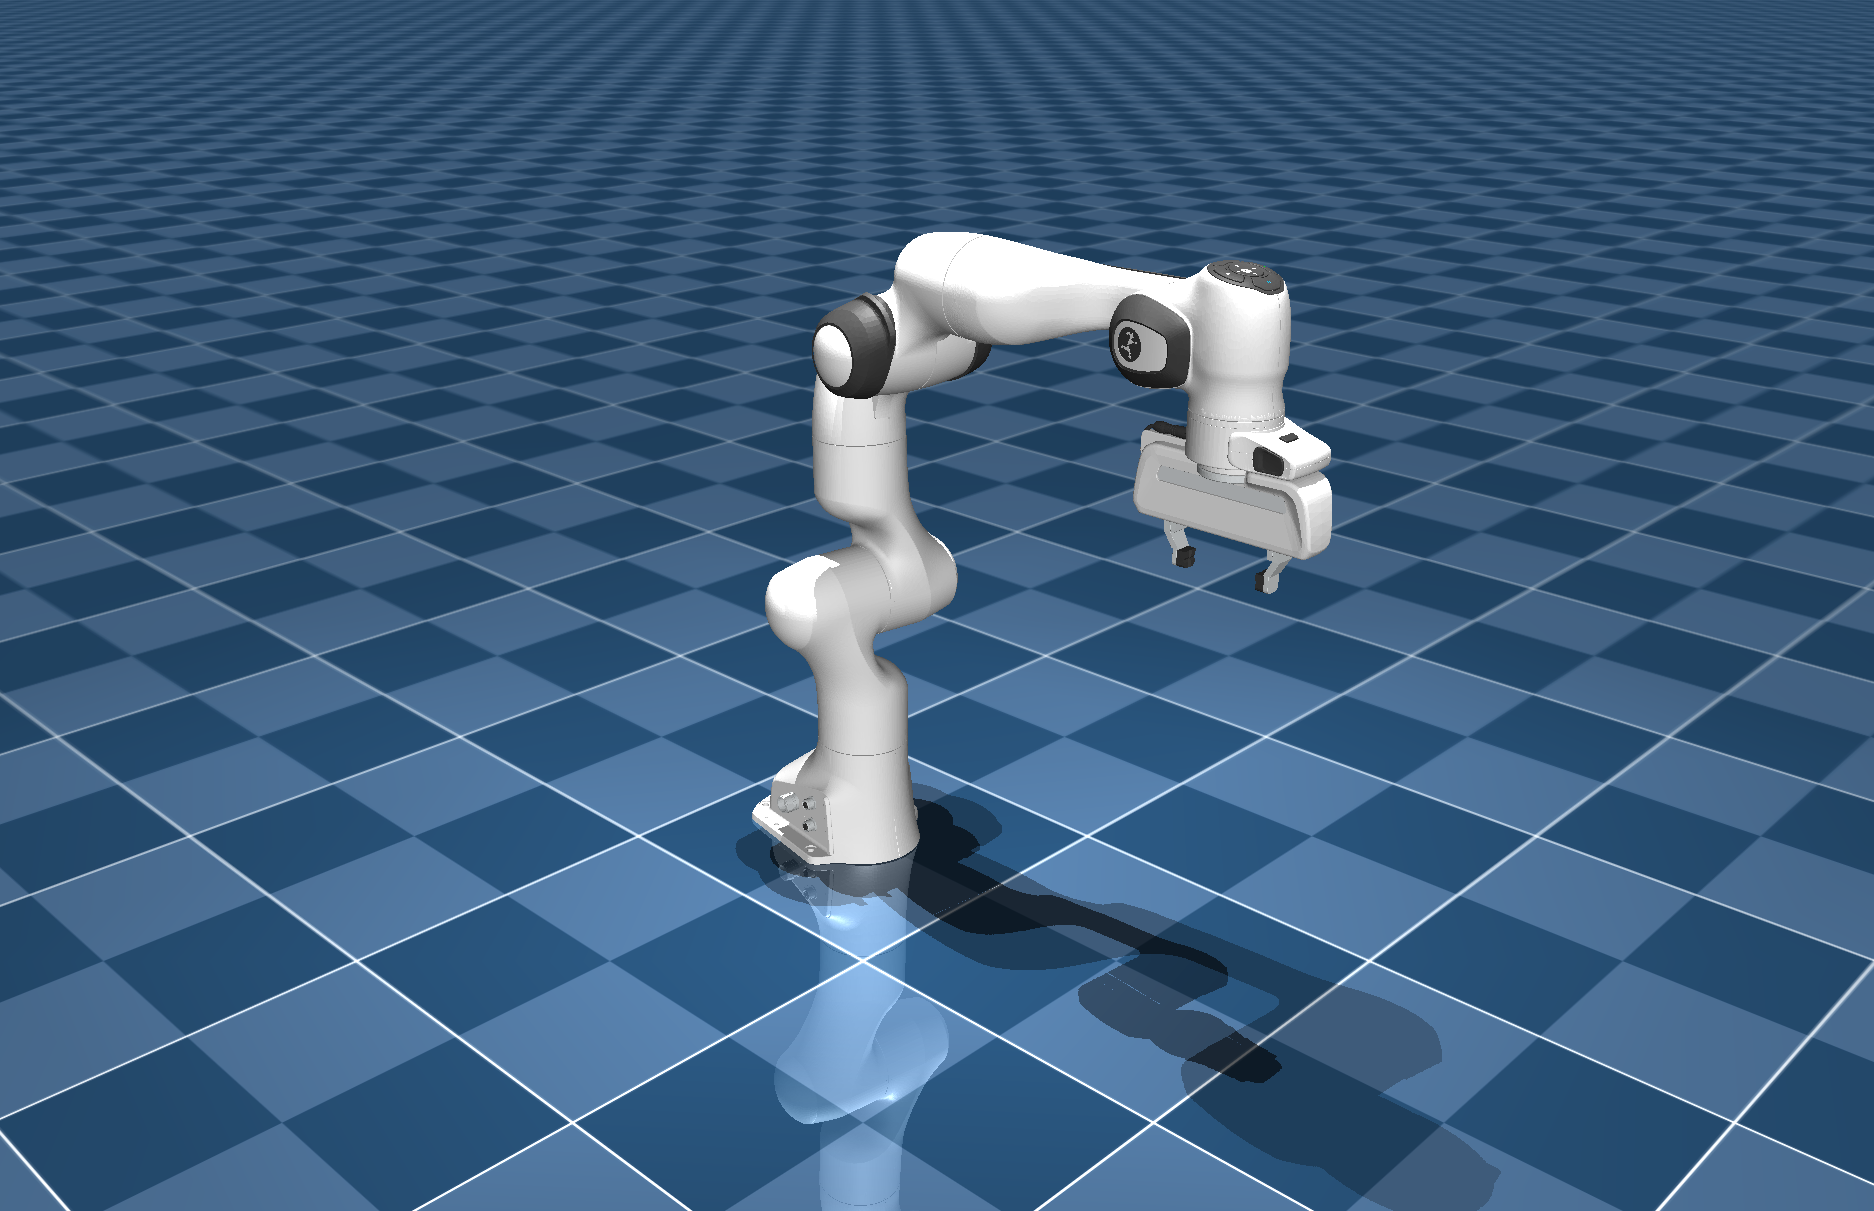
---------------- 运行结果 ----------------
  步数         : 1501  (仿真 3.002 s, 步长 0.0020 s)
  末端跟踪误差 : 最大 4.000e-03 m, 平均 2.144e-03 m
4.000e-03 m的跟踪误差不是缺陷,而是阻抗控制的固有特性:- 阻抗控制中末端位置误差与出力成正比: F = K p e F = K_p e F=Kpe。若要产生出力,就必须存在误差
- 圆周运动需要向心加速度, a = r ω 2 = 0.10 × 1.0 2 = 0.1 m/s 2 a = r\omega^2 = 0.10 \times 1.0^2 = 0.1\ \text{m/s}^2 a=rω2=0.10×1.02=0.1 m/s2。末端与负载质量对应的该力除以 K p = 600 K_p = 600 Kp=600,即得到毫米级的稳态误差
- 需要更小的误差时可增大 K p K_p Kp,代价是系统更刚硬,遇到意外接触时冲击力也更大。这正是柔顺控制需要权衡的问题
- 若改用计算力矩控制,误差可压到 10 − 5 10^{-5} 10−5 量级,但这是以刚性换取的:一旦遇到未建模的接触,力会失控
3-10 最终效果
- 五个模式全部运行的结果如下(窗口与无窗口的结果逐位一致):
| 模式 | 控制律 | 关键指标 | 说明 |
|---|---|---|---|
free | τ = 0 \tau = 0 τ=0 | — | 对照组:不施加力矩,机械臂在重力作用下坠落 |
gravity | rnea(q,v,0) 加关节 PD | 位形漂移 1.776e-15 rad | 双精度舍入量级,即完全未移动 |
computed | rnea(q,v,a_cmd) | 关节跟踪误差 2.443e-05 rad(最大) | 关节空间正弦轨迹跟踪 |
task |
J
T
J^T
JT 阻抗 加 rnea(q,v,0) | 末端误差 4.000e-03 m(最大) | 末端画圆,毫米级 |
verify | 无控制 | 全部 PASS | 交叉验证,退出码 0 |
- 前三个模式已在 3-3 节与 3-8 节说明,这里重点考察
task画圆的结果:
末端跟踪误差 : 最大 4.000e-03 m, 平均 2.144e-03 m
- 半径
0.10 m的圆,跟踪误差为毫米级,相对误差在 4% 以内。考虑到这是阻抗控制(本身即为带误差工作的控制方式),该结果符合预期 - 该误差还包含两部分不属于控制器的问题:
- 一部分是圆轨迹渐入阶段(前
2.0 s)的暂态。半径在该阶段持续变化,控制器始终在跟踪一个移动的目标 - 一部分是 MuJoCo 的数值积分误差。本模型使用的积分器是
implicitfast(panda.xml中的<option integrator="implicitfast"/>),时间步为 2 × 10 − 3 s 2\times10^{-3}\ \text{s} 2×10⁻³ s。期望轨迹由连续解析式给出,实际位置由离散步进给出,两者之间必然存在与步长同阶的偏差。其量级可用一个更粗略的标尺估计:若完全不做重力补偿,显式格式在重力作用下每步会累积 1 2 g Δ t ⋅ t \frac{1}{2}g\Delta t \cdot t 21gΔt⋅t 的位置偏差,代入 g = 9.81 g = 9.81 g=9.81、 Δ t = 0.002 \Delta t = 0.002 Δt=0.002、 t = 1 t = 1 t=1 得0.00981 m。本模型中重力已由前馈补掉,实际离散化偏差小于该值,但仍与毫米级的跟踪误差处于同一数量级
- 一部分是圆轨迹渐入阶段(前
3-11 工程部署
- 控制律至此全部讲完,最后补充工程的编译与运行方式。项目目录结构如下:
mujoco/
├── CMakeLists.txt          # 唯一的构建脚本
├── env.sh                  # 环境:ROS、MUJOCO_DIR、PANDA_DIR 都在这儿
├── empty-scene.xml         # 1-4 节手写的空场景
├── README.md               # 依赖、编译、运行说明
├── src/
│   ├── main.cpp            # 主循环,按 --mode 分发到不同控制律
│   ├── mj_pin_bridge.*     # 双引擎建模、索引映射、被动参数校验
│   ├── controllers.*       # 重力补偿、计算力矩、任务空间阻抗
│   └── viewer.*            # GLFW 窗口与 mjv/mjr 渲染
├── scripts/
│   └── render_check.py     # 离屏渲染自检,确认走的是 GPU
└── third_party/
    └── mujoco_menagerie/   # 1-5 节稀疏克隆下来的模型
-
src/下的模块划分对应本章的三条线索:mj_pin_bridge是 3-2 节的主角,两个引擎读取同一份 MJCF、两套下标的对齐方式、惯性参数的处理全部集中在此文件controllers存放 3-3 节至 3-9 节推导出的控制律,每推出一个公式便对应到该文件中的一个函数viewer只负责绘制mjData,与动力学无关,因此单独成层,移除后不影响控制
-
CMakeLists.txt中唯一需要说明的是两个引擎的接入方式,两者的接法完全不同:
# MuJoCo:pip wheel 里没有 CMake 配置文件,必须手动封装成一个 imported target

execute_process(
  COMMAND python3 -c "import mujoco, os; print(os.path.dirname(mujoco.__file__))"
  OUTPUT_VARIABLE MUJOCO_DIR OUTPUT_STRIP_TRAILING_WHITESPACE)

# 用通配符取 .so,把版本号让开

file(GLOB MUJOCO_LIBS "${MUJOCO_DIR}/libmujoco.so*")
list(GET MUJOCO_LIBS 0 MUJOCO_LIB)

add_library(mujoco::mujoco SHARED IMPORTED)
set_target_properties(mujoco::mujoco PROPERTIES
  IMPORTED_LOCATION             "${MUJOCO_LIB}"
  INTERFACE_INCLUDE_DIRECTORIES "${MUJOCO_DIR}/include")

# Pinocchio:ROS 那边带了 CMake 配置,find_package 会把依赖一并带出来

find_package(pinocchio REQUIRED)

target_link_libraries(panda_pin PRIVATE mujoco::mujoco pinocchio::pinocchio)
-
这一差别的原因如下:
- Pinocchio 只需
find_package。它由 apt 安装,/opt/ros/humble下带有完整的 CMake 配置,Eigen、urdfdom、Boost 等传递依赖都会自动带出;手工拼-I反而容易遗漏urdfdom_headers这类头文件 - MuJoCo 必须自行封装。它由 pip 安装,wheel 中只有
include/与libmujoco.so,不含任何 CMake 配置,因此路径需自行计算,再通过IMPORTED告知 CMake - 两边指向的是同一个
.so,C++ 与 Python 共用 pip 安装的那一份,版本在结构上不可能不一致 MUJOCO_DIR由python3 -c在配置阶段计算得到,并非硬编码路径。升级 MuJoCo 时只需 pip 安装新版本,CMake 无需任何改动
- Pinocchio 只需
-
编译与运行共三条命令:
source env.sh                # 必须先 source,否则 find_package 找不到 pinocchio
cmake -S . -B build
cmake --build build -j

./build/panda_pin --help     # 列出可用模式
- 程序共五个模式,本章前面各节分别对应其中之一:
| 模式 | 做什么 |
|---|---|
verify | 两个引擎的动力学交叉验证,3-2-3 节的判据 |
free | 对照组,不施加力矩,机械臂在重力作用下坠落 |
gravity | 重力与科氏补偿加关节 PD,保持在指定位形 |
computed | 计算力矩,跟踪关节正弦轨迹 |
task | 任务空间阻抗控制,末端画圆 |
- 五个模式的实际结果在 3-10 节统一对比
- 窗口显示依赖 GLFW(
sudo apt install libglfw3-dev)。未安装时仍可编译,只是无法开窗,程序自动退回无窗口模式
3-11-1 窗口模式的 vsync 阻塞
-
部署与运行中还有一处与控制无关、但会被误判为程序卡死的问题,一并记录在此:
-
窗口模式的 vsync 在某些 X 配置下会阻塞 1 秒
- 现象:无窗口时运行正常,开启窗口后即停滞不动;用
time计量,仿真0.5 s耗时60 s以上 - 排查:在渲染函数中加入计时,发现
glfwSwapBuffers每次恰好阻塞 1.0000 s。这种整数级数值通常指向超时,而不是计算量过大 - 根因:
glfwSwapInterval(1)会等待垂直同步。在某些 X 配置下(屏幕未扫描输出、显示器休眠,或根本不存在真实输出的 X server),NVIDIA GLX 的 vblank 等待会走 1 秒超时 - 后果:整个仿真被拖慢到每秒 4 步,表面上与卡死无异
- 修法:默认关闭 vsync。主循环本身已用墙钟做 60 Hz 节流,再叠加一层 vsync 属于重复
- 现象:无窗口时运行正常,开启窗口后即停滞不动;用
// 默认关掉 vsync:主循环已经用墙钟做了 60 Hz 节流,再叠一层是重复的。
// 实测中还发现一处问题:某些 X 配置下 NVIDIA GLX 的 vblank 等待会走
// 1 秒超时,于是 glfwSwapBuffers 每次恰好阻塞 1.0000 s。
// 需要 vsync 的话设 PANDA_PIN_VSYNC=1。
const char* vs = std::getenv("PANDA_PIN_VSYNC");
glfwSwapInterval((vs && *vs == '1') ? 1 : 0);
- 至此,传统机械臂这条线收尾。下一期开始进入 VLA:用本期搭建的 MuJoCo 环境采集演示数据,接入 ACT 或 SmolVLA 这类模型,使机械臂由人工设定的控制律转向自主学习运动方式
总结
-
本期将传统机械臂的方案补全:仿真用 MuJoCo,控制用 Pinocchio
-
MuJoCo 部分包含三方面内容:
- 定位与选型依据(凸优化的接触求解、广义坐标、与学习生态的衔接)
- 安装方式(pip wheel 复用给 C++,需锁定 numpy 版本)
- 核心抽象(
mjModel与mjData,以及 n q nq nq 不一定等于 n v nv nv)
-
Pinocchio 部分从正运动学贯穿到动力学:
- FK、雅可比、逆运动学、速度与加速度、动力学方程,均配有公式与最小 C++ 片段
- 三处易错点:
Data(model)的构造、调用computeFrameJacobian前必须setZero()、rnea不含阻尼与摩擦
-
第三章将两者衔接为完整的控制闭环:
- 同一份 MJCF 供两个引擎读取,索引全部按名字建立
- 交叉验证通过,作为可进入控制的验收判据:重力与科氏项在 10 − 10 10^{-10} 10−10 量级一致;质量矩阵受 MuJoCo 惯量表示误差限制,判据放宽到 10 − 7 10^{-7} 10−7
- 四个控制模式由易到难:无力矩对照、关节 PD 加重力补偿、计算力矩、任务空间阻抗(
verify用于动力学校验,不计入控制模式) - 最终在 MuJoCo 中使用 Pinocchio 计算的力矩,使 Panda 末端绘出半径
0.10 m的圆,跟踪误差为毫米级
-
下一期进入 VLA 部分,基于这套环境采集数据并训练模型
-
如有错误,欢迎指出!感谢观看!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献21条内容

所有评论(0)