工业机器人灵巧手如何实现触觉感知与实时控制?
一、灵巧手市场进入量产阶段,触觉感知成为核心竞争点
灵巧手正在成为机器人产业链中增长最快的细分赛道之一。高工产业研究院数据显示,2025年中国灵巧手市场销量约1.92万只,同比增长236.84%,预计2026年有望达7.02万只,到2030年有望突破43万只,头部企业已出现万台级年度交付。
但交付规模的扩大只回答了“能不能造出来”,尚未回答“造出来后能不能真正用起来”。行业正在经历一个关键转变:灵巧手的发展焦点从自由度向触觉感知迁移。触觉传感器正从选配走向标配,2026年搭载率预计突破60%。部分灵巧手已搭载超过1900个触觉传感单元,能够把人类手部运动与触觉数据映射到灵巧手。
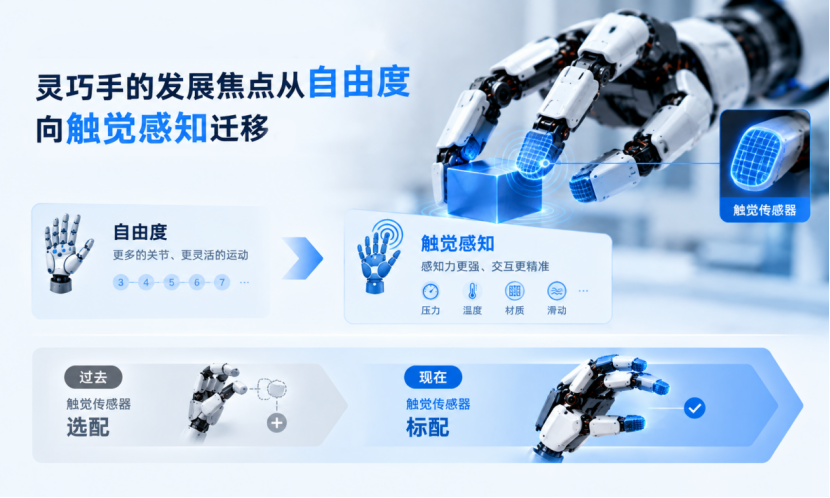
这意味着灵巧手不再只是执行抓取动作的末端执行器,而是一个需要实时处理多通道触觉数据、完成力控闭环、并与机械臂和整机系统协同的智能终端。这一转变对主控硬件提出了远高于传统方案的要求。
二、触觉感知带来的实时处理挑战
灵巧手的核心控制需求与传统工业机器人有本质区别。手指关节空间极度受限,通信线束复杂,且实时性要求苛刻。以20个自由度的灵巧手为例,每个关节都需要独立的位置、速度和电流控制回路,同时还要融合分布在指尖、指腹和掌心的多路触觉传感器数据。
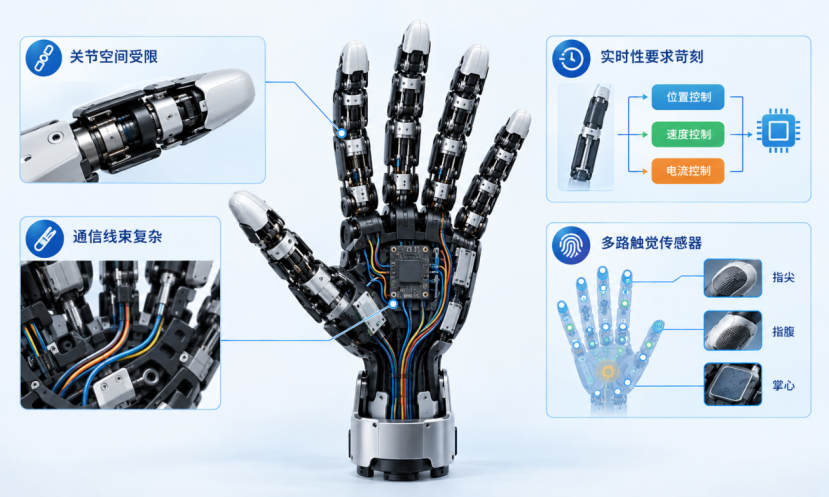
灵巧手主控芯片的核心技术要求包括:响应延迟需小于1毫秒以实现亚毫米级定位;需要多通道高分辨率PWM(至少16-32路)用于驱动多个无刷空心杯电机;需要16-bit以上ADC用于触觉压力传感器采样;通信总线需支持I3C或CAN-FD,对外连接机器人本体需EtherCAT微秒级同步。
这些要求意味着灵巧手主控不仅要有足够的计算性能,还要在极小的封装尺寸和功耗约束下,实现确定性的实时控制。传统的“MCU+独立驱动板”架构难以同时满足空间、功耗和算力的多重约束,将多轴控制整合至更高集成度的平台成为趋势。
三、端侧AI推理与实时控制的并行需求
灵巧手正从“能抓取”走向“会感知”。手势识别、物体检测、力控调整等任务需要在本地实时完成。这对主控芯片提出了双重算力要求:NPU算力要支撑手势识别与物体检测等AI推理任务,CPU要处理逆运动学与多轴PID算法,两者必须在同一平台上并行运行且互不干扰。
对于搭载灵巧手的协作机器人,这一挑战尤为突出。一台协作机器人需要同时处理机械臂的多轴运动控制、灵巧手的手指关节协调、以及两者之间的力觉反馈闭环。传统方案中,机械臂主控和灵巧手主控往往是两套独立系统,通过总线通信交换数据,协同控制的延迟难以压缩。
瑞迅科技RK3588平台采用八核异构架构,内置三核架构6TOPS NPU算力,NPU负责视觉检测与手势识别模型的推理加速,CPU大核负责运动控制与触觉数据融合,两者在同一平台上并行运行,省去了跨板总线通信的中间环节。NPU与CPU通过片内高速总线交换数据,视觉检测结果与触觉反馈信号可在同一平台内直接送达运动控制核心,协同控制延迟大幅降低。对于需要力觉闭环的协作机器人场景,从触觉感知到关节响应的端到端链路可在单芯片内完成,无需经过外部总线中转。
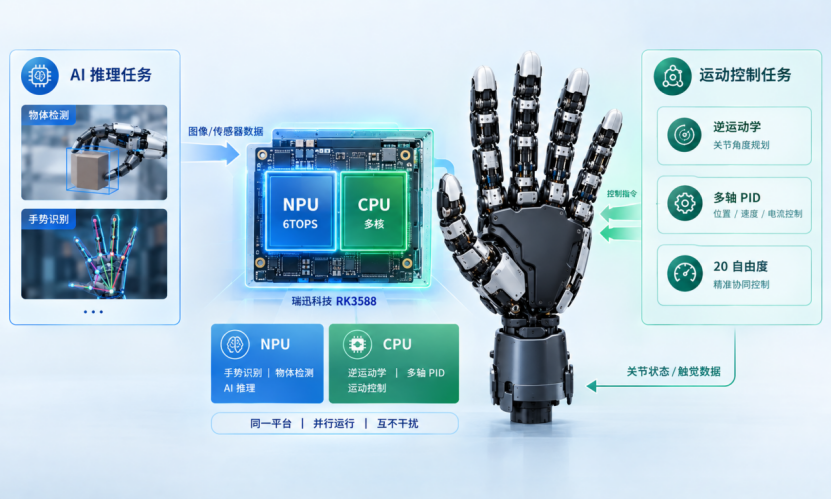
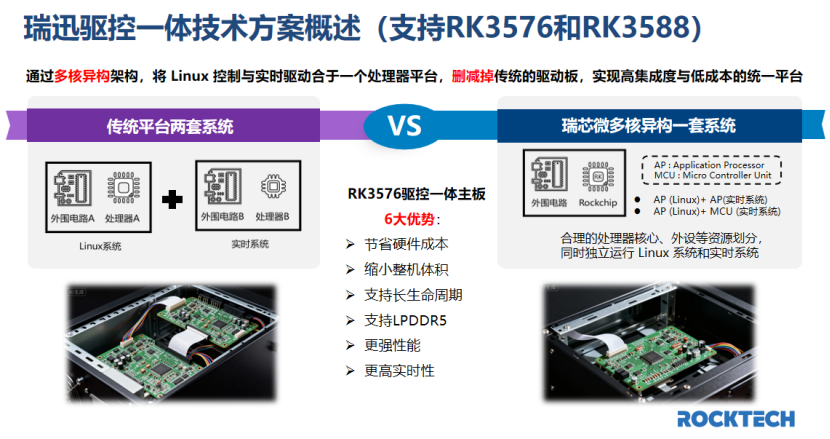
同时,瑞迅科技RK3588、RK3576驱控一体技术方案通过多核异构架构,将Linux控制与实时驱动合于一个处理器平台。主系统运行轨迹规划、逆运动学、机械臂模型计算等非实时任务;RT核心运行实时控制,负责低延时闭环,确保关节伺服控制的确定性响应。SoC与FPGA通过高速总线互联,实现高集成度与低成本的统一平台。
四、接口与通信:多关节同步控制的基础
灵巧手需要与机器人本体系统总线对接,实现多关节同步控制。基于I3C总线的灵巧手方案中,主控MCU通过CAN、RS485、EtherCAT接口接入机器人本体系统总线。对外连接机器人本体需EtherCAT微秒级同步,避免传统UART的带宽瓶颈和布线复杂。
瑞迅科技RK3576/RK3588机器人核心主板标配双千兆以太网、多路USB3.0、CAN、RS485等工业接口。双千兆以太网可实现内外网隔离,一路对接灵巧手内部触觉传感网络,一路连接机器人本体系统。多路CAN接口可兼容不同品牌的灵巧手通信协议,减少异构设备适配的工作量。瑞迅科技提供从核心板、单板到整机的灵活交付方式,开发者可根据灵巧手的控制轴数、传感器数量和AI任务负载进行平台选型。
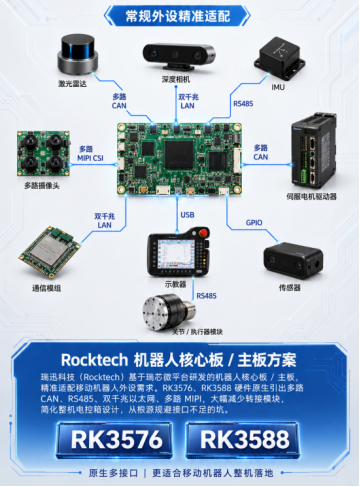
五、瑞迅科技分级方案:匹配灵巧手控制需求
|
应用场景 |
推荐平台 |
NPU算力 |
核心优势 |
|
低自由度灵巧手 |
RK3568 |
1TOPS |
低功耗、成本可控 |
|
中高自由度灵巧手+视觉引导 |
RK3576 |
6TOPS |
均衡算力、EtherCAT微秒级抖动 |
|
高自由度灵巧手+端侧AI |
RK3588 |
6TOPS+协处理器扩展 |
多路视觉+触觉融合、双芯协同 |
RK3568平台:四核Cortex-A55架构,1TOPS NPU,功耗3.5W以内,适用于低自由度灵巧手的电机驱动与传感器采集。
RK3576平台:六核CPU架构(双核Cortex-A72+四核Cortex-A53),6TOPS NPU。实测EtherCAT通信抖动低至2.113微秒,适用于中高自由度灵巧手搭配视觉引导的协同控制场景。
RK3588平台:旗舰级八核异构架构,6TOPS NPU。支持多路4K相机同步采集与视觉检测AI推理,适配高自由度灵巧手+端侧AI推理场景。配合RK182X协处理器,整机算力可扩展至20TOPS以上,支撑VLM大模型端侧部署与复杂操作决策。
结语
灵巧手行业正在从参数竞赛走向场景落地。自由度、触觉、轻量化等参数固然重要,但真正决定产品能否规模化应用的是真实工况下的稳定性与一致性。瑞迅科技以RK3568、RK3576、RK3588三大平台构建的嵌入式工控主板方案,从算力分级、实时性保障、接口扩展到端侧AI推理,为灵巧手与机械臂的协同控制提供了经过验证的硬件底座。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献15条内容

所有评论(0)