破解电机制动难题:为何传统短接制动易损设备,恒流控制成最优解
直流电机制动的工程痛点
直流电机在运行过程中储存了大量动能,当需要快速停车或减速时,必须通过制动方式将这部分动能安全消耗或回收。根据电磁转矩与转速方向的关系,电机可分为电动状态(转矩与转速同向,电能→机械能)和制动状态(转矩与转速反向,机械能→电能)。
传统制动方式主要有两类:
- 能耗制动(动态制动)
将刹车电阻并联在电机电源线上,切断电源后电机依靠惯性继续旋转,产生的反电动势在闭合回路中形成反向电流和制动转矩,将动能转化为热能消耗在电阻上。
该方式操作简单、制动平稳,但存在核心缺陷:制动转矩随转速下降而衰减。根据公式:
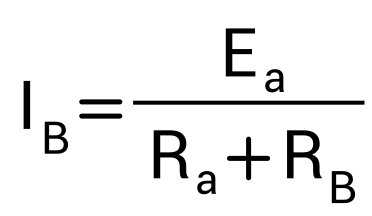
其中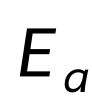 为反电动势,与转速成正比;
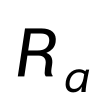 为电枢电阻,
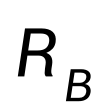 为制动电阻。随着转速下降,
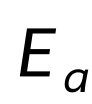 减小,制动电流
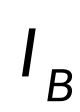 和制动转矩同步减小,导致低速段制动效果极差,制动时间相当长。
- 直接短接制动
将电机电源线直接短接,利用电枢回路极小的电阻产生极大制动电流,获得强制动转矩。
该方式制动迅速,但致命缺陷在于:短接瞬间回路电阻极小,在电机一定转速下反电动势一定,将产生巨大冲击电流,可能导致电机绕组烧毁、换向器打火、减速器断齿等严重机械损坏。
- 恒流能耗制动:技术原理与实现路径
针对传统制动方式的固有缺陷,基于ARM Cortex-M系列处理器的高性能直流电机驱动器(如AQMD6008BLS-TE)采用了恒流能耗制动技术,其核心原理如下:
- 双阶段制动控制架构
阶段一:电阻初始制动。制动触发瞬间,由内置大功率刹车电阻提供初始制动电流,快速建立制动转矩;
阶段二:功率器件恒流制动。从初始制动到电机完全停止的整个过程中,驱动器通过MOS管动态调节PWM占空比,产生恒定的可配置制动电流(通常不超过电机额定电流),确保制动转矩始终维持在最优水平。
- 电流闭环实时调节
驱动器内部集成高精度电流检测电路,实时采样电机电流并反馈给处理器。处理器将实际电流与用户配置的目标制动电流进行比较,通过PID算法动态调节MOS管导通状态,使制动电流紧密跟踪设定值。
这一机制从根本上解决了传统能耗制动"低速段制动弱"的问题:无论电机转速高低,制动电流始终保持恒定,制动转矩不衰减,动能被迅速释放到刹车电阻上。
- 关键技术特性
以典型工业级驱动器为例,其制动控制通常具备以下特性:
内置大功率刹车电阻,可承受持续刹车电流;
制动电流可配置,支持恒流制动模式;
支持外接电磁制动器,接口电压可配置;
高频PWM调制(如20kHz),制动过程无啸叫声;
支持堵转检测、瞬间大电流监测,防止制动过流损坏电机。
- 技术优势与工程价值
与传统制动方式相比,恒流能耗制动具有以下显著优势:
|
对比维度 |
传统能耗制动 |
直接短接制动 |
恒流能耗制动 |
|
制动时间 |
长(低速段衰减) |
短 |
短 |
|
冲击电流 |
小 |
极大(易损设备) |
可配置(安全) |
|
机械冲击 |
小 |
大(易断齿) |
小 |
|
通用性 |
需匹配电阻参数 |
风险高 |
自适应 |
|
能量消耗 |
全部转化为热能 |
全部转化为热能 |
全部转化为热能 |
核心工程价值:
- 制动时间短:恒定制动电流确保全速段制动转矩不衰减,电机动能迅速释放;
- 无冲击震动:制动电流被精确限制在配置值内,避免了直接短接的巨大冲击,保护电机绕组、换向器及减速器等机械部件;
- 参数可配置:用户可根据电机额定电流、负载惯量等工况灵活设置制动电流,通用性强;
- 硬件保护完善:实时电流监测结合过载、堵转、过热等多重保护机制,确保制动过程安全可靠。
- 应用场景与选型建议
恒流能耗制动技术特别适用于以下工况:
频繁启停设备:如工业机器人关节、自动化生产线传送带、包装机械等,要求快速制动且无冲击;
精密传动系统:如数控机床、精密磨床等,要求制动准确、停车位置精度高;
大惯量负载:如起重机、卷扬机等,要求制动转矩大且可控;
带减速器的电机系统:防止制动冲击导致减速器断齿。
选型建议:
制动电流配置值建议不超过电机额定电流的1.5~2倍,兼顾制动速度与安全性;
对于大惯量负载或频繁制动场合,需校核刹车电阻功率,确保热量及时耗散;
若需更短的制动时间或保持静止转矩,可配合外接电磁制动器使用。
结语
直流电机制动技术从传统的电阻能耗制动、直接短接制动,发展到当前的恒流能耗制动,体现了电机控制从"被动消耗"向"主动调节"的技术演进。恒流制动通过实时电流检测与功率器件动态调节,在制动速度、冲击抑制与通用性之间取得了最佳平衡,为工业自动化、机器人及精密传动系统提供了可靠、高效的制动解决方案。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)