【每周分享】EtherCAT分支器在人形机器人中的应用
·
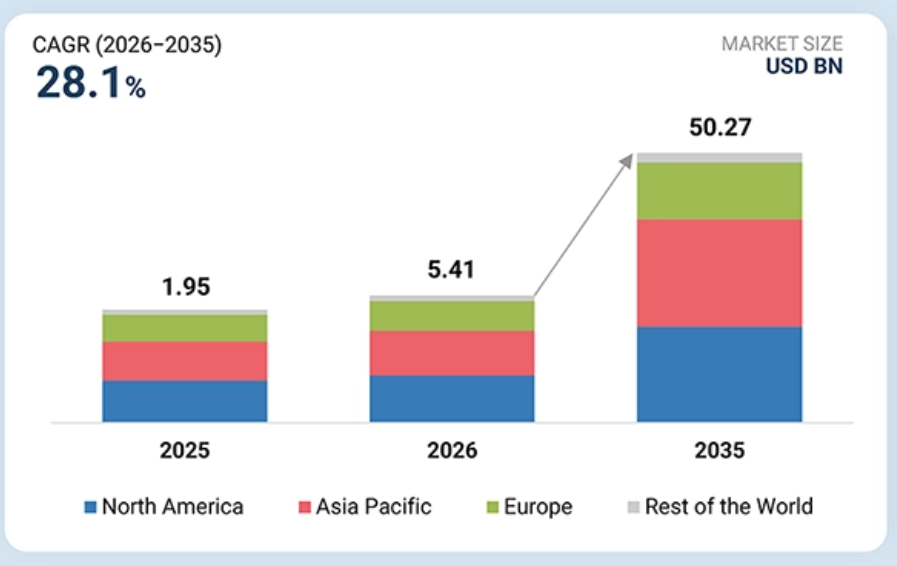
在这个AI爆火的时代,人形机器人作为Physical AI的核心代表,发展迅速。到2026年,人形机器人的市场份额可达50.27个billion,年复合增长率为28.1%,这是非常可观的(https://www.marketsandmarkets.com/Market-Reports/humanoid-robot-market-99567653.html)。人形机器人最有可能大规模应用的市场是工厂自动化领域,这将解放大量的人力,极大的提高生产效率;其次,作为陪伴机器人,也将发挥巨大的应用。
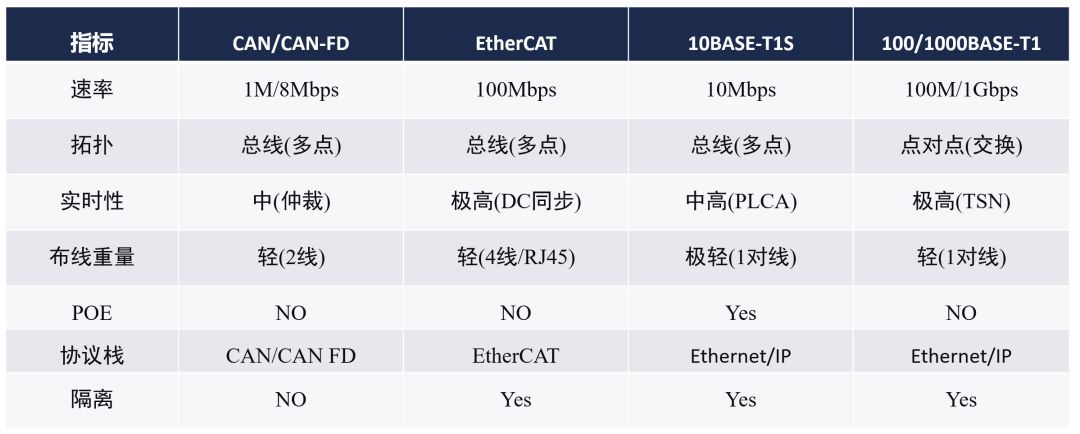
控制系统作为人形机器人的重要组成部分,需要适配的通信总线。Microchip在这一块能够提供不同的解决方案,包括CAN、100/1000T1-Base、T1S和EtherCAT产品技术支持,这些产品的特性如下所示。不同的通信产品没有优略好坏之分,只有适不适合相关应用领域的区别。对于实时性要求不高的人形机器人,CAN总线被广泛的应用,极大的体现了CAN产品的低沉本优势;但是对于实时性要求比较高的人形机器人,EtherCAT总线是较好的选择,这是因为EtherCAT的同步时间可以做到100ns以内,其次EtherCAT不需要网关和交换机,减少了大量的延时;对于线束重量、成本和实时性要求较高的场合,T1S总线是不错的选择,T1S是单对双绞线通信,不久的规范将增加以太网供电的功能,总线拓扑能减少交换机端口的使用,这些特点使得T1S非常适用与人形机器人通信总线的设计;对于线束重量和实时性要求都很高的场合,100/1000T1-Base绝对是优质的选择,100/1000T1使用单对双绞线通信,在跑TSN的条件下能够达到8ns的延时,比如腾讯最近发布的RoboFusion一线到底的开源机器人通信架构就是使用的00/1000T1-Base(https://xinwen.bjd.com.cn/content/s6a194e63e4b0e45f3fd23cd6.html)。总的来说,EtherCAT的成本和实时性介于CAN和100/1000Base-T1之间,最早是用在工业控制领域,最近这些年在人形机器人领域得到了广泛的应用。
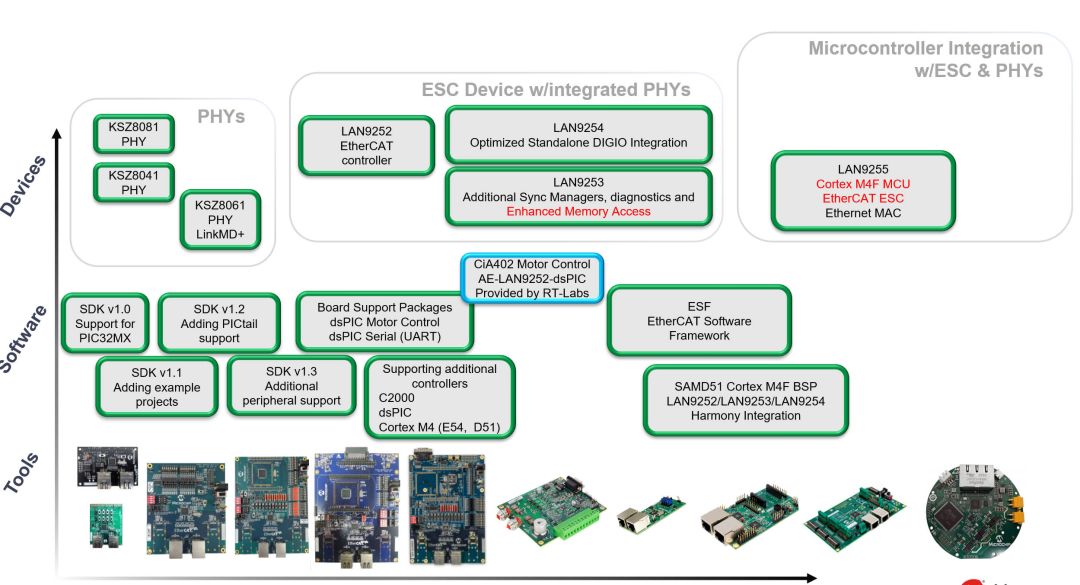
对于EtherCAT技术,Microchip提供了丰富的产品组合,包括ESC和Phy。Microchip的ESC都是集成了两路phy,包括LAN9252、LAN9253、LAN9254和LAN9255,其中LAN9252是Microchip和倍福合作推出的第一代ESC产品,LAN9253在LAN9252的基础上做到了8个FMMU和8个Sync管理器,LAN9254在LAN9253的基础上增加了32个GPIO口,LAN9255集成了一个LAN9253和一个ATSAME53微控制器。如果客户需要设计三端口的EtherCAT Slave,可以将Microchip的ESC的MII端口外接一个Phy进行拓展,这些Phy包括KSZ8081、KSZ8061、KSZ8051、LAN8720等等,都是在倍福的推荐目录列表里的。
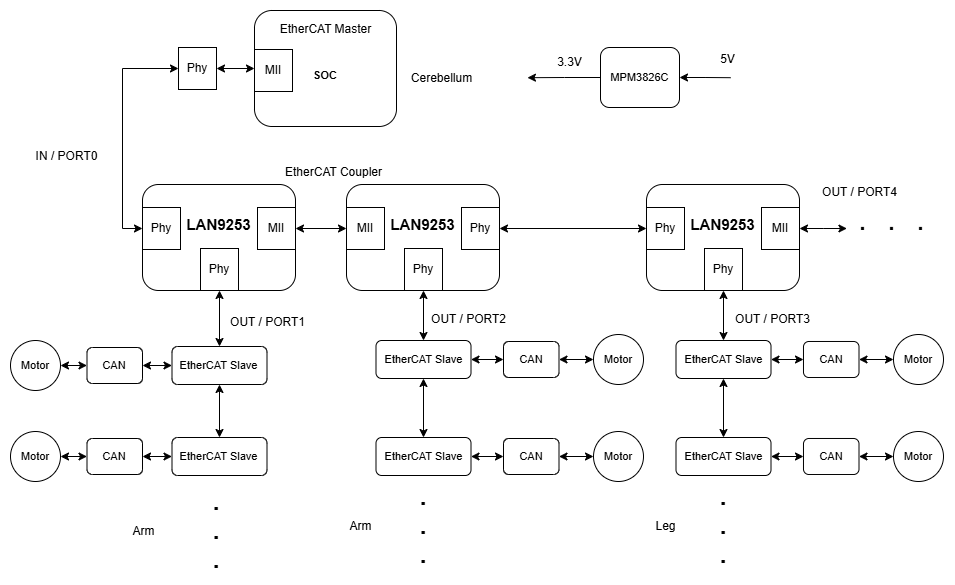
上述说了那么多,都是为这里铺垫。开始转入正题,谈一谈EtherCAT耦合器(EtherCAT Coupler)或者说是EtherCAT分支器(EtherCAT Junction),它是是一种将单条EtherCAT总线拆分为多条支路的设备,实现星型或树型拓扑。EtherCAT的工作示意图如下所示,它1个输入口 + N个输出口(常见2~8口),主站来的数据帧依次串行进入各支路,每条支路物理上是独立的物理链路,所有支路的从站在逻辑上排成一条链路,对主站透明。EtherCAT对人形机器人工作的稳定性和布线的间接性发挥的巨大的作用。
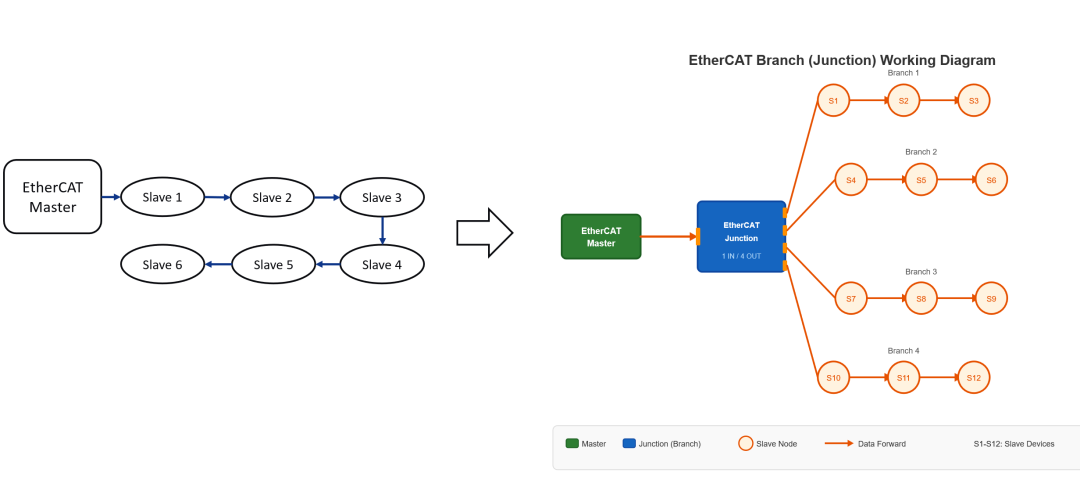
如果没有EtherCAT分支器,那么人形机器人的通信总线的布线是这样的,举个例子,EtherCAT主站的总线穿过机器人的脖子然后返回来,然后再穿过机器人右臂的不同关节单元的EtherCAT从站然后返回来,如此依次经过机器人的其它控制单元,包括左腿、右腿和左臂,这样的布线时非常繁琐的,而且在机器人的运动过程是不稳定的。如果有EtherCAT分支器,那么人形机器人的通信总线的布线是这样的,EtherCAT主站的数据帧经过EtherCAT分支器后,分成五条独立的物理链路,每一条链路连接机器人的一个控制单元,包括机器人的脖子、左臂、左腿、右腿和右臂,这样的布线是简洁的也是稳定的,这是EtherCAT分支器的一个重要作用。
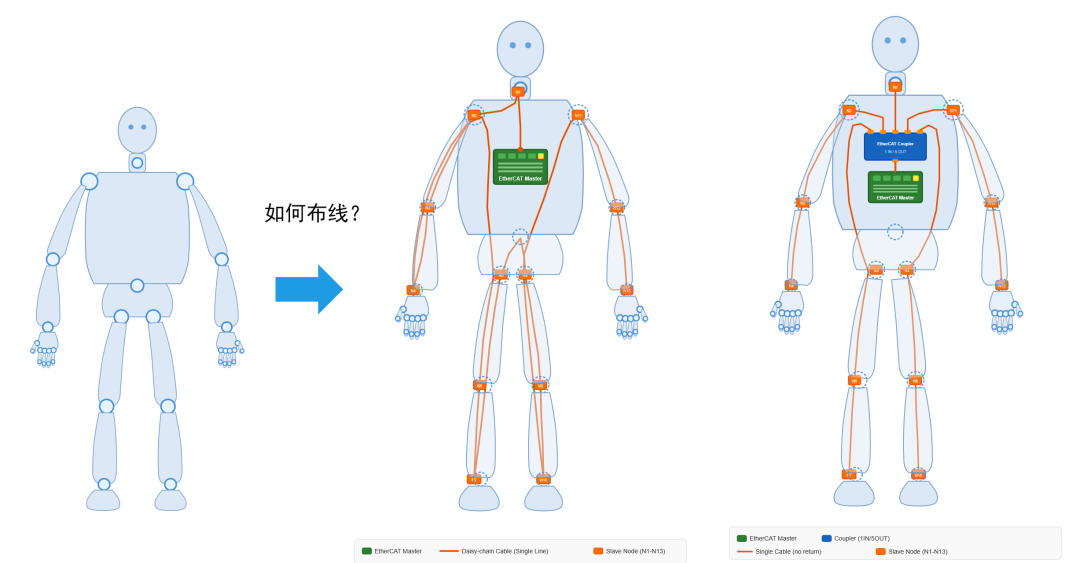
EtherCAT分支器的另一个作用是高可靠性,对于EtherCAT分支器引出的多个物理链路,如果某一条物理链路上的某个从节点损坏了那么这个损坏从节点之前的其它节点以及其他物理链路的从节点都能正常工作,因为这个损坏的从节点的前一个节点的ESC的输出端口的TX和RX会自动闭合。如果没有EtherCAT分支器,线性级联结构的链路上的某一个从节点损坏了,将会导致损坏节点后面的所有节点都不能正常工作,这种拓扑在故障发生后导致的后果将大得多。
市面上也有很多商业的EtherCAT分支器产品,工程师可以直接拿这些现成的EtherCAT分支器模块进行设计,这样能缩短设计的时间,使用也是非常方便的。这些产品有欧姆龙的6端口EtherCAT分支器JX-JC06,也有倍福的8端口EtherCAT分支器CU1128,但是它们的价格高达数千元,端口数量和位置也固定,对于开发者来说缺少一些灵活性。
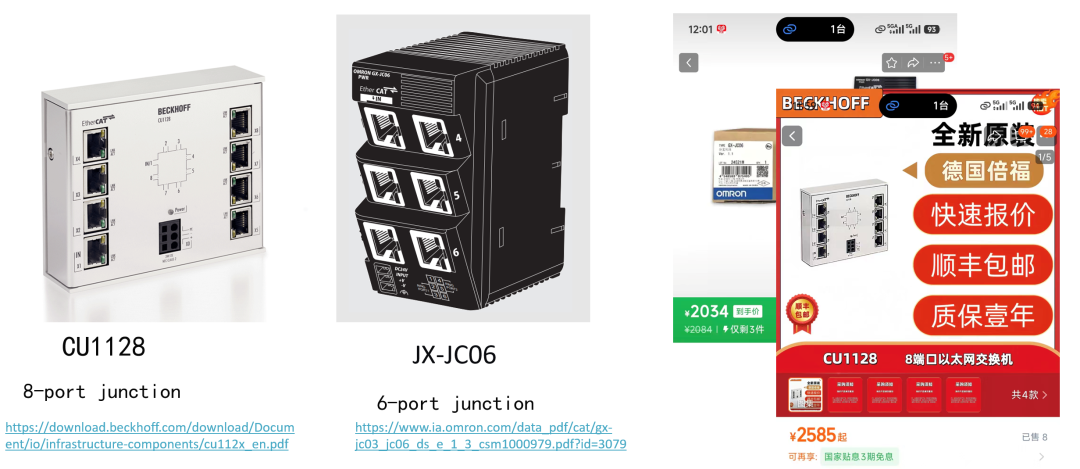
Microchip基于市场的需求,推出了一个6端口的EtherCAT分支器解决方案,这个EtherCAT分支器是基于Microchip的四个LAN9254设计的。
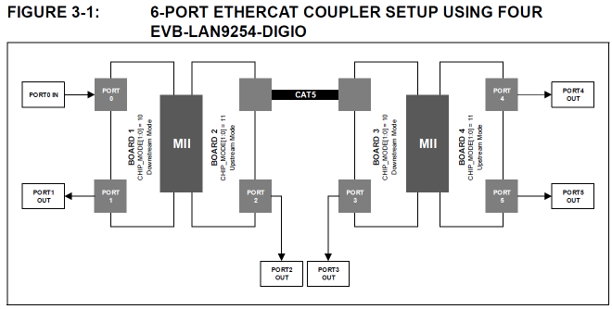
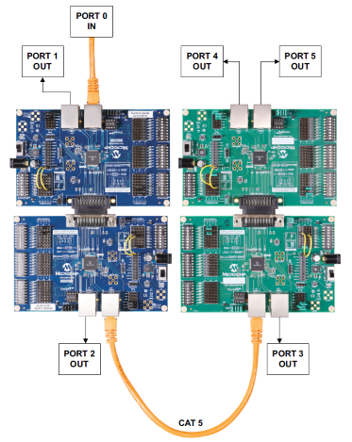
不同的ESC工作模式不一样,downstream模式的LAN9254和upstream的LAN9254通过MII接口进行背靠背连接,upstream的LAN9254和downstream模式的LAN9254通过Phy对Phy连接,连接框图如下所示。如果客户觉得LAN9254的GPIO口太多有点多余,也可以基于LAN923设计EtherCAT分支器,也是没有问题的。另外,如果客户只是需要一个三端口的分支器,直接用一个LAN9254或者一个LAN9253,通过MII接口再外接一个Phy就可以了。
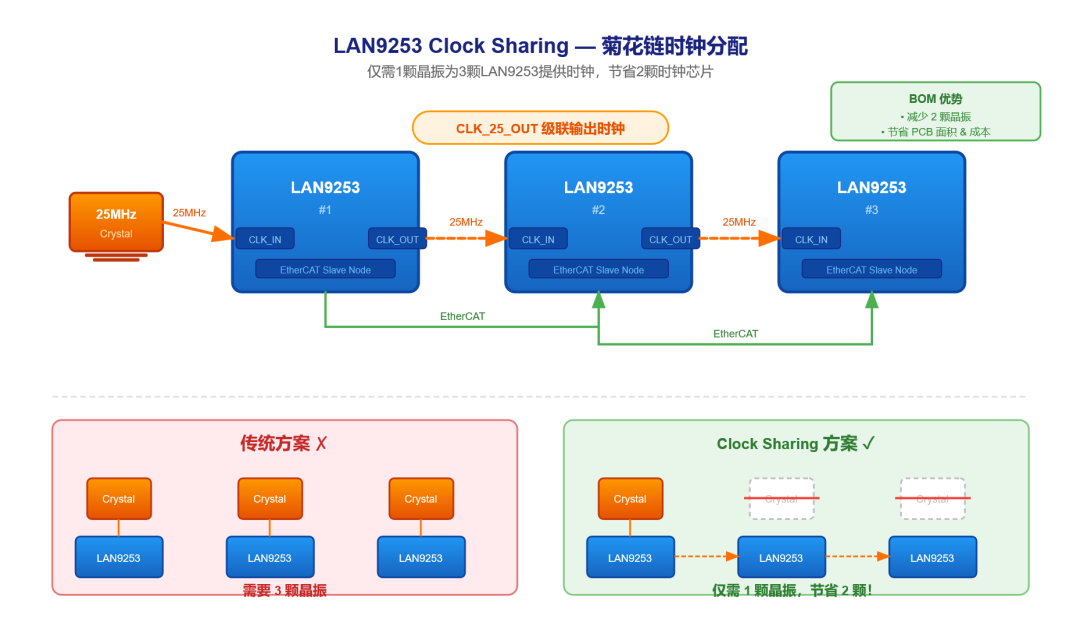
Microchip的EtherCAT分支器解决方案还有一个优点,第一个ESC的CLK_OUT引脚可以输出时钟信号为下一个ESC提供参考时钟,下一个ESC的CLK_OUT又可以为下下一个ESC提供参考时钟,这样对于体积受限的PCB应用,可以省去几个时钟芯片或者晶振占用的面积,同时也能够减少一点点BOM成本。
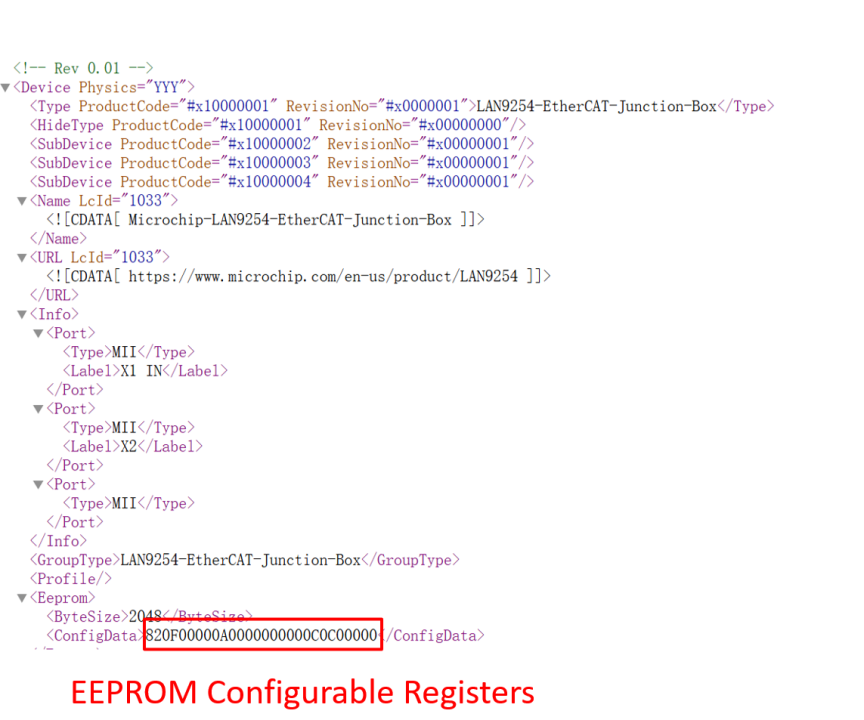
需要强调的是,Microchip提供的EtherCAT分支器解决方案是一种纯硬件方案,客户不需要额外设计软件程序,只需要按照user guide的要求配置好相关的strap启动引脚,然后将不同的ESC连接起来,将EEPROM中烧录xml文件(直接从Microchip官网下载)就可以了。如果客户觉得官方提供的xml中的EEPROM Configure Register的配置不符合需求,也可以按照数据手册的描述对相关bit进行逐一配置,这包括是否关闭自协商、双端口和三端口模式、串行或并行通信方式、同步脉冲的持续时间等等。xml文件的EPROM Configure Register配置位如下所示。
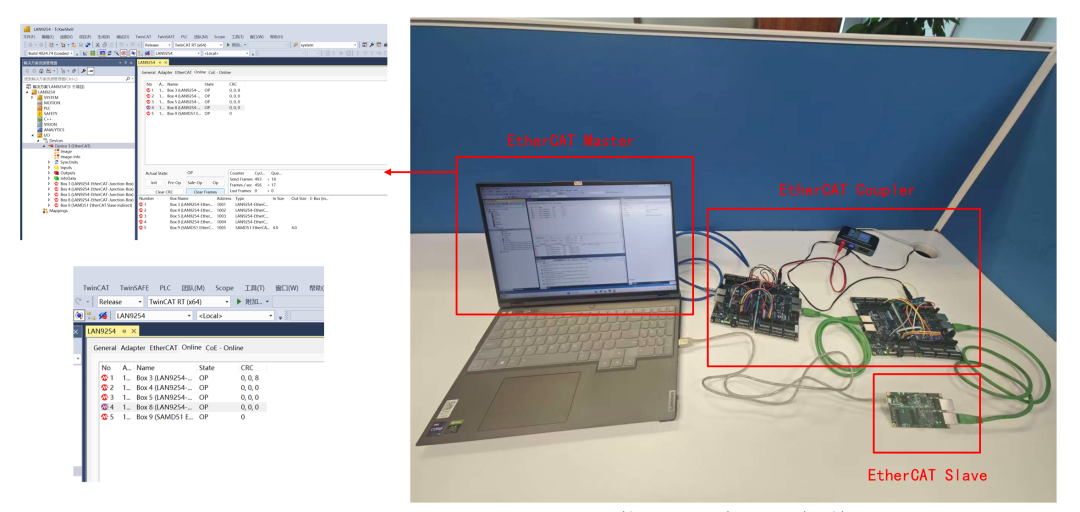
我基于Microchip官方的6-port EtherCAT分支器方案的user guide,用四个LAN9254 demo搭建了一个简易的分支器实物,在PC上安装TwinCAT来跑主站,PC的网口连接分支器的输入端口,分别在EtherCAT分支器的输出端口连接EtherCAT从站(这里选用的是MCU+LAN9253的demo),可以看到,每个输出端口热拔插后再次接上从站,TwinCAT主站能够快速识别到从站,从站能够快速进入OP状态。
由于本人水平有限,难免会出现一些纰漏,如发现本文相关错误,还请麻烦批评指正,不胜感激!
。
---------------------
作者:mxkw0514
链接:https://bbs.21ic.com/icview-3526323-1-1.html
来源:21ic.com
此文章已获得原创/原创奖标签,著作权归21ic所有,任何人未经允许禁止转载。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献141条内容

所有评论(0)