重载AGV上下货梯震动环境下,梯控系统如何保证状态采集可靠性
导语: 在智能制造和仓储物流场景中,AGV跨楼层运输已经成为常见需求。但相比普通机器人,重载AGV具有更高负载和更复杂运行环境,因此梯控系统不仅需要完成电梯控制,还需要在震动环境中保持稳定的数据判断能力。
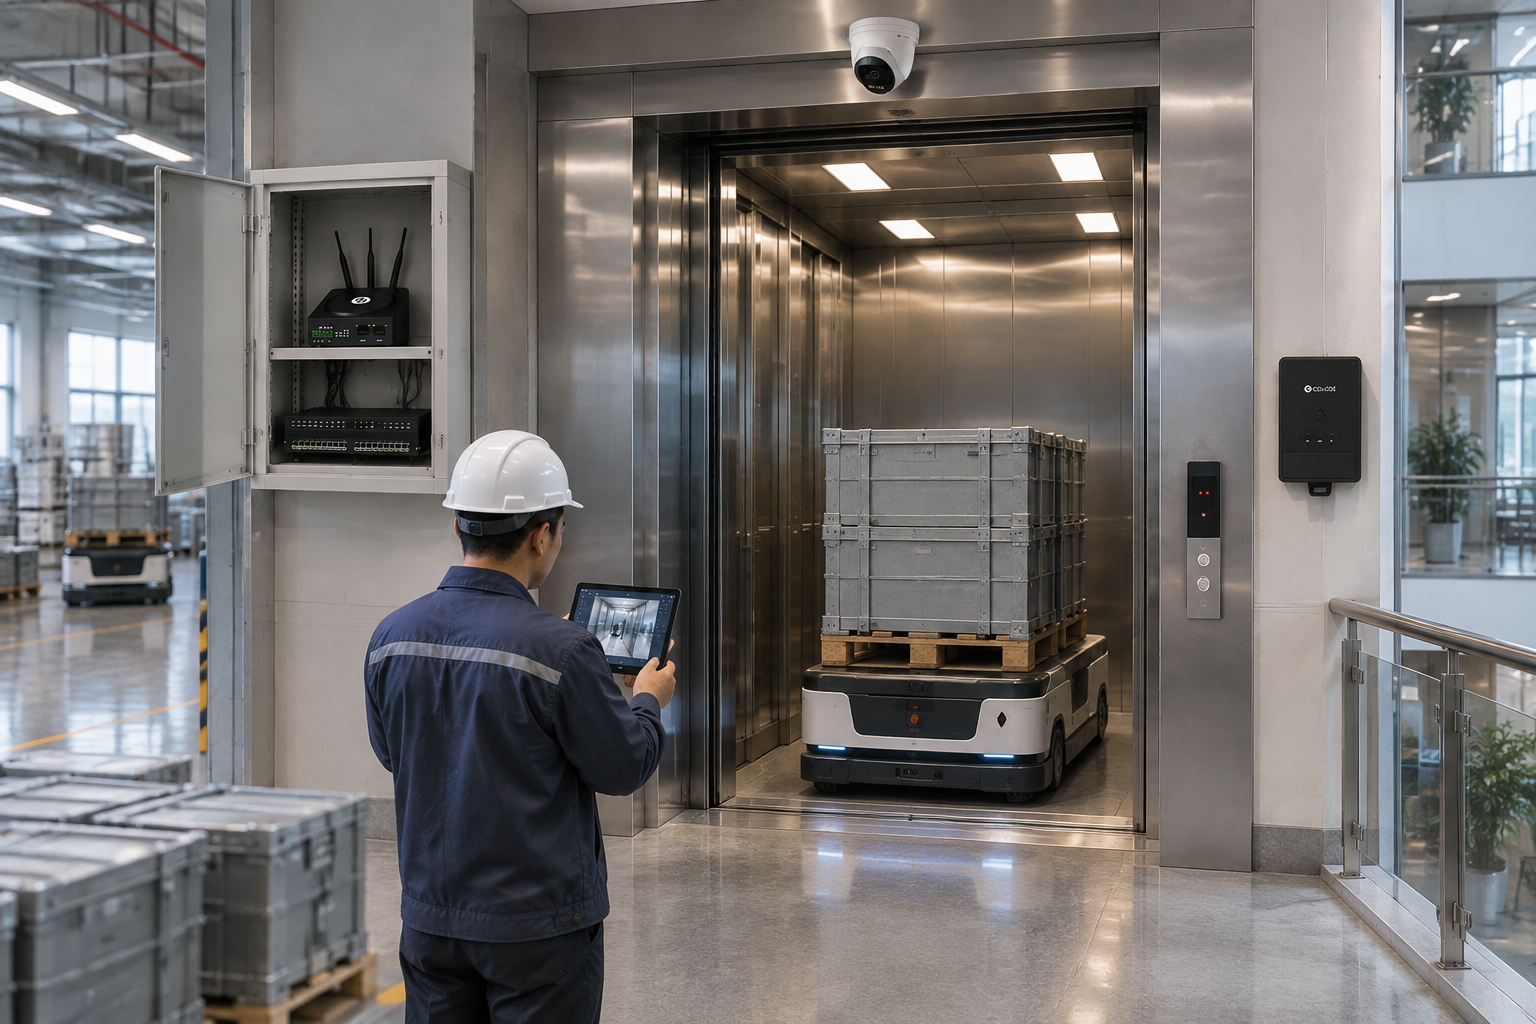
重载AGV运行过程中,影响状态采集的因素主要包括:
- 设备进入轿厢时产生冲击;
- 电梯启动和停止产生惯性变化;
- 不同载荷导致运行状态变化;
- 长时间运行造成机械环境波动。
如果系统只依据某一个信号判断当前状态,很容易出现误判。
例如:
电梯停止是否代表已经到层?
门打开是否代表已经可以通行?
一次状态变化是否代表任务完成?
这些问题都不能简单回答。
更加合理的方法是建立状态机。
机器人乘梯流程可以抽象为:
等待电梯;
确认到达;
确认门状态;
进入轿厢;
运行;
目标楼层确认;
退出轿厢。
每个阶段都有对应判断条件。
为什么固定延迟无法适应工业现场
很多简单系统会采用:
“电梯到了以后等待几秒。”
“AGV进入以后等待几秒。”
然后继续执行任务。
这种方式的问题在于,不同现场条件差异明显。
同一套时间参数,在空载情况下可能正常,但在满载运输时可能并不适用。
因此,更合理的方法是基于状态判断:
当前楼层;
运行状态;
门状态;
任务阶段。
只有多个条件同时满足,系统才进入下一流程。
同时,工业环境中的震动并不一定代表异常。
一次晃动可能来自:
正常启动;
停止惯性;
AGV轮组通过门槛。
而持续偏离任务预期的状态,才更需要进入异常处理。
异常情况下为什么需要保护机制
当系统无法确认当前状态时,不应该继续默认正常。
例如:
AGV目标楼层为5楼;
电梯停止;
但当前位置不是5楼;
此时不能直接执行出梯动作。
更合理的流程是:
暂停任务;
重新确认状态;
恢复或者人工处理。
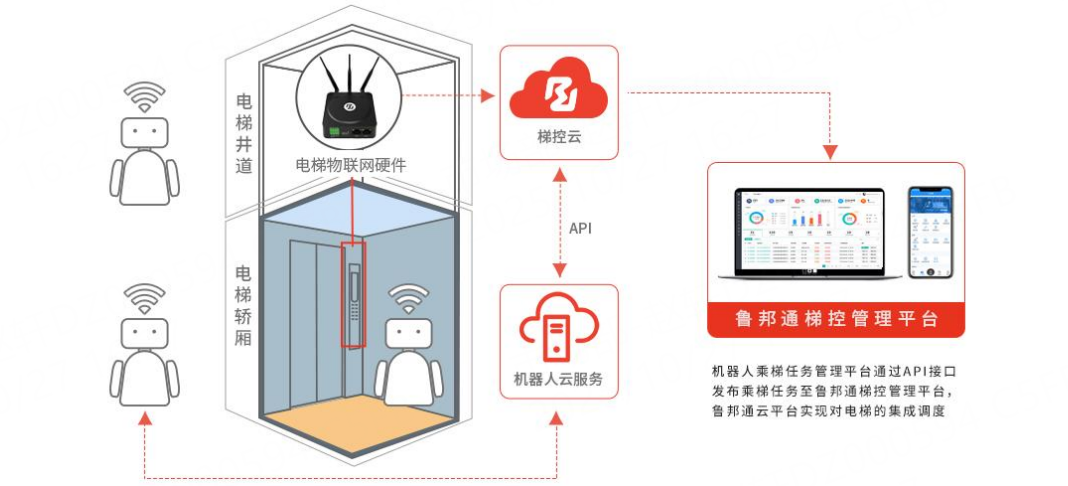
对于多机器人环境,还需要避免异常电梯继续影响其他任务。
因此,现代梯控系统越来越强调:
状态感知;
任务管理;
异常隔离;
恢复验证。
FAQ:
问题1:震动环境一定会导致采集误差吗?
不一定,关键取决于系统设计和现场调试。
问题2:为什么工业场景比普通机器人更复杂?
因为负载、机械冲击和运行频率都会增加环境变化。
问题3:梯控系统最重要的数据是什么?
不是单一数据,而是楼层、运行、门状态和任务阶段之间的关联。
总结: 重载AGV跨楼层运输的核心挑战,不是让机器人进入电梯,而是在复杂震动环境下保持状态判断可靠。通过状态机设计、异常处理和任务协同,梯控系统才能支撑工业自动化稳定运行。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献65条内容

所有评论(0)