AIoT变电站巡检机器人——6 TOPS NPU热成像+OCR+实时监控的边缘计算网关
新基建边缘计算应用案例系列·第九篇
变电站巡检,真不是人干的活
如果你问一个变电站运维老师傅:“你最怕什么?”他大概率不会说“怕跳闸”,而是说:“怕巡检。”
变电站巡检有多累?夏天顶着四十度高温,穿着厚厚的工作服,在设备区一走就是两小时。冬天迎着寒风,手冻得连记录本都拿不稳。避雷器、断路器、隔离开关、变压器、开关柜,每个设备都要看、都要记、都要拍照。一个110kV变电站,完整巡检一遍,少说一个半小时。
更麻烦的是,很多缺陷肉眼看不出来。开关柜里的触头过热,外表看着正常,其实内部已经烧得发红。避雷器泄漏电流变大,表面看不出异常,但绝缘已经在退化。指针式仪表读数,人工抄录,抄错一个数,后台分析全乱套。
有人说:“装摄像头传云端不就行了?”问题是,一个变电站几十路摄像头,全部视频传到云端,带宽扛不住,延迟也扛不住。云端AI分析完再传回来,设备早冒烟了。
巡检必须实时,分析必须本地。
这时候,ARMxy边缘计算网关就该上场了。
巡检机器人最需要的,是一个“本地大脑”
变电站巡检机器人已经不是什么新鲜事物。导轨式、轮式、挂轨式,各种形态都有。但很多机器人有个通病:身体强壮,脑子不行。
机器人本身能跑、能拍、能测温,但拍到的东西往哪儿传?传云端分析?断网就傻眼。本地装个工控机?功耗高、发热大、风扇一坏就罢工。装个简单计算盒子?算力不够,跑不了AI模型。
所以,巡检机器人需要一个低功耗、强算力、宽温、接口丰富的本地大脑。
这就是ARMxy边缘计算网关的定位。
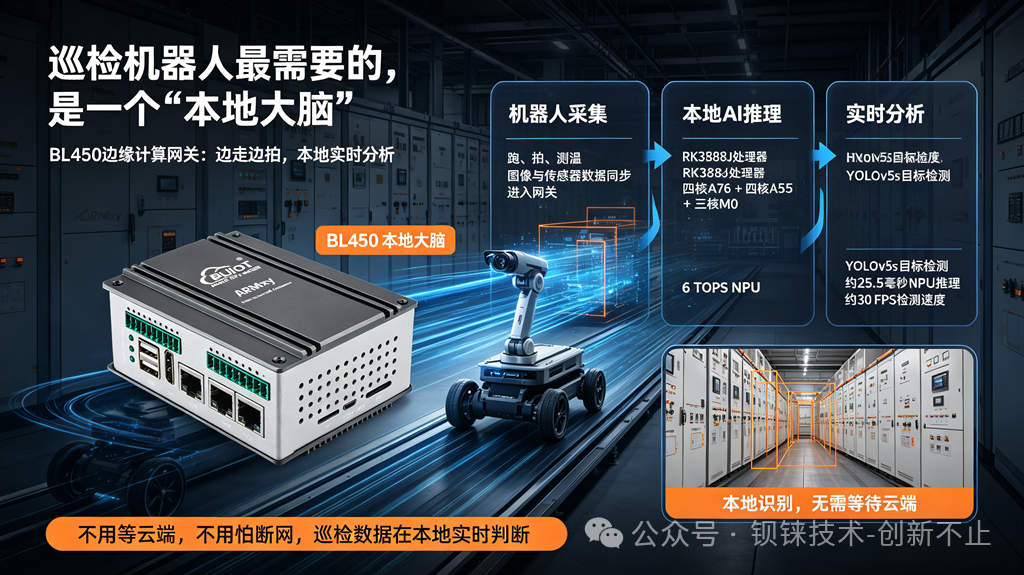
我们选BL450系列。这台设备搭载瑞芯微RK3588J处理器,四核Cortex-A76 + 四核Cortex-A55 + 三核Cortex-M0,内置6 TOPS算力的NPU。6 TOPS是什么概念?跑YOLOv5s目标检测,640×640分辨率,NPU推理耗时约25.5毫秒,端到端延迟约33.3毫秒,对应约30 FPS的检测速度。如果优化得好,甚至可以跑到49 FPS。
这意味着,巡检机器人边走边拍,BL450在本地实时分析,不用等云端,不用怕断网。
配置方案:8路RS485 + 4路AI + 6 TOPS NPU
BL450支持“1块X板 + 2块Y板”的扩展。但2块Y板怎么分配,要看场景。
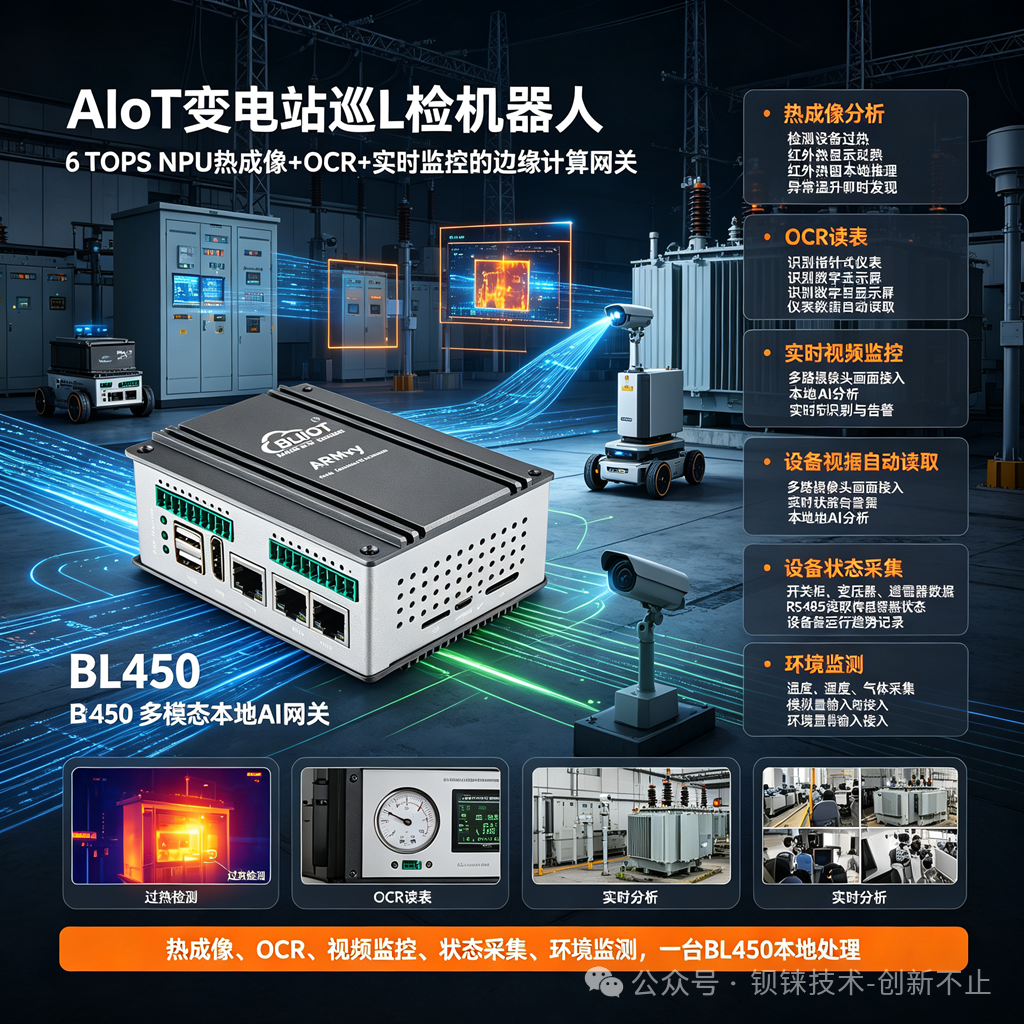
巡检机器人需要什么?
-
热成像分析:检测设备过热,需要AI推理。
-
OCR读表:识别指针式仪表、数字显示屏,需要AI推理。
-
实时视频监控:多路摄像头画面分析,需要AI推理。
-
设备状态采集:读取开关柜、变压器、避雷器的传感器数据,需要RS485。
-
环境监测:温度、湿度、气体,需要模拟量输入。
所以配置方案是:BL450 + X20板 + Y63板 + Y33板。
-
X20板:4路RS485/RS232,接开关柜智能终端、温控器、在线监测装置。
-
Y63板:4路RS485,接其他RS485设备。
-
Y33板:4路模拟量输入,接温度、湿度、气体传感器。
-
合计:8路RS485 + 4路AI + 6 TOPS NPU。
有人会问:BL450不是支持双Y63,能做到12路RS485吗?没错,如果两块Y板都插Y63,确实可以12路RS485。但巡检机器人需要模拟量采集,Y33占了一个Y板插槽,所以最终是8路RS485 + 4路AI。够用就好,关键是AI和模拟量采集不能少。
6 TOPS NPU怎么干活?
巡检机器人身上背着摄像头、热成像仪、激光雷达。这些传感器产生的数据,如果全部传到云端,带宽不够,延迟太高。BL450的6 TOPS NPU,可以在本地同时跑多个AI任务。
任务一:热成像分析。 红外热成像画面进来,NPU运行轻量级温度异常检测模型。发现某相触头温度异常升高?立刻标红、告警、记录。不是等云端分析完再报警,是现场发现,现场告警。
任务二:OCR读表。 变电站里还有大量指针式仪表和老式数字表。NPU运行OCR模型,识别指针位置、读取数字。人工抄表可能抄错,NPU不会。而且它可以连续抄、反复抄、自动抄,后台形成趋势曲线。
任务三:设备外观缺陷识别。 绝缘子破损、避雷器倾斜、呼吸器变色、油位异常,这些都可以通过视觉AI识别。NPU跑YOLO模型,实时标注缺陷位置。
任务四:人员安全行为识别。 巡检机器人不光看设备,也看人。有没有人没戴安全帽?有没有人误入带电区域?NPU本地推理,实时告警。
四个任务同时跑,6 TOPS NPU扛得住。这就是BL450的价值——不是单任务强,是多任务并发强。
为什么不用云端AI?三个现实原因
有人问:云端算力更强,为什么不在云端跑AI?
第一,延迟。 热成像发现触头温度异常,云端分析完再传回来,可能已经过了几分钟。边缘分析是毫秒级。
第二,带宽。 一路1080P视频流,每秒几兆字节。多路并发,变电站根本没有那么大的上行带宽。全部传云端,流量费也扛不住。
第三,断网自治。 变电站网络不是永远稳定的。断网了,云端AI什么都做不了。边缘NPU在本地,网络断了照样分析,照样告警。网络恢复后,再把结果同步到云端。
云端负责全局,边缘负责实时。 这就是边缘计算的价值。
远程运维:不用再跑变电站
巡检机器人部署在变电站,但工程师不可能天天去现场。BL450配合BLRAT远程访问工具,工程师坐在办公室就能建立加密隧道,远程查看设备状态、调试参数、升级固件。不需要开放公网端口,不需要复杂VPN配置。
配合EdgeCoder,还能在浏览器里直接改代码、调AI模型参数。今天发现某种仪表OCR识别不准?远程调整模型,重新部署,不用跑现场。
宽温+EMC,变电站里站得住
变电站环境有多恶劣?高压设备周围电磁场极强,夏天户外柜内温度能到60℃,冬天能到-30℃。
BL450支持-40℃到85℃宽温工作,通过EMC III级认证,抗静电、抗脉冲群、抗浪涌。加上无风扇全金属密闭设计,防尘、防异物、防潮,装在机器人控制箱里安安稳稳。
功耗方面,BL450虽然算力强,但ARM架构的低功耗特性让它比x86工控机省电得多。巡检机器人靠电池供电,功耗低意味着续航长。
为什么选BL450,而不是BL440?
有人会问:BL440也是6 TOPS NPU,也是1X+2Y,为什么不选BL440?
答案:巡检机器人对多路视频并发和AI任务调度的要求更高。
BL440搭载RK3576处理器(四核A72+四核A53),BL450搭载RK3588J处理器(四核A76+四核A55)。两者都是6 TOPS NPU,但BL450的CPU性能更强,八核调度更从容。巡检机器人同时跑热成像、OCR、视觉缺陷识别、人员行为识别四个AI任务,还要处理视频编解码、网络通信、数据存储。BL450的八核CPU + 6 TOPS NPU,能更从容地处理多任务并发。
BL450是“地表最强ARM边缘计算网关”系列里的旗舰之一。 ARMxy边缘计算网关,36万种组合,从4路RS485到12路RS485,从1 TOPS到6 TOPS AI推理,总有一款适合你的巡检机器人。
小结
AIoT变电站巡检机器人,要的就是:本地AI推理、多路视频并发、热成像+OCR、宽温运行、EMC扛造、远程可管。 ARMxy BL450 + X20 + Y63 + Y33,8路RS485 + 4路AI + 6 TOPS NPU + EMC III级认证,正好卡在这个需求点上。它不炫技,但它能看、能读、能测温。它不娇气,但它能扛造。
变电站那么多,巡检那么累,缺陷那么隐蔽。与其让老师傅夏天中暑、冬天冻手,不如让ARMxy在机器人里默默干活。
下一期预告:地铁站台AIoT客流监测——6 TOPS NPU实时客流统计与异常行为识别的边缘计算网关。咱们不见不散。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献22条内容

所有评论(0)